留言板

尊敬的读者、作者、审稿人, 关于本刊的投稿、审稿、编辑和出版的任何问题, 您可以本页添加留言。我们将尽快给您答复。谢谢您的支持!

姓名
邮箱
手机号码
标题
留言内容
验证码

当期目录

2026年 第52卷  第9期

显示方式:
2026年, 第52卷, 第9期
icon下载 (24751) 255 icon预览
基于自适应改进蜣螂算法的高原森林灭火多无人机路径规划
朱培, 吕孝龙, 陈凯森, 宋睿, 张剑高, 邵荃
2026, 52(9): 2987-3000. doi: 10.13700/j.bh.1001-5965.2025.0846
摘要:

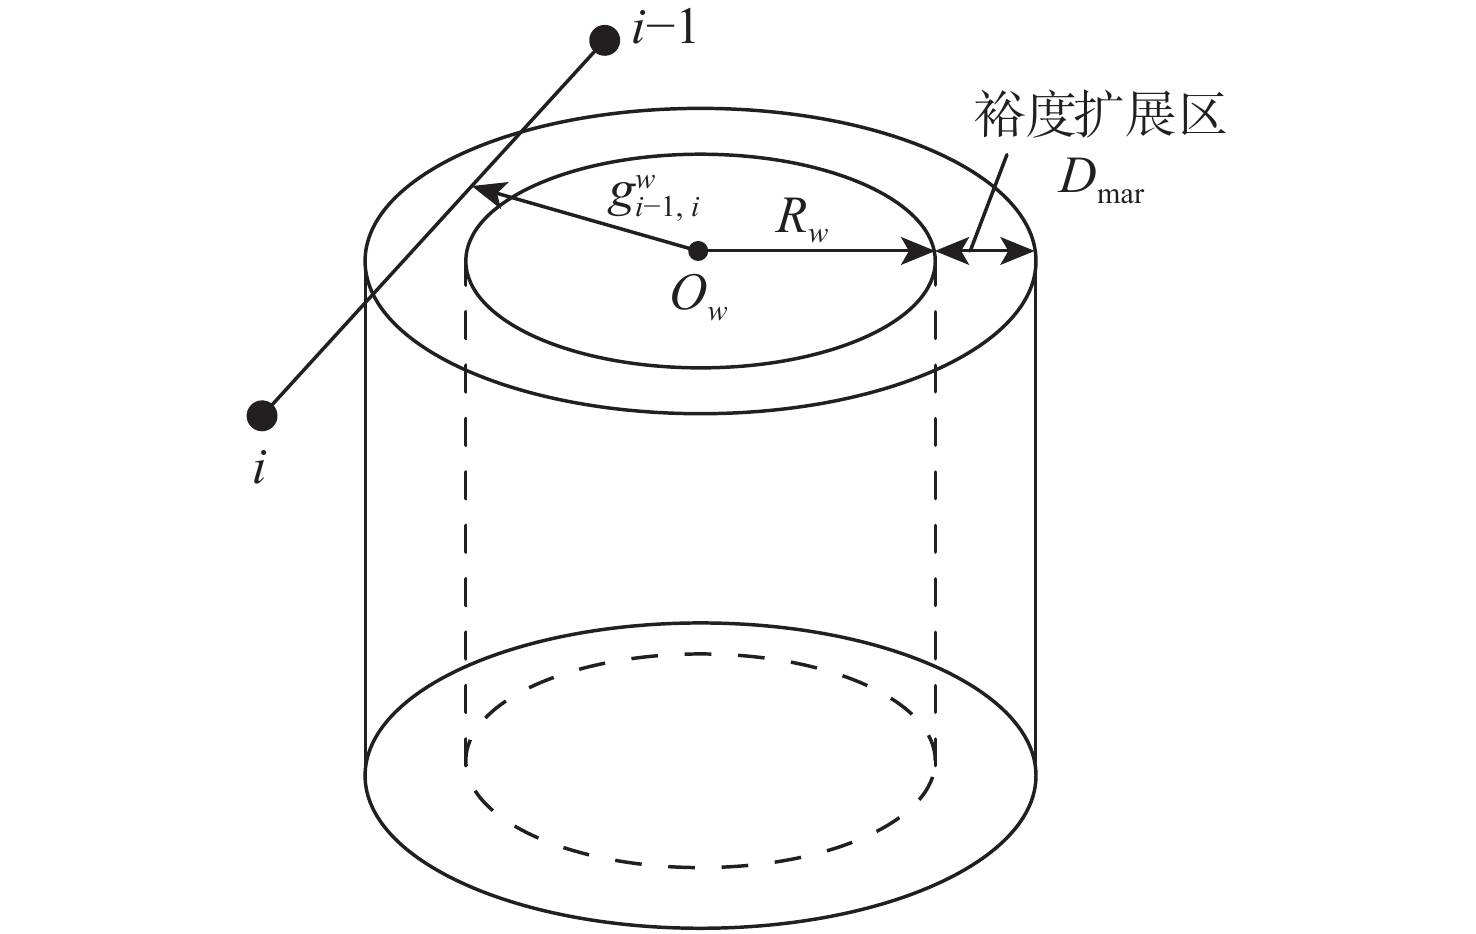
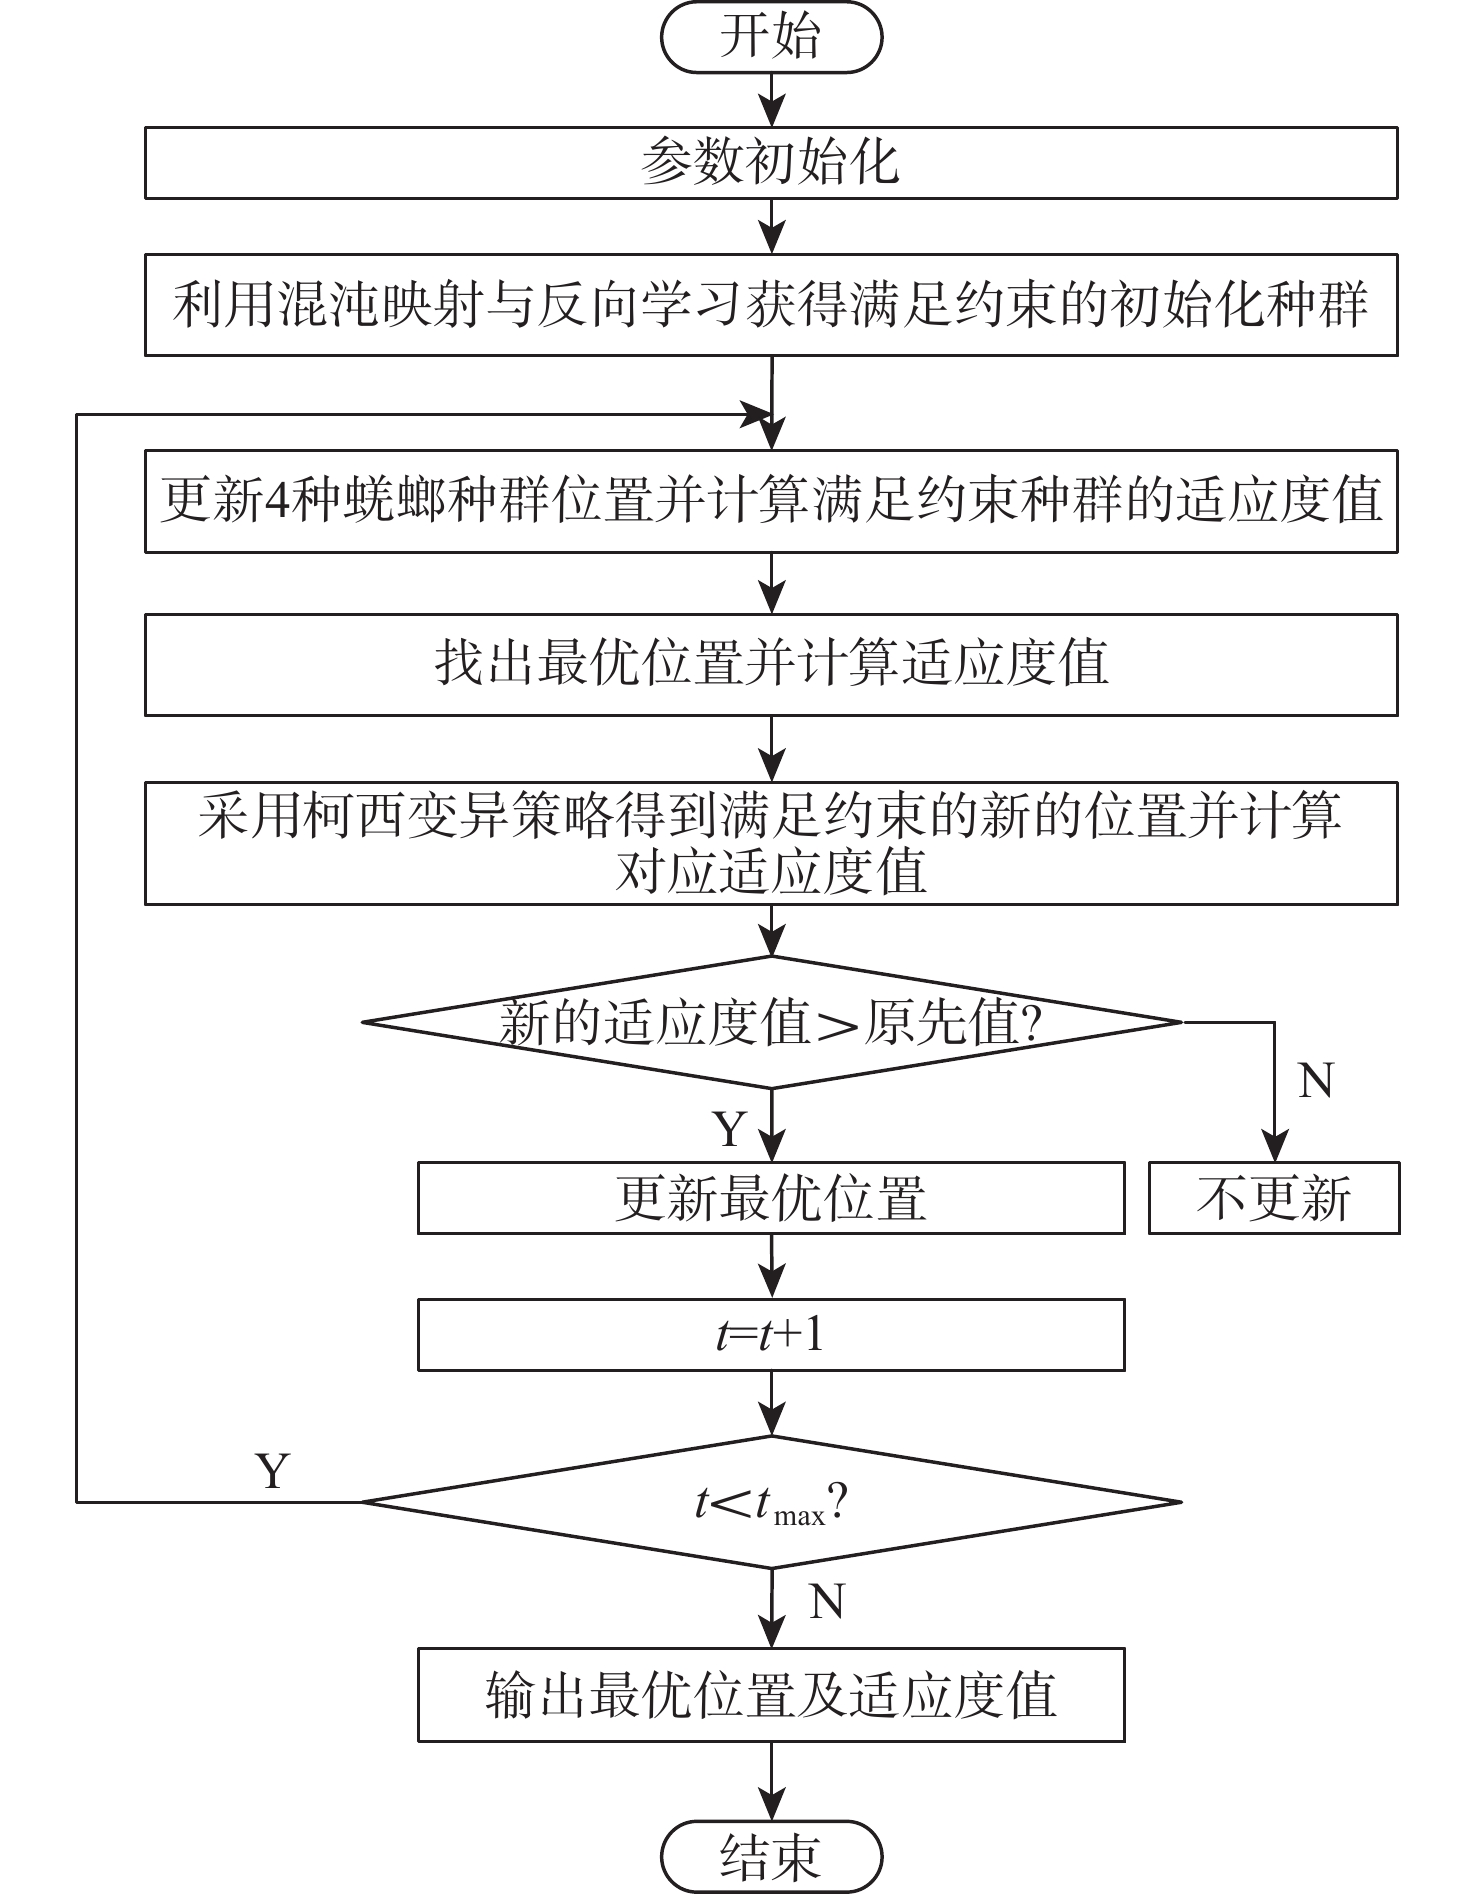
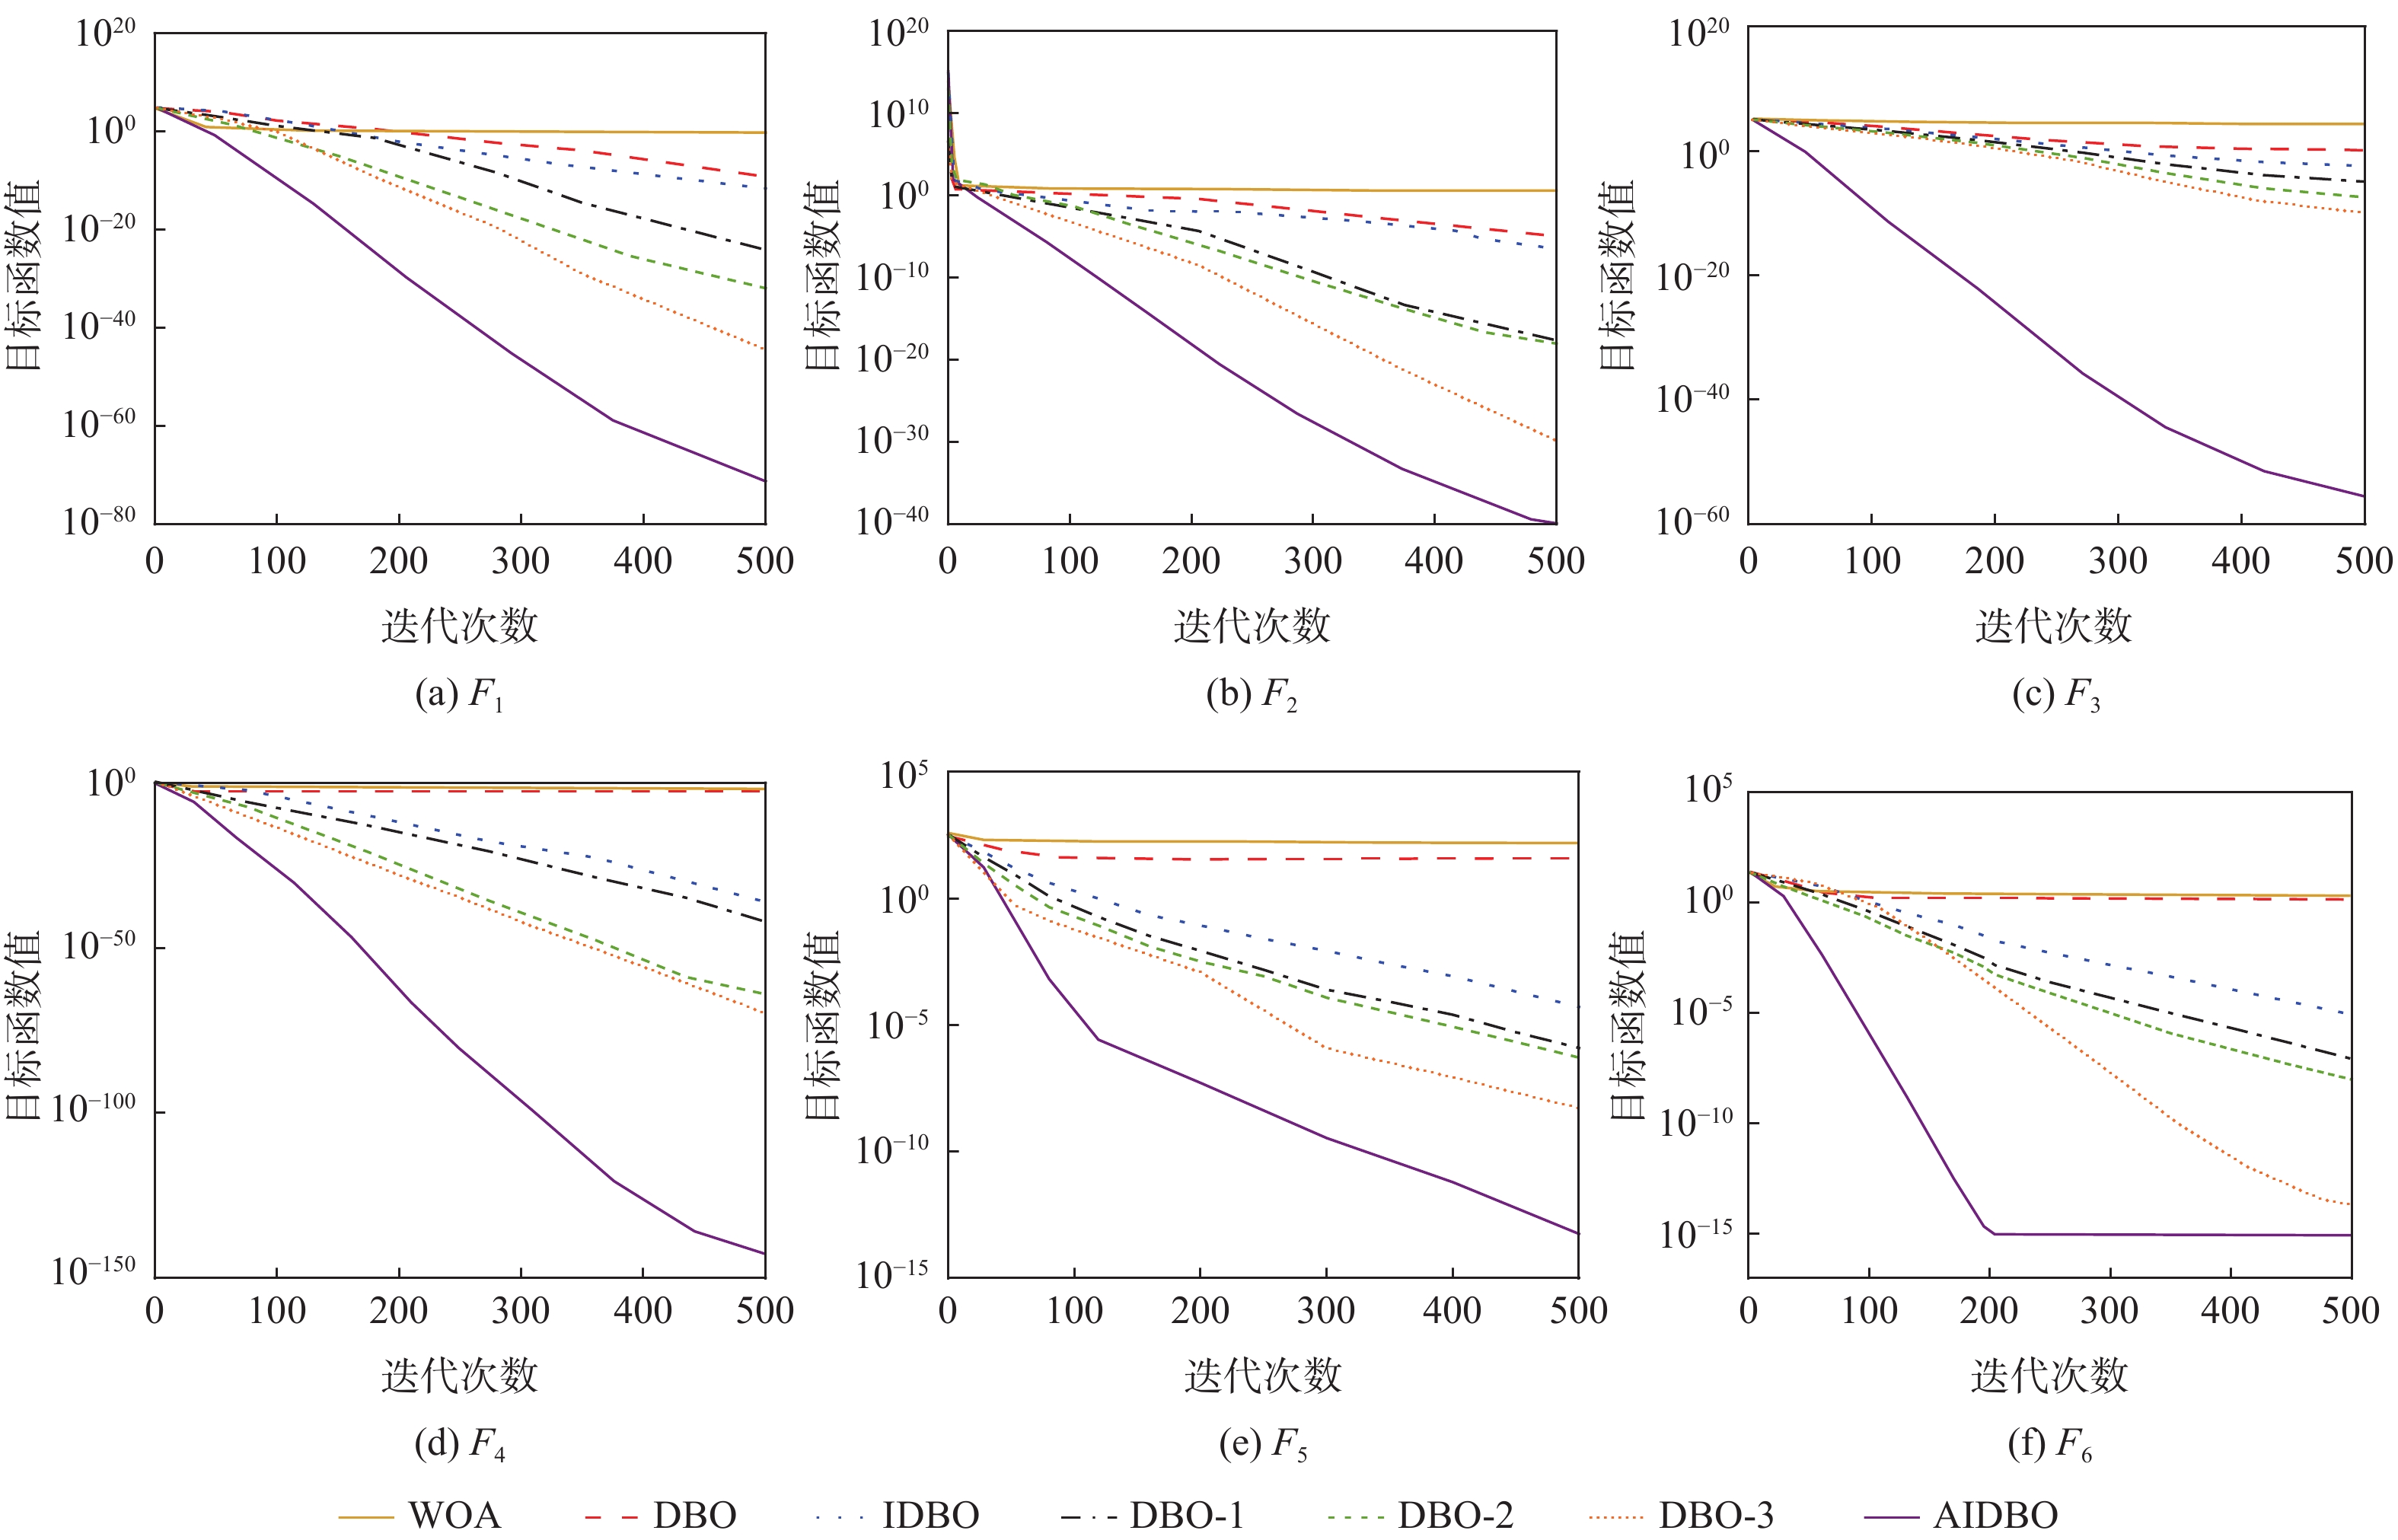
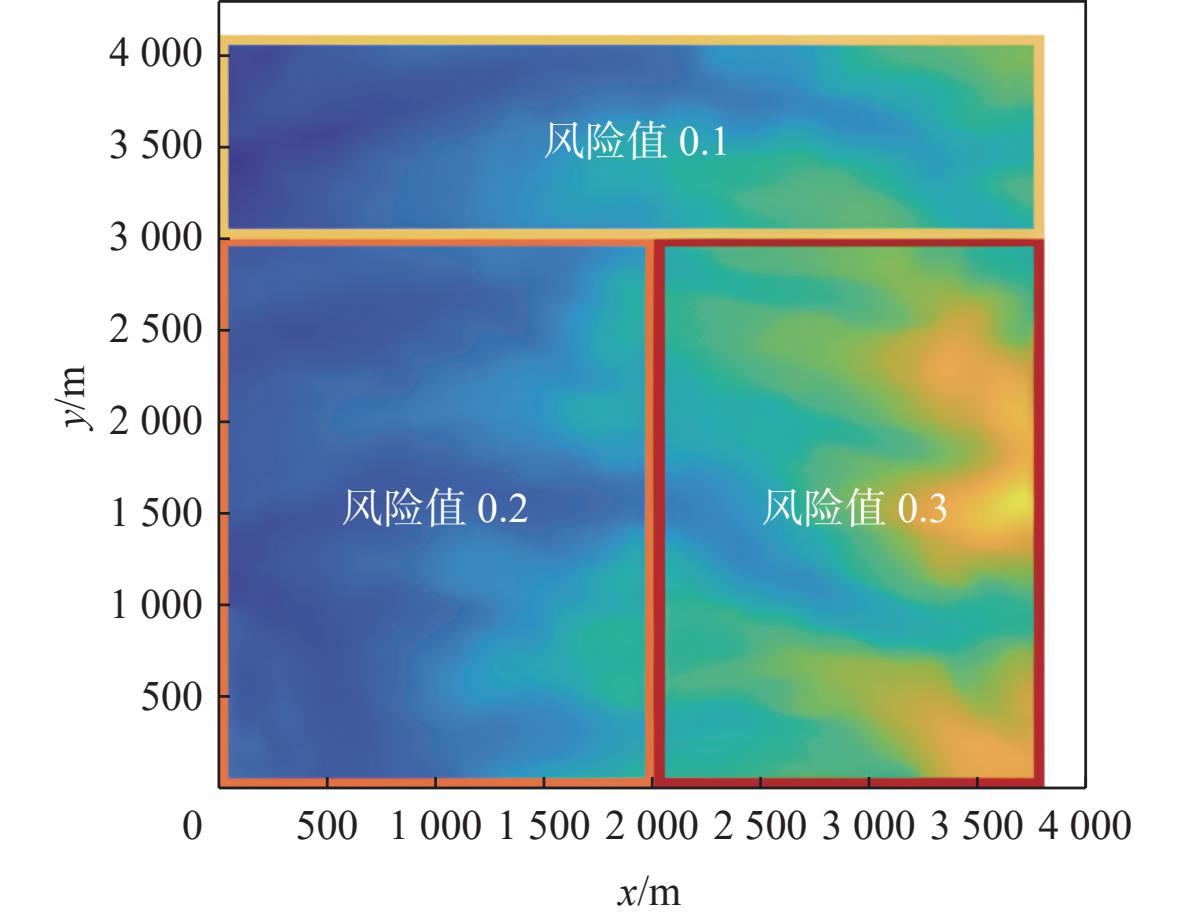
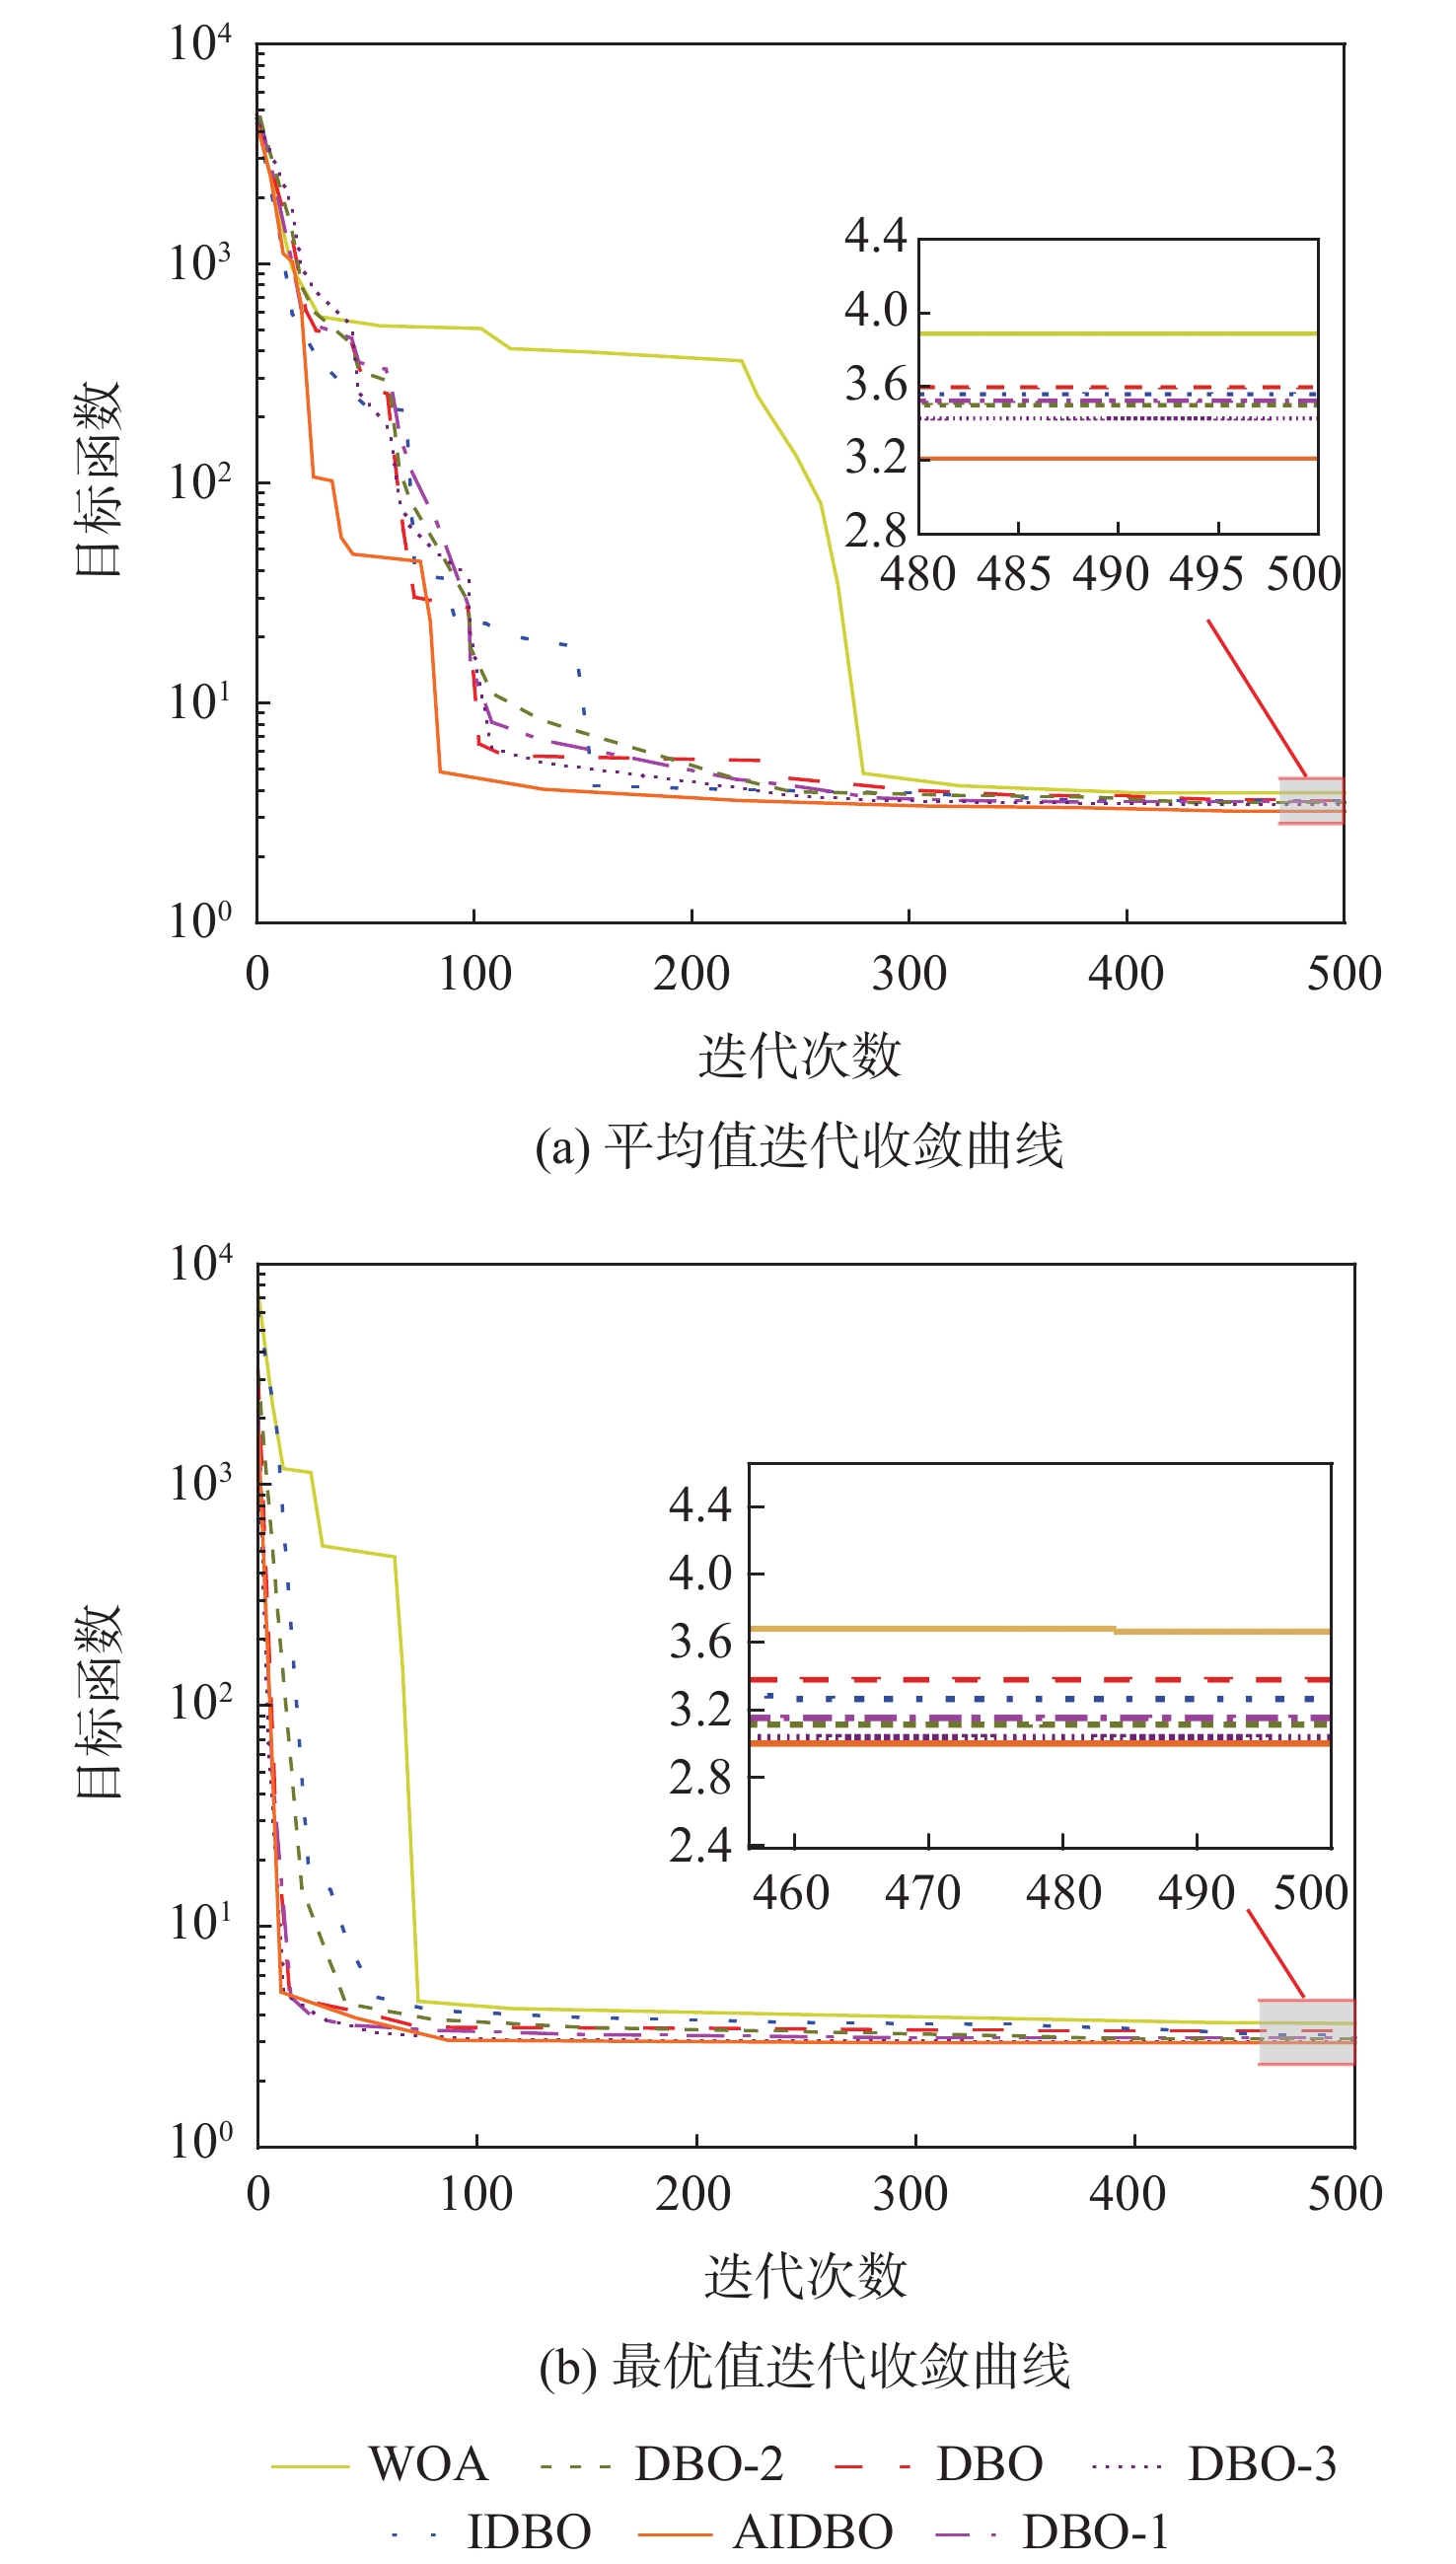
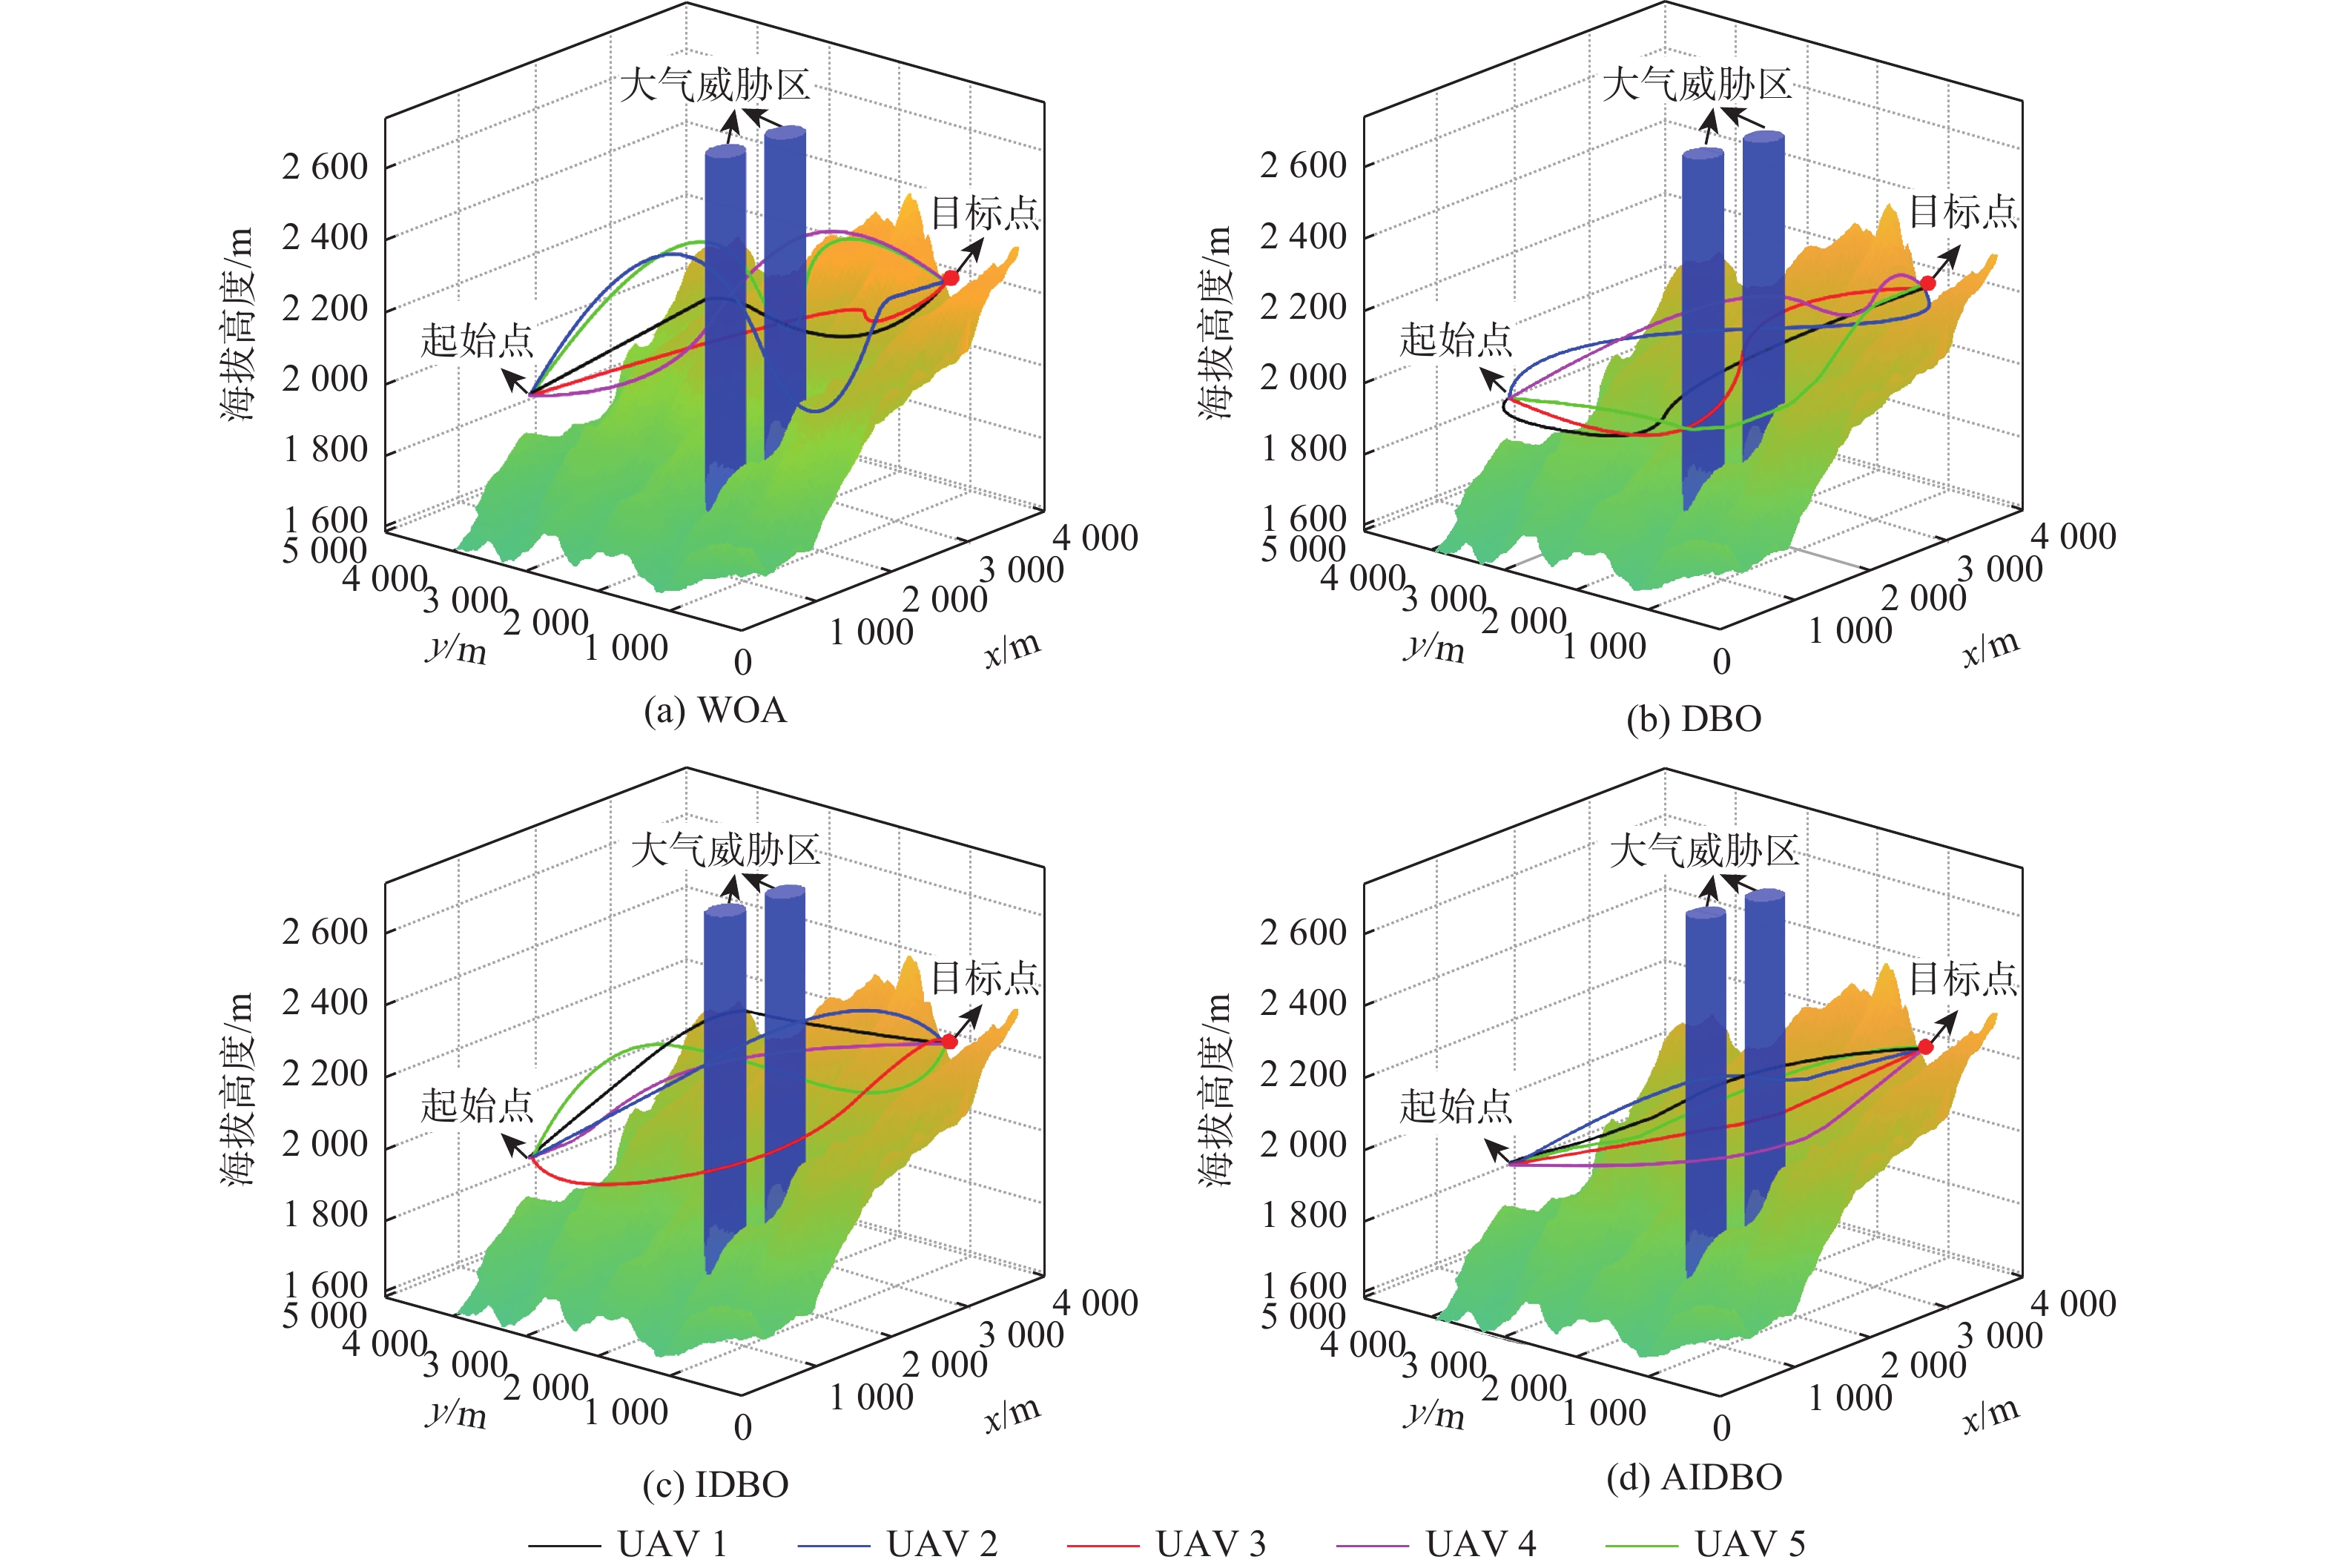
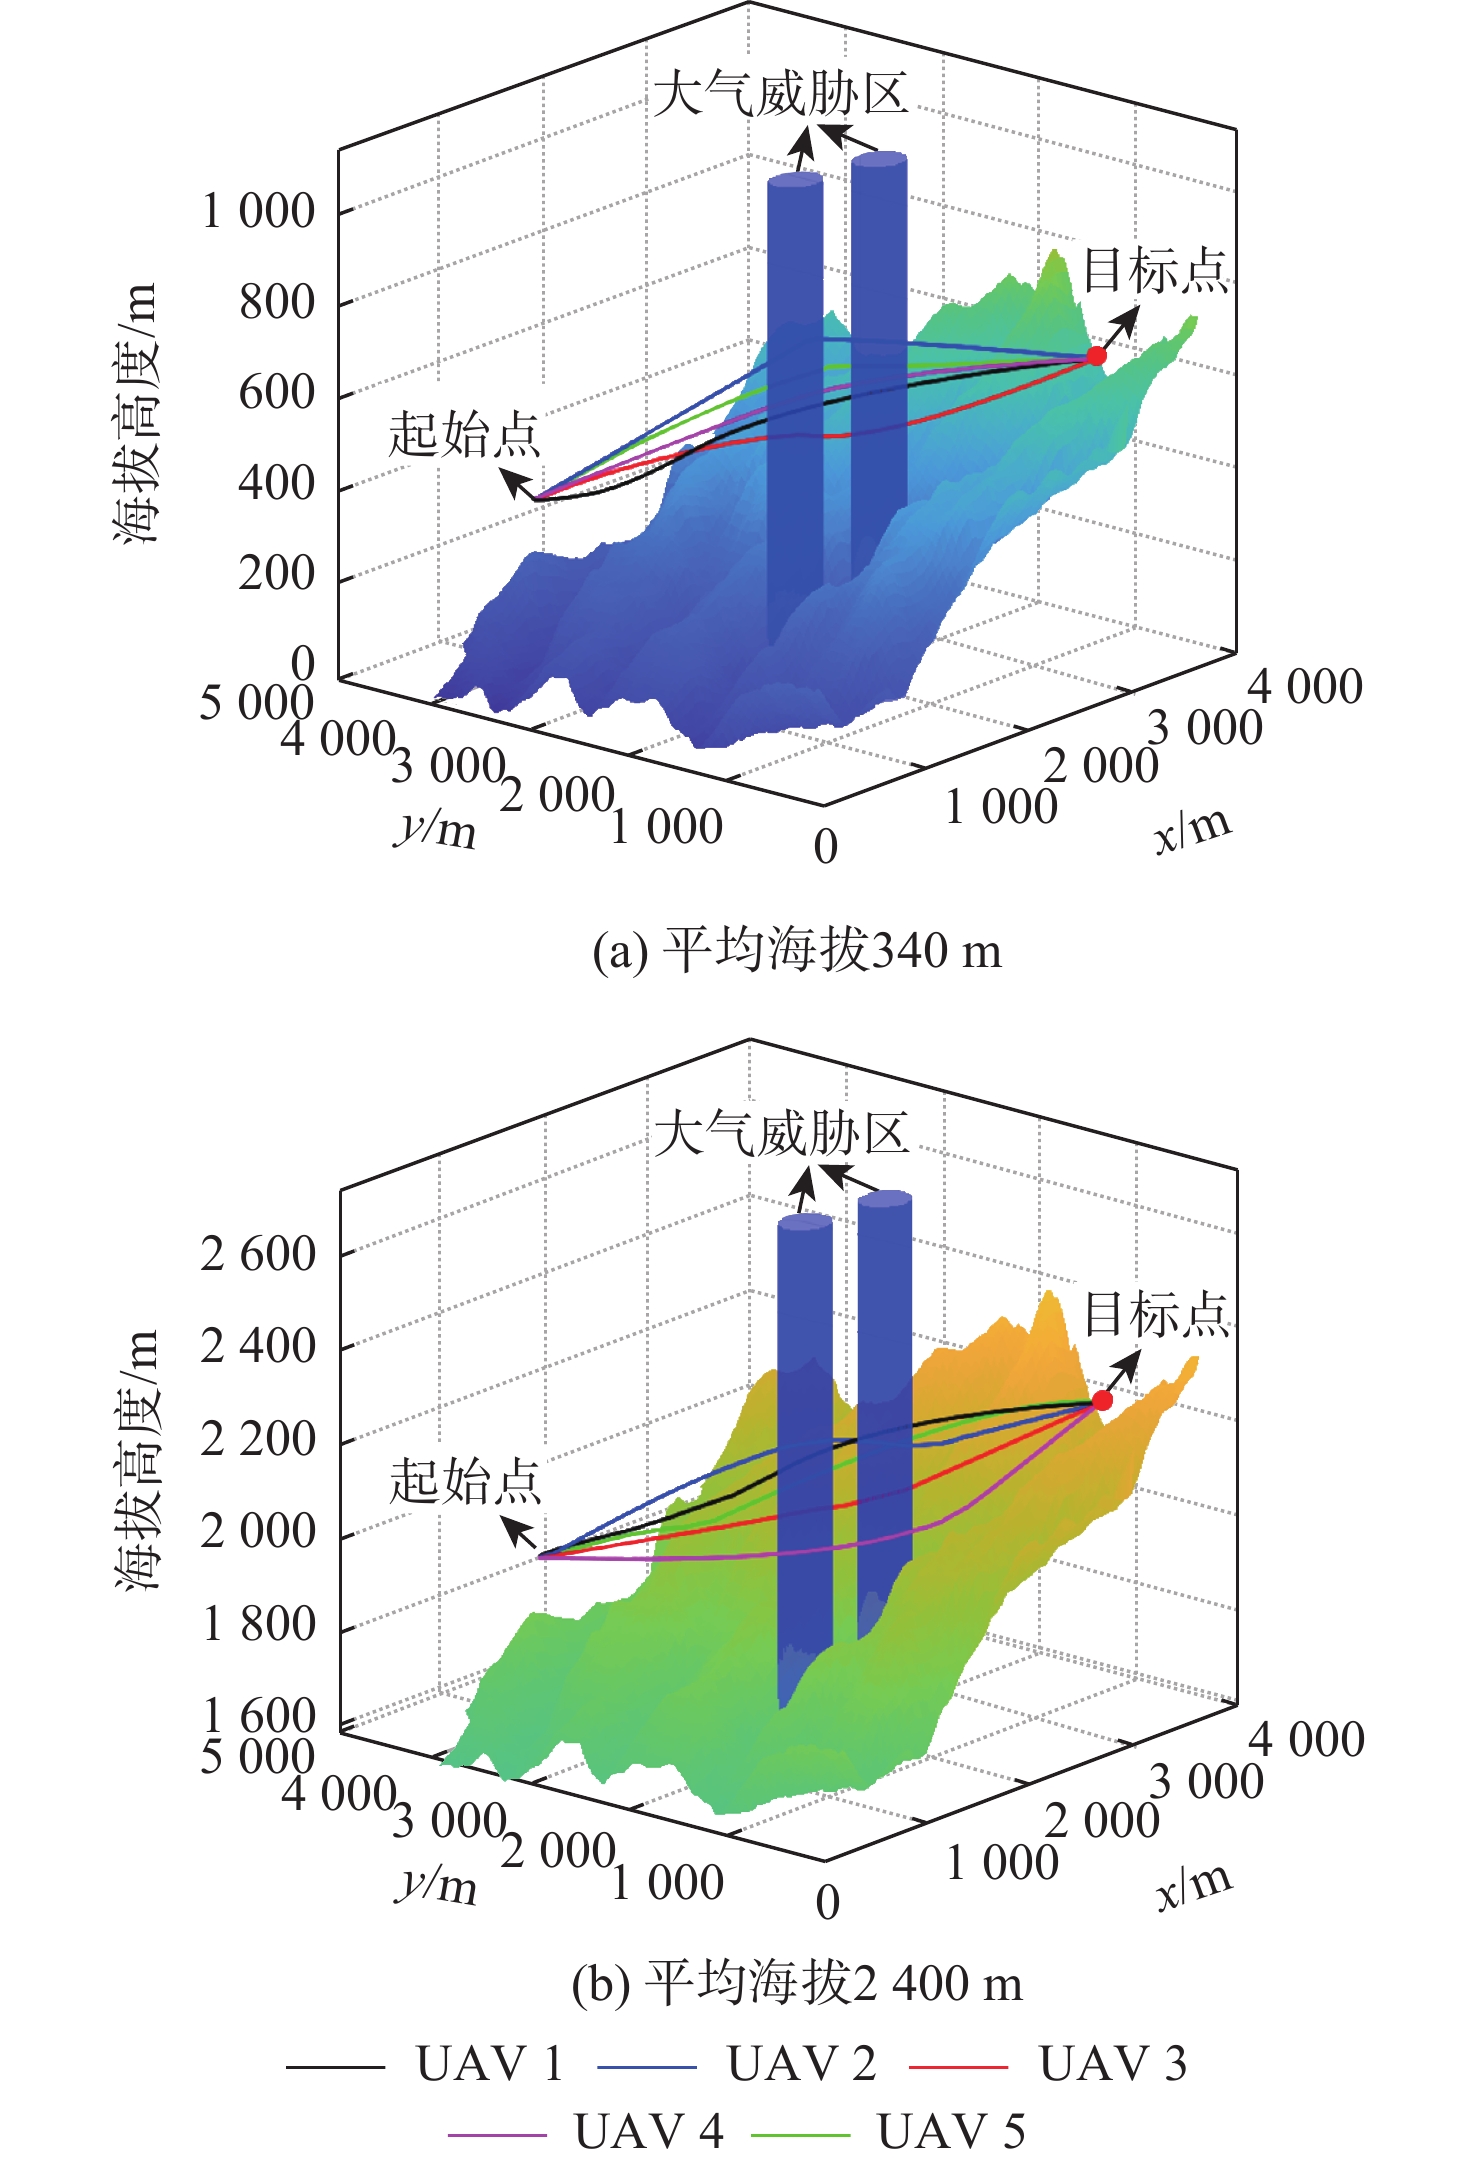
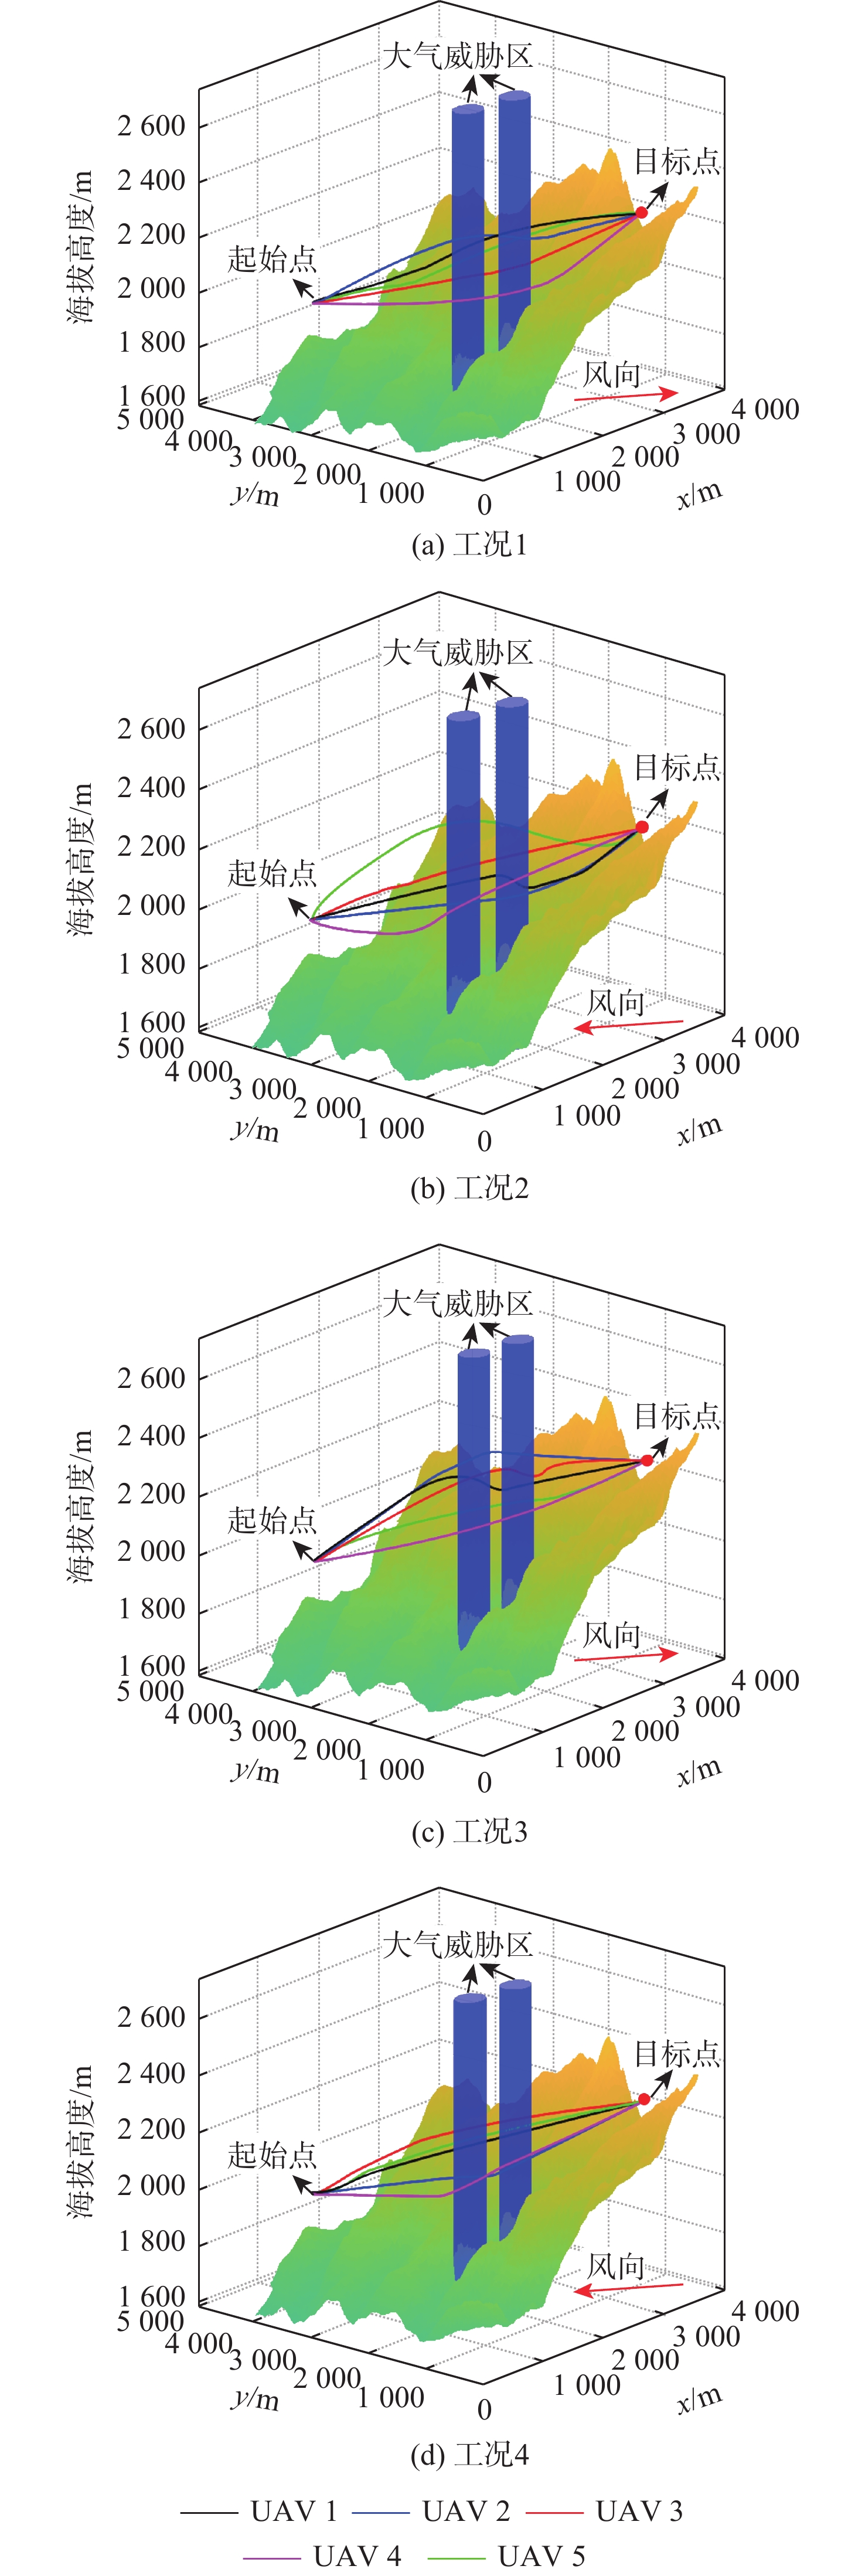
针对高原森林复杂环境下无人机灭火救援路径规划问题,提出基于自适应改进蜣螂(AIDBO)算法的多无人机路径规划方法。基于数字高程模型(DEM)数据建立高原森林山区三维地理空间模型,考虑复杂地形、环境风、海拔等因素的影响,以最小飞行时间、风险代价、能耗代价为目标函数,建立从救援临时基地起飞,抵达可能存在灾害区域的多约束条件下多无人机路径规划模型;通过混沌映射与反向学习优化种群初始化,引入鲸鱼优化算法(WOA)的螺旋搜索策略丰富位置更新机制,采用自适应柯西变异增强种群摆脱局部最优的能力,提出一种AIDBO算法进行求解。结果表明:AIDBO 算法平均适应度较传统蜣螂(DBO)算法、改进蜣螂(IDBO)算法分别提升10.59%、9.82%;与平原海拔340 m 环境相比,海拔2400 m环境下无人机最长飞行时间略微增加了0.997%,而最大飞行能耗代价增加了58.96%;同时,风向和风速也会对飞行时间和能耗有一定影响。所提AIDBO算法能显著优化高原森林多无人机路径,为高原森林无人机灭火救援调度提供决策支持。

基于YOLOv11-drone的复杂背景下反无人机系统目标检测算法
薛珊, 杨文达, 李其贵, 任万飞
2026, 52(9): 3001-3010. doi: 10.13700/j.bh.1001-5965.2025.0423
摘要:
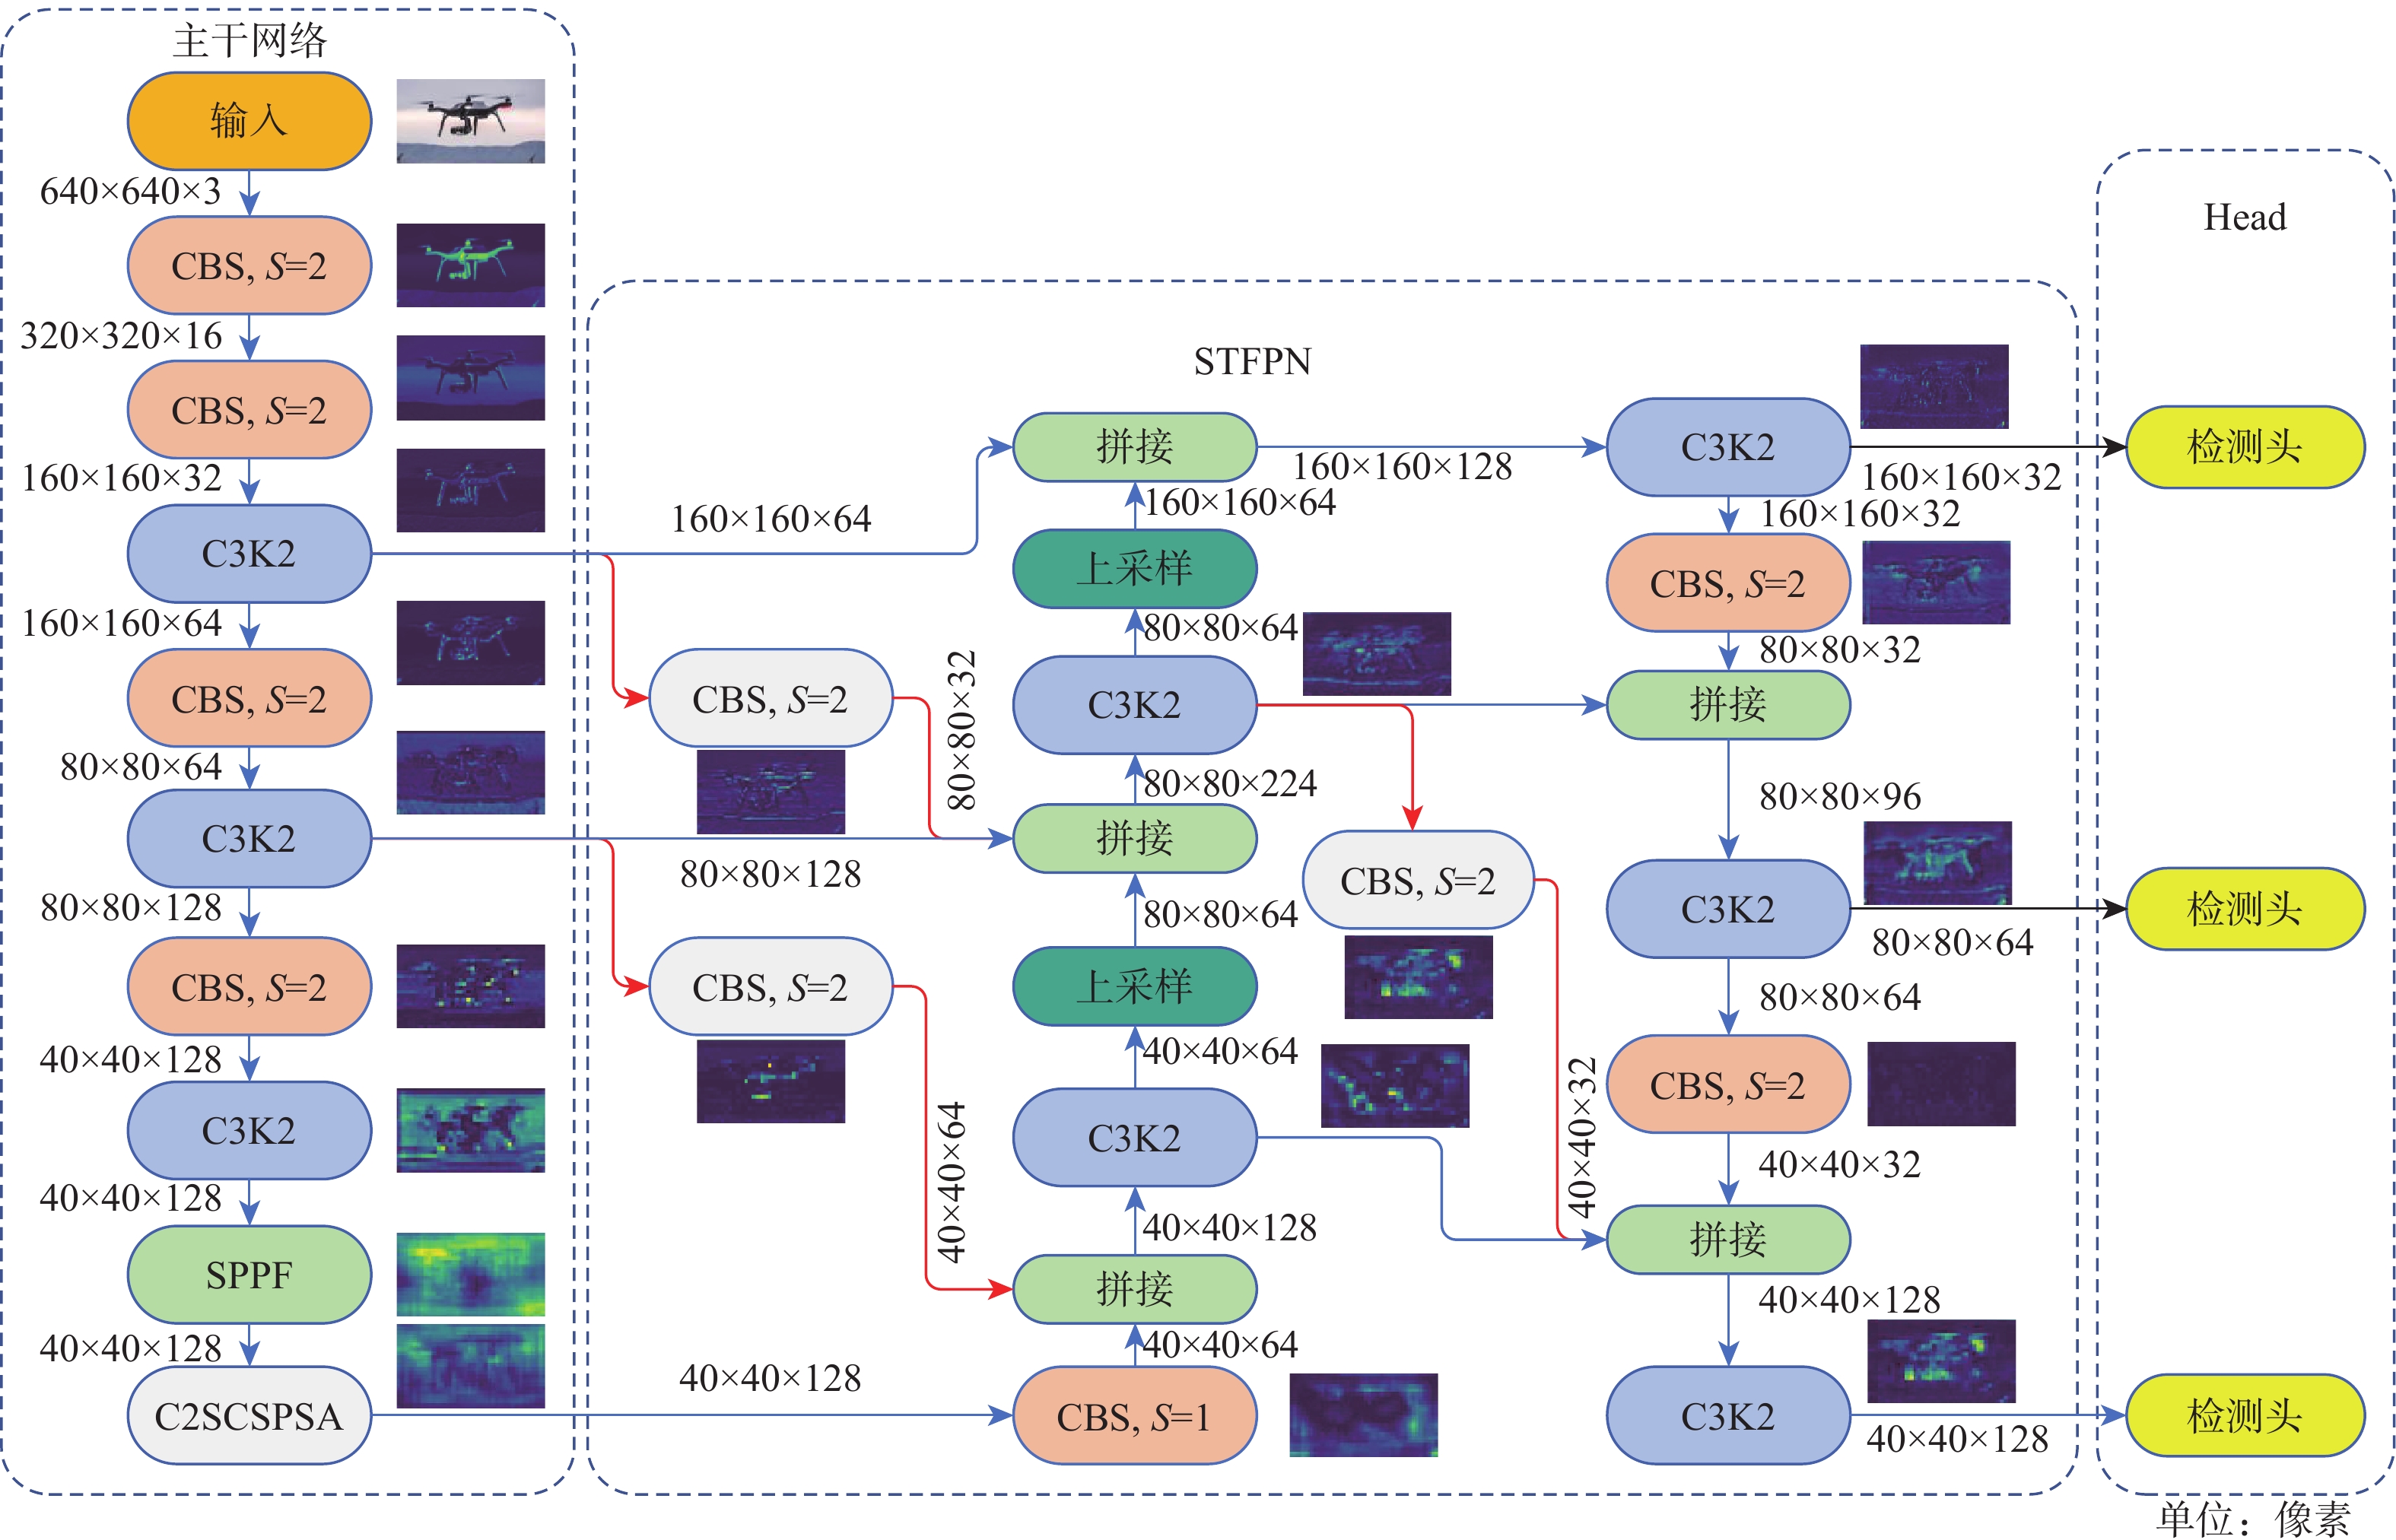
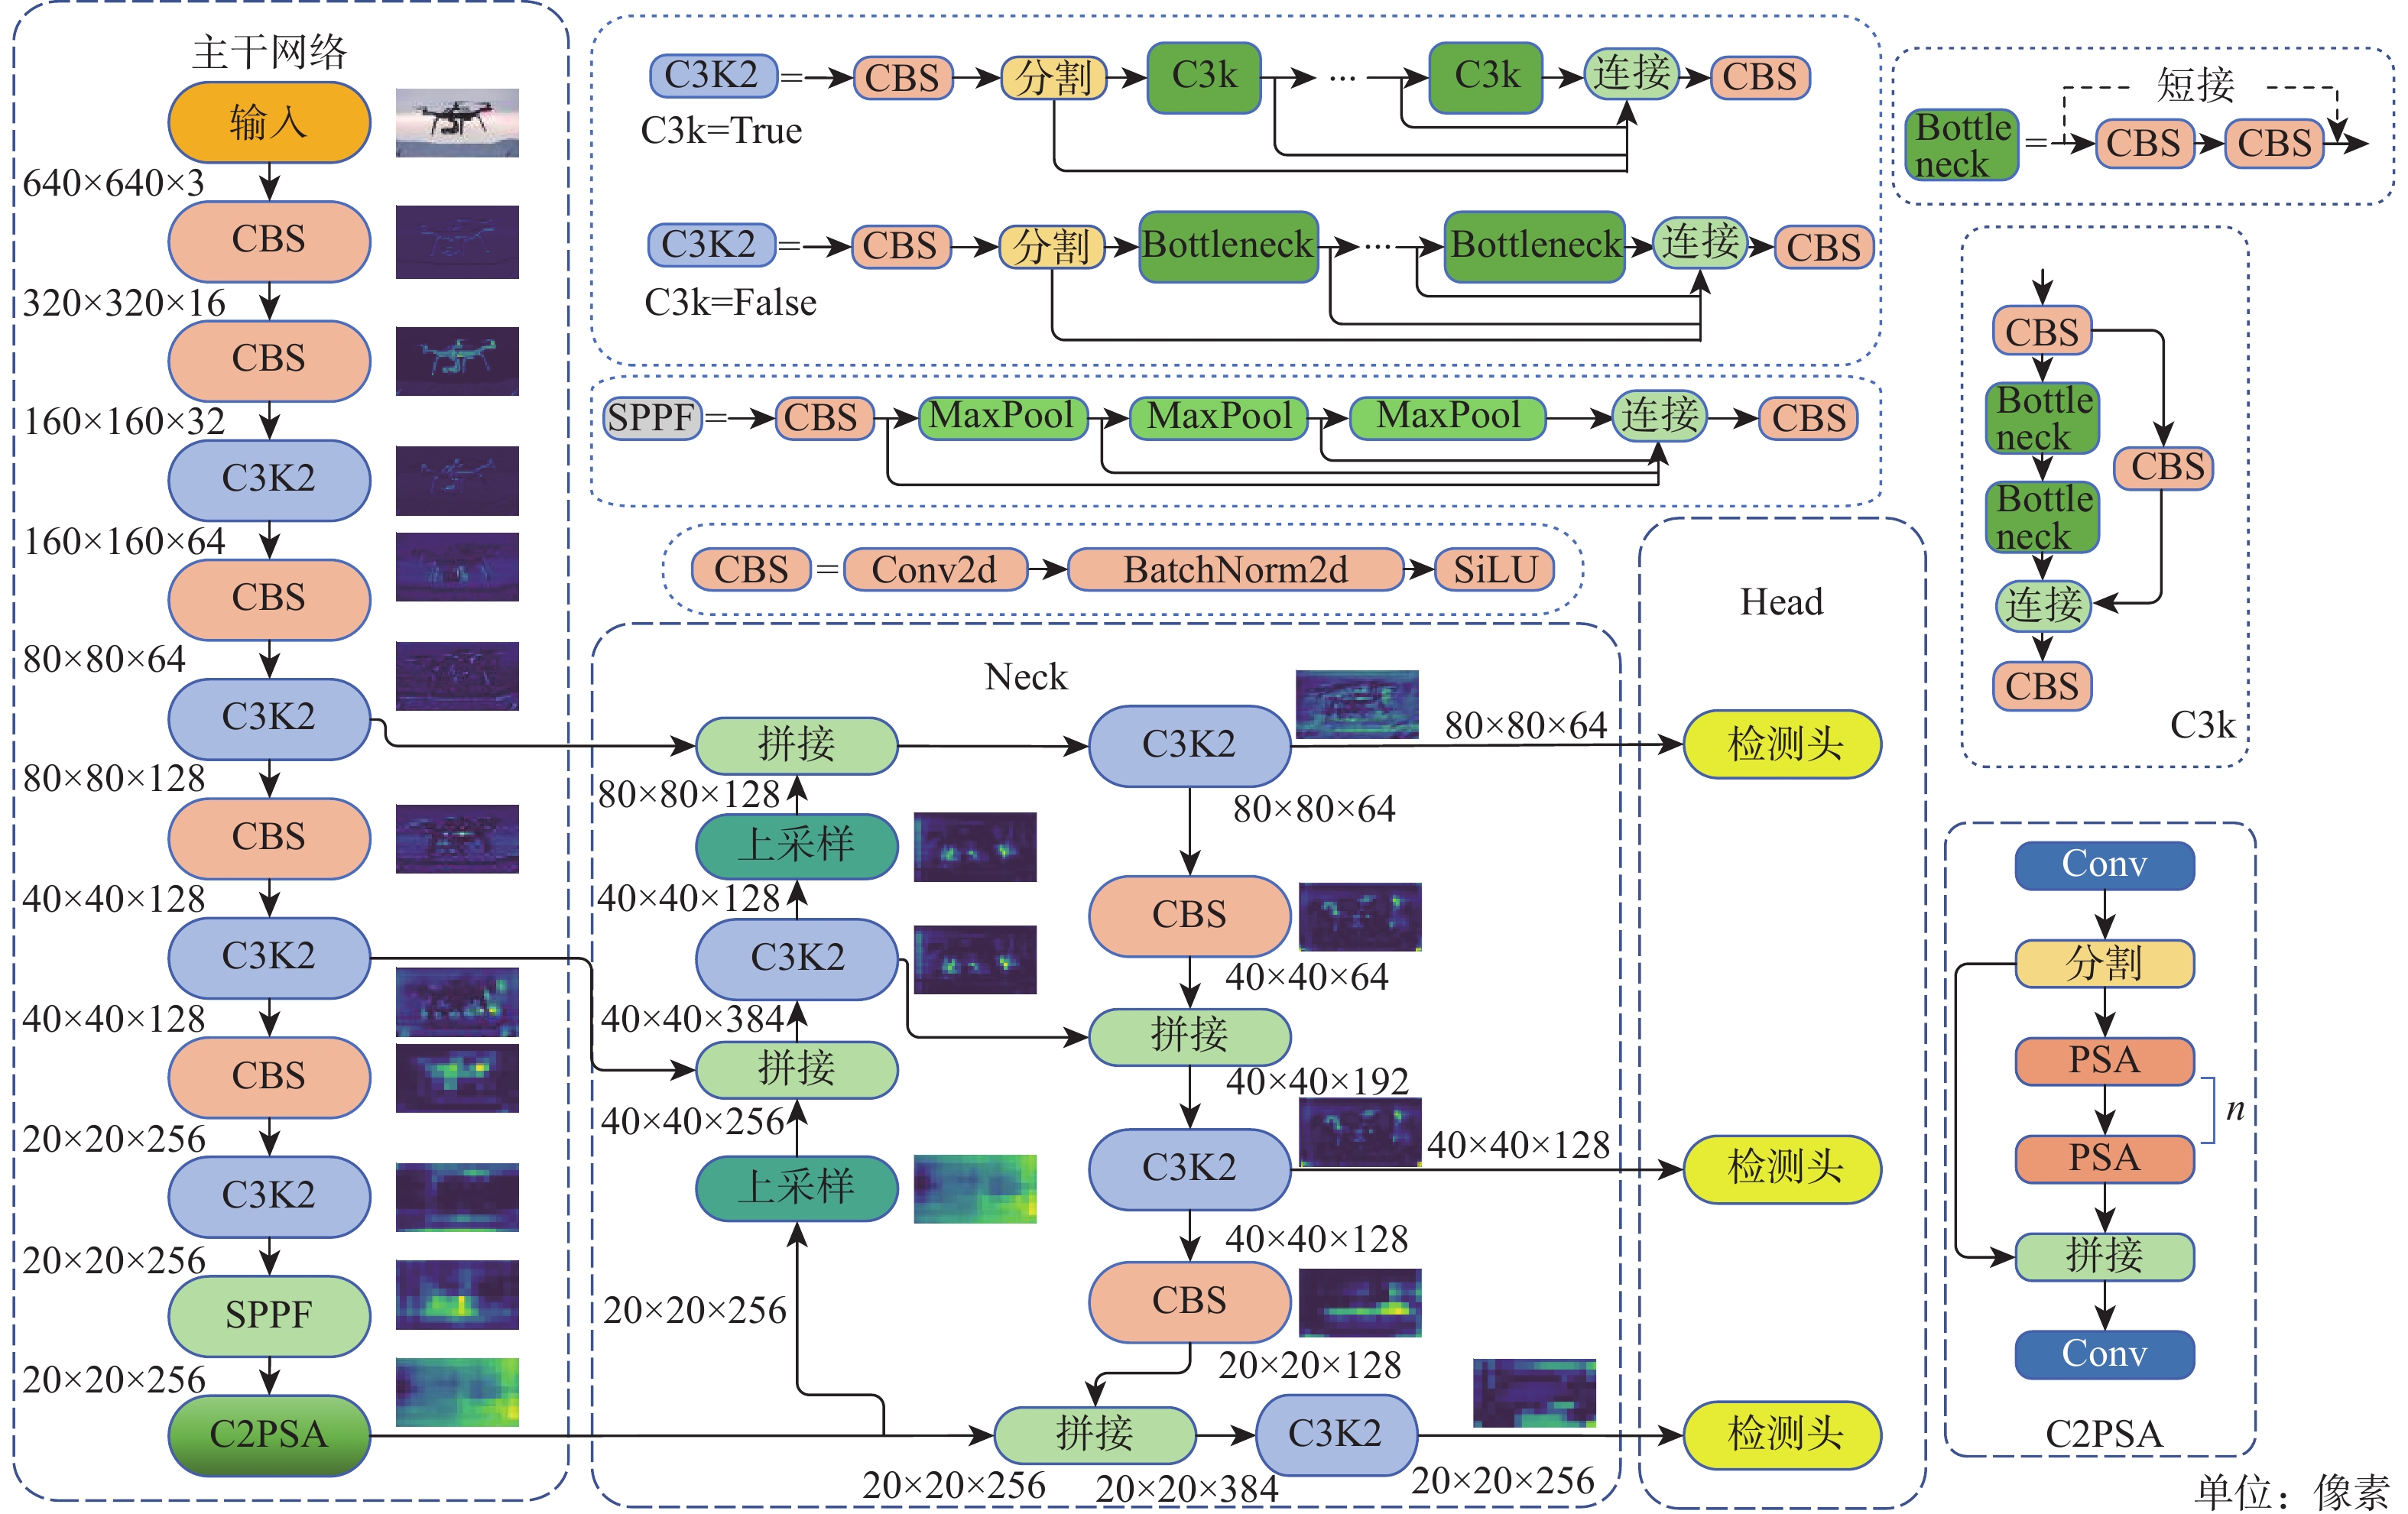
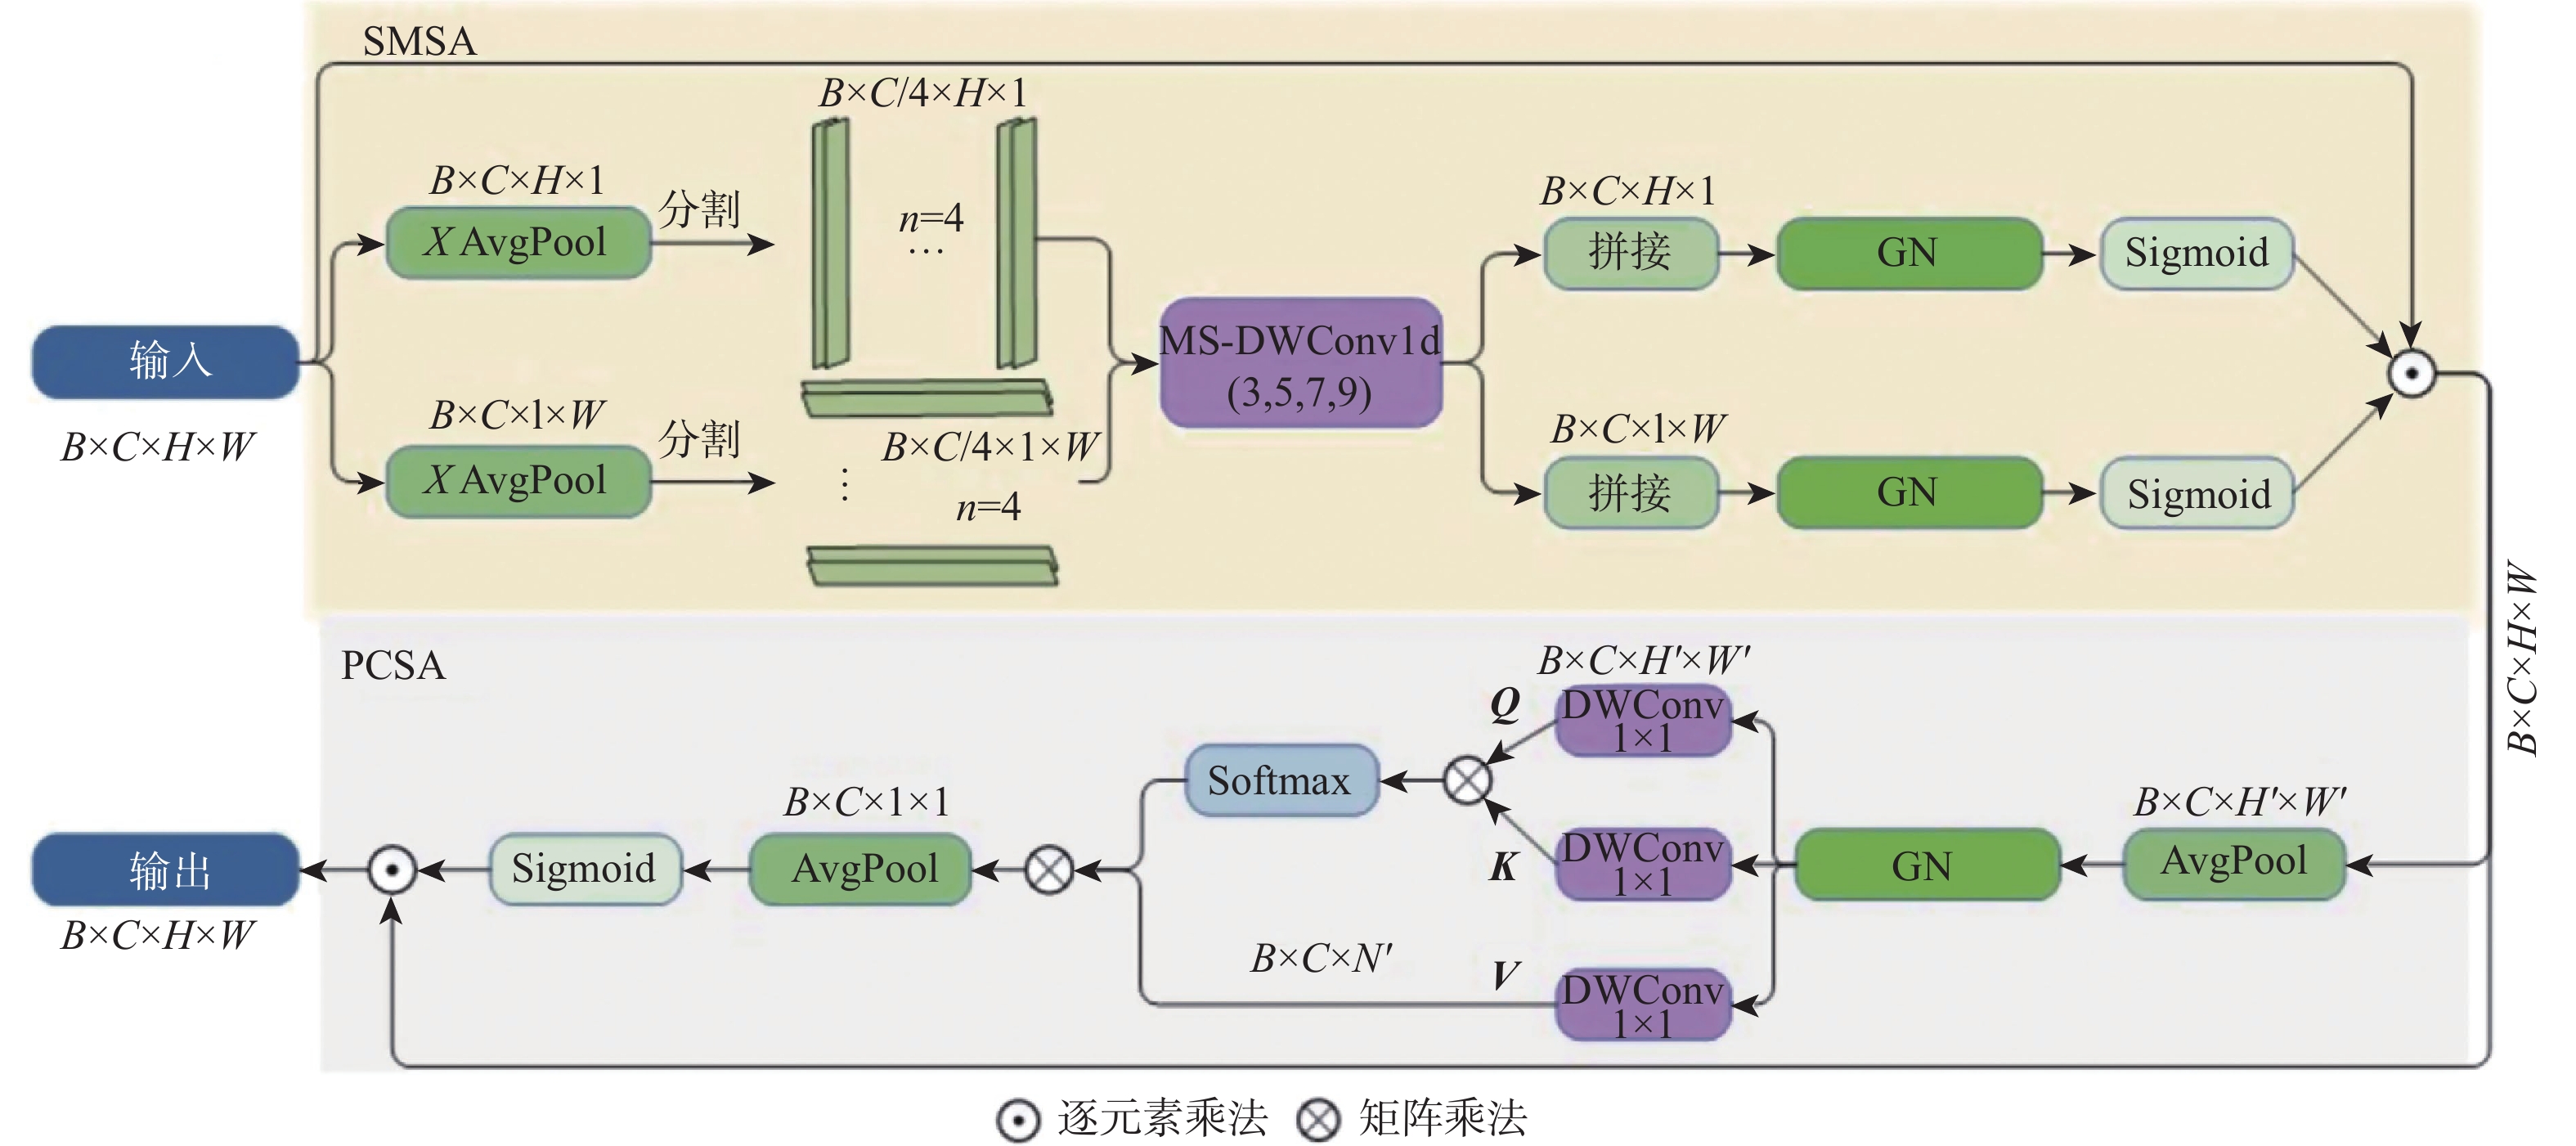
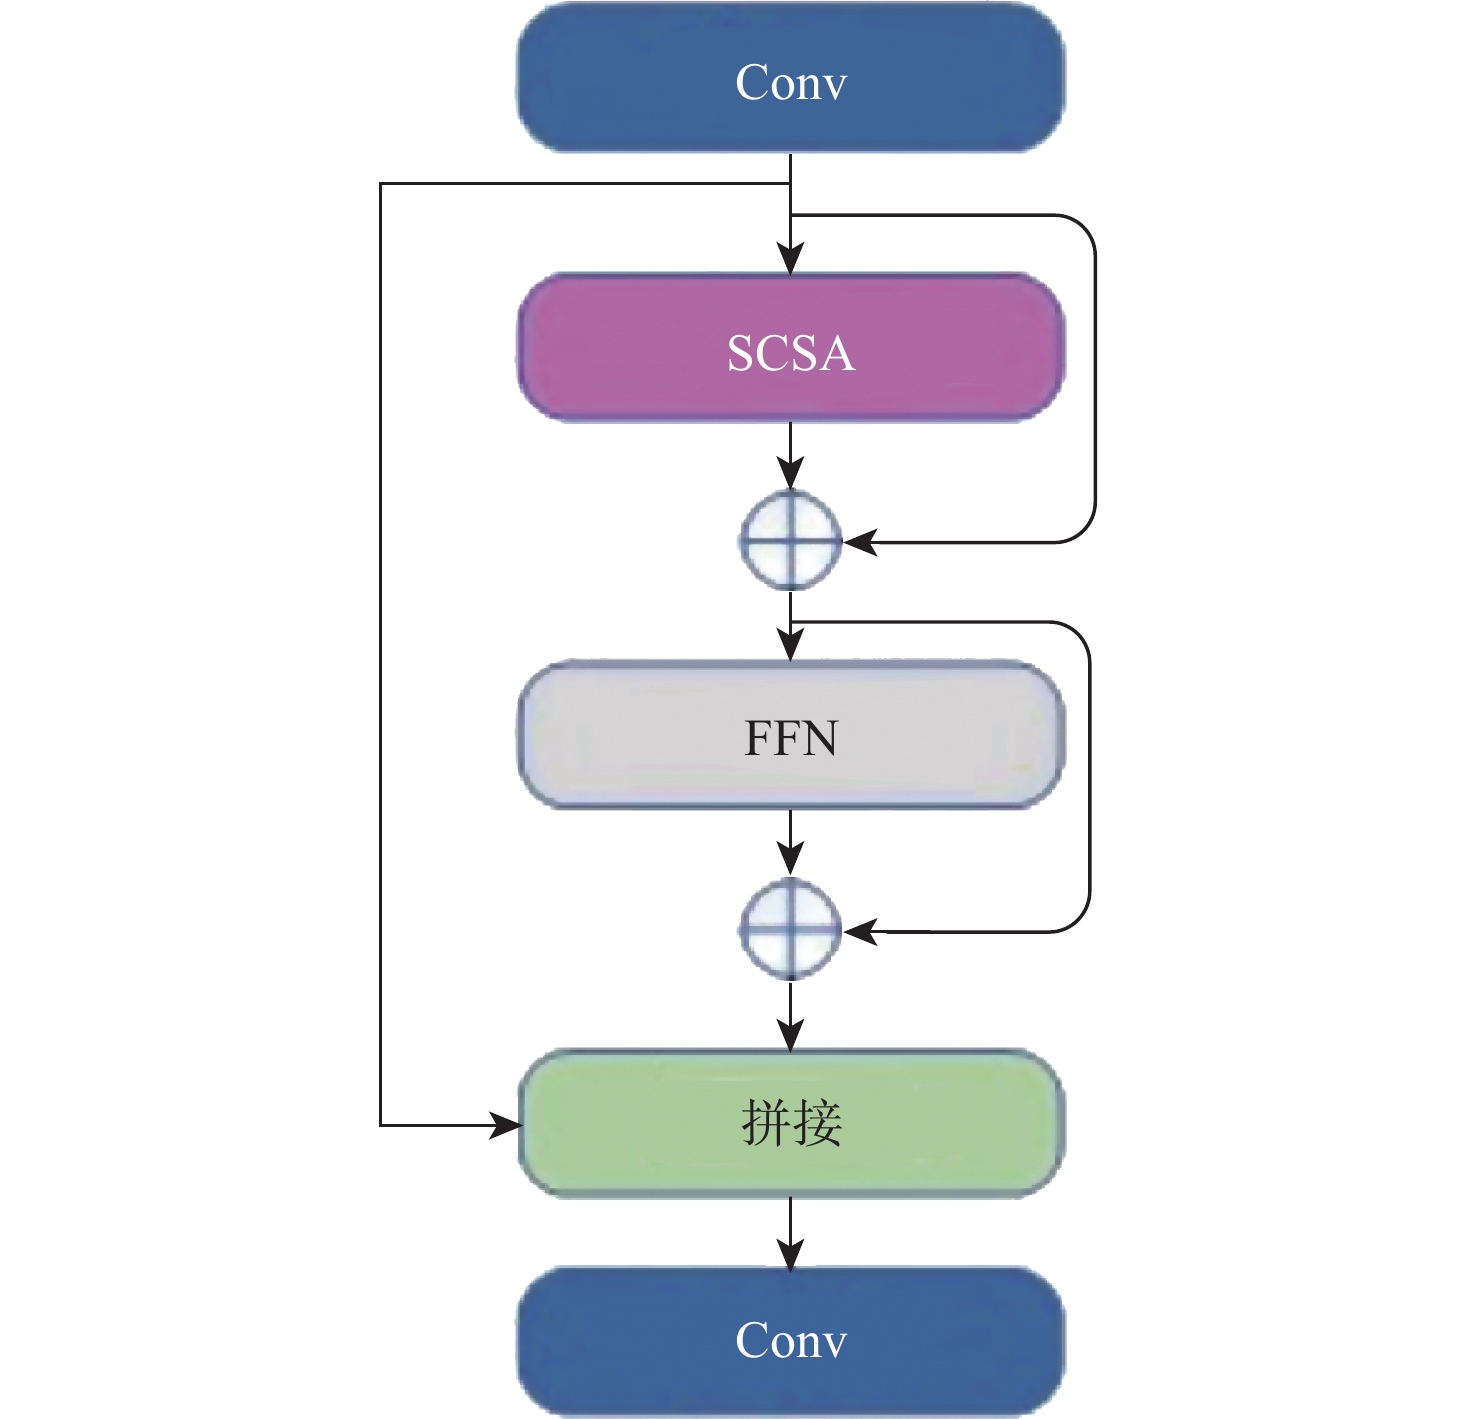
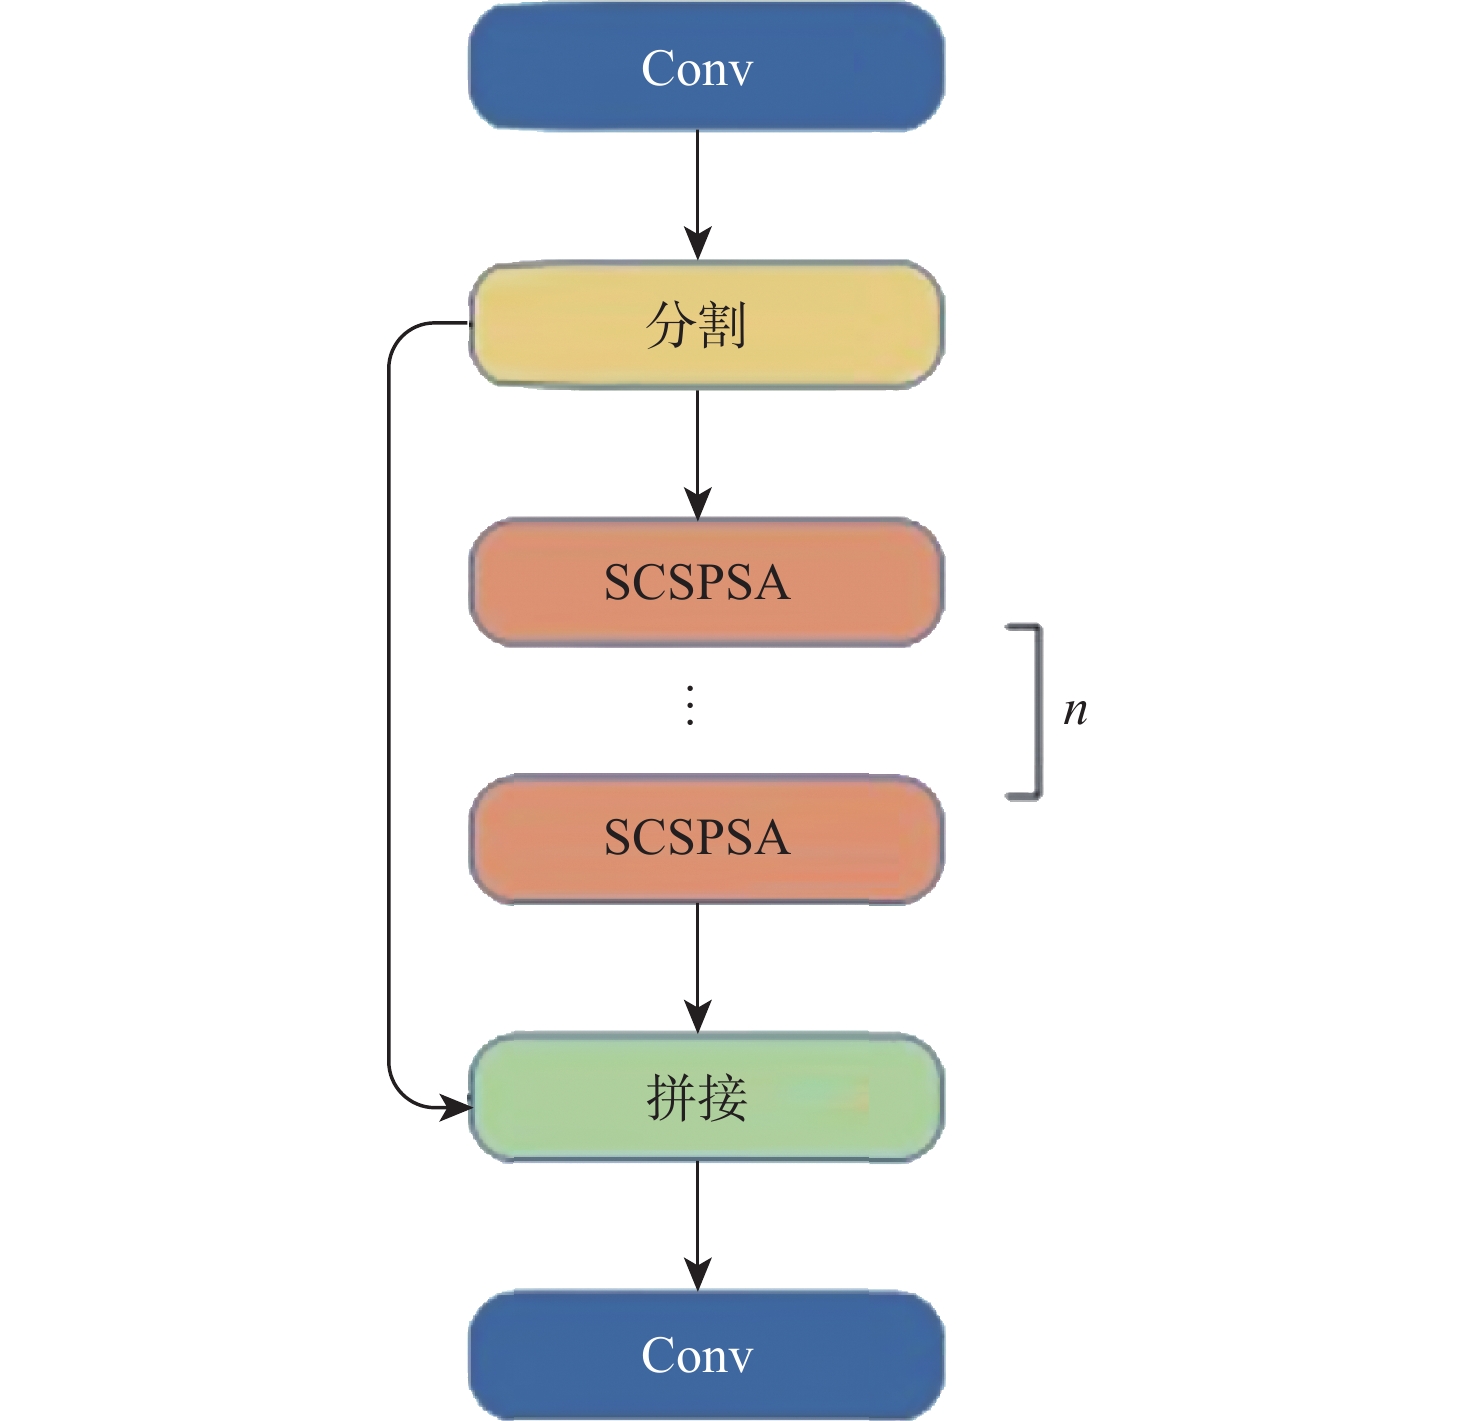
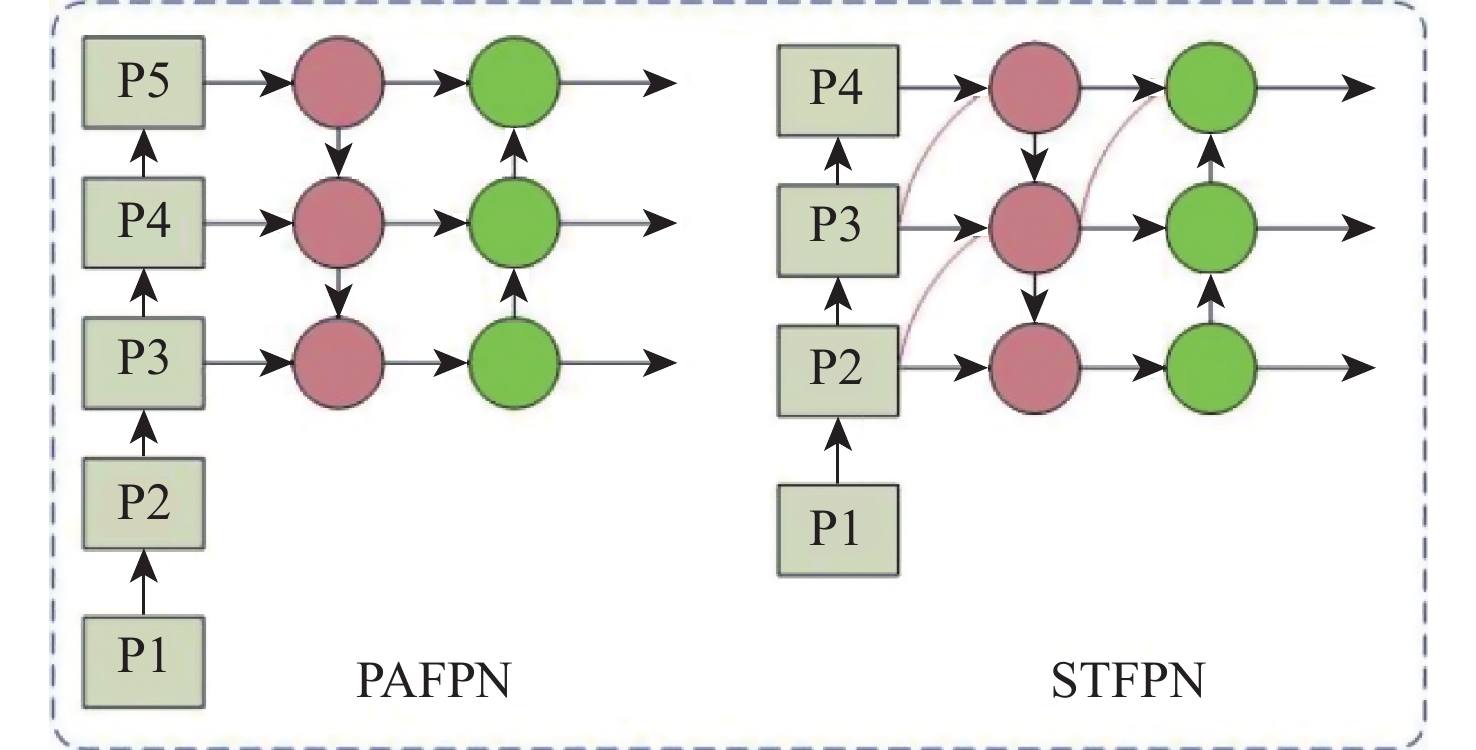
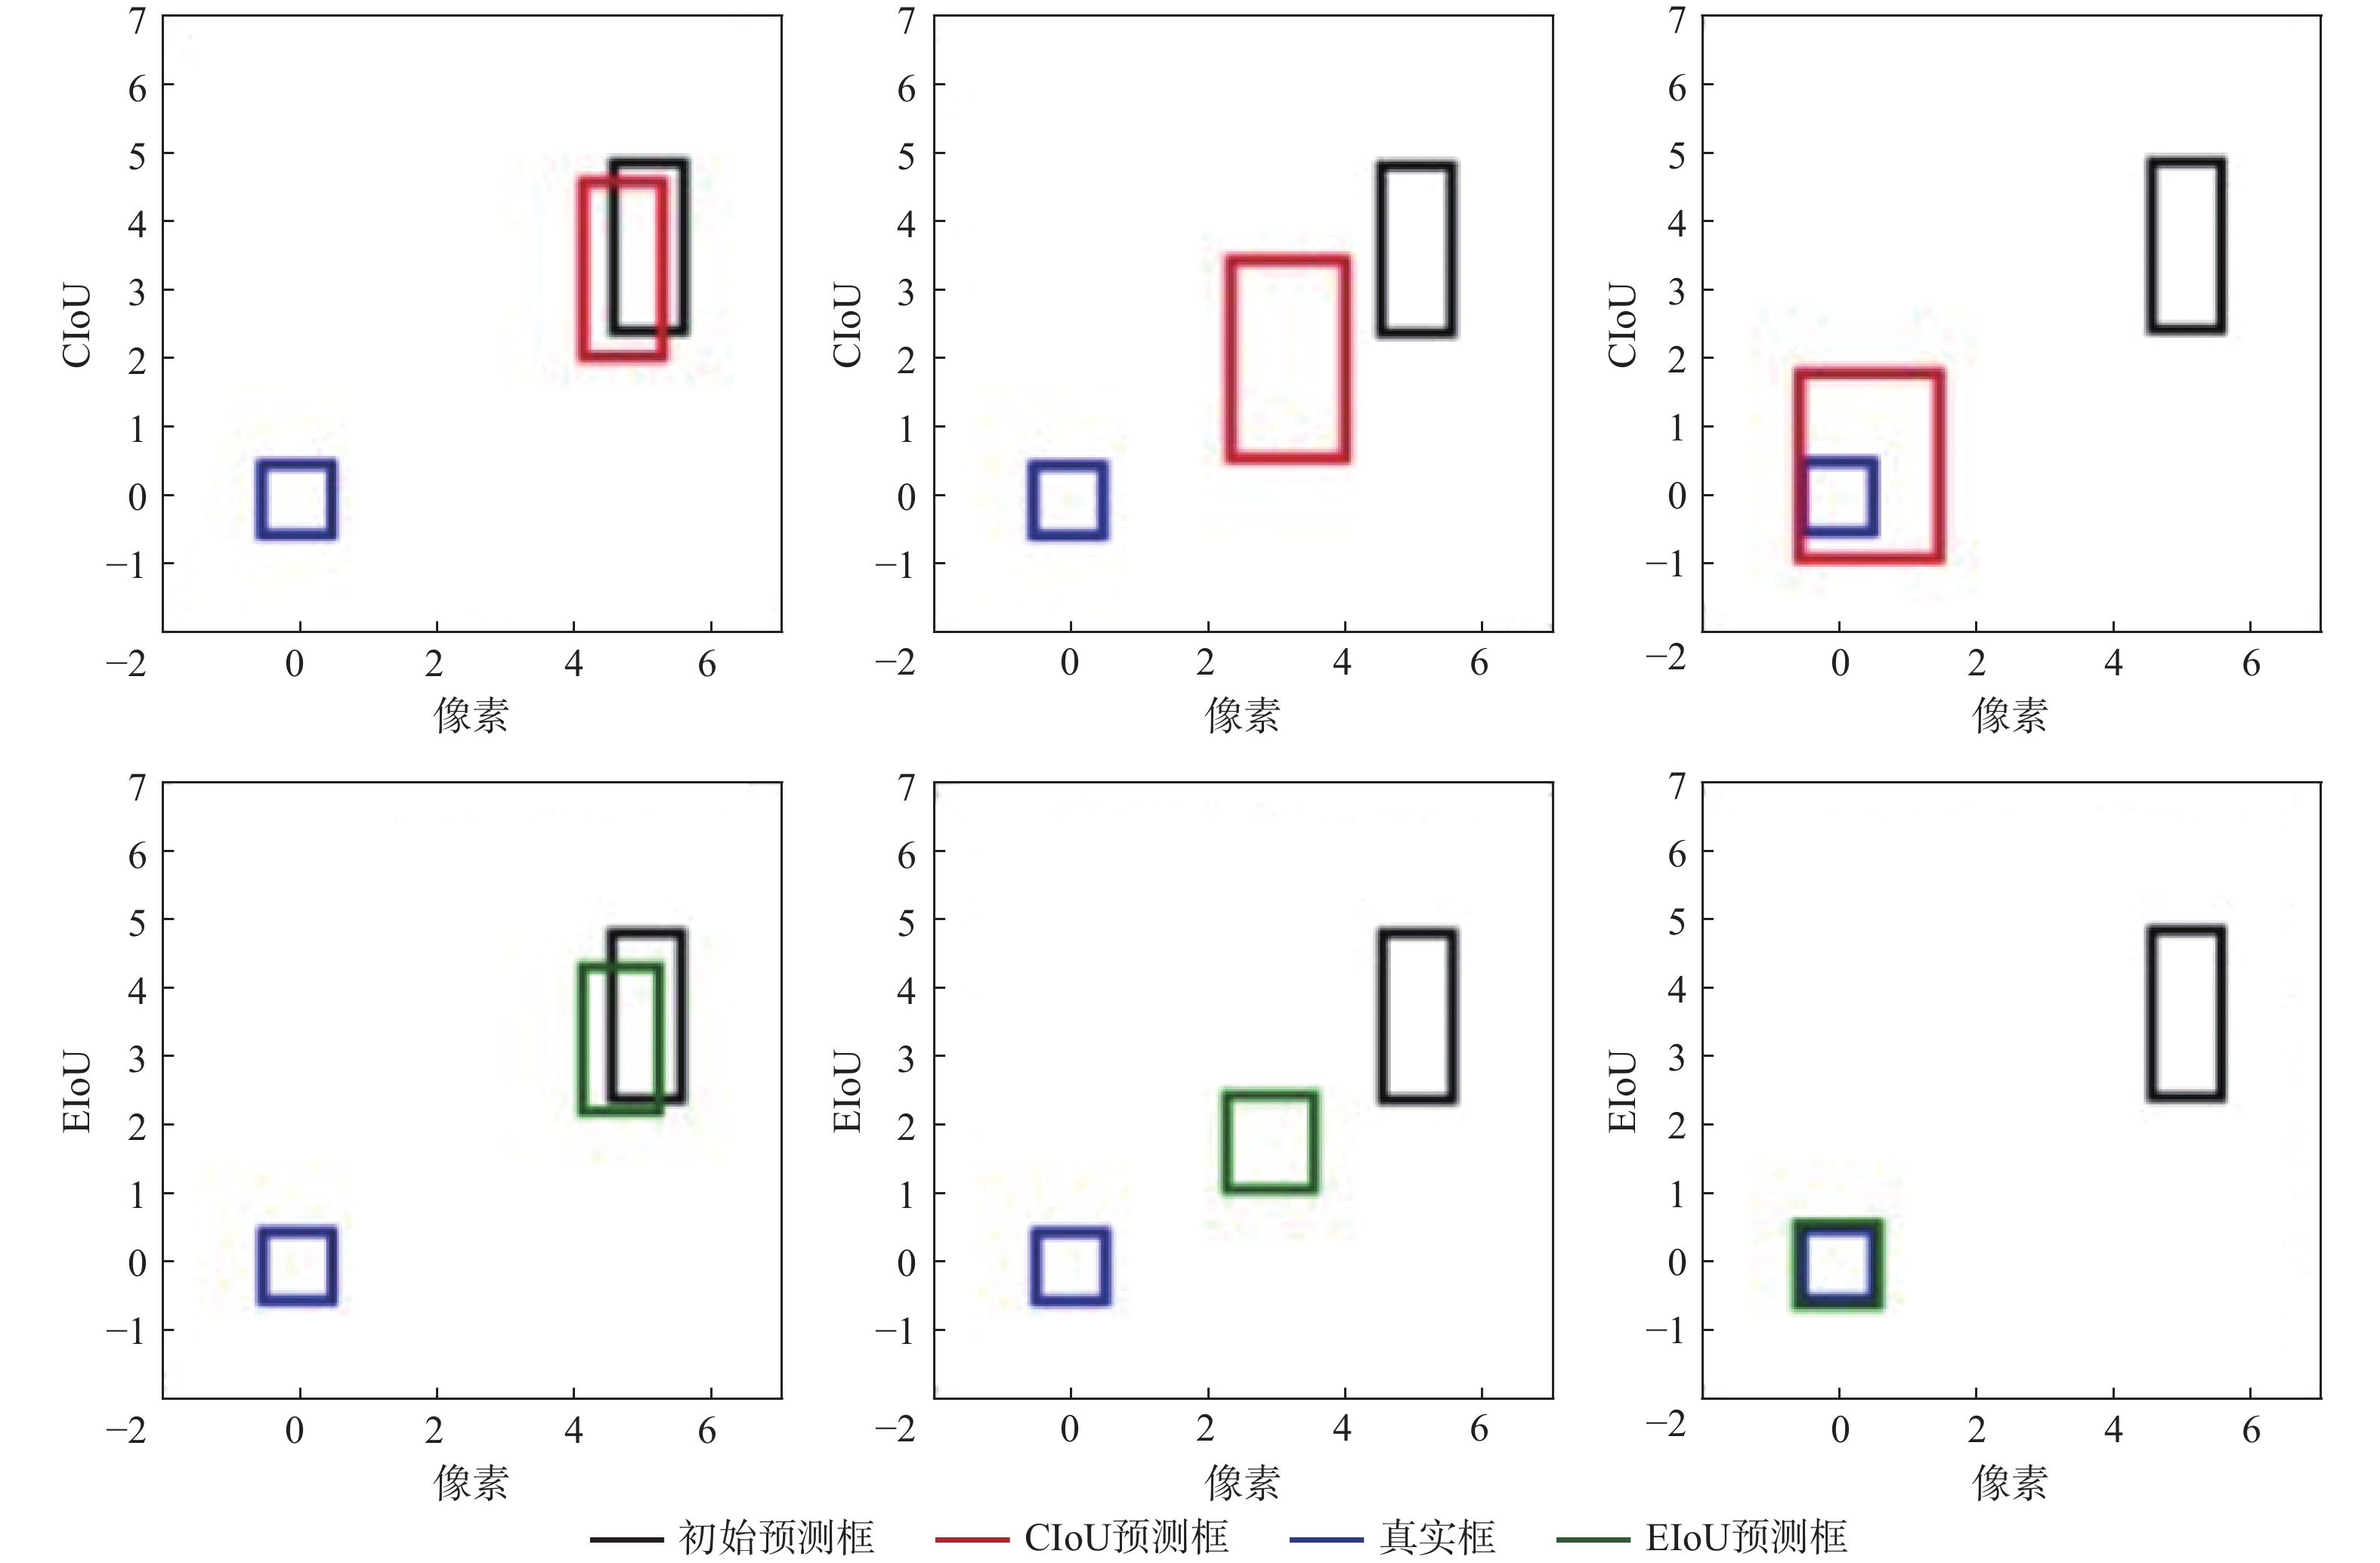
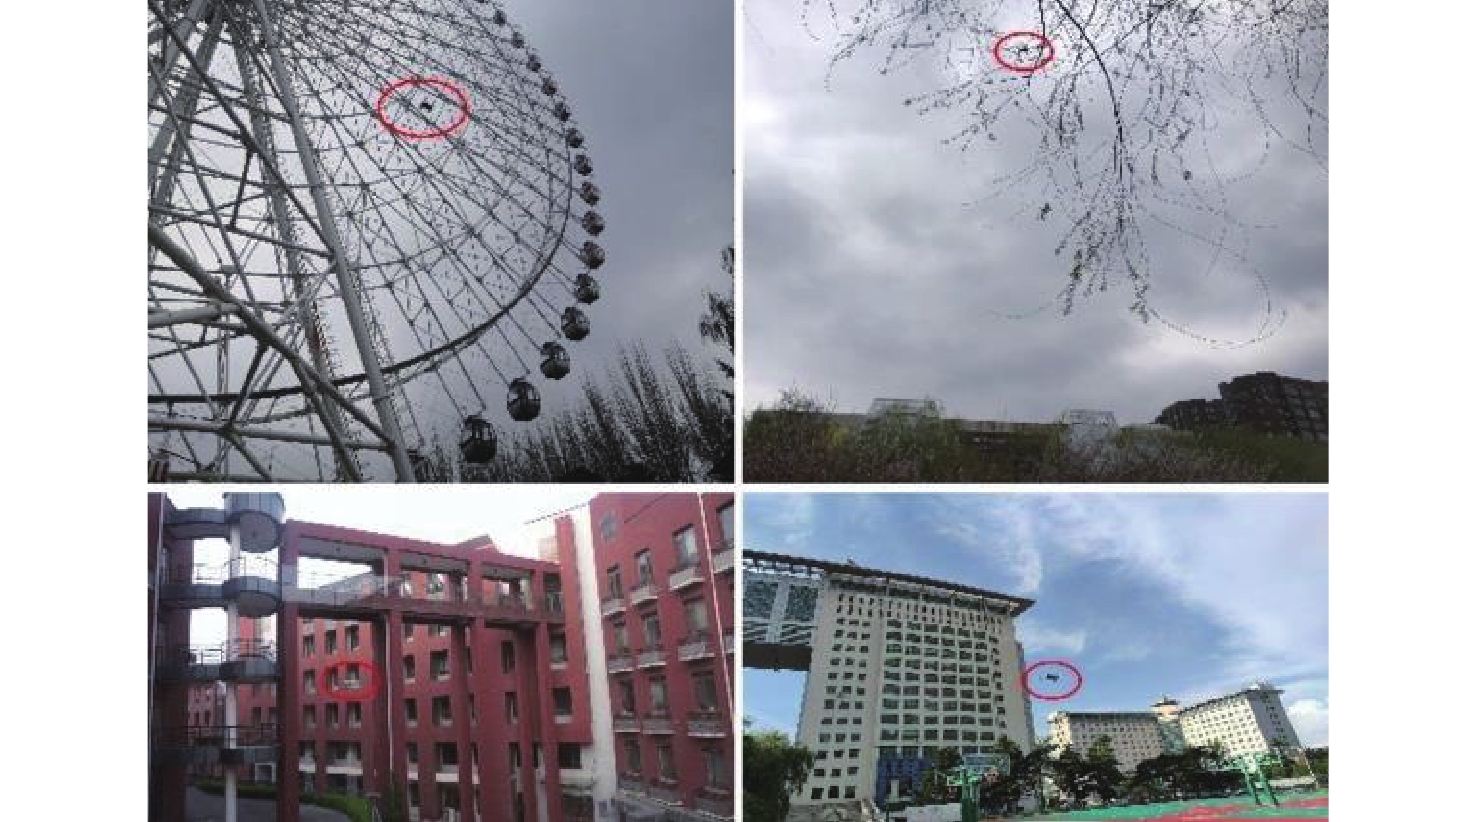
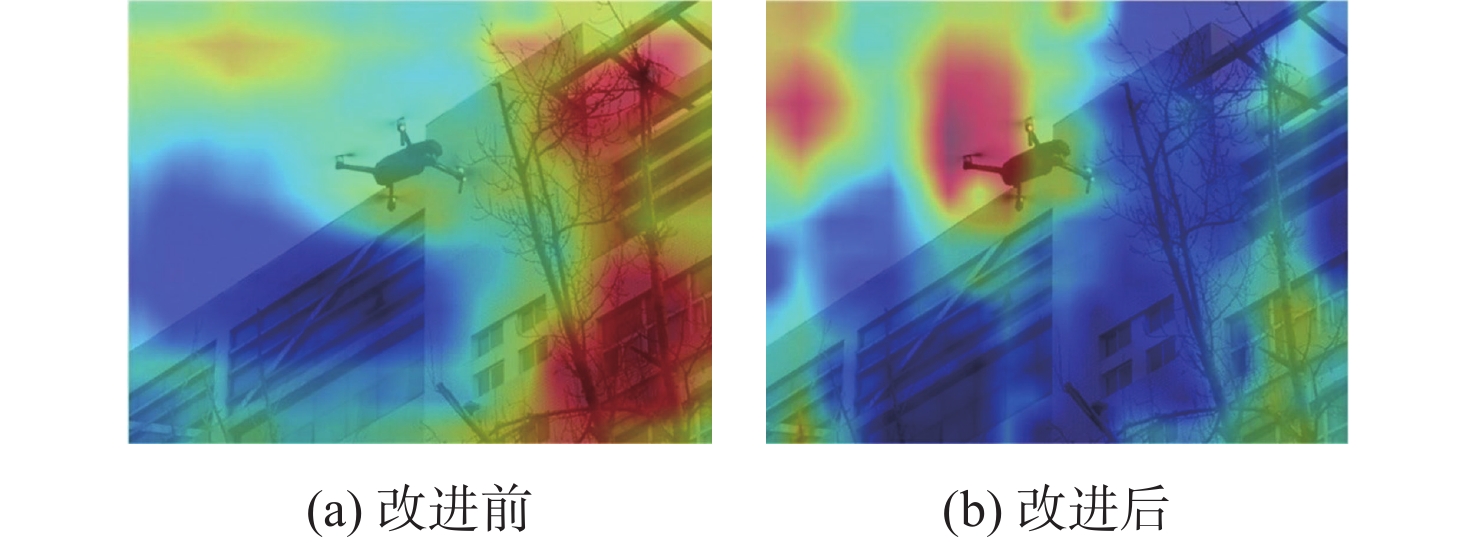
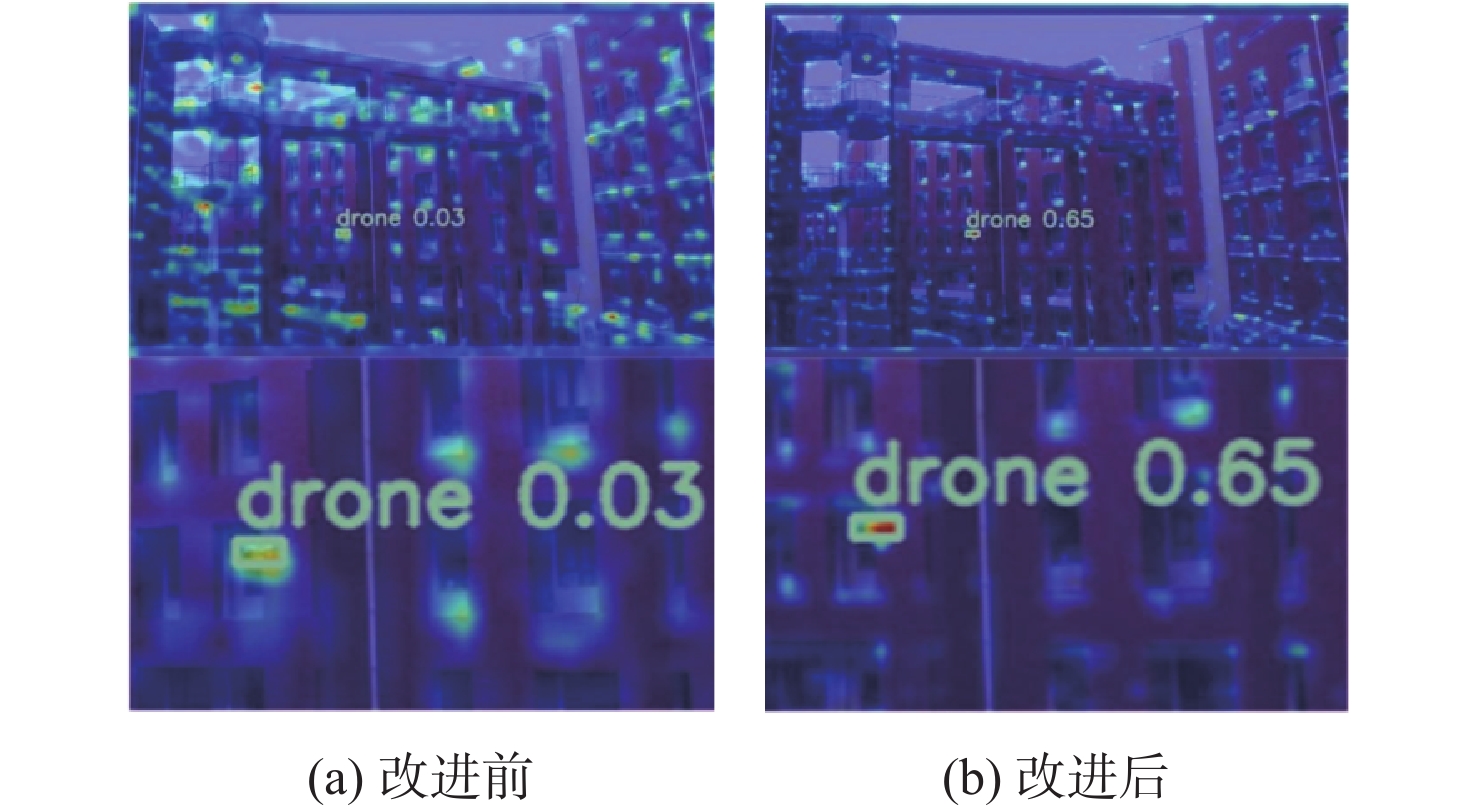
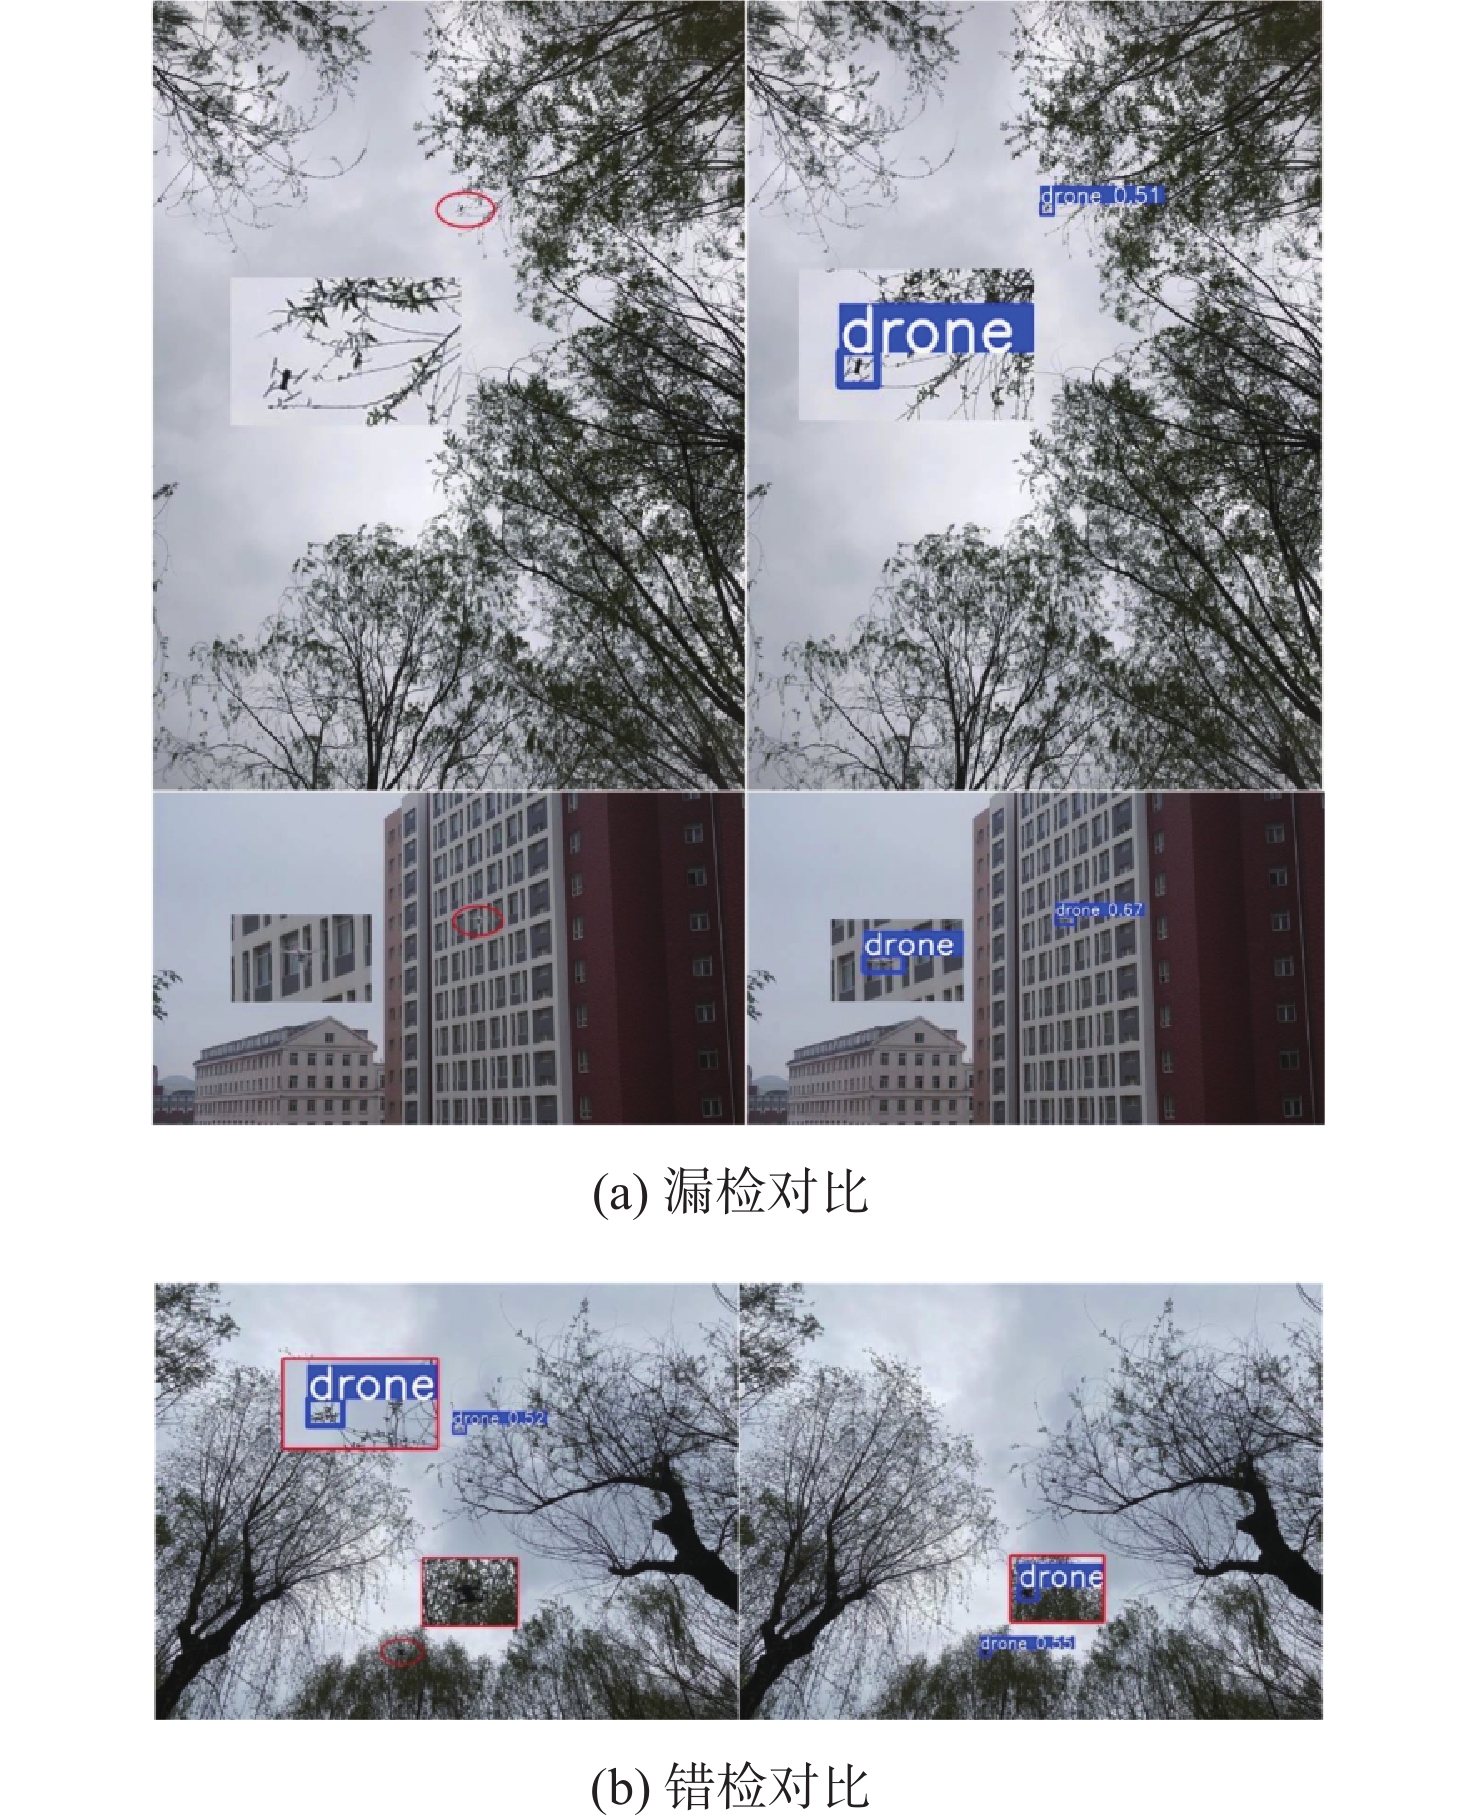
低空经济蓬勃发展的同时,无人机对大型公共场所的安全威胁逐步升级。对无人机准确、快速的目标检测成为反无人机系统的关键和首要环节。针对复杂背景下小目标无人机检测时出现的检测精度低、漏检、错检等问题,提出一种基于改进YOLOv11的反无人机系统目标检测算法YOLOv11-drone。自主构建复杂背景下小目标无人机数据集;设计部分空间通道协同注意力模块C2SCSPSA,通过结合通道注意力及空间注意力提高模型对无人机特征的提取能力;提出一种针对小目标的多层次特征金字塔网络(STFPN),通过浅层语义的充分运用,极大减少了模型参数量,并提高了模型对小目标的关注度;将模型损失函数更换为EIoU,提高回归精度和收敛速度。在自建数据集上进行实验,结果表明:所提YOLOv11-drone算法的检测精度达到95.5%,相较原算法提高了4.1%,且参数量降低了62%,检测速度达到83帧/s,适用于复杂背景下小目标无人机的检测任务。在公共数据集VisDrone2019上进行实验验证,即使参数量只有原算法的38%,但改进算法的mAP@0.5仍提高了0.6%,验证了改进算法具有良好的适用性与泛化性。

面向无人机支线物流的起降场容量模型与协同调度
江波, 李蝶, 郑远, 李诚龙, 张照轩
2026, 52(9): 3011-3022. doi: 10.13700/j.bh.1001-5965.2025.0422
摘要:
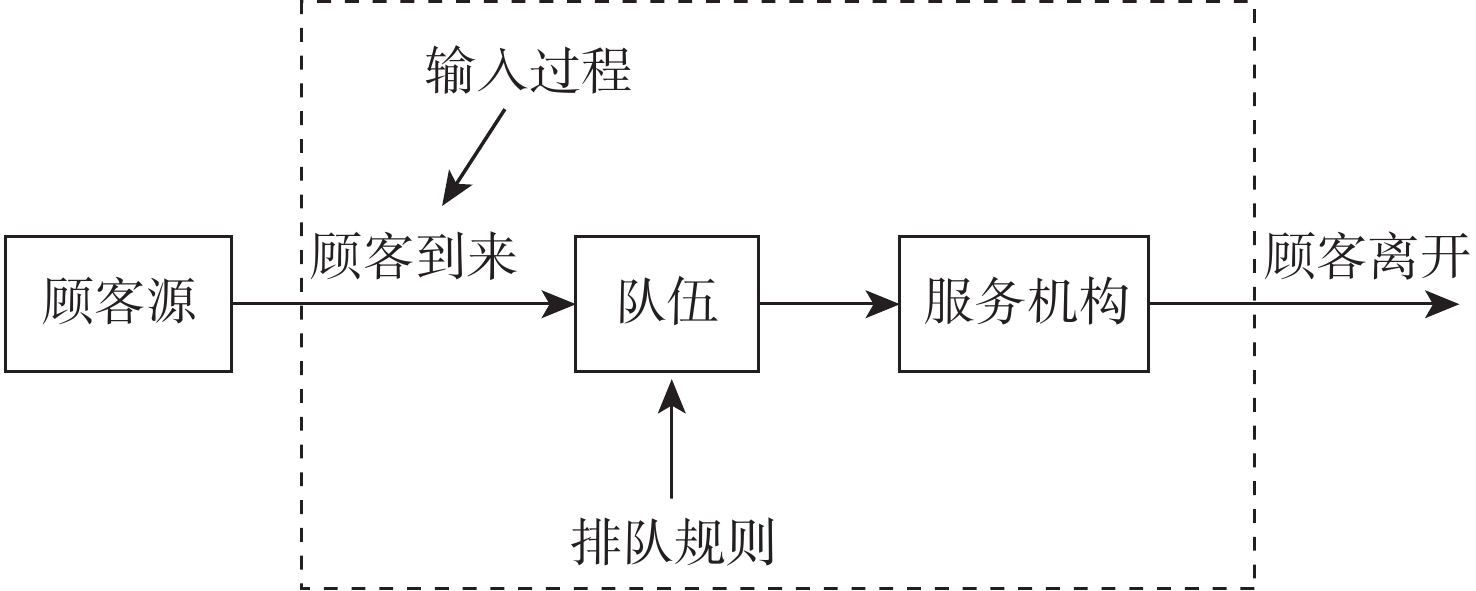
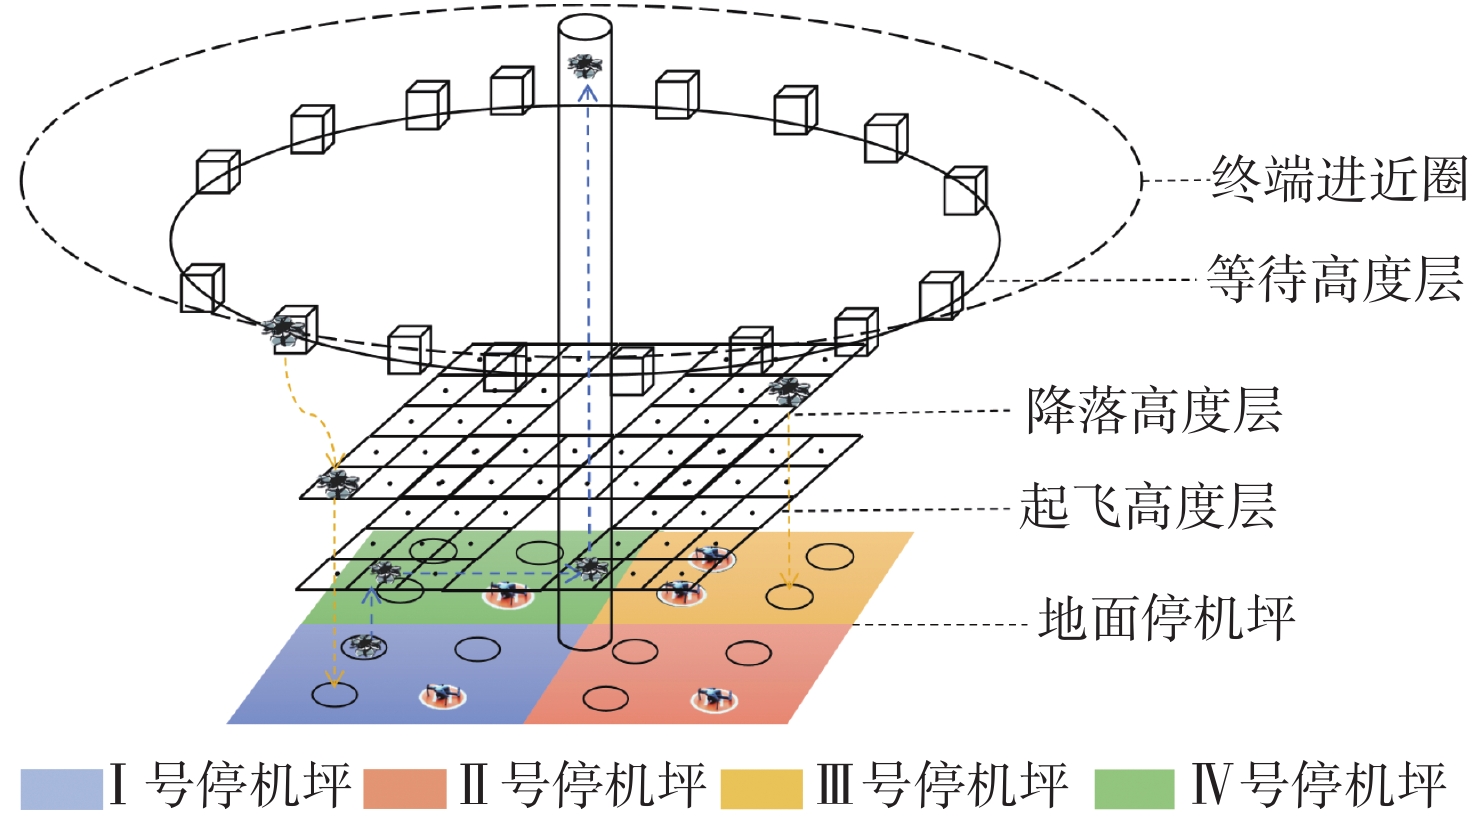
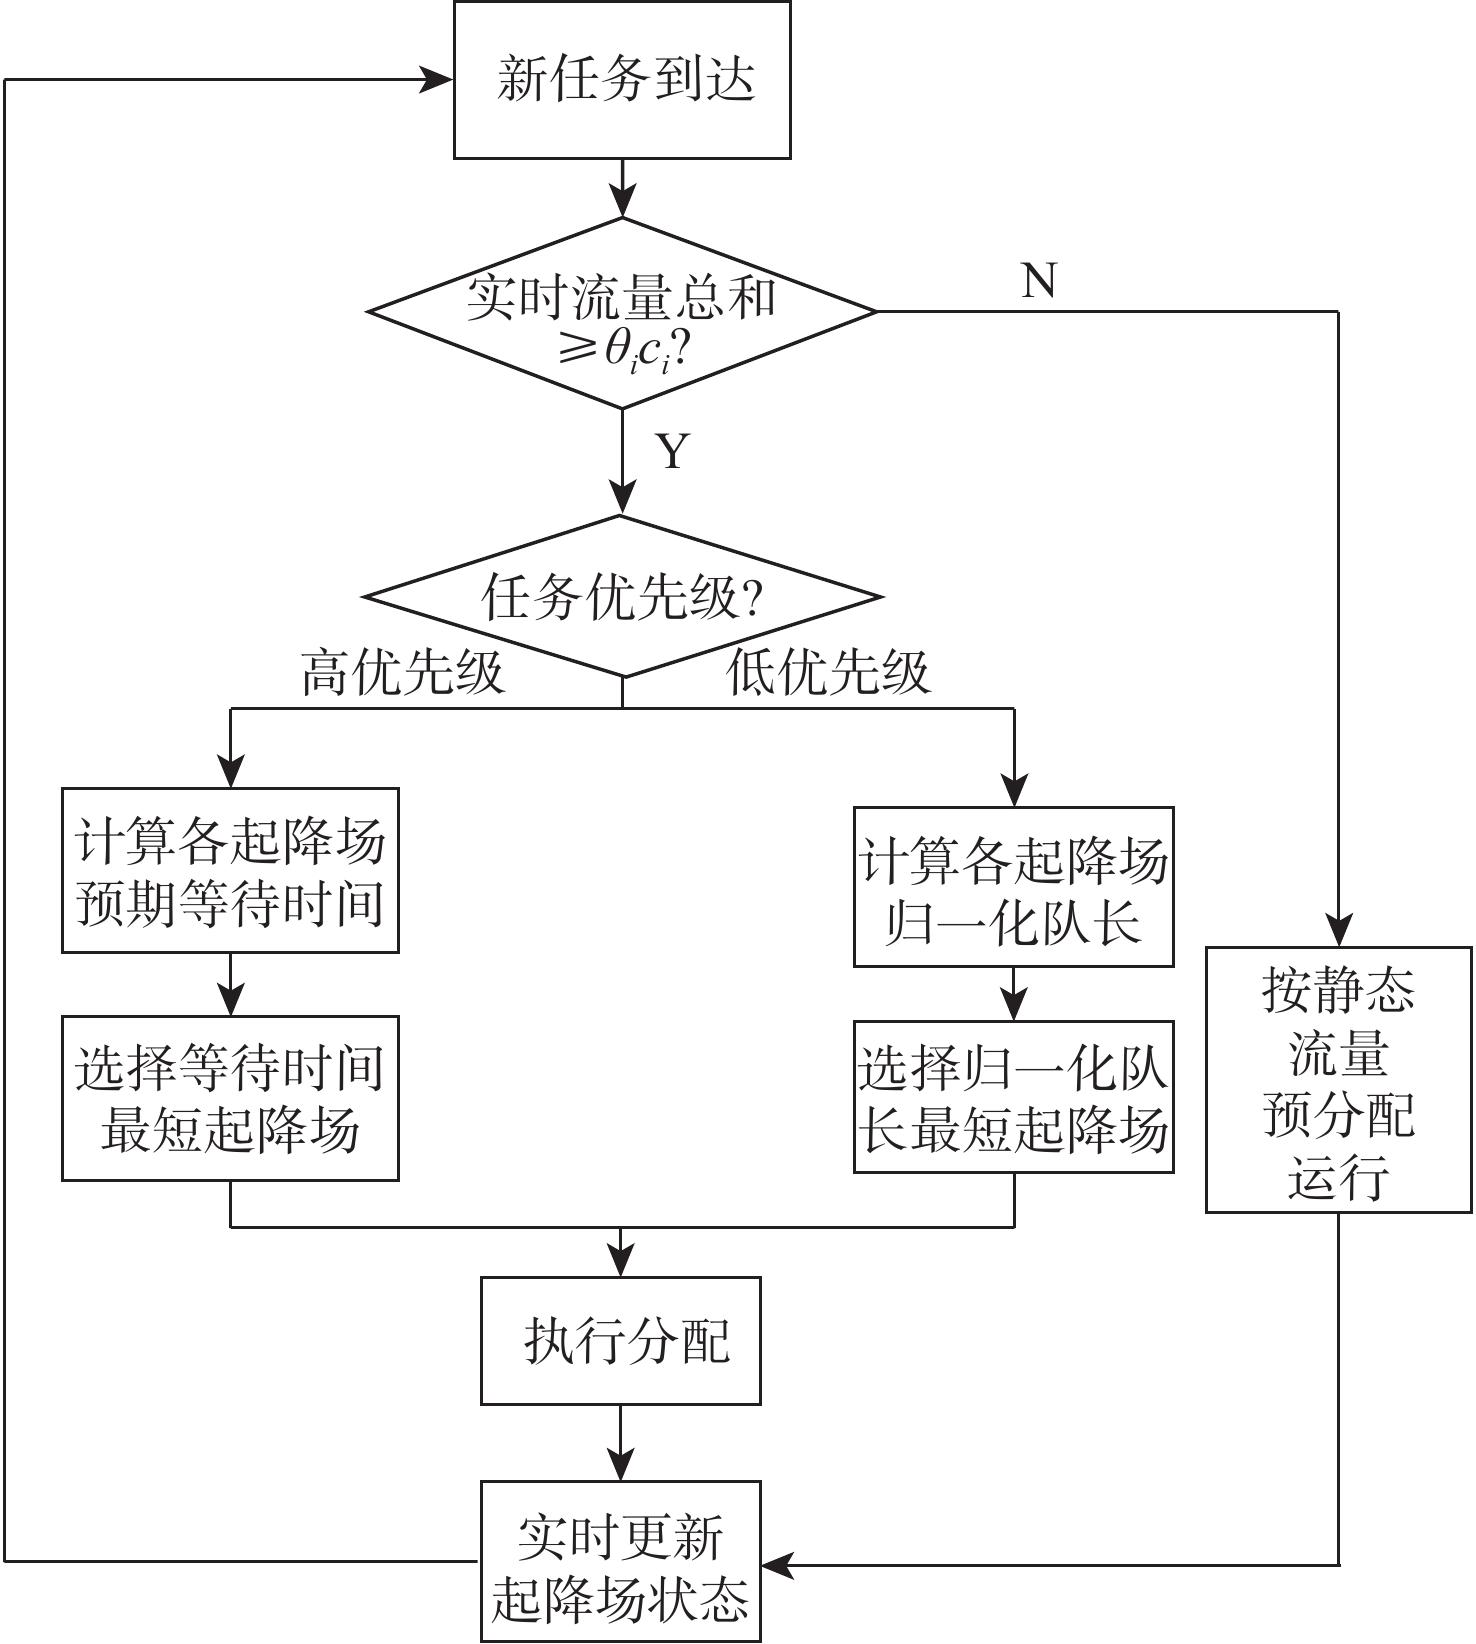
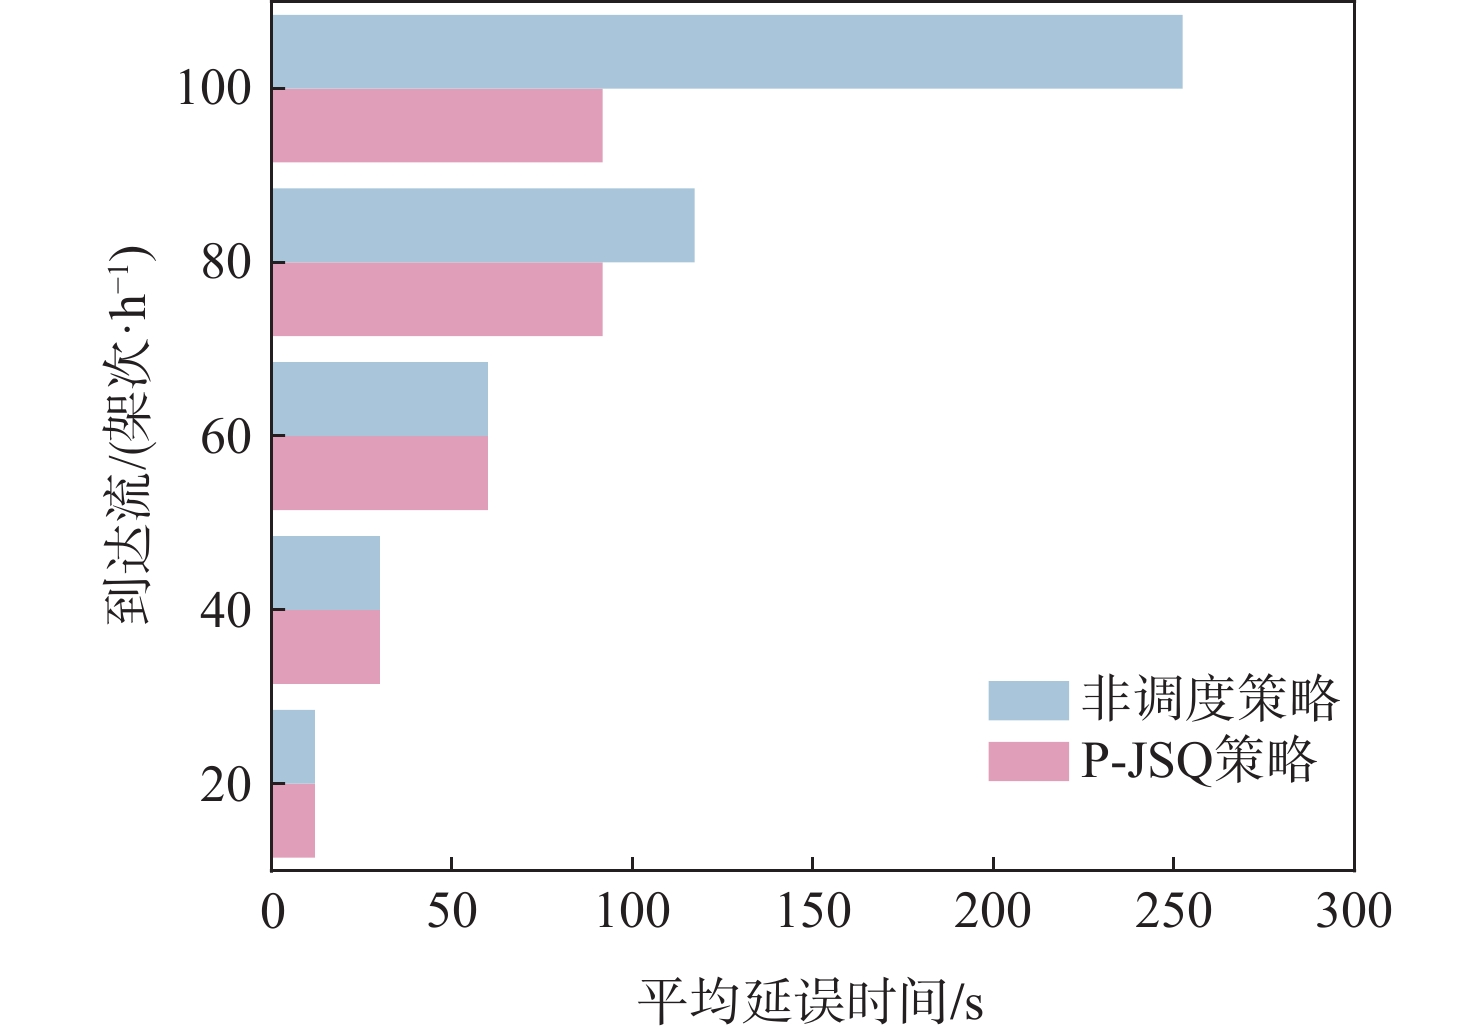
针对公共垂直起降场终端区空域资源紧张与运行效率不足的问题,考虑多场站协同调度机制缺失及支线物流区域的负载均衡性需求,以精准评估容量和优化区域协同调度能力为目标,提出一种串联耦合排队模型与静动态协同调度策略。构建差异化排队模型,刻画各环节阻塞效应,突破传统独立分析局限;在降落排队系统中引入非抢占式优先级策略,保障高优先级任务;设计“静态流量预分配+动态容流调配”策略,通过基于排队论的双路径决策实现多场站协同。仿真结果表明:所提串联耦合排队模型的整体容量评估偏差控制在6%以内,显著优于传统独立分析模型,且在等待层空域容量评估中,同样显著优于基于冲突阈值的模型;非抢占式优先级策略下,高优先级任务平均延误时间始终低于30 s,但随其在总任务中占比的增加,系统平均延误显著上升;静动态协同调度策略在突发流量下使区域负载均衡度提升至95.9%,无人机总延误时间平均减少39.49%。研究成果可为低空物流网络规划与实时调度提供理论支撑。

基于运行时保证的DAA系统运行安全保障方法设计
董磊, 王琦, 陈曦, 刘嘉琛
2026, 52(9): 3023-3038. doi: 10.13700/j.bh.1001-5965.2025.0122
摘要:
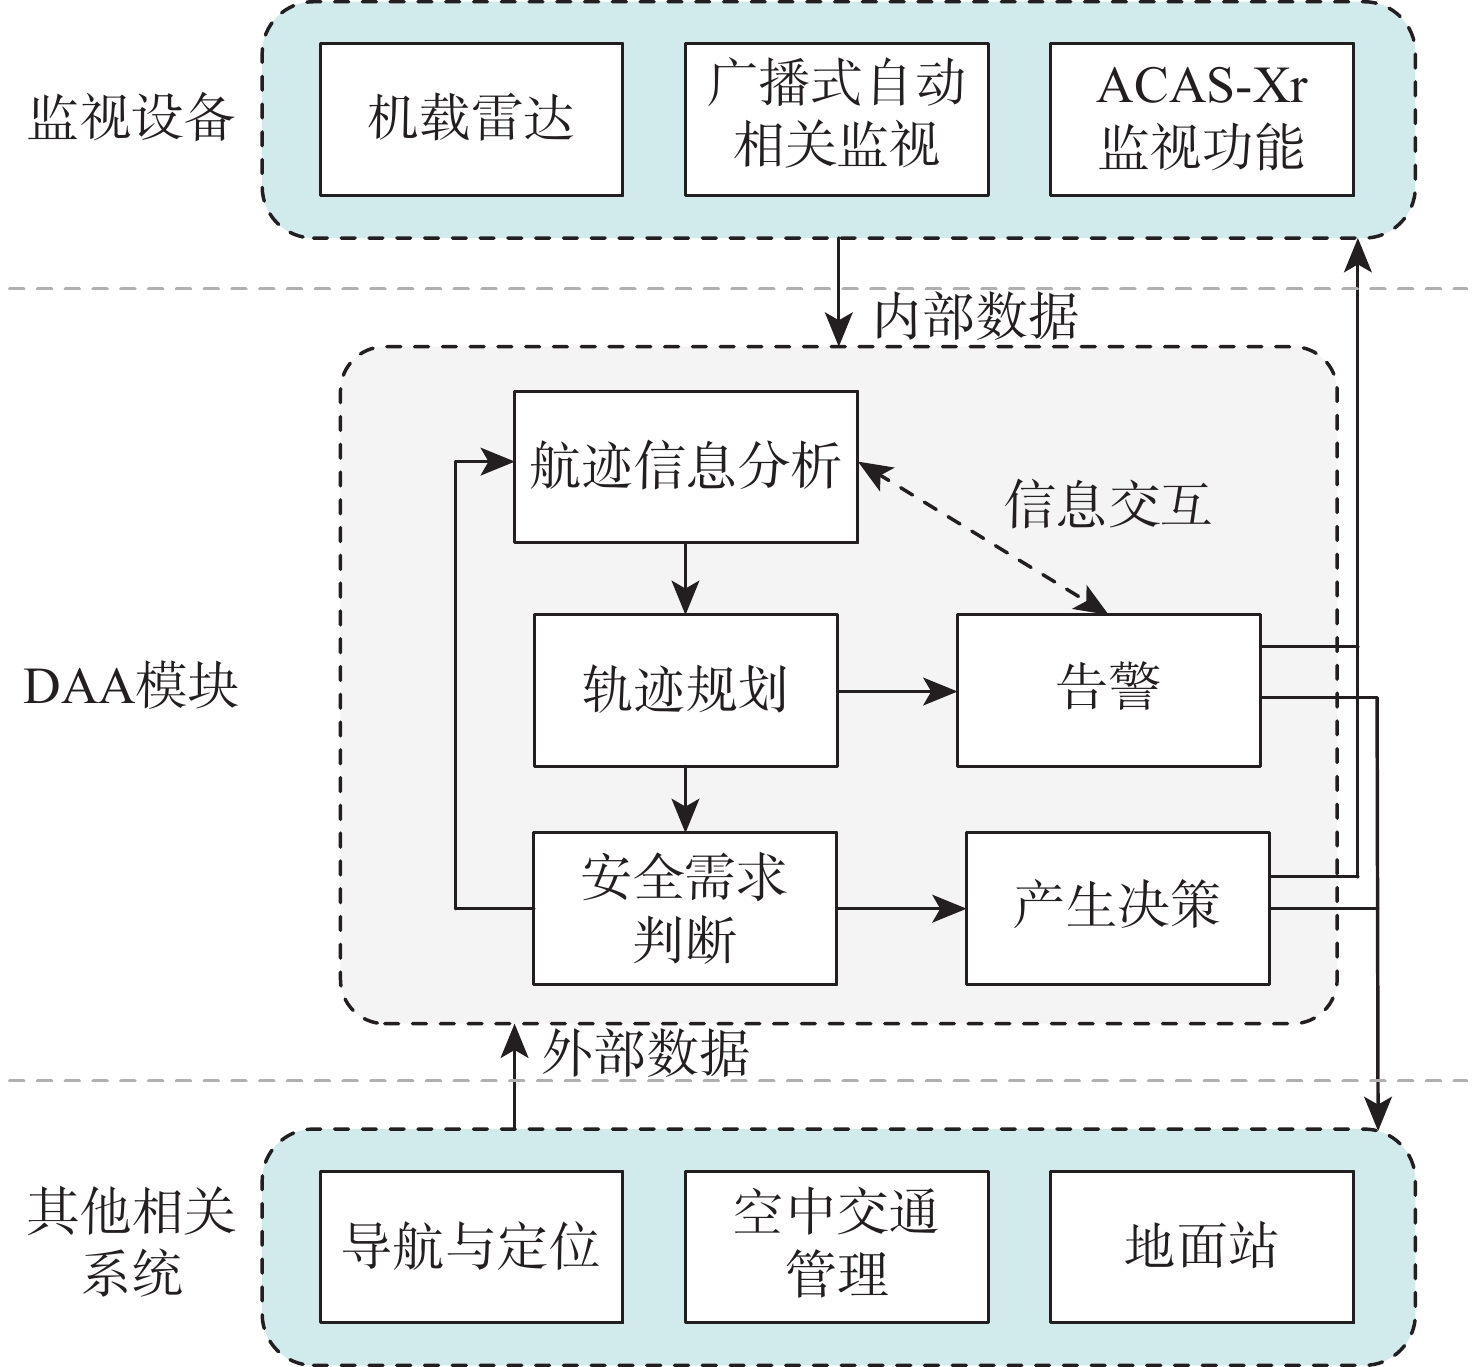
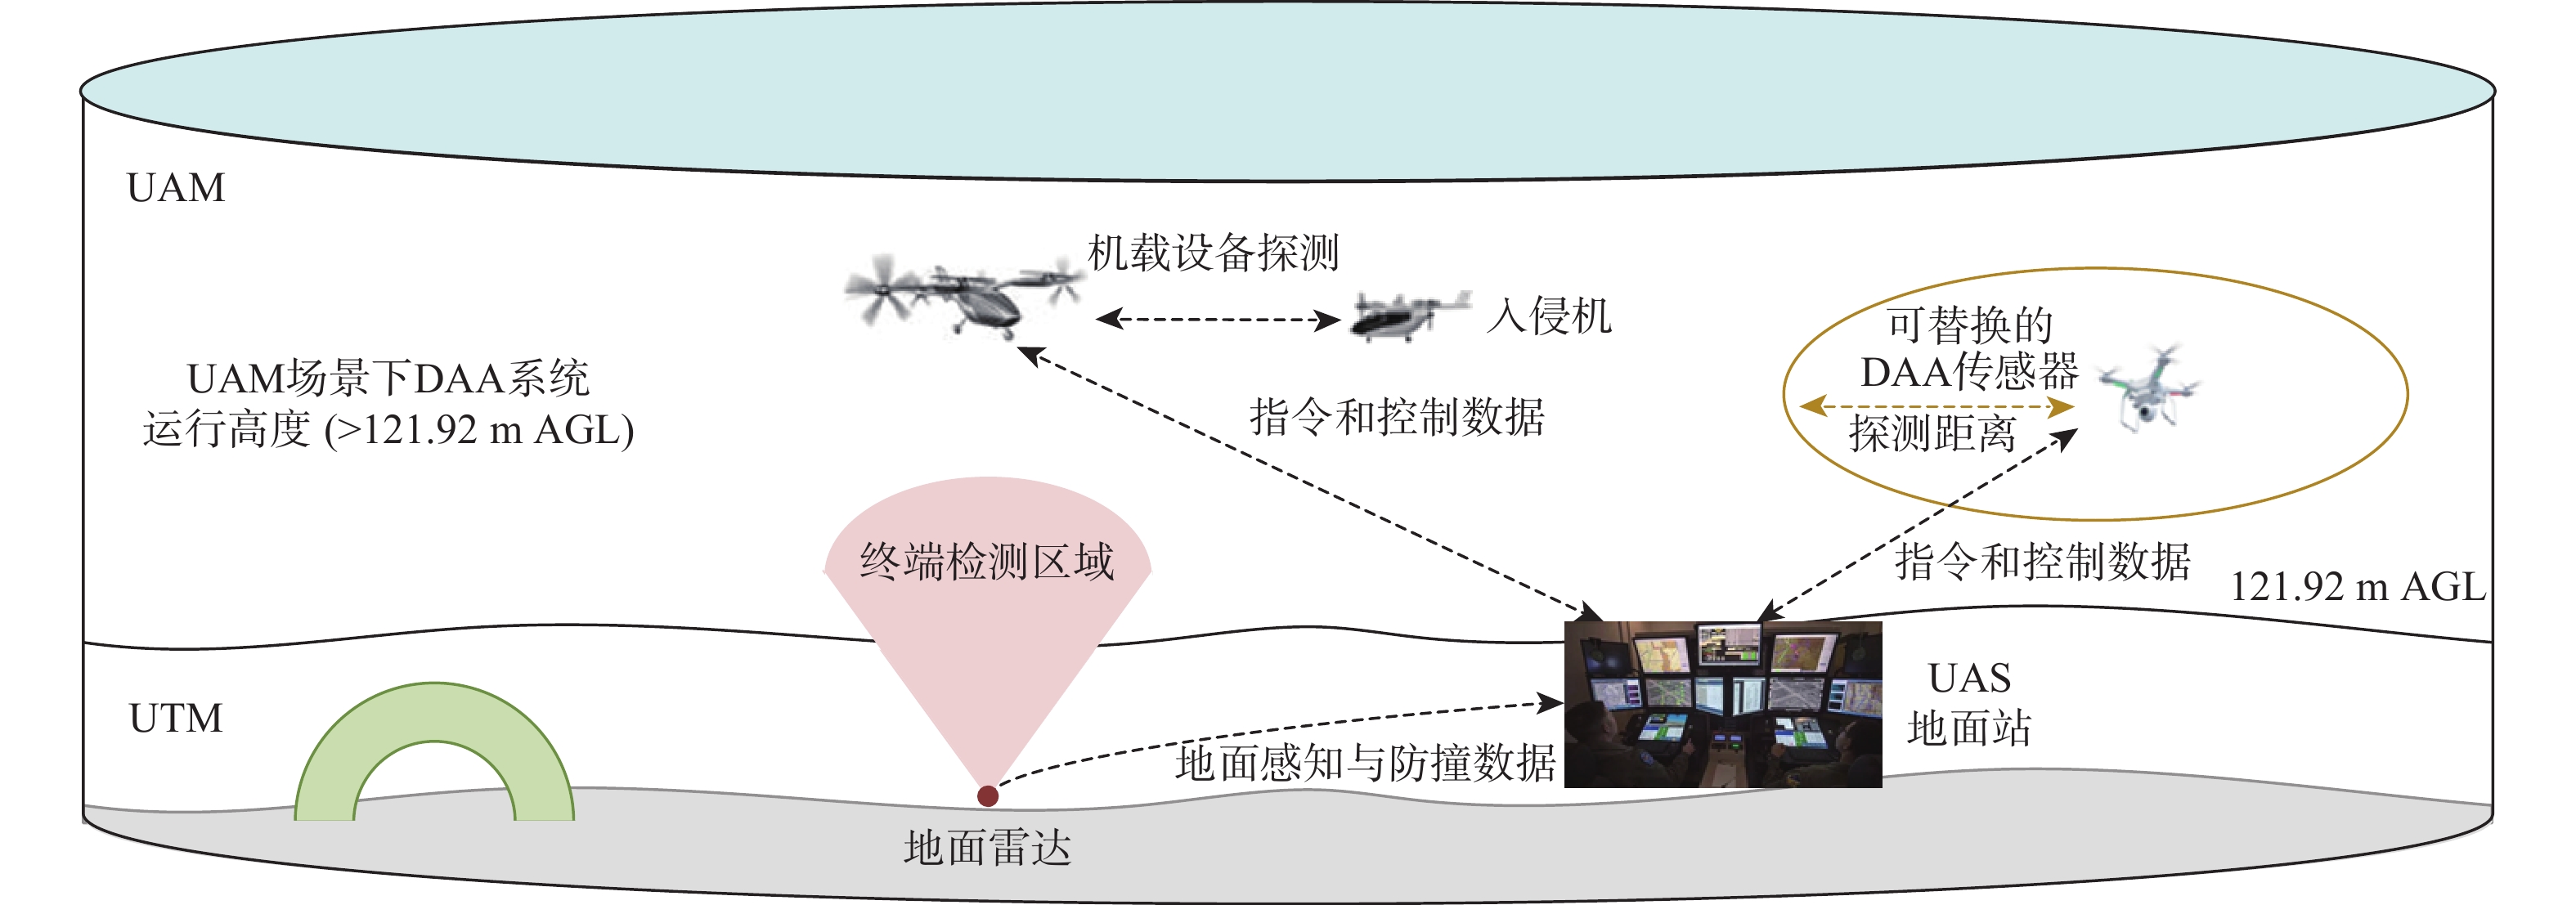
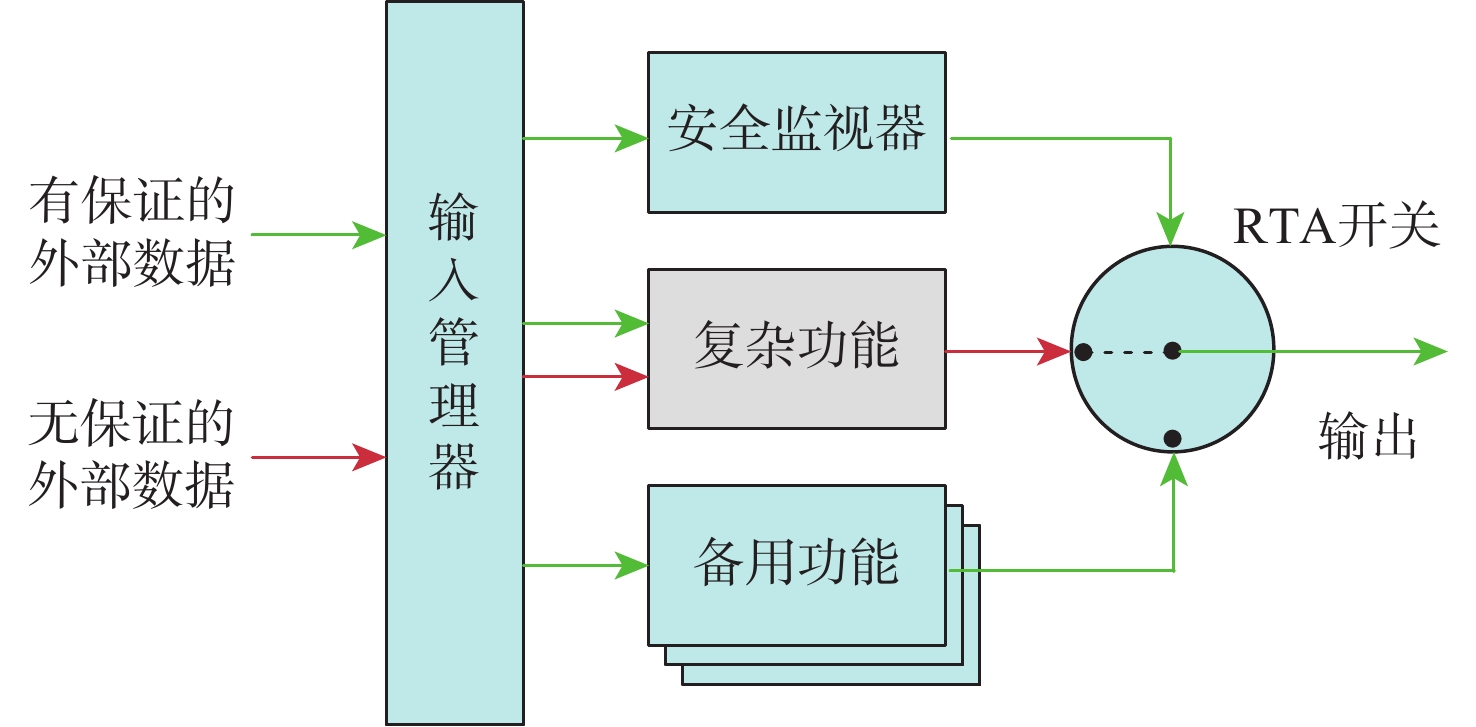
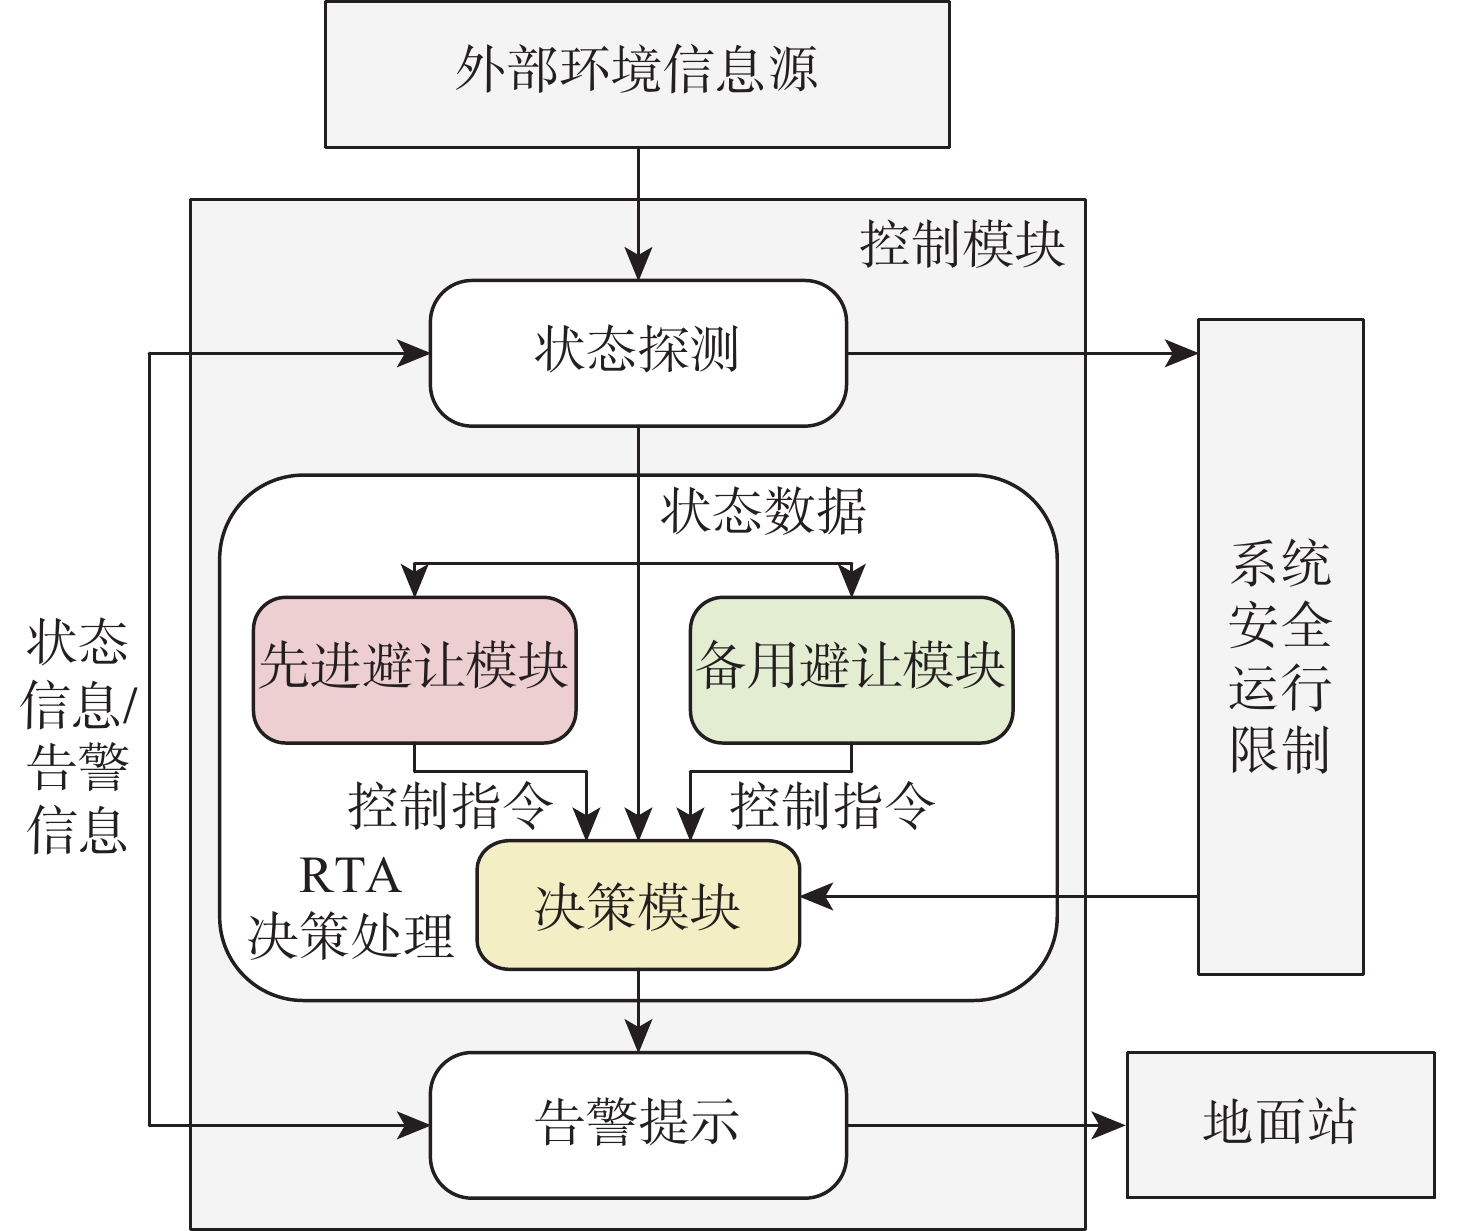
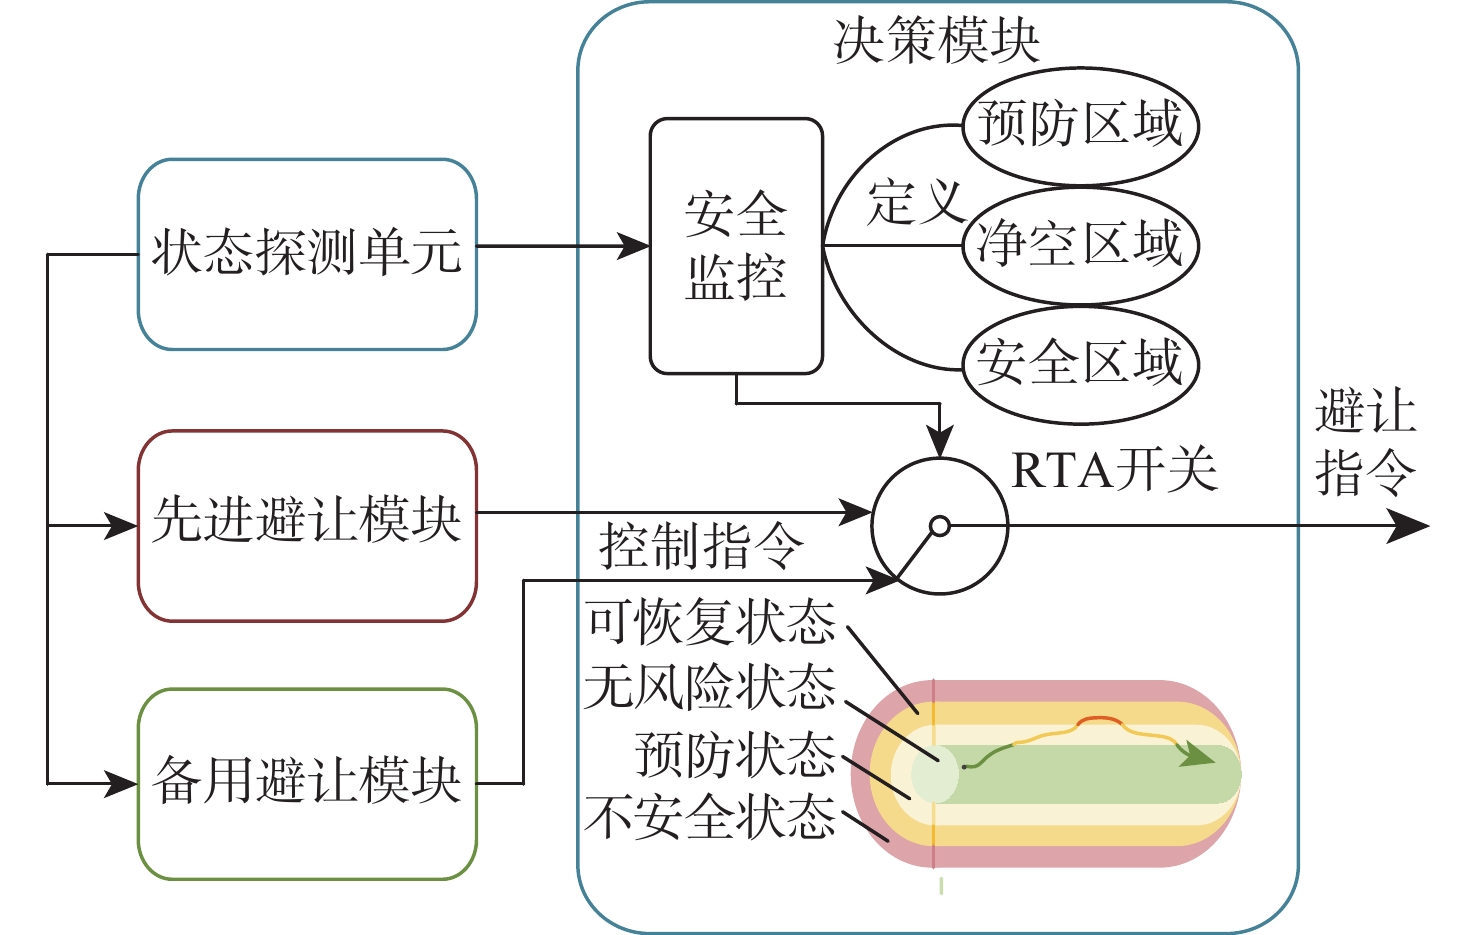
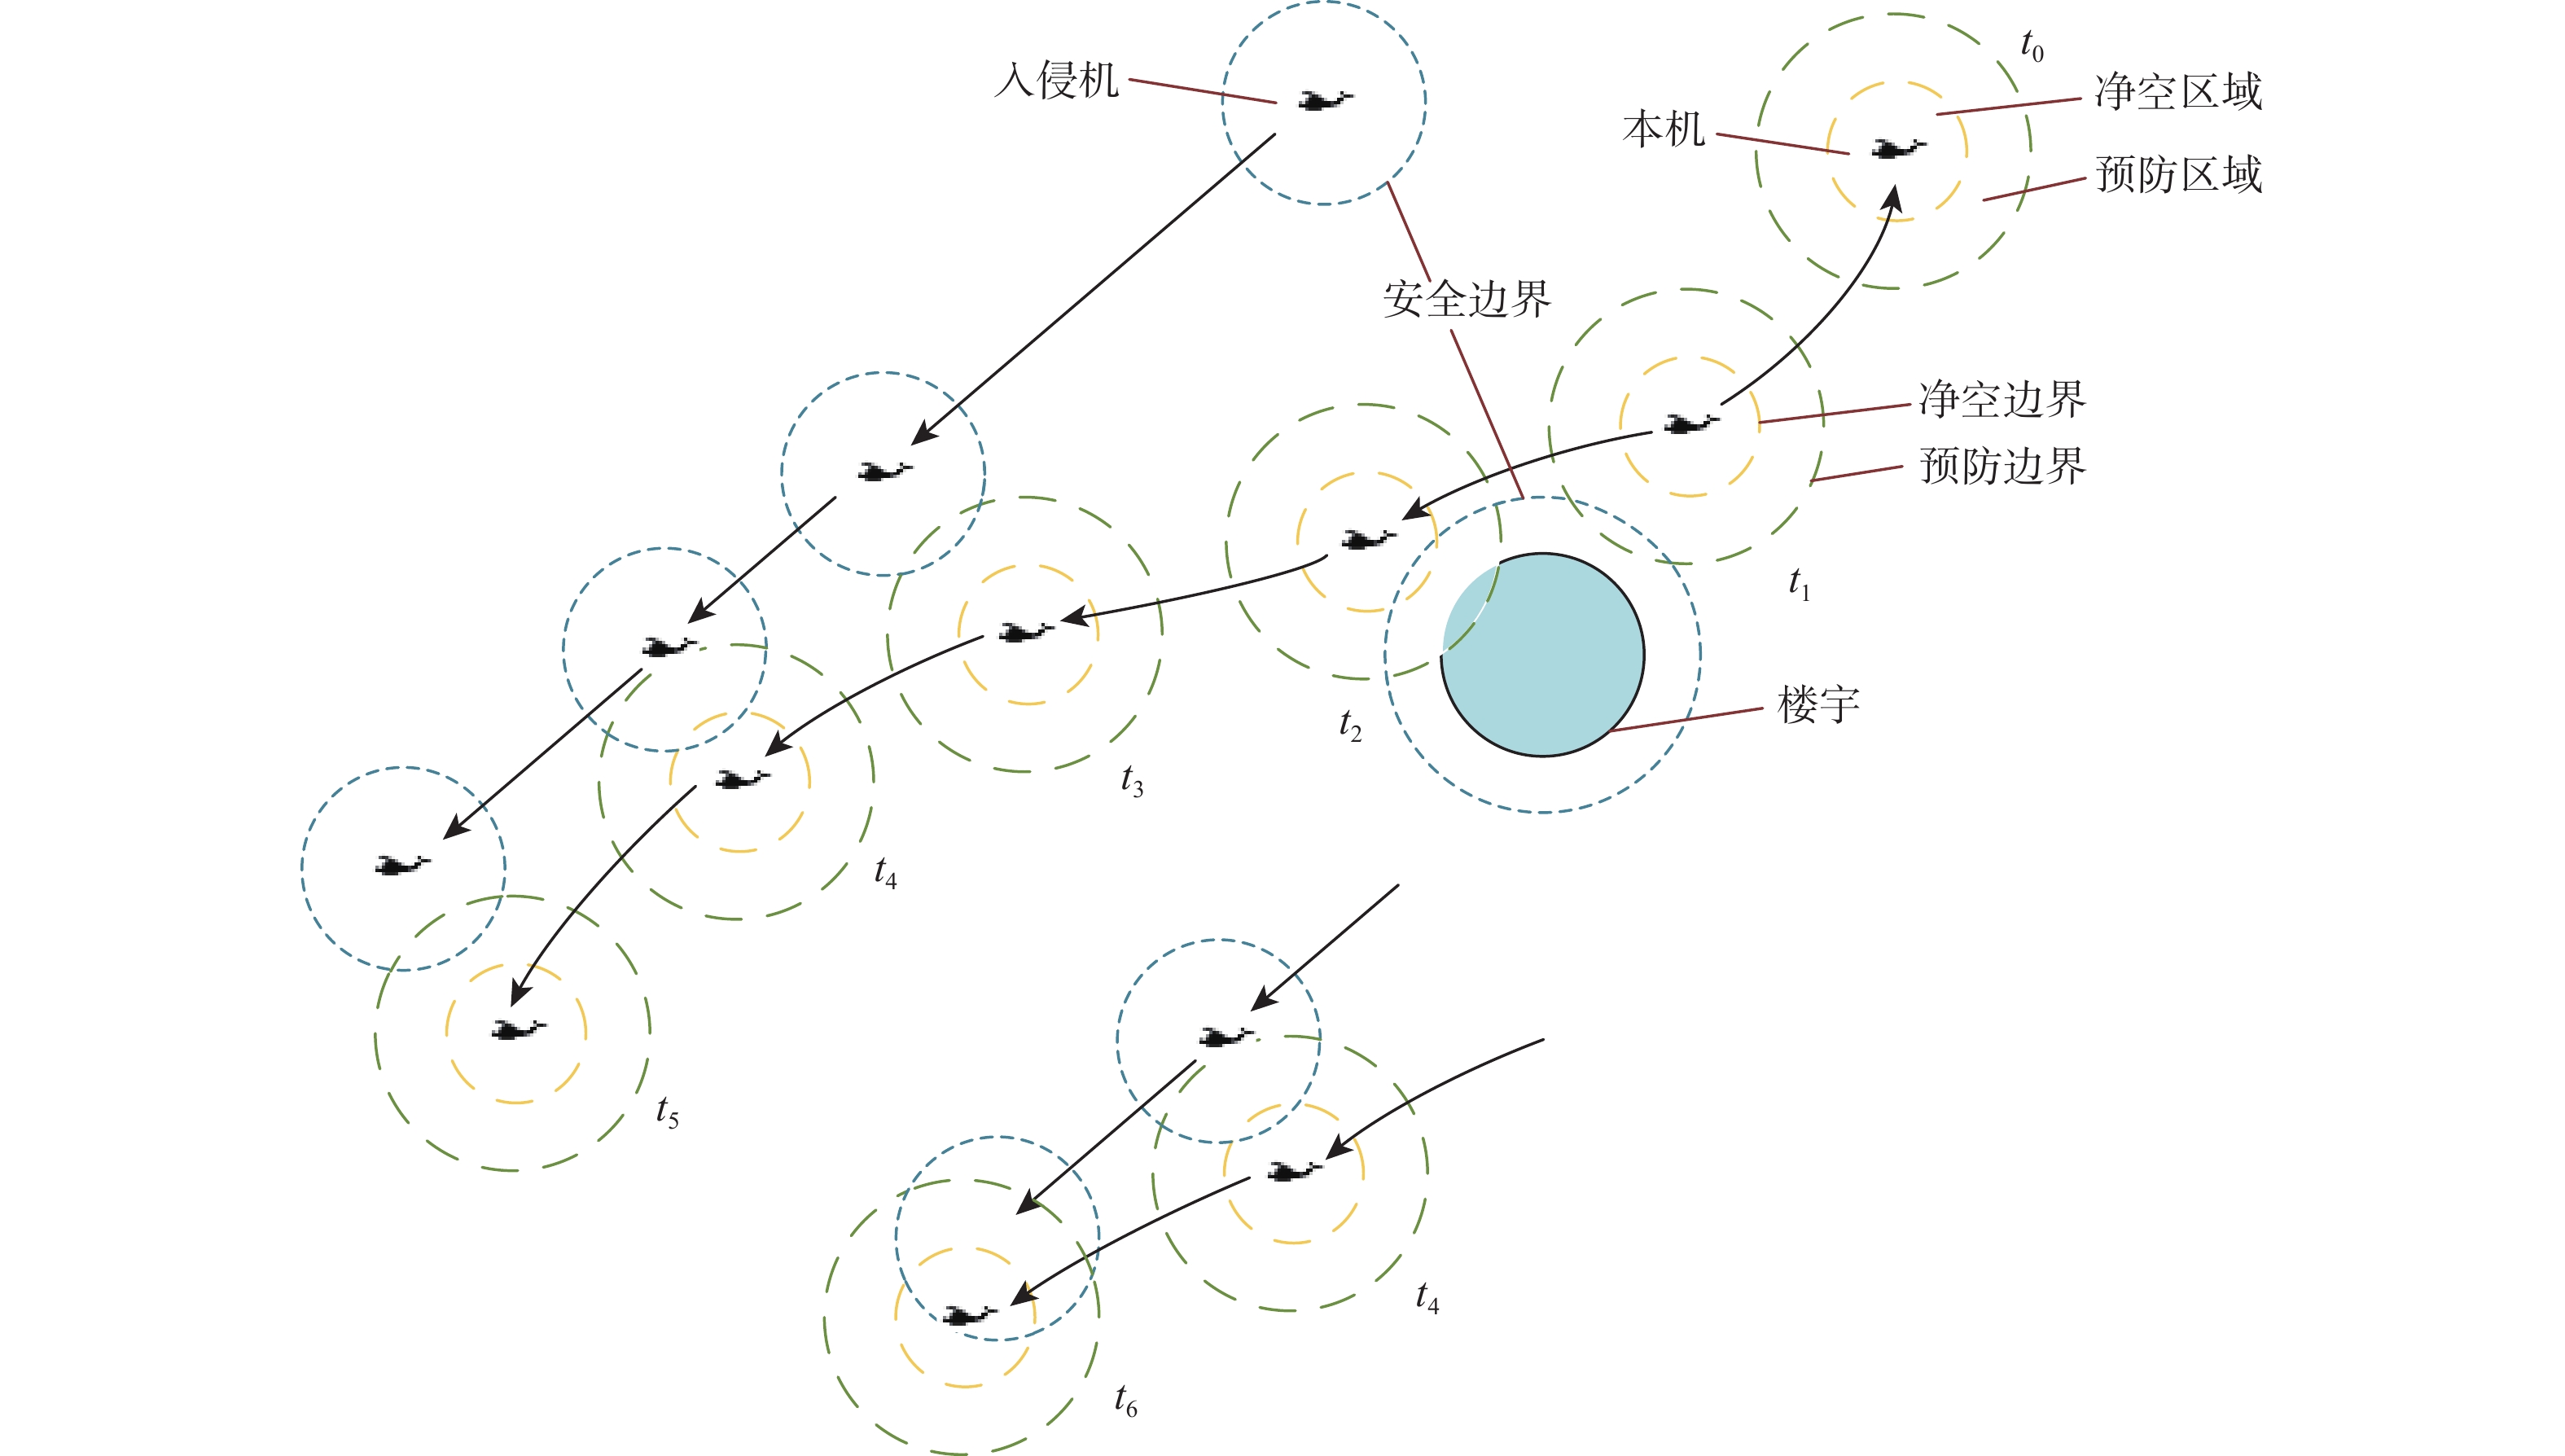
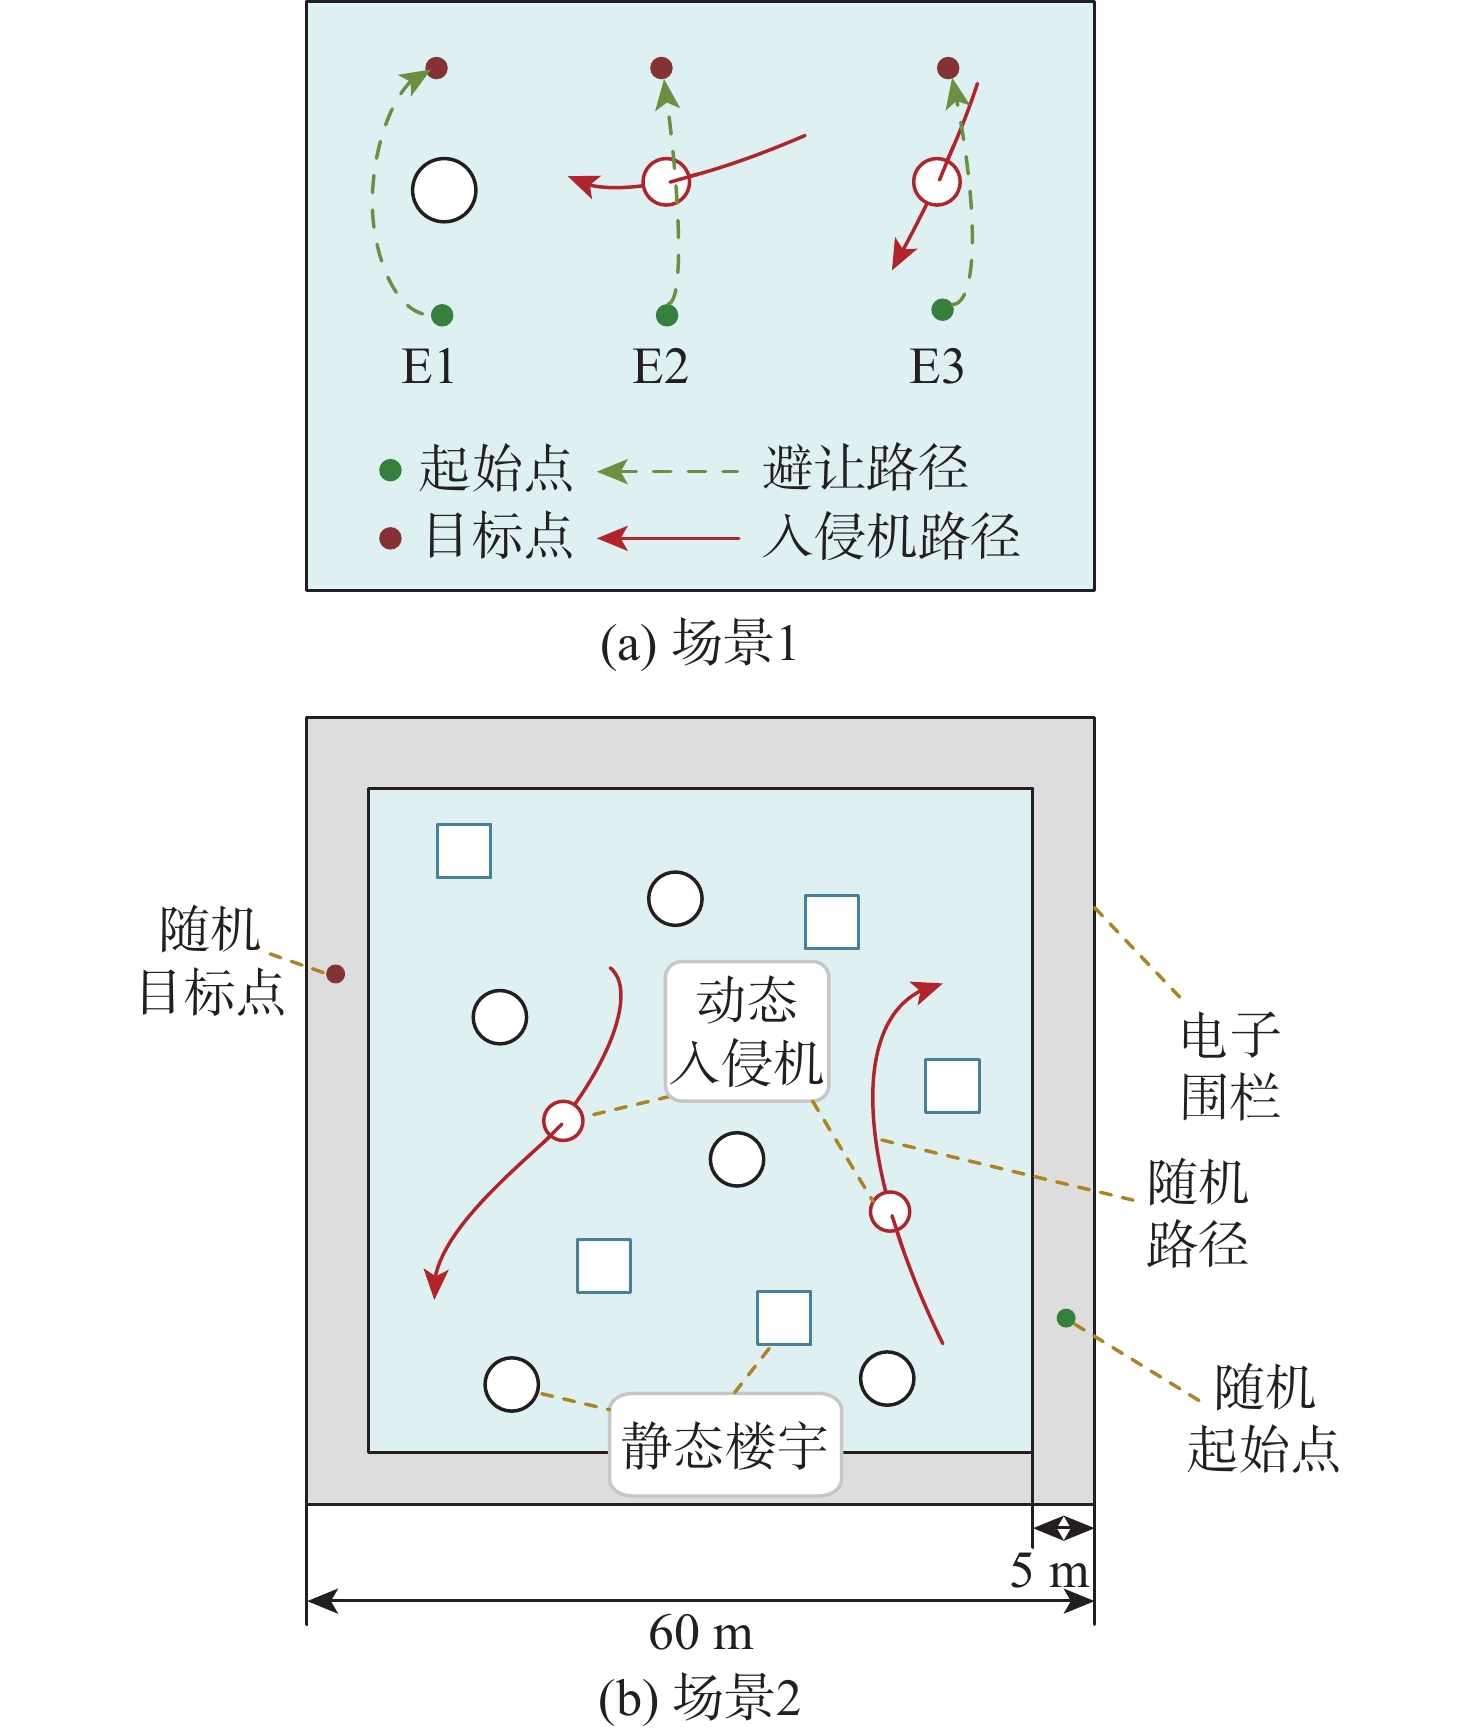
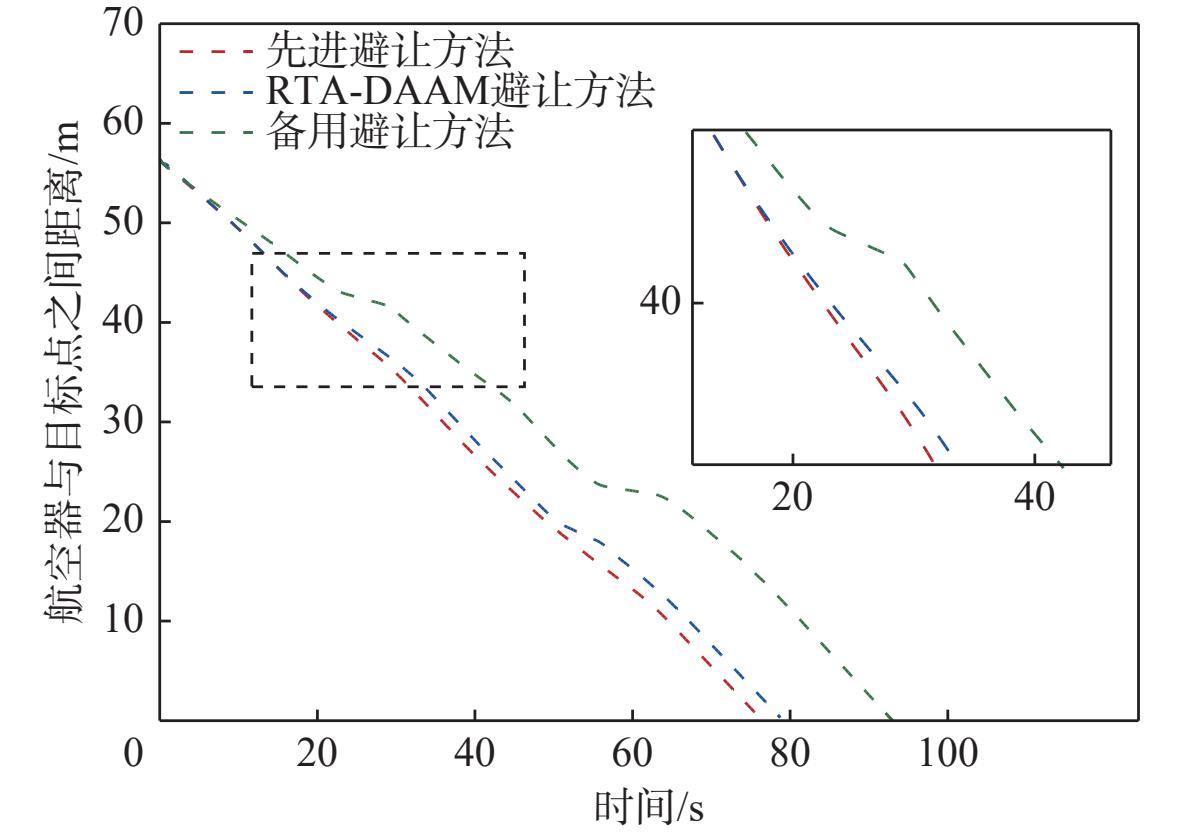
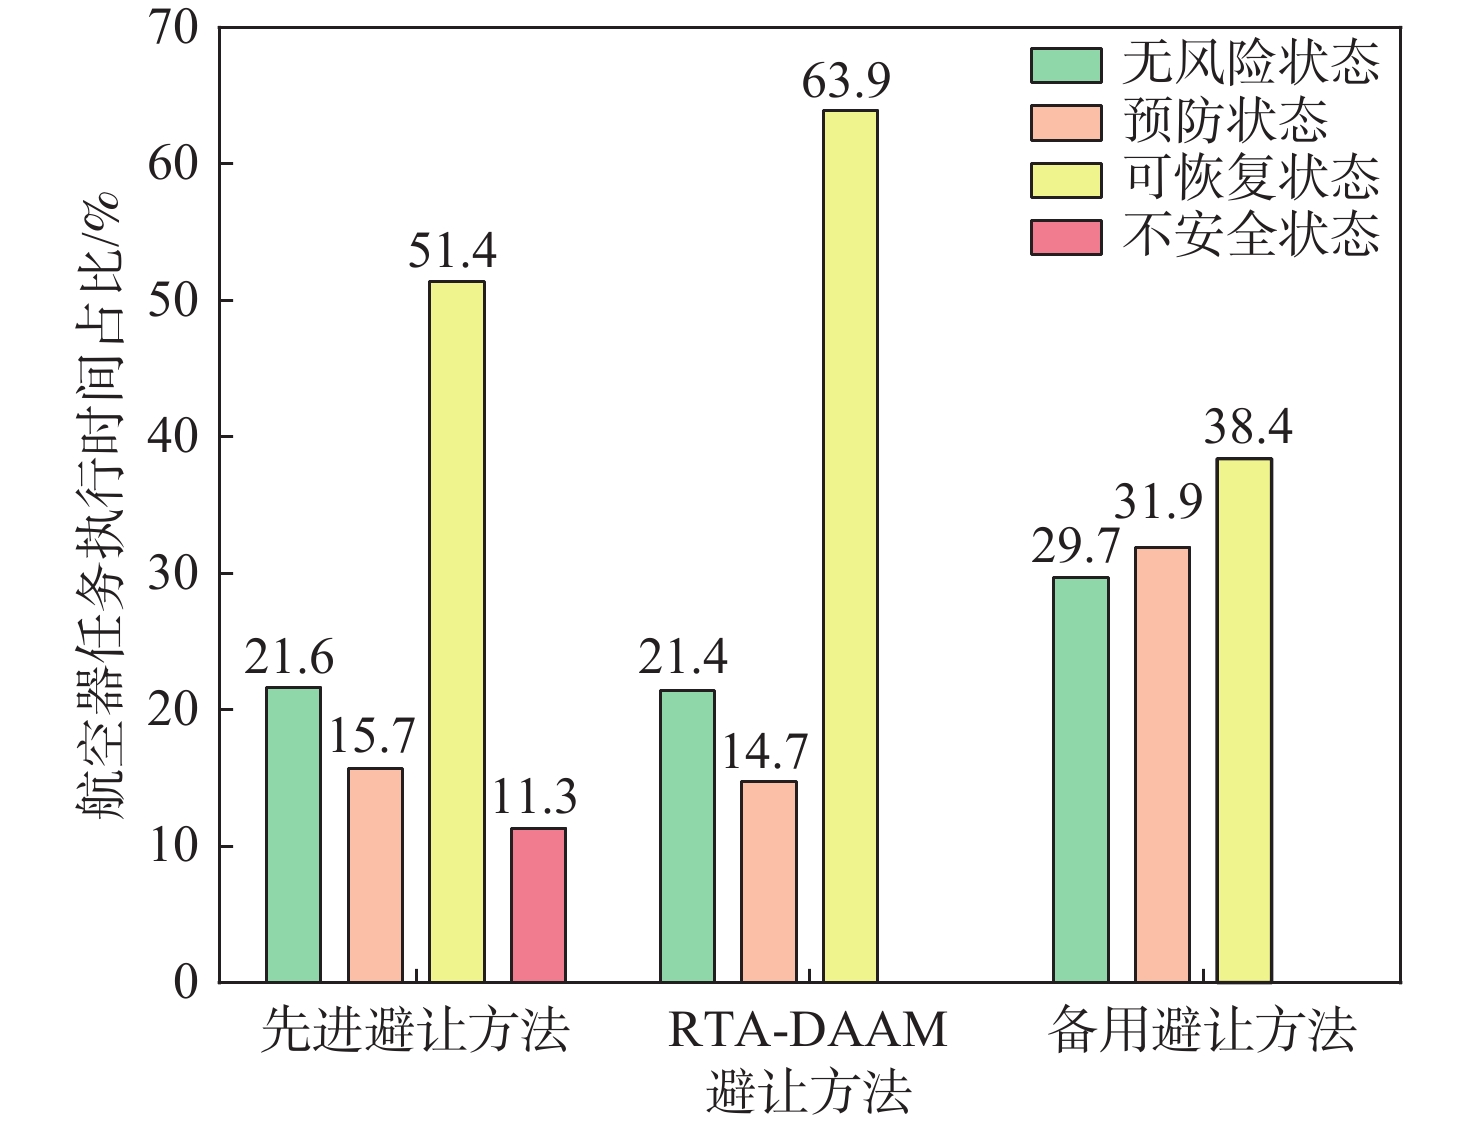
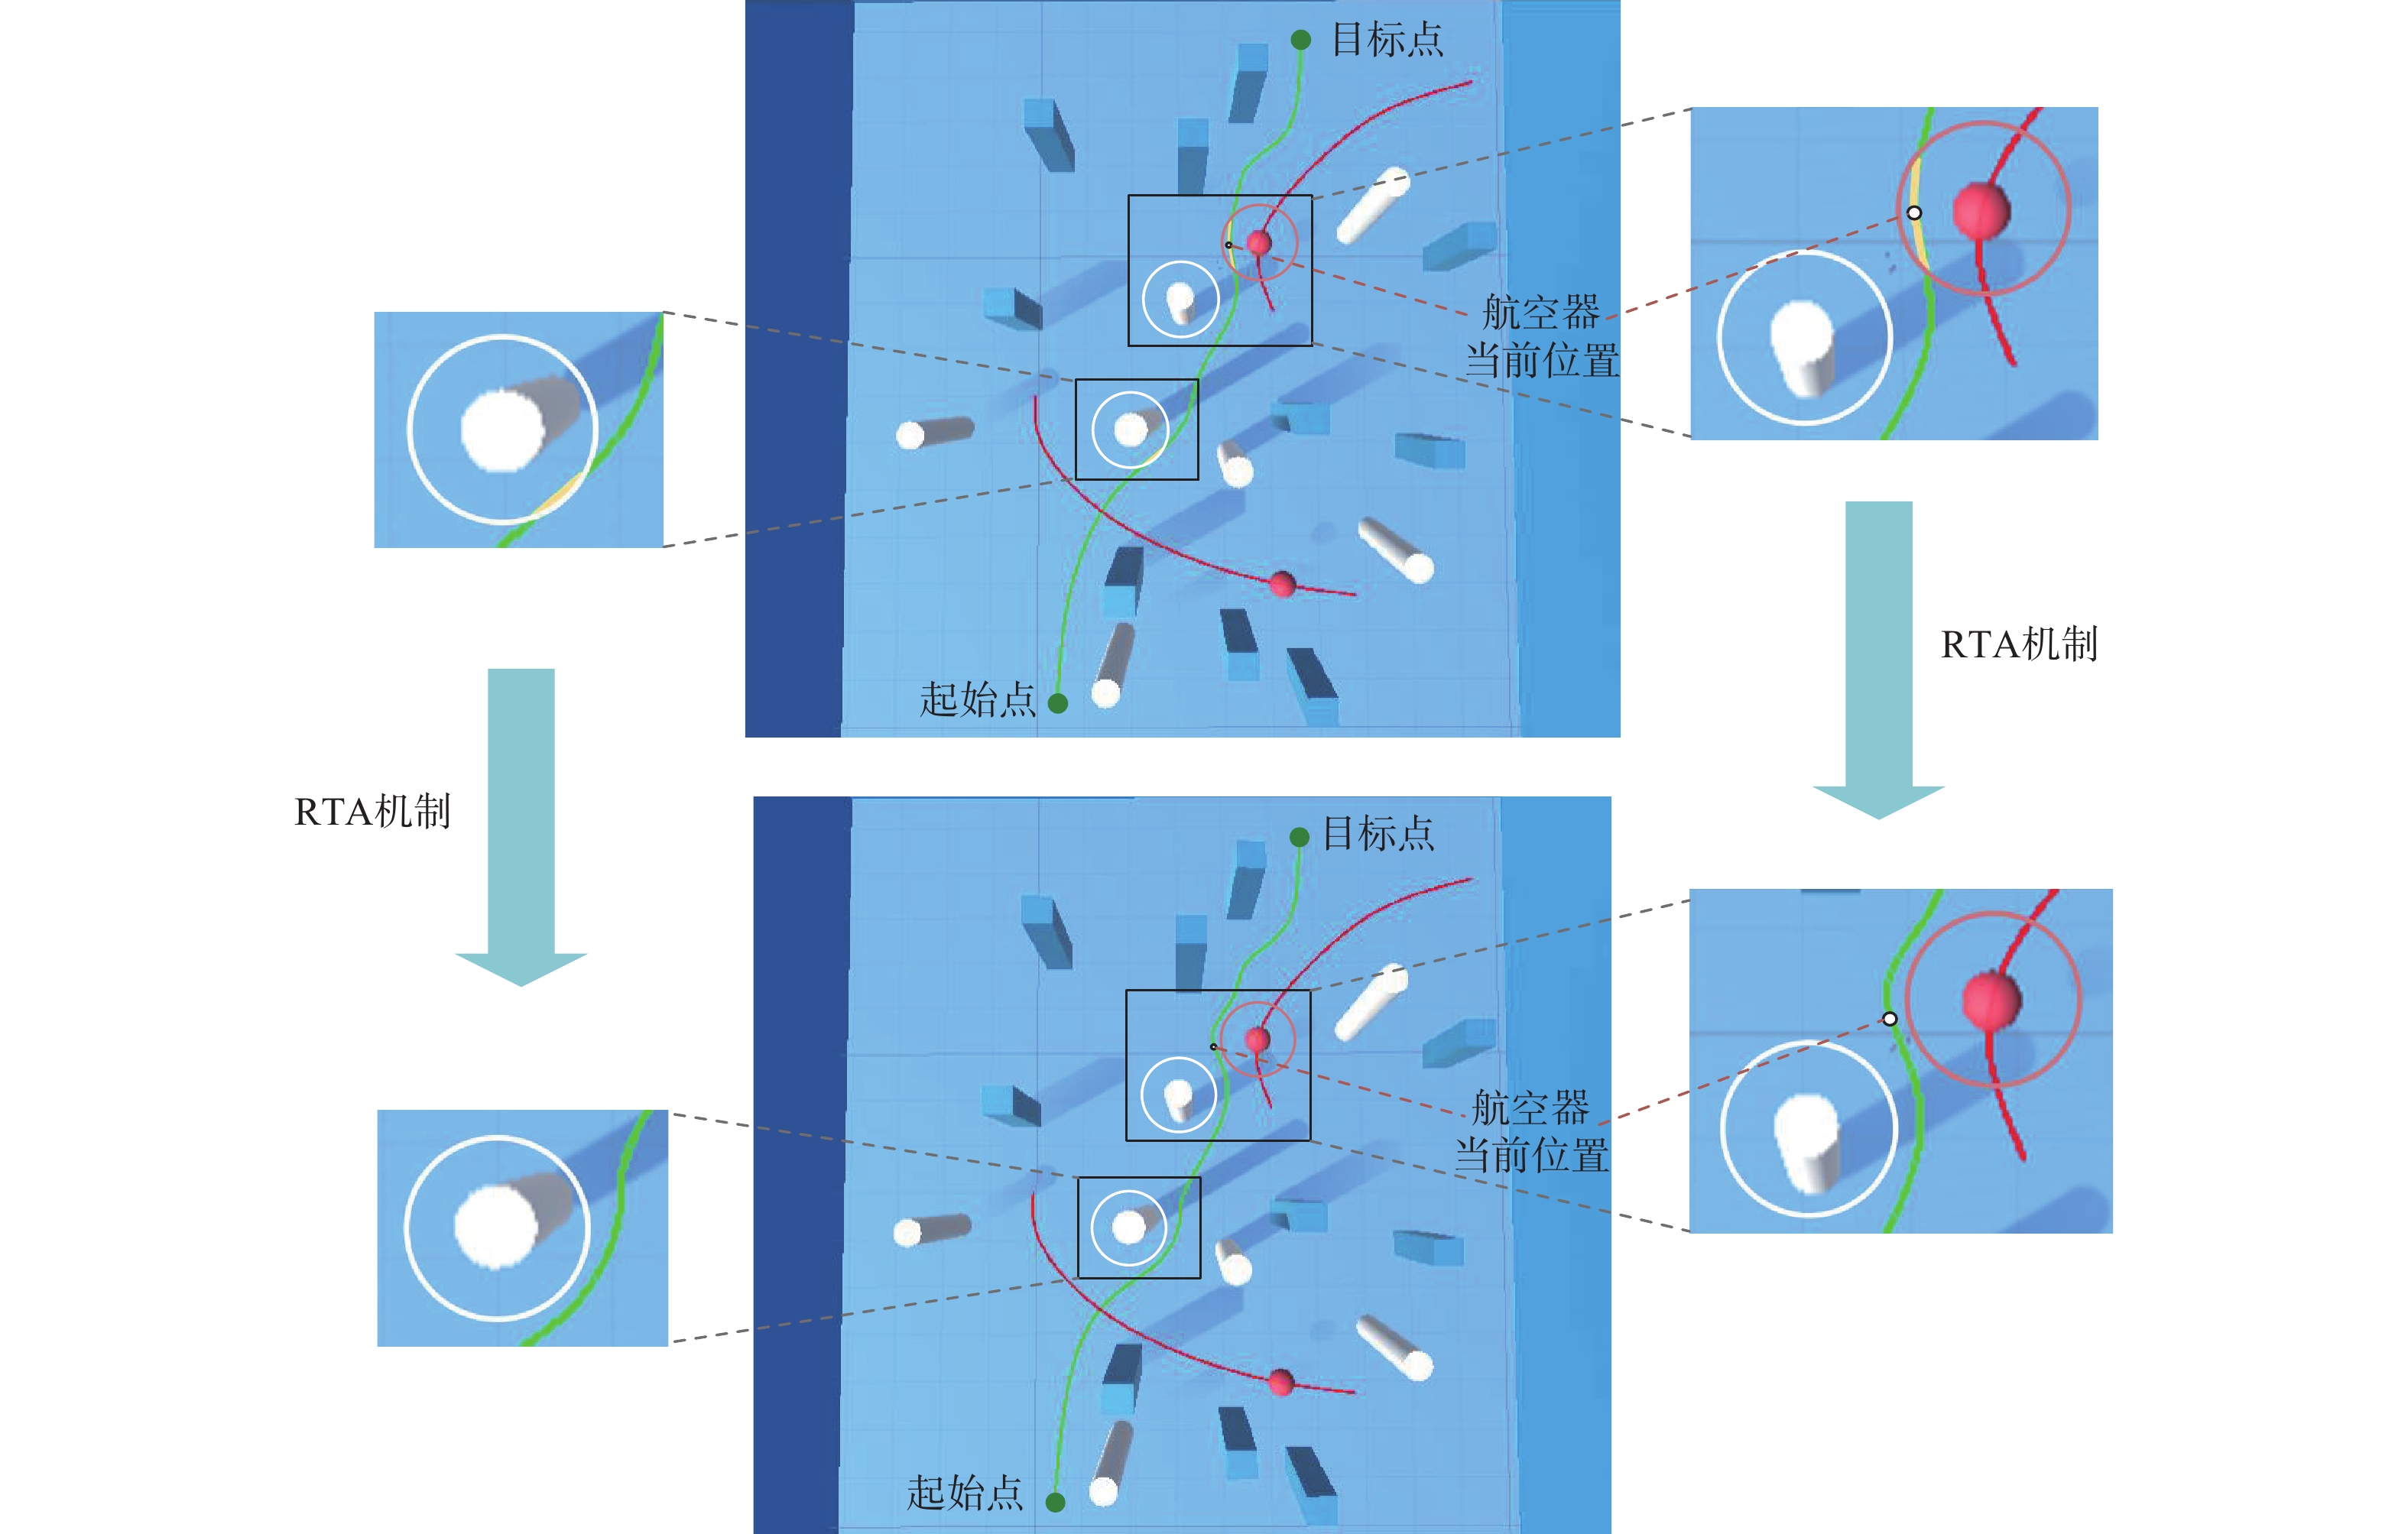
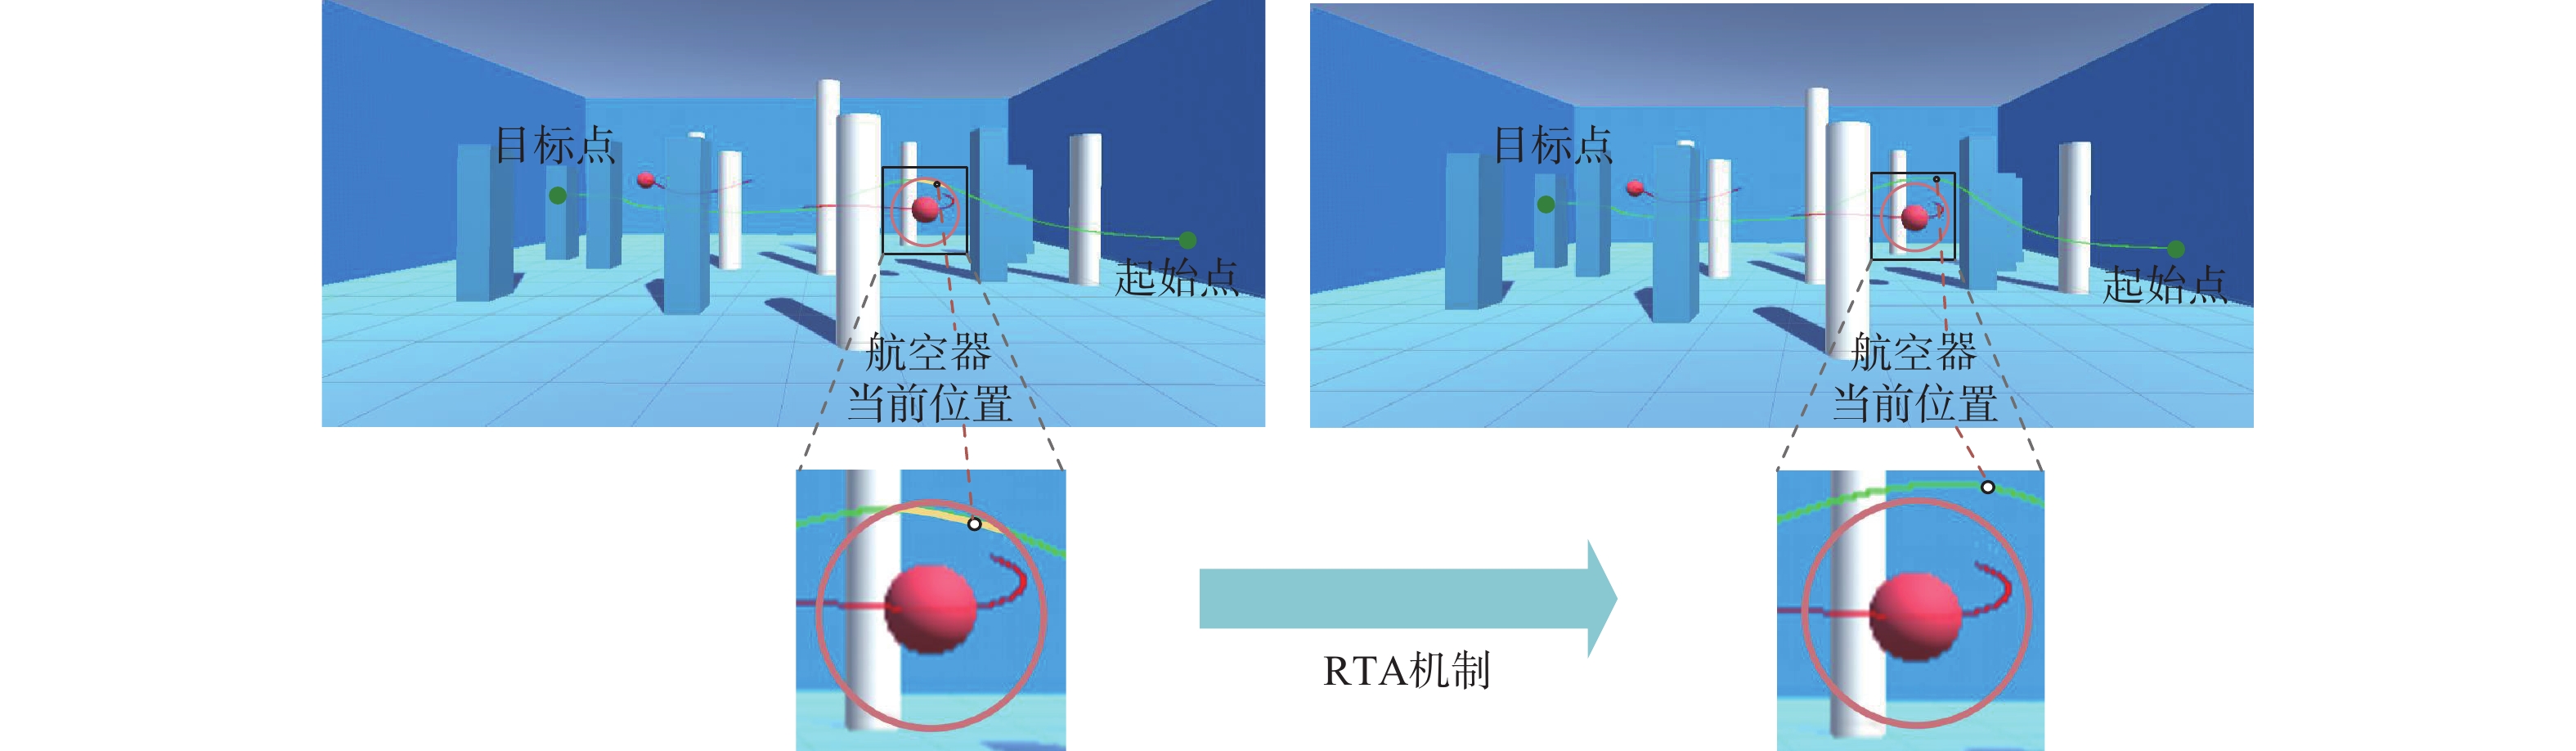
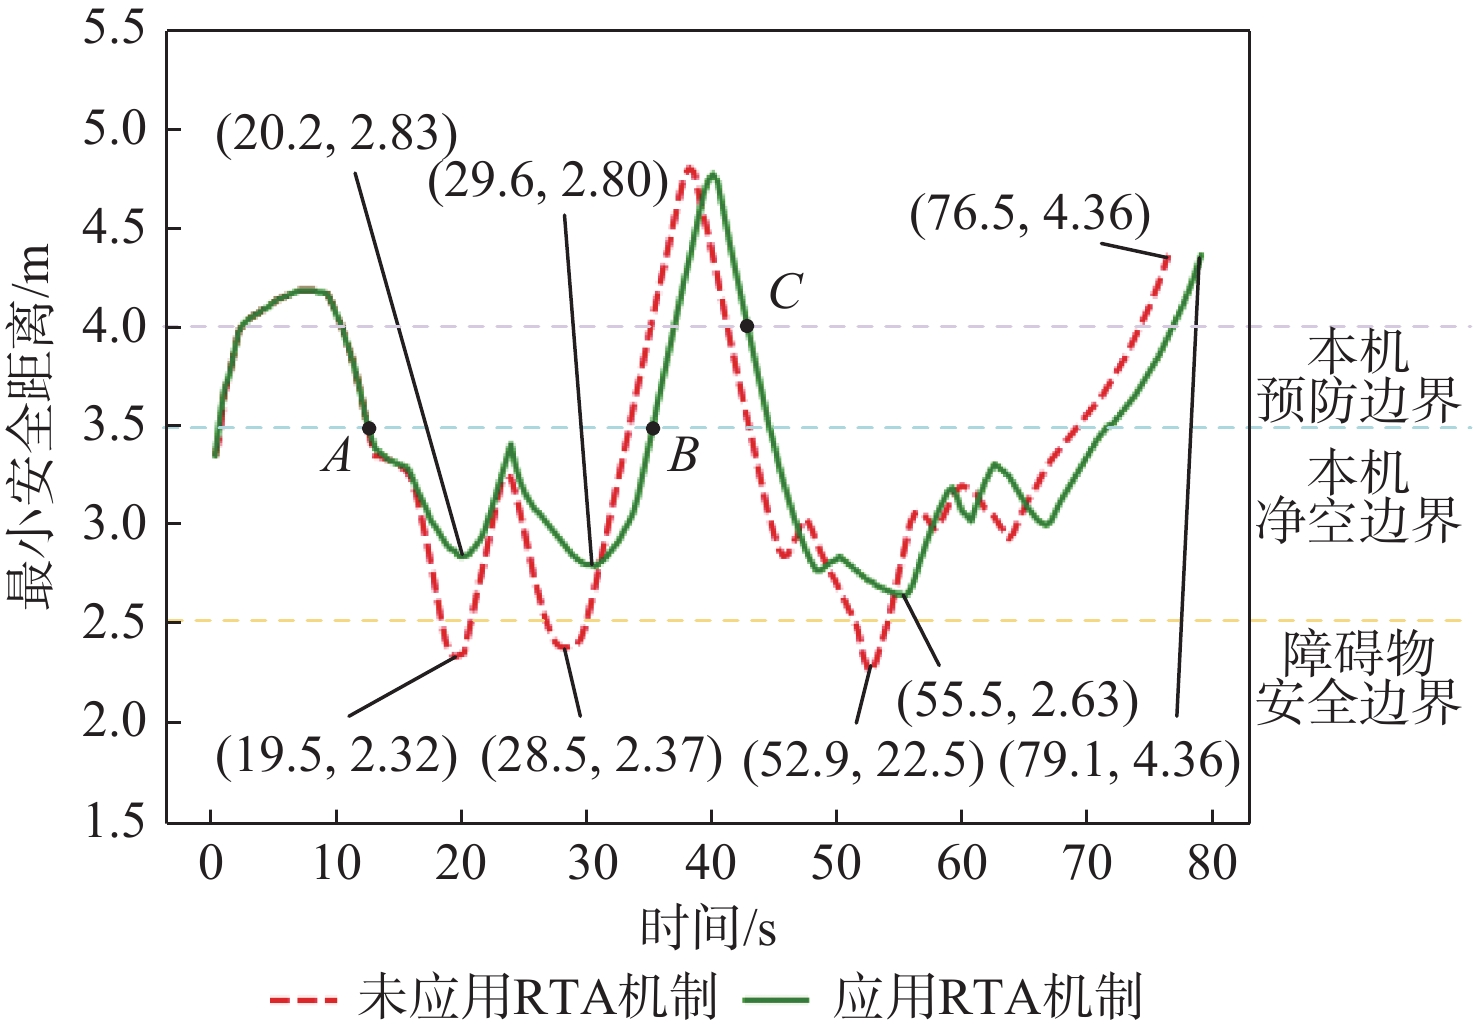
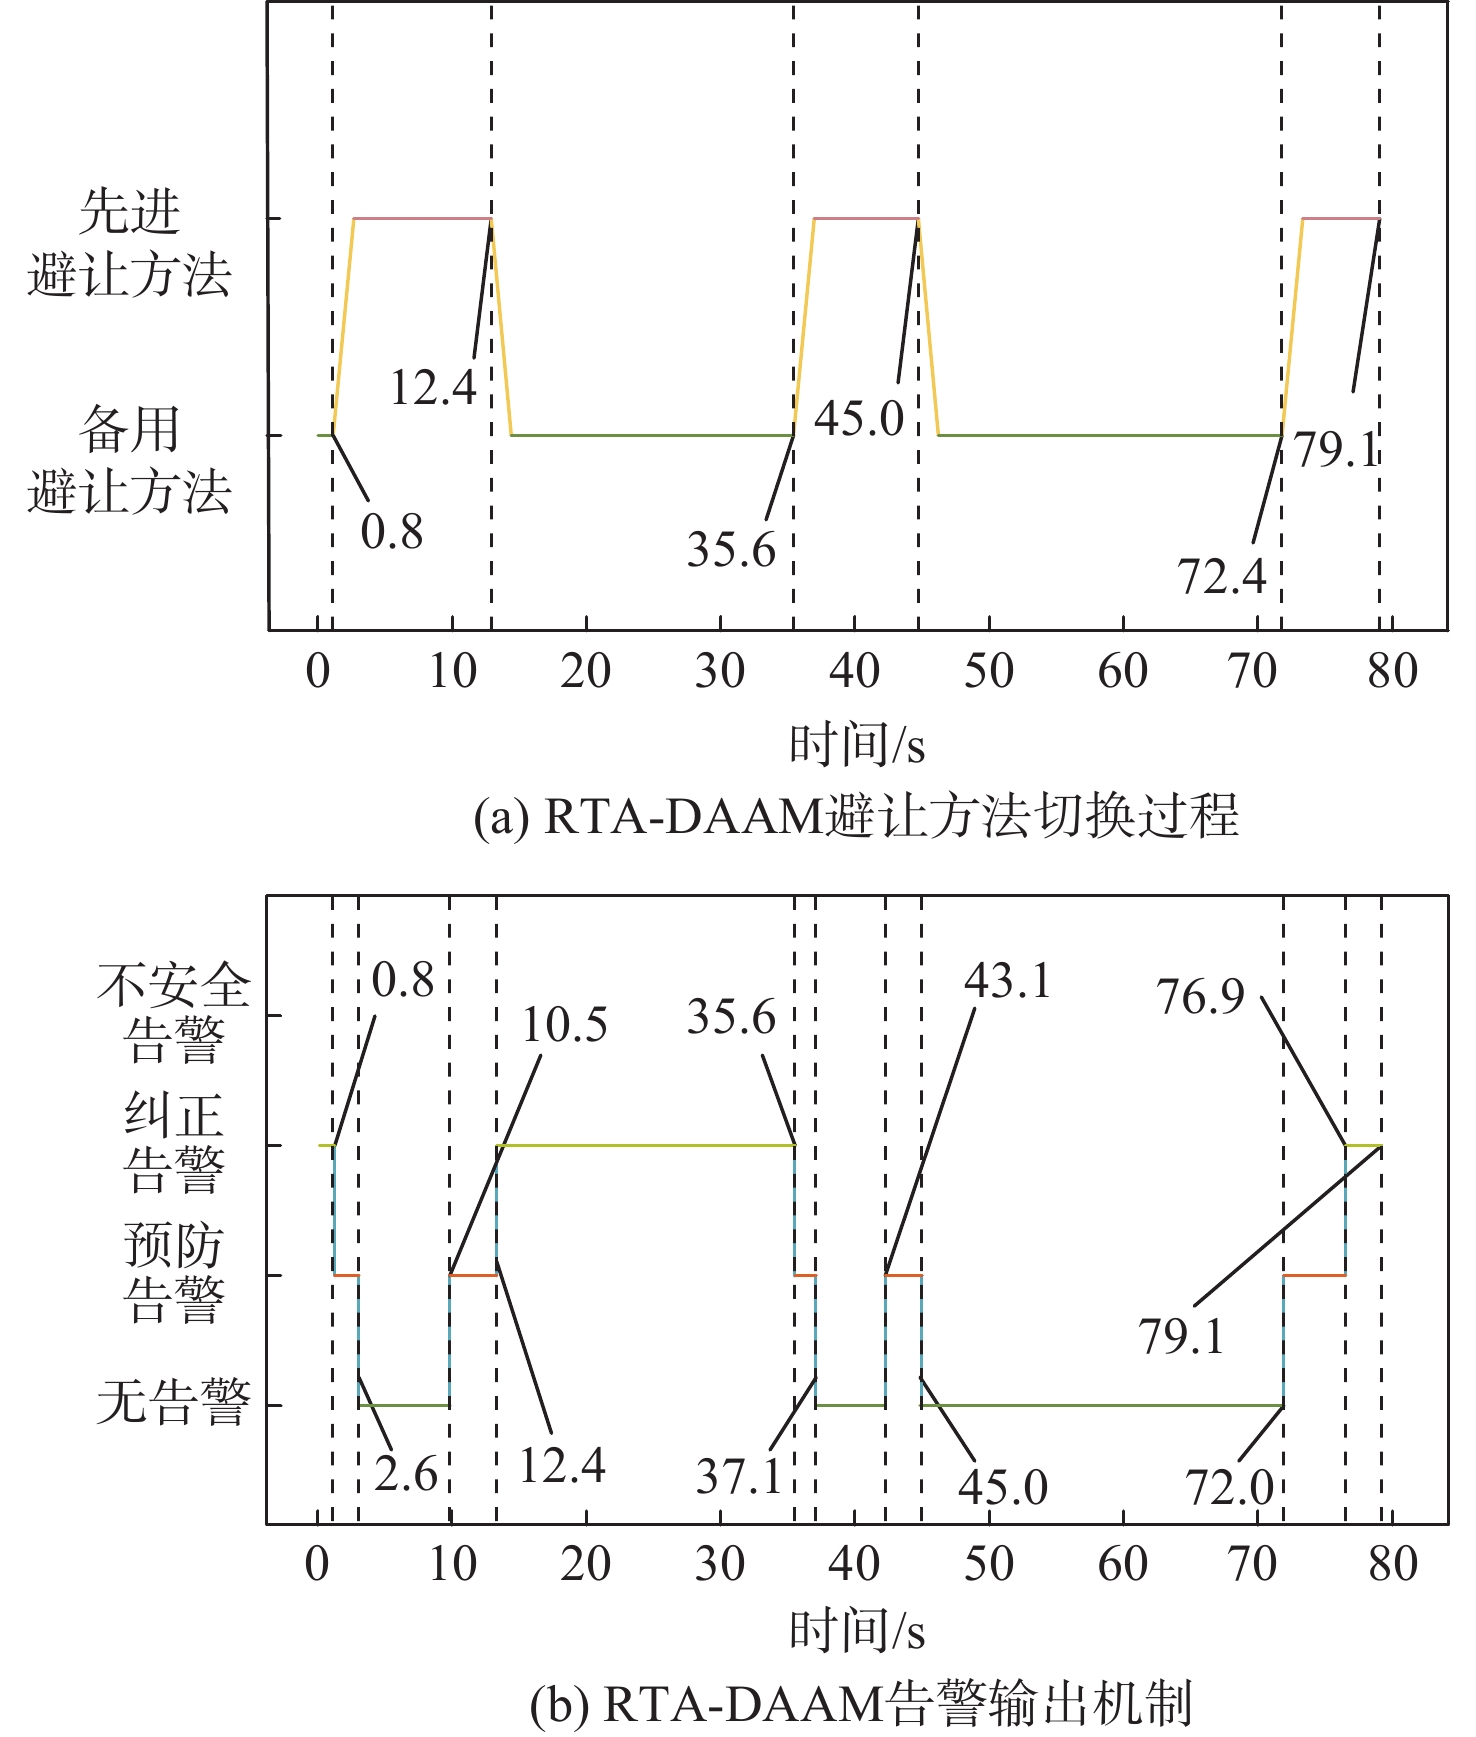
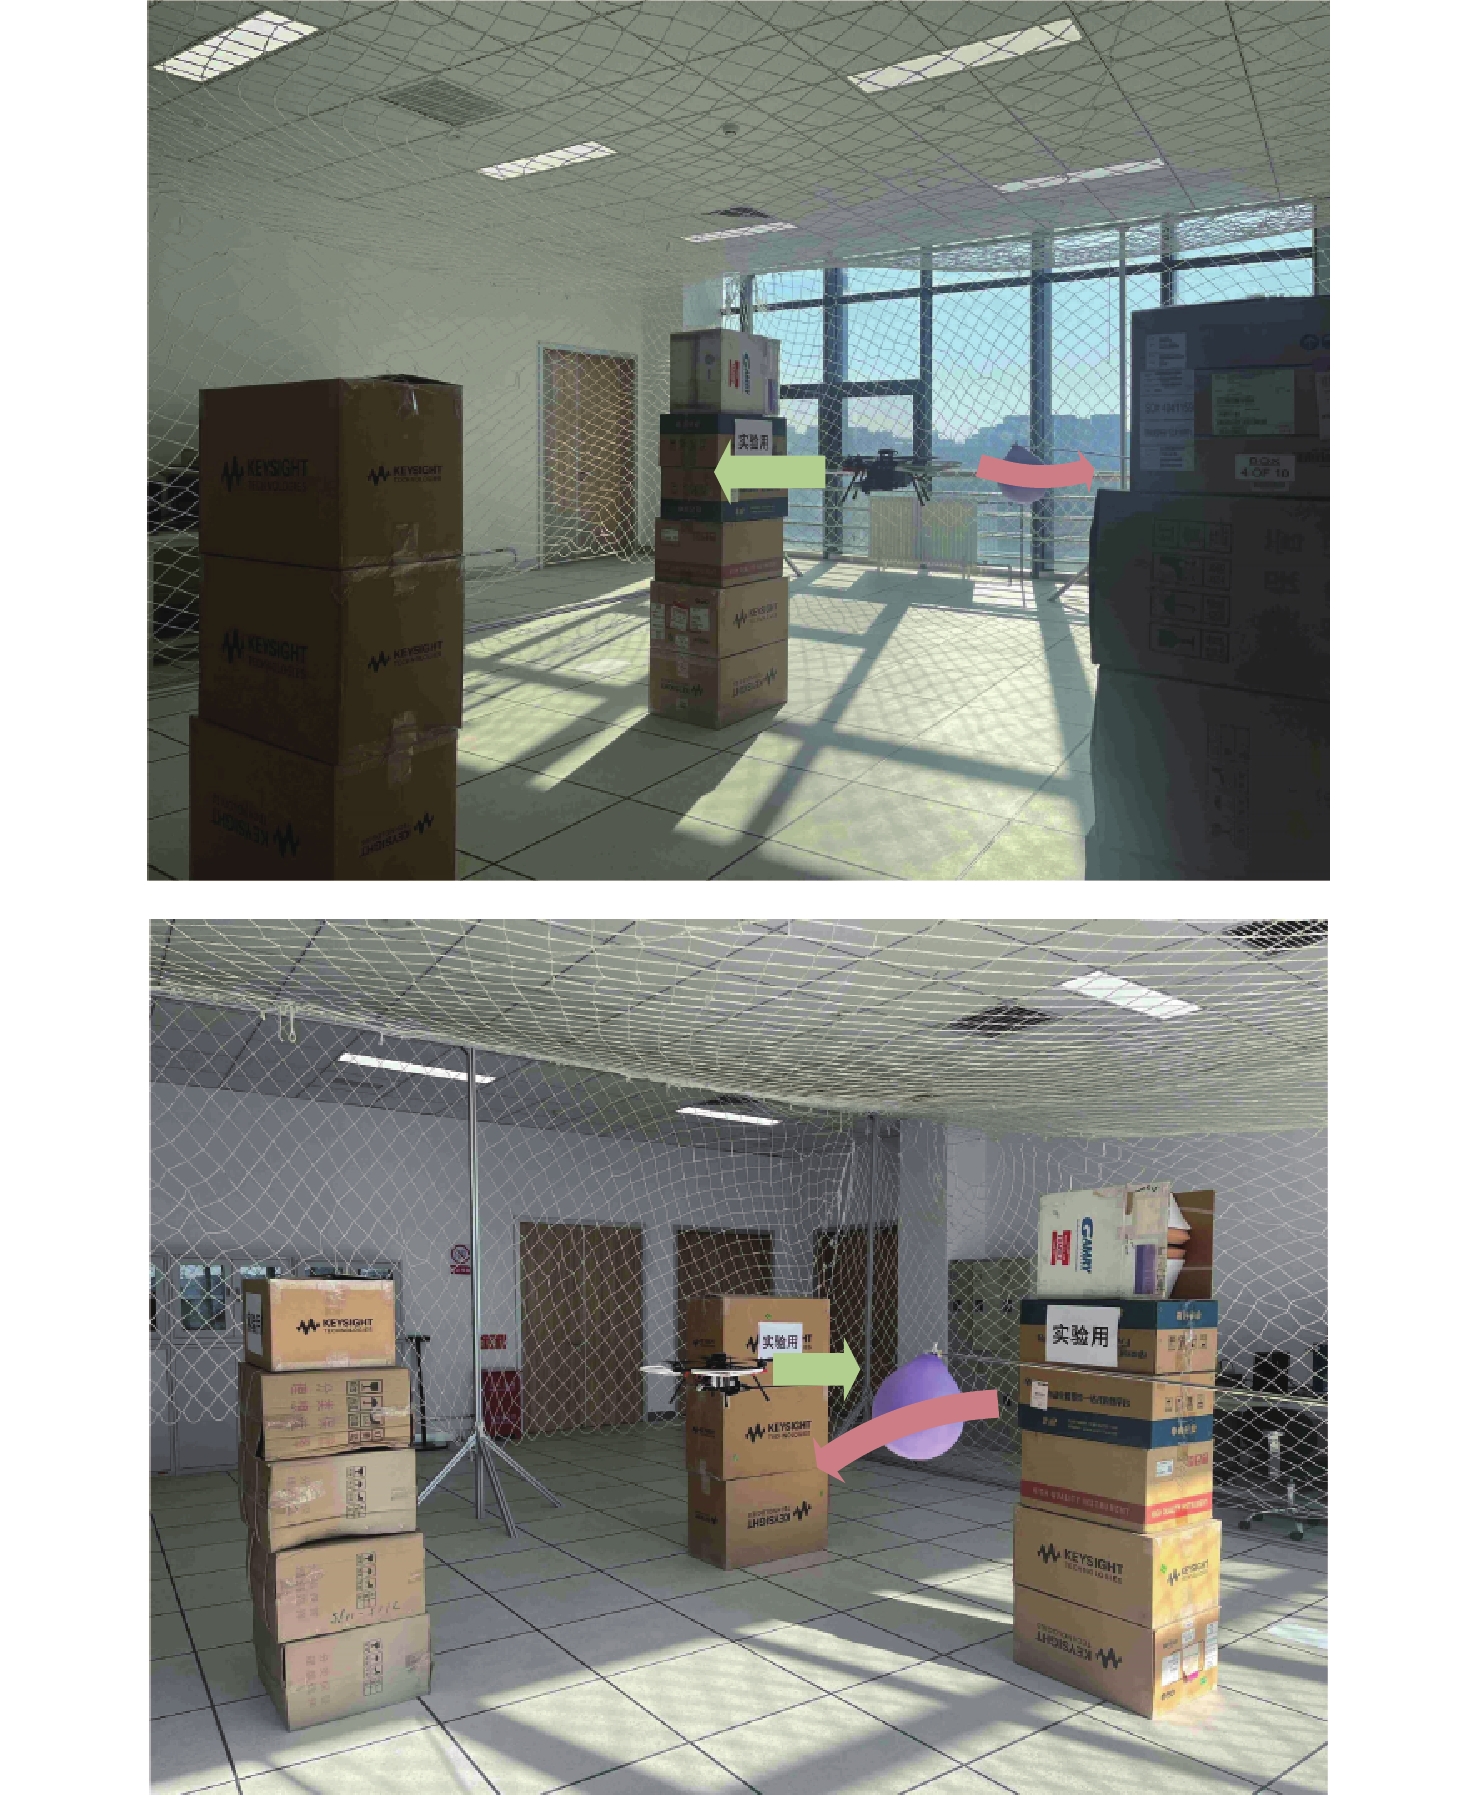
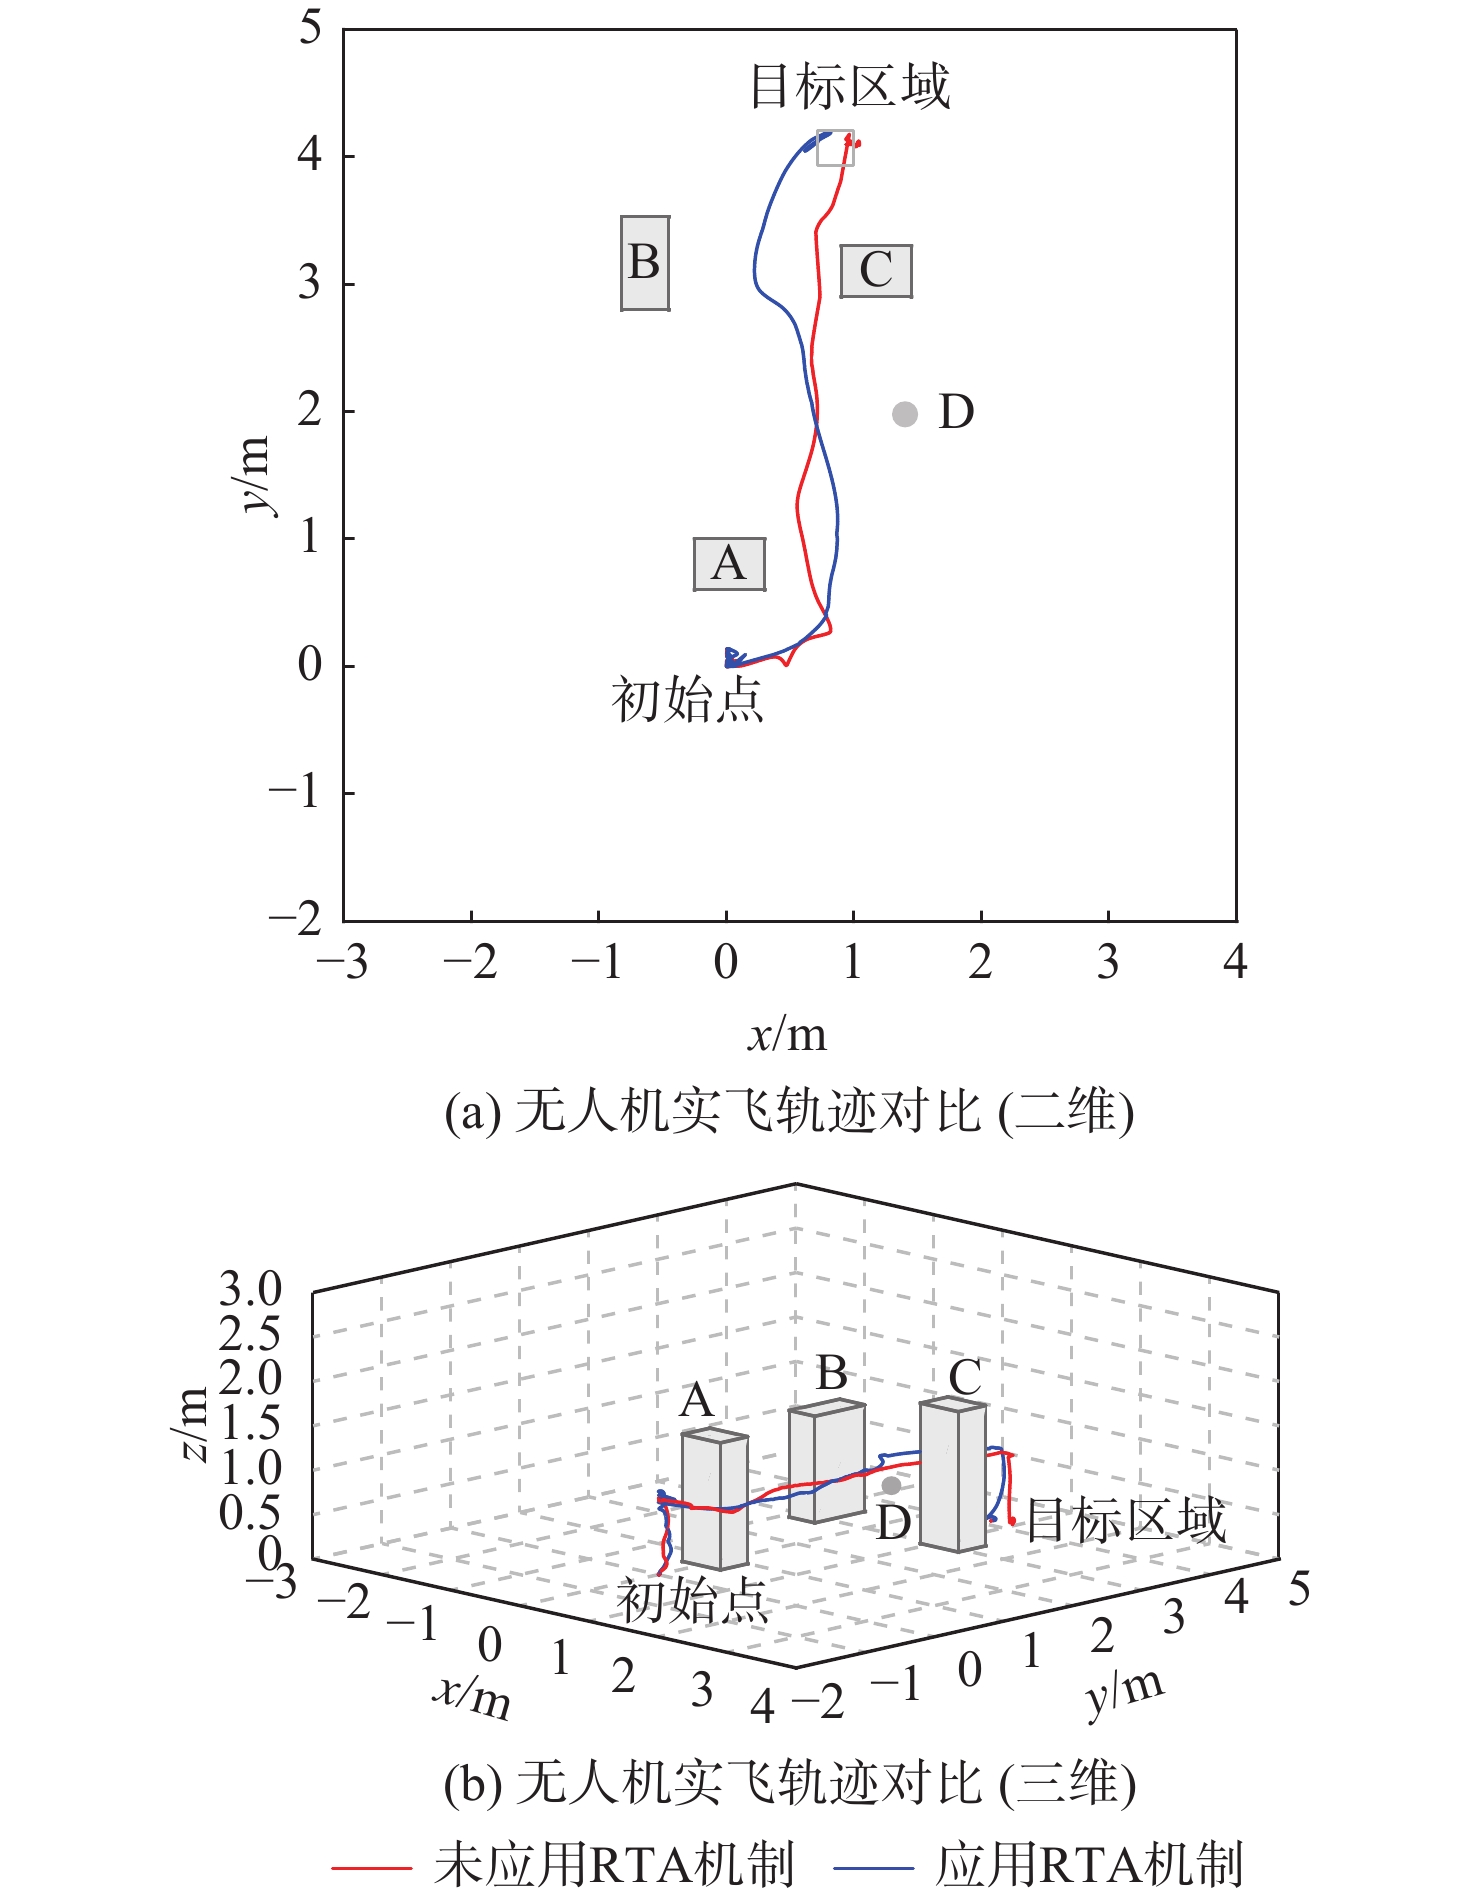
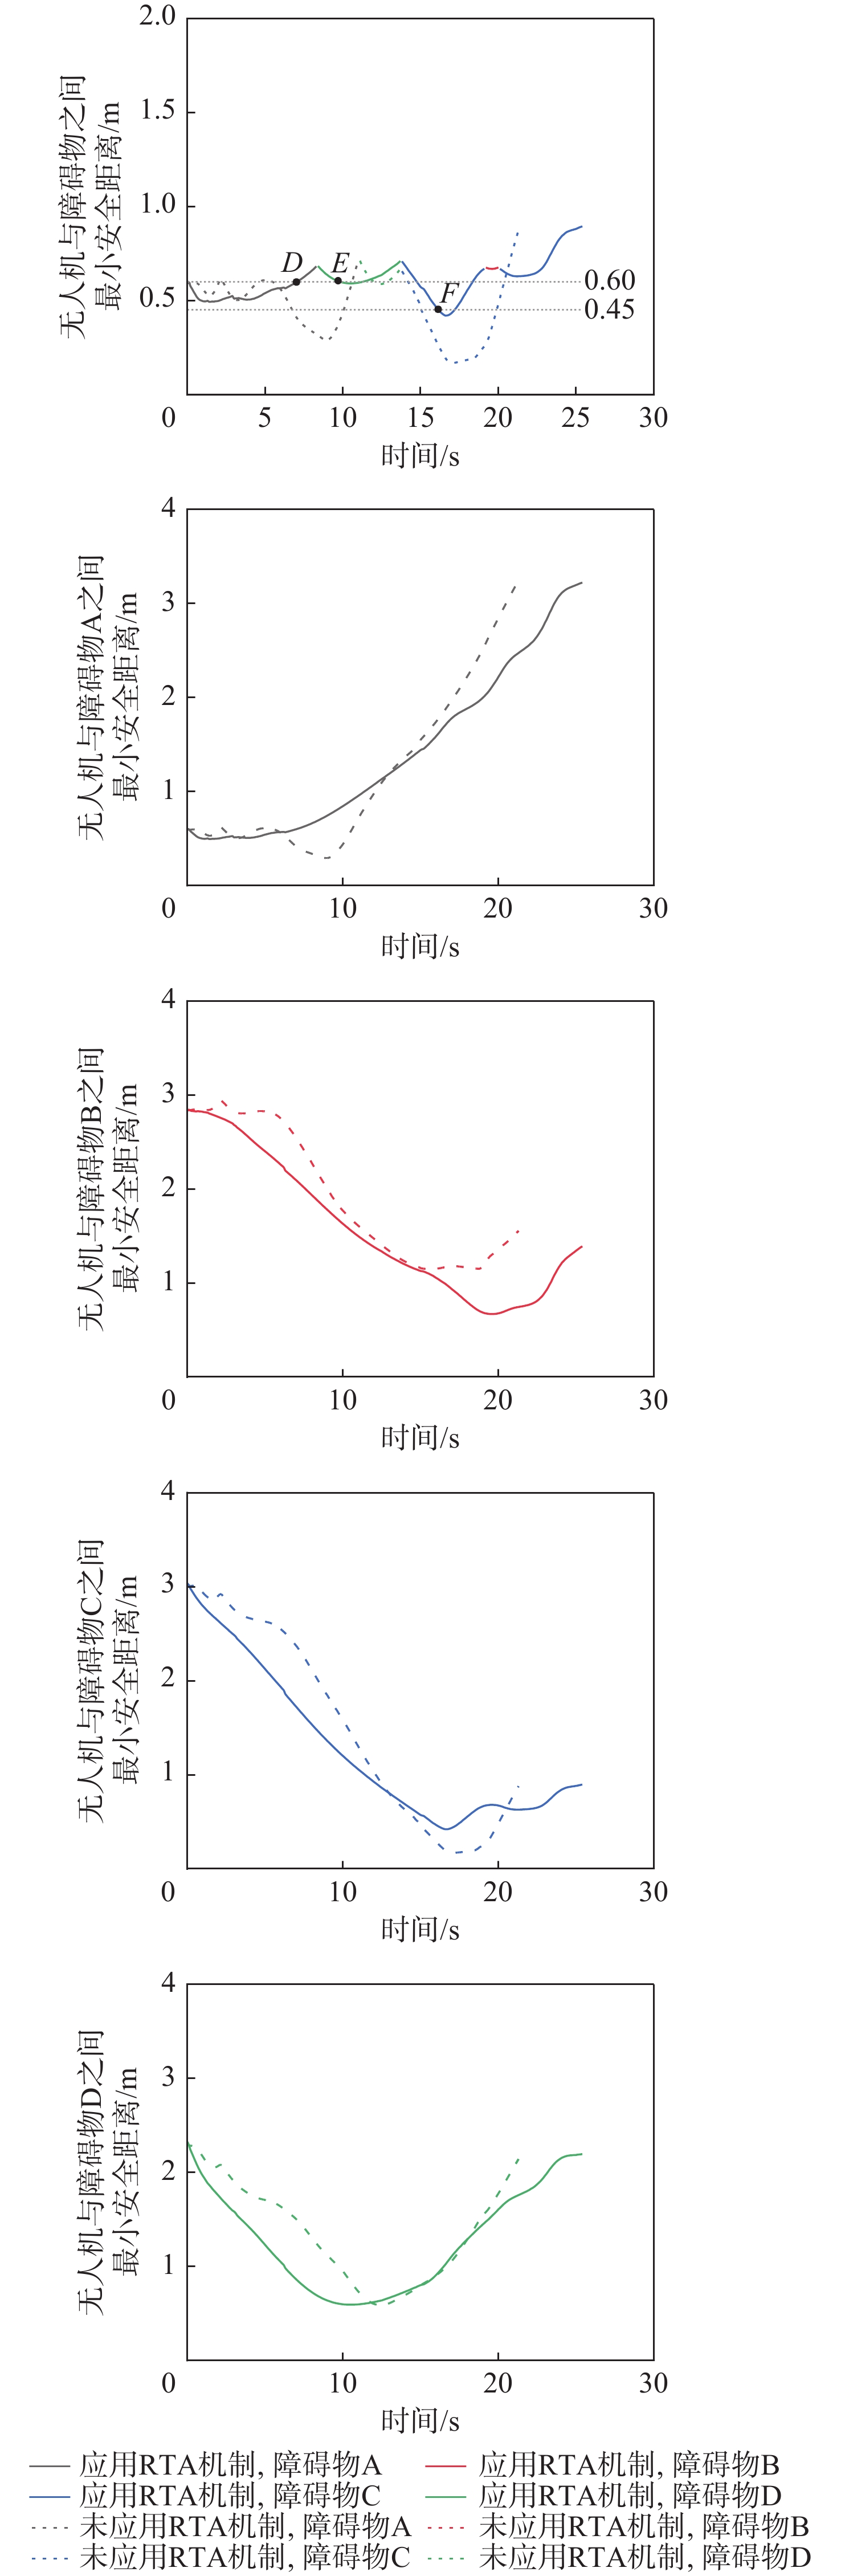
针对无人驾驶航空器在城市空中交通(UAM)场景下的避让问题,提出了一个基于运行时保证的探测与避让模块(RTA-DAAM),通过探测外部环境信息源判断航空器状态,并提供控制指令和告警信息,保证航空器在UAM场景下执行任务的高效性和安全性。对RTA-DAAM中的先进避让模块和备用避让模块的控制方法进行设计,同时考虑探测、决策和告警功能协同配合的重要性,定义航空器自身的净空边界、预防边界、障碍物的安全边界,划分不同的航空器状态,完成决策与告警逻辑的设计。仿真实验结果表明,RTA-DAAM可使航空器在仅损失3.40%效率的基础上,确保其始终存在期望分离距离,以保障DAA系统运行安全。小型无人机的实飞结果表明,RTA技术的引入可提升无人机的安全时间占比至96.9%,最大限度地确保了无人机的运行安全。

导航辅助雷达量测增强的扩展型低空飞行器跟踪
李坤坤, 黎克波, 曹锐, 刘远贺, 胡爽
2026, 52(9): 3039-3051. doi: 10.13700/j.bh.1001-5965.2025.0267
摘要:
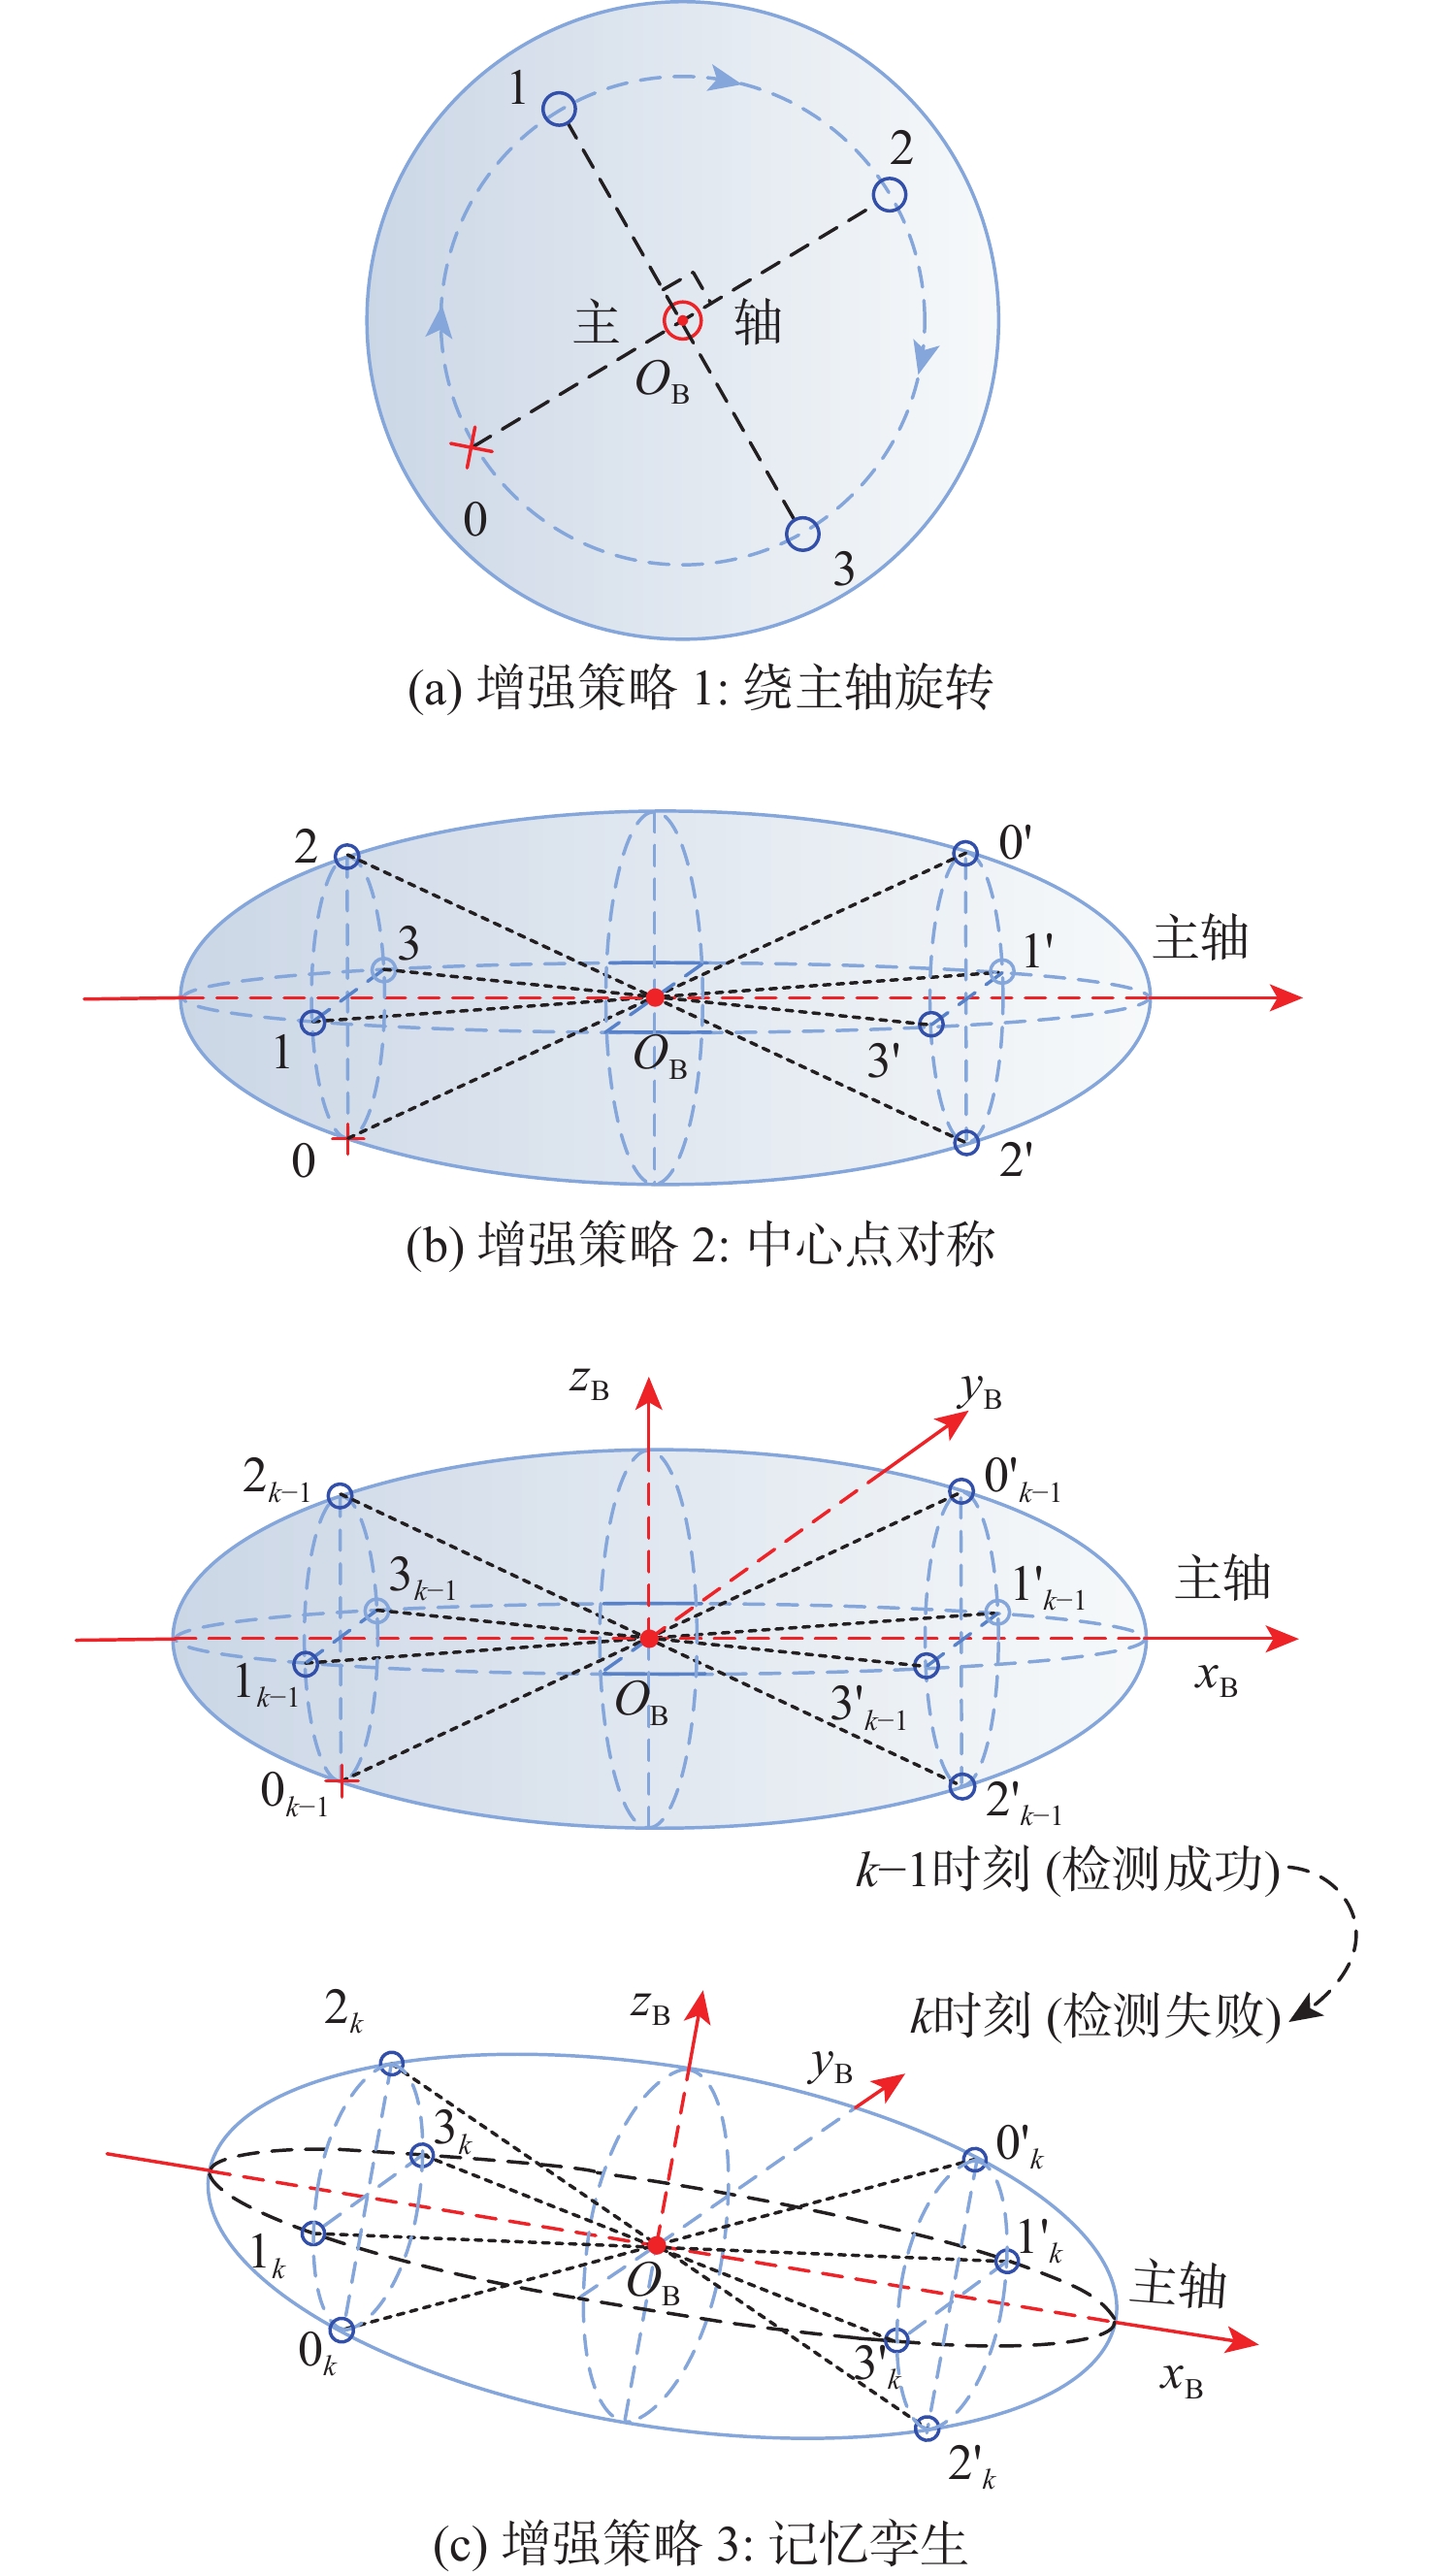
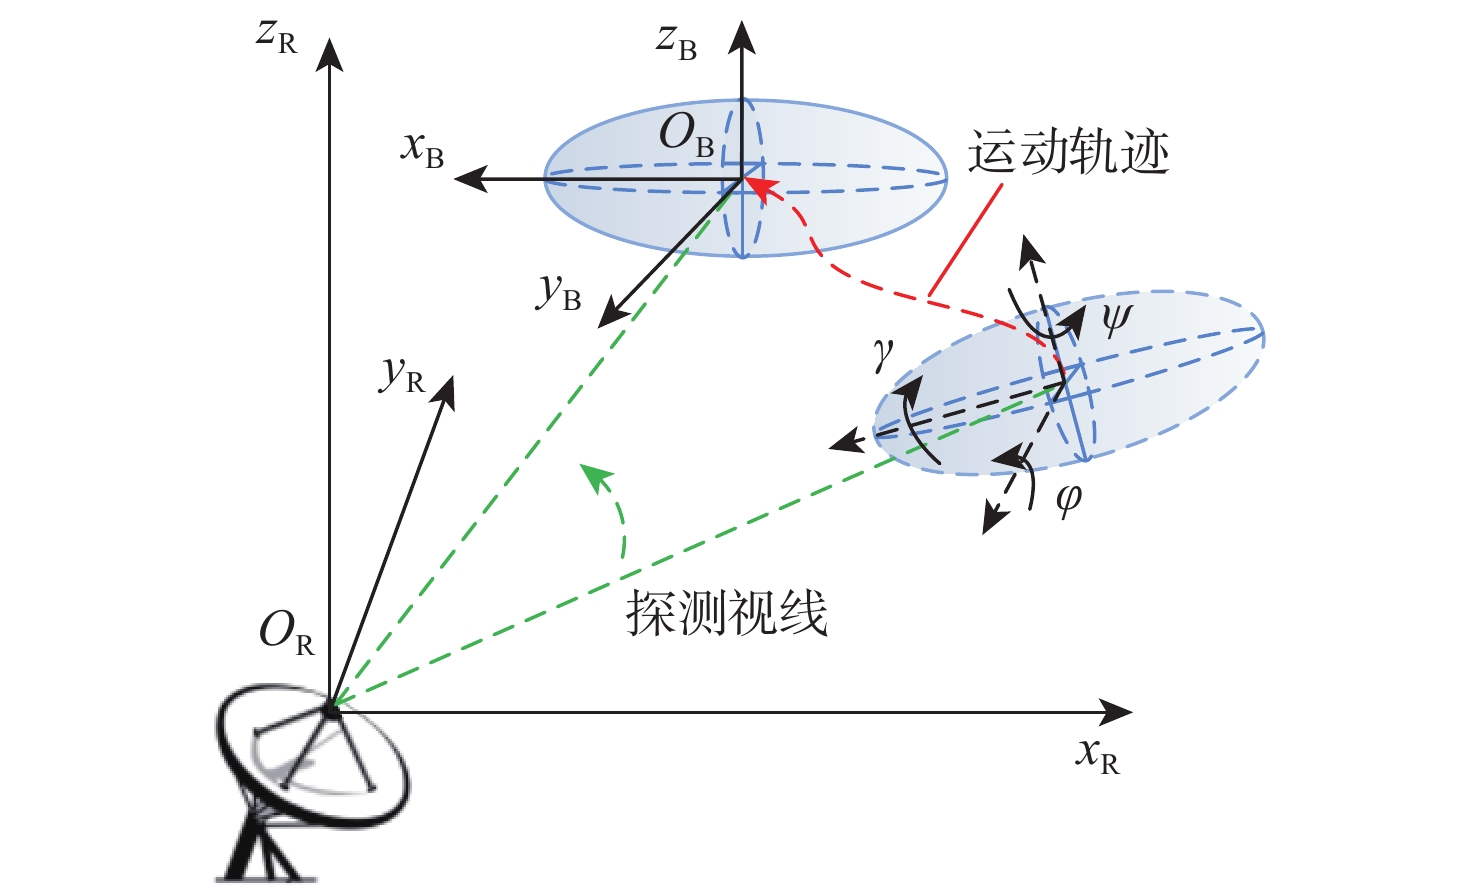
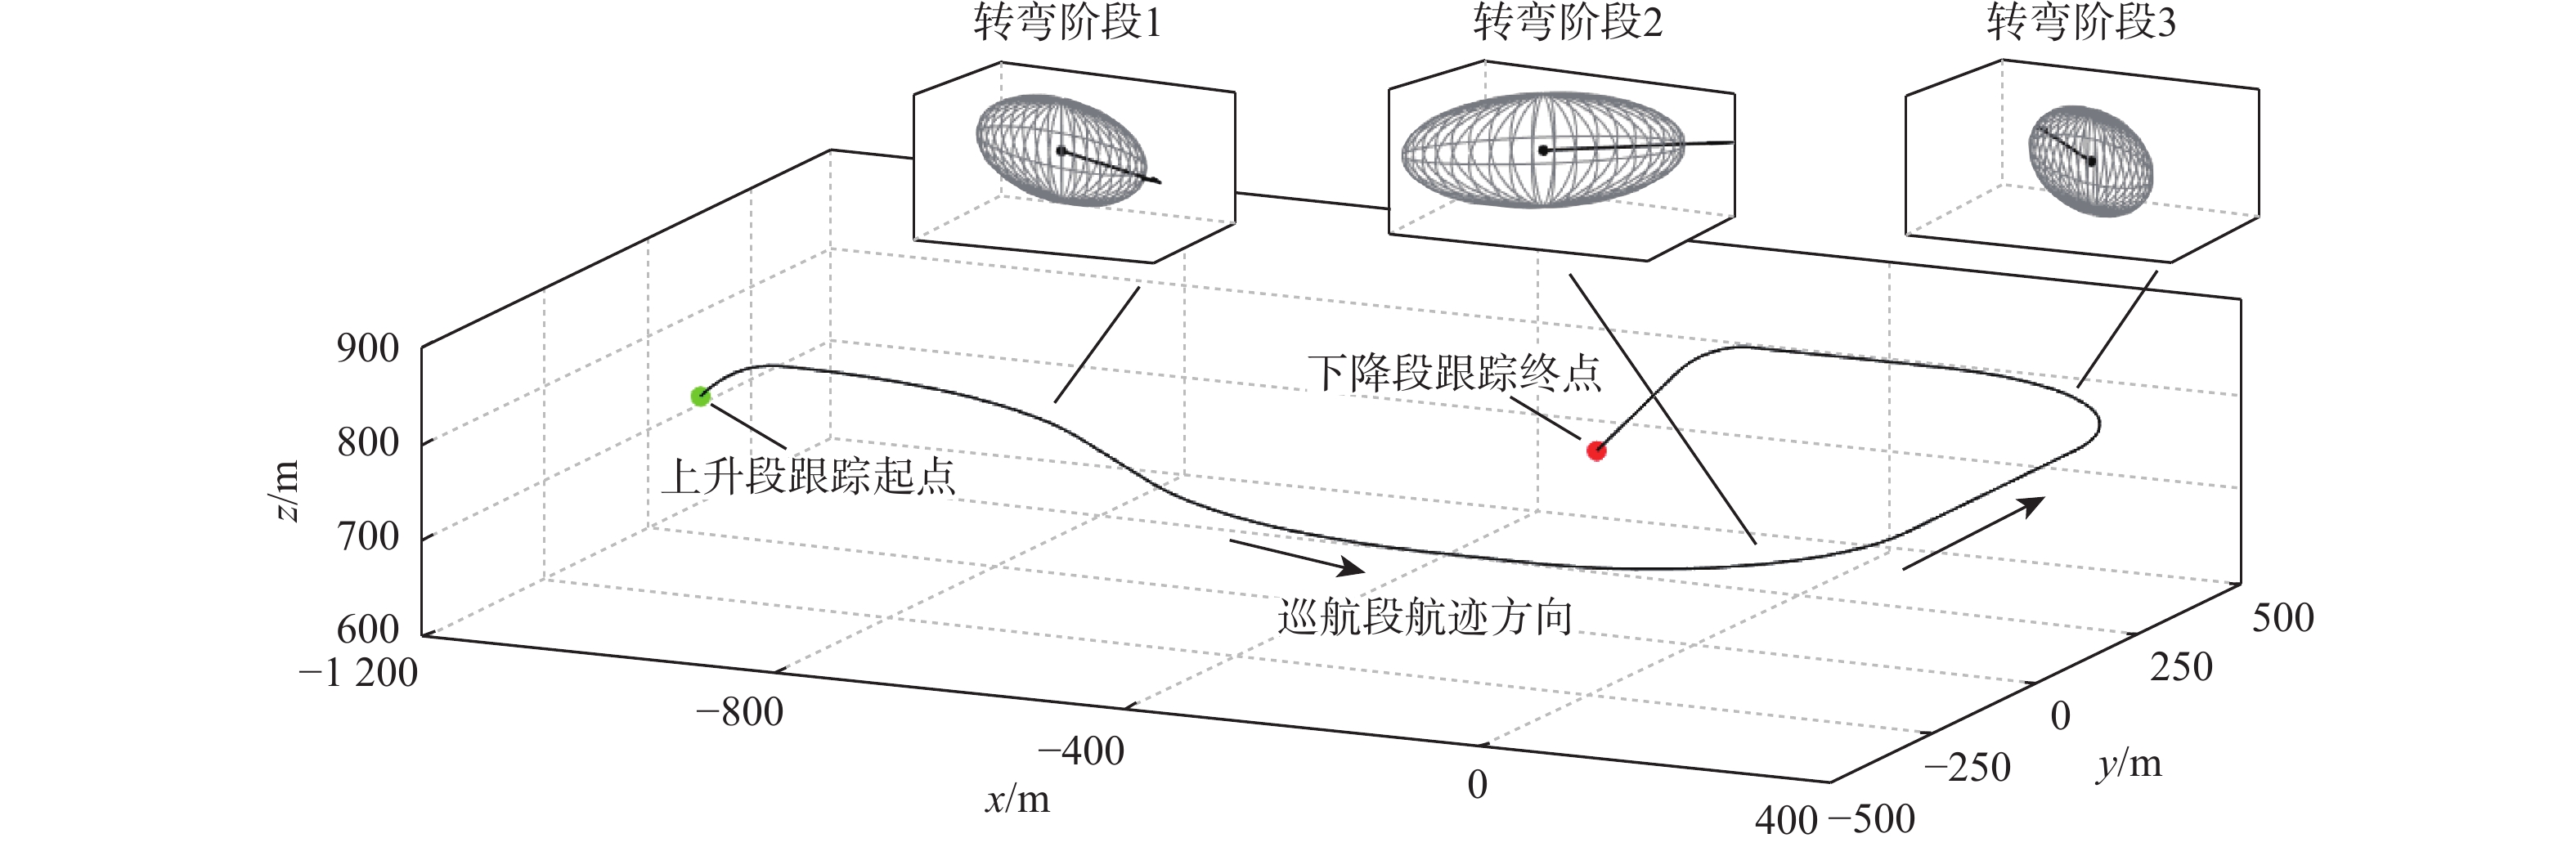
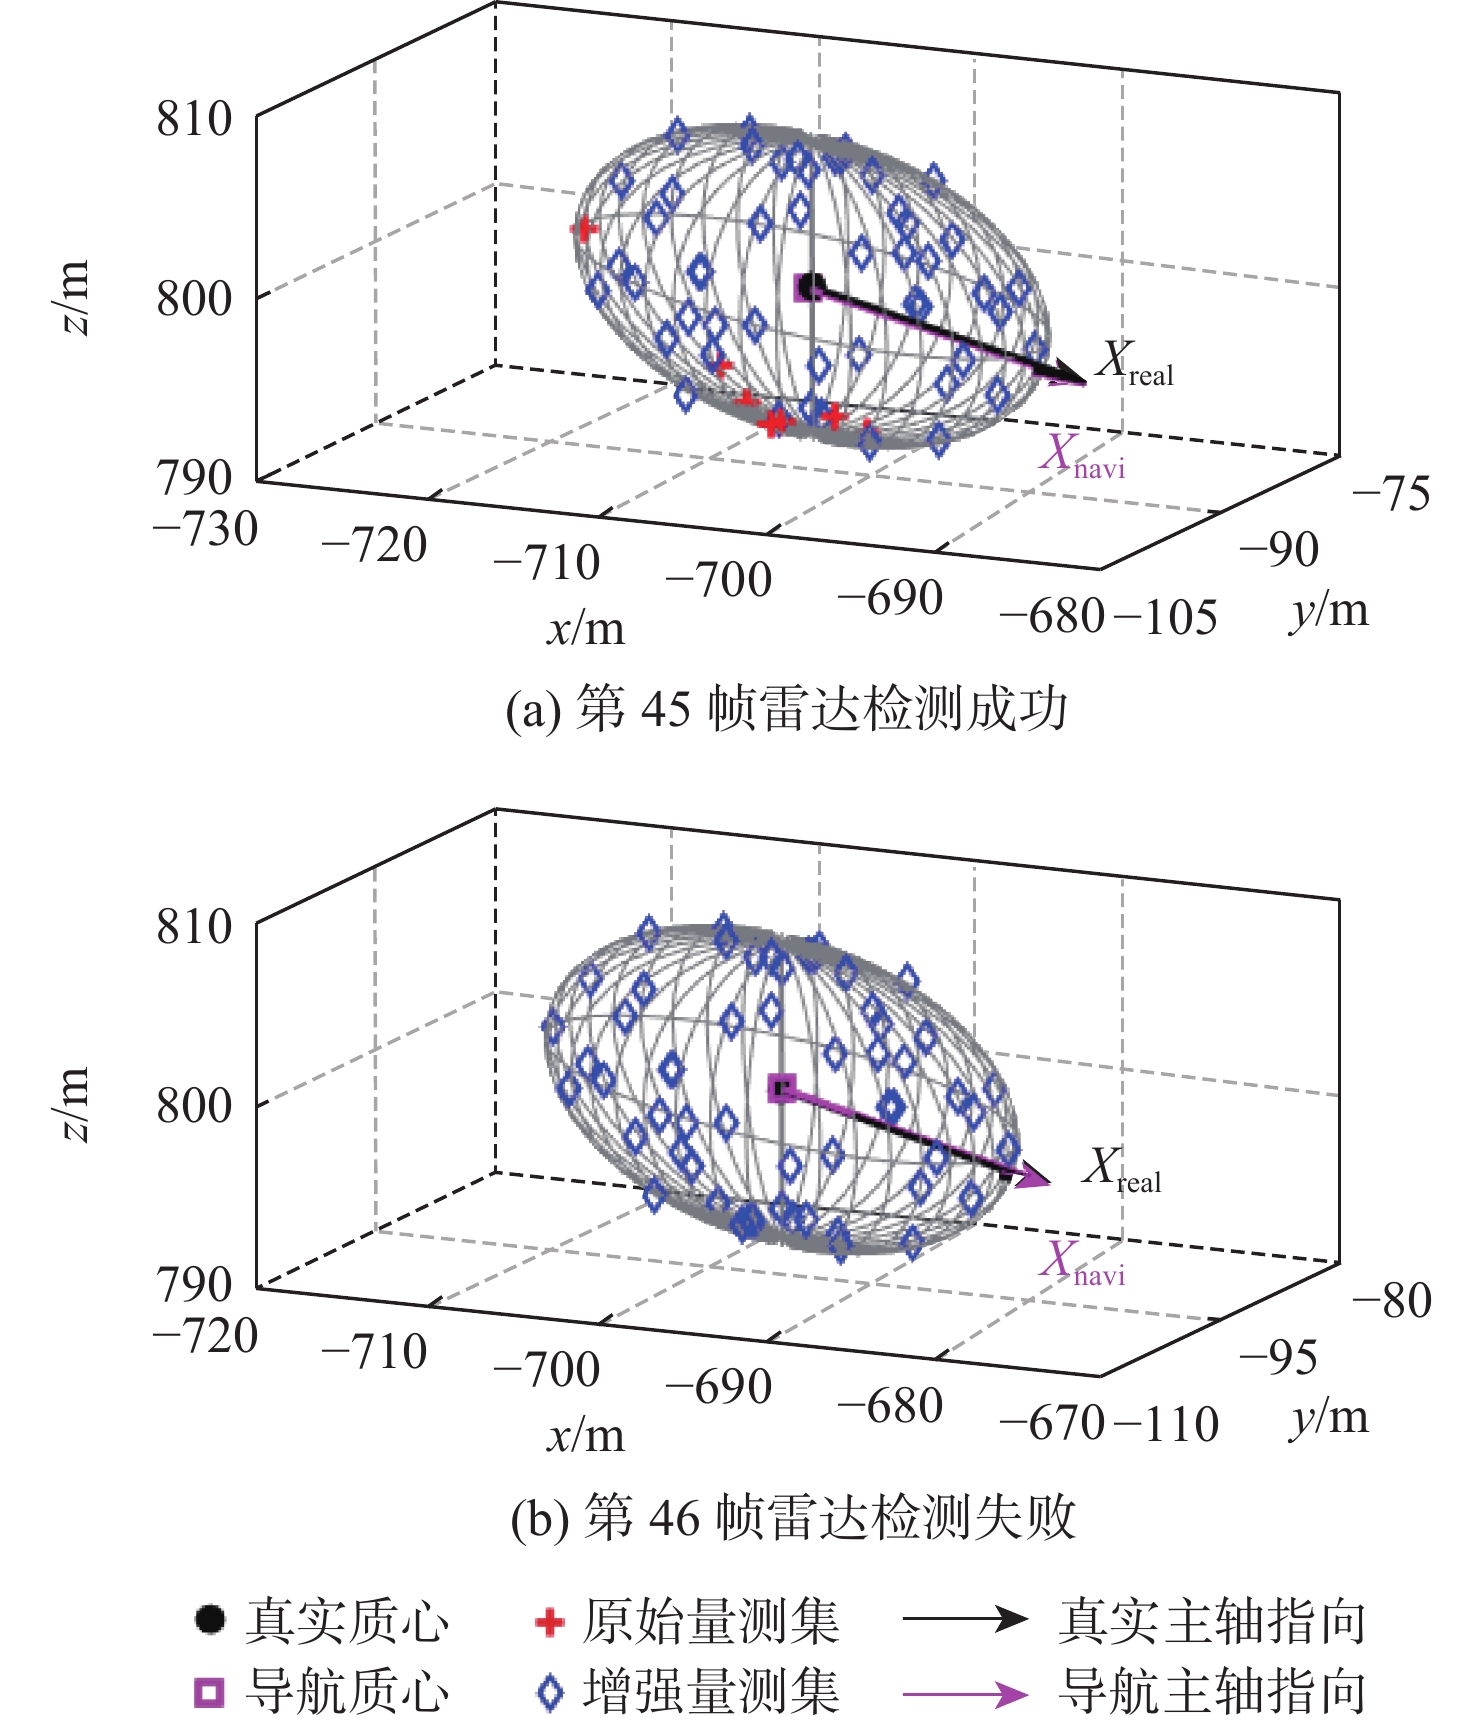
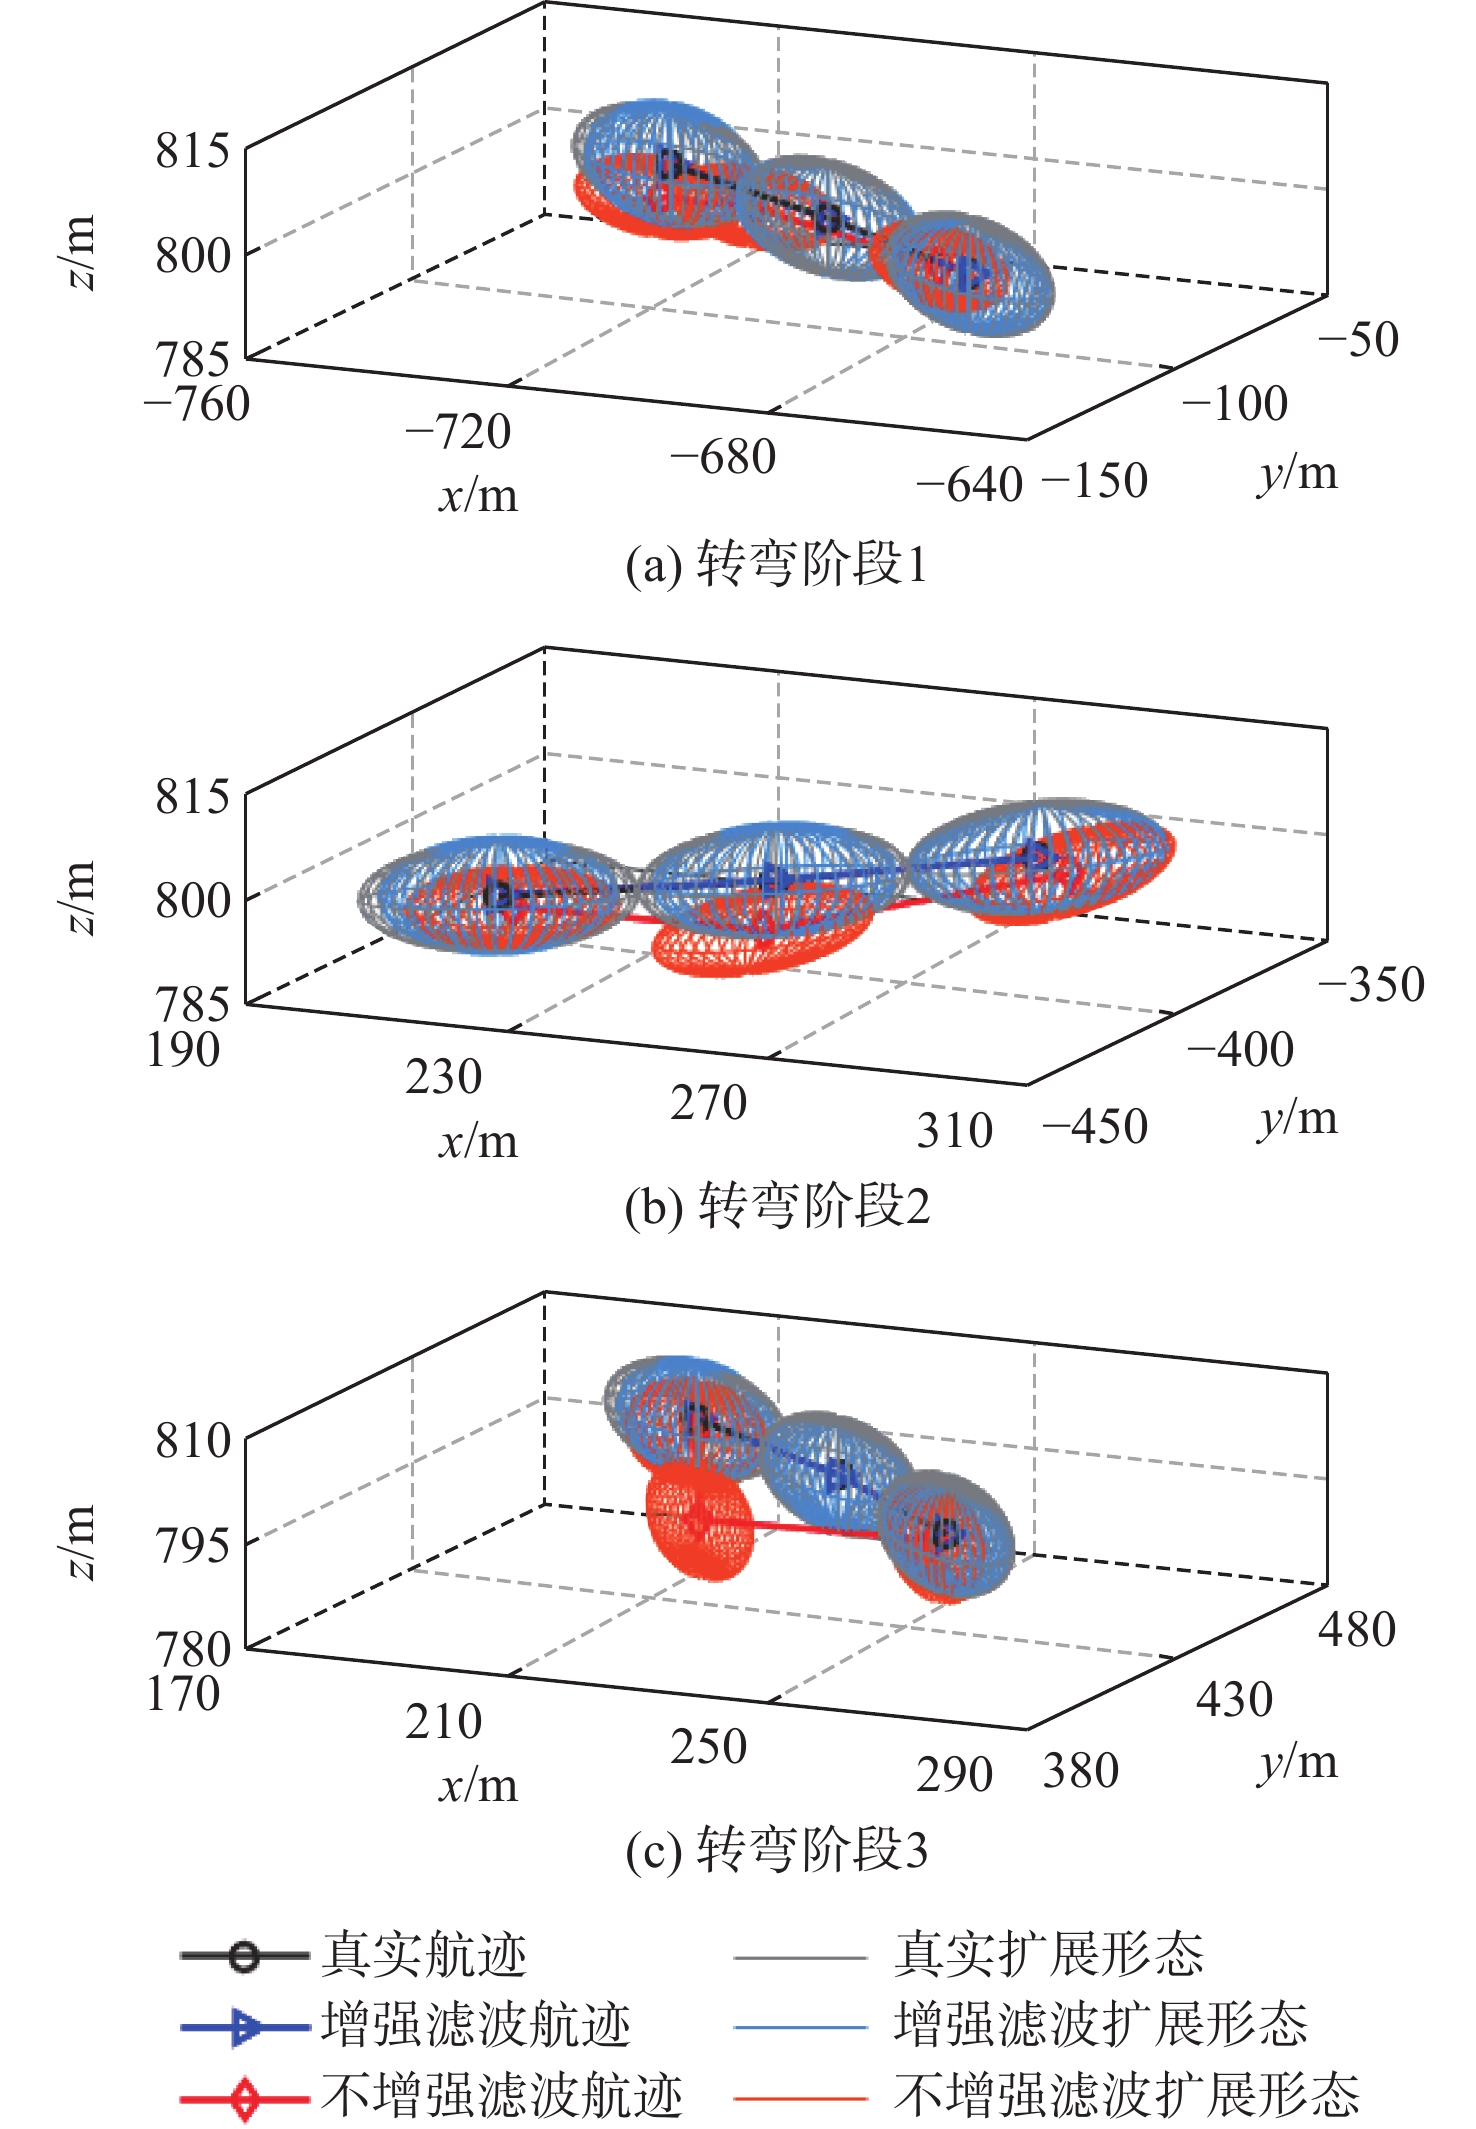
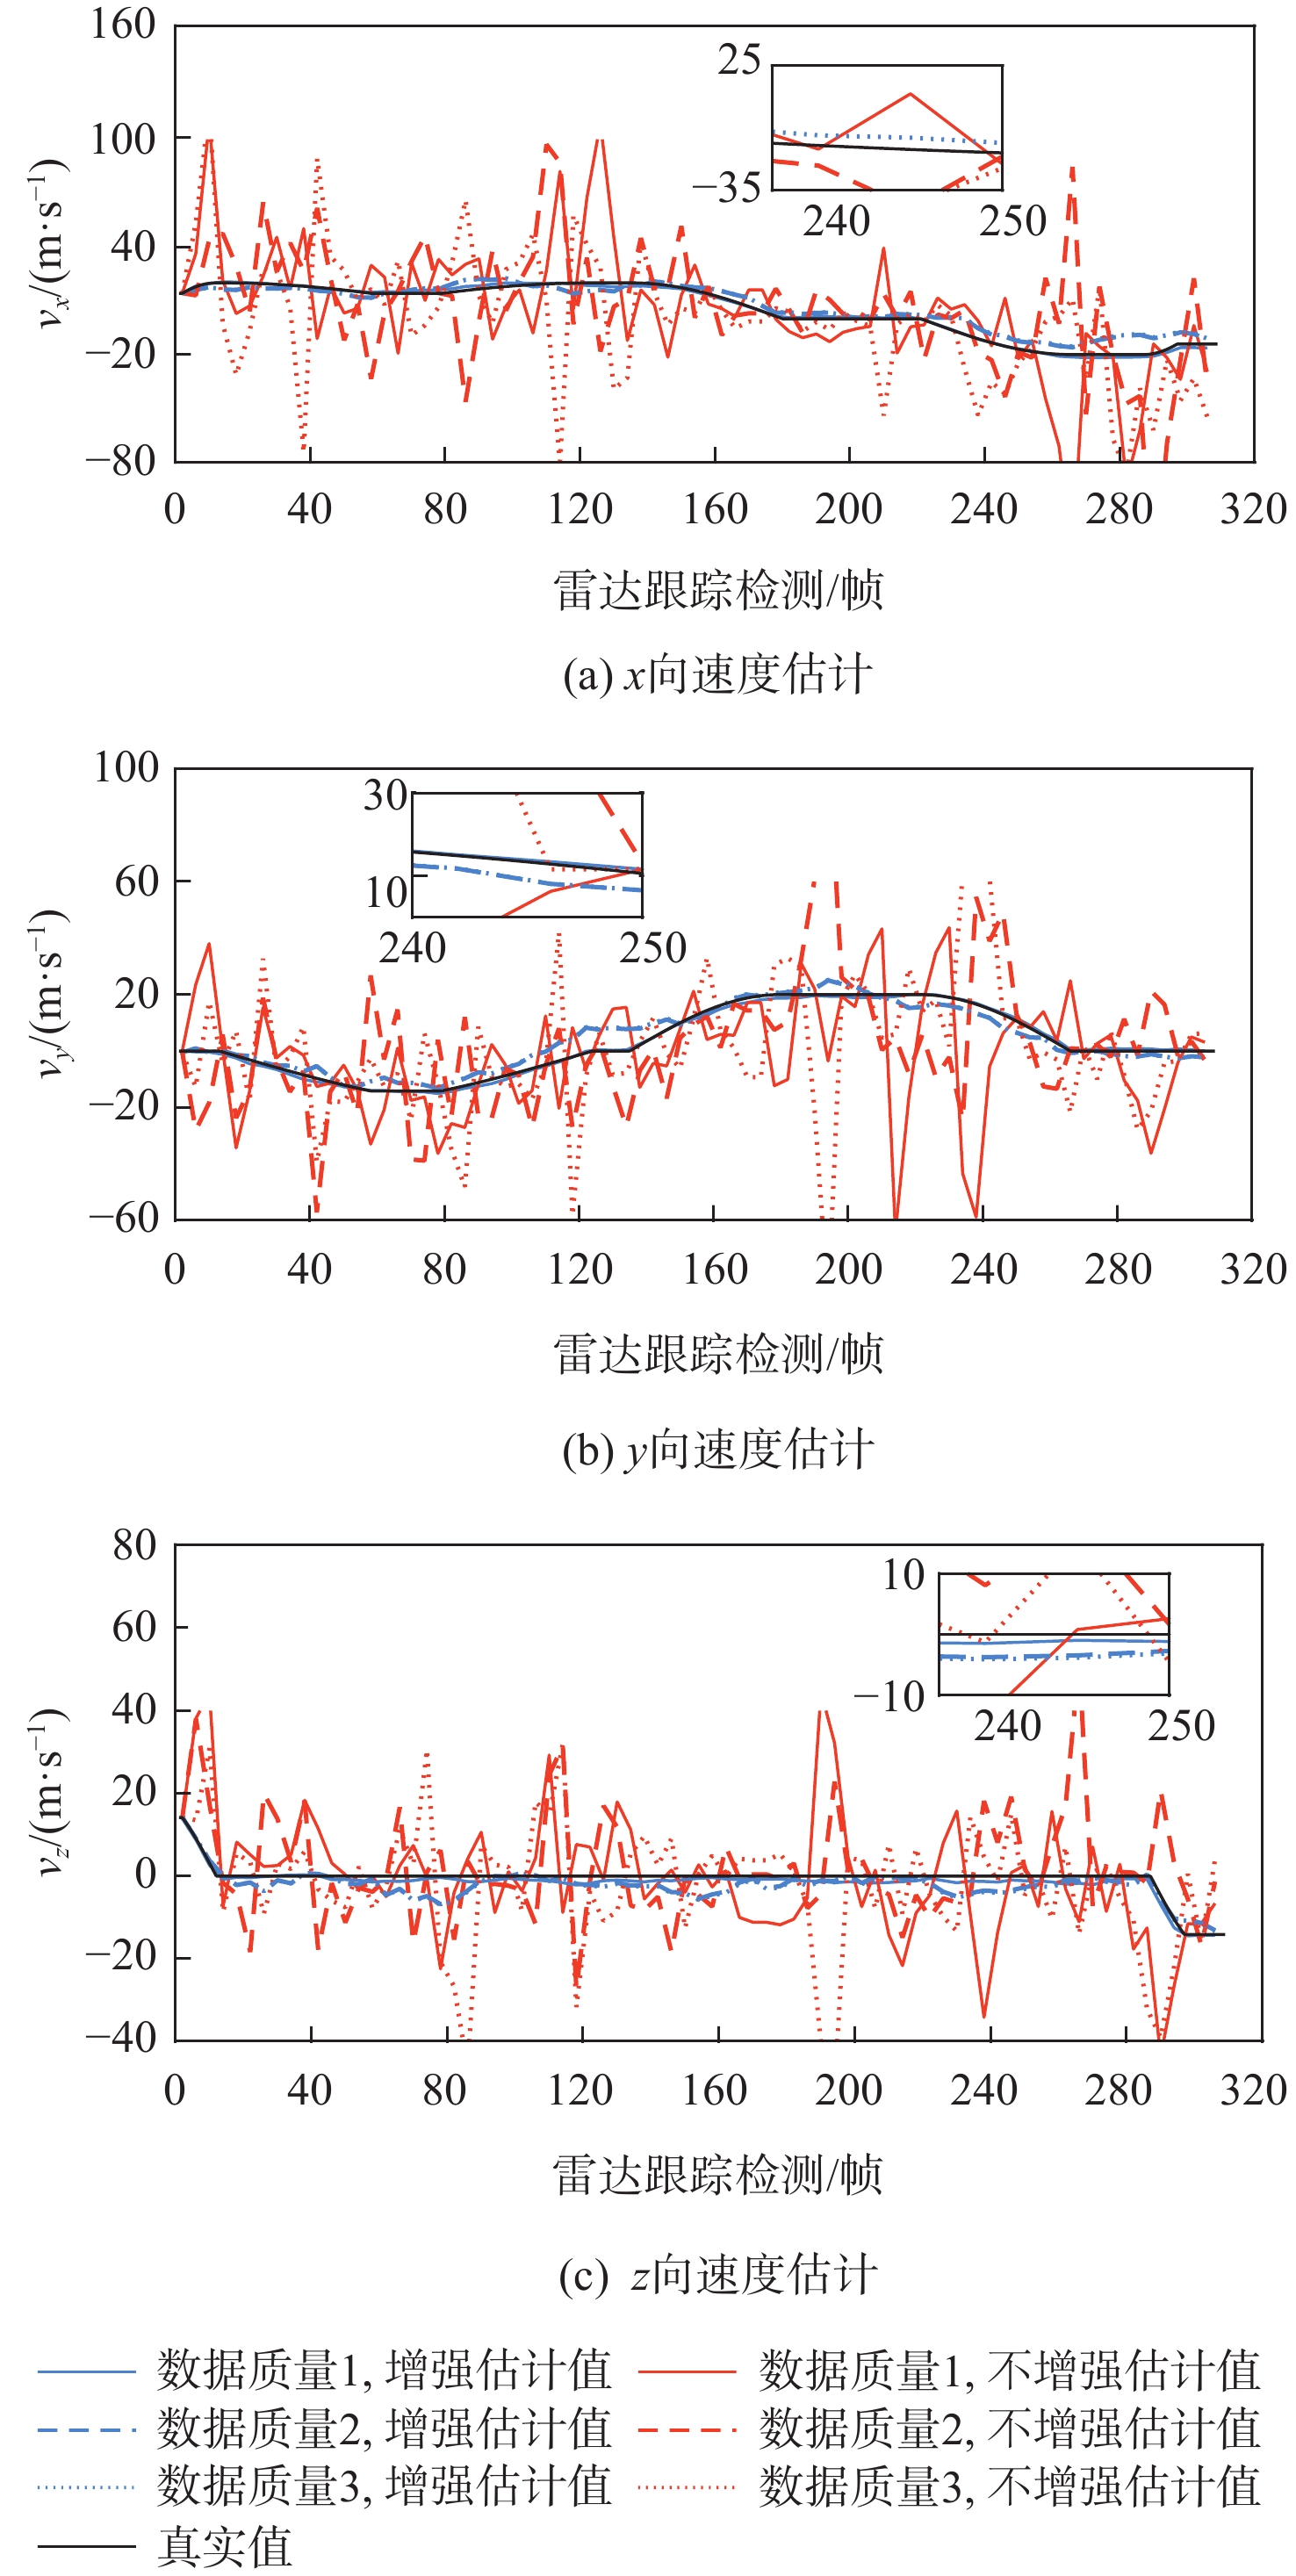
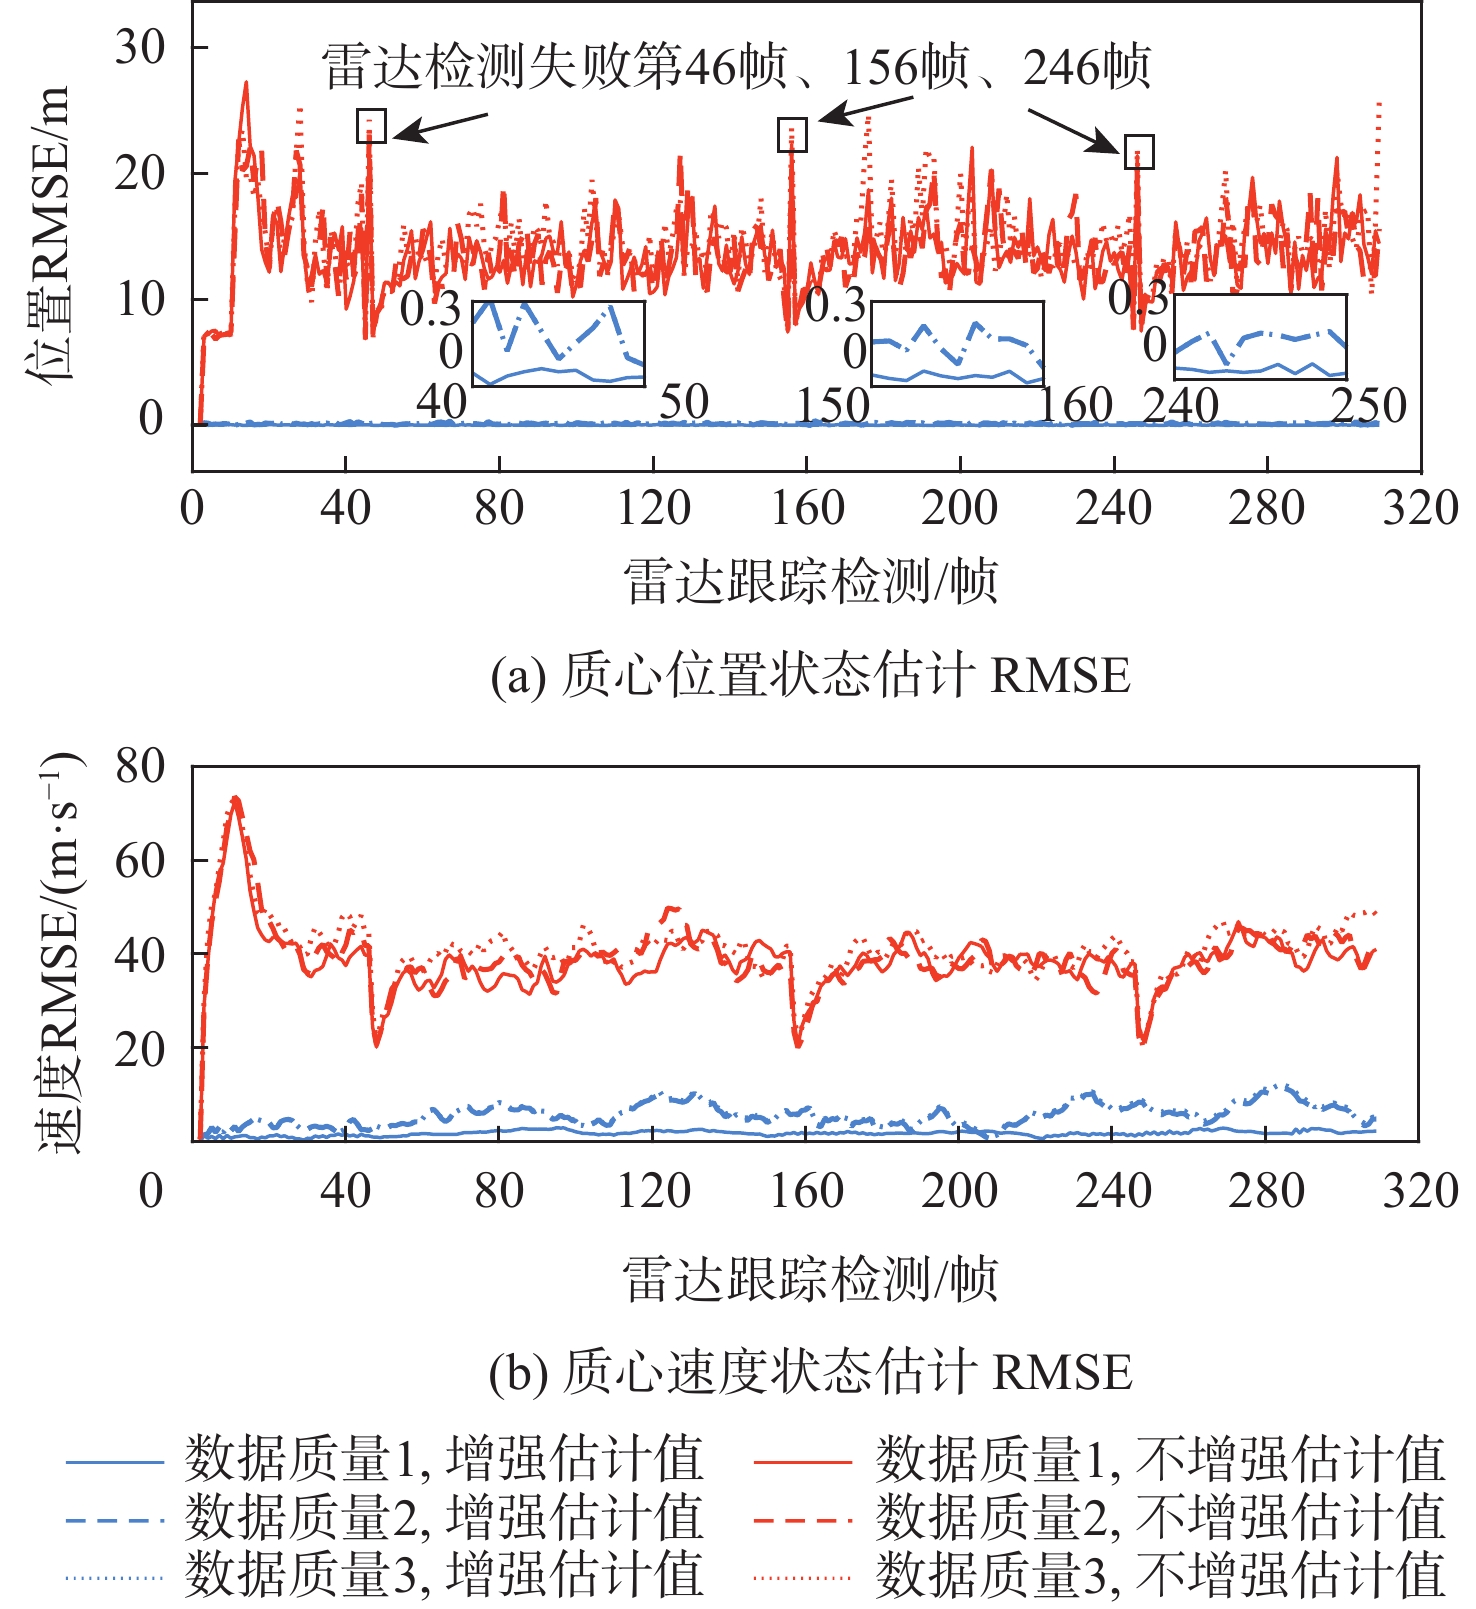
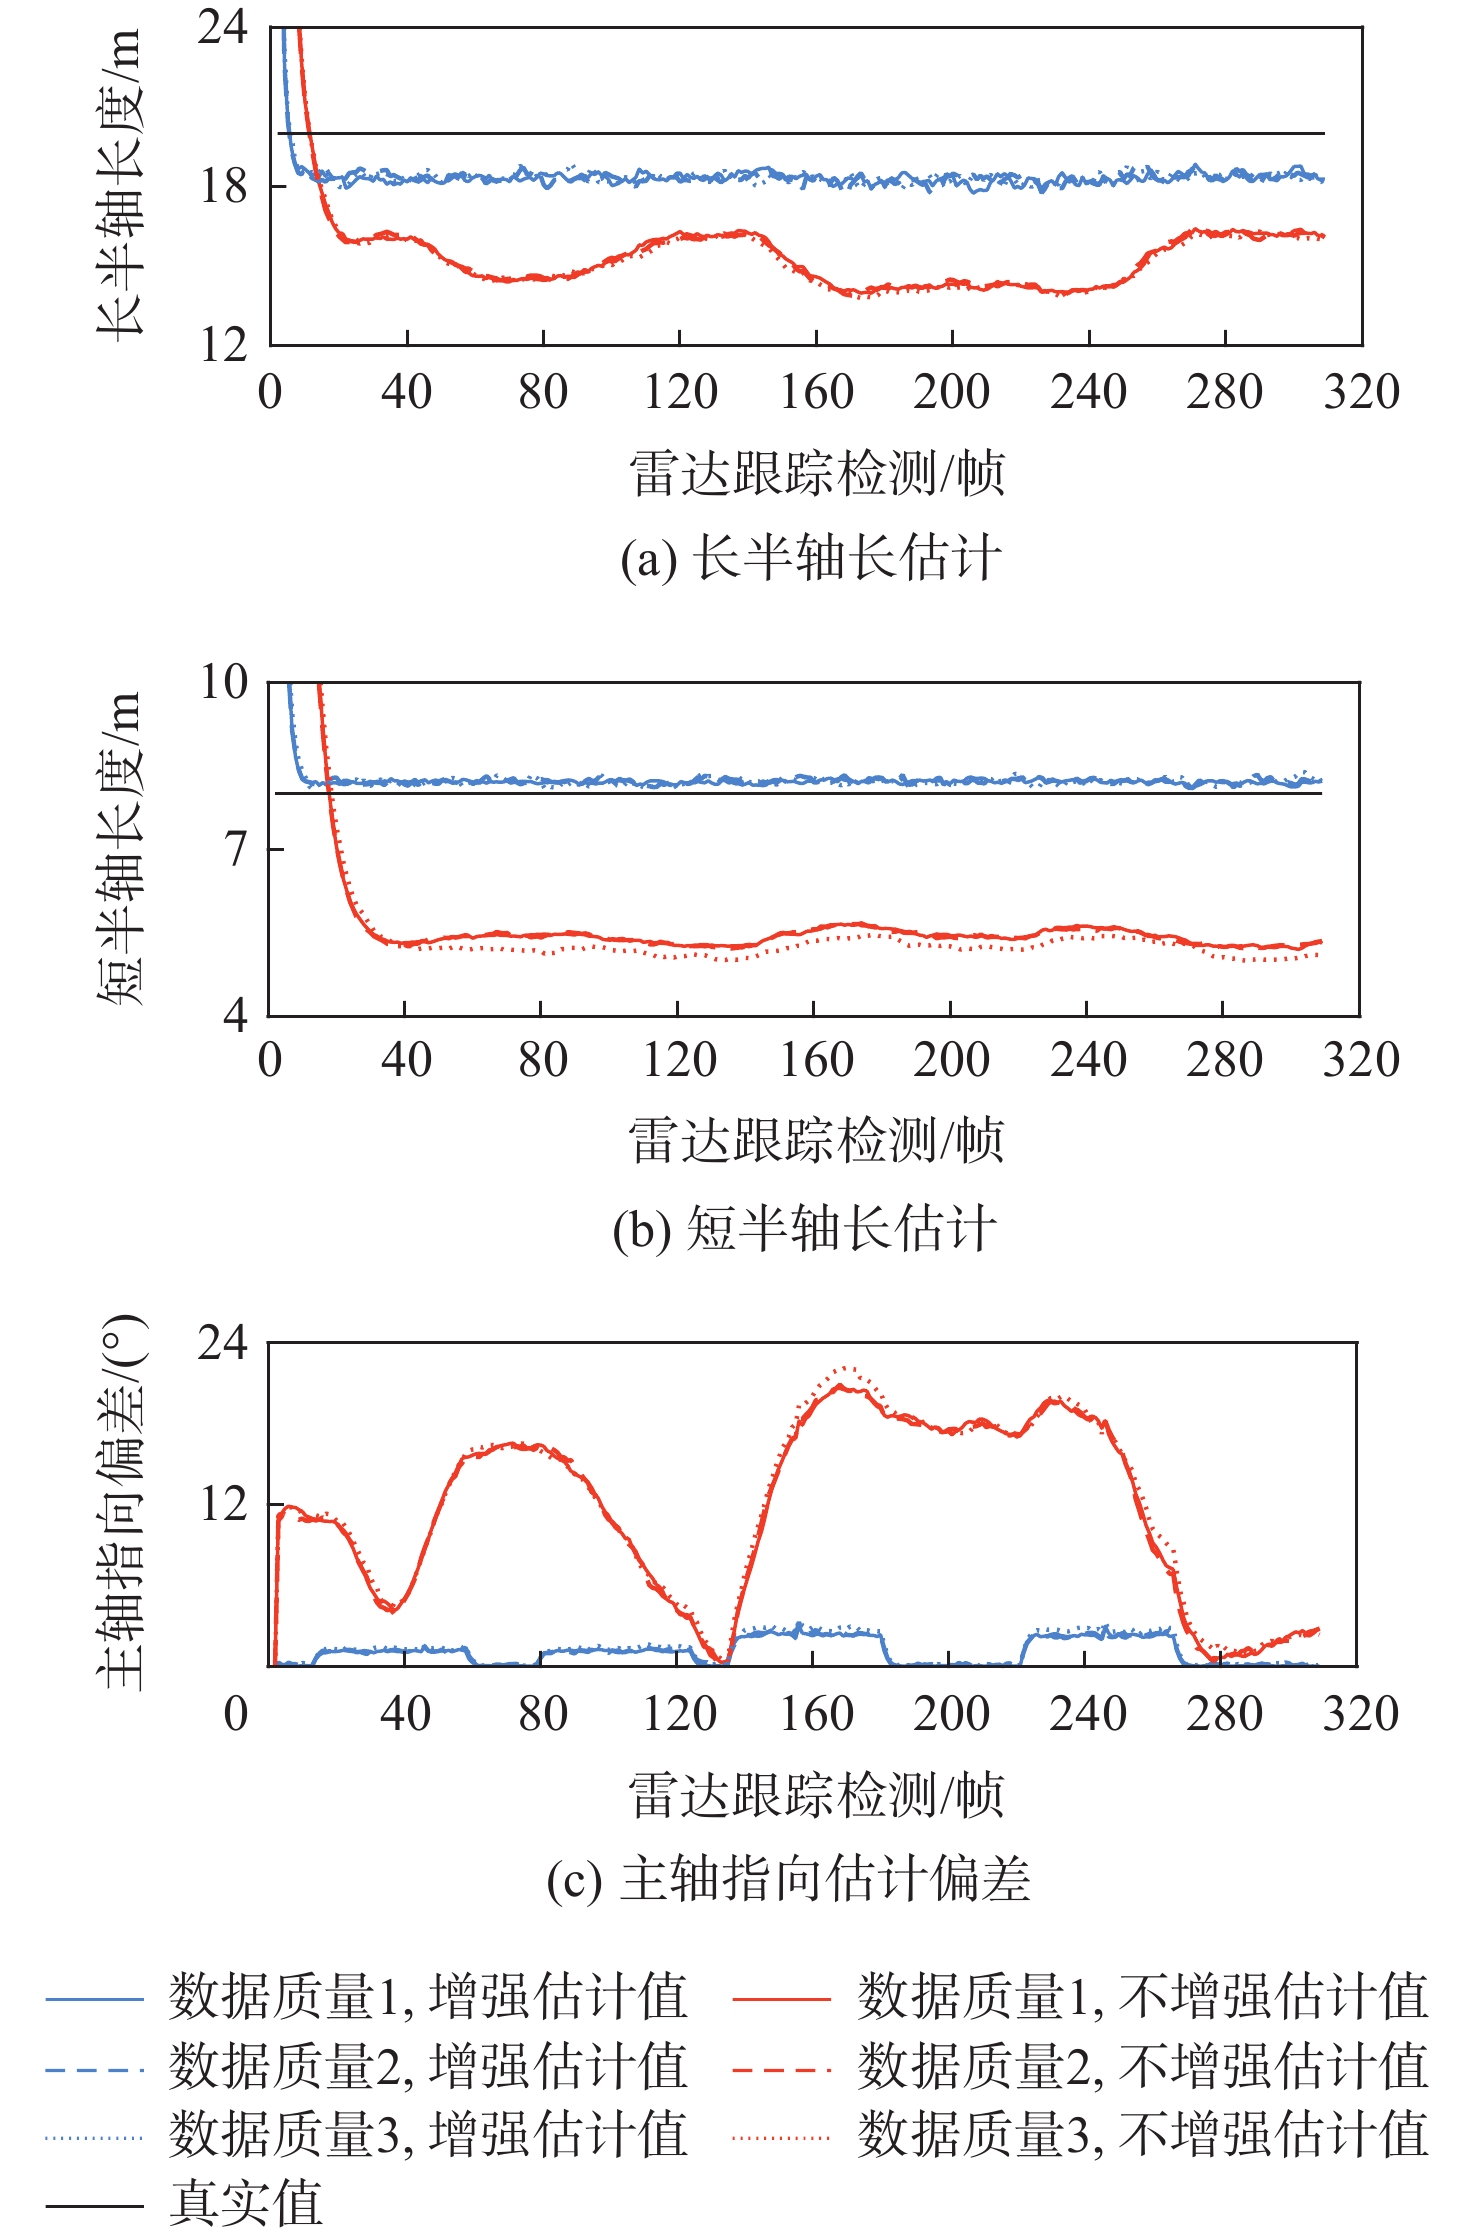
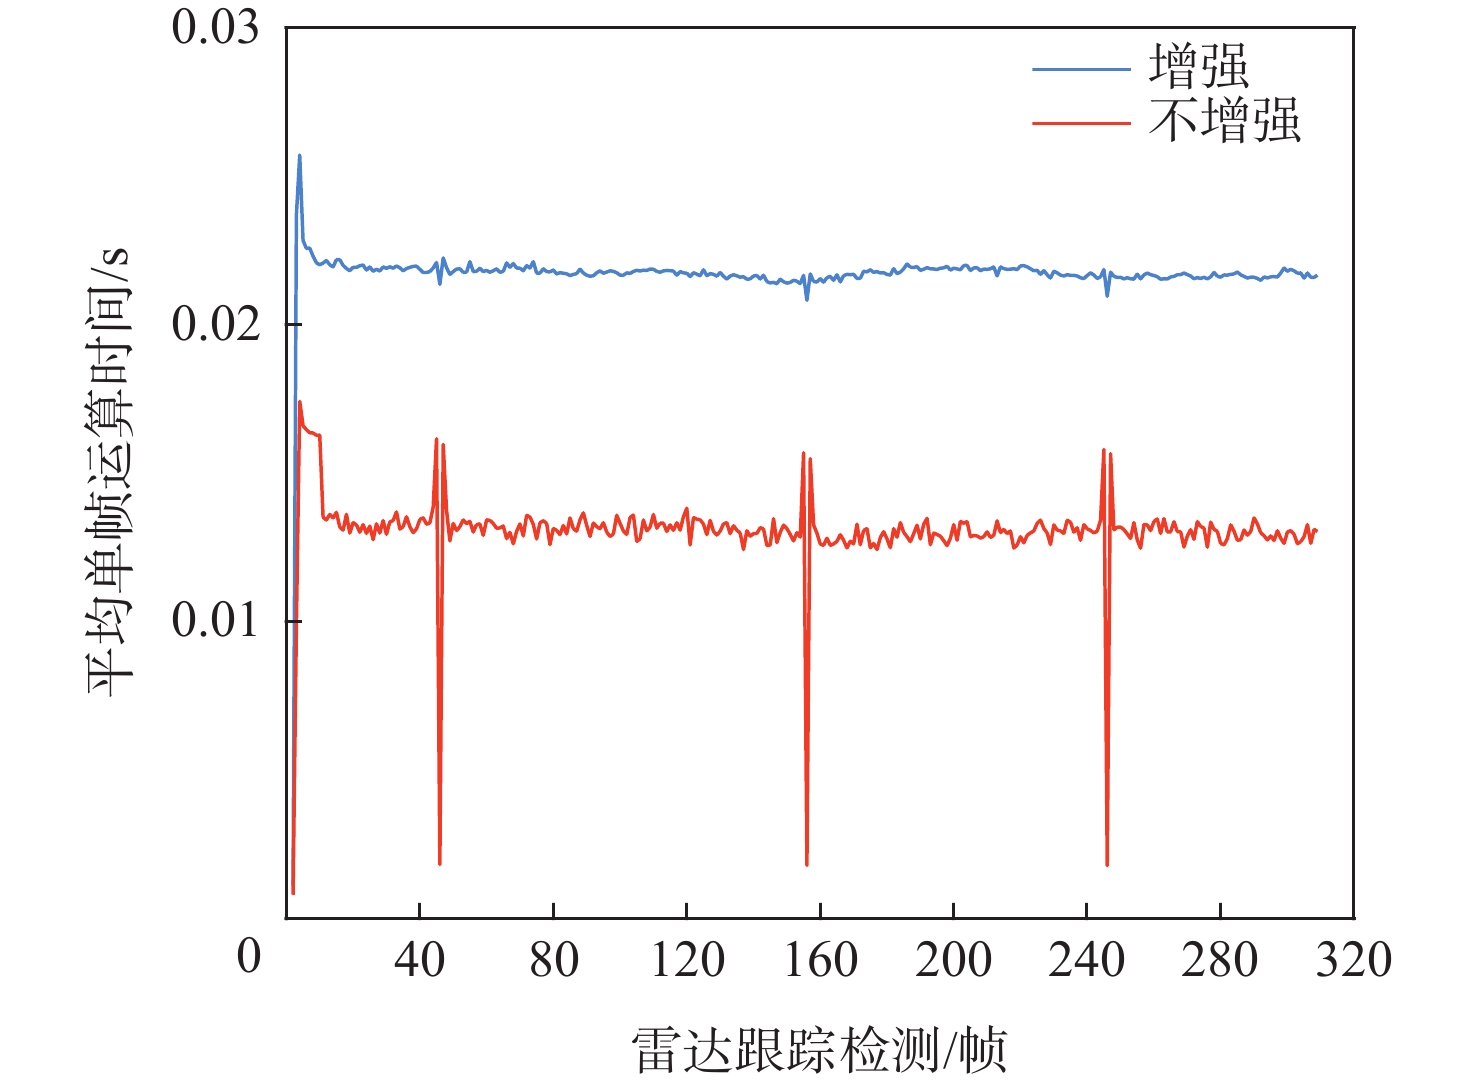
合作式浮低空飞行器飞行测试中,单站高分辨雷达对飞行器表面部分观测时存在雷达量测稀疏(乃至缺失)、空间完备性差,致使飞行器跟踪精度欠佳的问题,对此,提出一种融合飞行器导航信息辅助雷达量测增强的飞行器跟踪方法。根据飞行器结构扩展特点,利用随机矩阵模型建模其近似为椭圆体的三维扩展形态;分别建立飞行器部分观测模型及雷达测量模型,进一步设计多种利用飞行器导航信息辅助雷达稀疏量测数据增强策略,以提升量测数据量及空间完备性;基于贝叶斯滤波框架实现部分观测下的飞行器状态估计。仿真实验结果表明:所提方法不仅提升了受试飞行器的跟踪精度及飞行态势感知精度,还兼有多源测控信息融合利用度高及计算成本低等优点。

民用无人系统运行场景架构设计与建模技术
郭泰, 安一平, 舒振杰, 蒋觉义, 江雨航
2026, 52(9): 3052-3065. doi: 10.13700/j.bh.1001-5965.2025.0361
摘要:
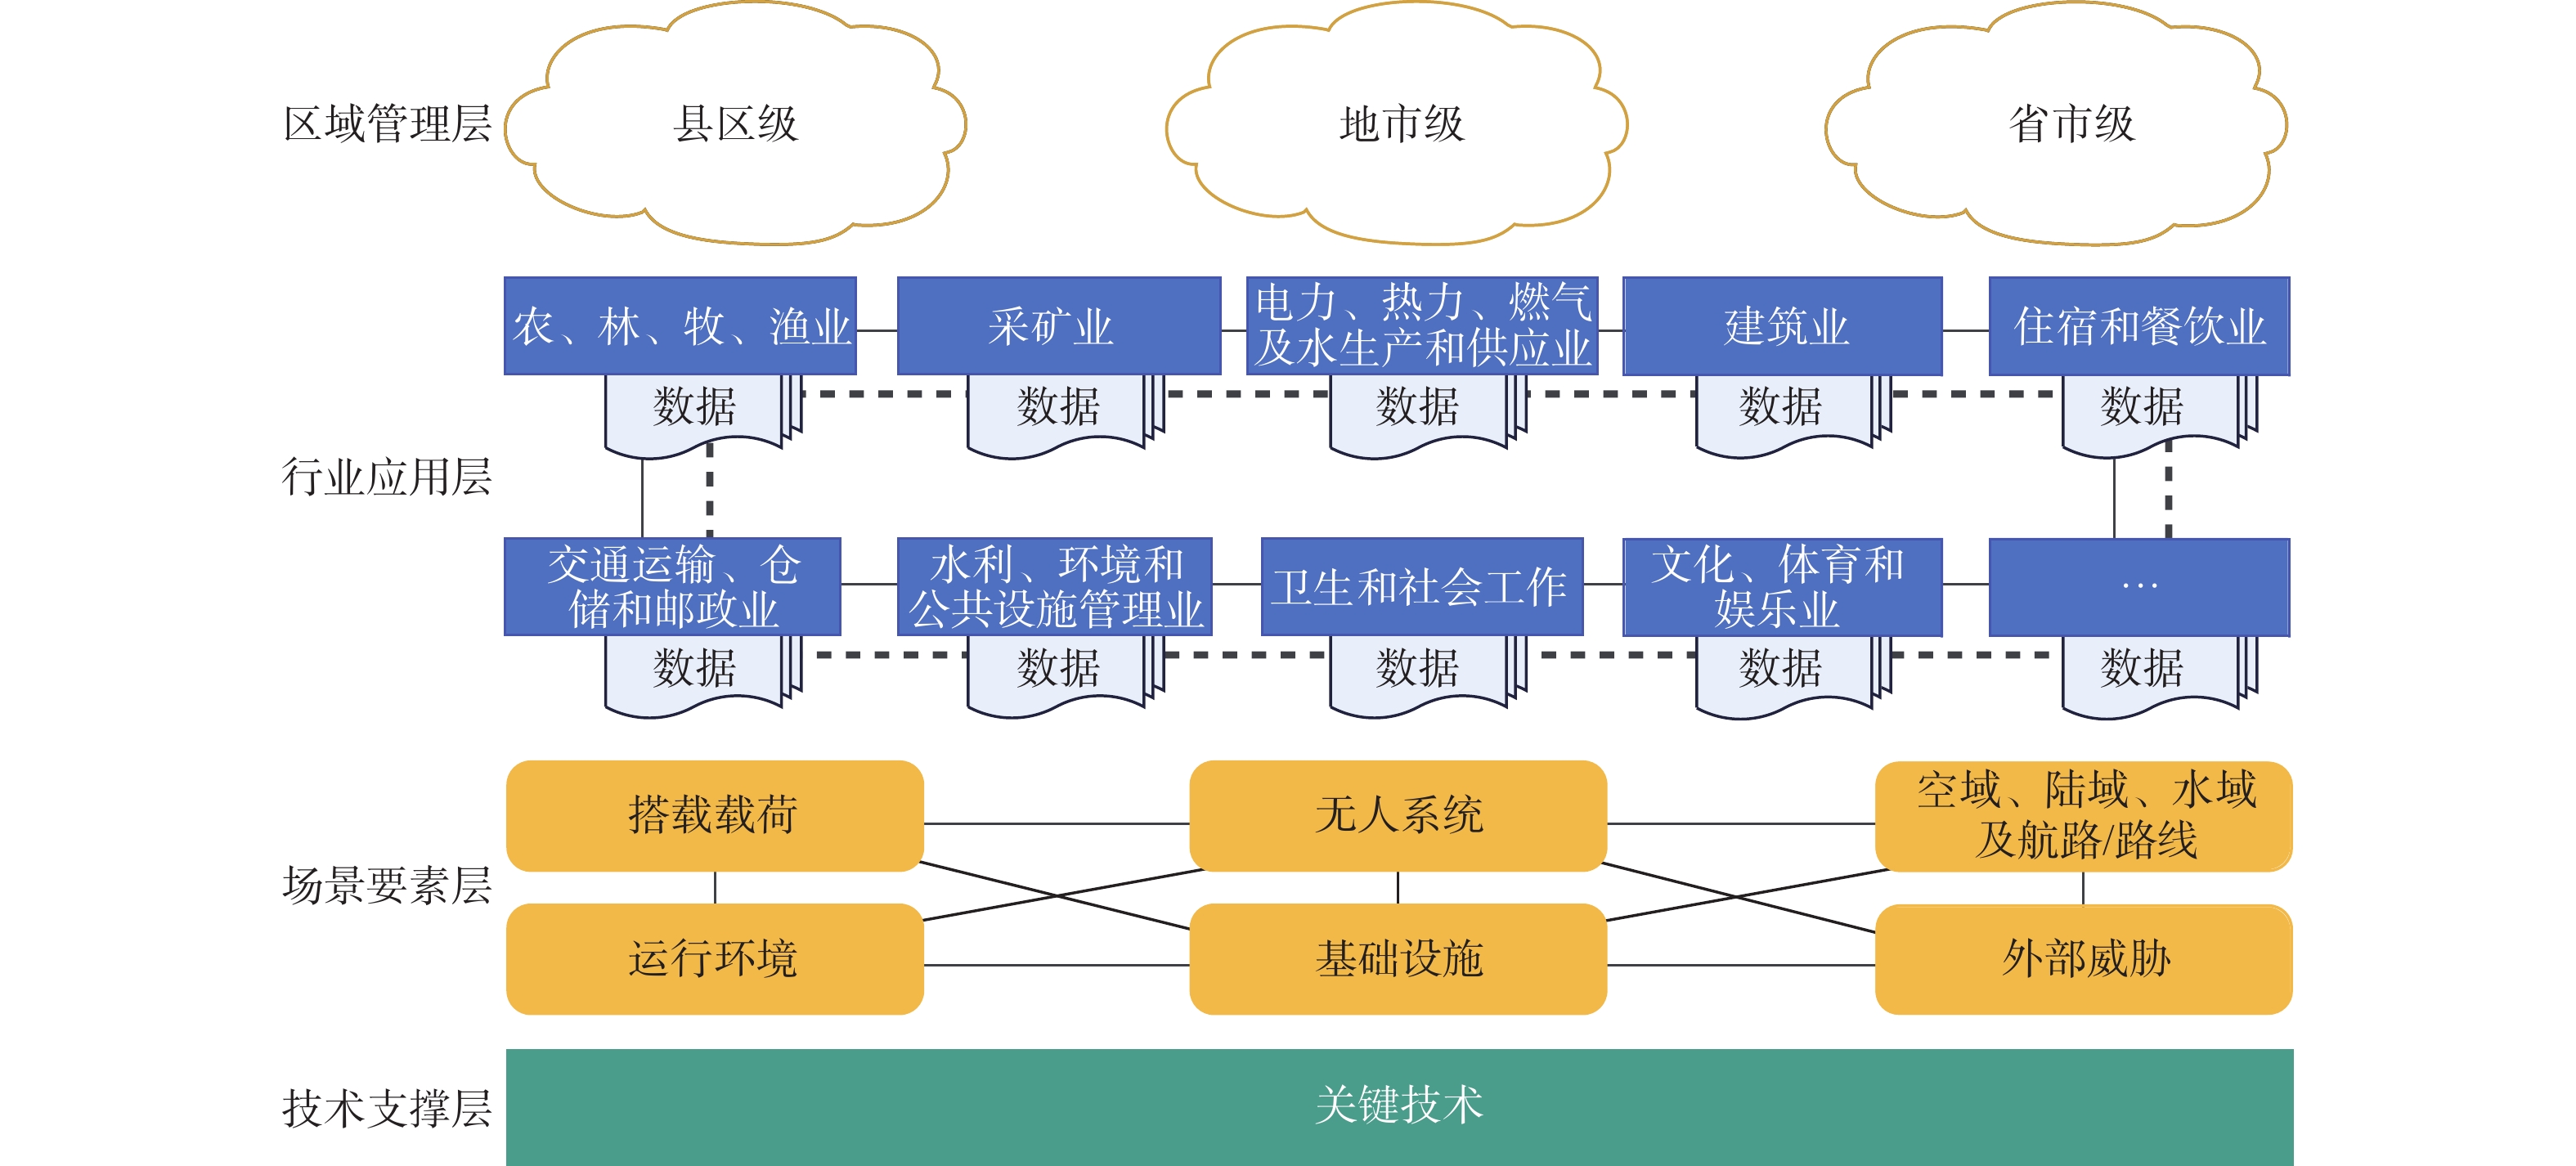
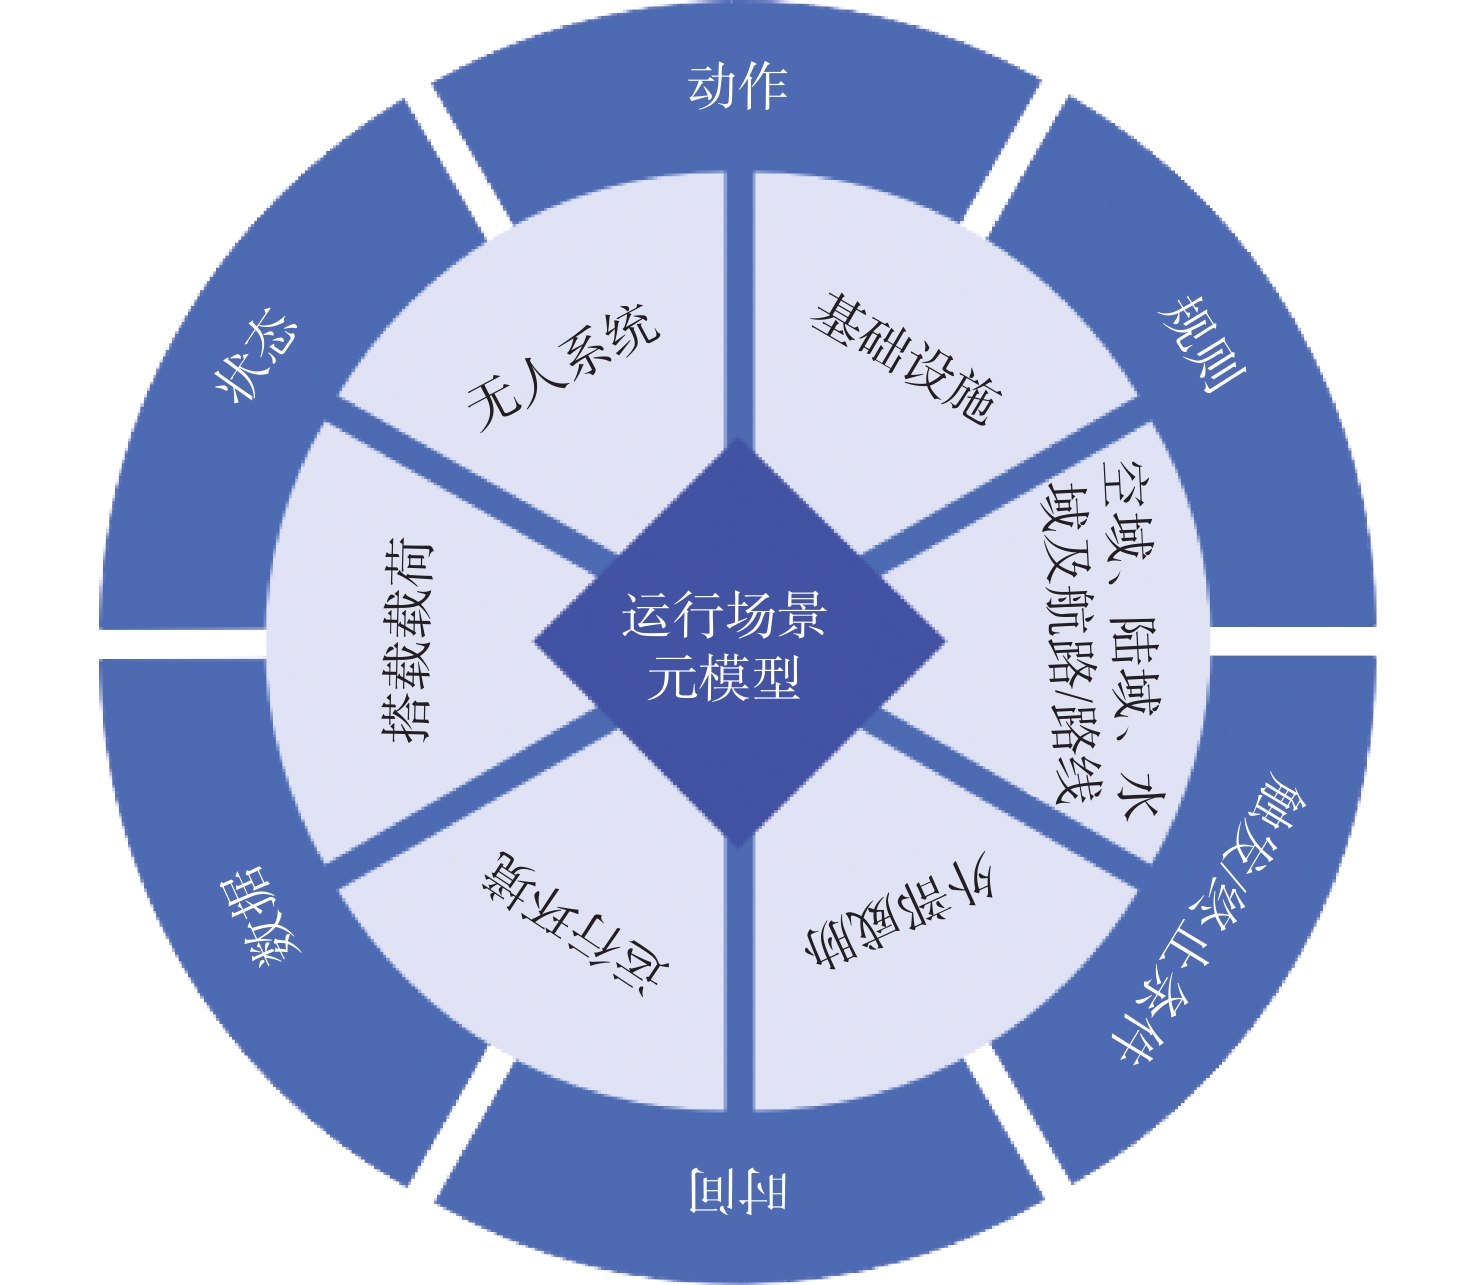
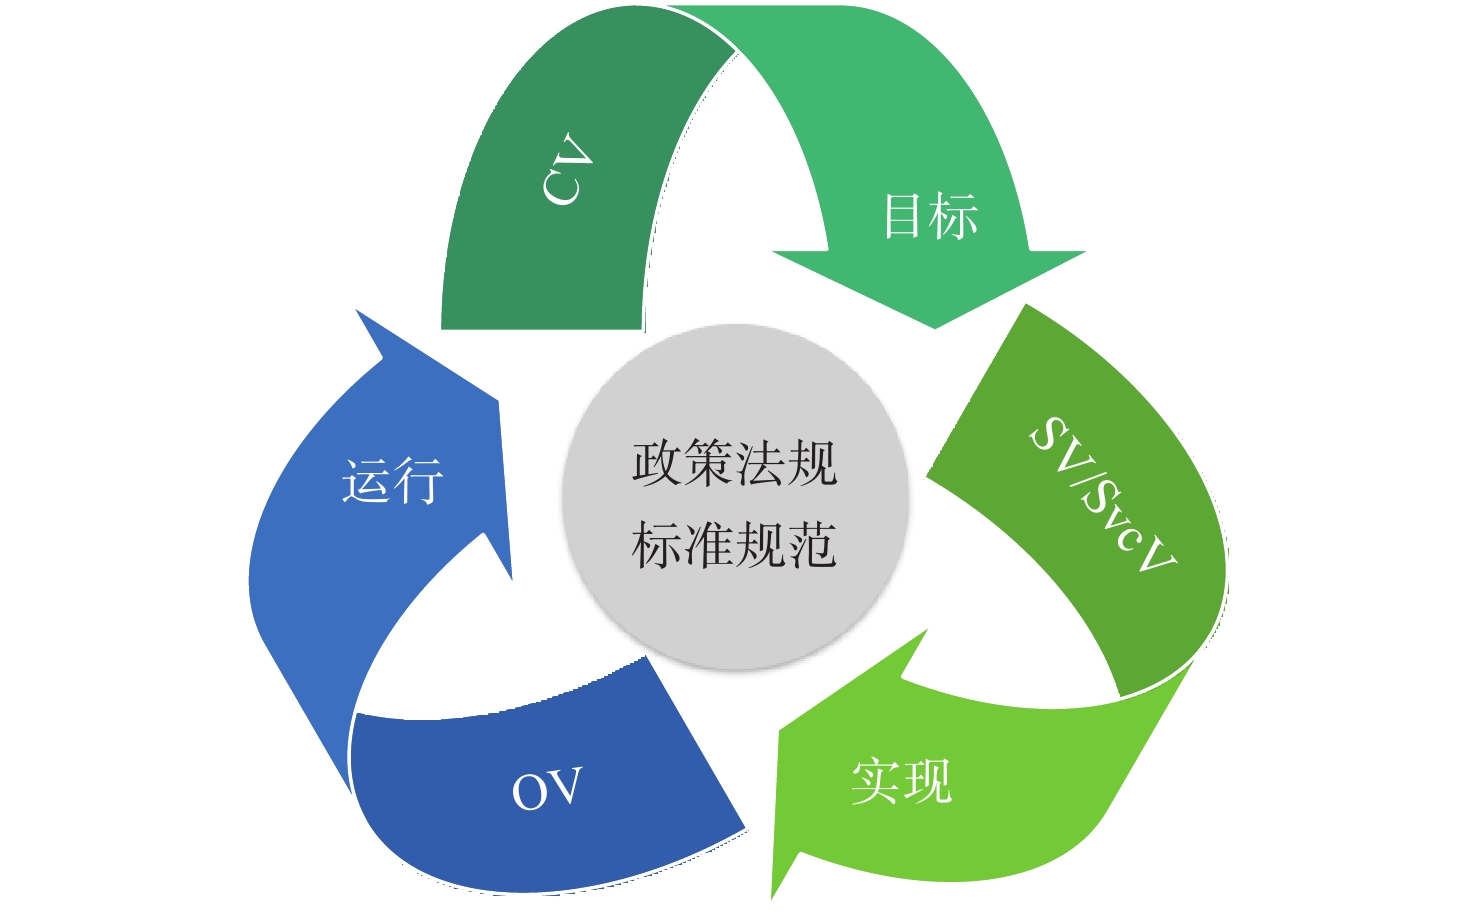
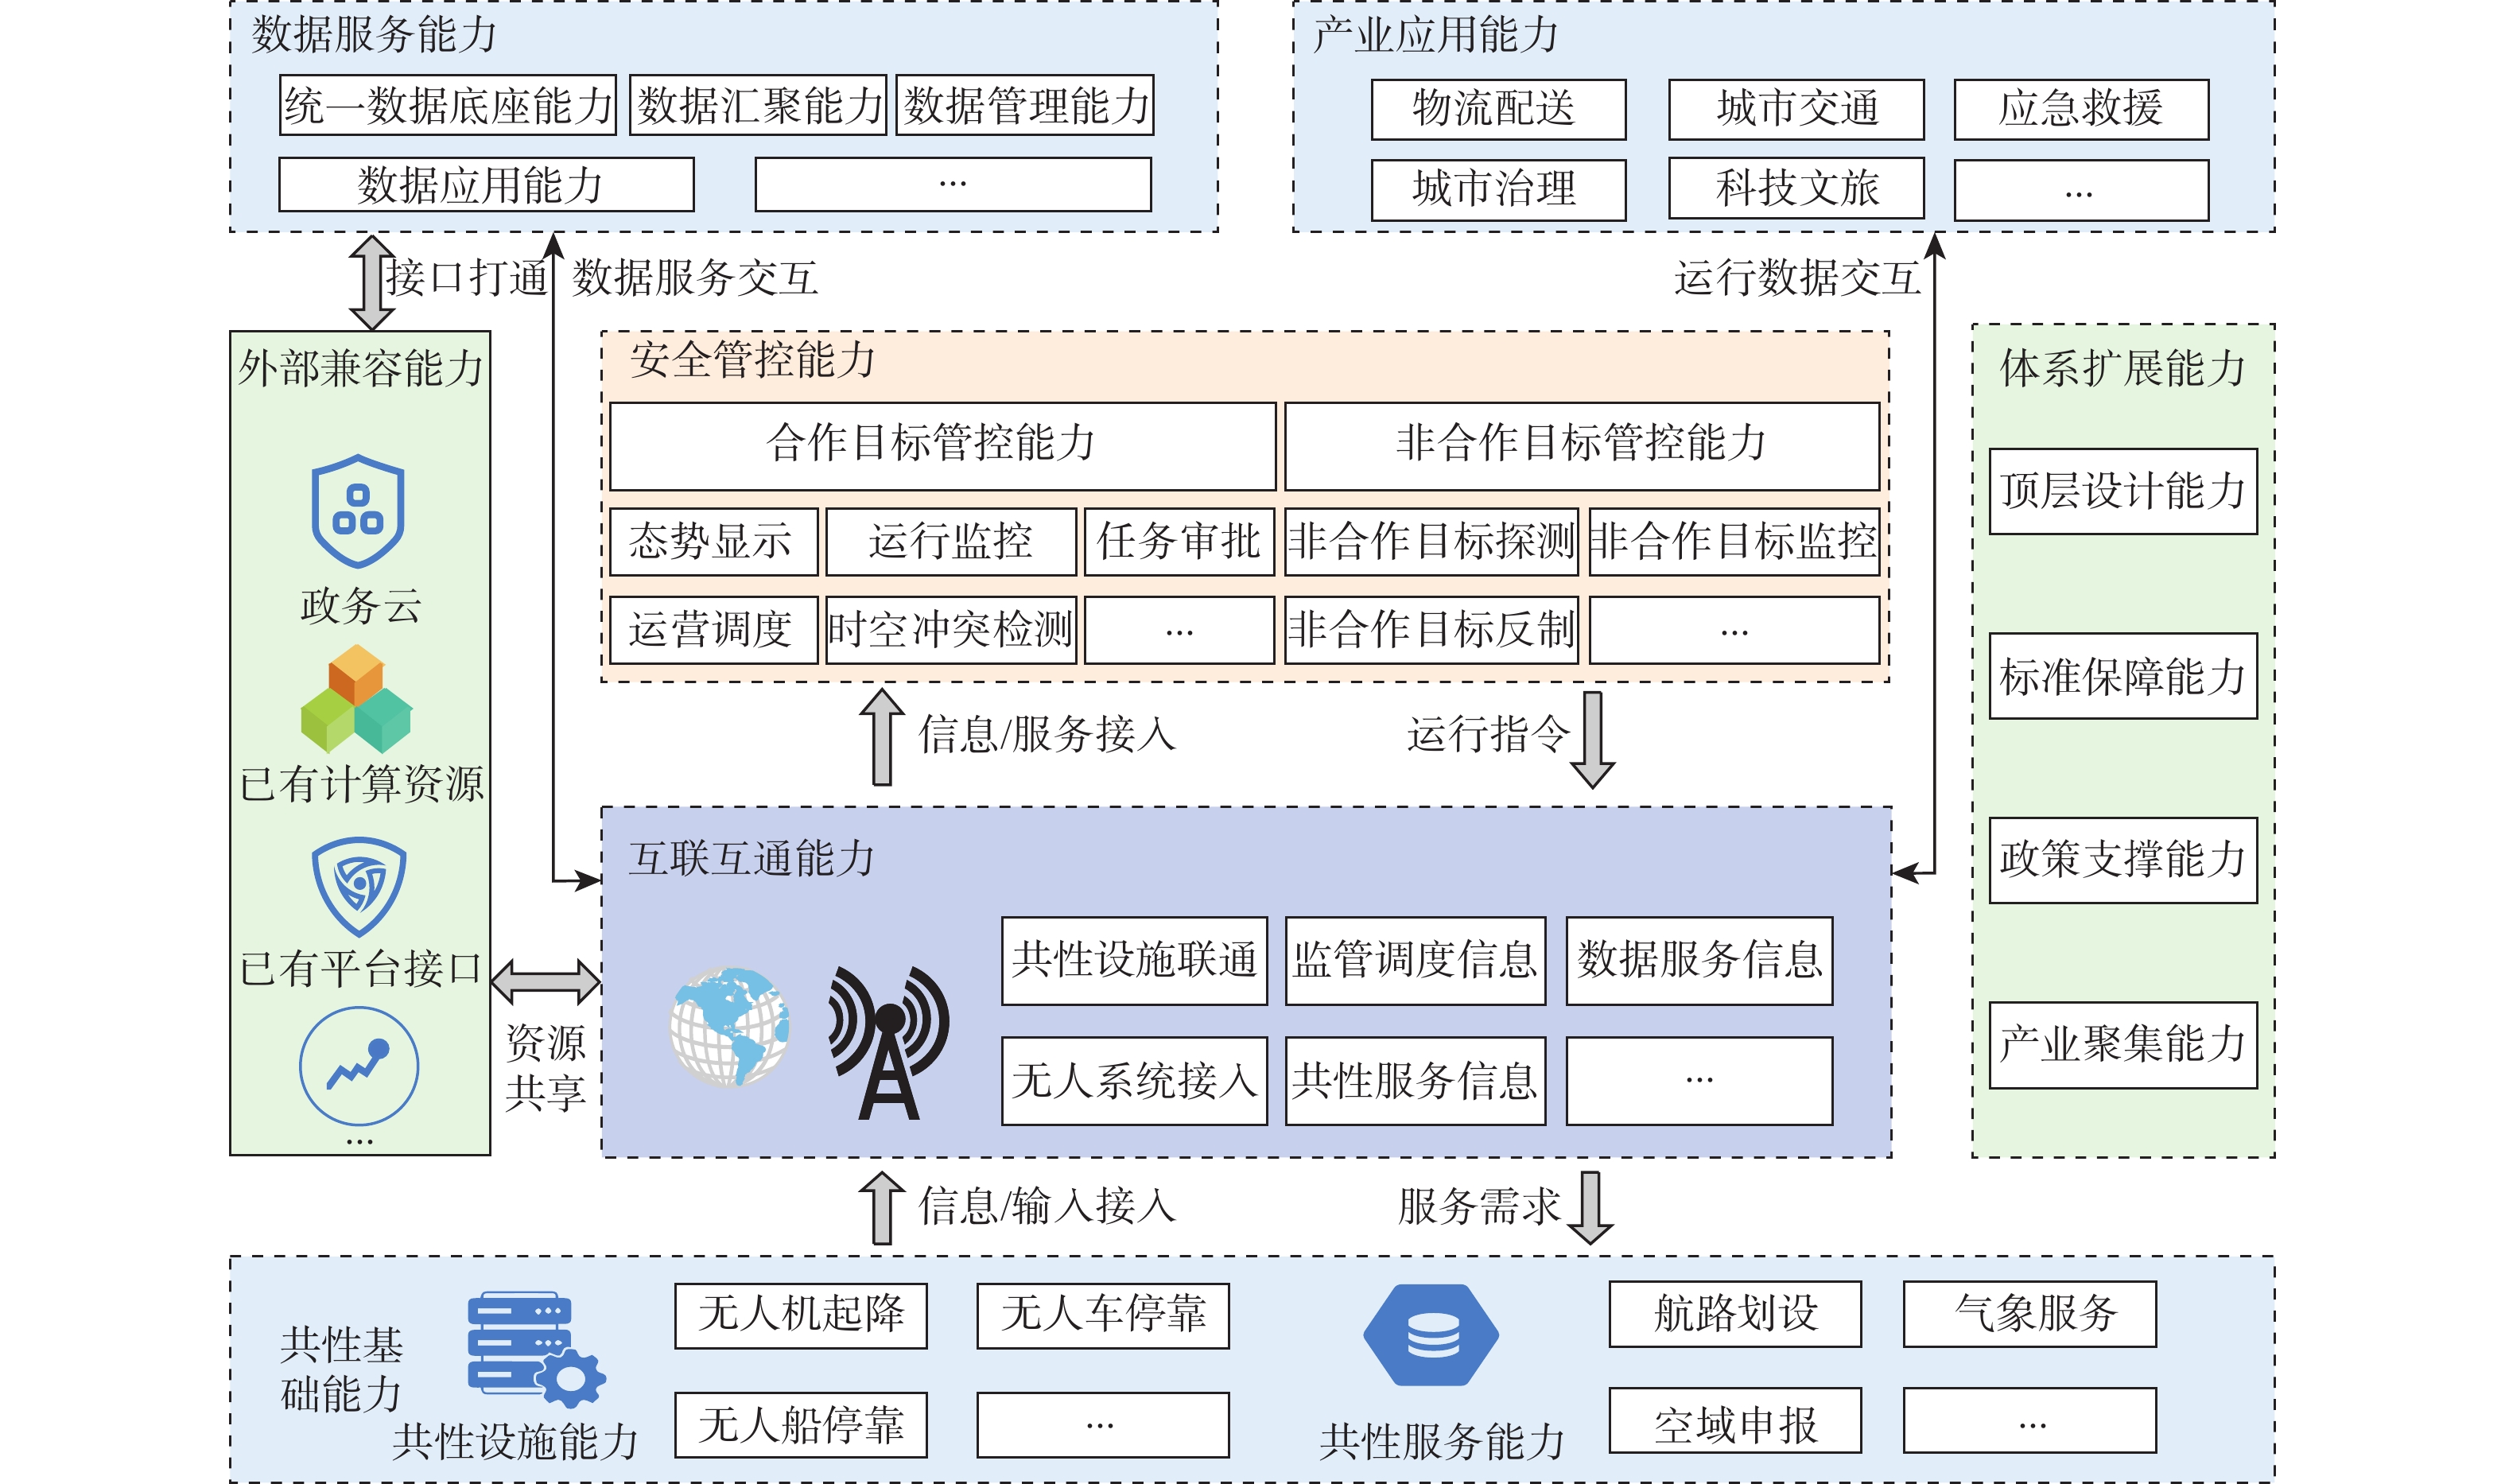
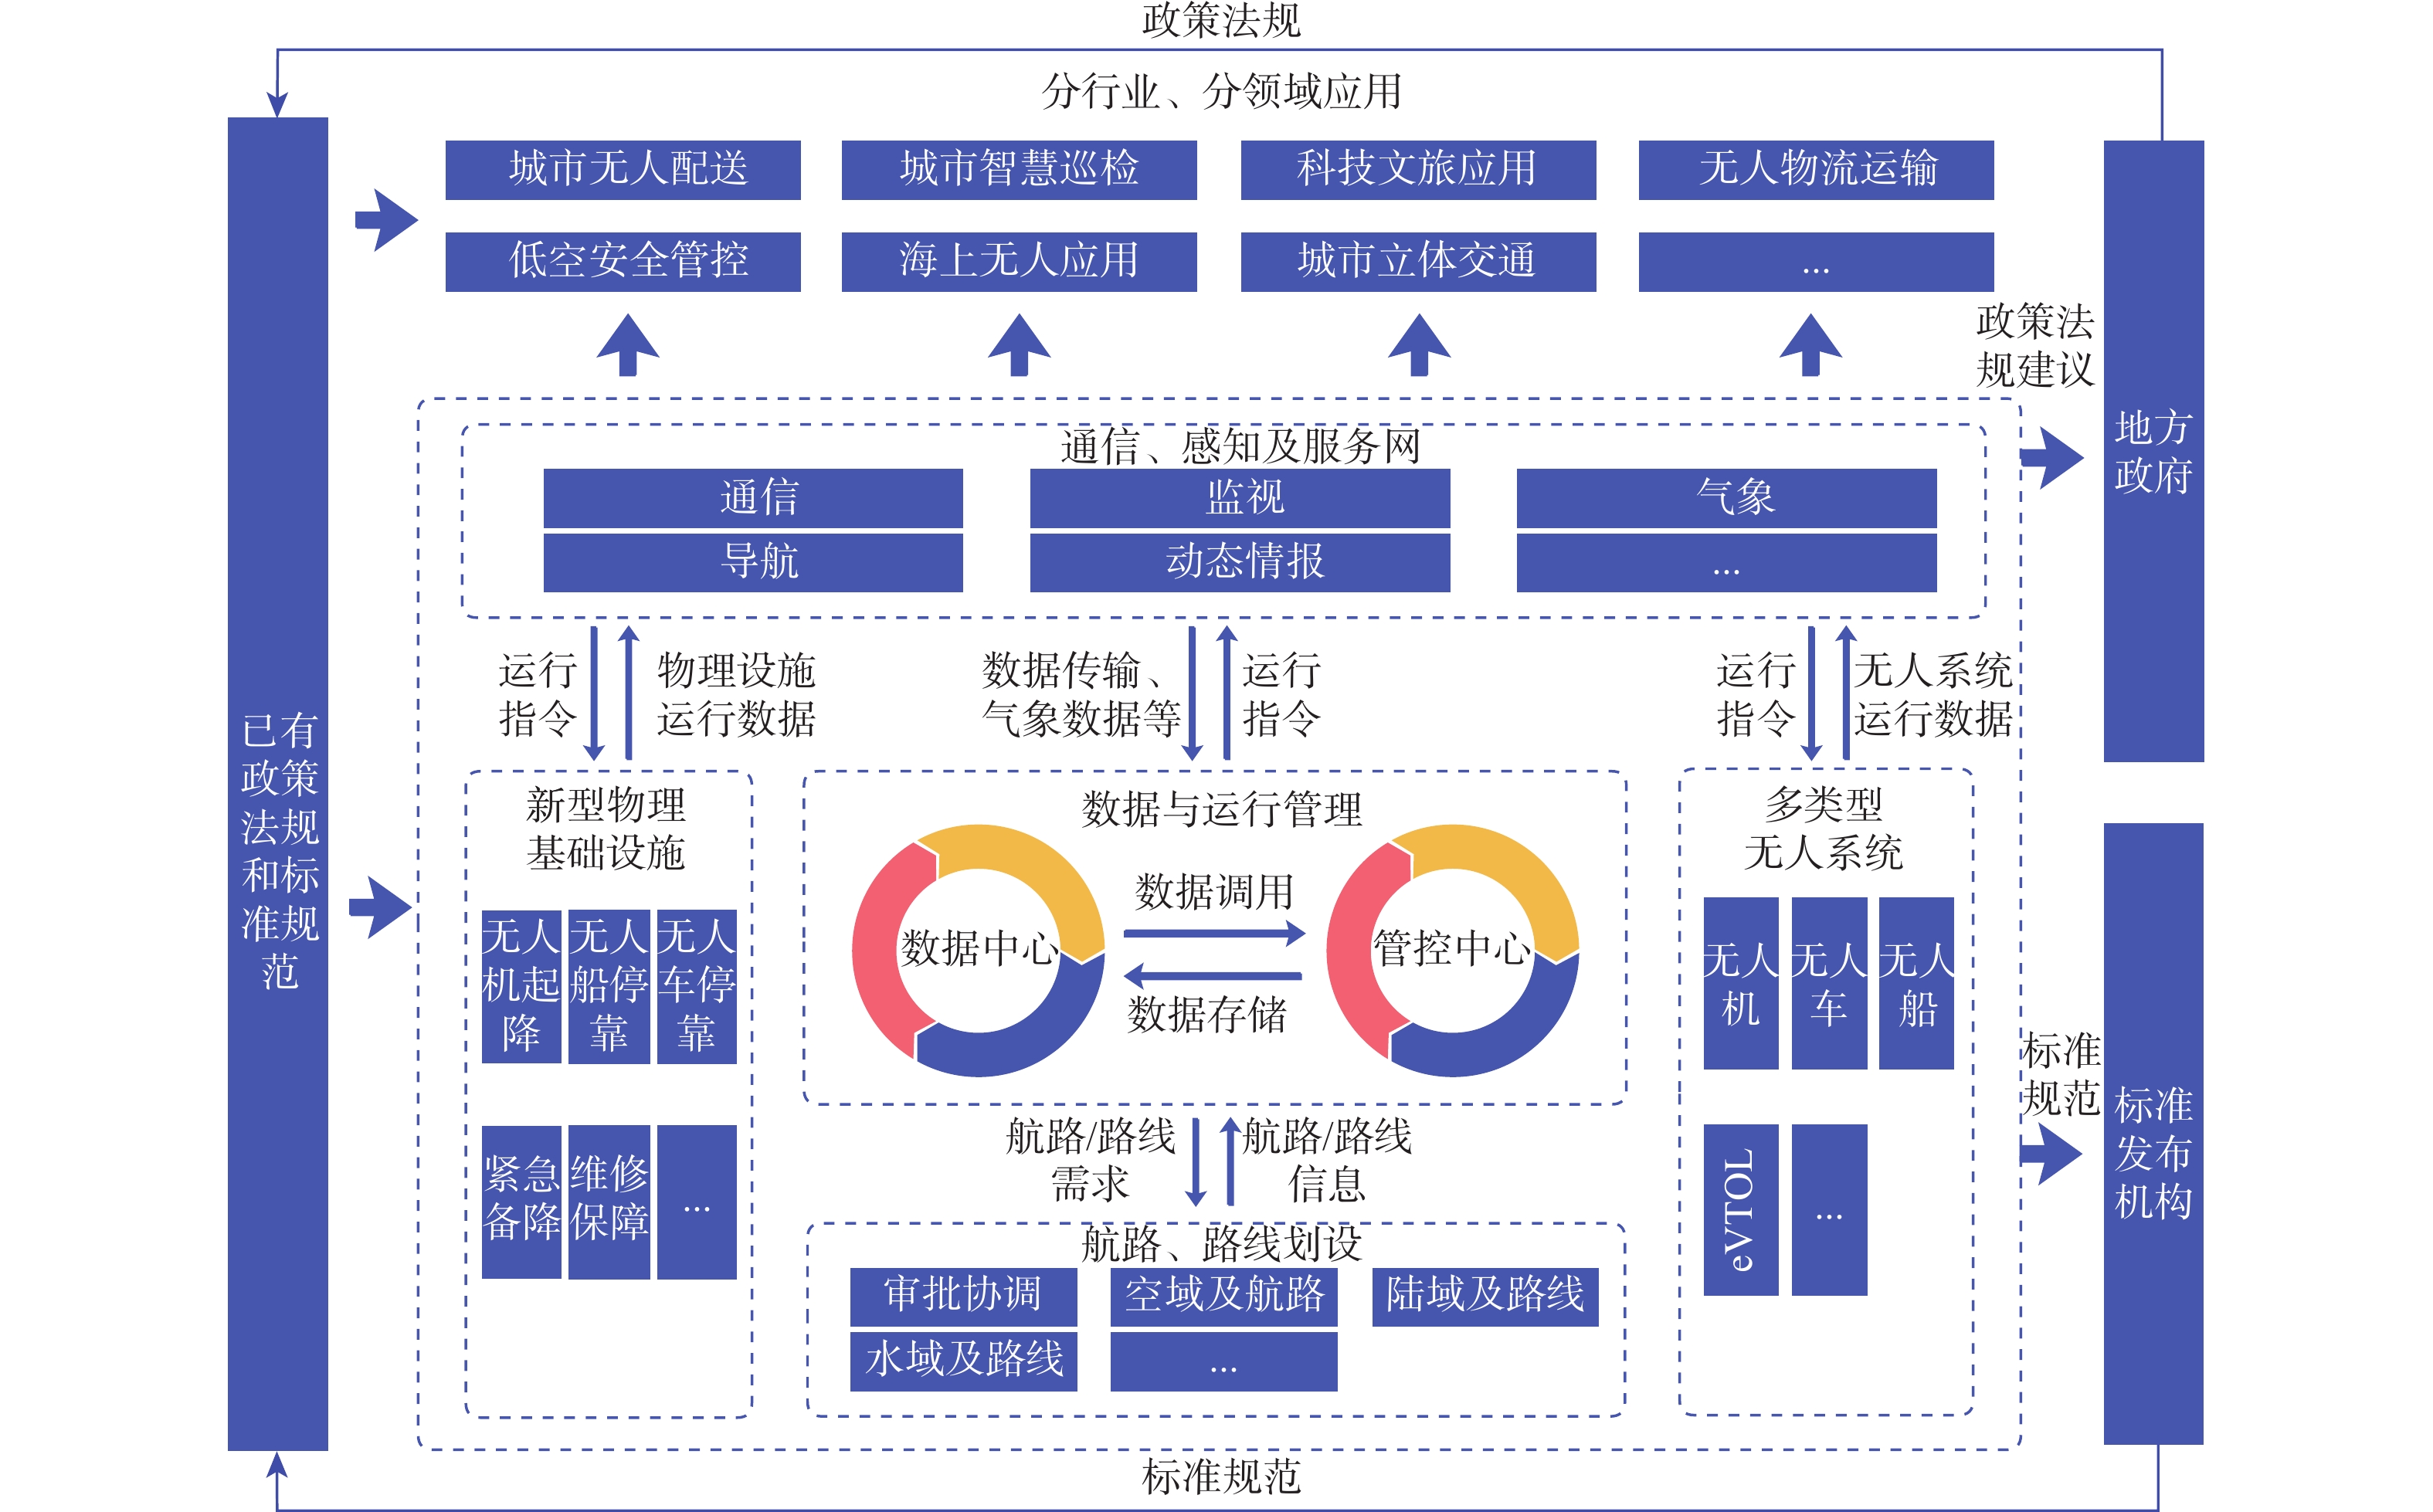
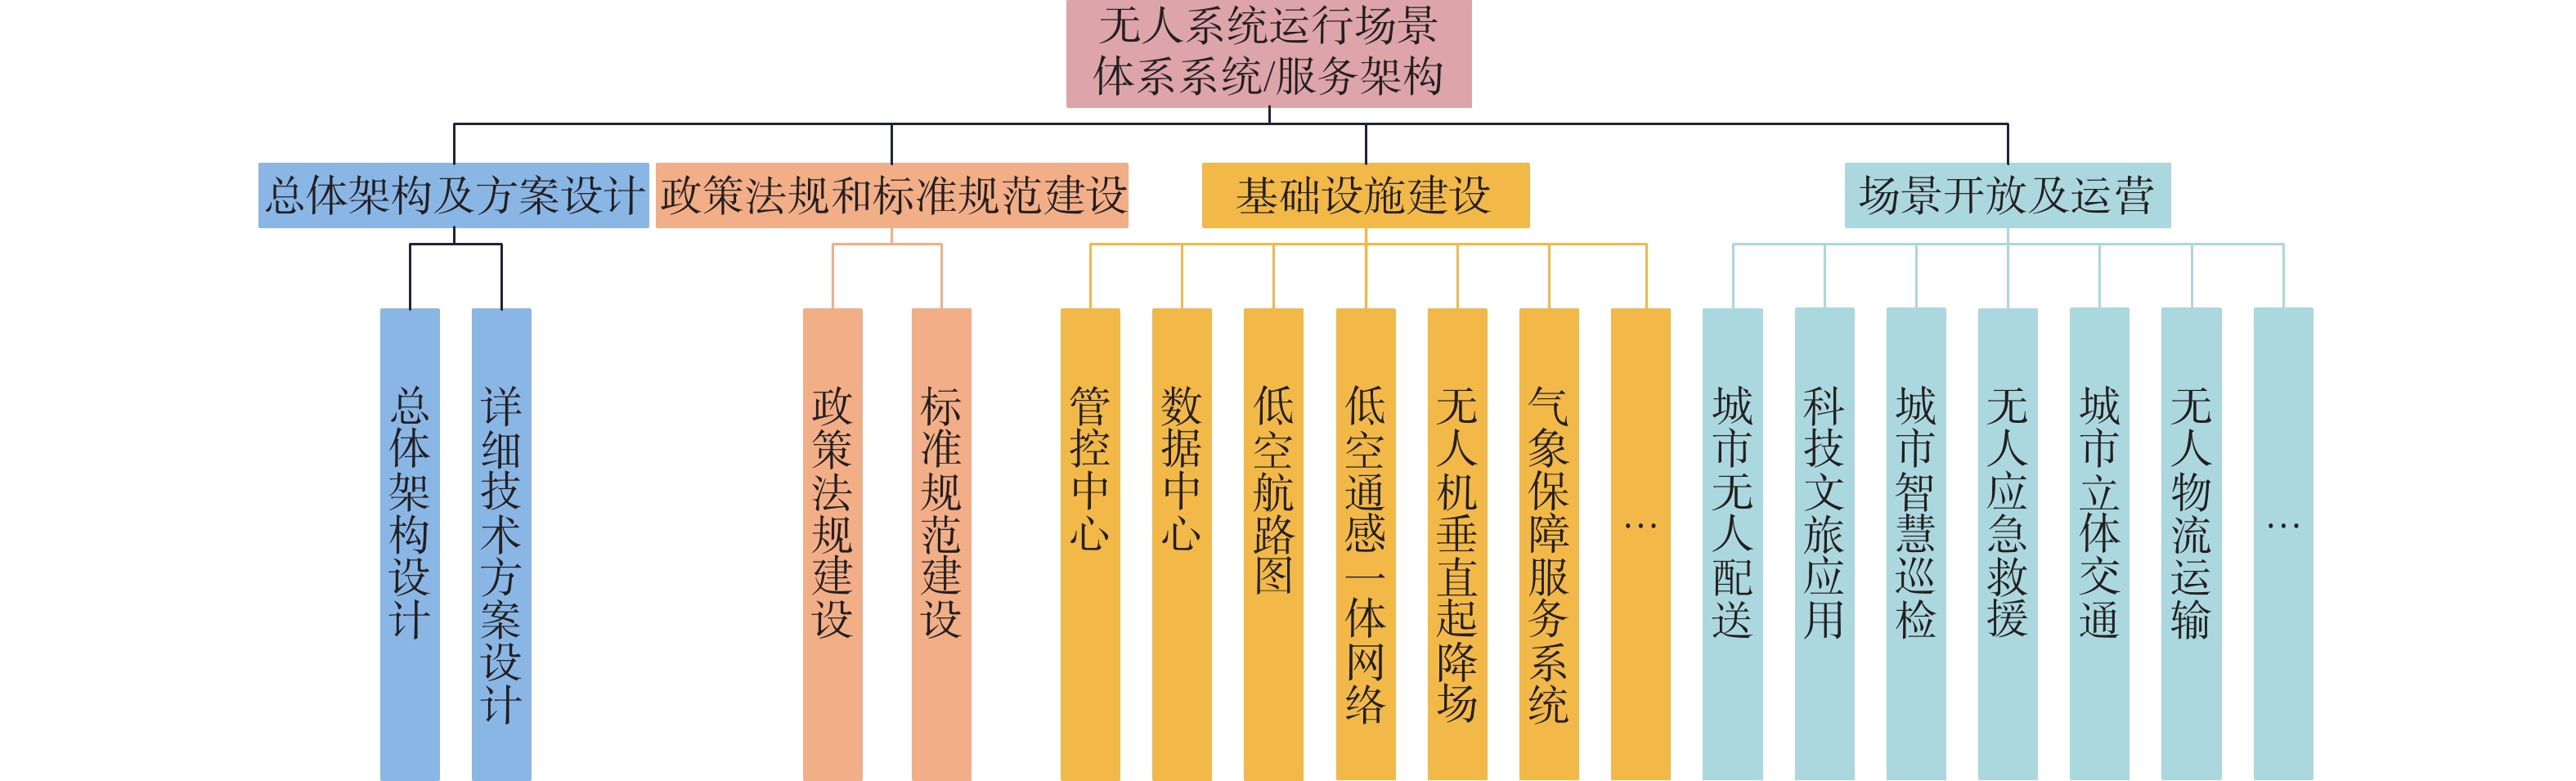
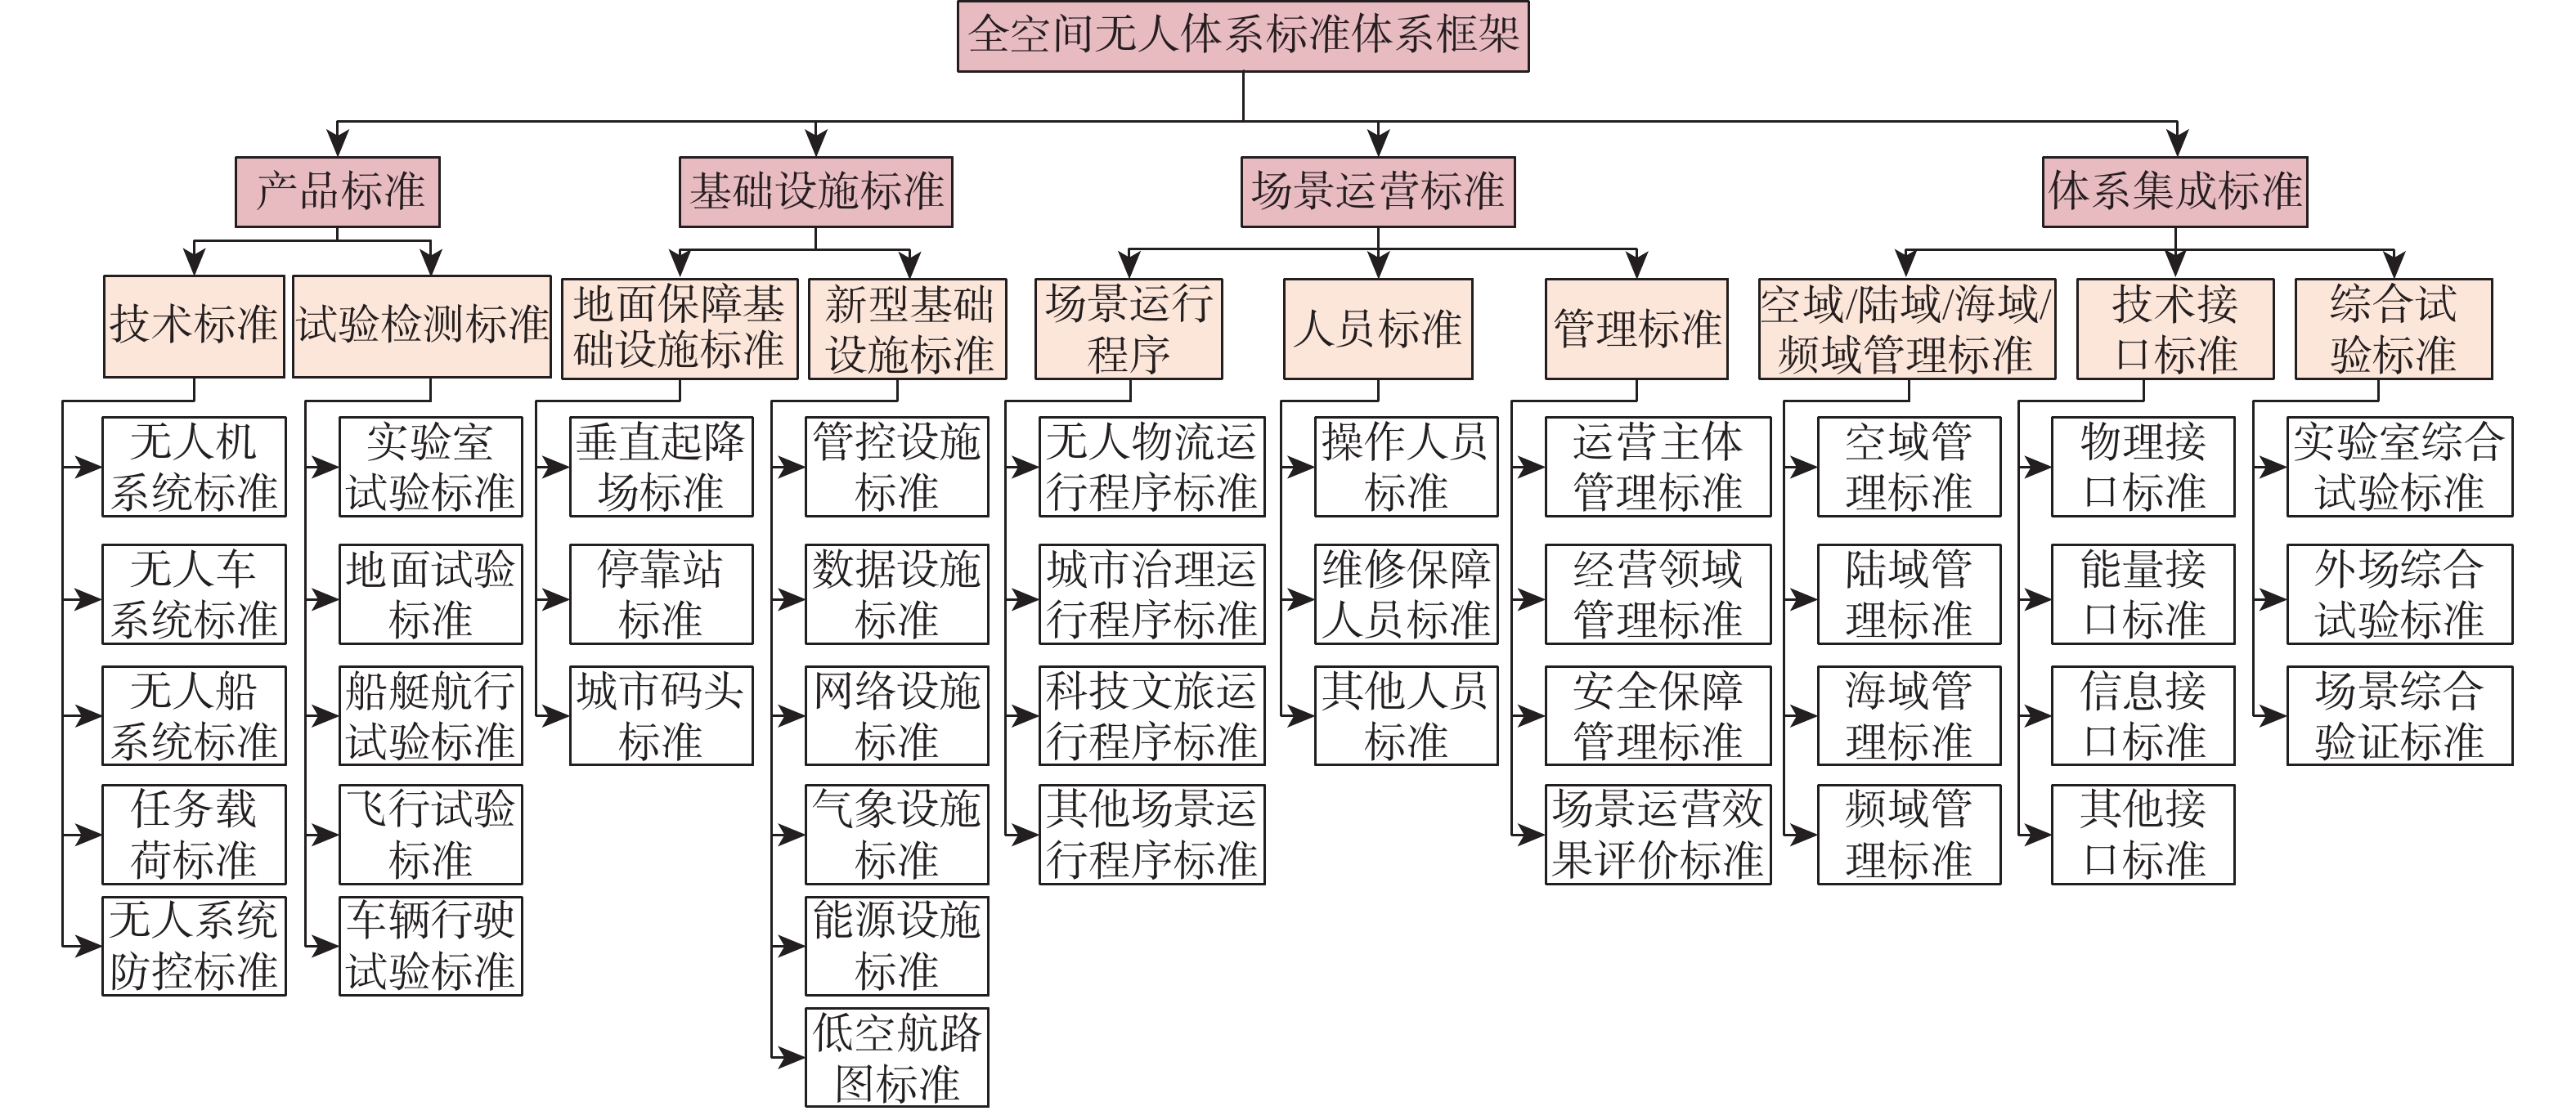
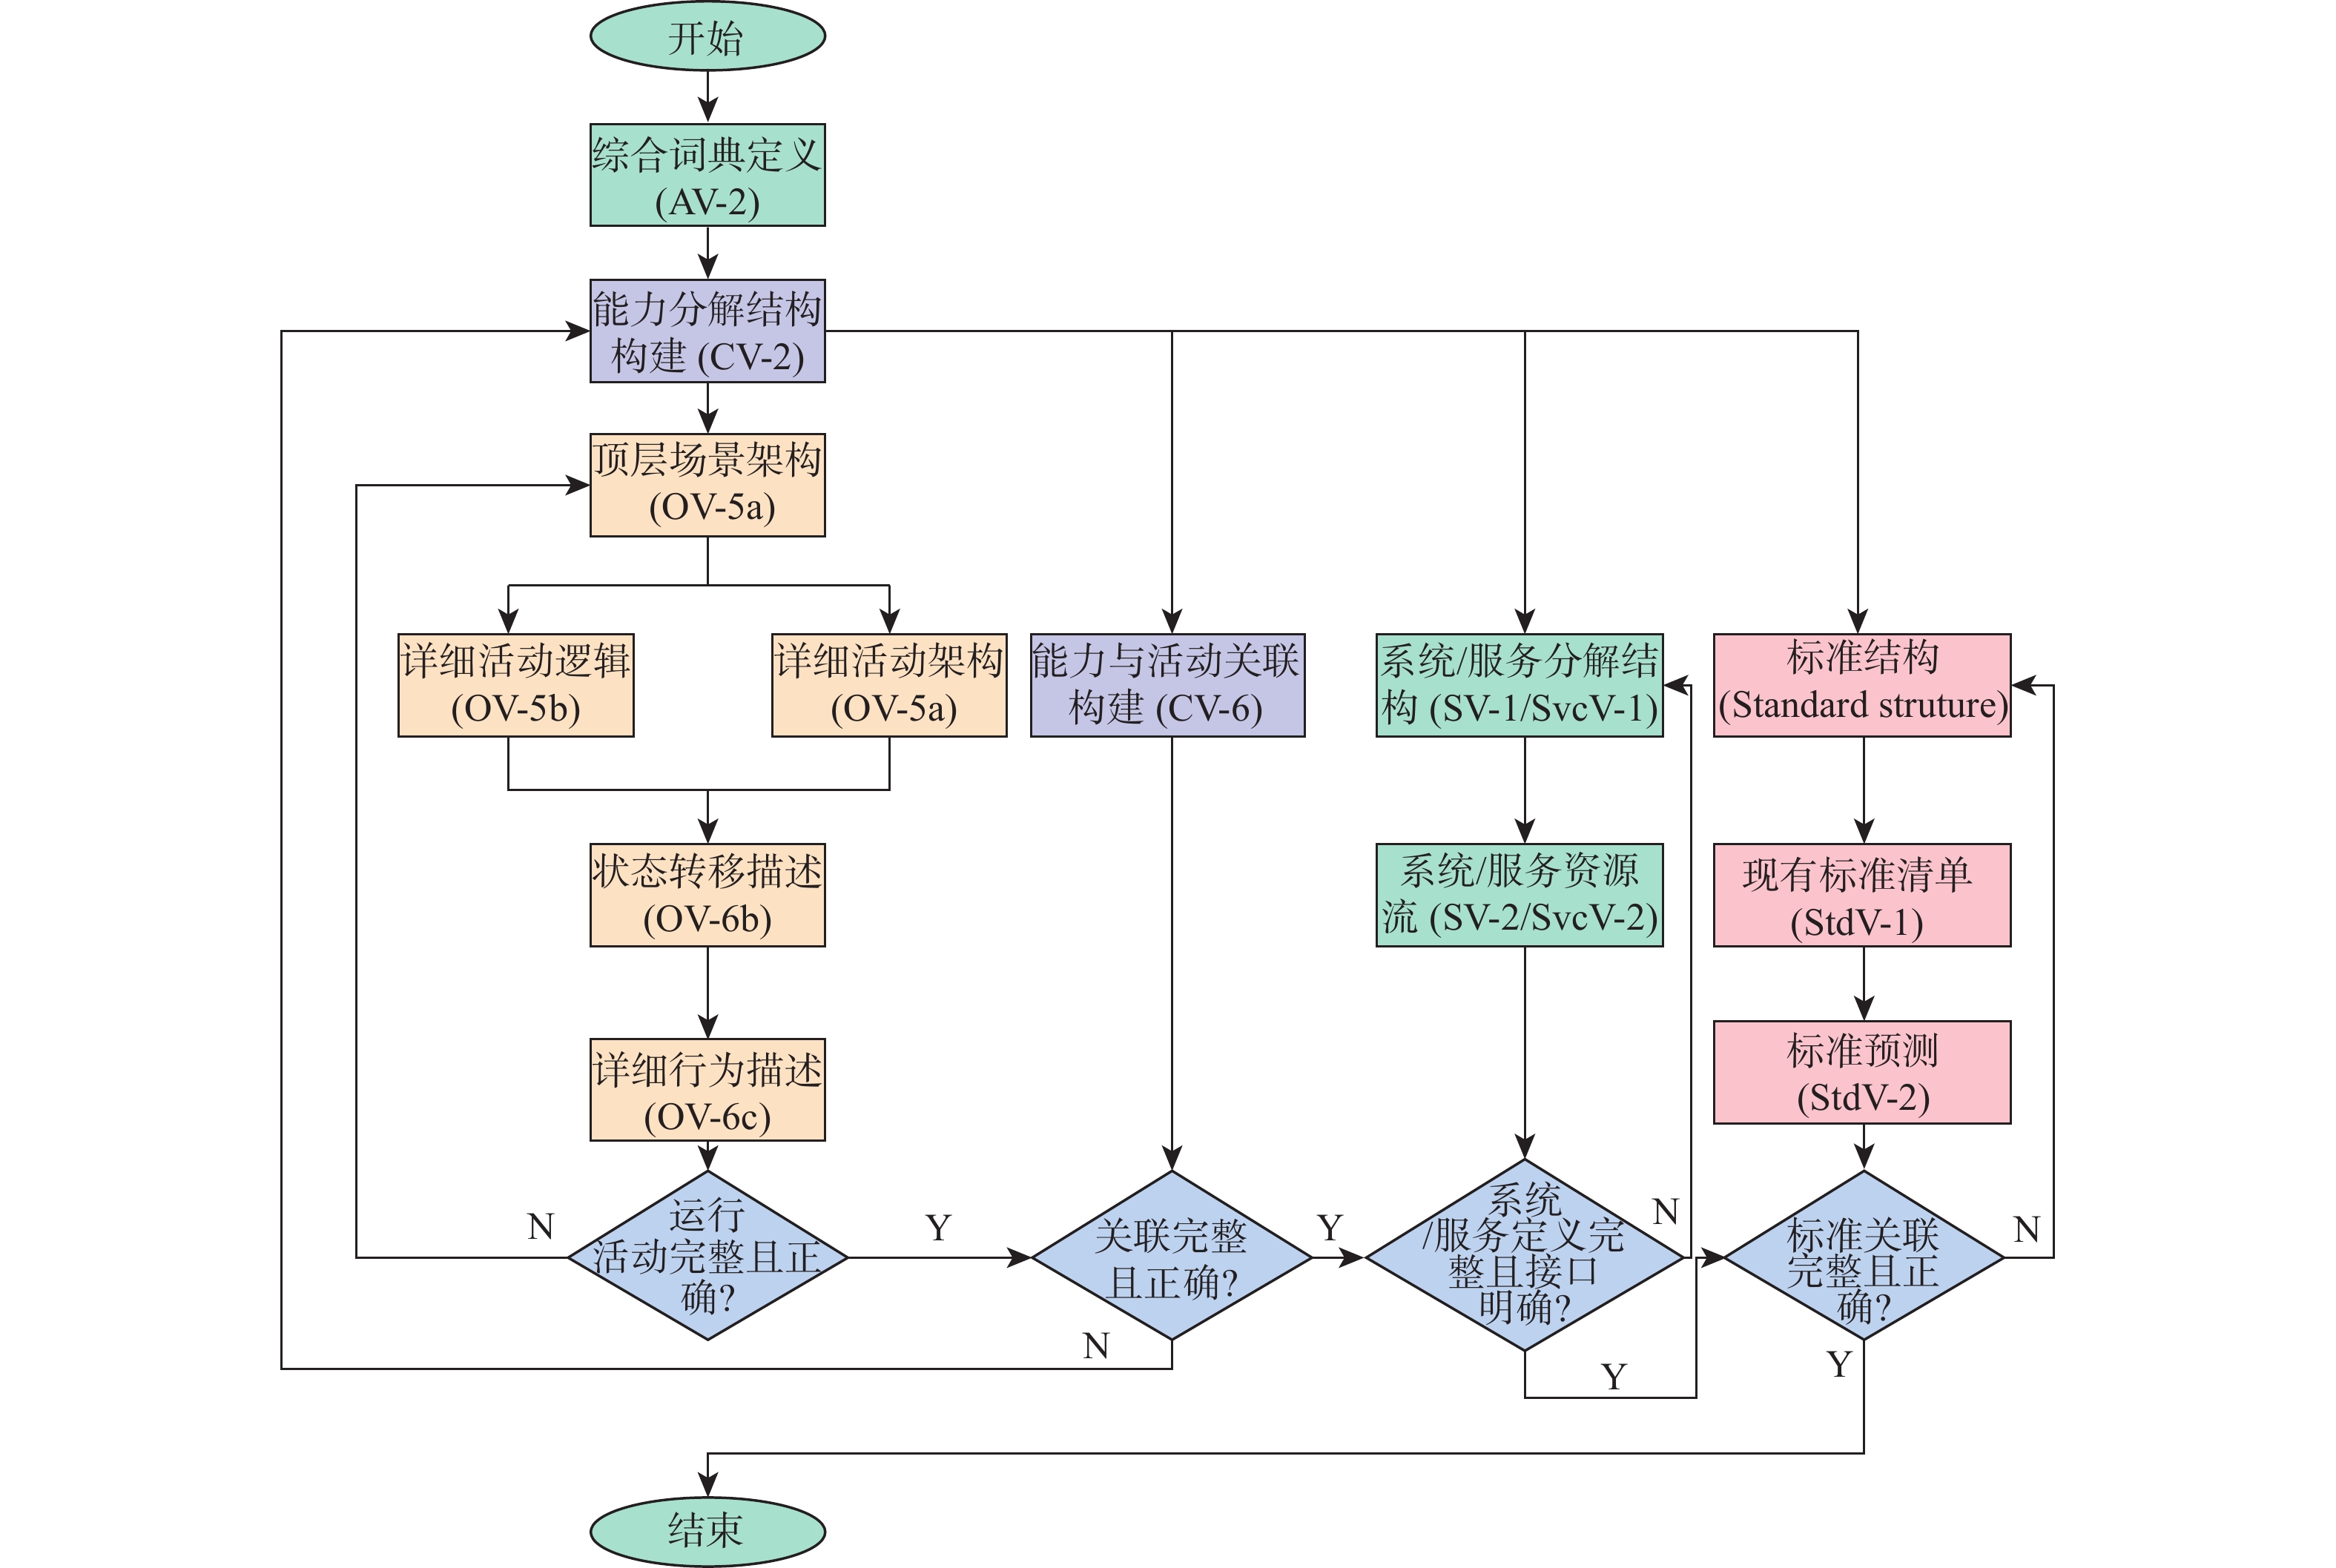
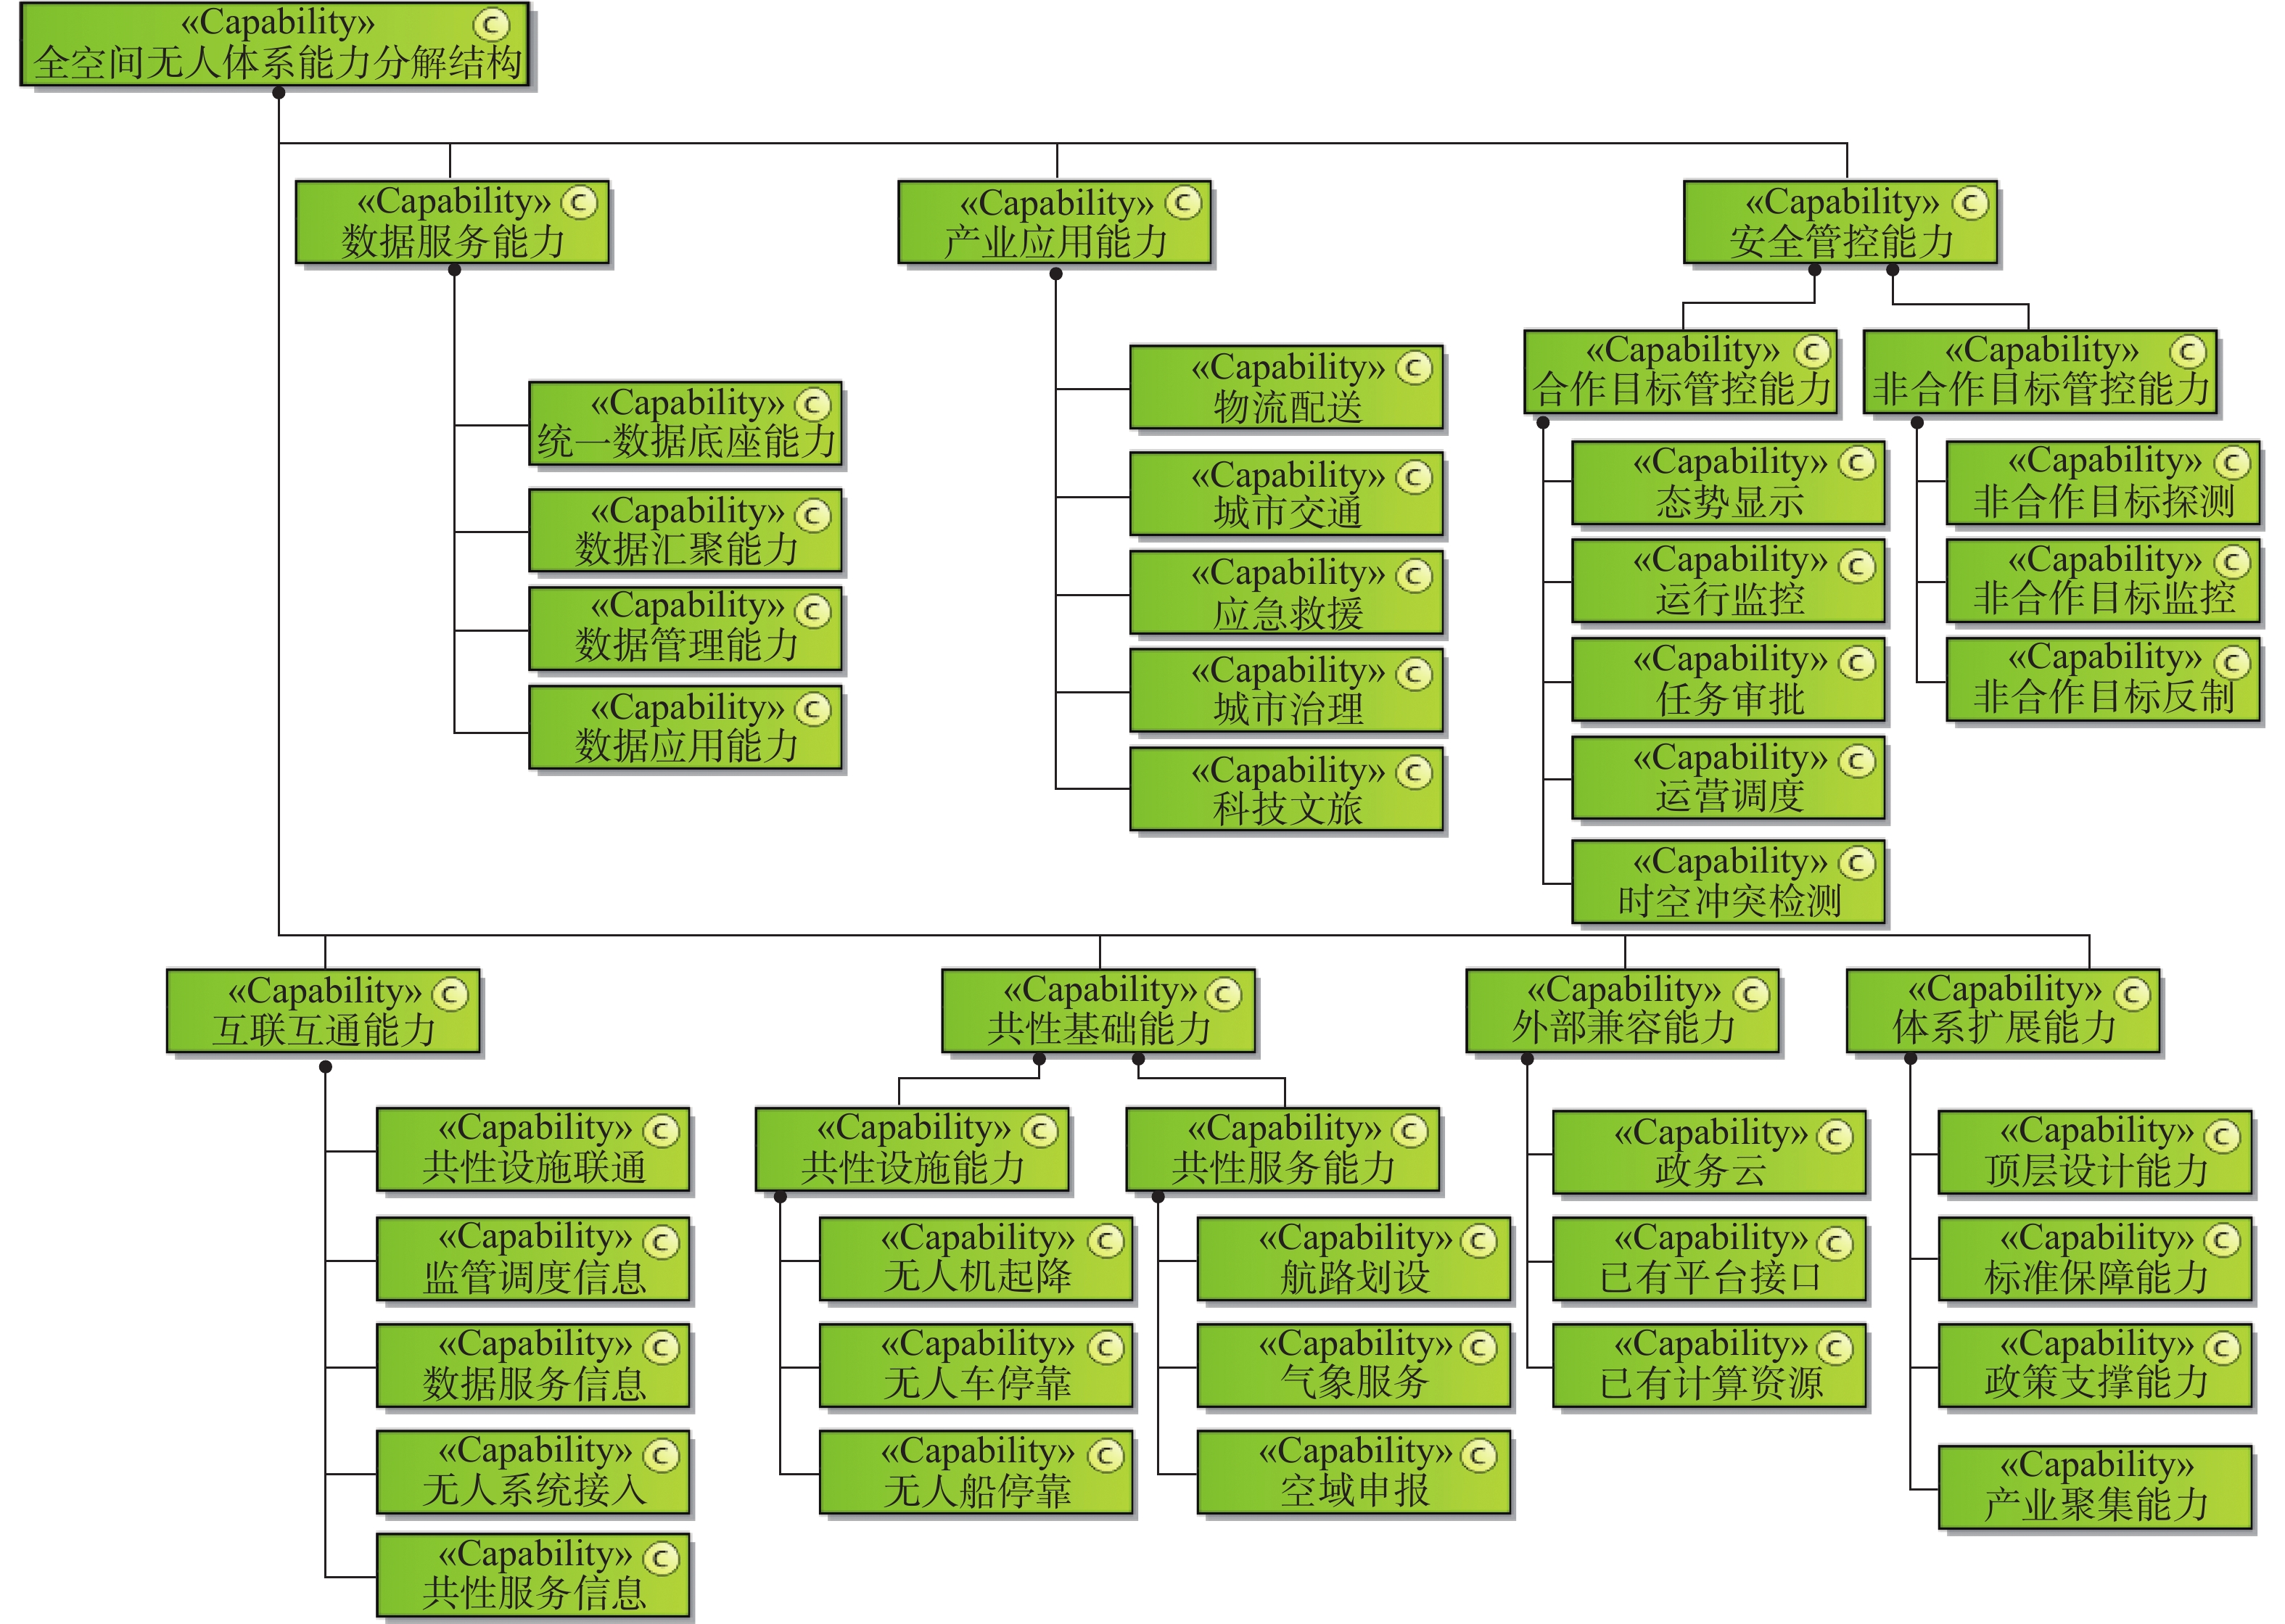
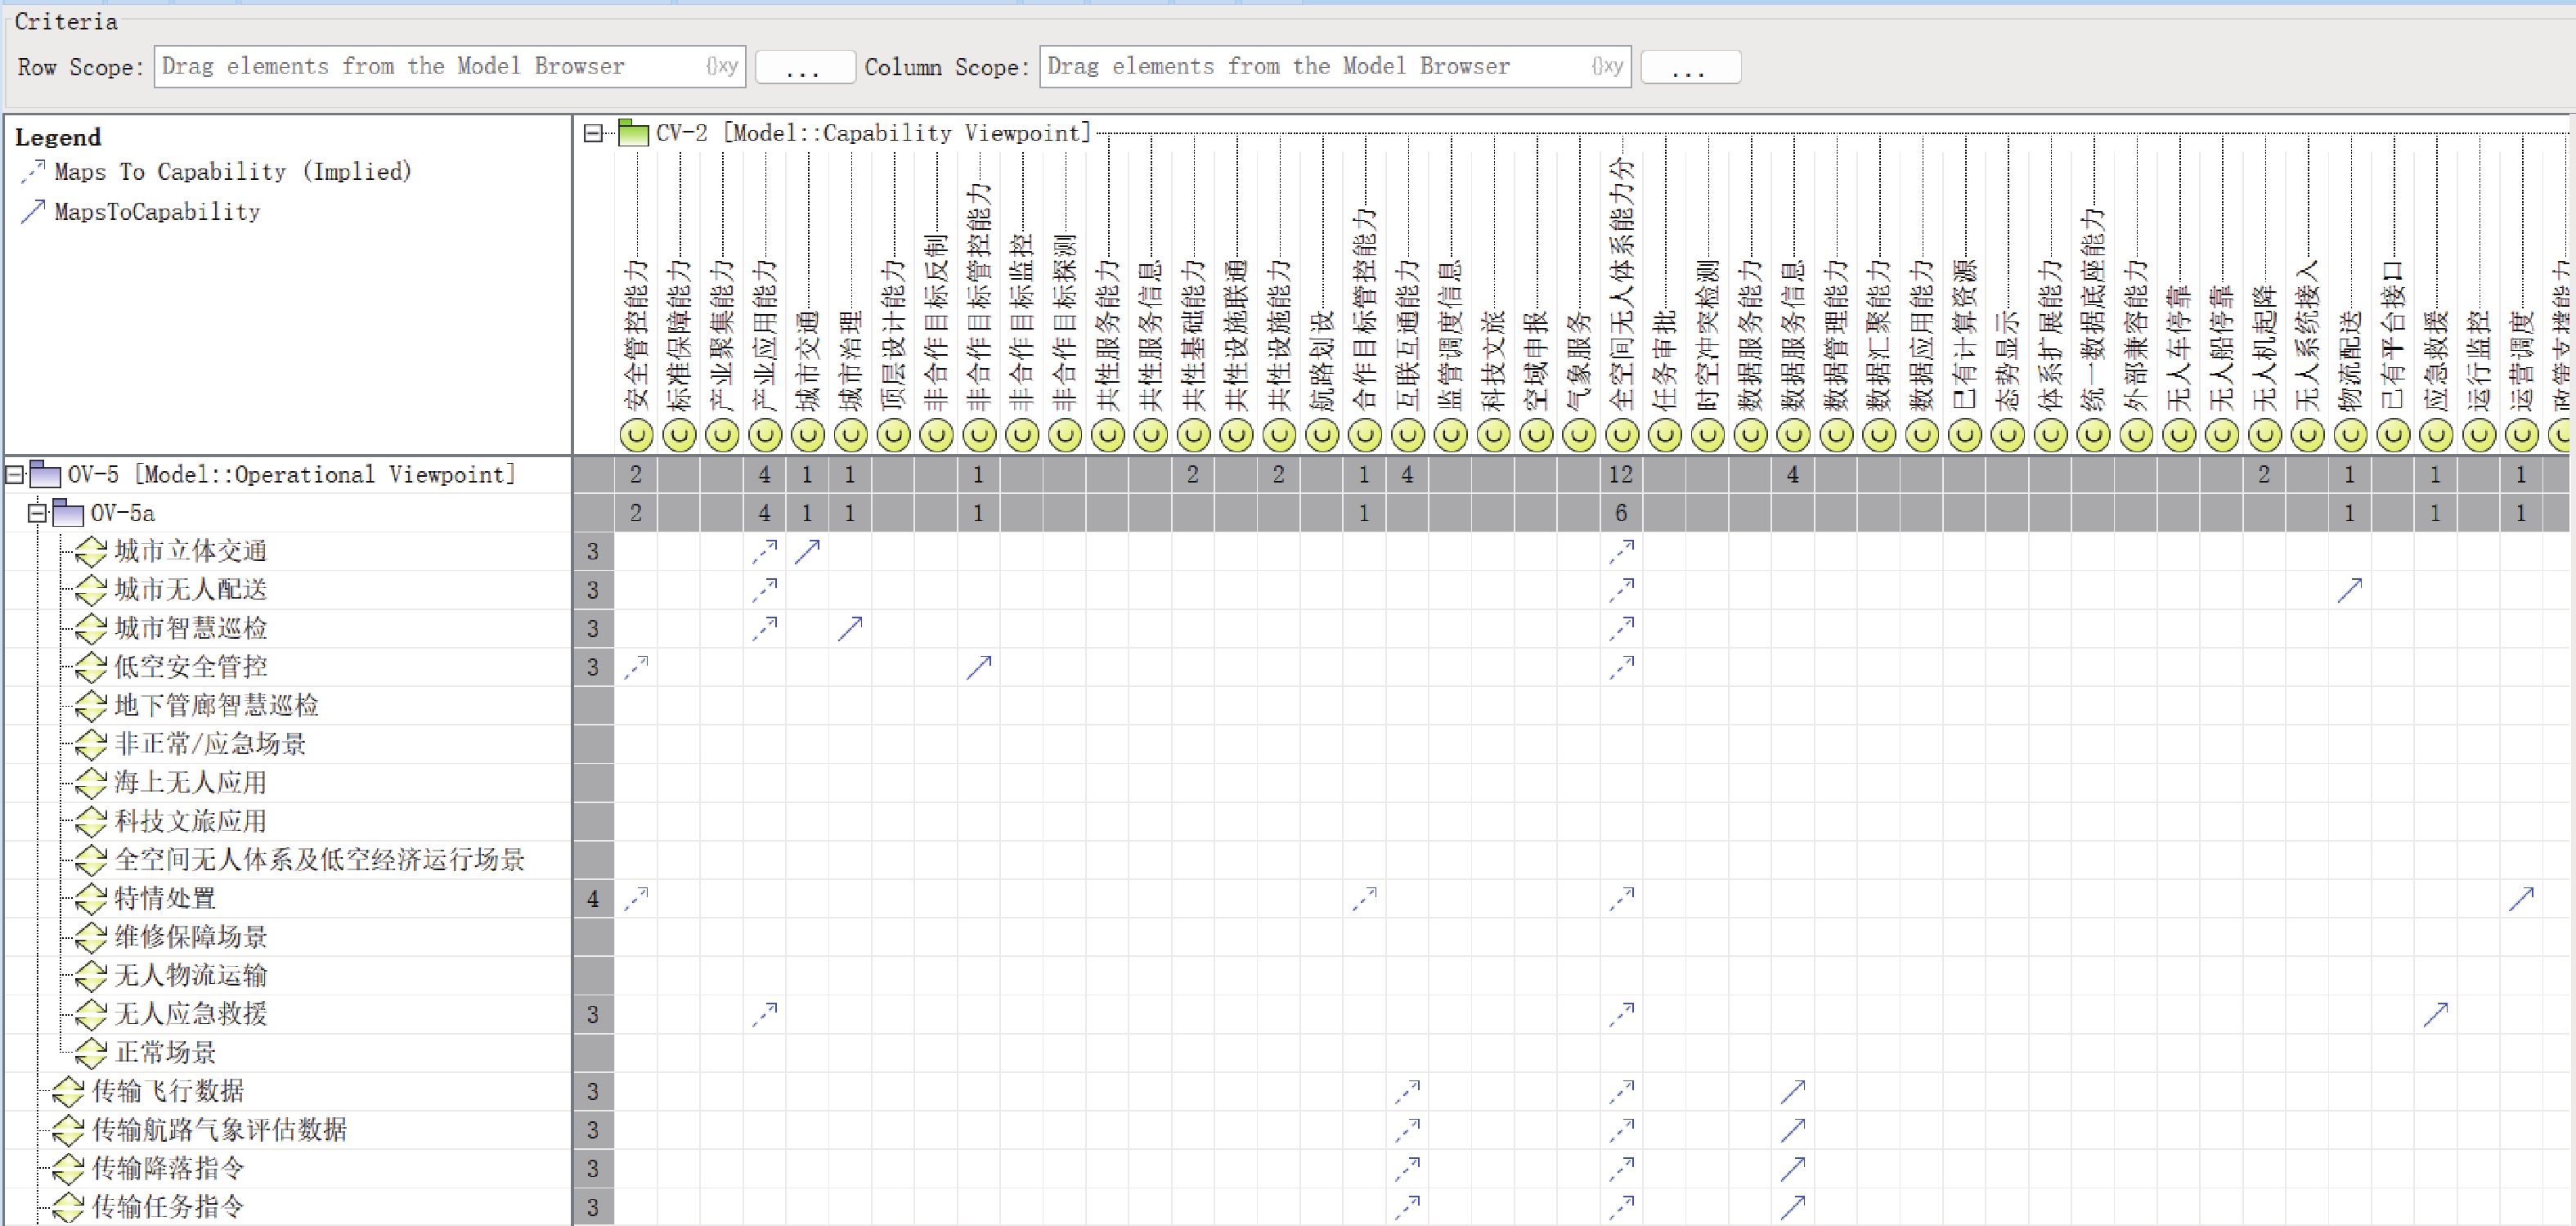
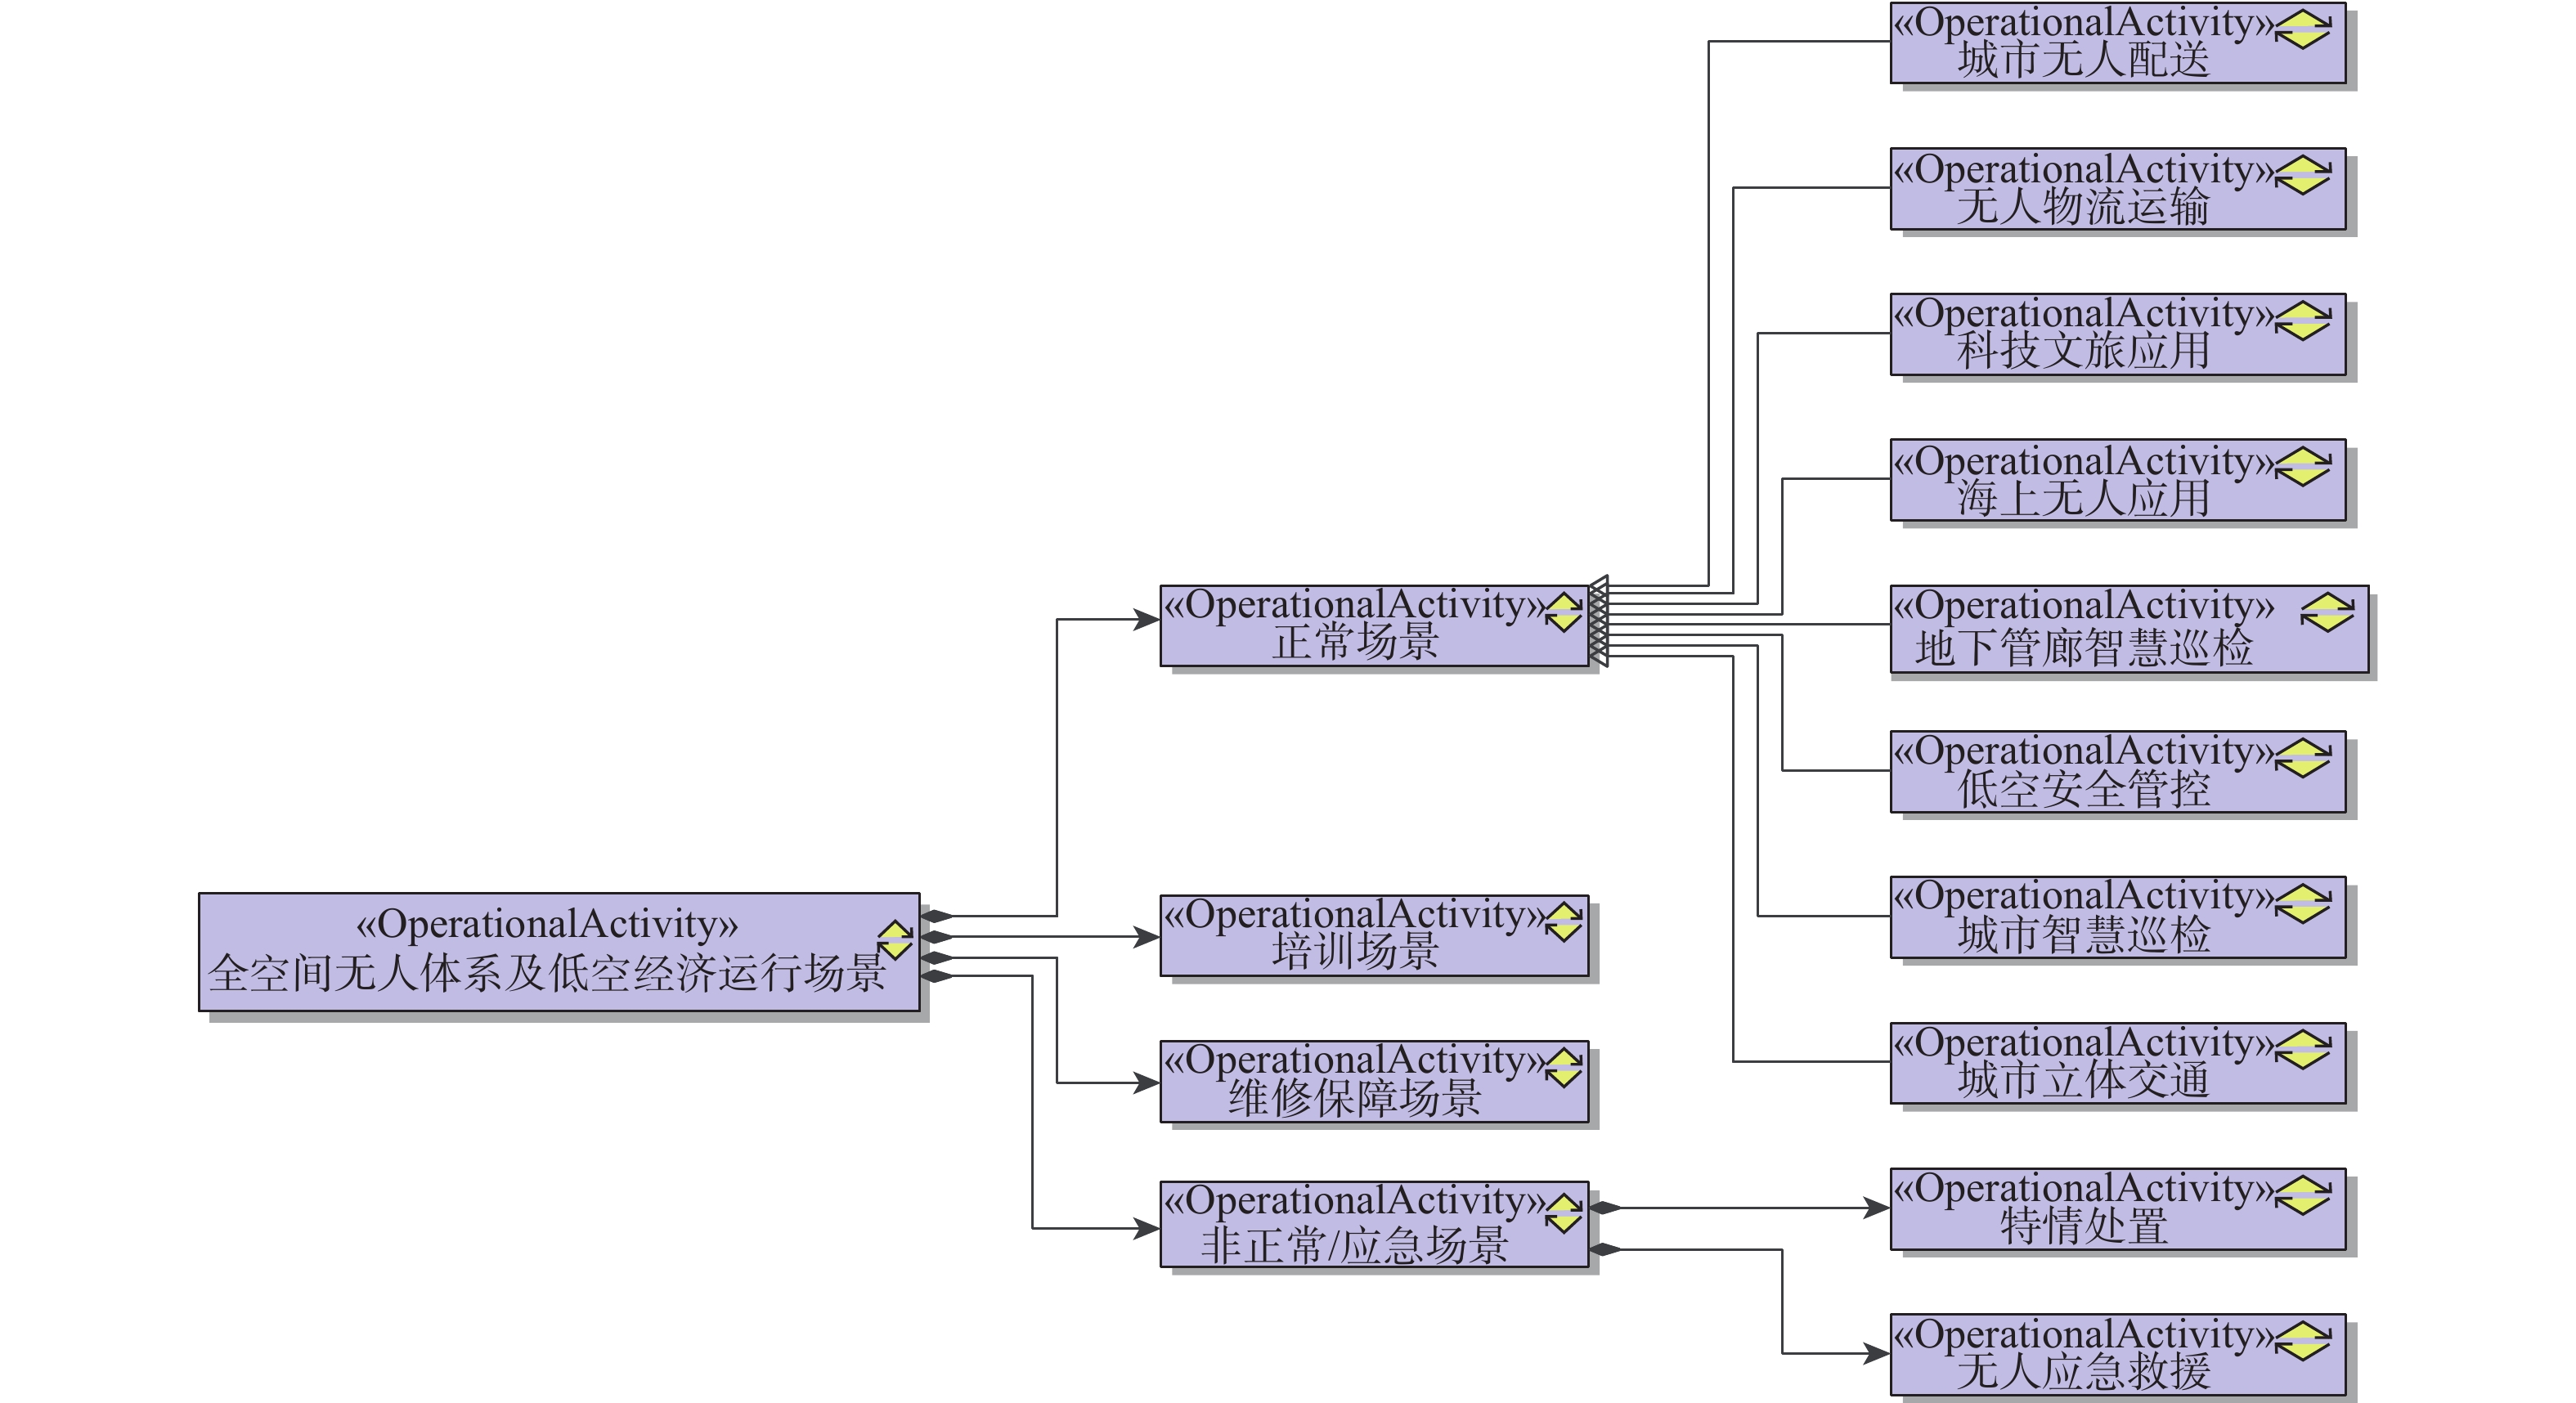
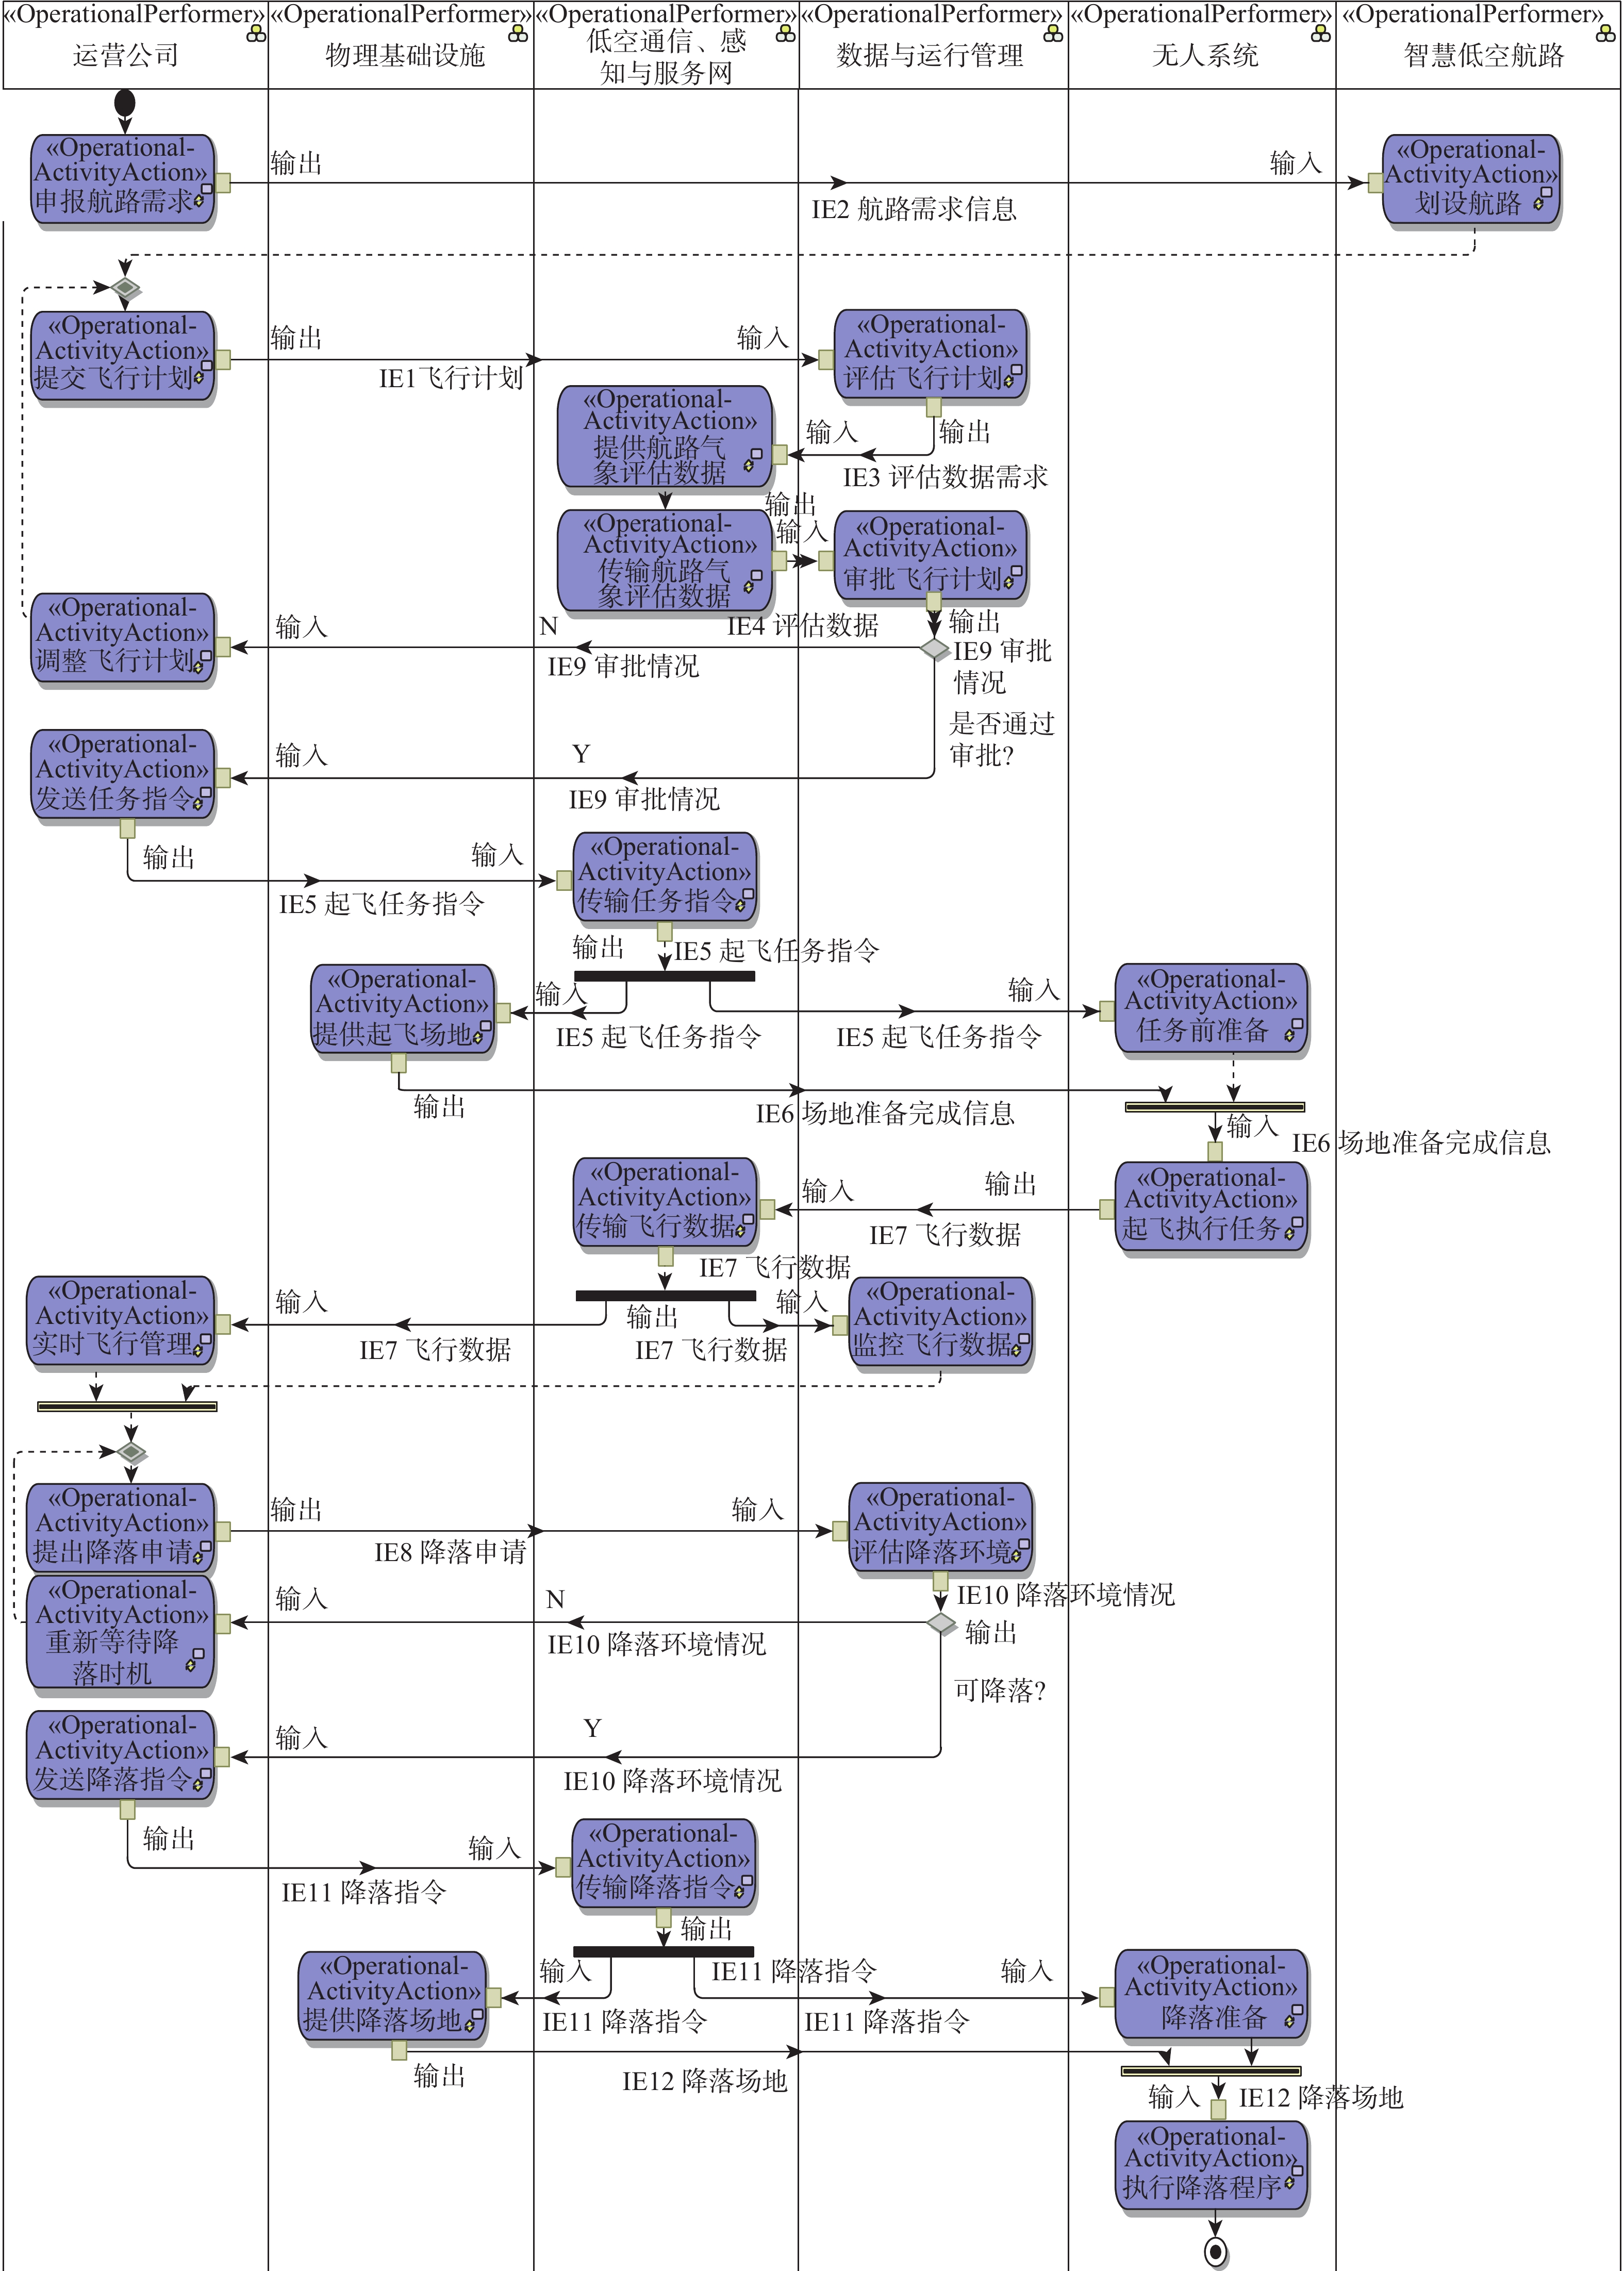
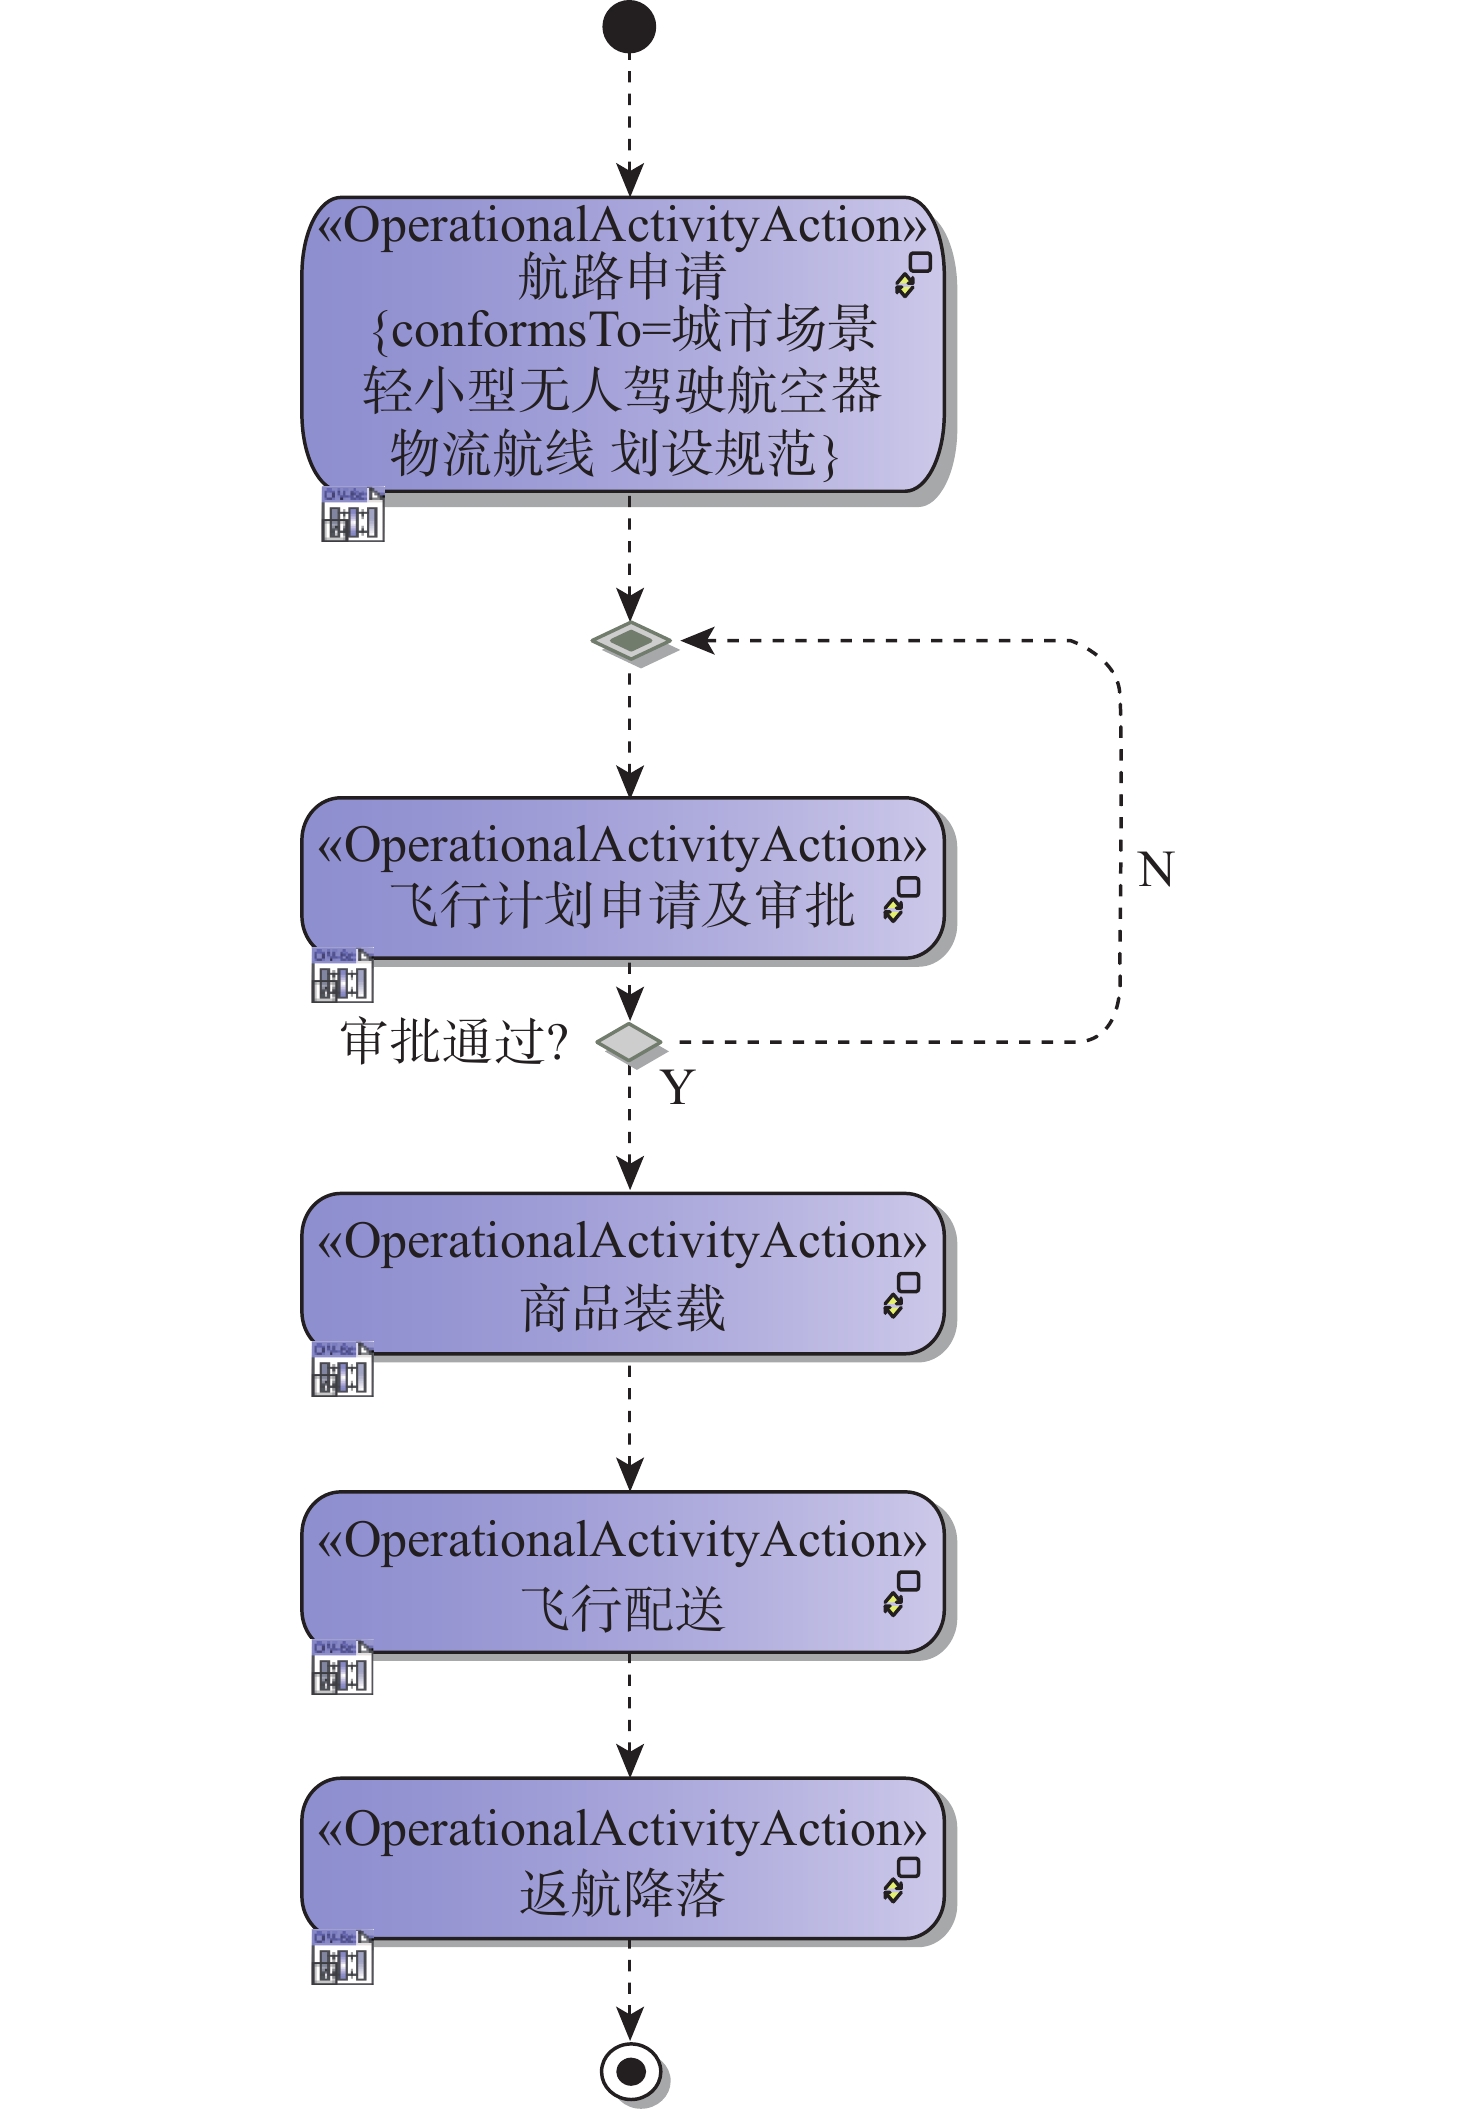
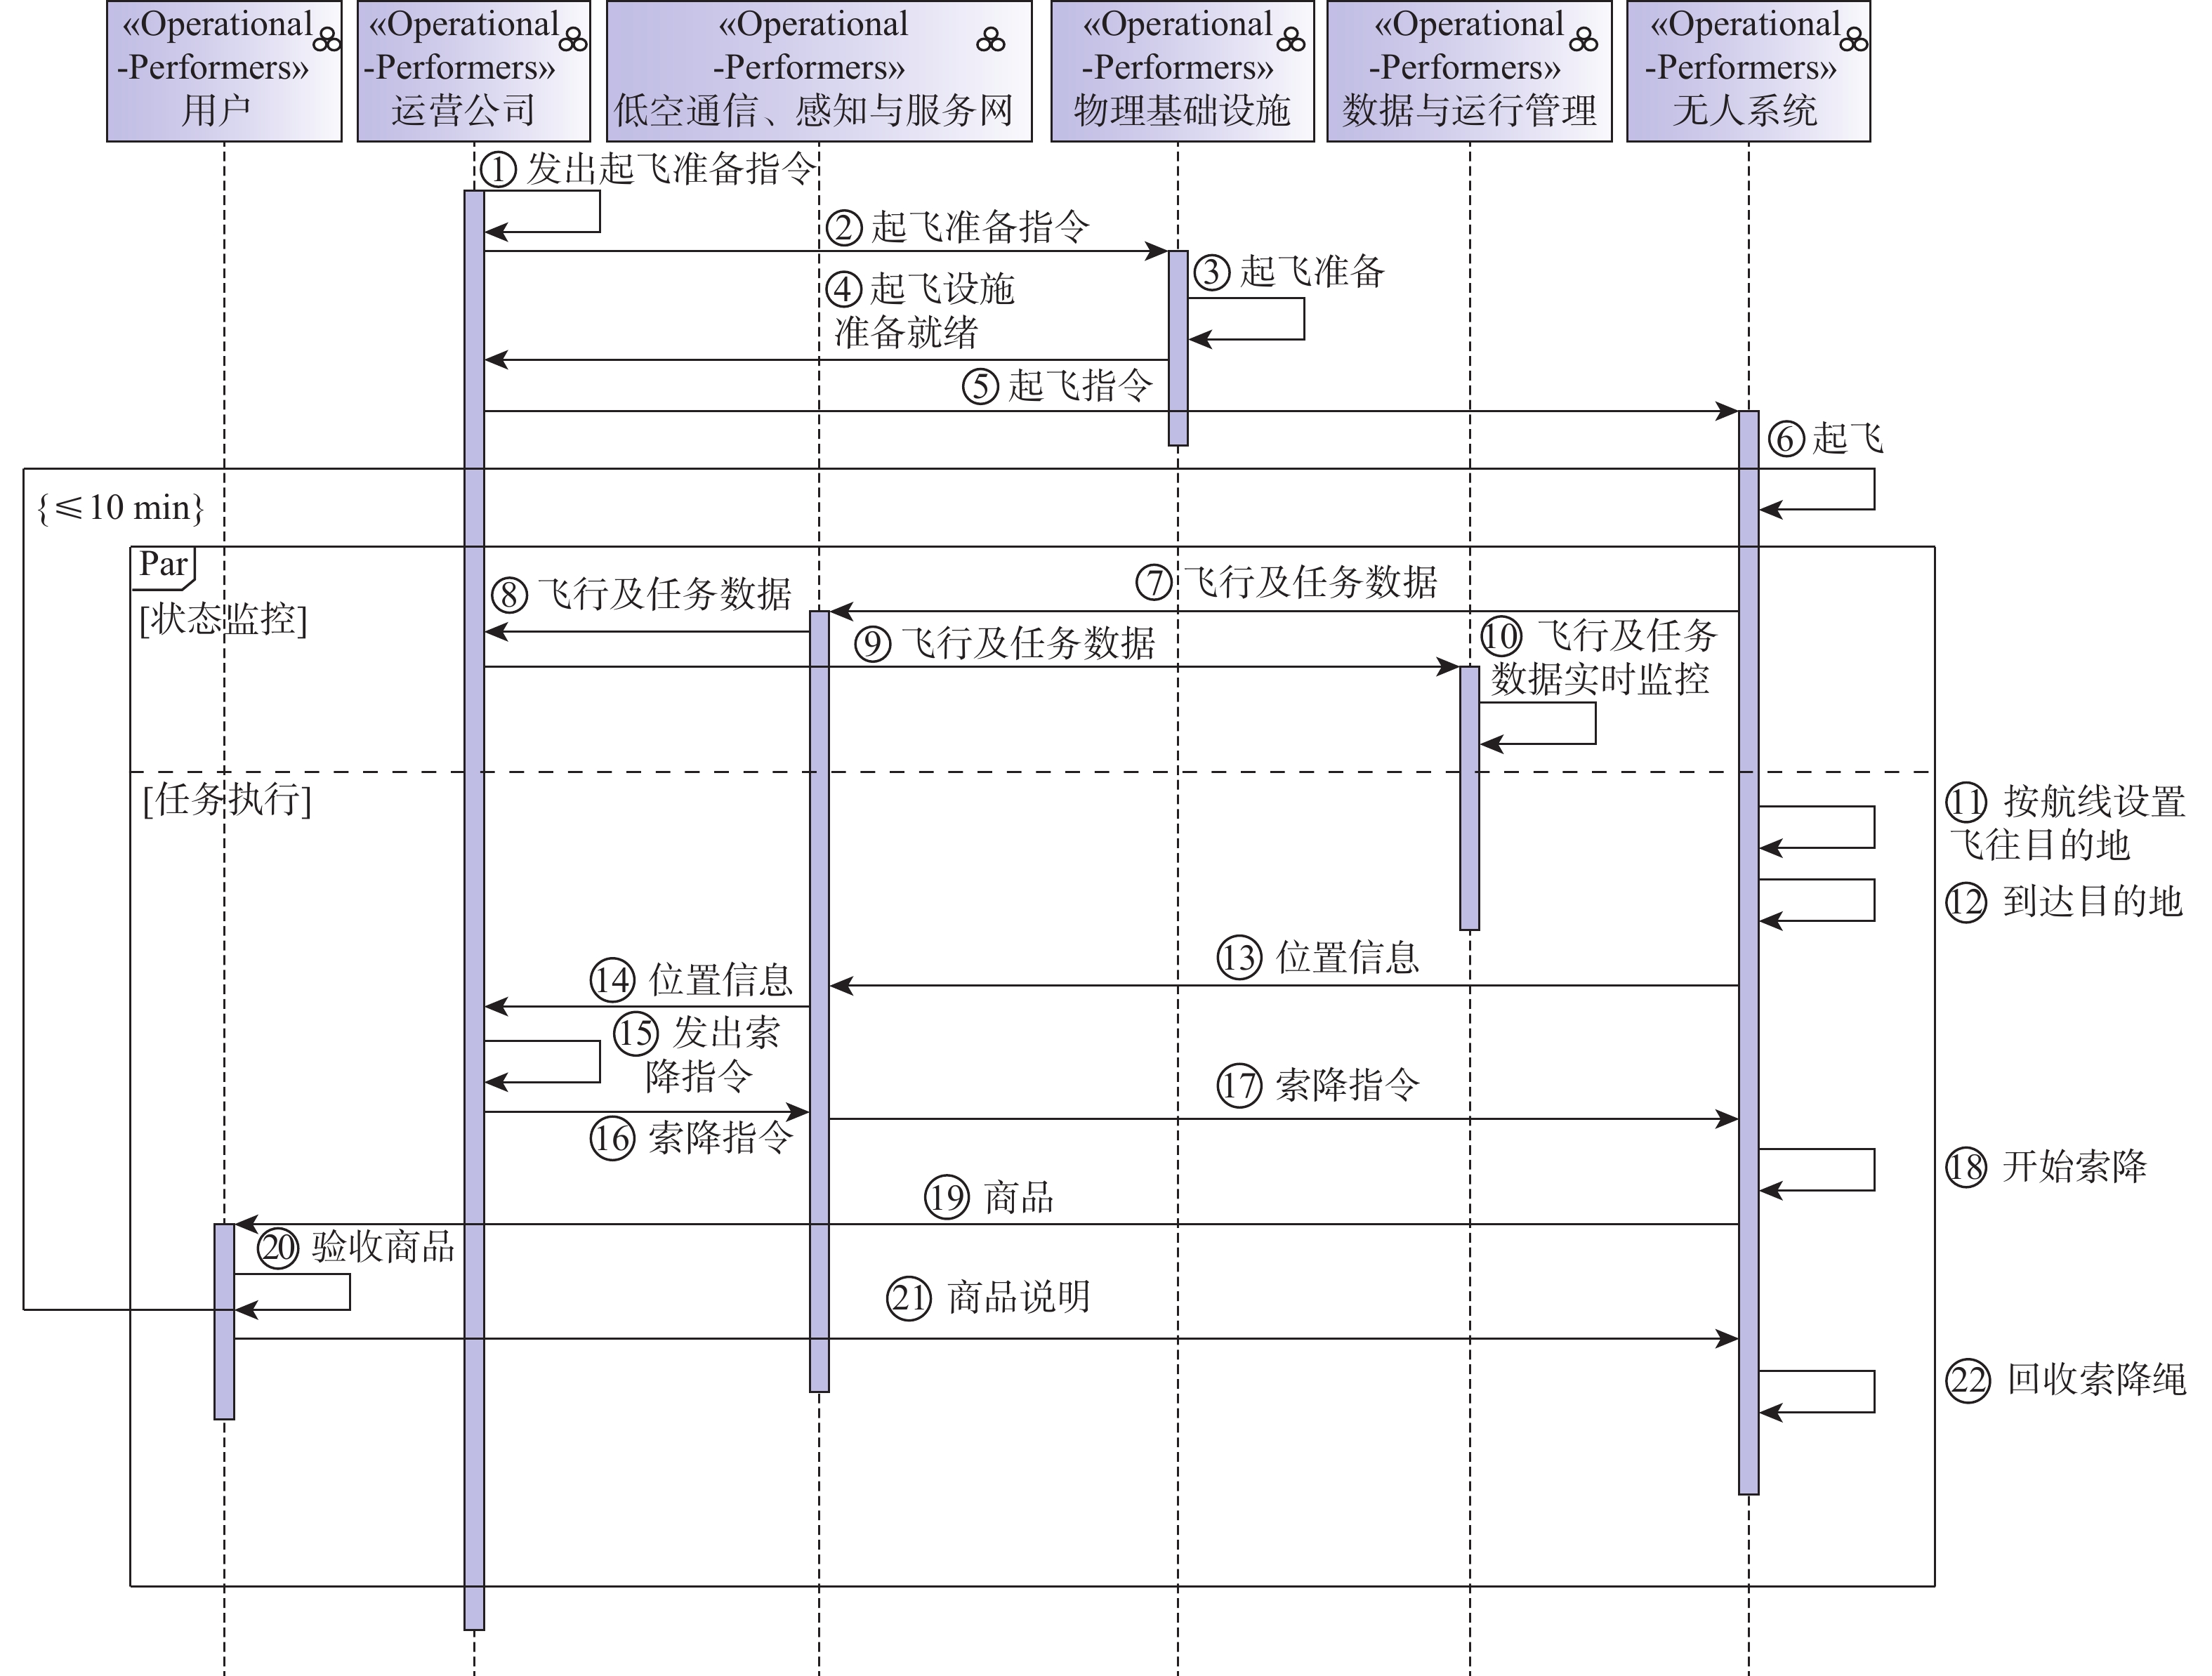
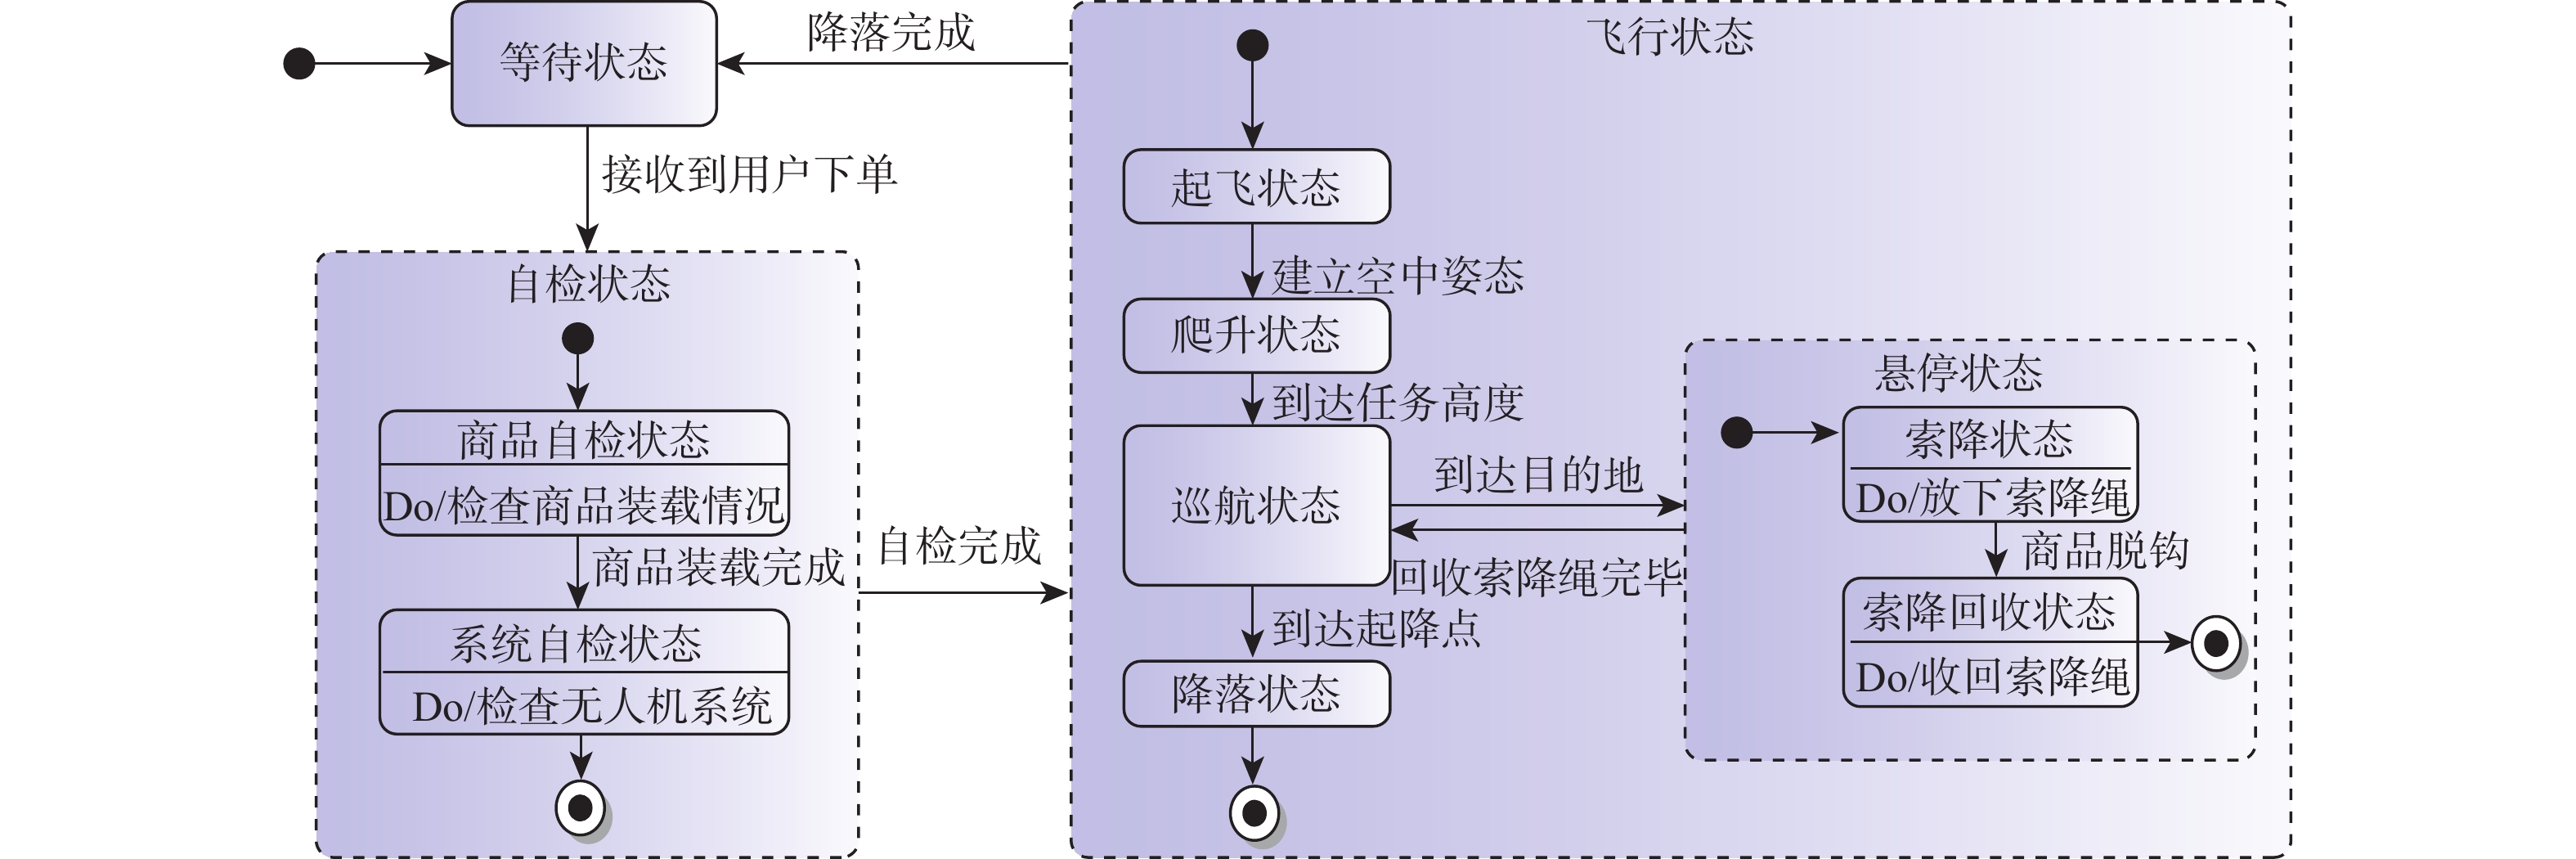
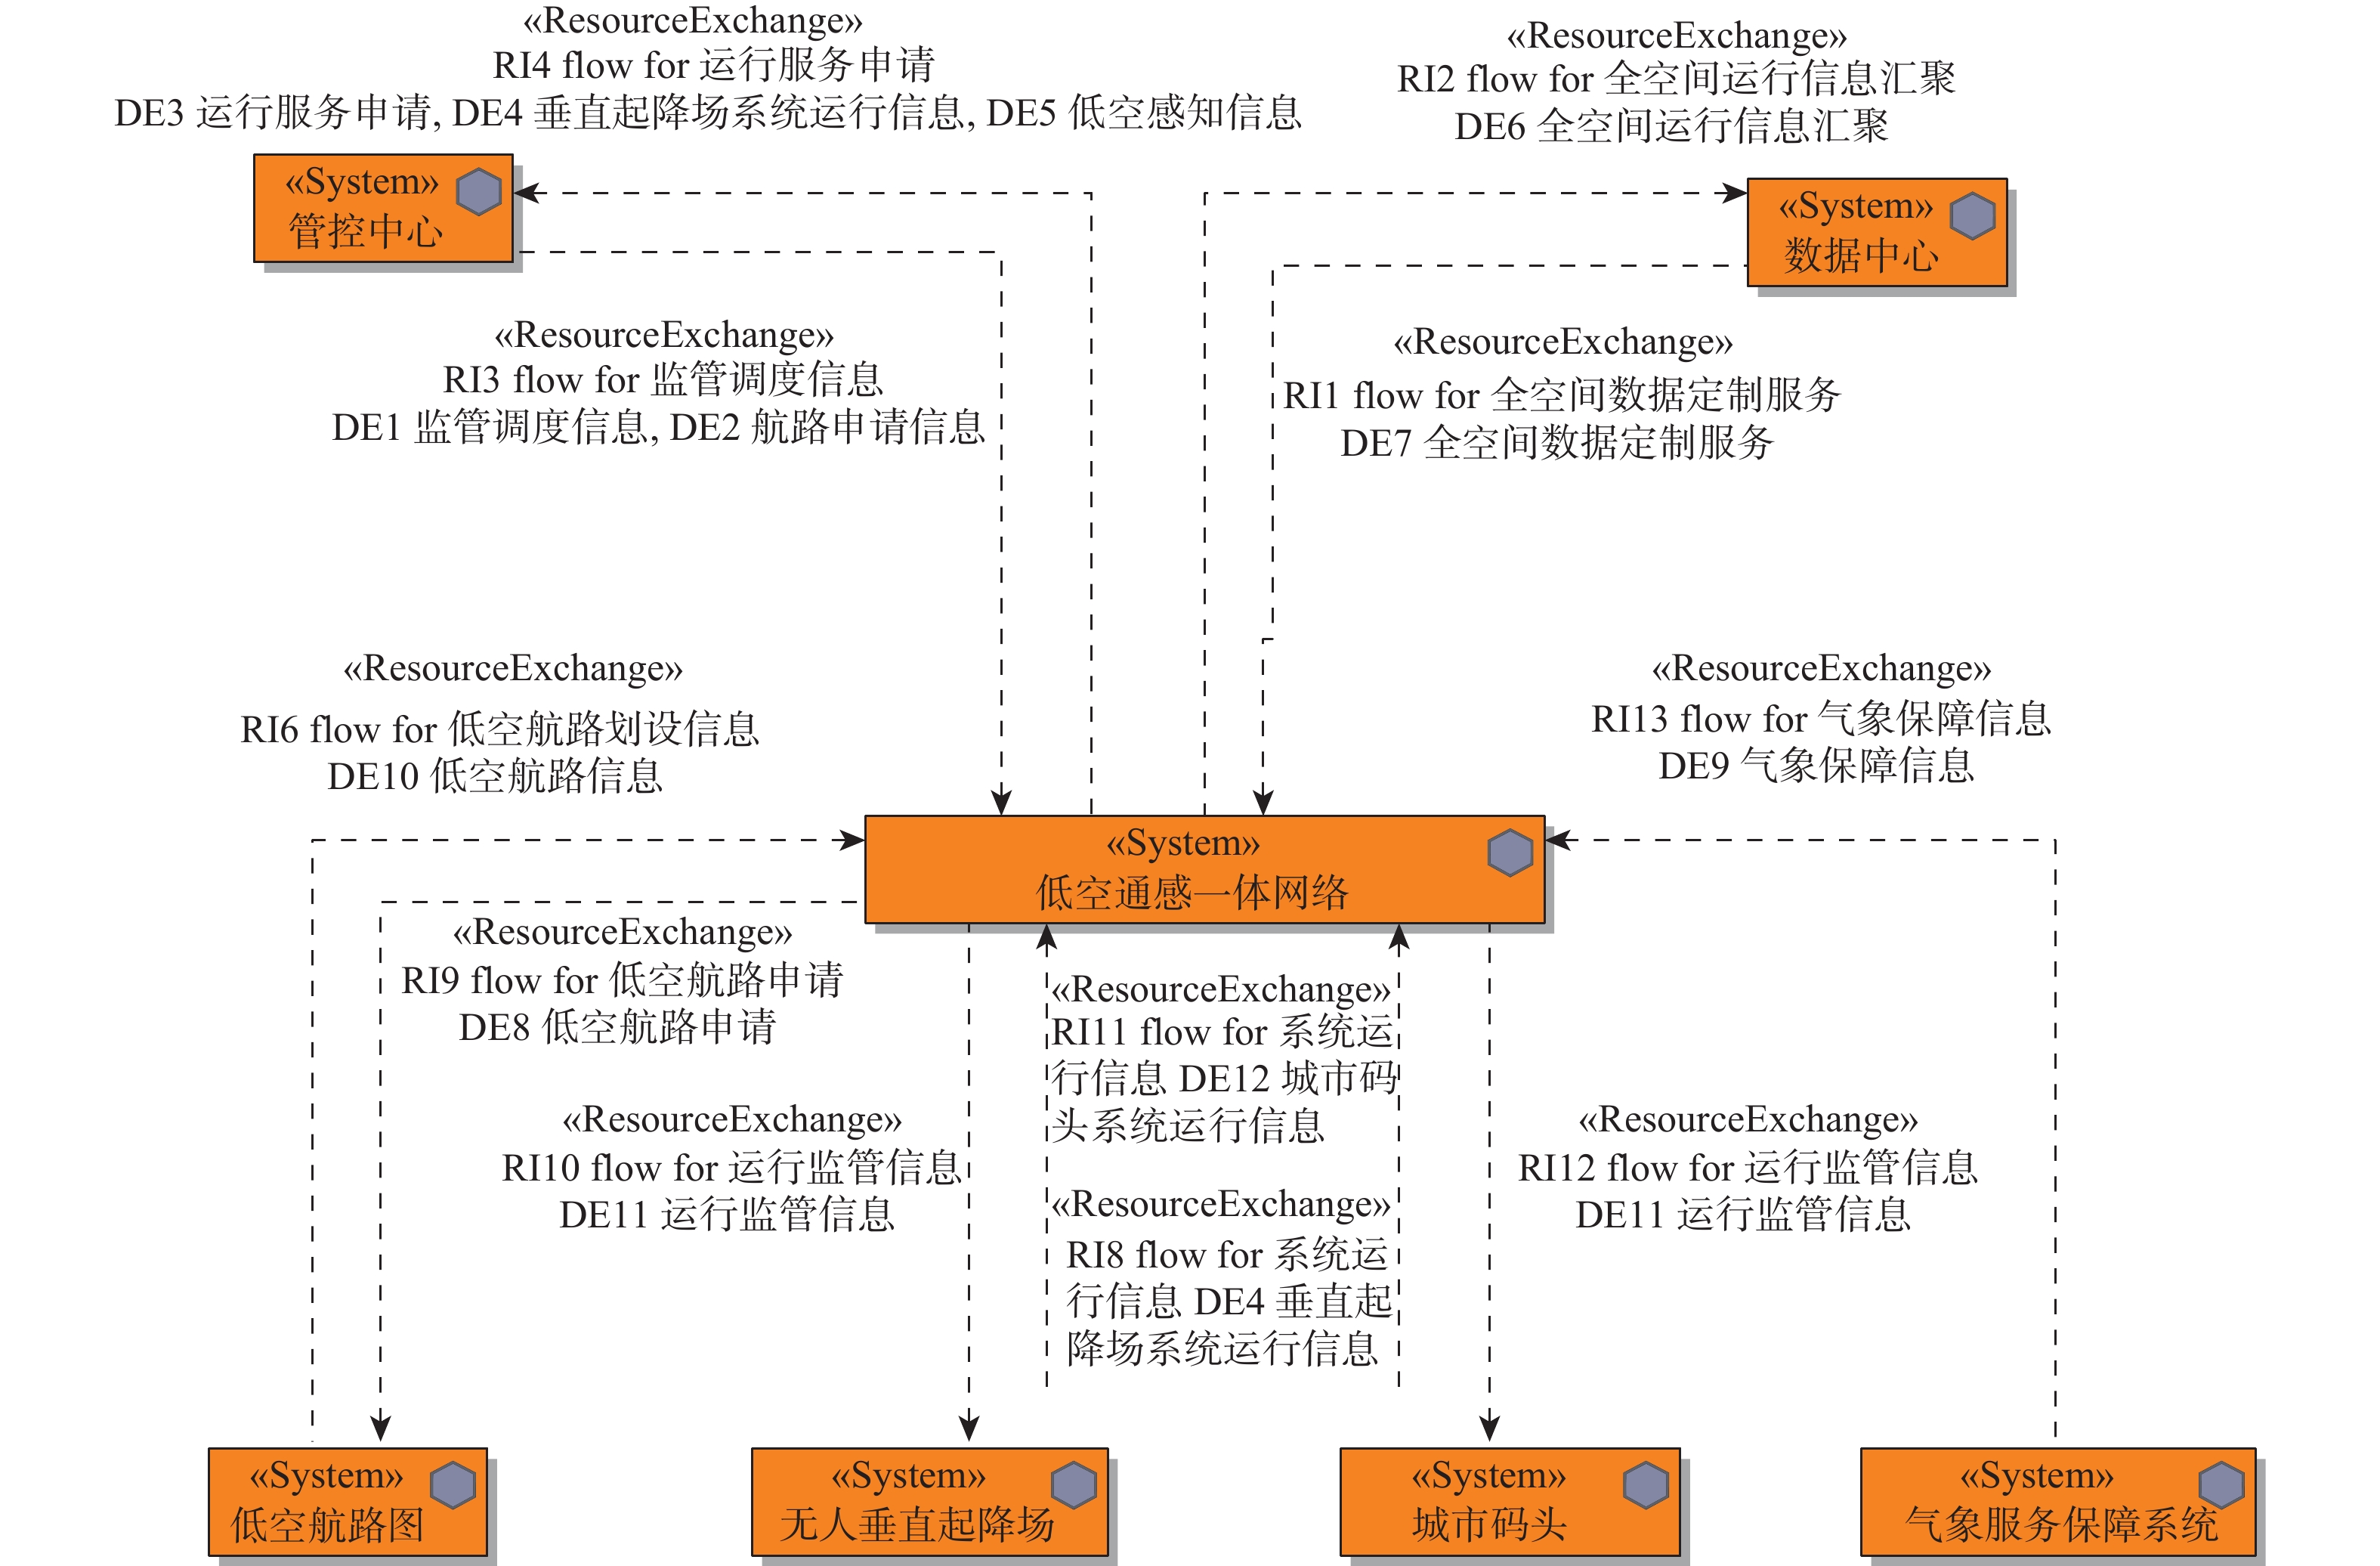
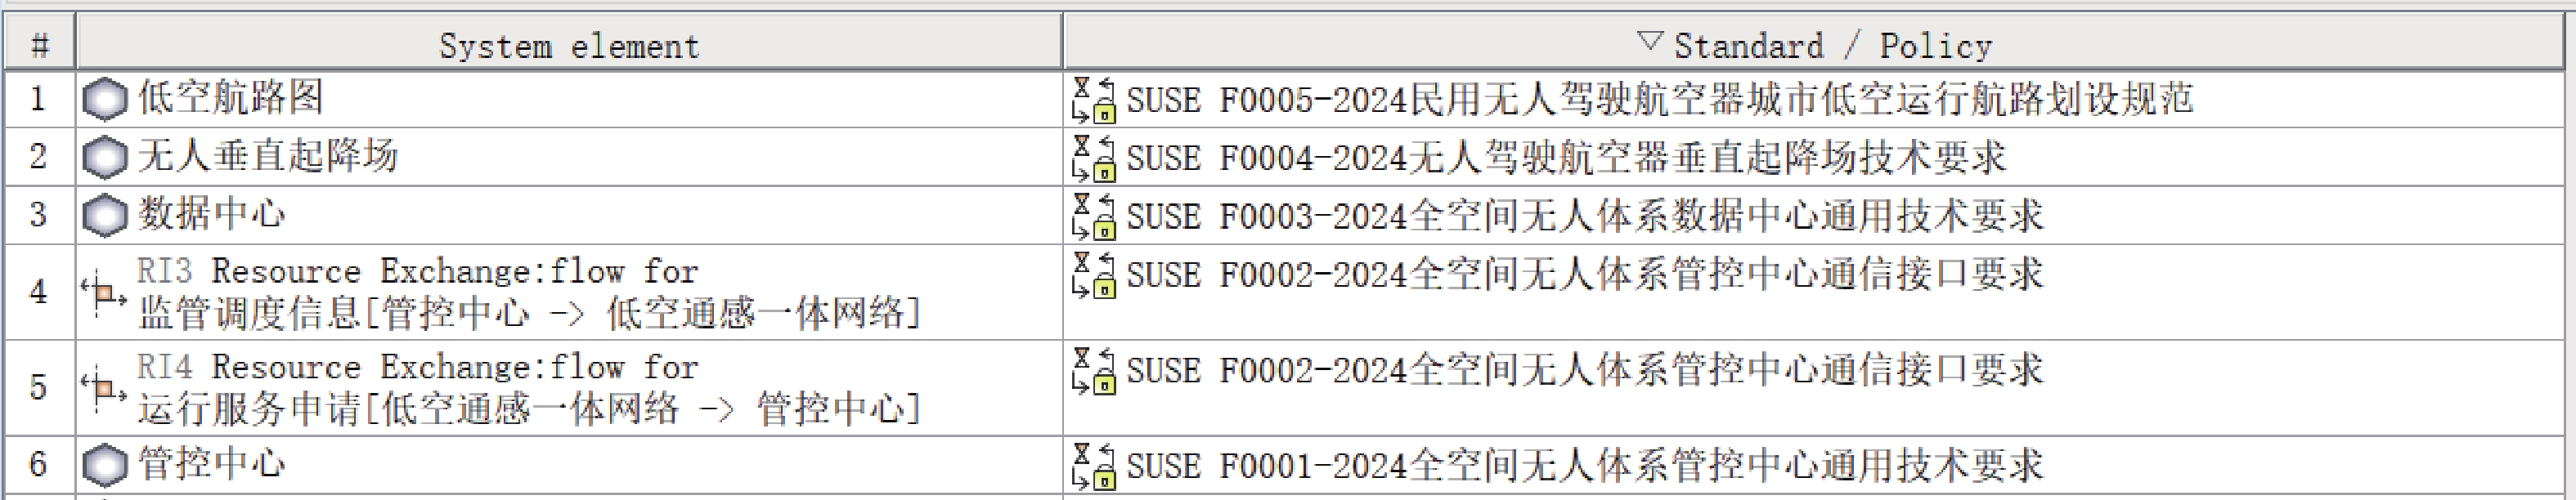
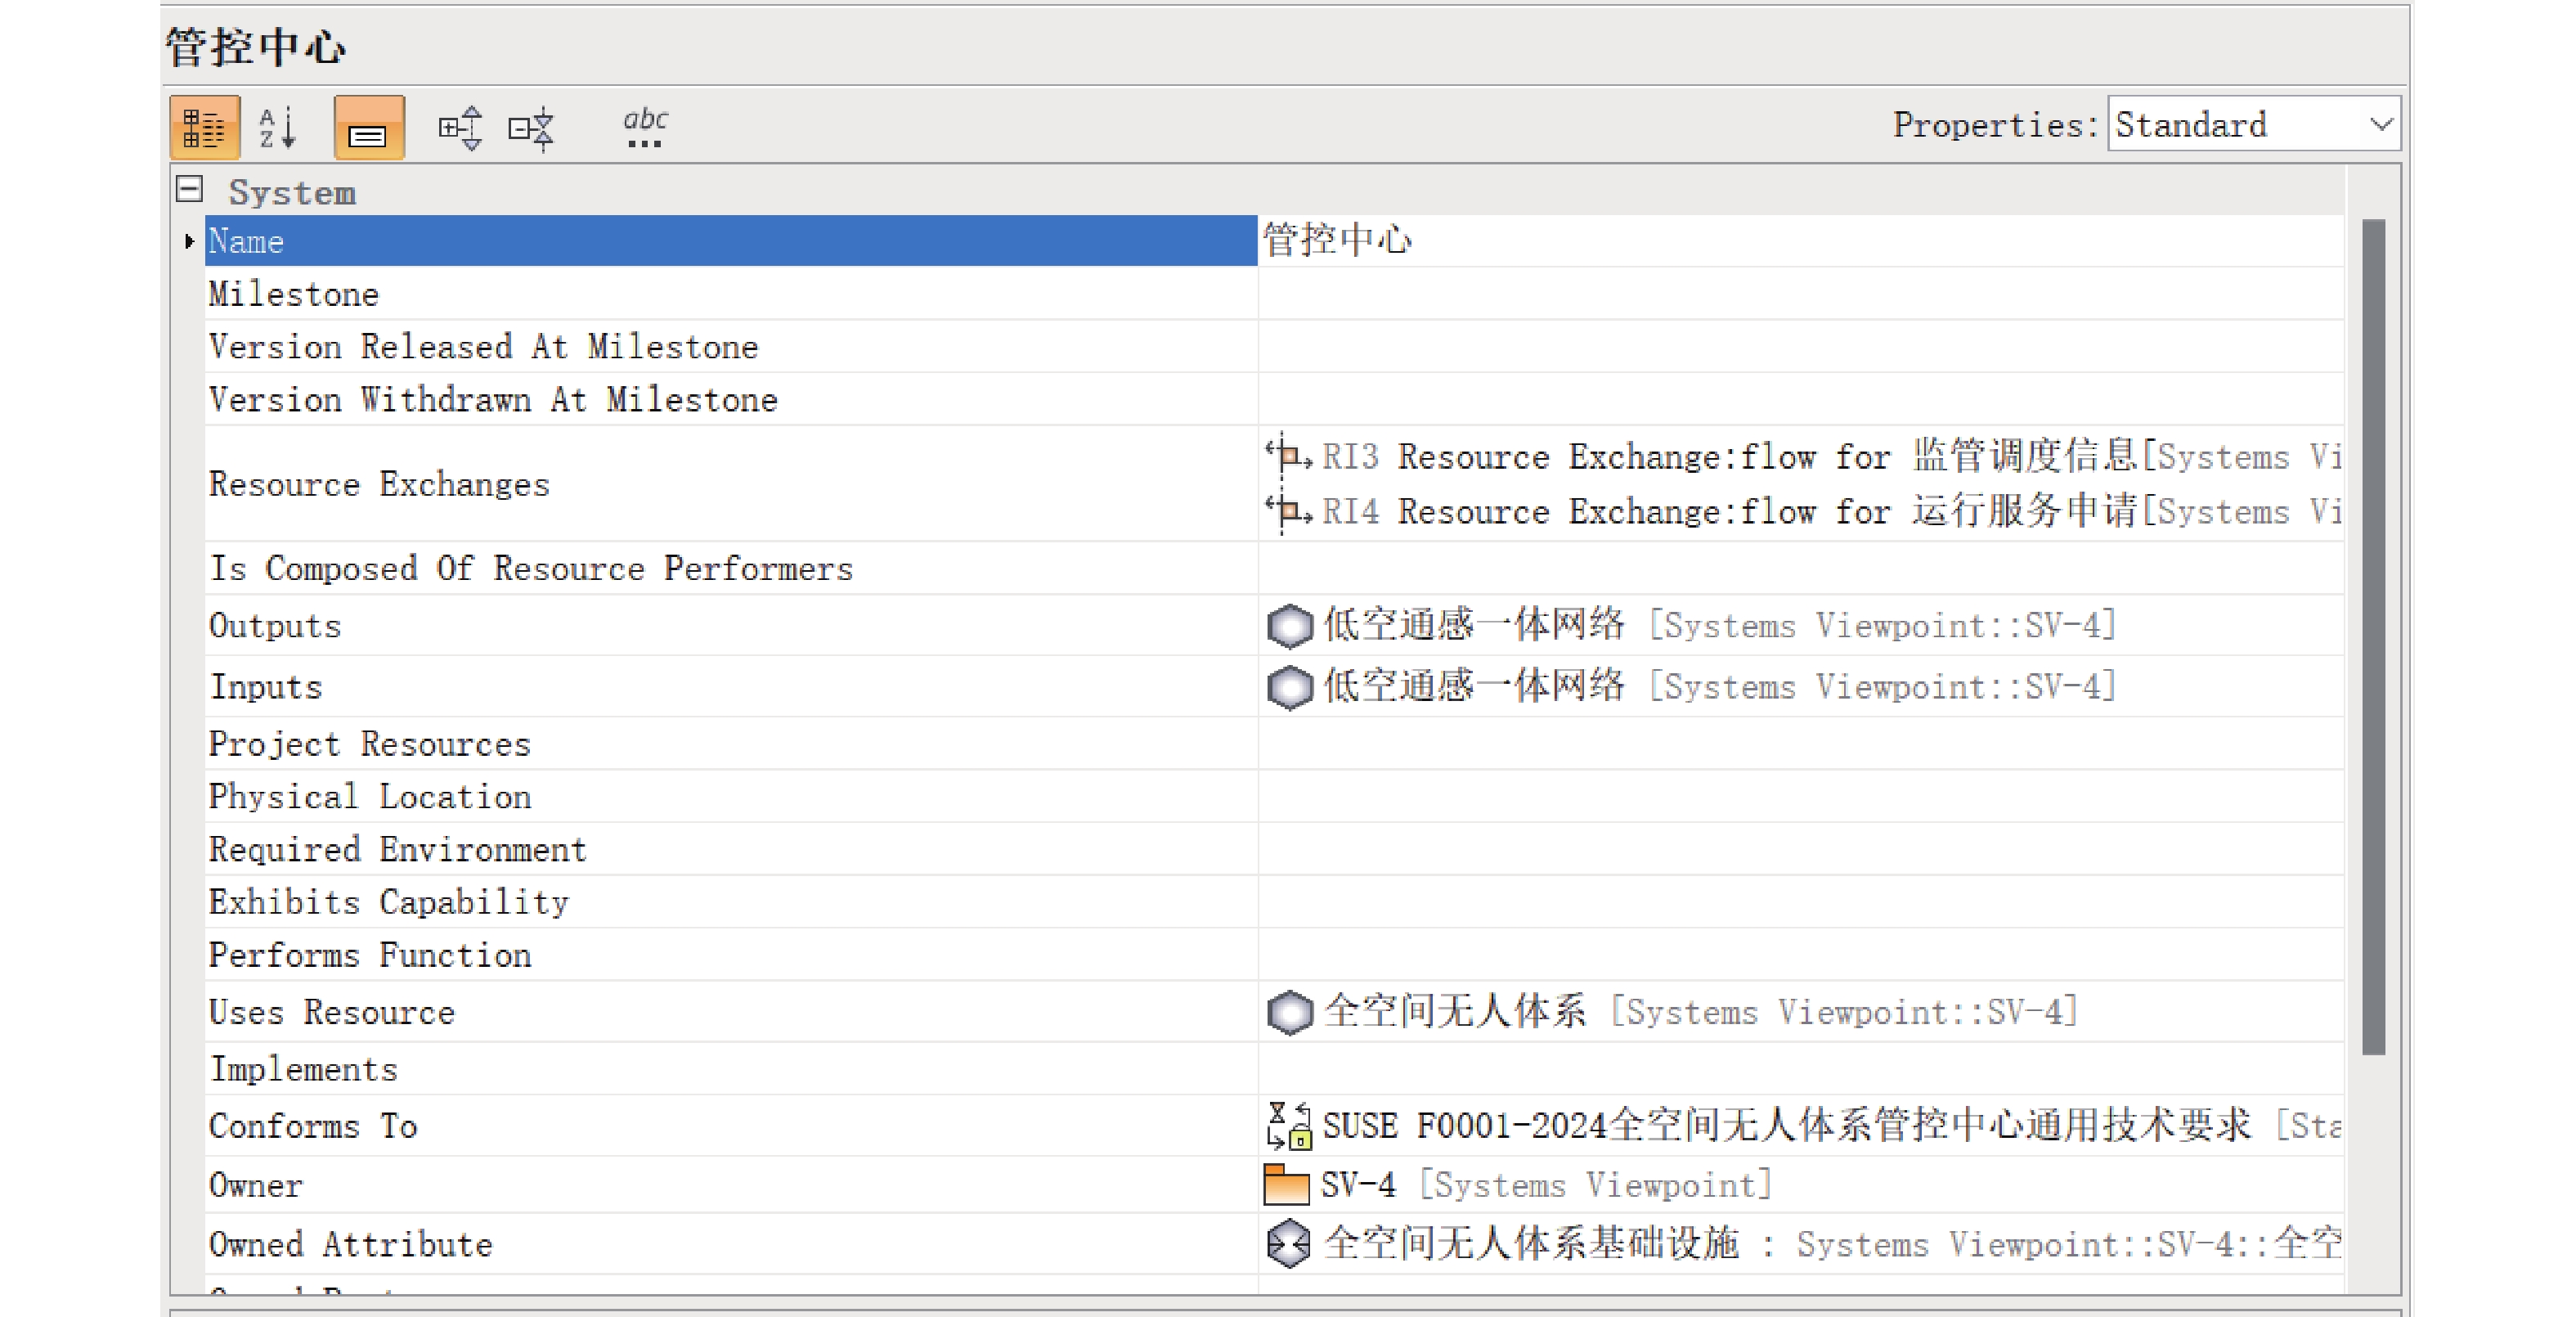
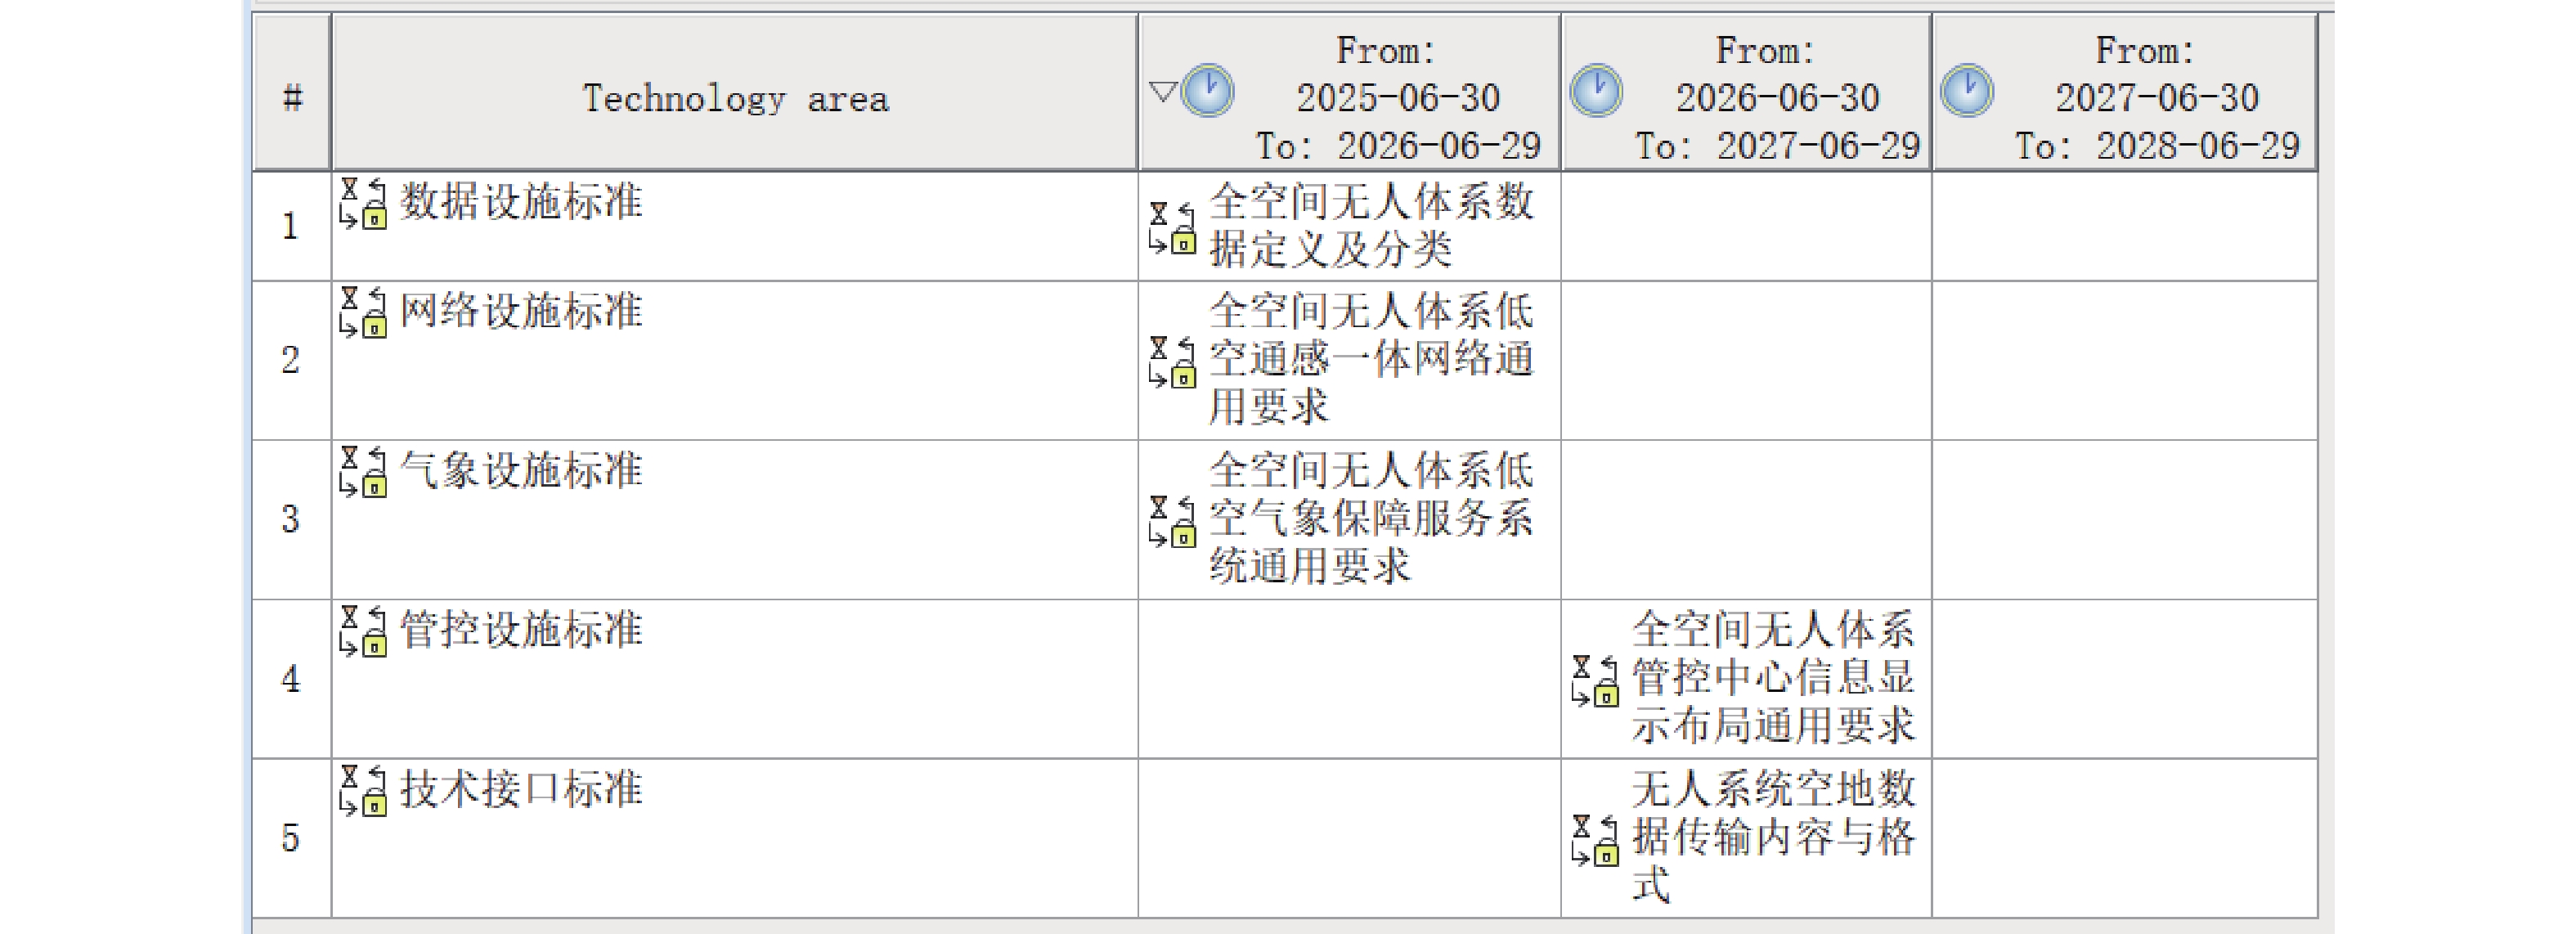
民用无人系统运行场景是全空间无人体系及低空经济产业价值的汇聚地,是推动新产业规模化发展的关键,同时作为典型的复杂体系,具有边界动态、多级涌现、利益权衡、持续演化等特征,必须按照体系工程的新思维开展架构设计,确保体系安全、高效运行。通过对民用无人系统运行场景架构设计与建模技术研究,提出运行场景“6+6”静动态要素元模型,从能力架构、运行架构、系统架构、标准架构对运行场景进行多视角架构设计和建模,形成一套从要素识别、架构设计到架构建模的完整方法,从而为新型基础设施建设、无人系统研制及选型、政策法规和标准规范的制定提供指导,为无人系统运行场景的搭建和产业体系化发展提供技术支撑。

面向无人机平台的CNN-Transformer混合模型训练后量化方法
赵呈功, 胡纪远, 杨星宇, 陈磊, 姜宏旭
2026, 52(9): 3066-3074. doi: 10.13700/j.bh.1001-5965.2025.0411
摘要:
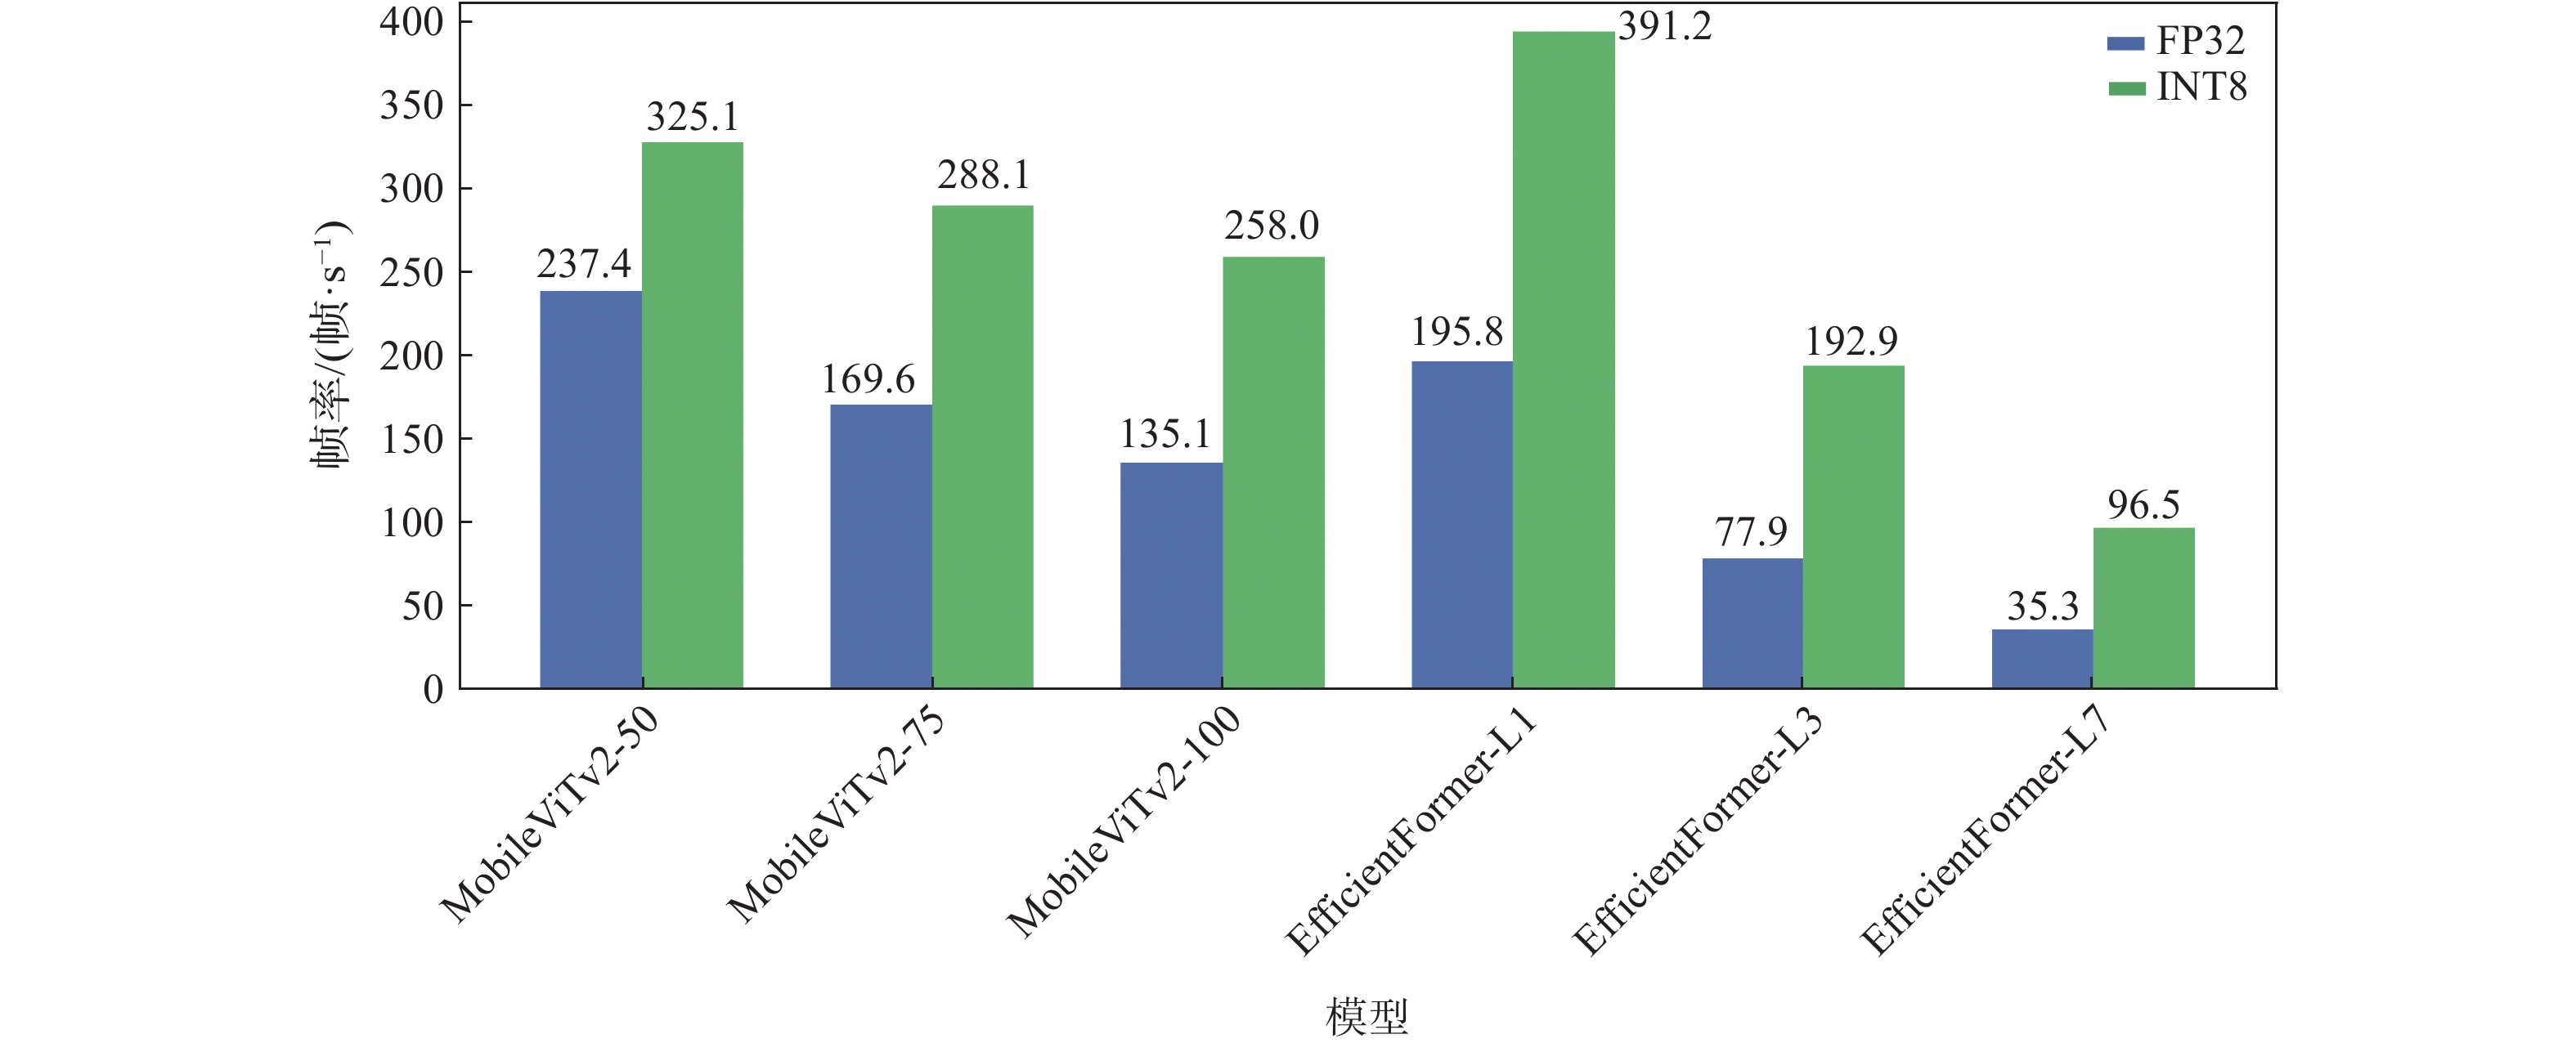
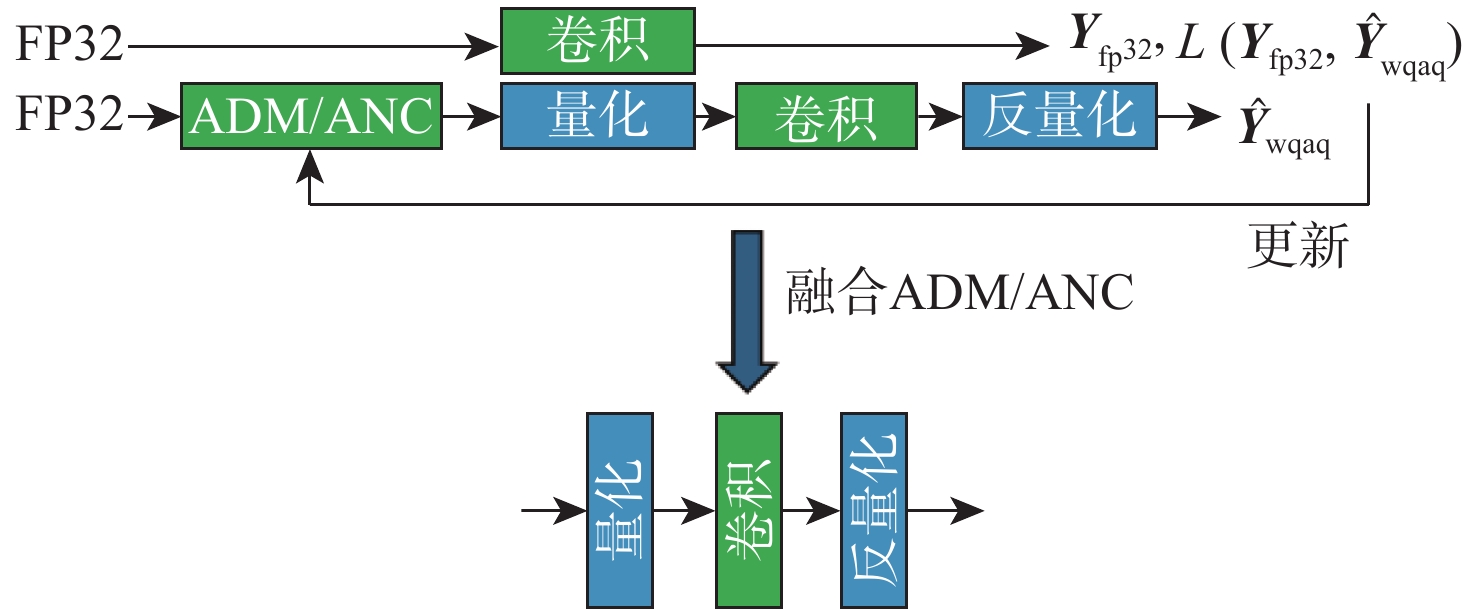
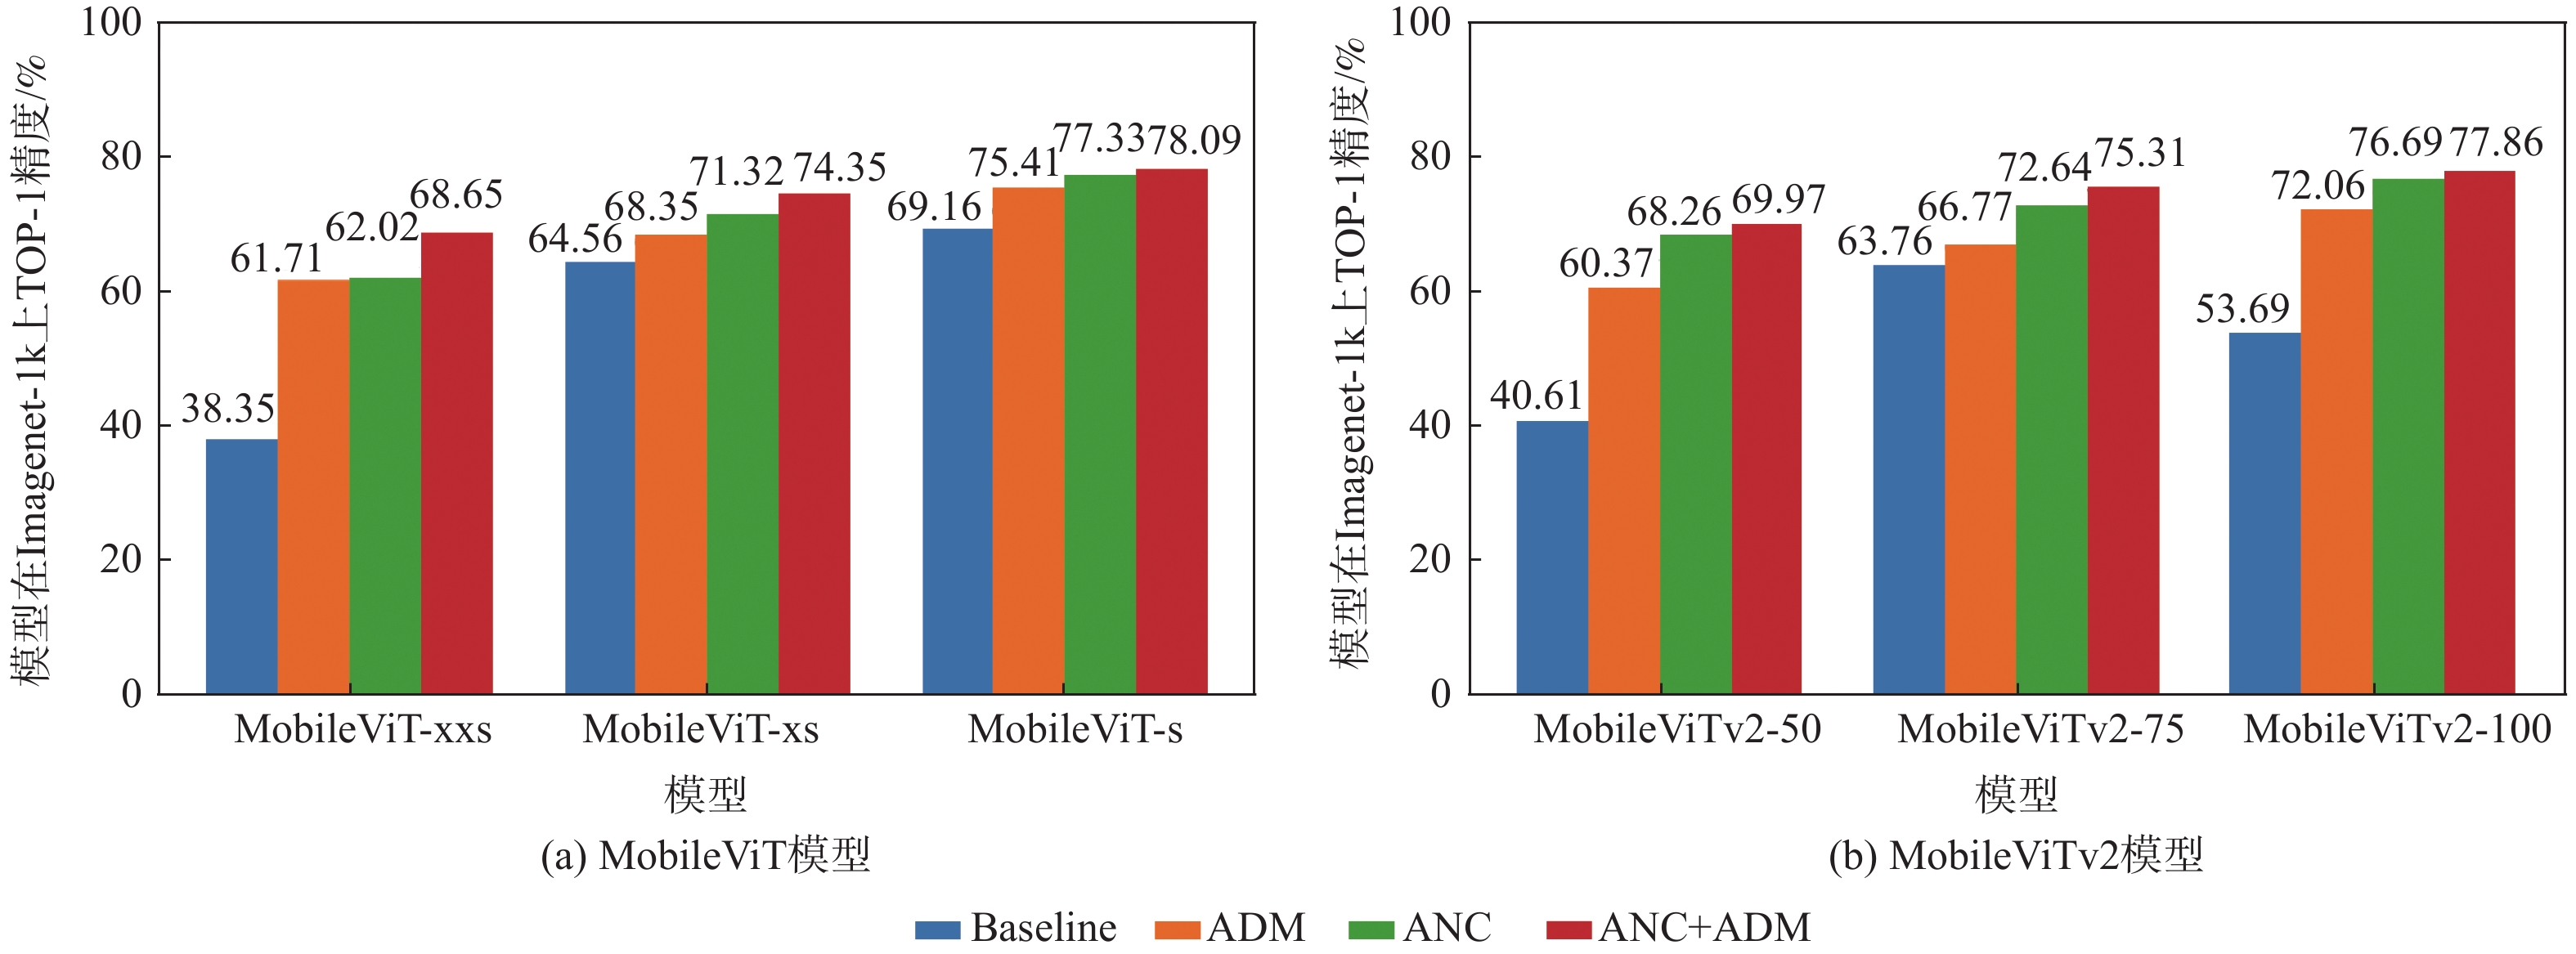
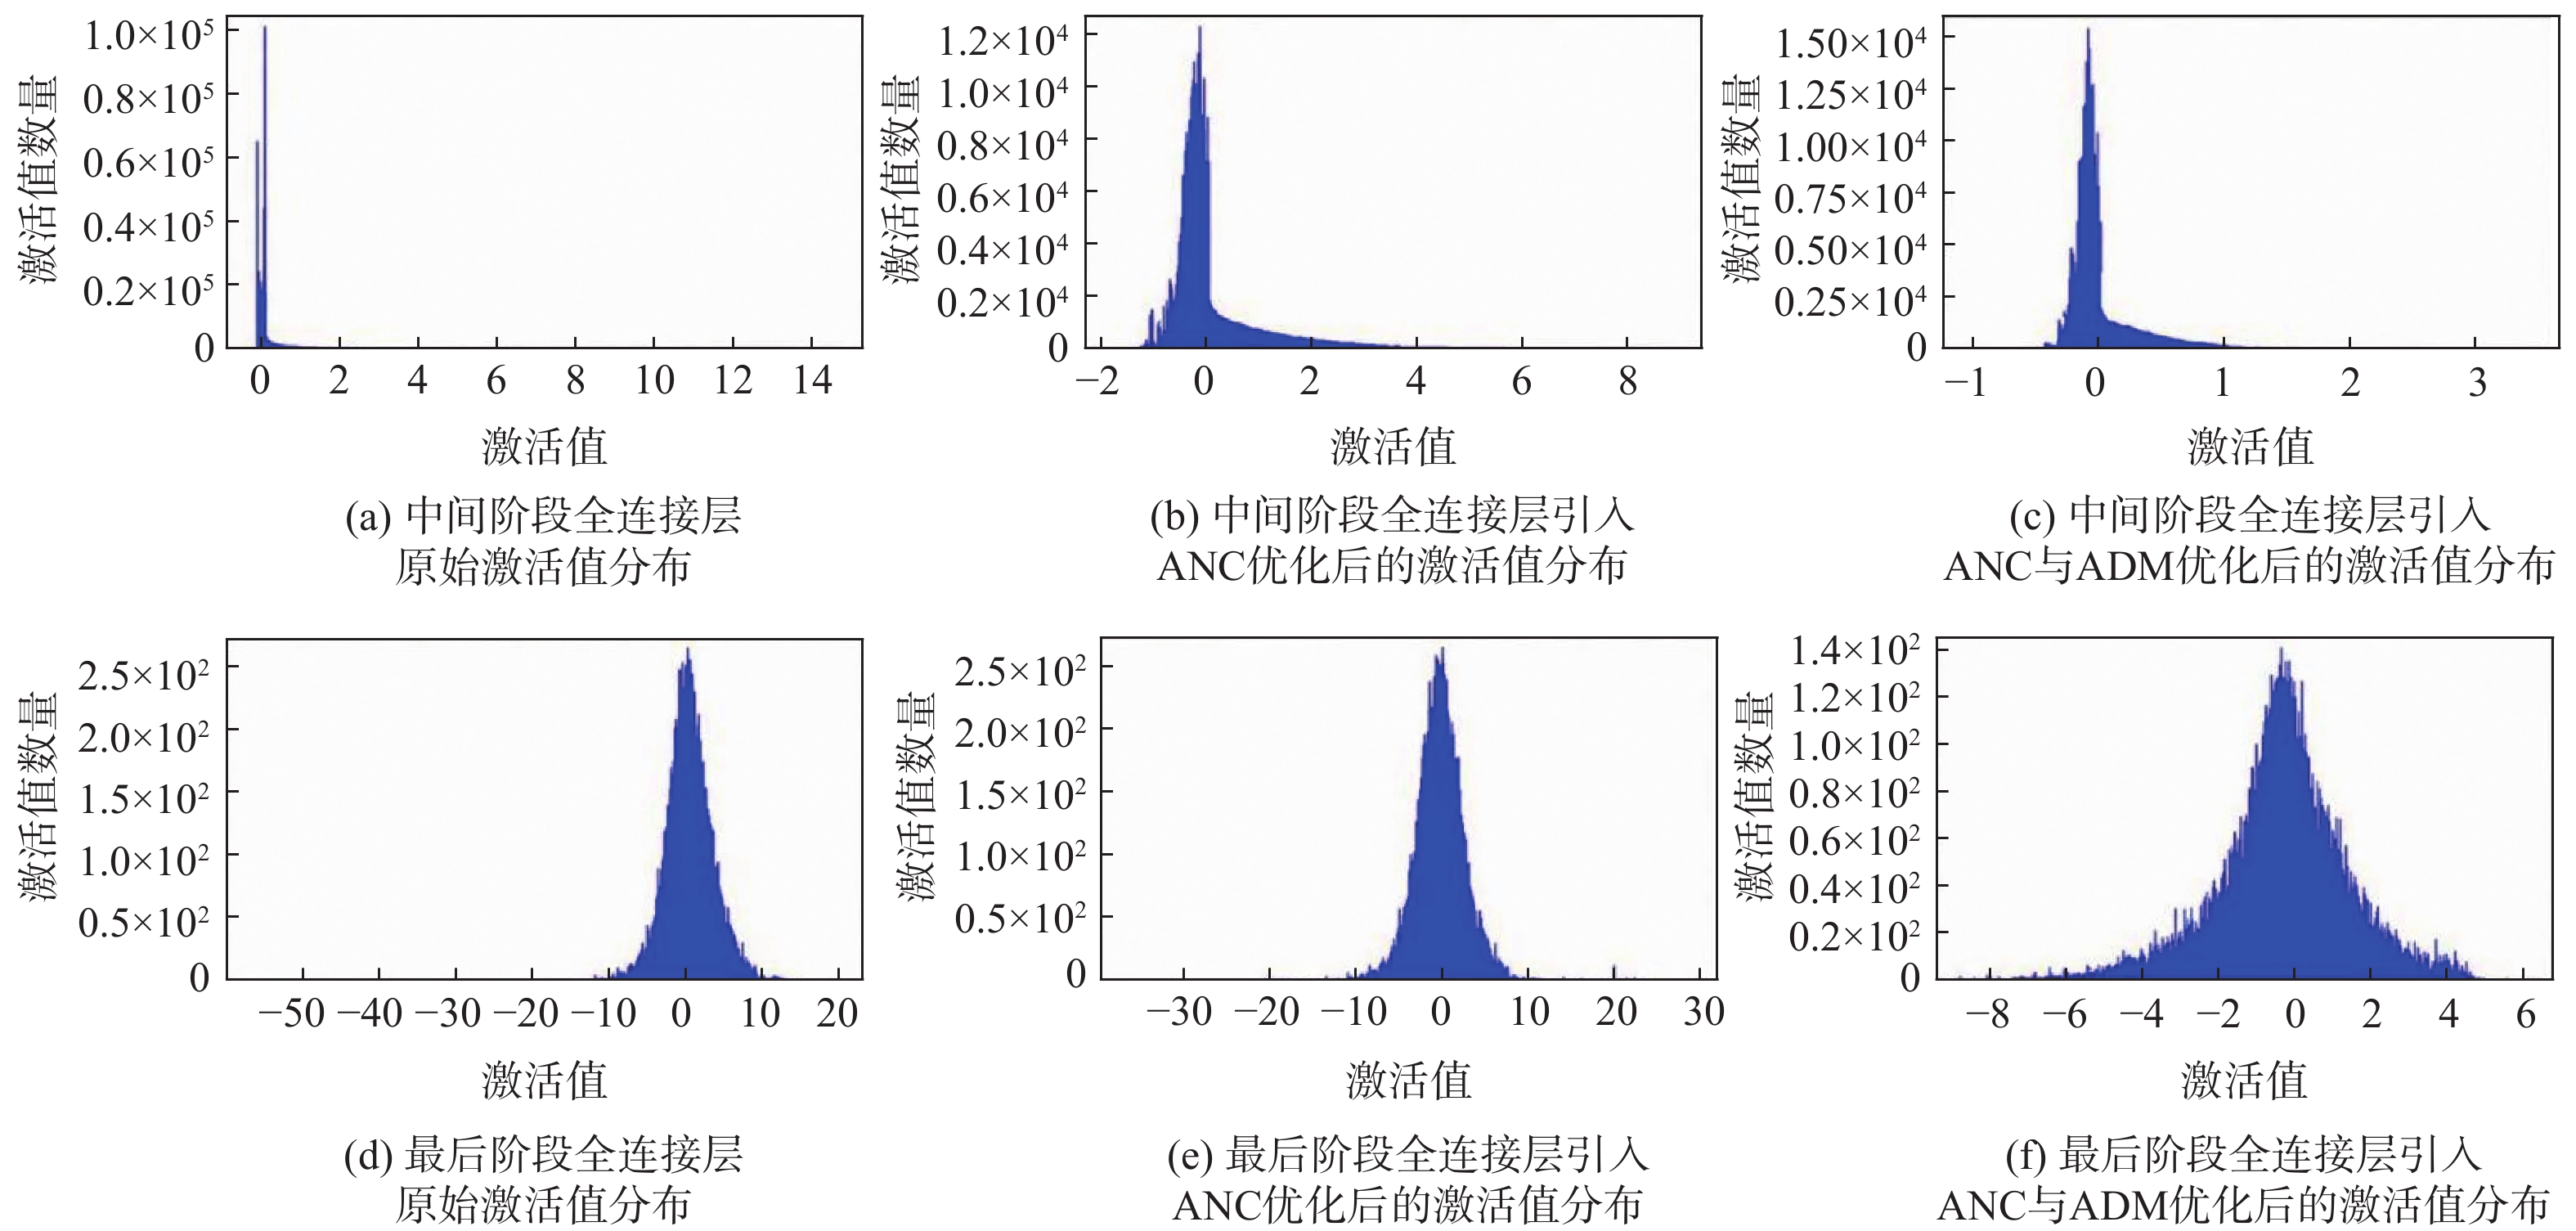
近年,无人机在各类低空生产、服务场景作用愈发重要。由于边缘计算平台的存储、计算资源受限,视觉模型的边端侧运行性能短板成为算法应用于以上场景的技术瓶颈。针对卷积神经网络(CNN)-Transformer混合模型激活值长尾分布导致量化精度严重退化问题,提出高效训练后量化方法。该方法通过激活值噪声补偿(ANC)和自适应难度迁移抑制异常值对量化精度的影响,在提升模型量化精度同时提高其推理速度。实验结果表明:所提方法在典型模型的8 bit量化场景下,精度损失小于1%,量化后推理速度最高提升超过200%。所提方法显著提升了边端侧设备的视觉模型推理性能,为低空无人机平台上的模型部署提供了技术支撑。

细粒度语义增强的民航图文跨模态检索方法
刘姝妍, 何柳, 曾江辉
2026, 52(9): 3075-3088. doi: 10.13700/j.bh.1001-5965.2025.0549
摘要:
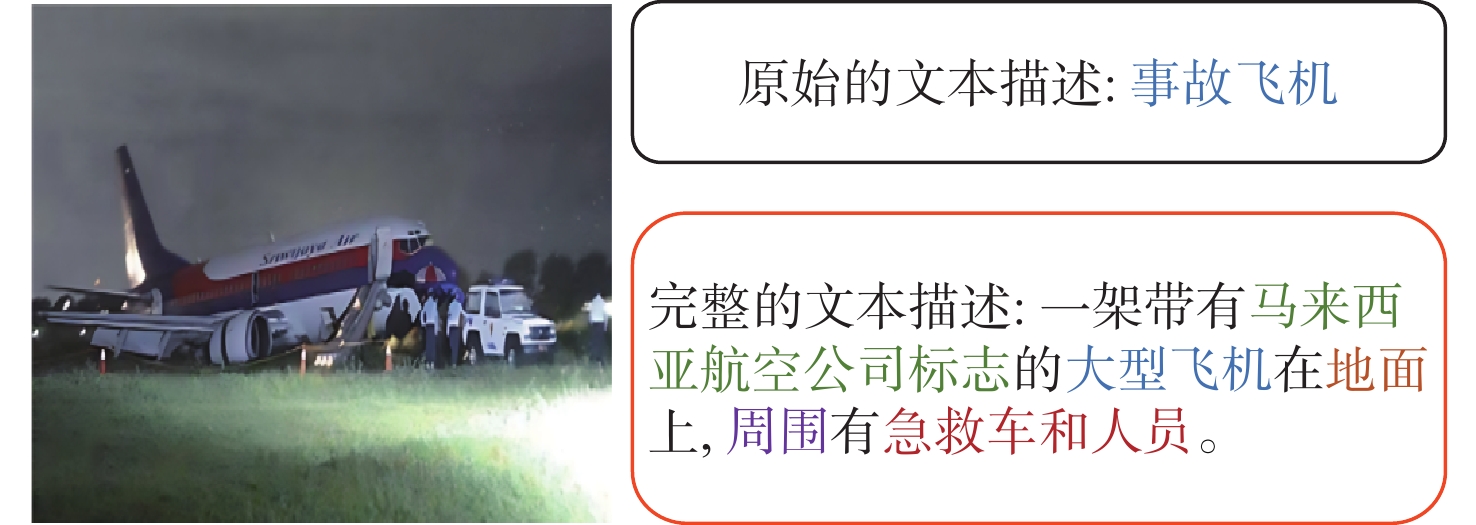
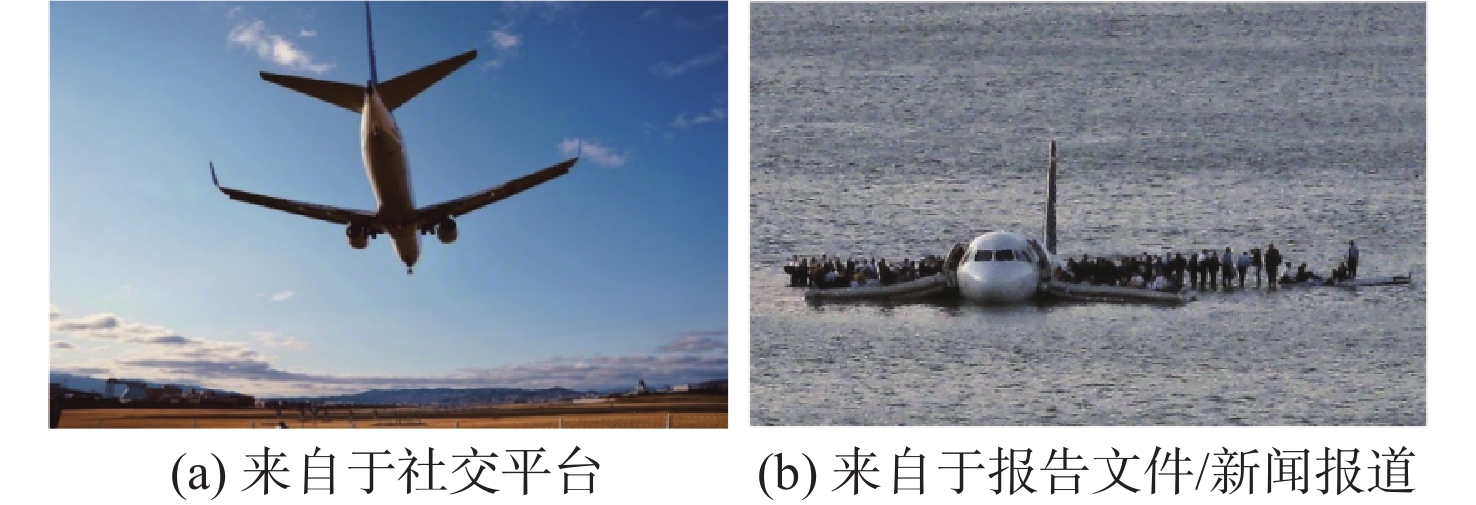
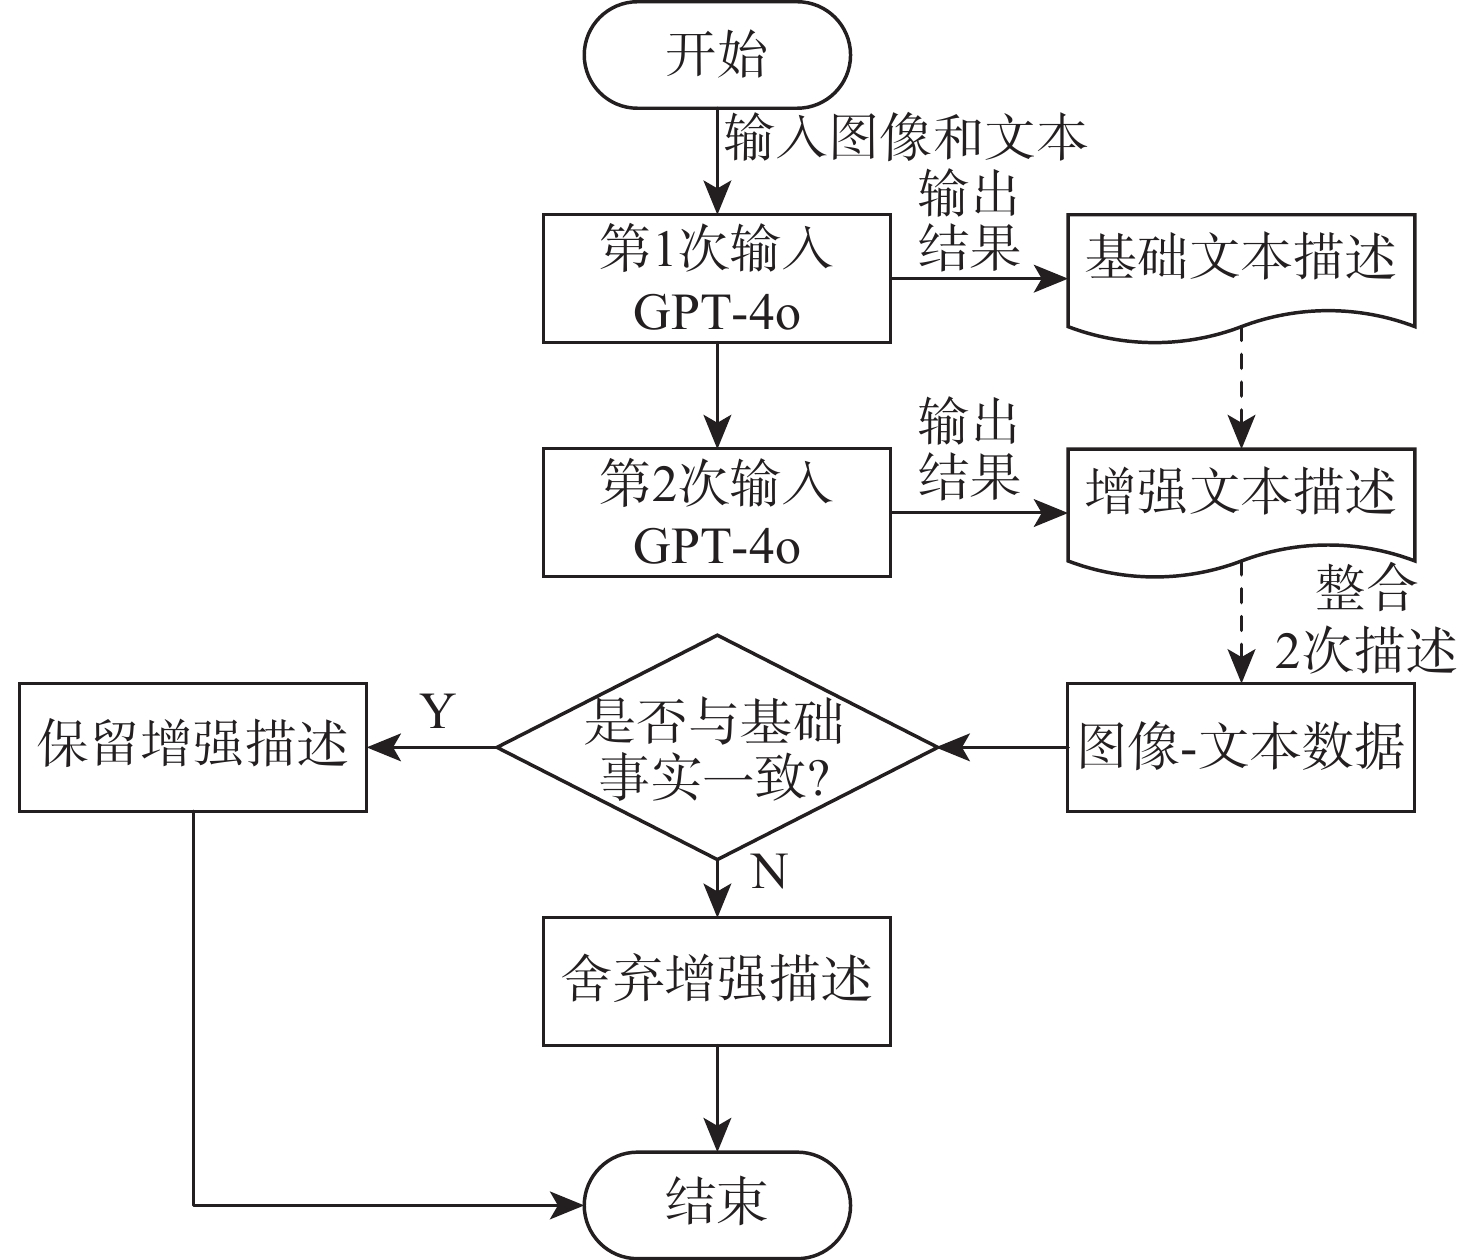
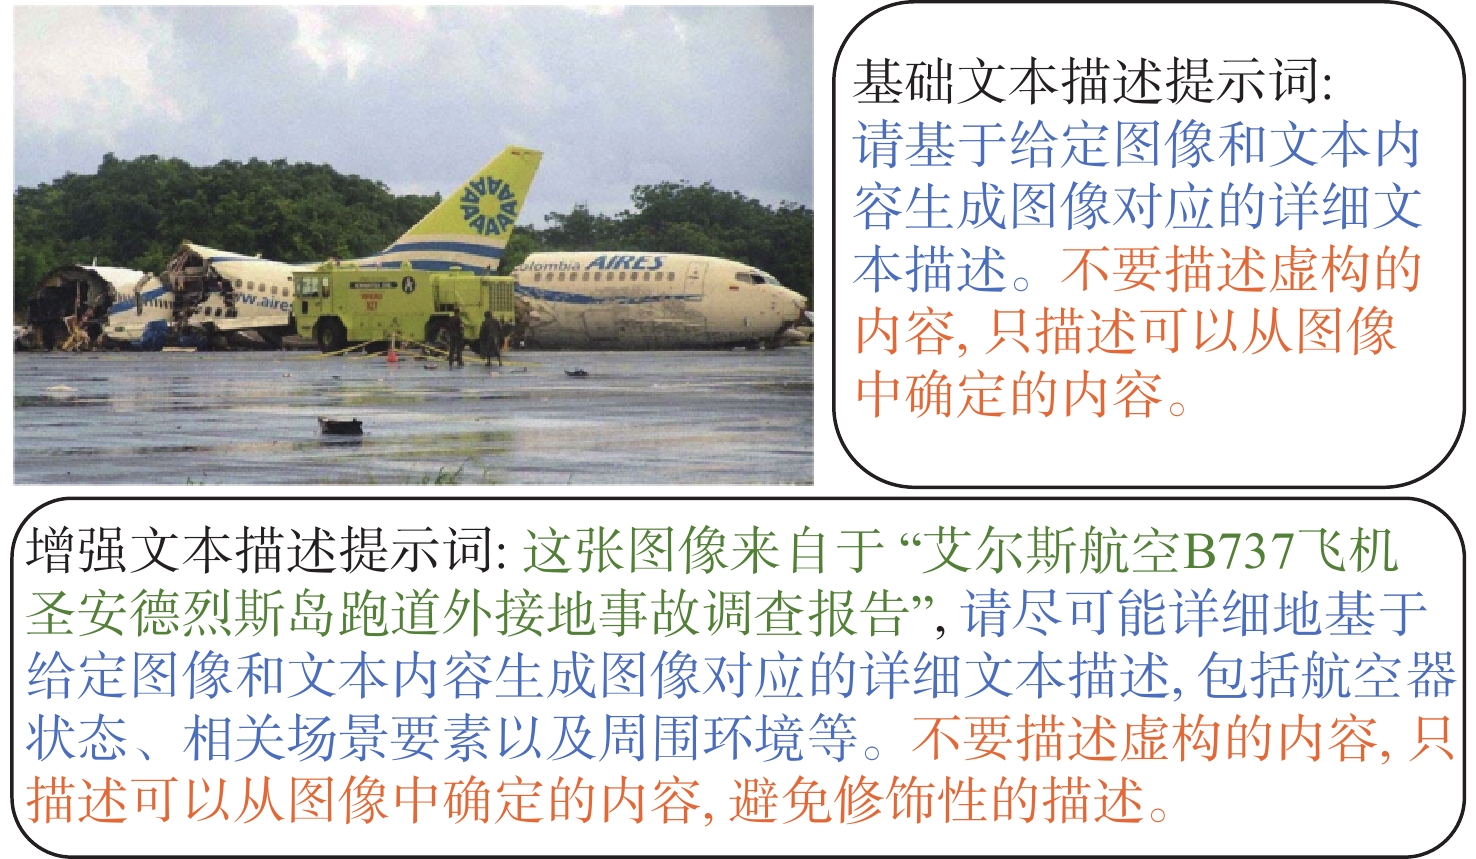
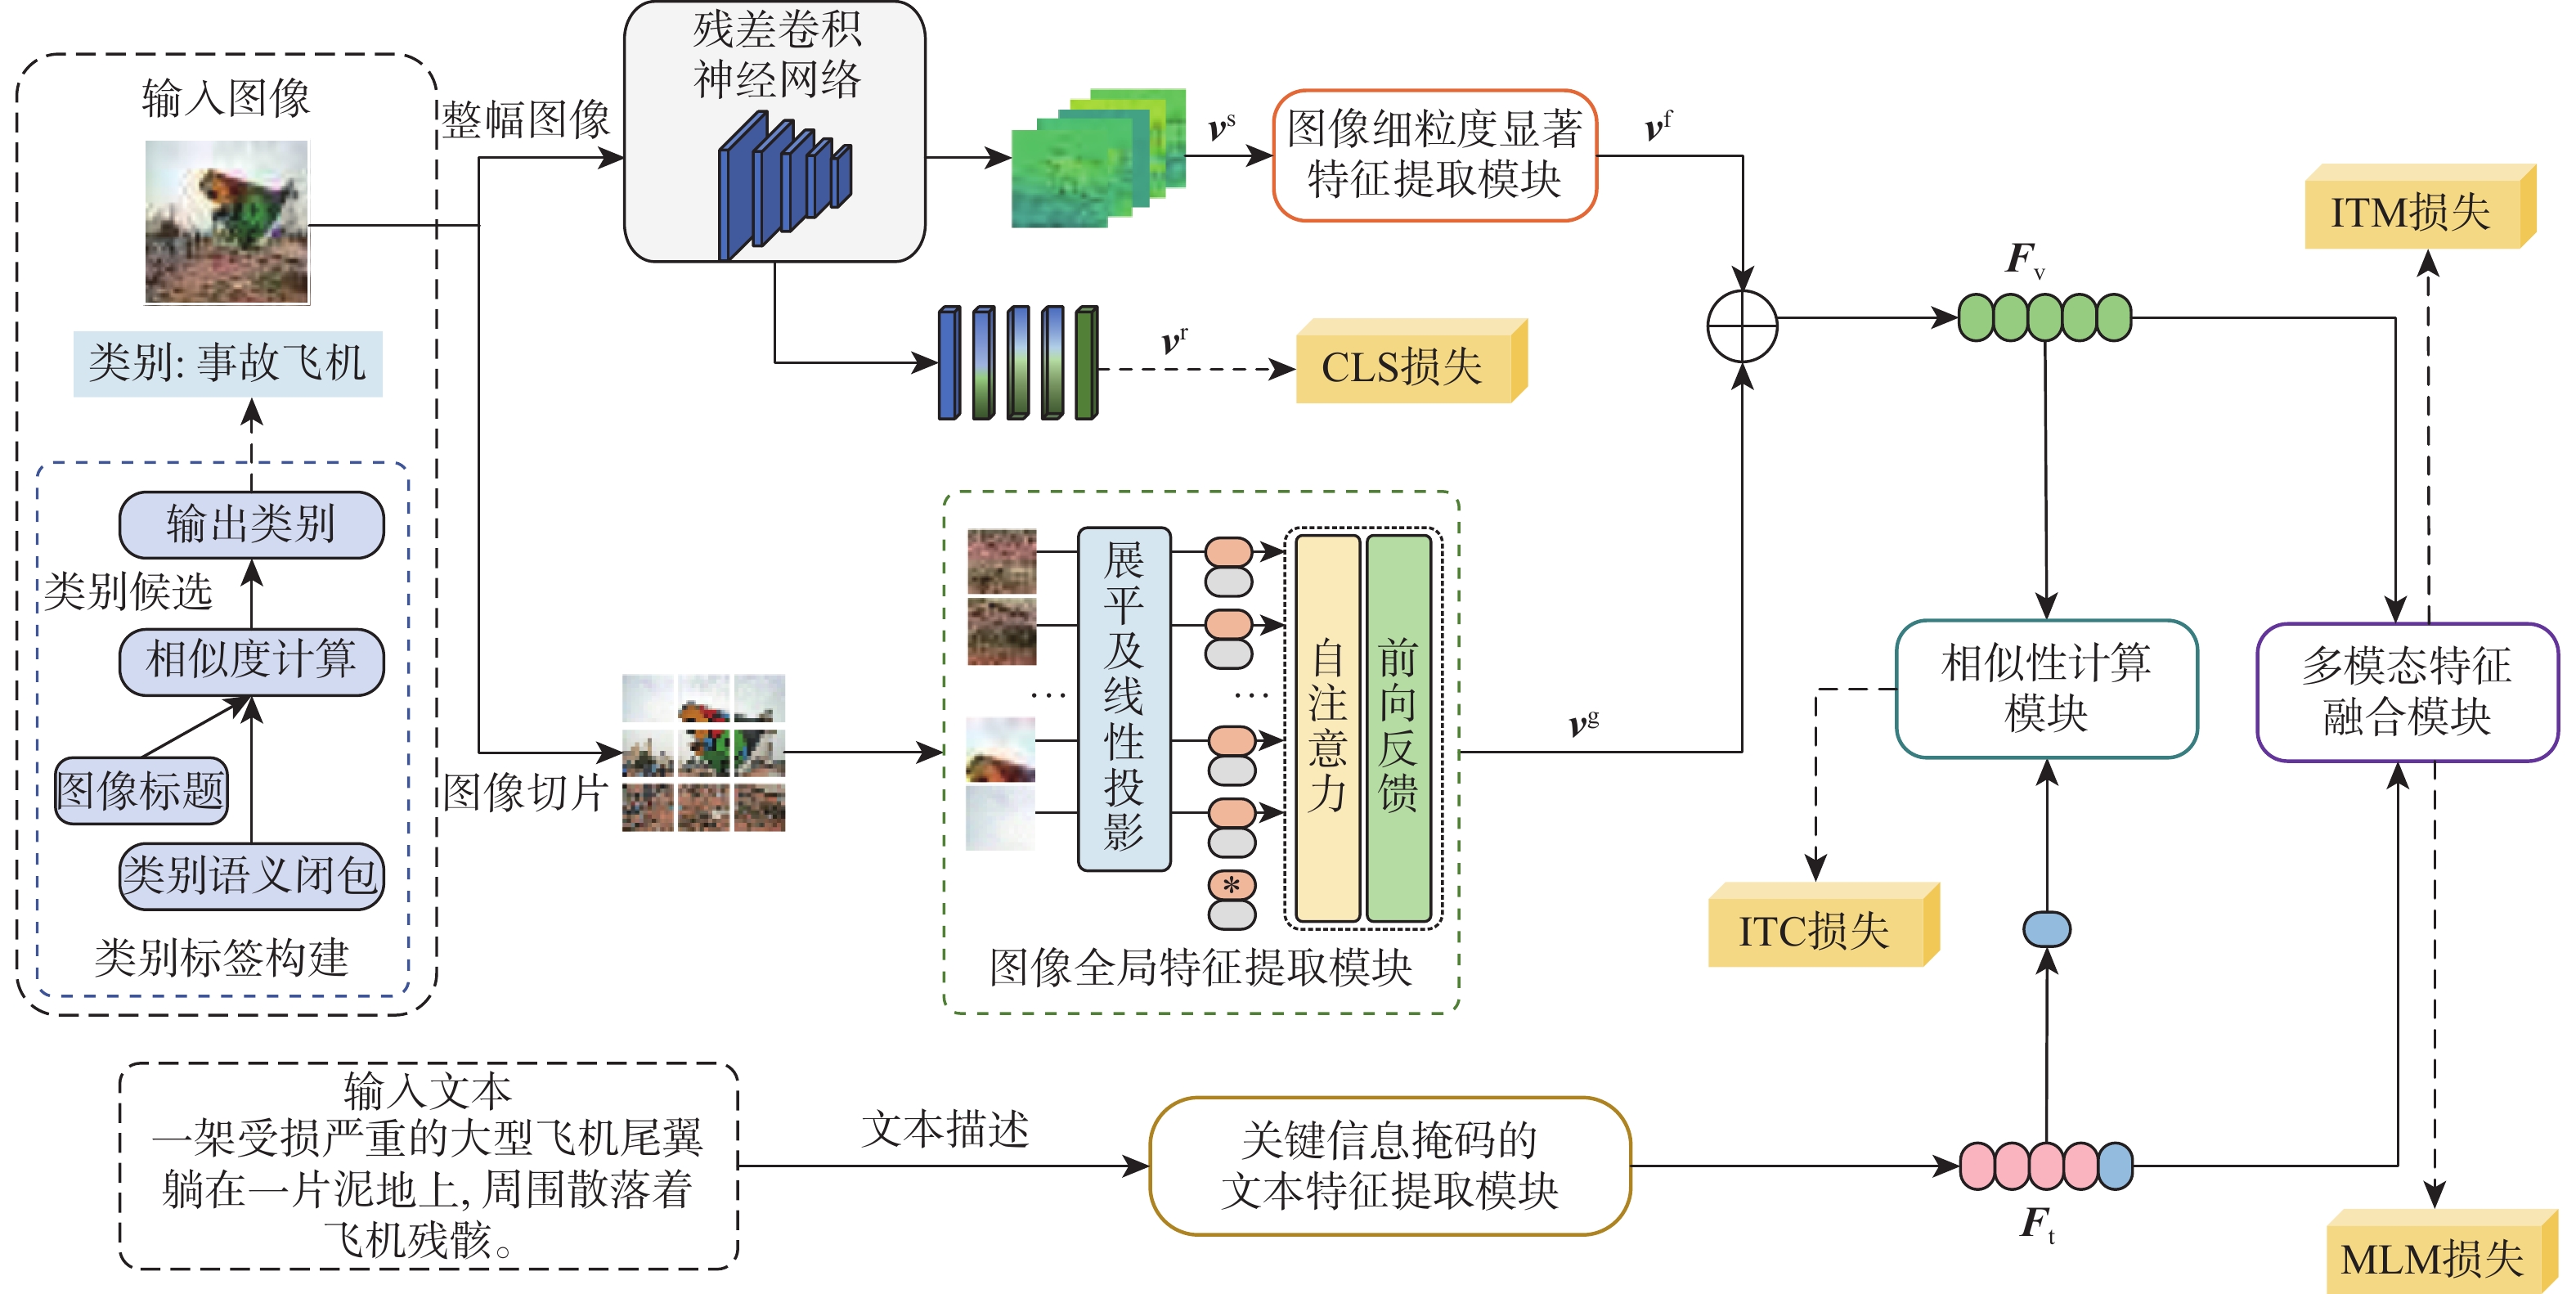
低空经济和民用航空领域在安全保障任务中高度依赖图像与文本等跨模态信息的高效关联。然而,主流跨模态检索模型虽然在通用数据集上表现优异,但对细粒度语义理解能力要求较高的领域表现不佳。为解决以上问题,基于可获取的民航领域数据集,提出一种细粒度语义增强的跨模态检索方法,构建涵盖数据处理、模型构建与训练的完整流程。基于多模态大模型对文本描述进行优化增强,构建涵盖丰富语义信息的跨模态检索数据集;基于主流跨模态检索框架设计模型,引入细粒度特征提取模块、类监督及关键语义信息掩码等策略,增强模型的细粒度语义特征表达能力。2个数据集上的实验结果验证了所提方法的有效性,可为低空经济场景下的跨模态检索需求提供可借鉴的技术路径。

基于广播代理重加密的低空无人机运行数据安全共享方案
周泽全, 季晓海, 罗喜伶, 毛剑, 王珺珺
2026, 52(9): 3089-3099. doi: 10.13700/j.bh.1001-5965.2025.0283
摘要:
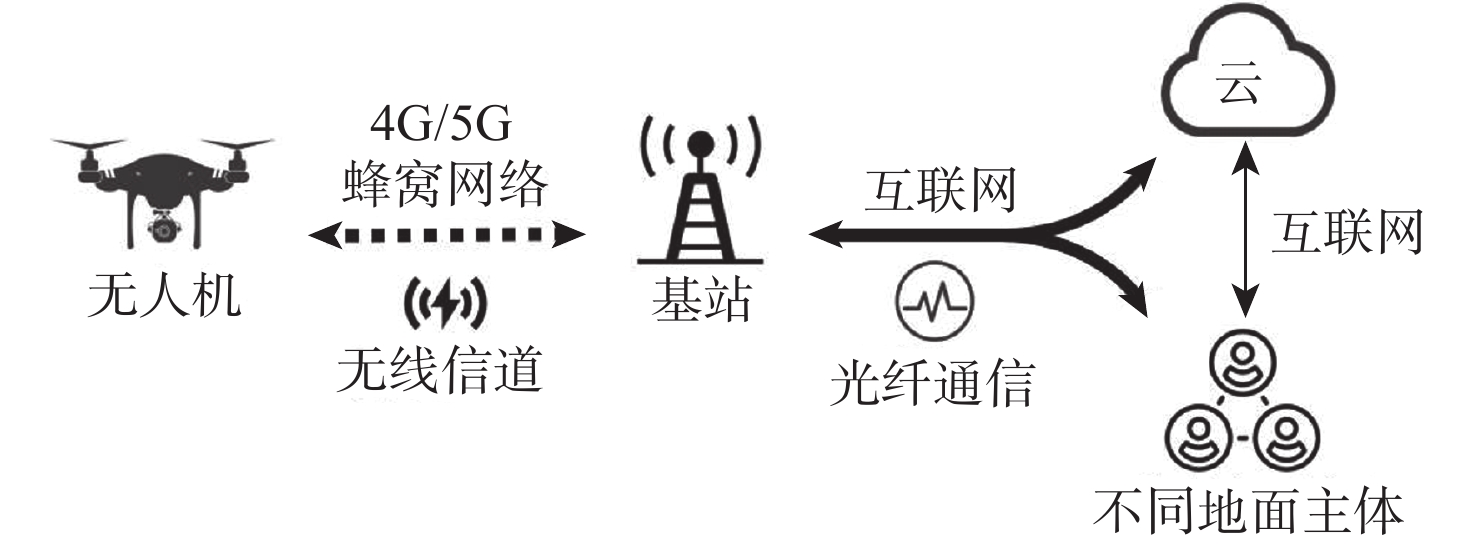
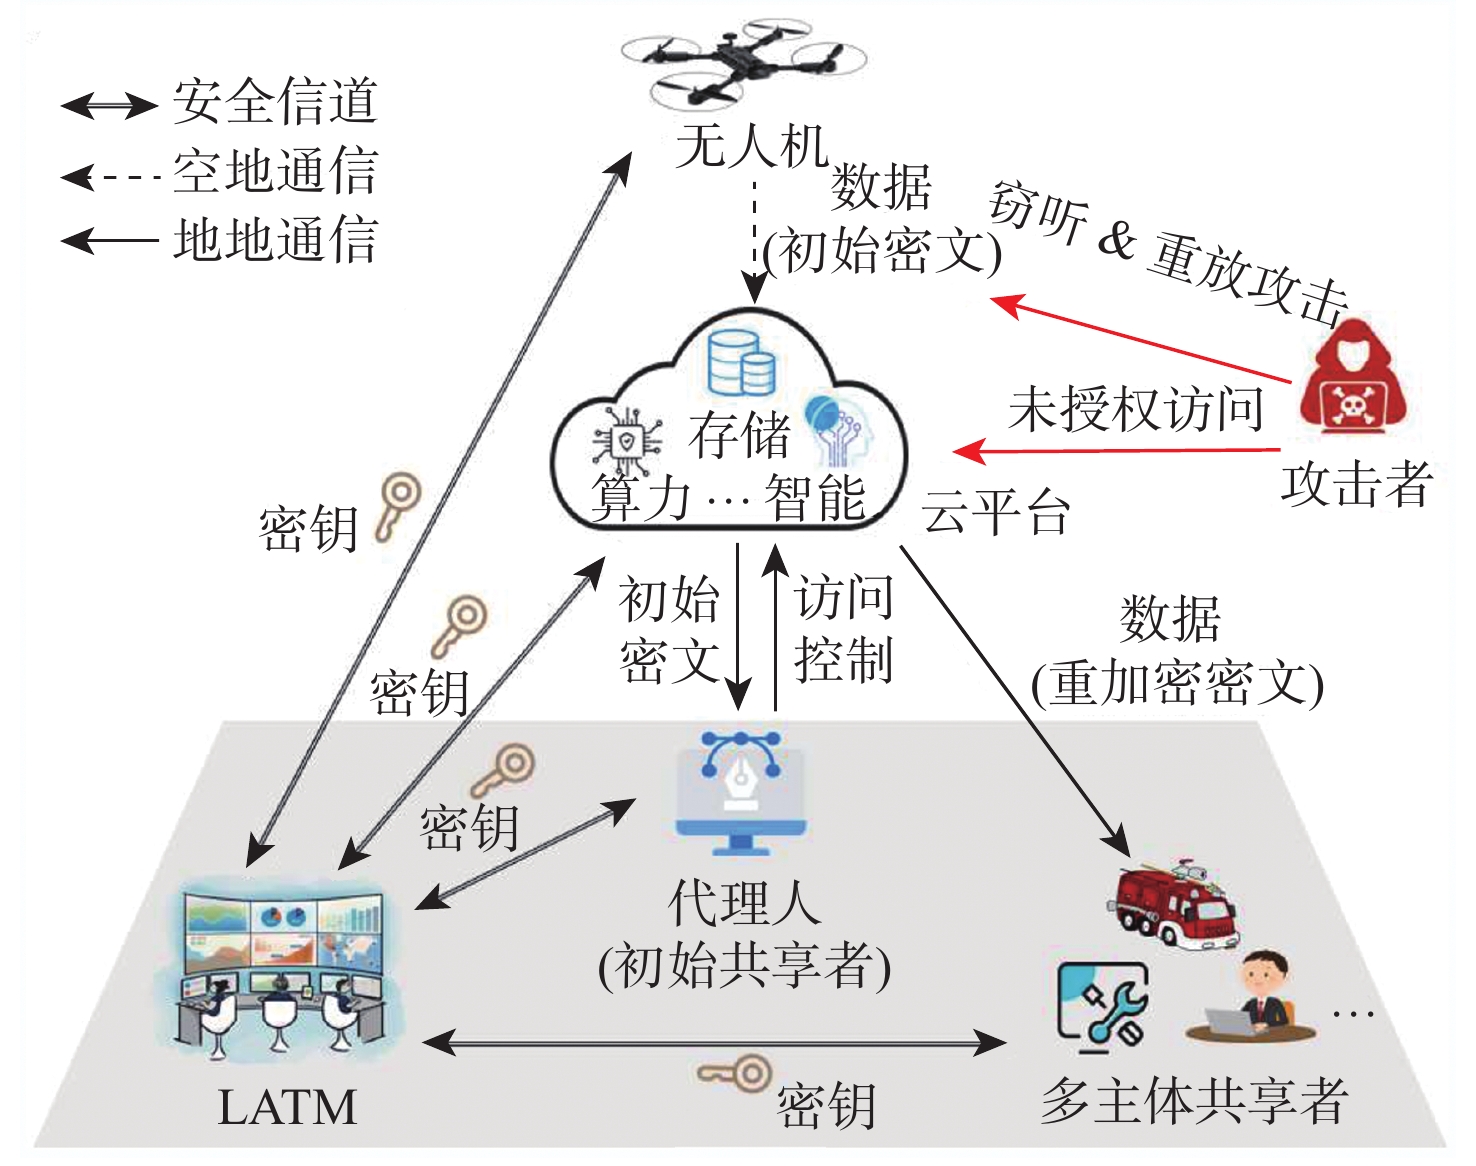
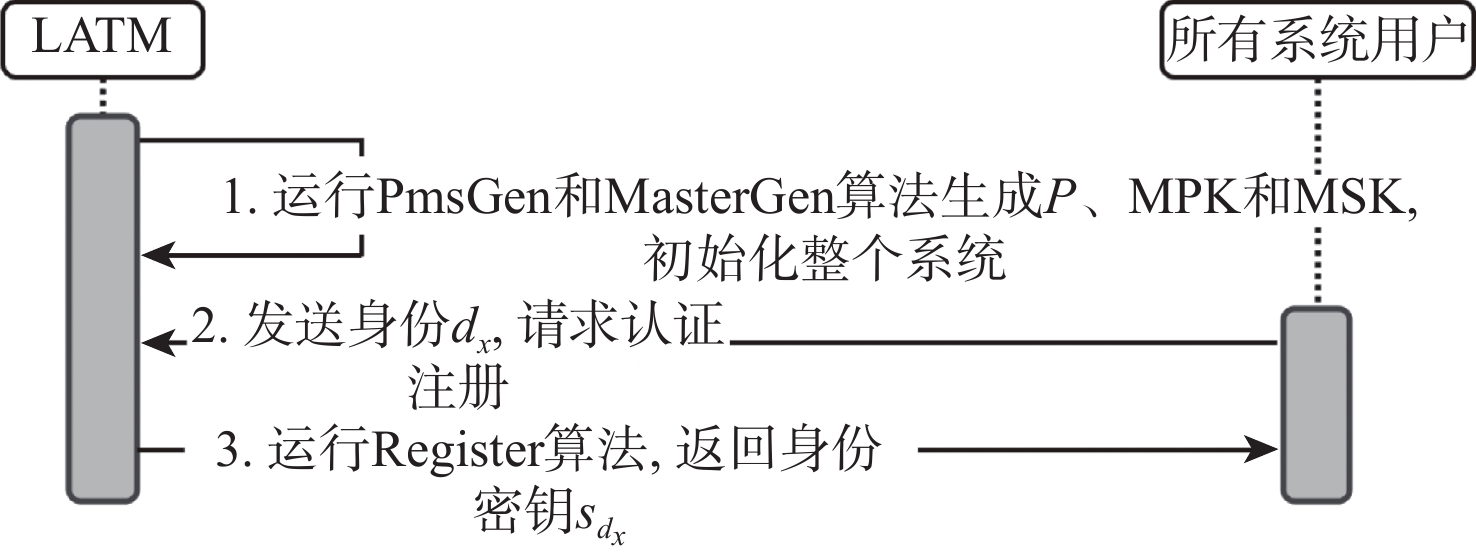
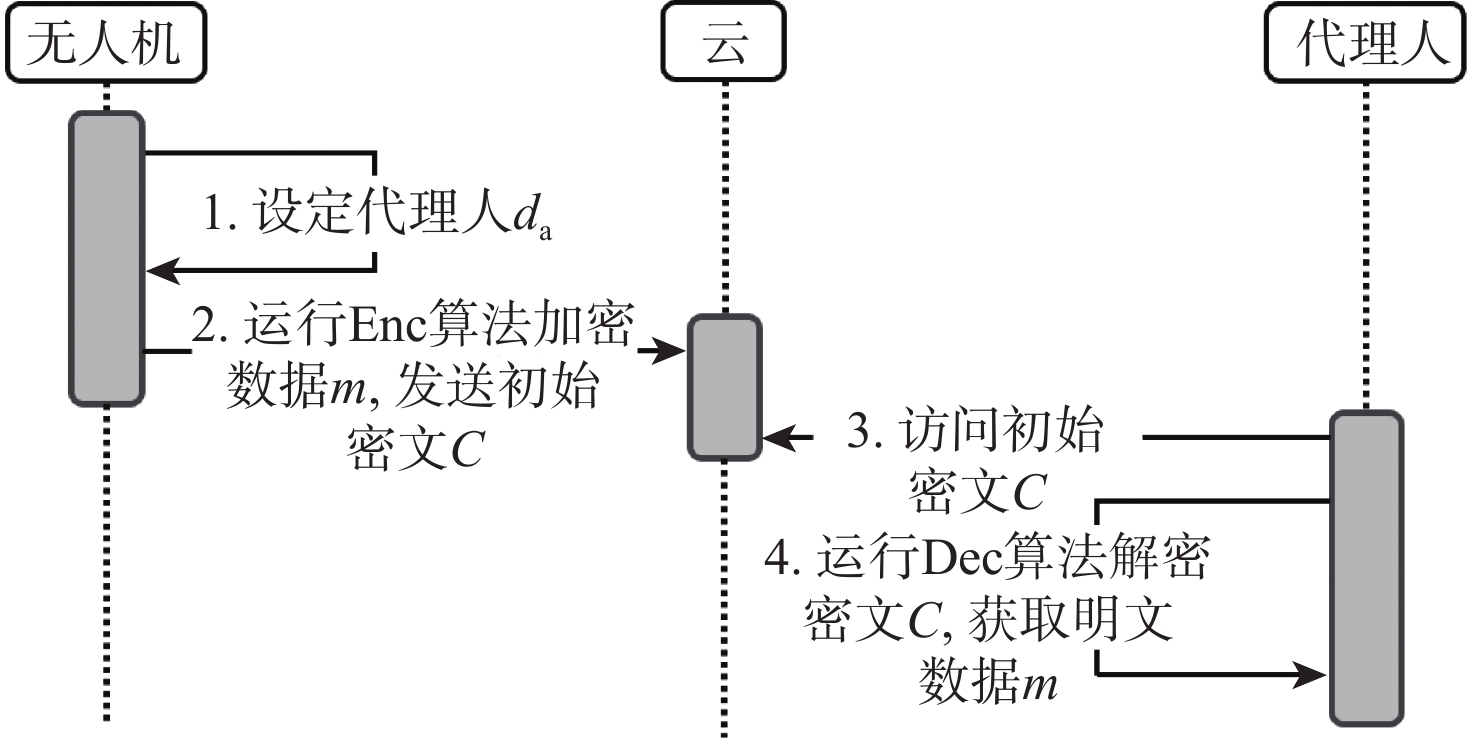
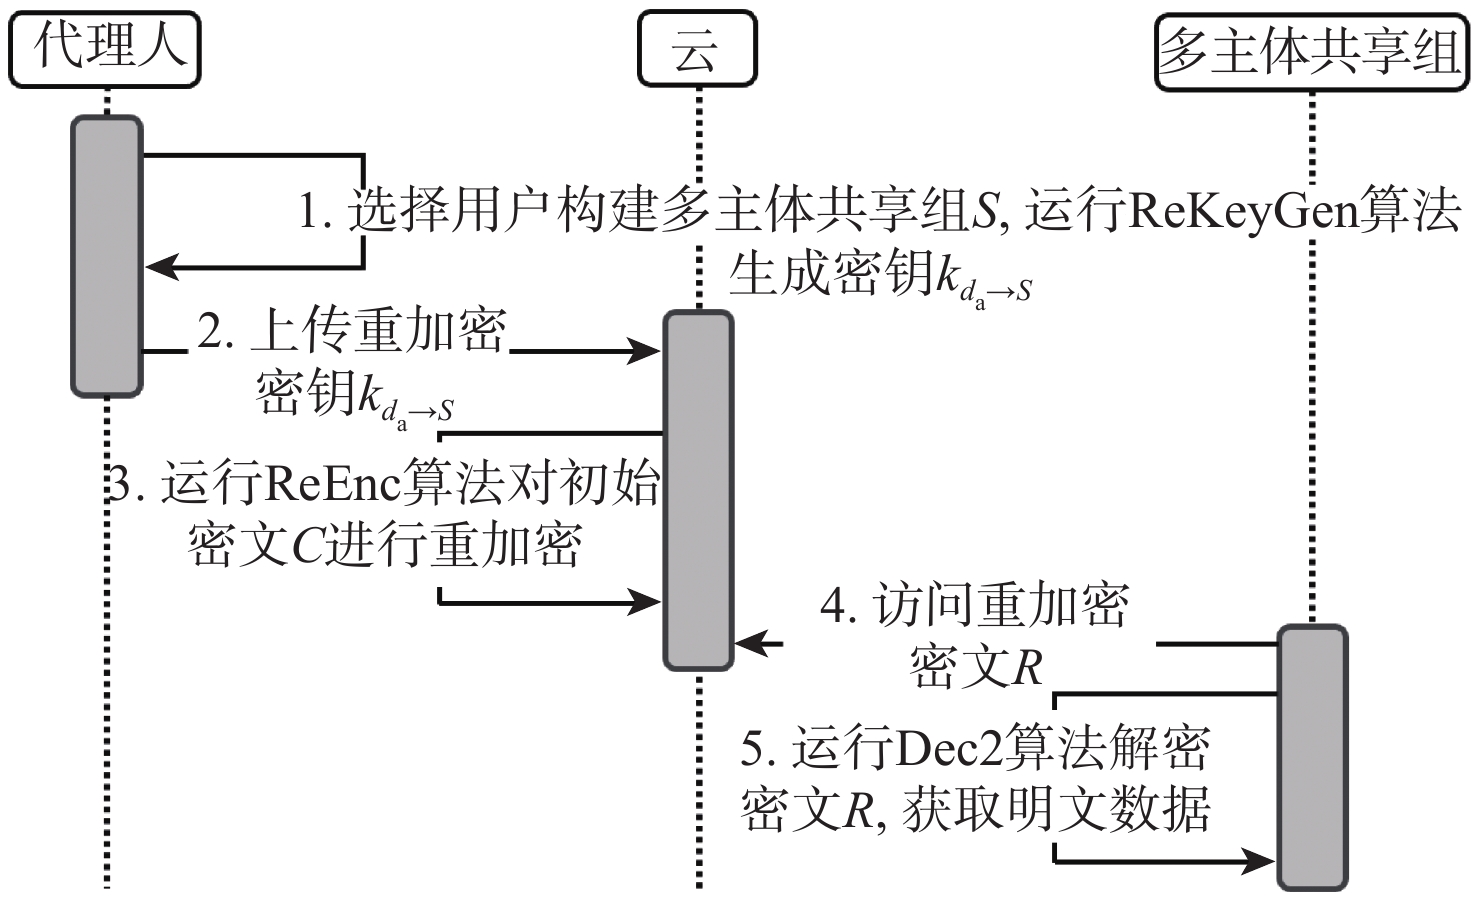
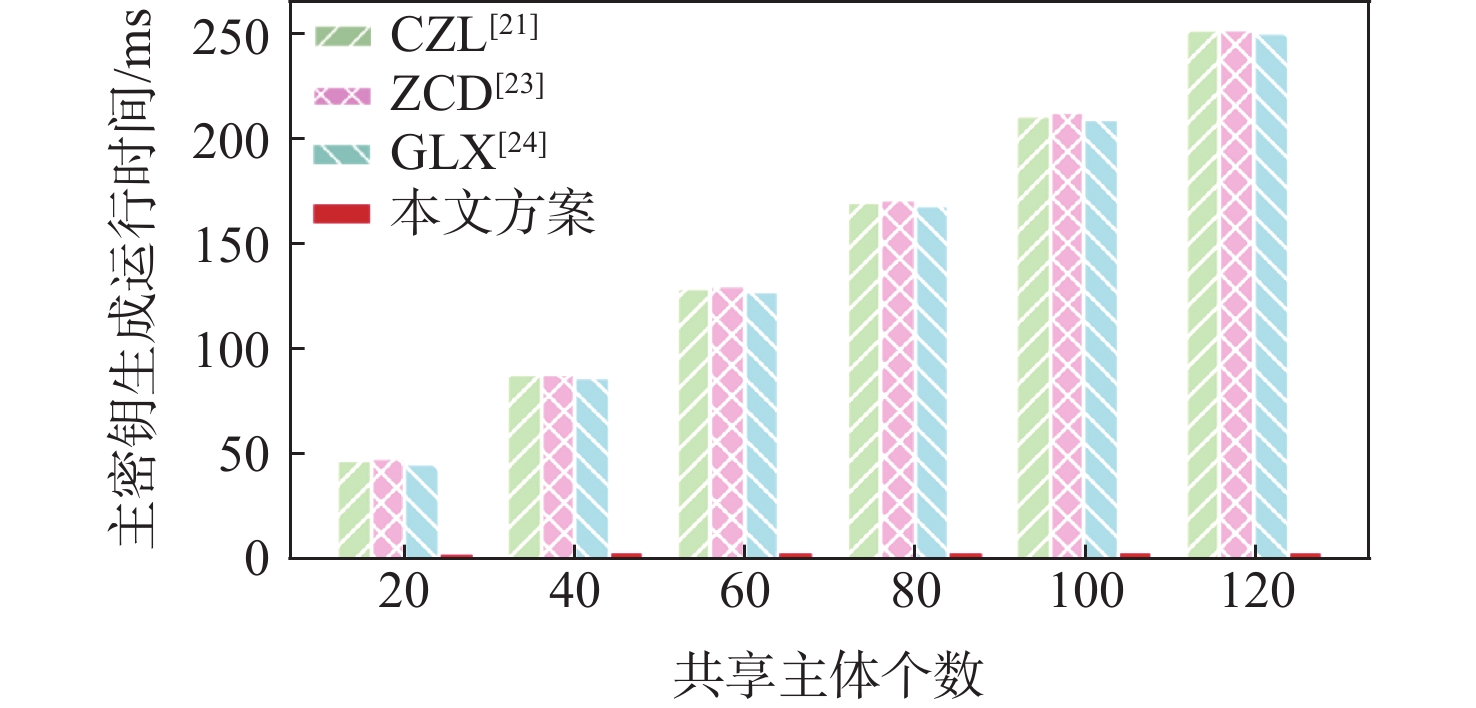
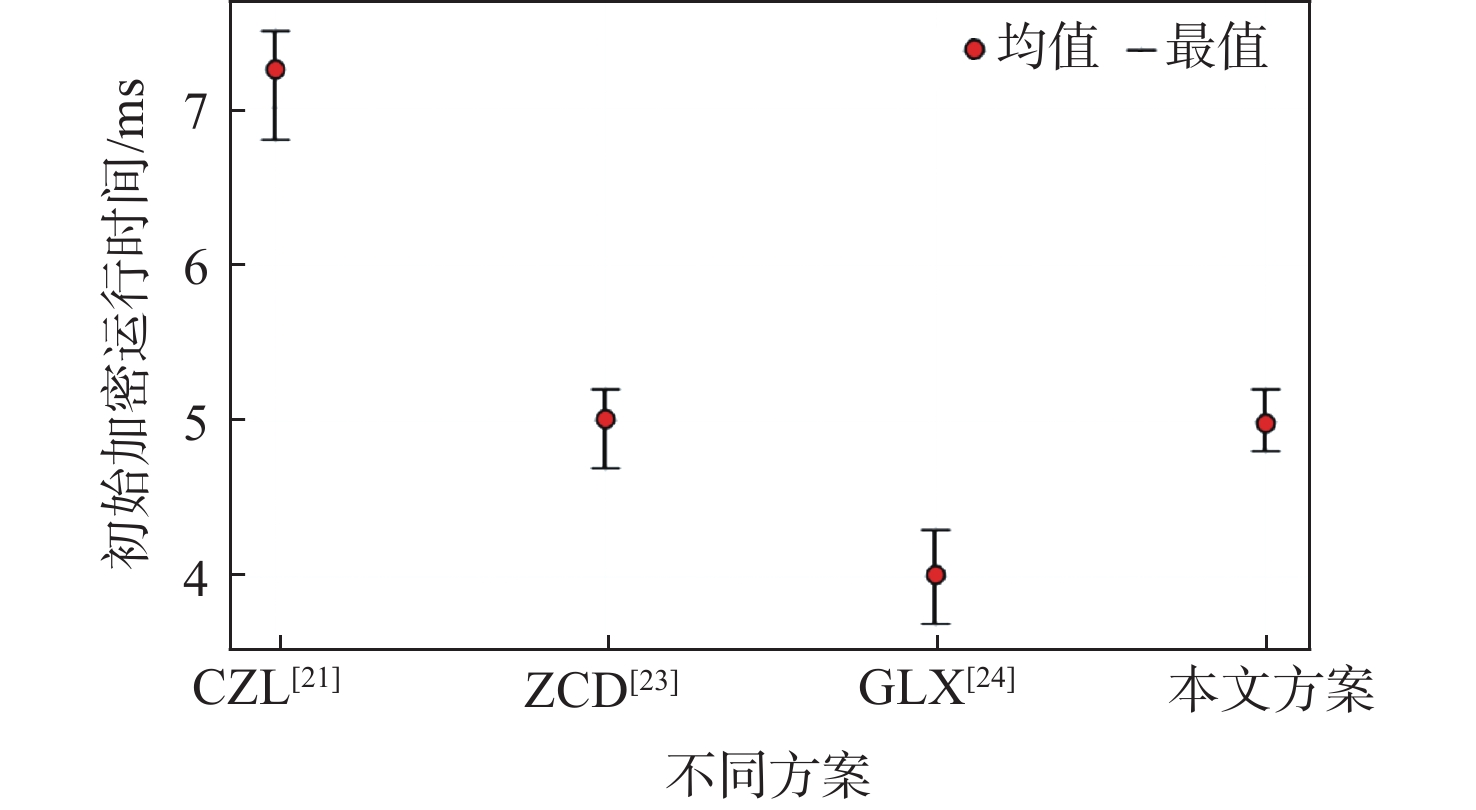
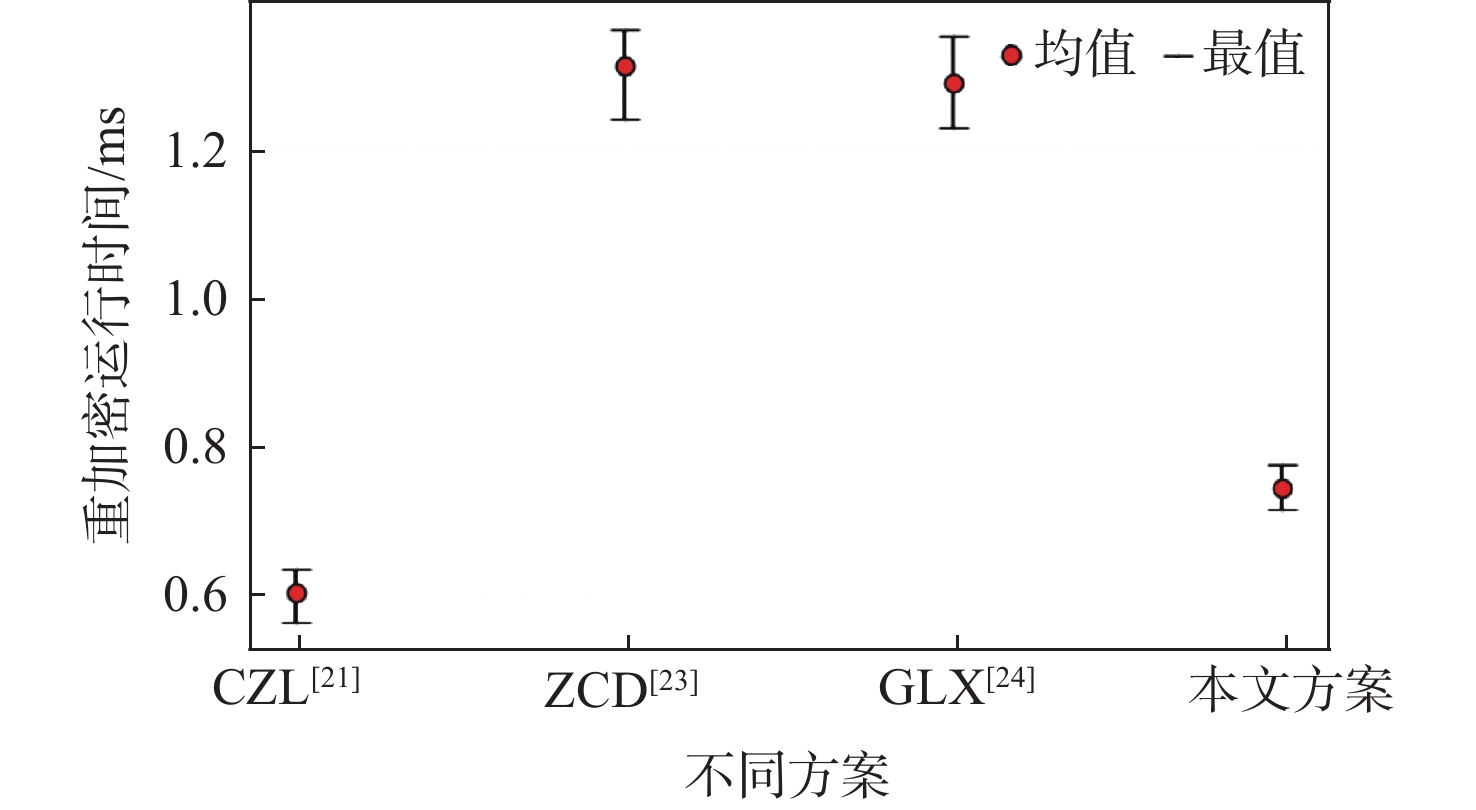
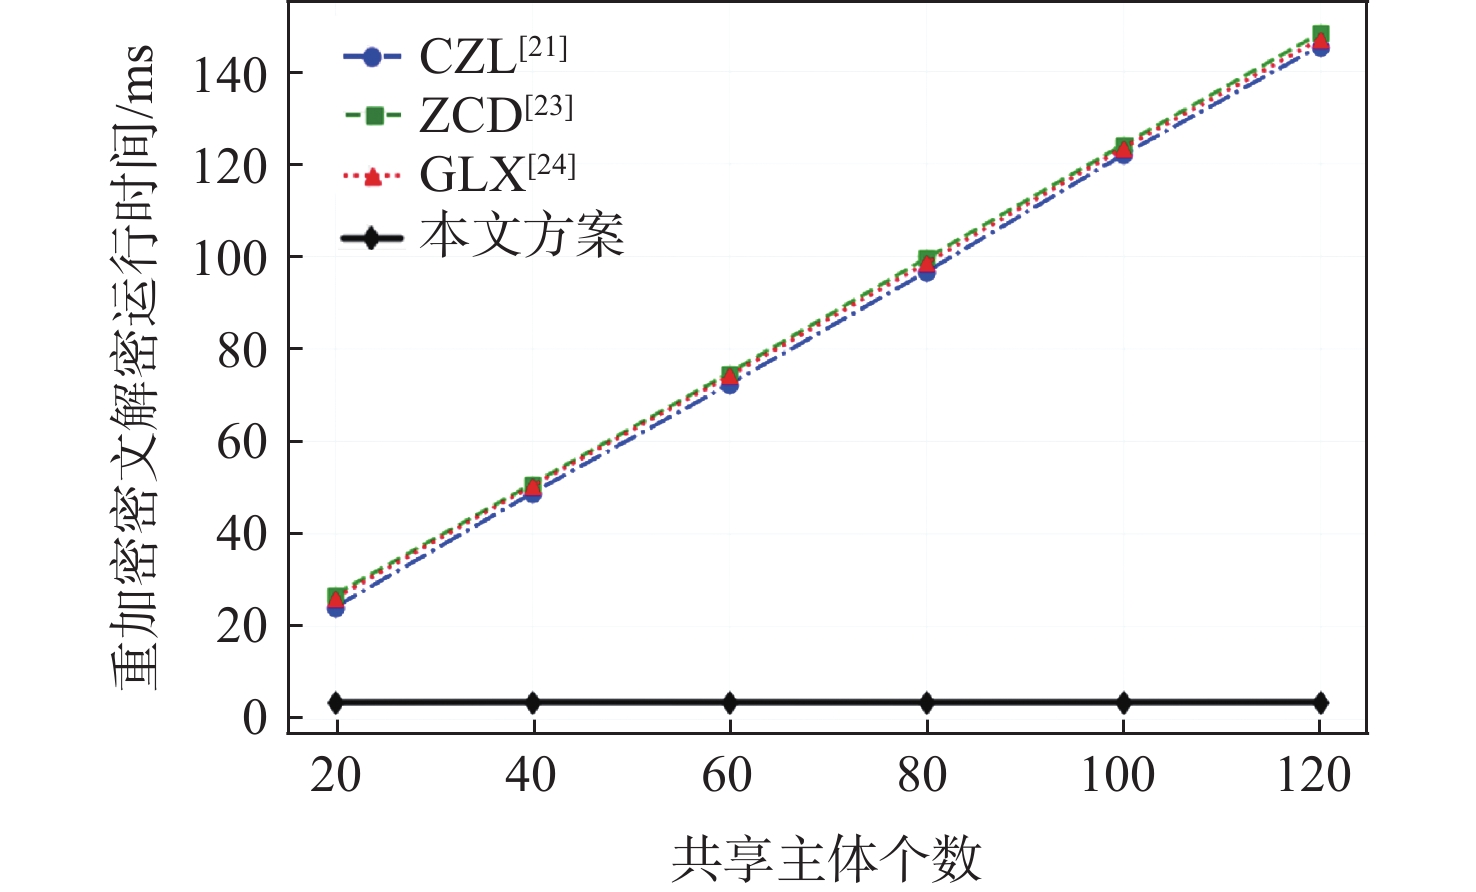
在开放动态的低空智联网中,无人机(UAV)运行数据共享面临着数据窃听、重放攻击和未授权访问等安全威胁,可能严重危及低空运行安全,保障该数据安全共享至关重要。现有方案利用身份基广播加密实现点对多点数据安全共享。然而,该类方案往往需预设共享组容量,限制了共享灵活性;此外,在解密过程中,共享者需为组内其他成员执行额外的数学运算,导致解密计算负担较重。因此,提出一种基于广播代理重加密的低空无人机运行数据安全共享方案。所提方案利用身份基广播加密与对称加密技术构建一种混合加密机制,通过密文重加密将点对点共享转化成点对多点共享。在点对多点共享过程中,所提方案支持用户仅持有固定长度的私钥即可实现无状态的数据群组共享且无需预设组容量,兼顾共享安全性、灵活性和高效性。实验结果表明:在点对点共享中,所提方案加解密计算开销固定不变;在点对多点共享中,相比次优方案,所提方案重加密密钥生成时间开销降低40%以上,重加密密文解密运行时间约为固定的3.6 ms。

密集无人机目标雷达非凸DOA估计方法
何贵栋, 雷鹏, 王俊
2026, 52(9): 3100-3107. doi: 10.13700/j.bh.1001-5965.2025.0387
摘要:
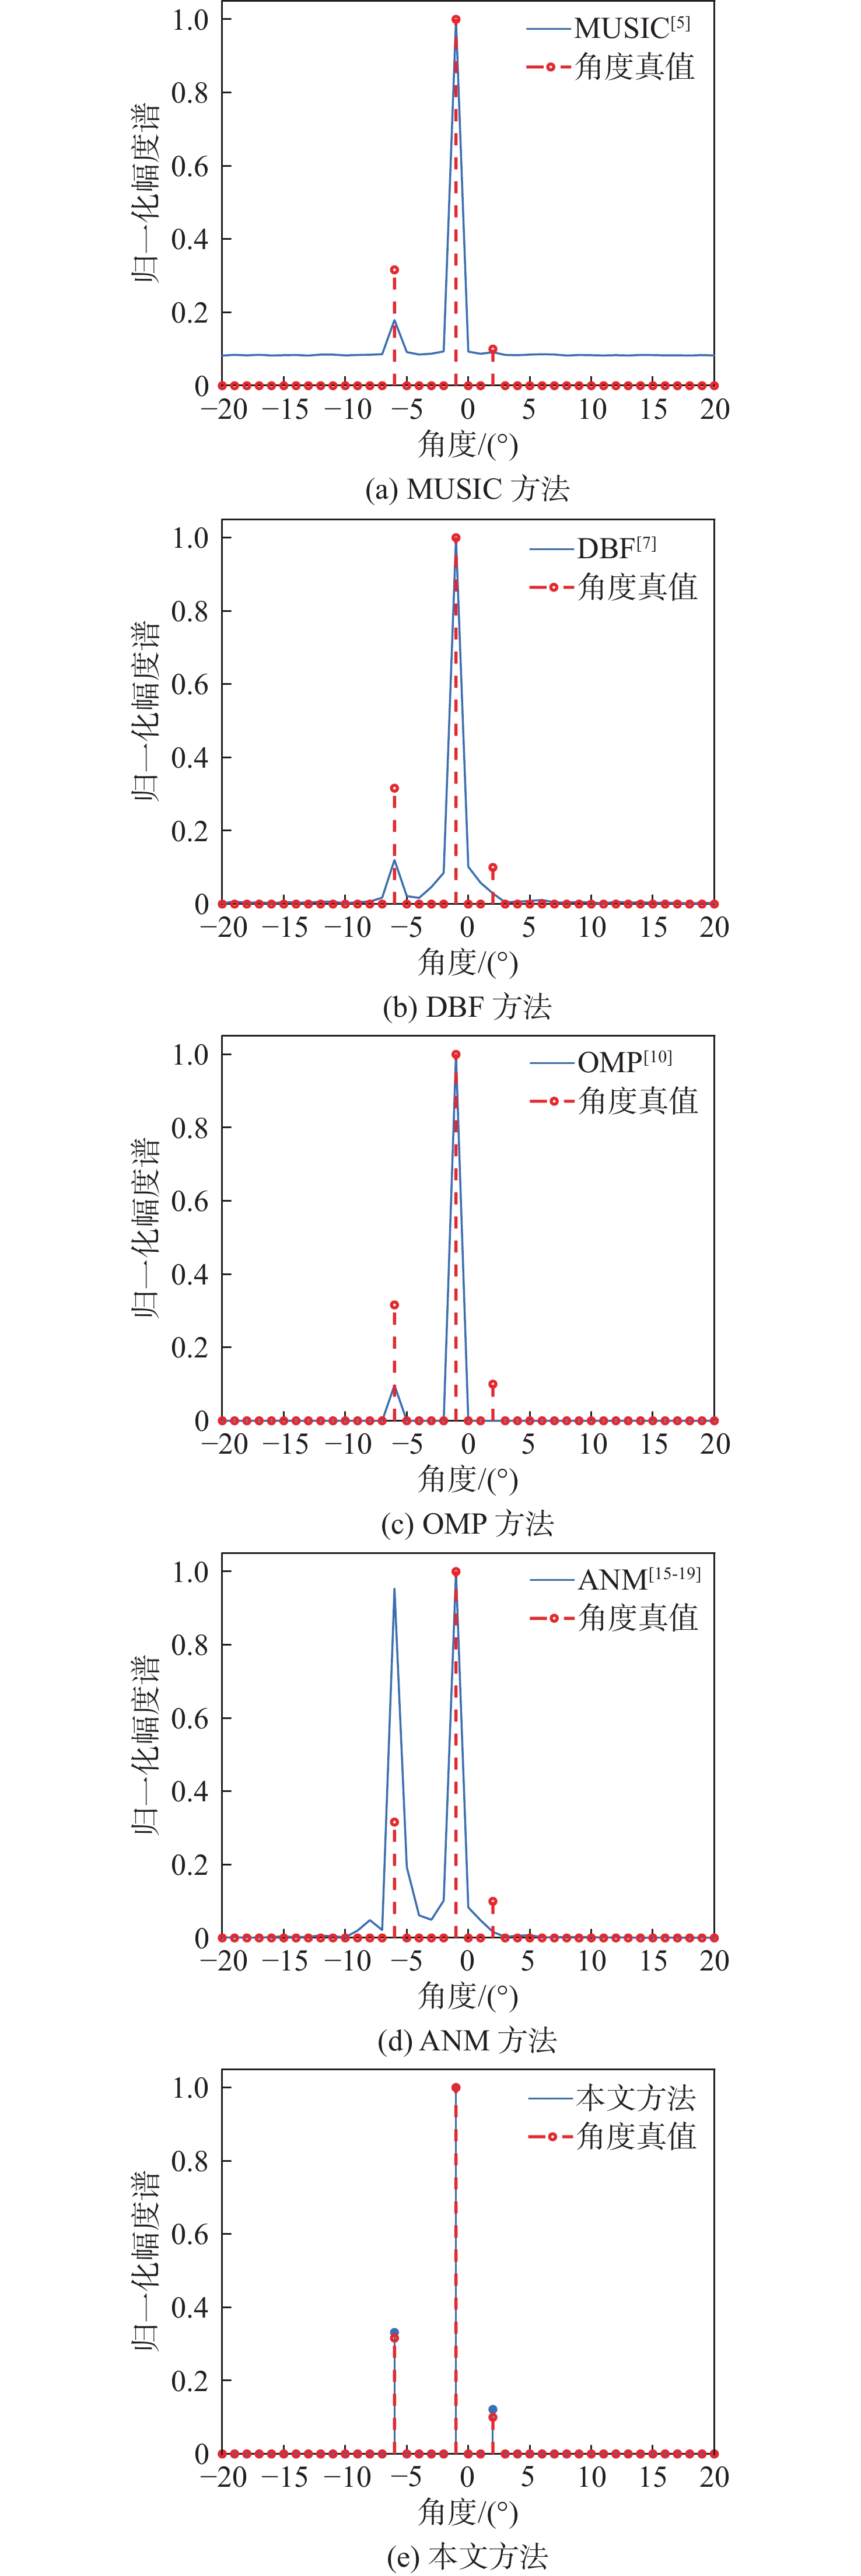
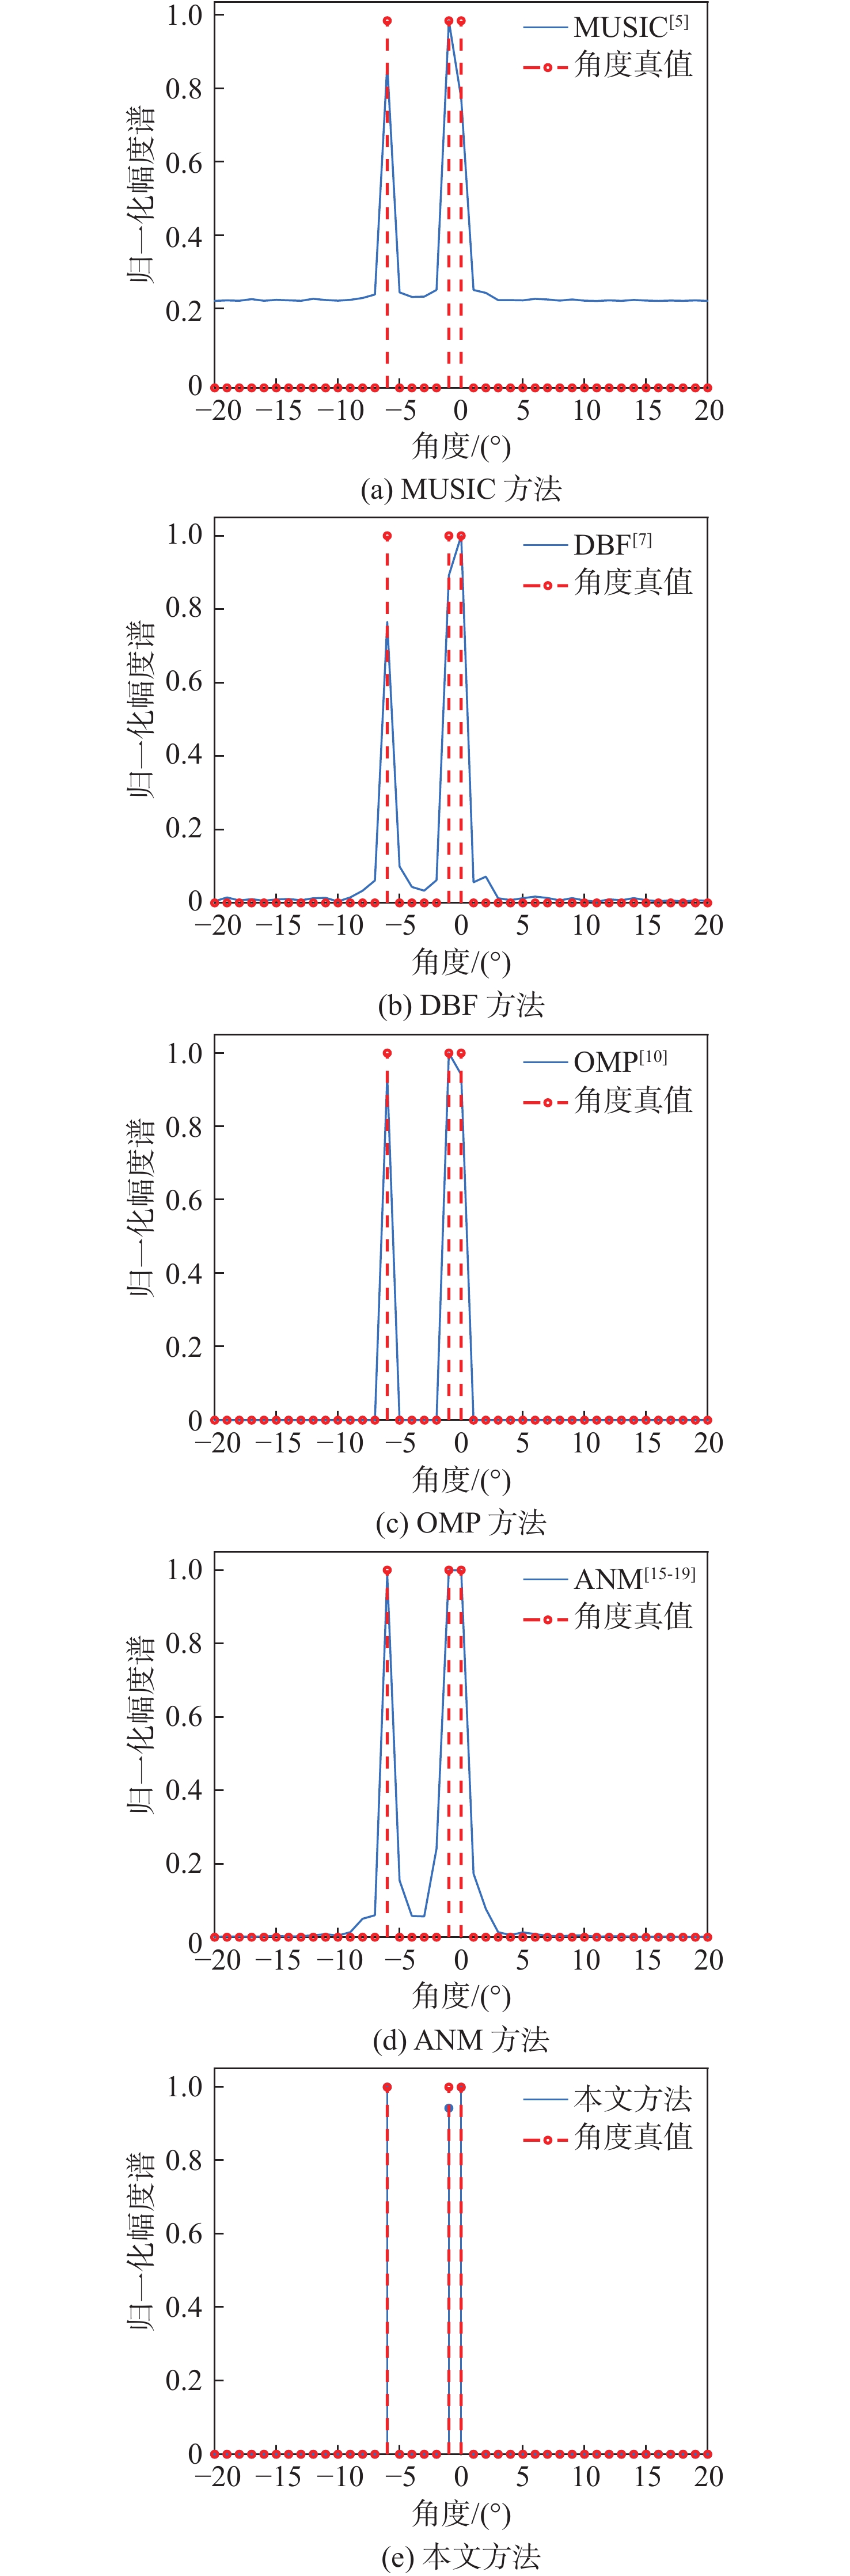
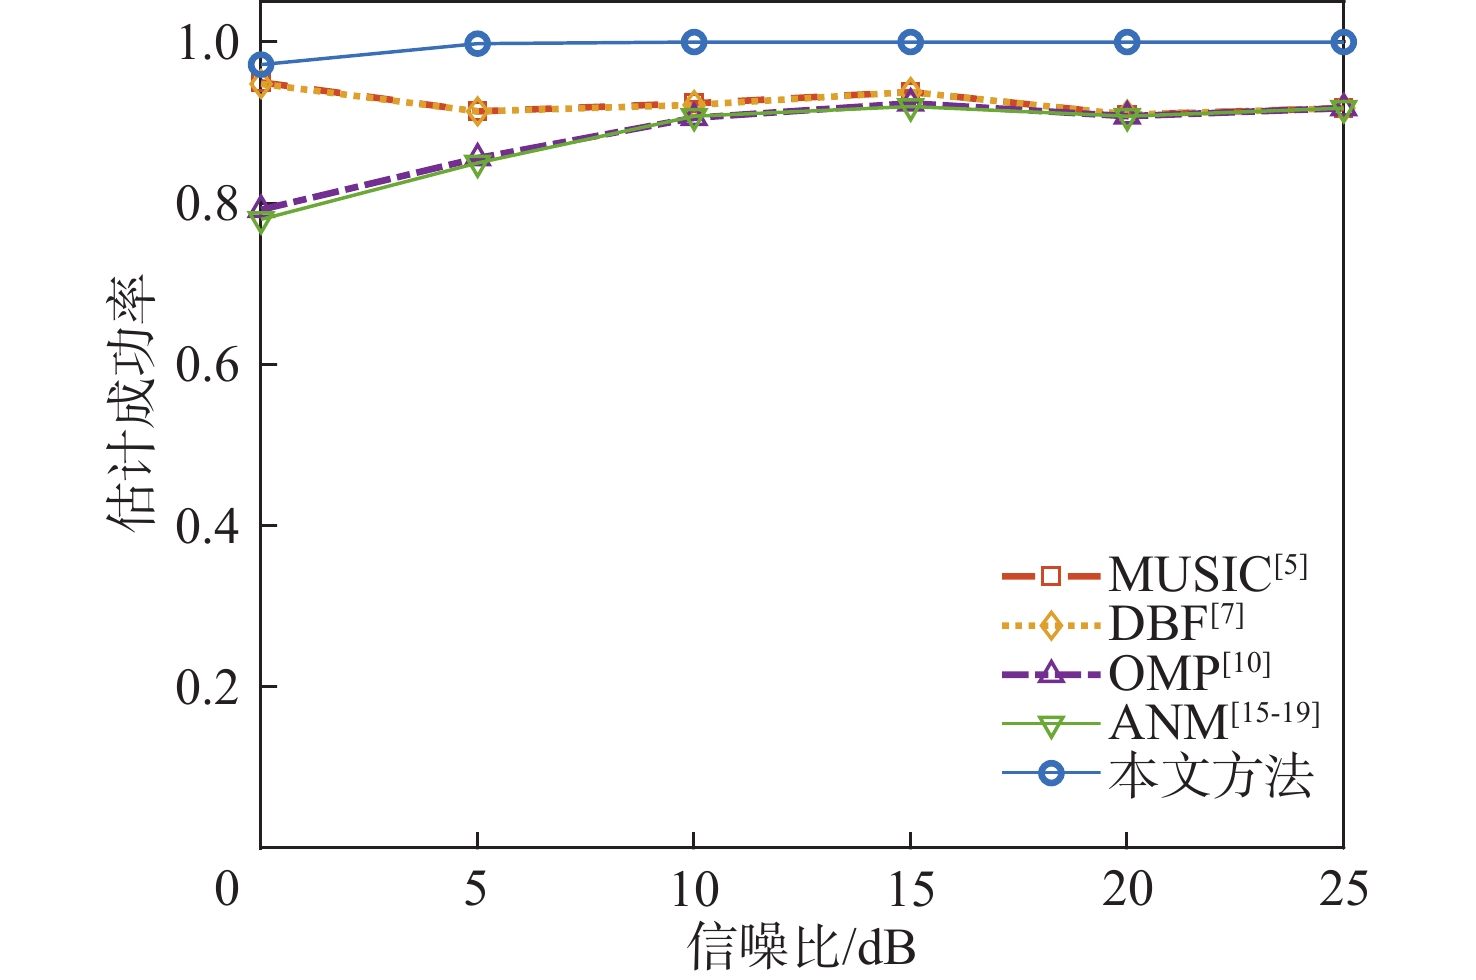
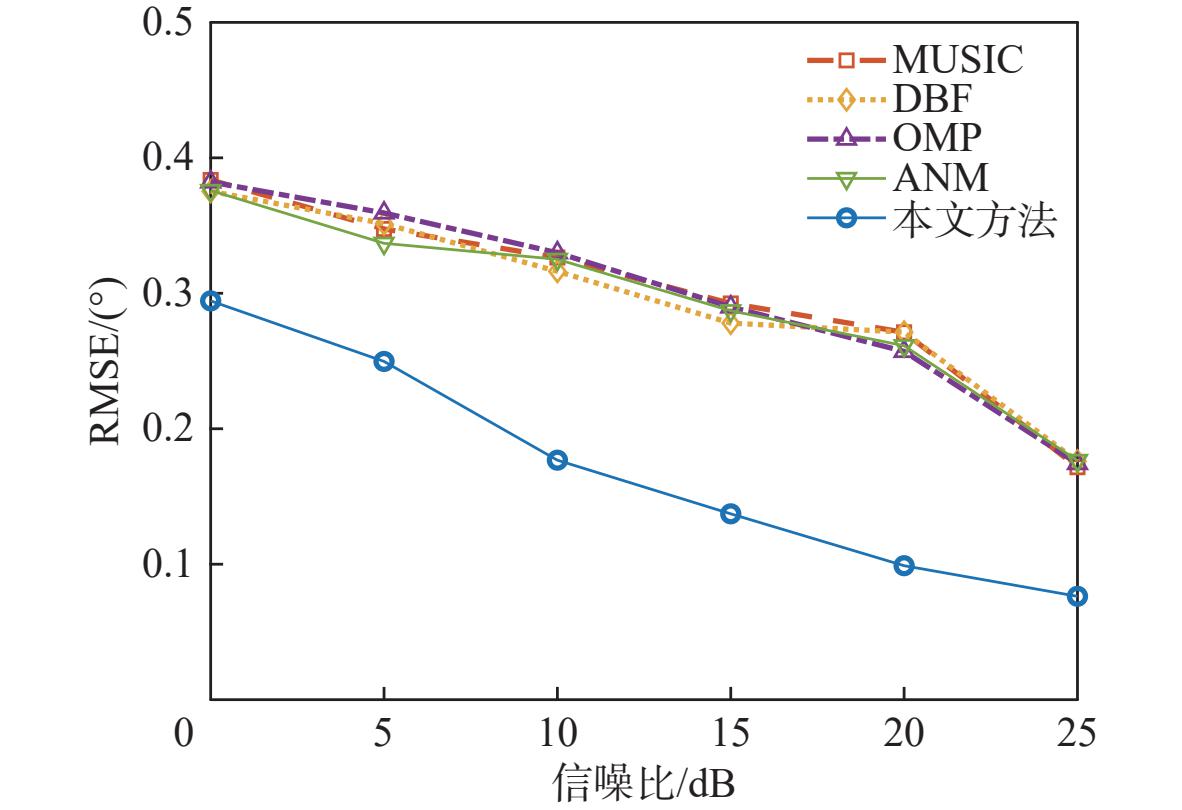
随着低空经济的蓬勃发展,无人机(UAV)在物流、巡检、监测等领域得到广泛应用,其规模化部署带来了对目标检测与识别能力的更高要求。然而,在实际场景中,密集无人机常导致多目标角度接近、回波能量差异显著,给传统到达角估计方法带来较大挑战。为此,提出一种基于非凸优化的到达角(DOA)估计方法,利用协方差矩阵特征值分析自适应估计近角目标数目,避免对先验信息的依赖;首先构建引入拉普拉斯先验的非凸稀疏约束模型,在保留角度离散化的同时弱化栅格失配影响,并通过迭代优化实现超分辨角度估计;所设计的非凸正则项在强弱目标共存条件下具备抑制主瓣干扰与提升弱目标检测能力的特性,从而增强了对回波能量不一致的鲁棒性。仿真实验表明:所提方法在复杂无人机探测中的有效性与鲁棒性具有更高的估计成功率与估计精度。

基于大模型属性解析的空地行人检索方法
谭荃戈, 王蓉, 廖曼丞, 李欣
2026, 52(9): 3108-3116. doi: 10.13700/j.bh.1001-5965.2025.0834
摘要:
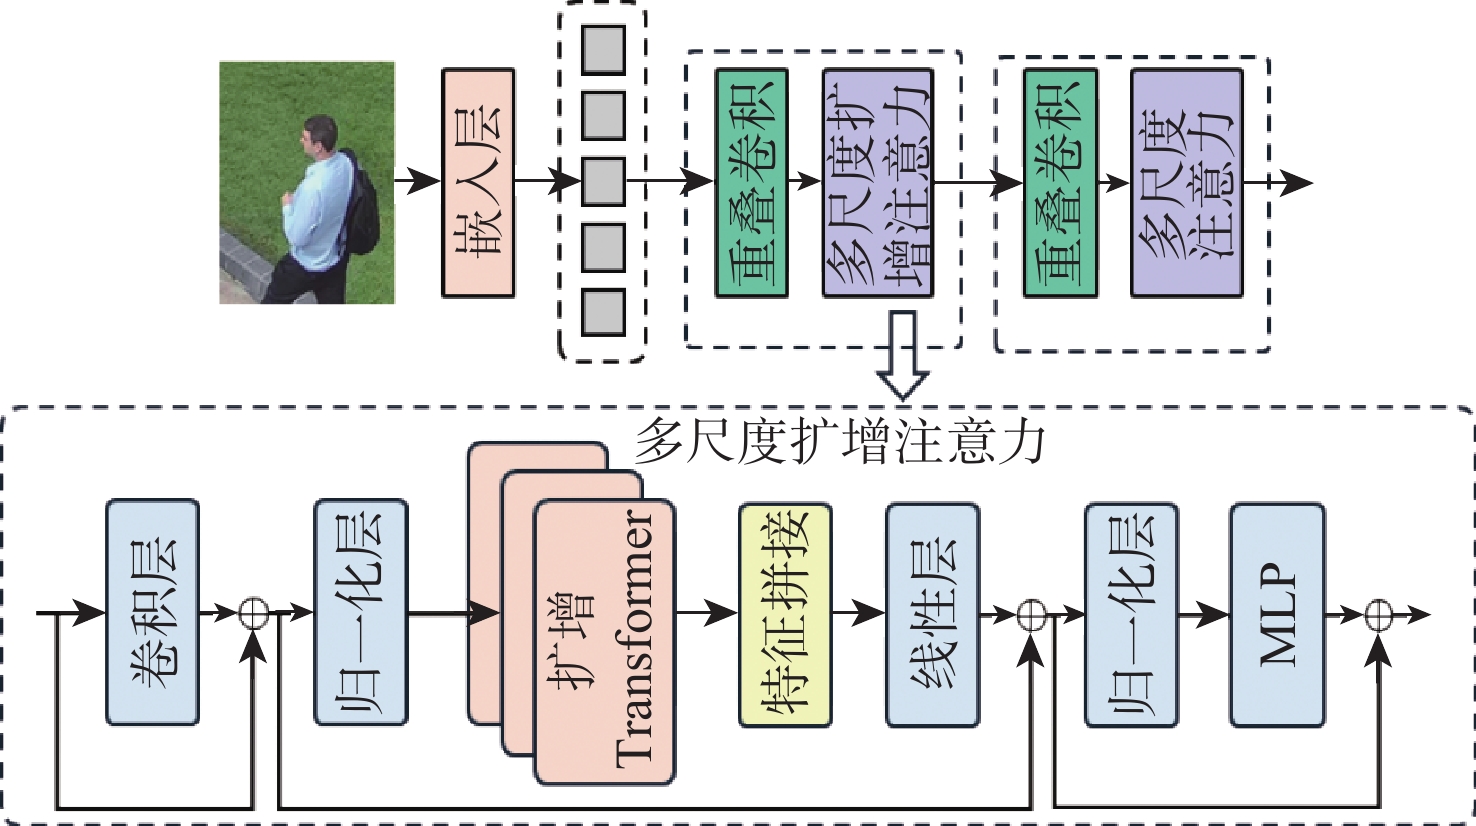
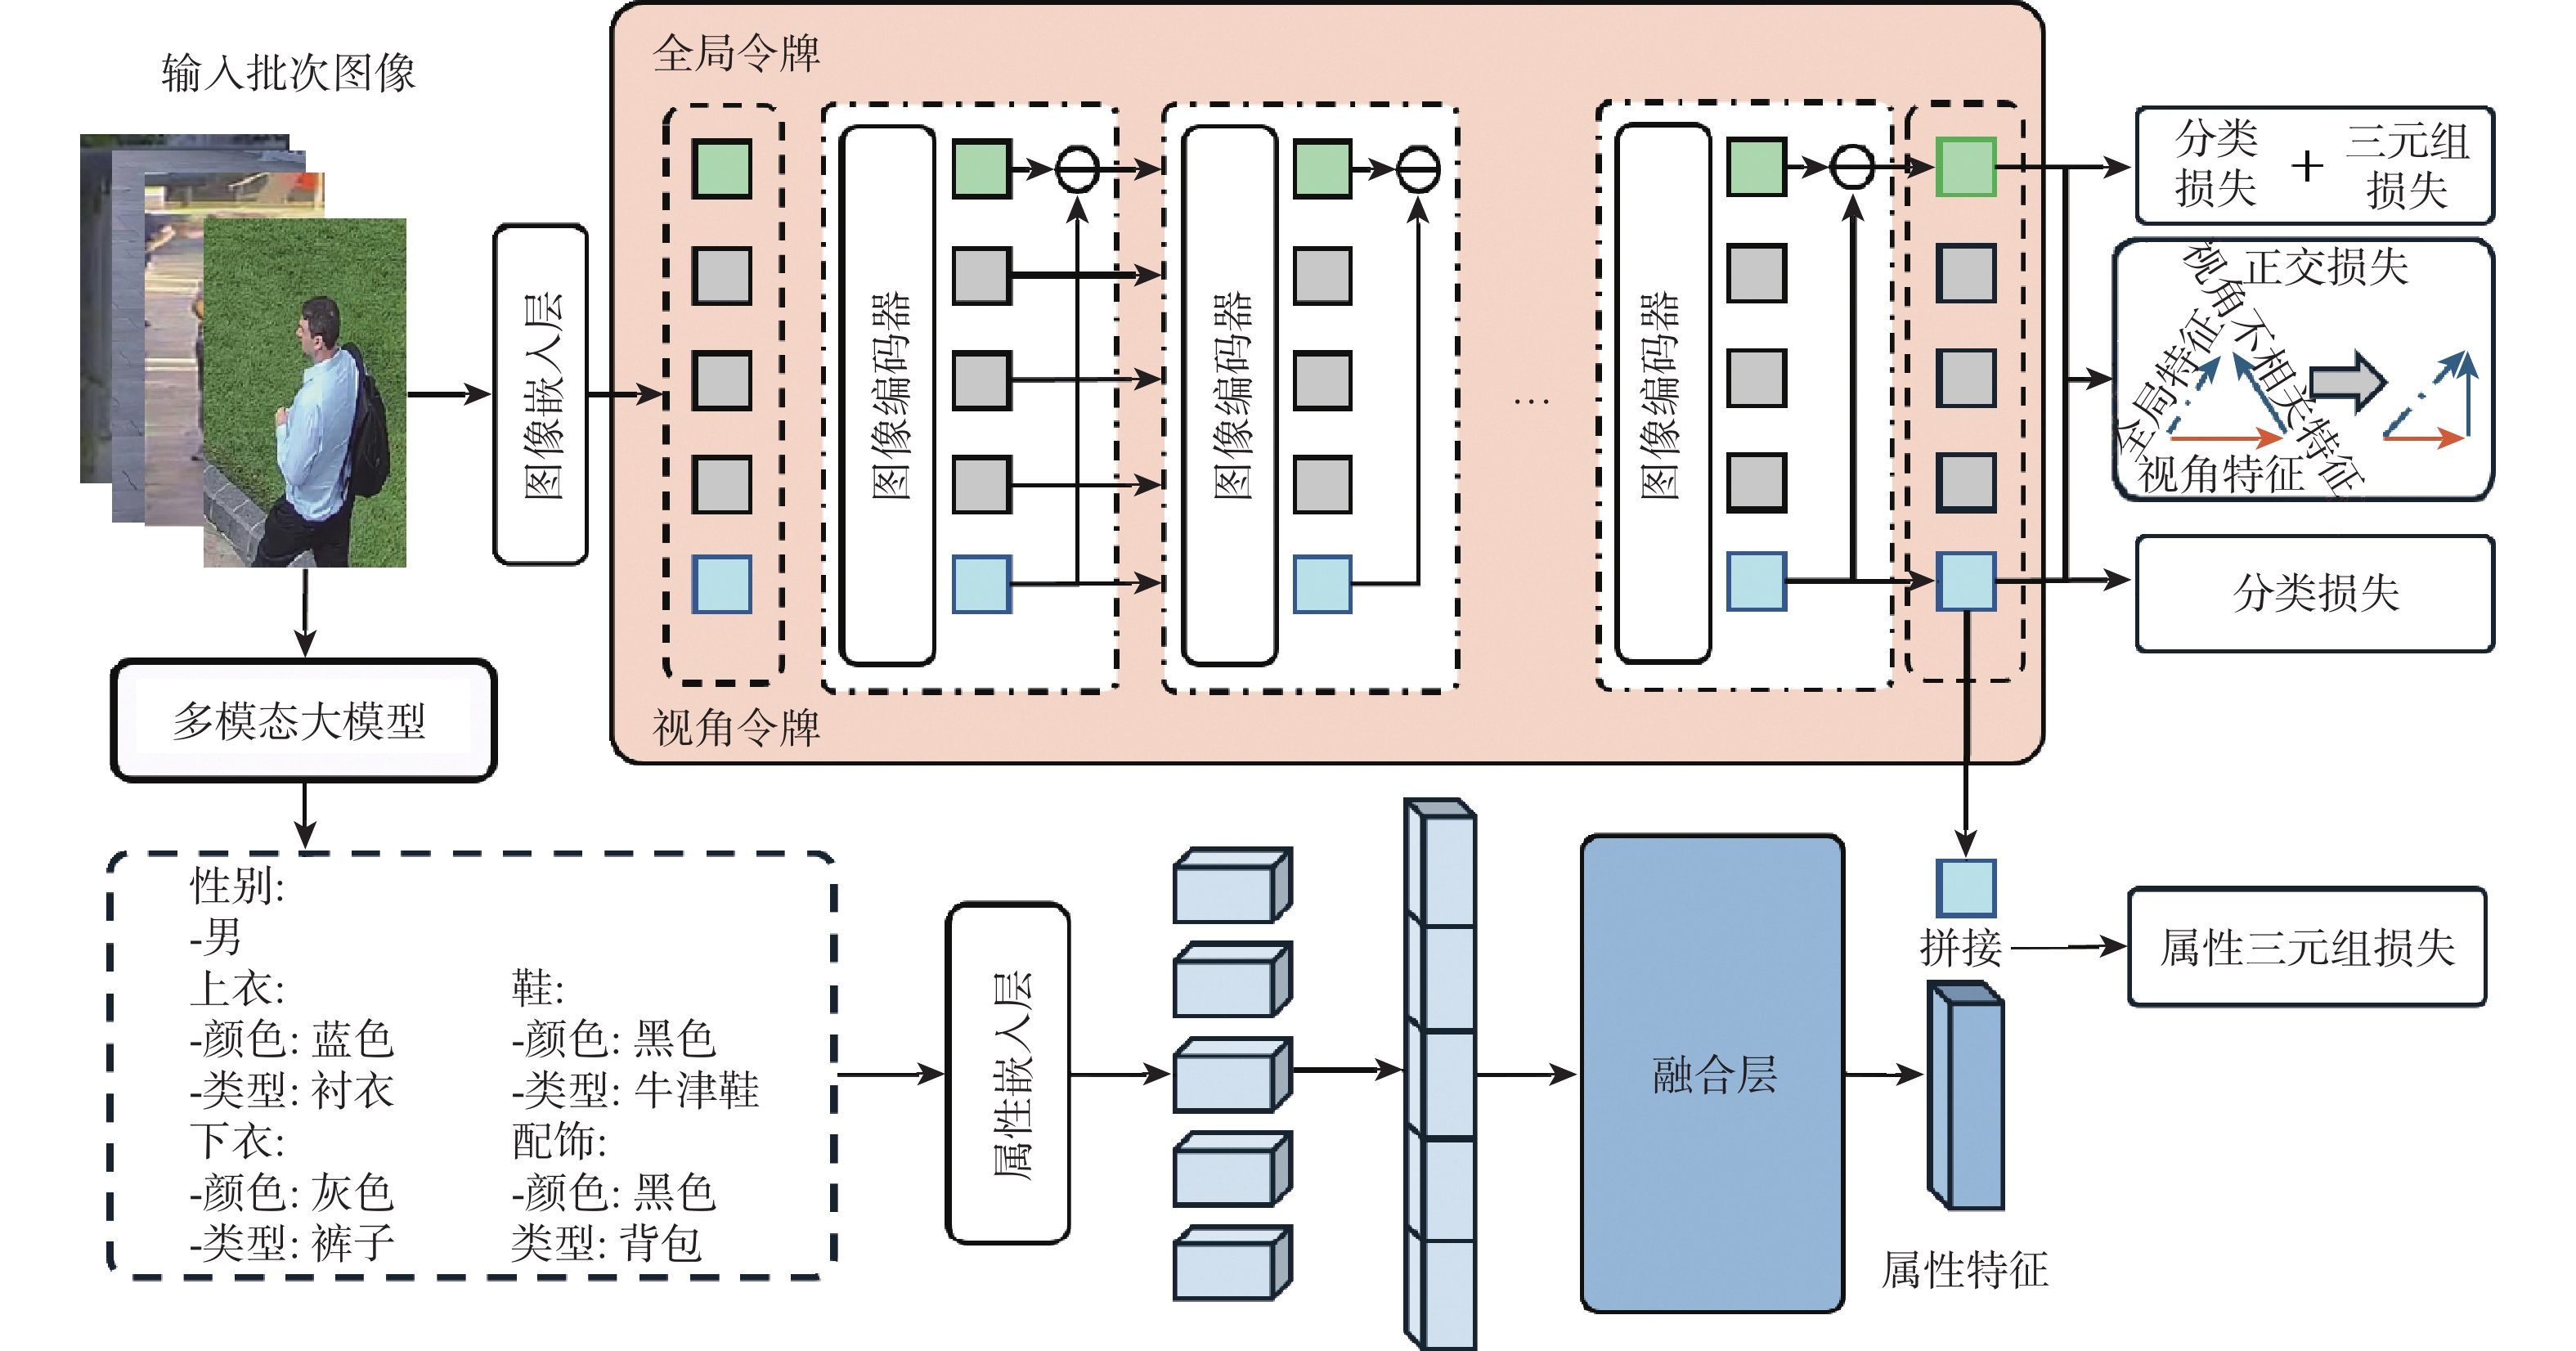
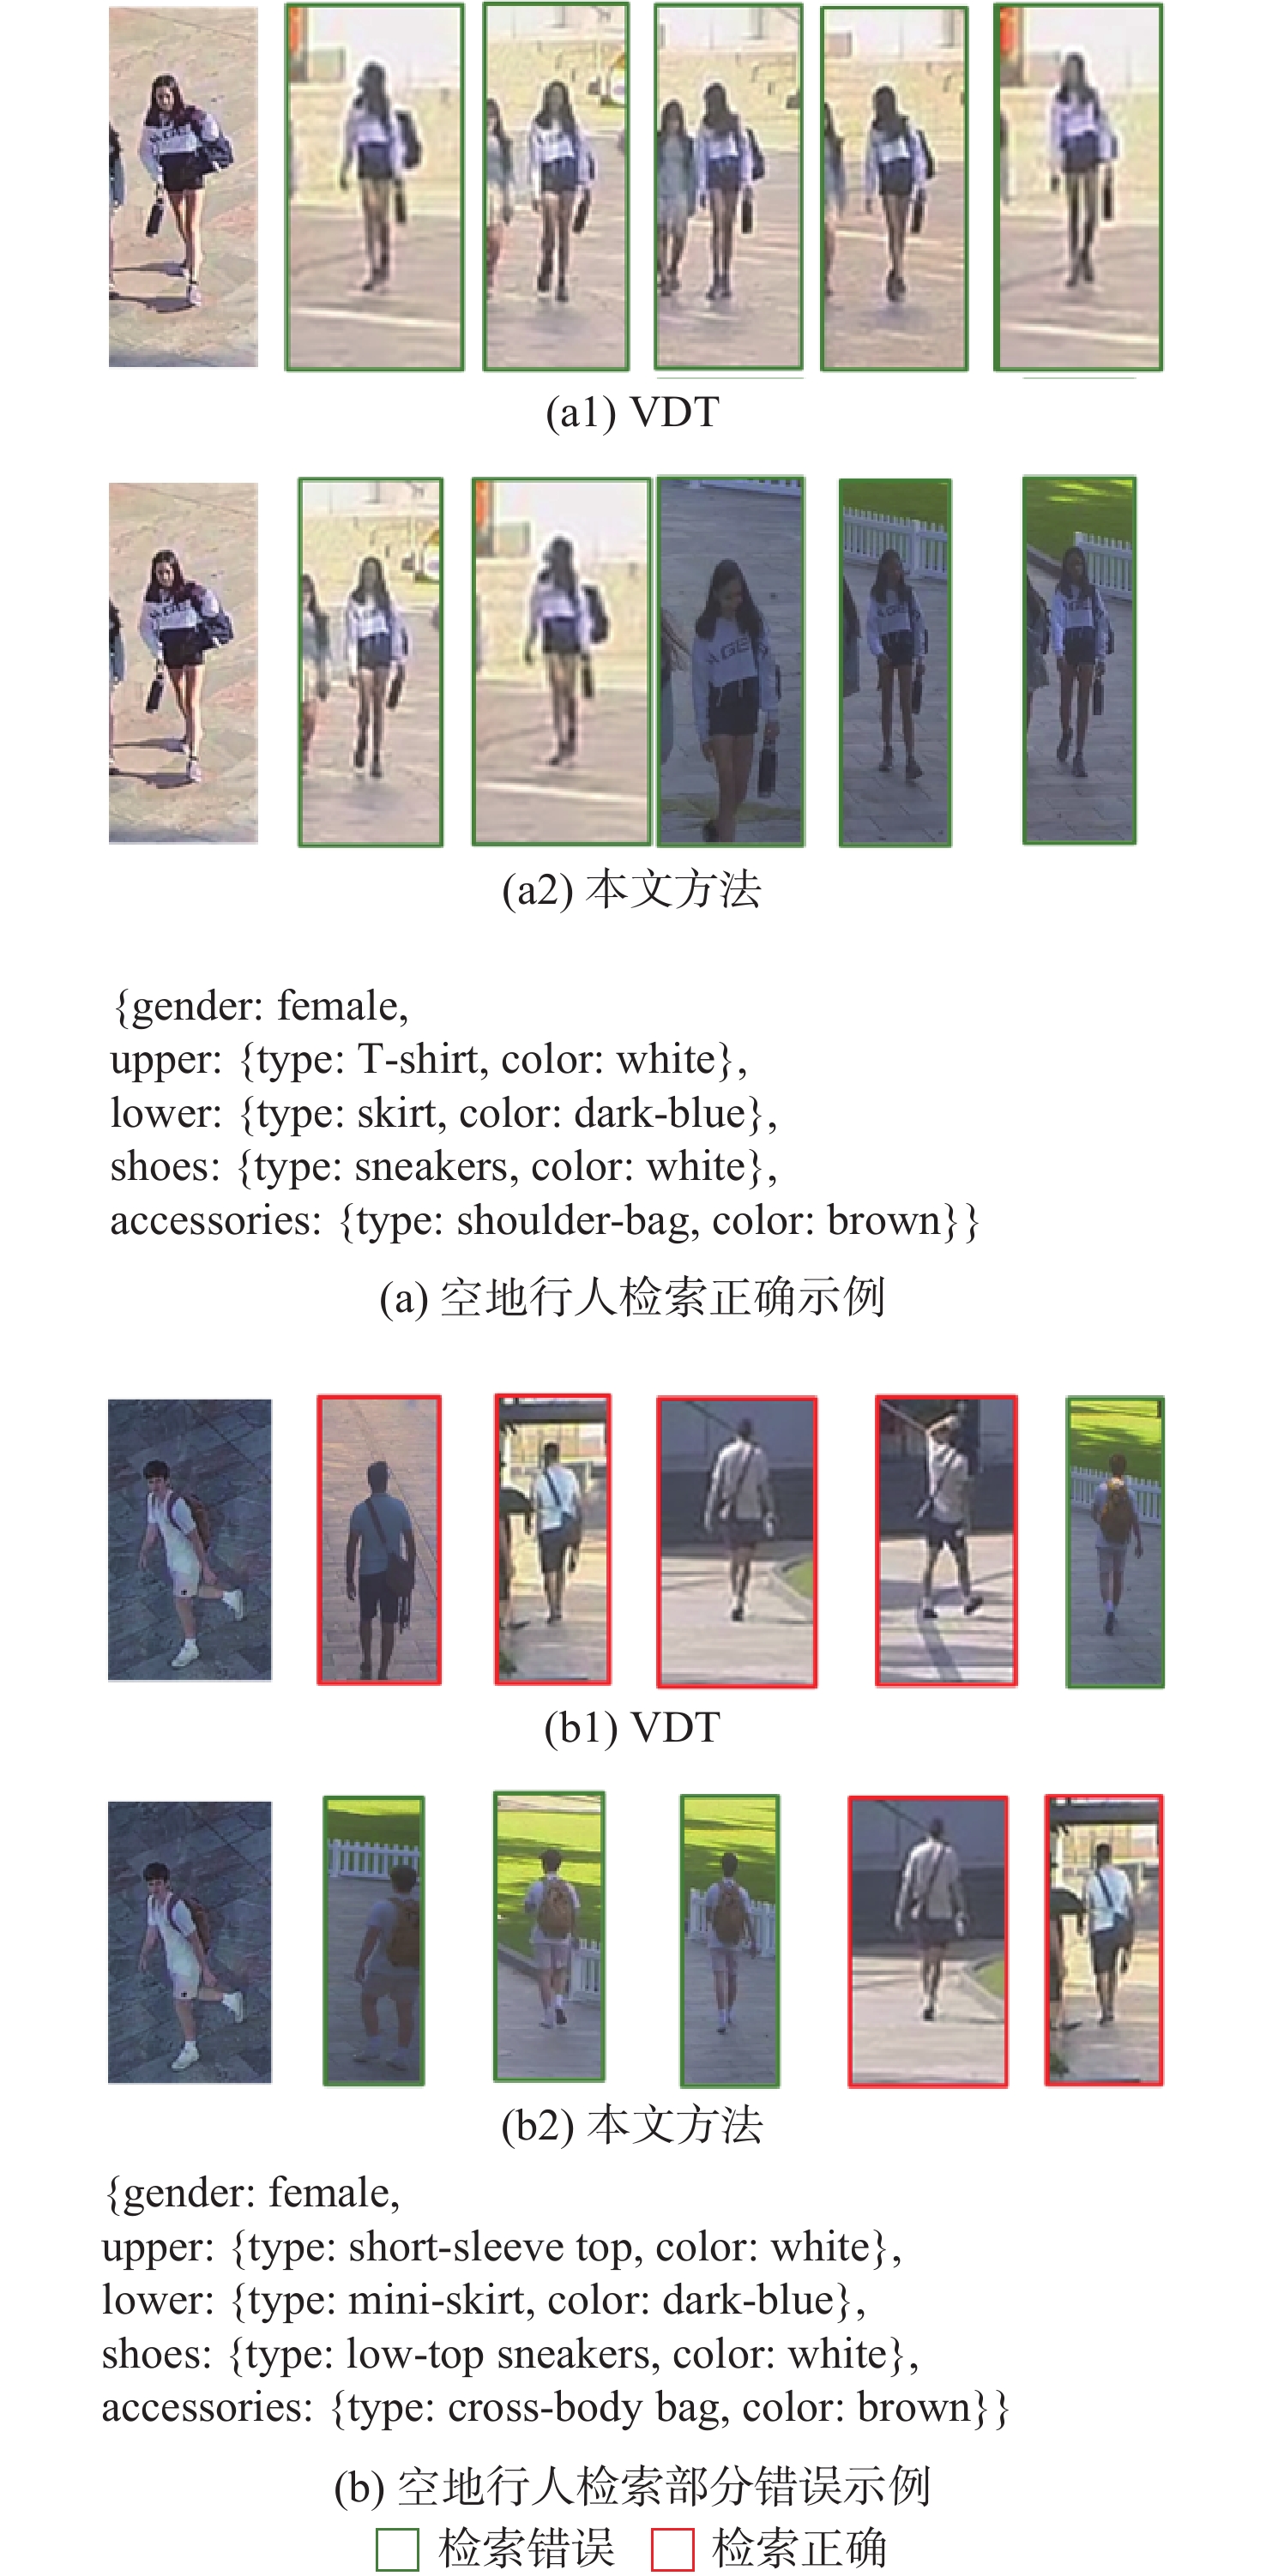
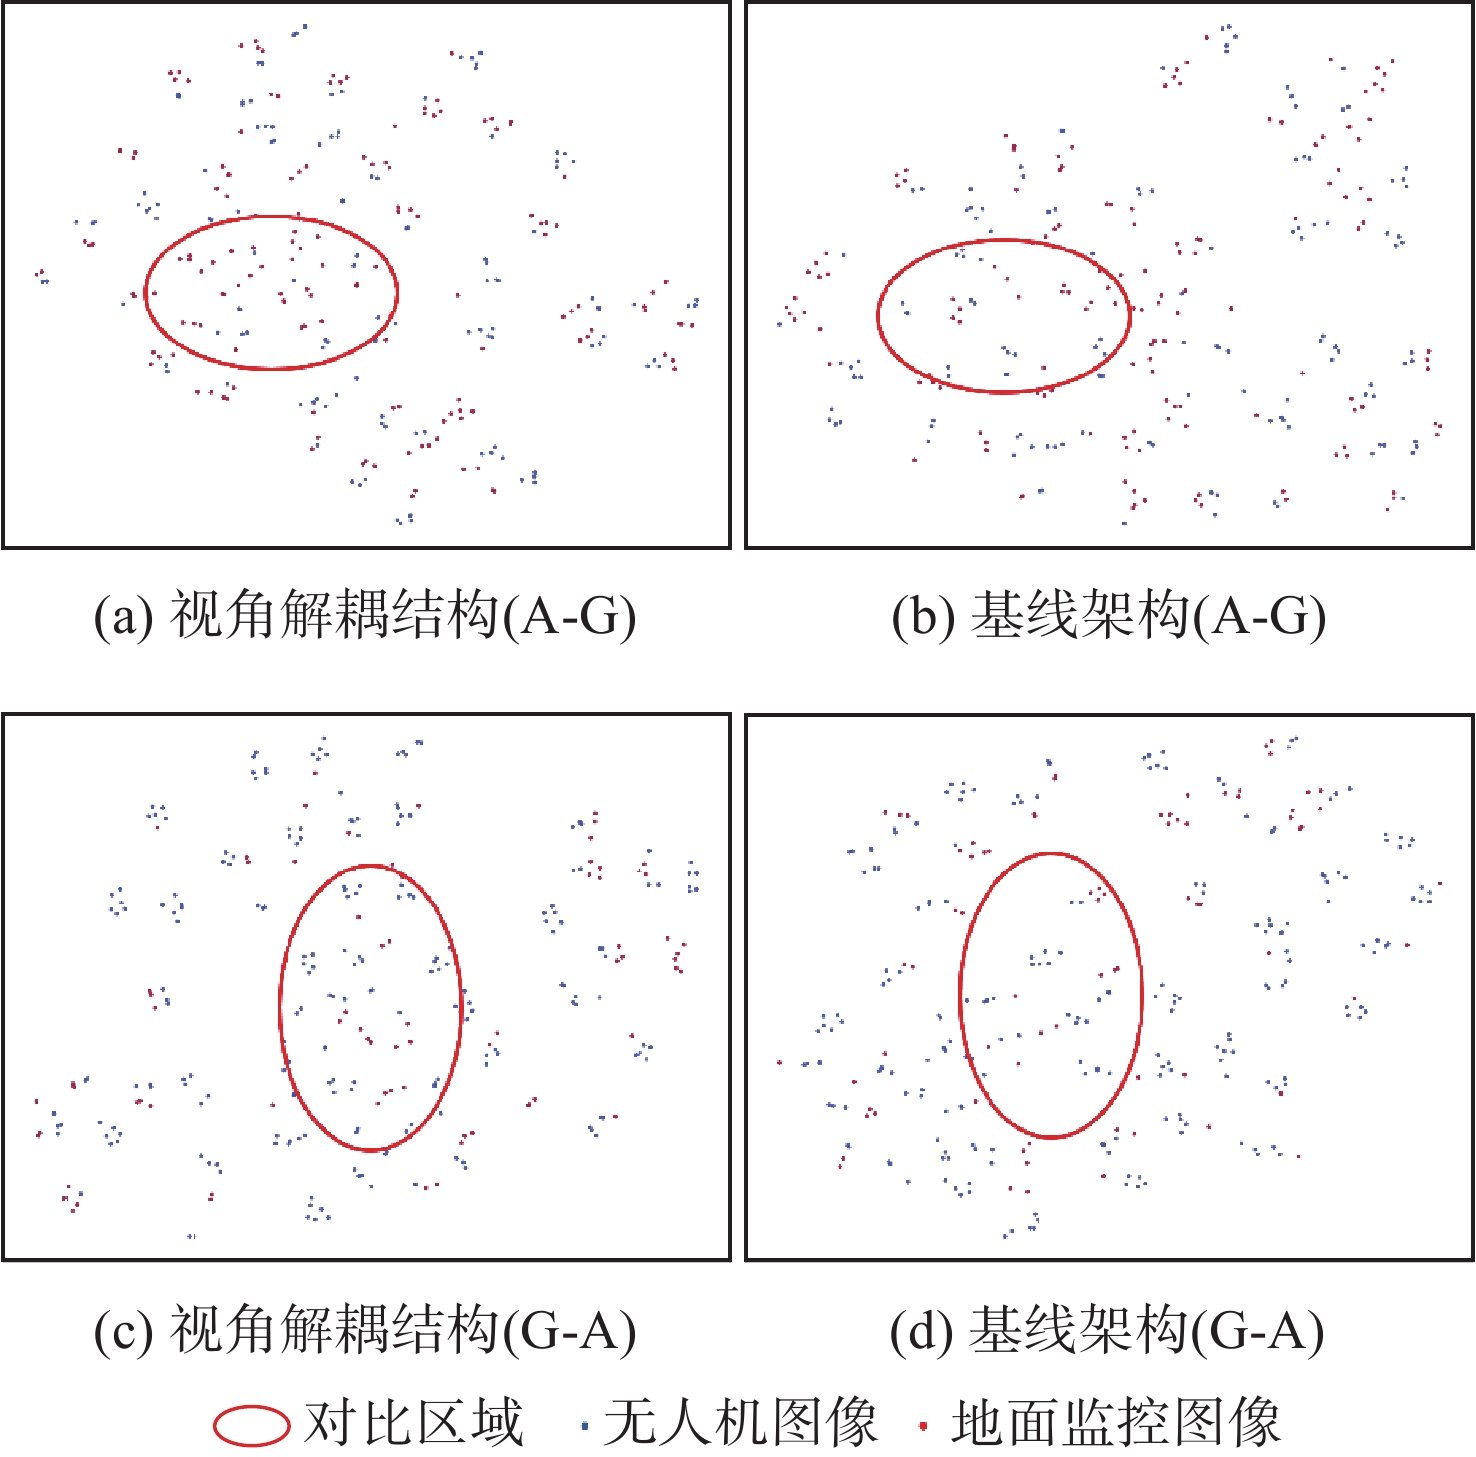
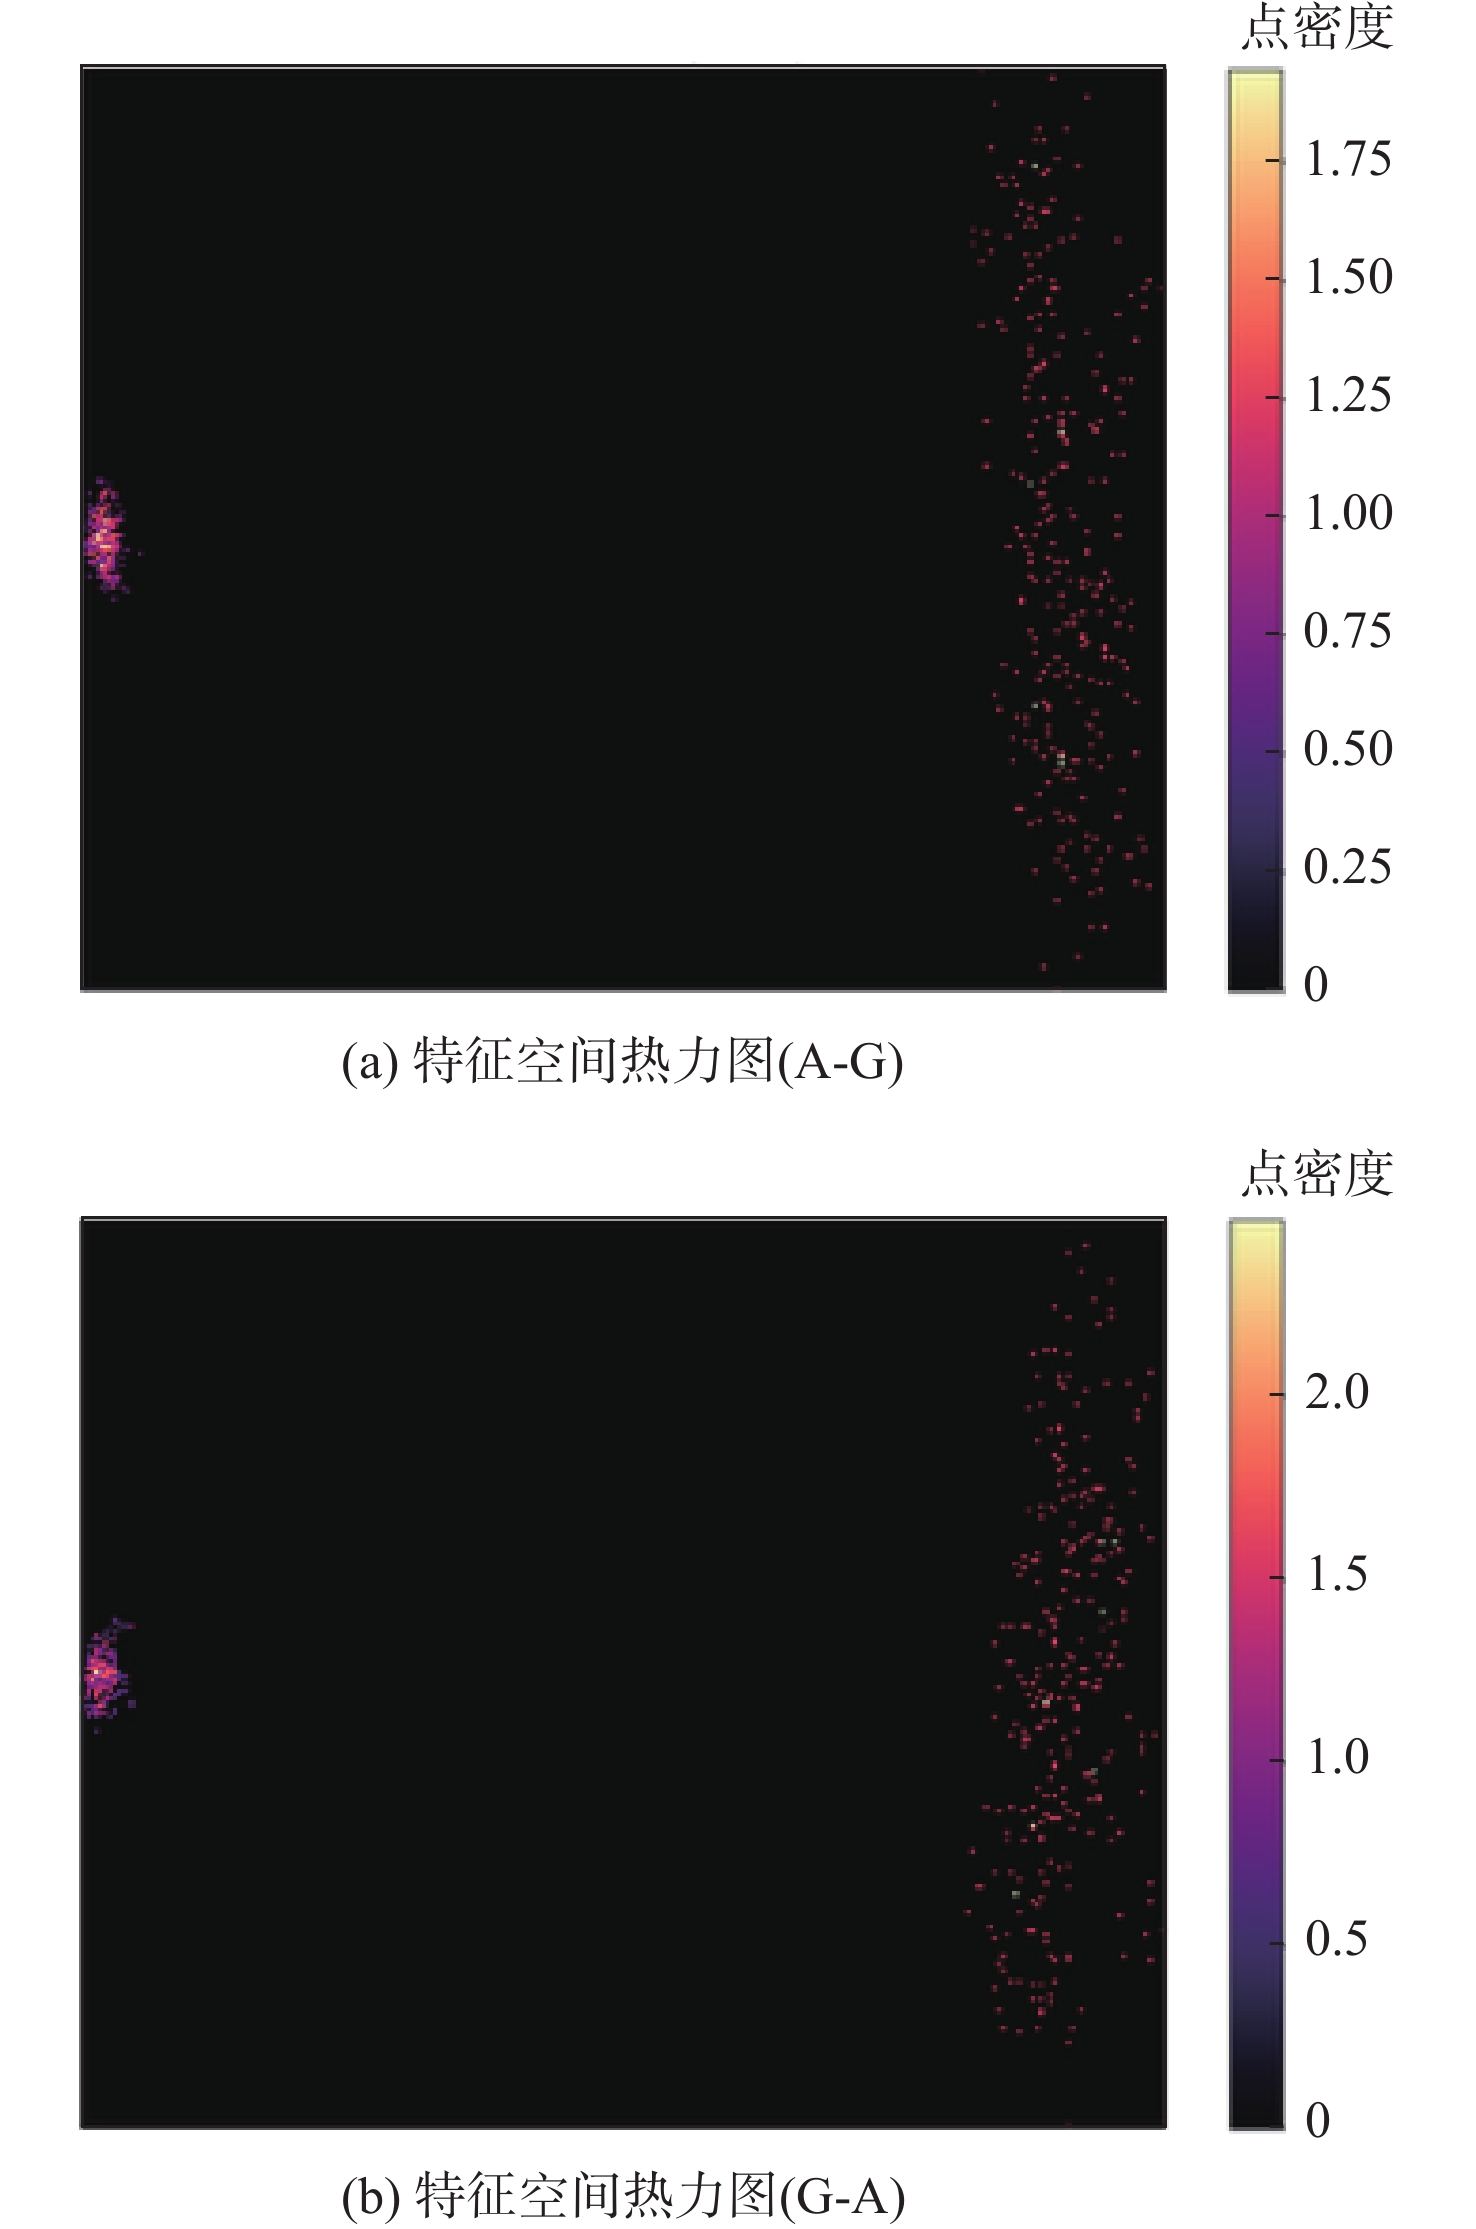
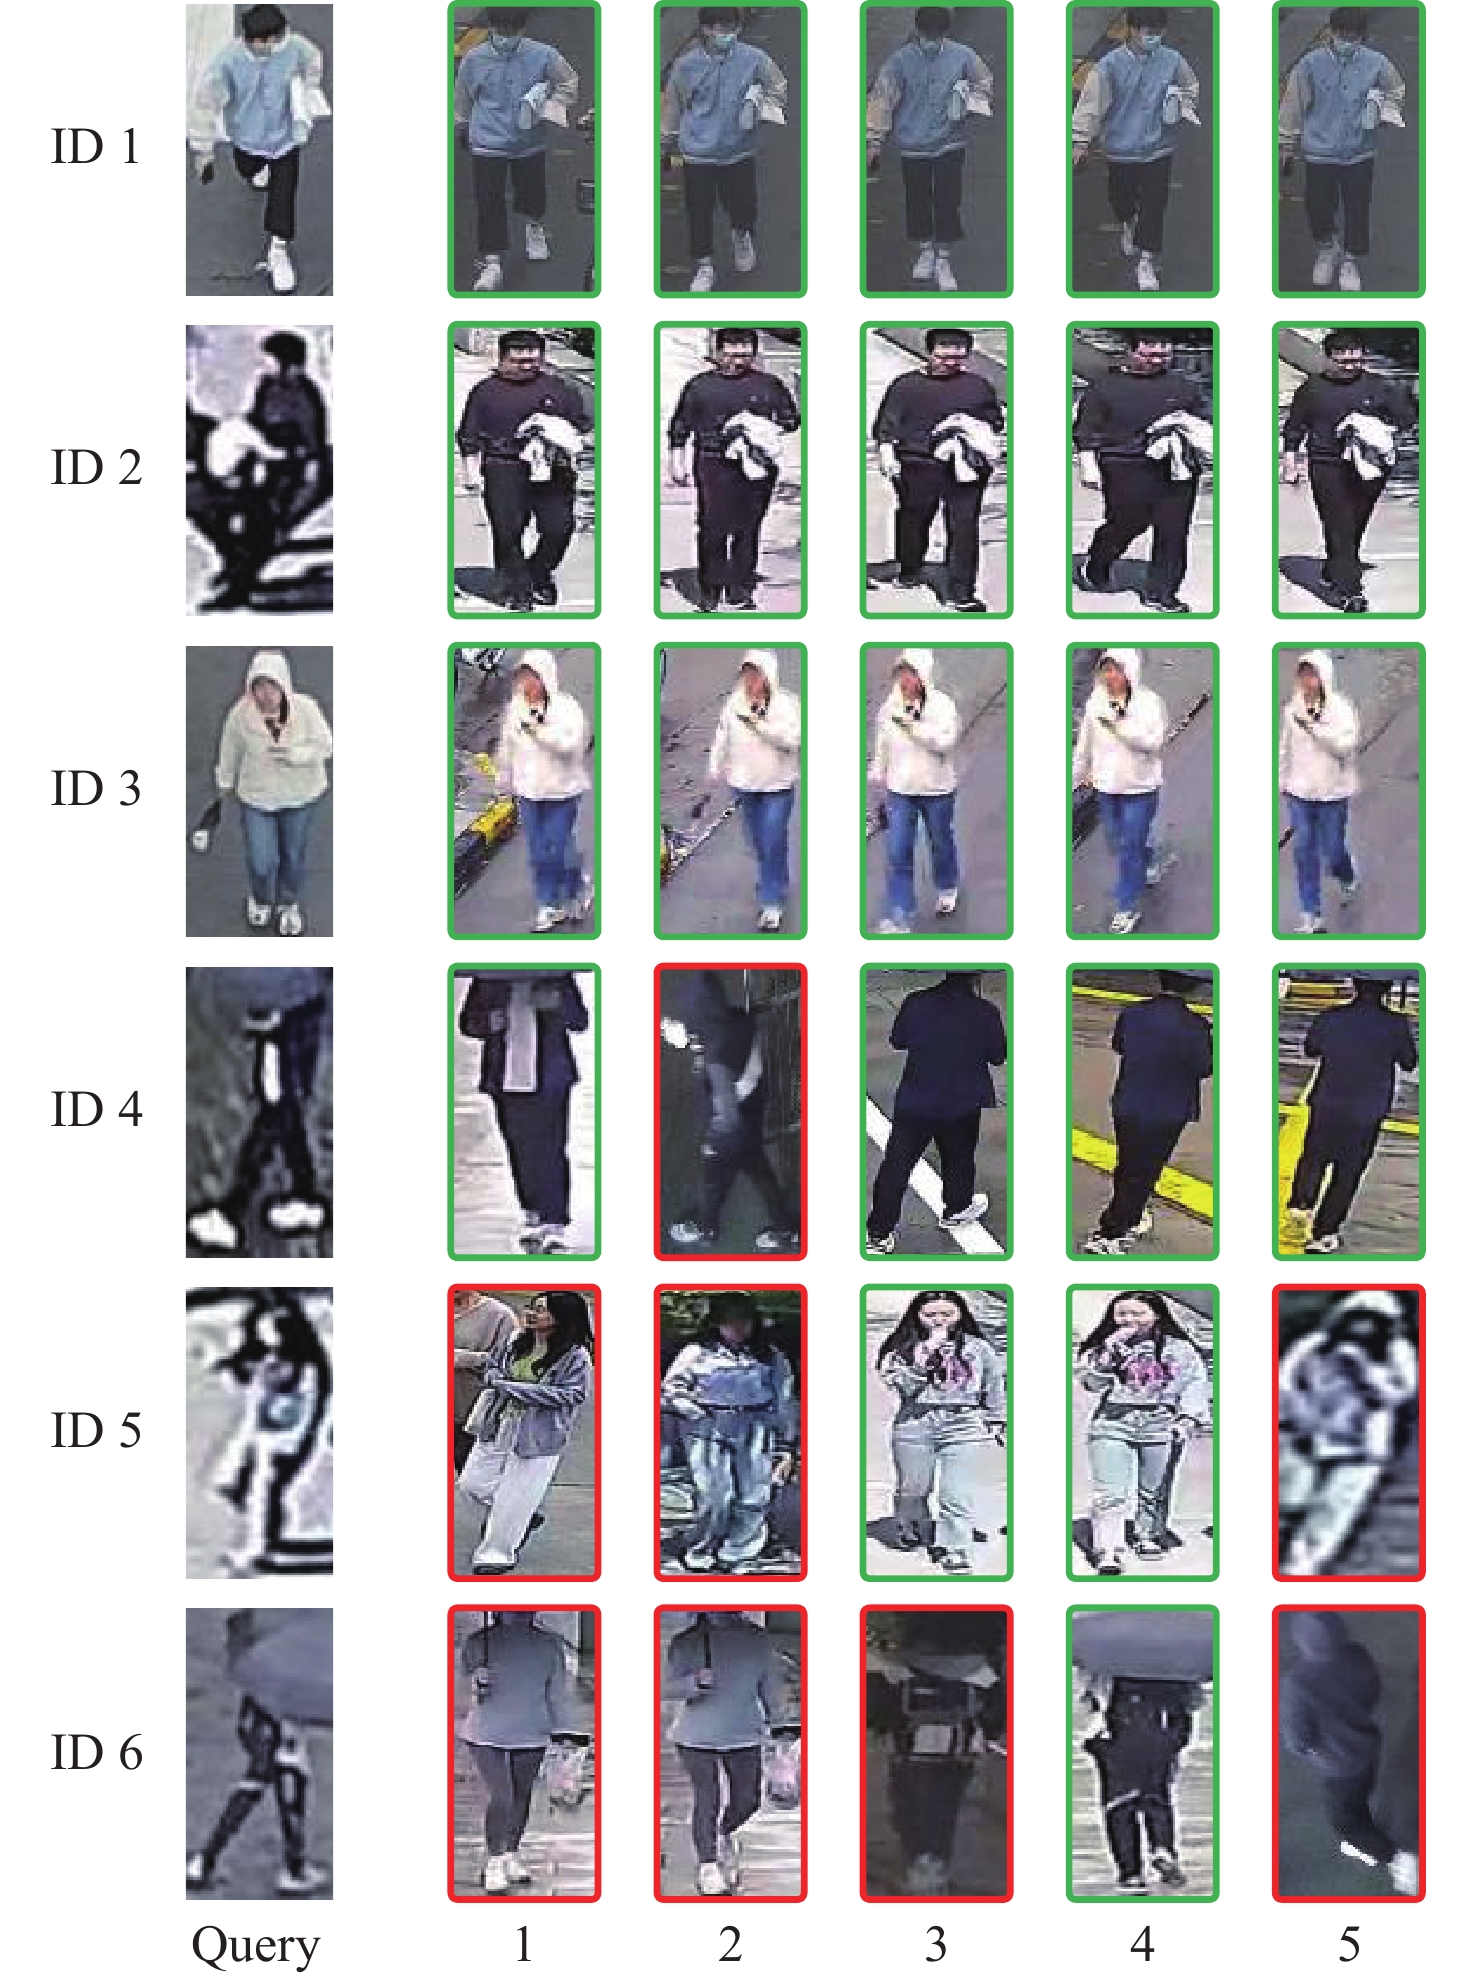
可在监控探头分布稀疏区域协同分析无人机拍摄图像与固定监控视频图像,基于行人图像的跨视角身份认定实现对目标持续追踪的巡检任务。无人机俯视视角与地面监控的平视视角存在显著差异,导致基于传统监控场景设计的图像检索算法在地空跨视角场景中迁移性能受限。现有空地行人检索方法主要聚焦于缓解跨视角引起的表观差异,而对行人属性特征的挖掘与分析尚未充分深入。为解决上述问题,提出基于大模型属性解析的空地行人检索方法。基于多模态大模型构建行人解析模块,生成细粒度语义属性并设计属性三元组损失实现跨视角语义对齐;引入视角解耦架构,通过分层减法分离剥离视角相关特征,并施加正交损失约束特征独立性;引入多尺度扩增Transformer,结合多尺度扩张注意力与全局自注意力优化计算复杂度与感受野平衡,降低模型参数量。在AG-ReID.v1、AG-ReID.v2、CARGO数据集上的实验表明:所提方法能够有效提升空地行人检索任务在Rank-1、mAP与mINP指标上的性能,证明了该方法的有效性。

位置感知与局部预交互的空-地行人重识别方法
毕艺瀚, 李冲, 王蓉
2026, 52(9): 3117-3124. doi: 10.13700/j.bh.1001-5965.2025.0833
摘要:
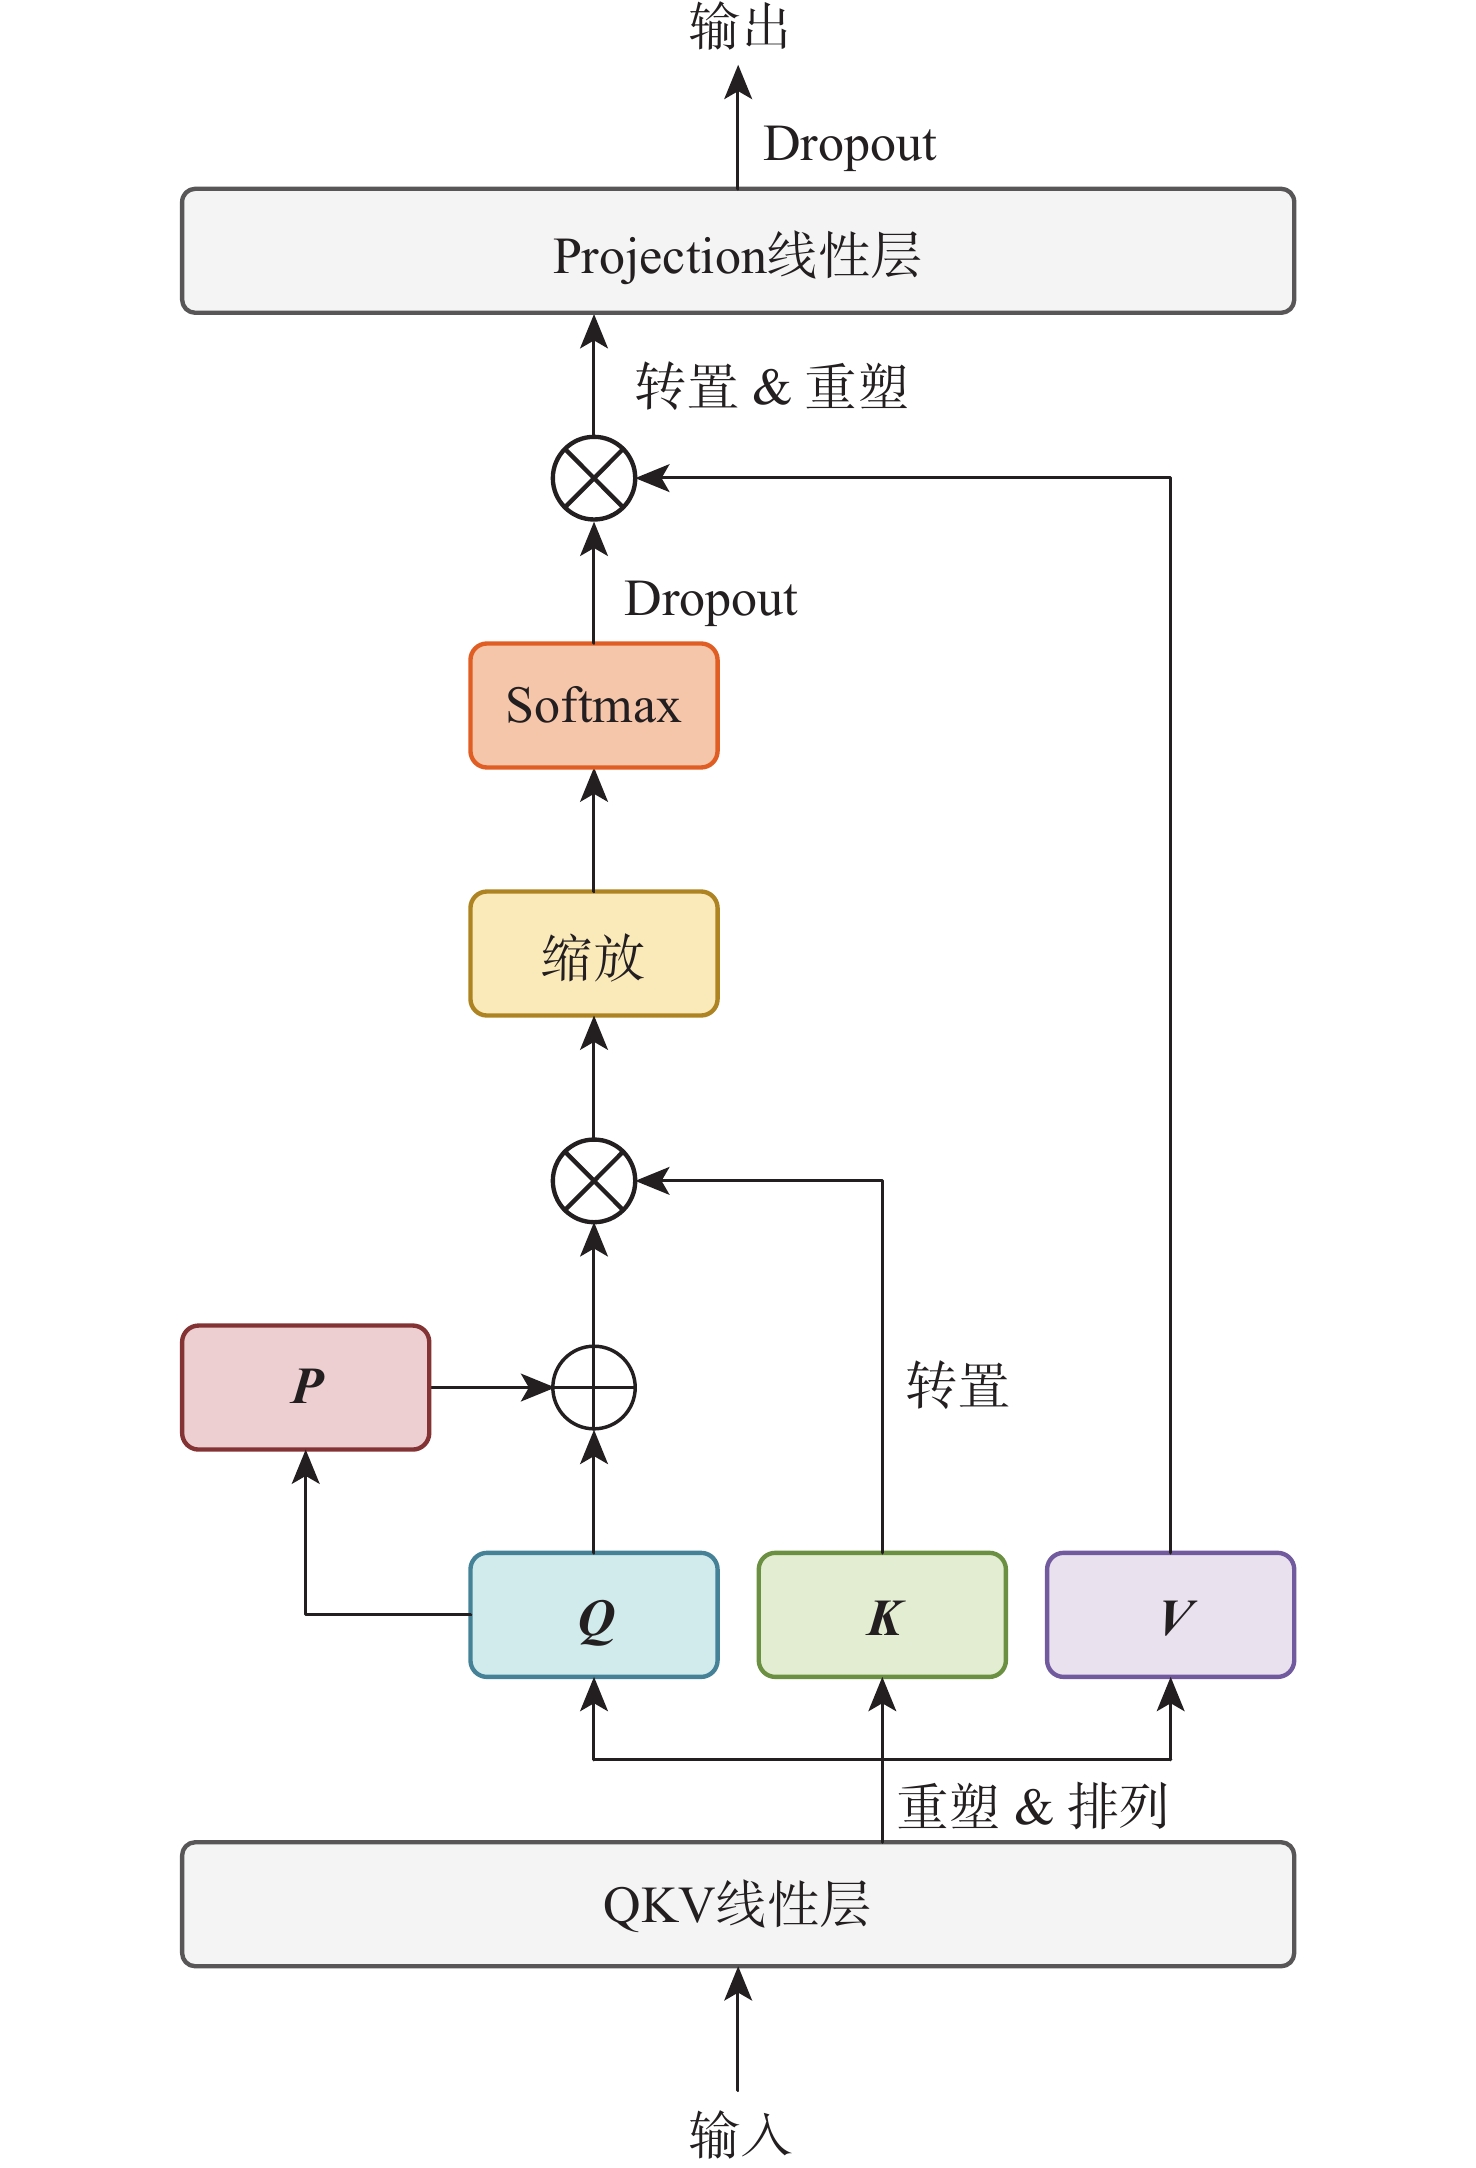
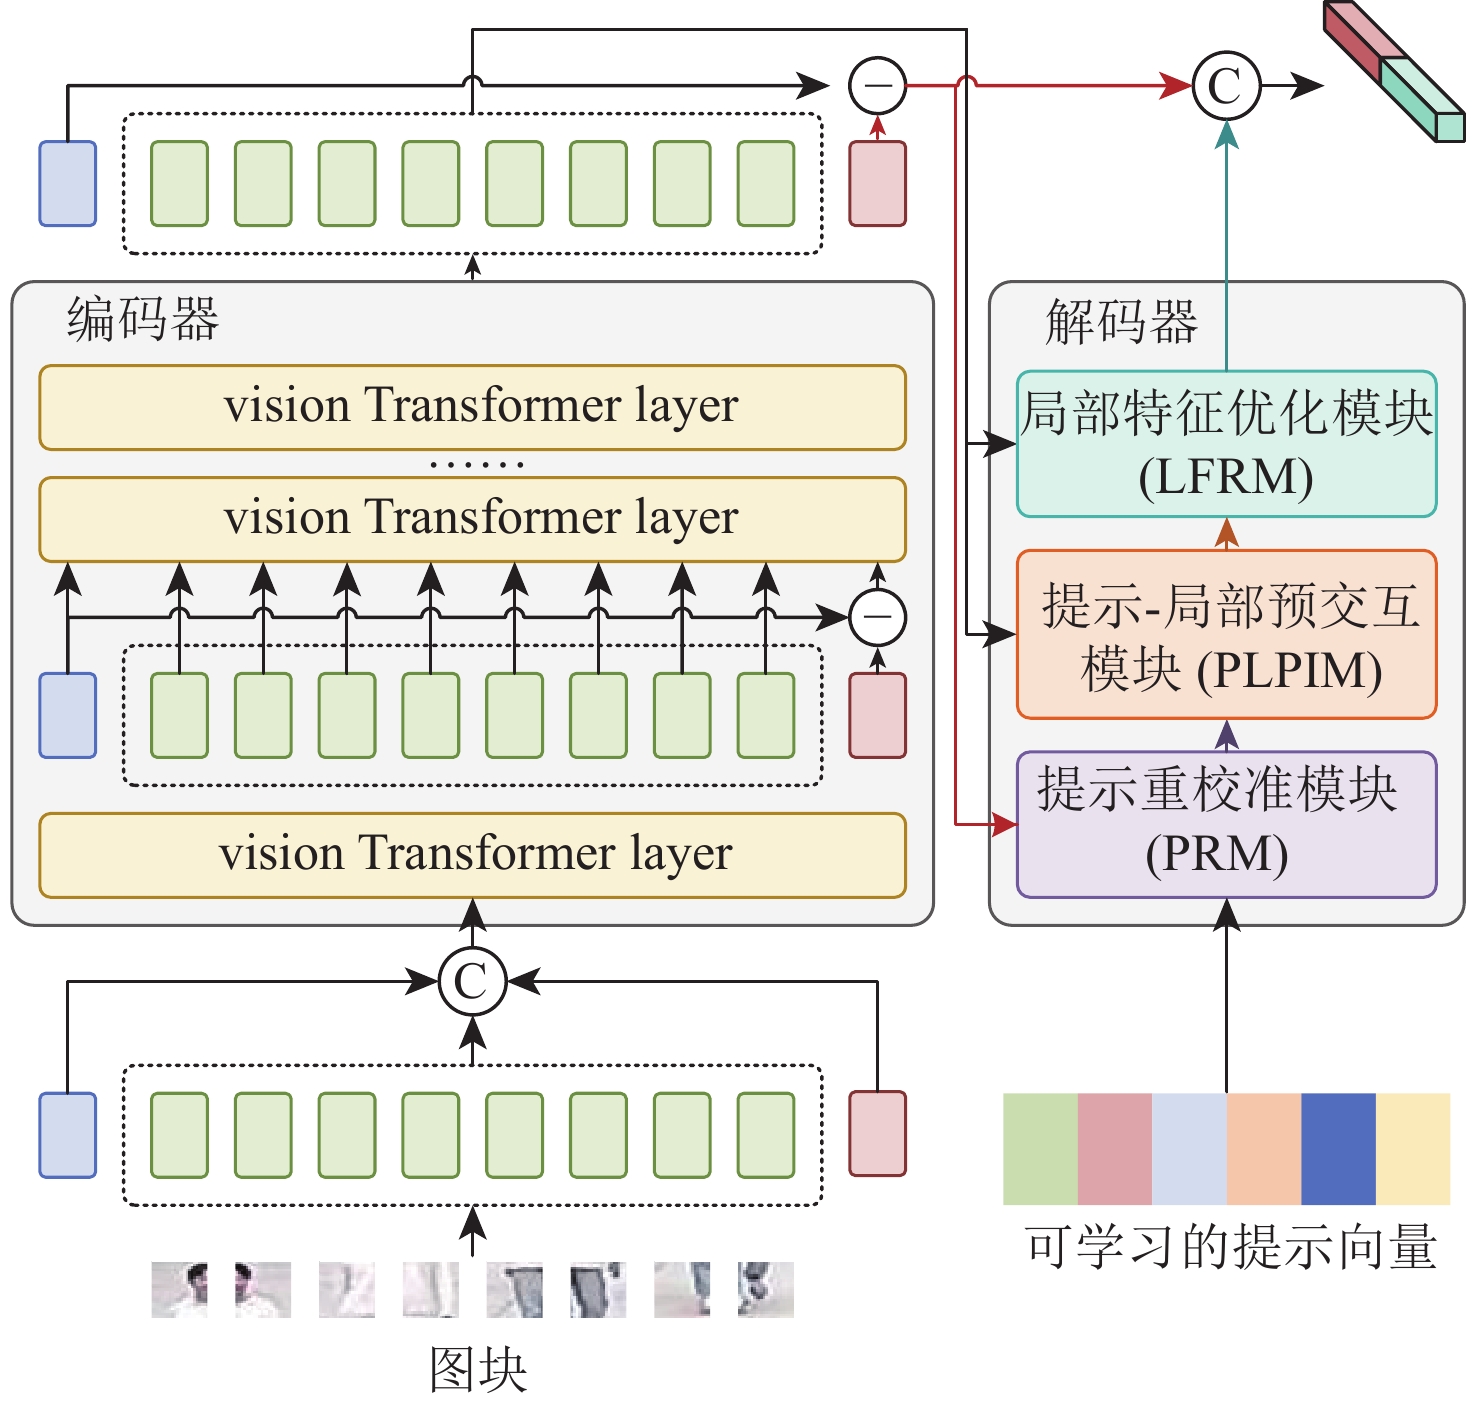
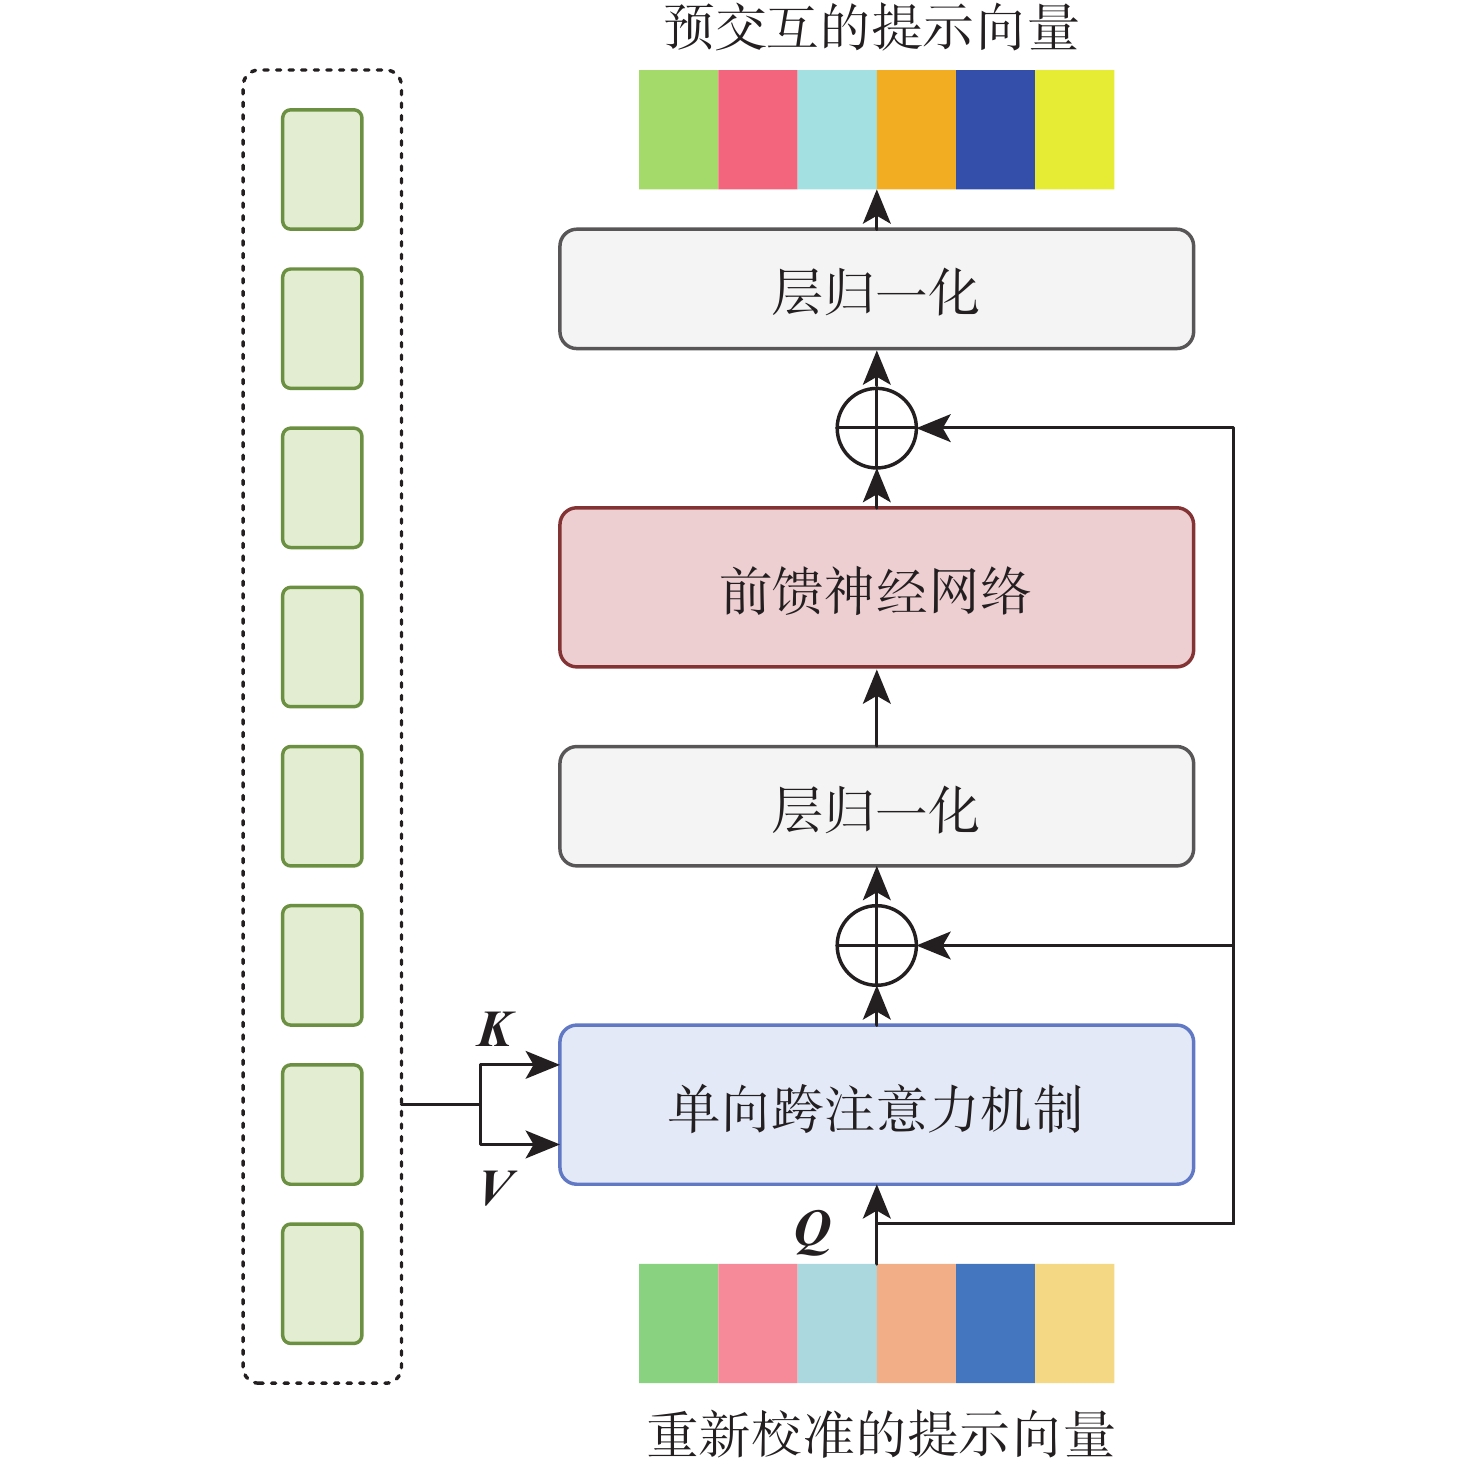
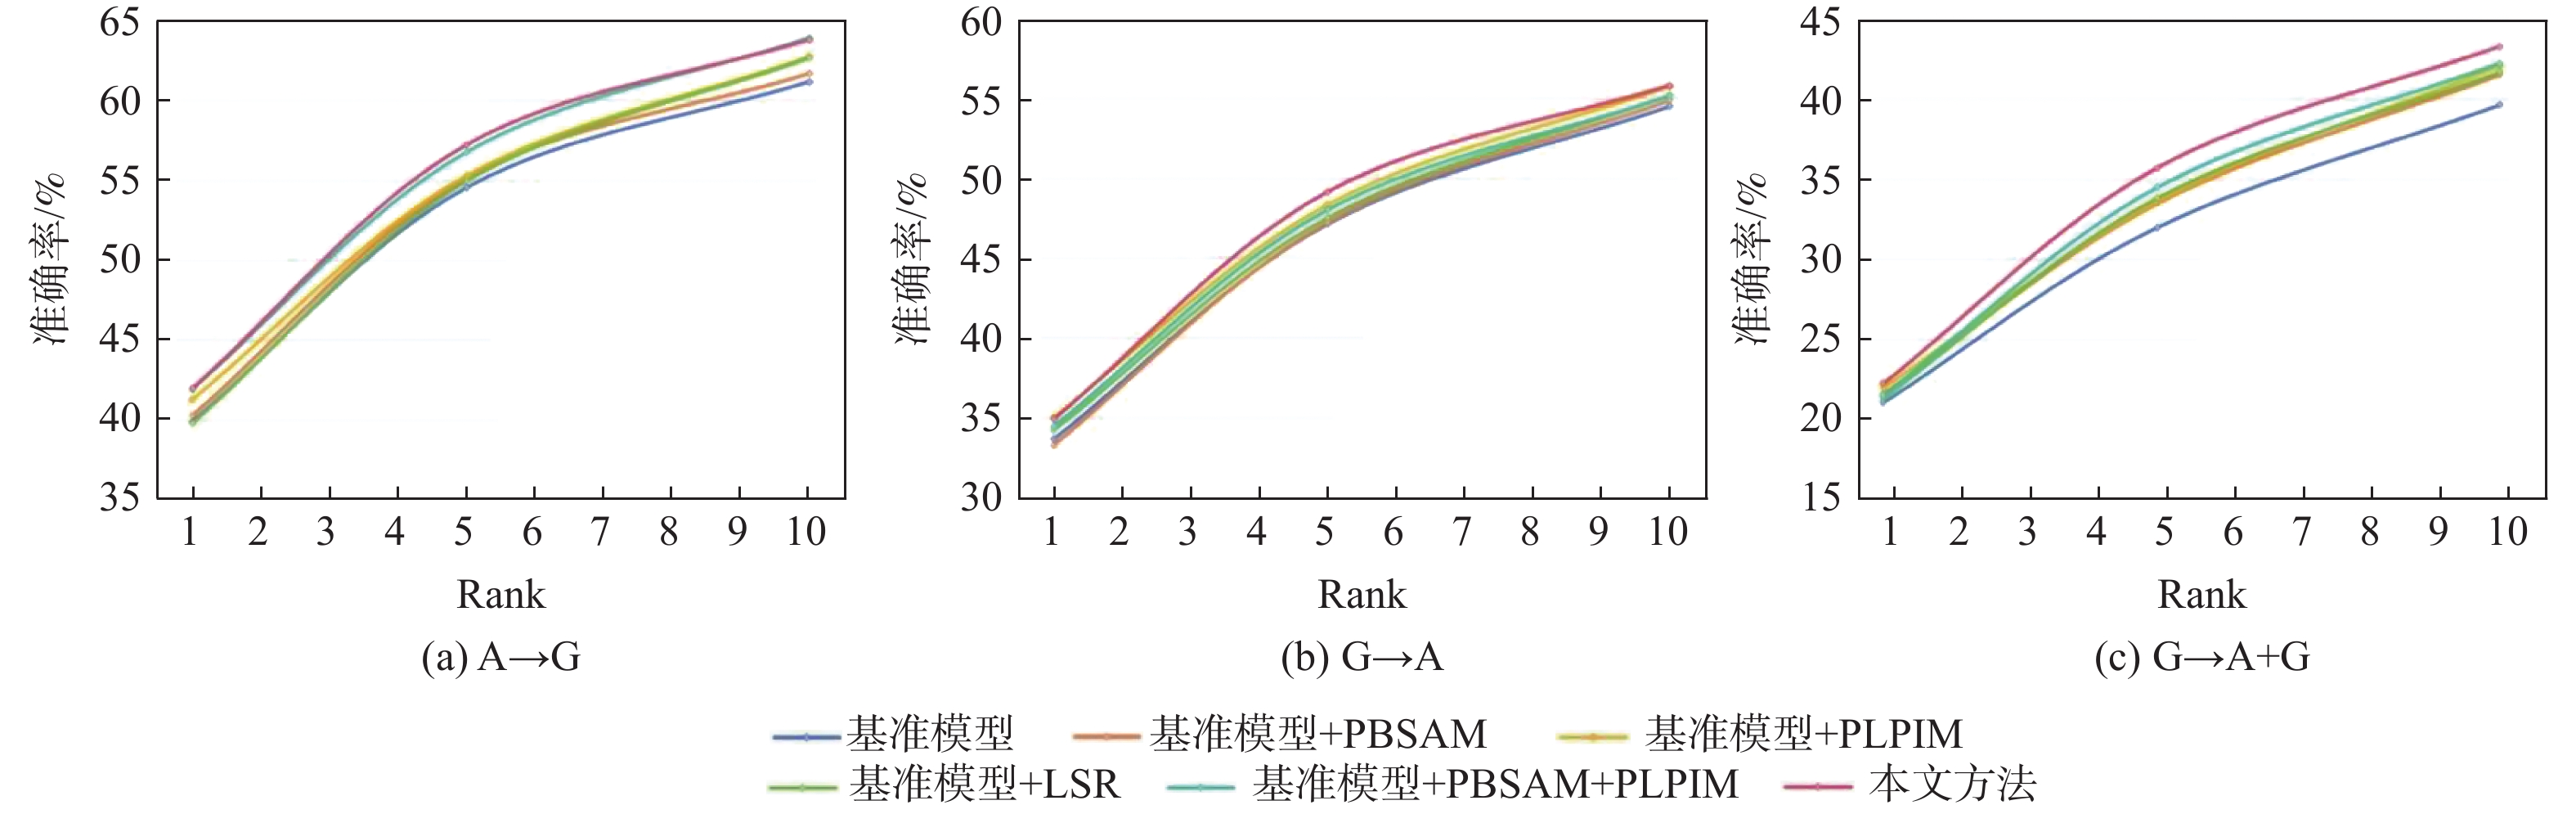
针对现有空-地行人重识别方法中存在的行人特征判别性较差、模型泛化能力不足等问题,提出一种位置感知与局部预交互的空-地行人重识别方法。提出位置偏置自注意力机制,通过将位置信息融入注意力分数,引导模型聚焦输入序列中关键位置的令牌,增强模型对图块之间空间位置关系的感知能力,提升行人特征的判别性与鲁棒性;设计提示-局部预交互模块,通过一次较低成本的预交互,建立提示语义与局部特征之间的细粒度关联,增强提示向量对当前视角图像局部具体细节的感知能力,提升模型的局部细节重建能力;引入标签平滑正则化训练策略,通过将原始One-Hot编码的硬标签转换为软标签,使模型学习更平滑、泛化性更强的特征表示,缓解模型过拟合问题,提升模型的性能与泛化能力。在空-地行人重识别公开数据集LAGPeR上进行大量实验,结果表明,所提方法能够提升重识别性能,具有一定有效性。

基于MTL-sLSTM的低空载具锂电池RUL预测
张慧珊, 沈吉英, 刘东升, 周志凯, 胡一凡, 徐扬波
2026, 52(9): 3125-3135. doi: 10.13700/j.bh.1001-5965.2025.0180
摘要:
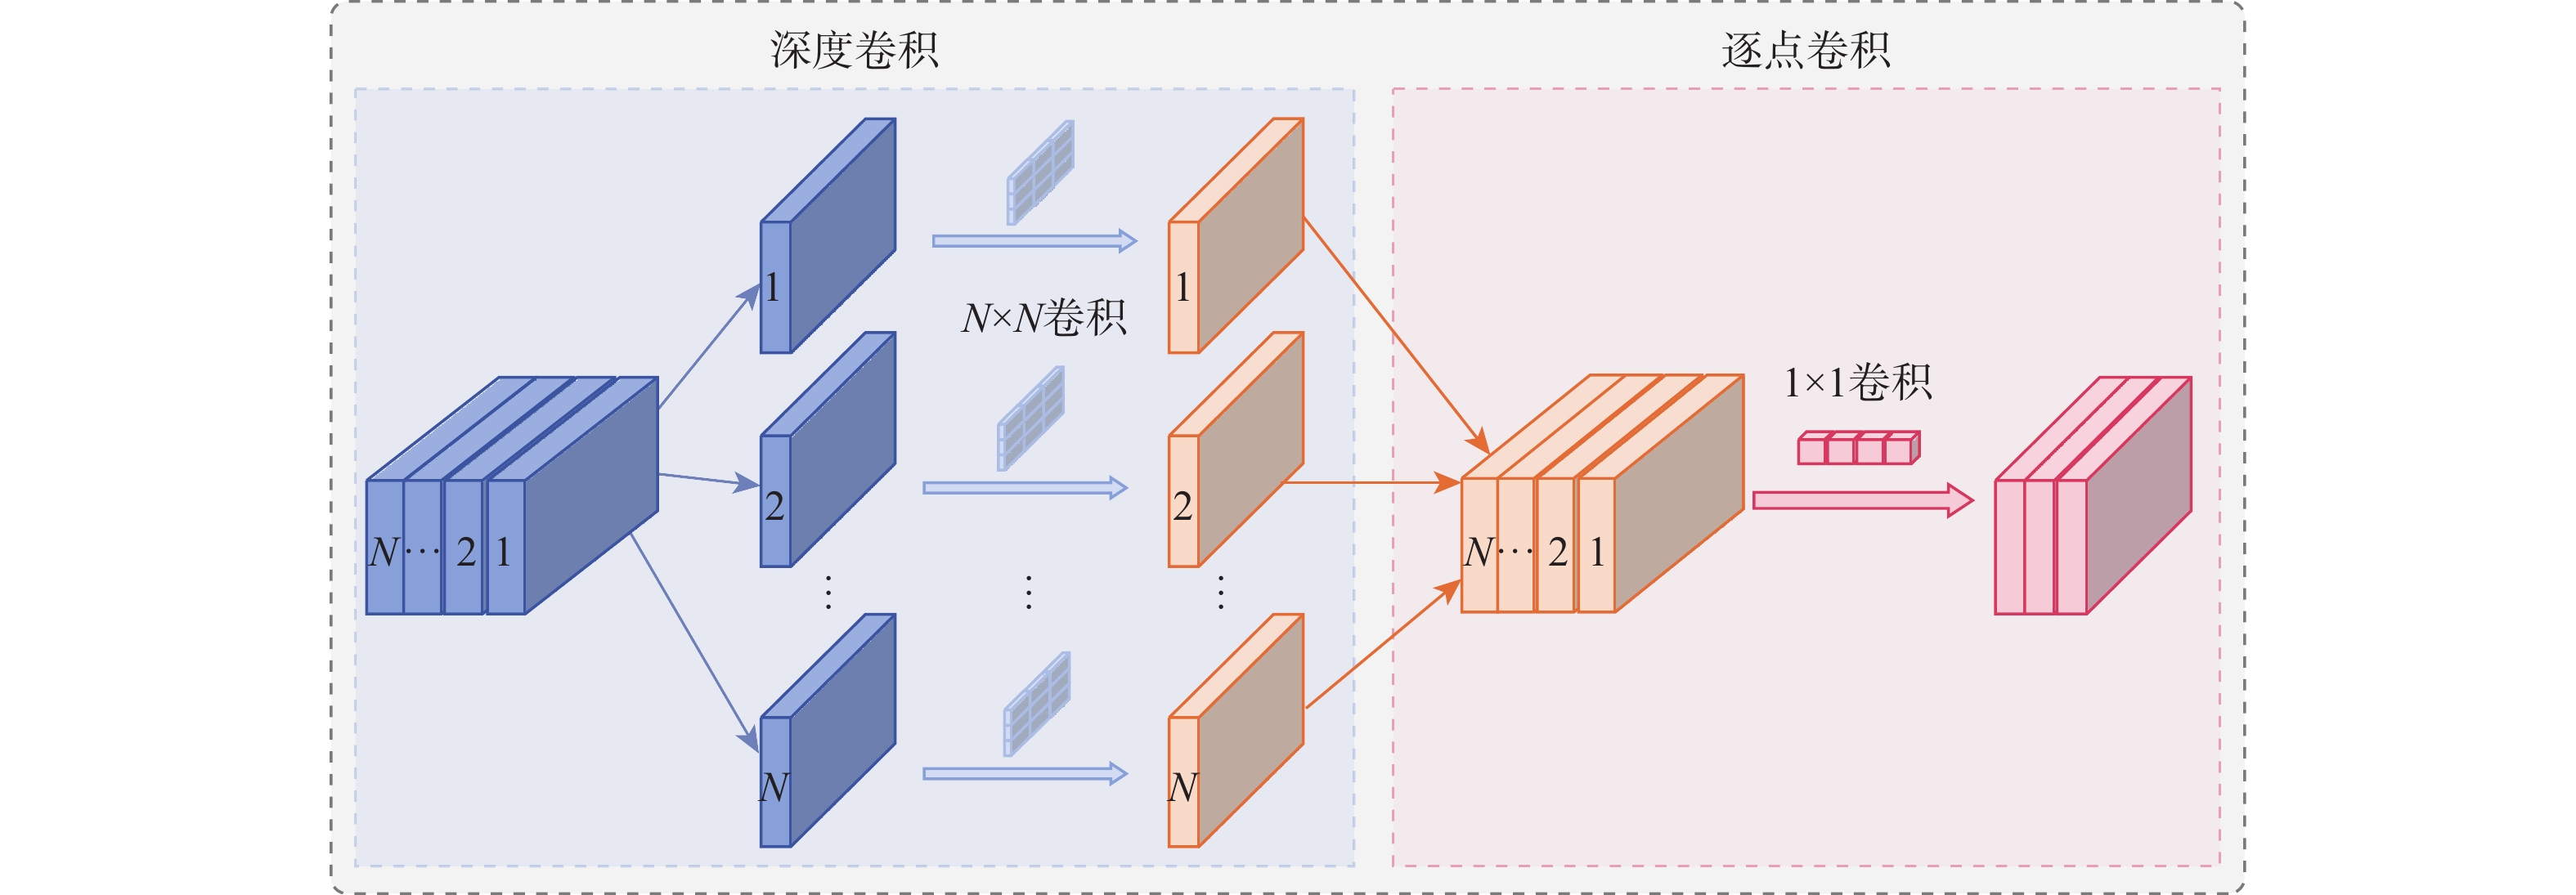
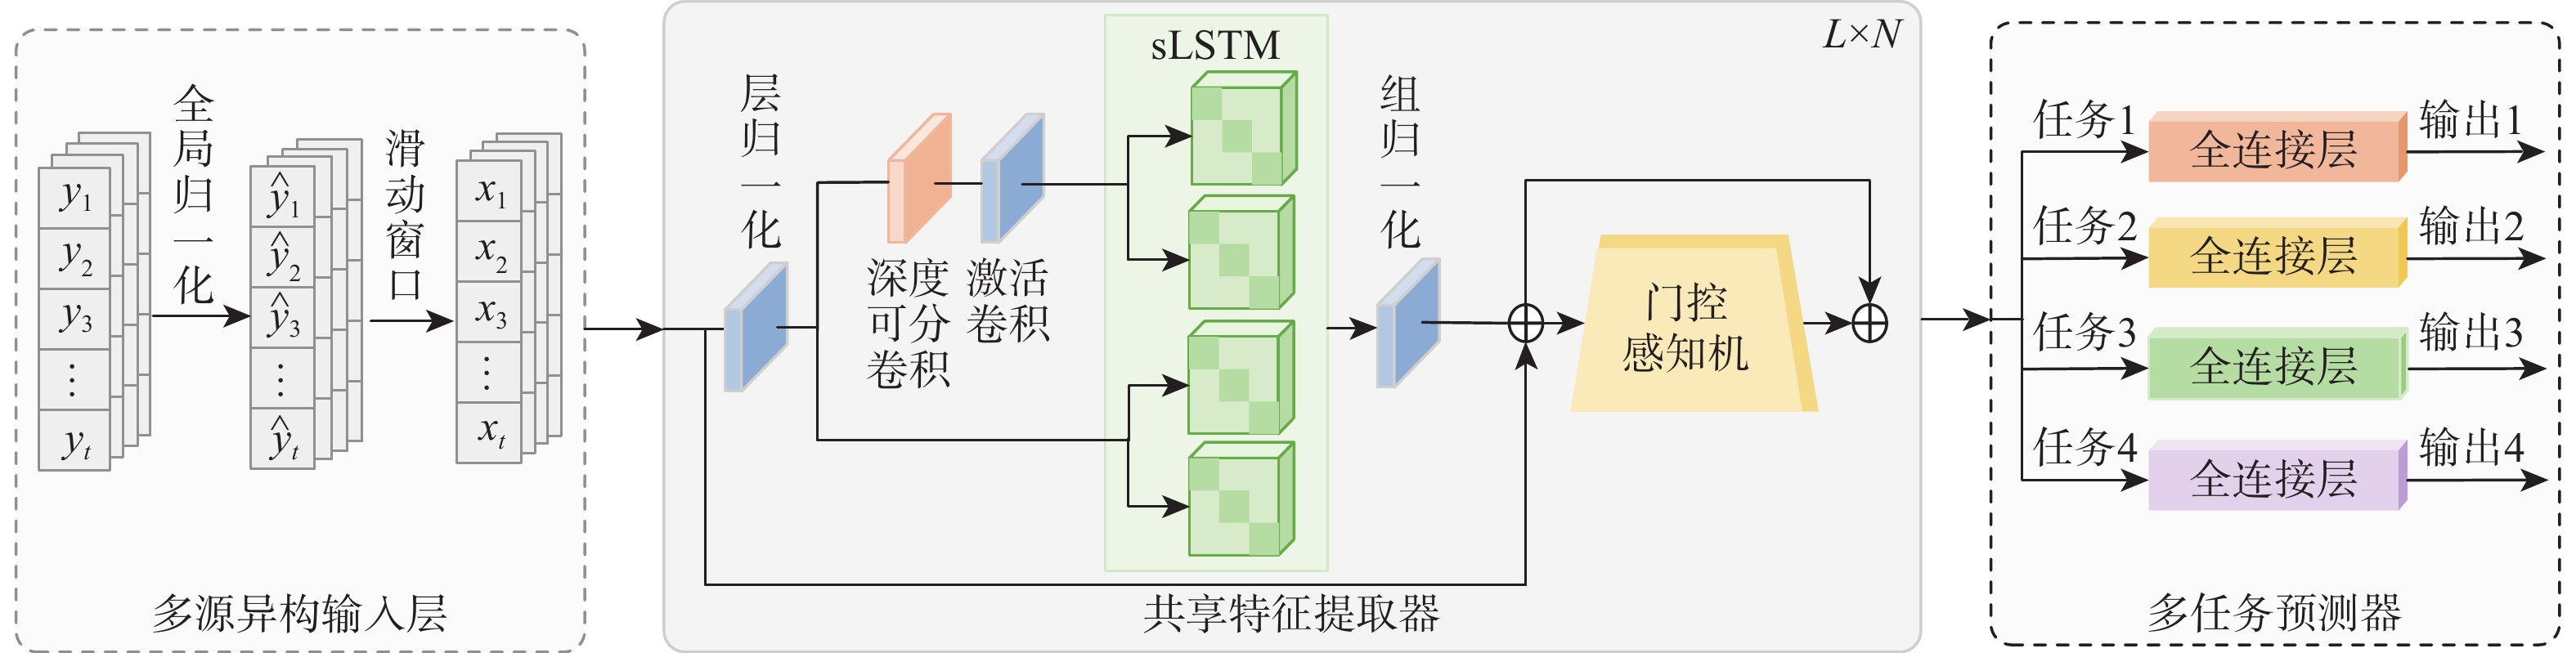
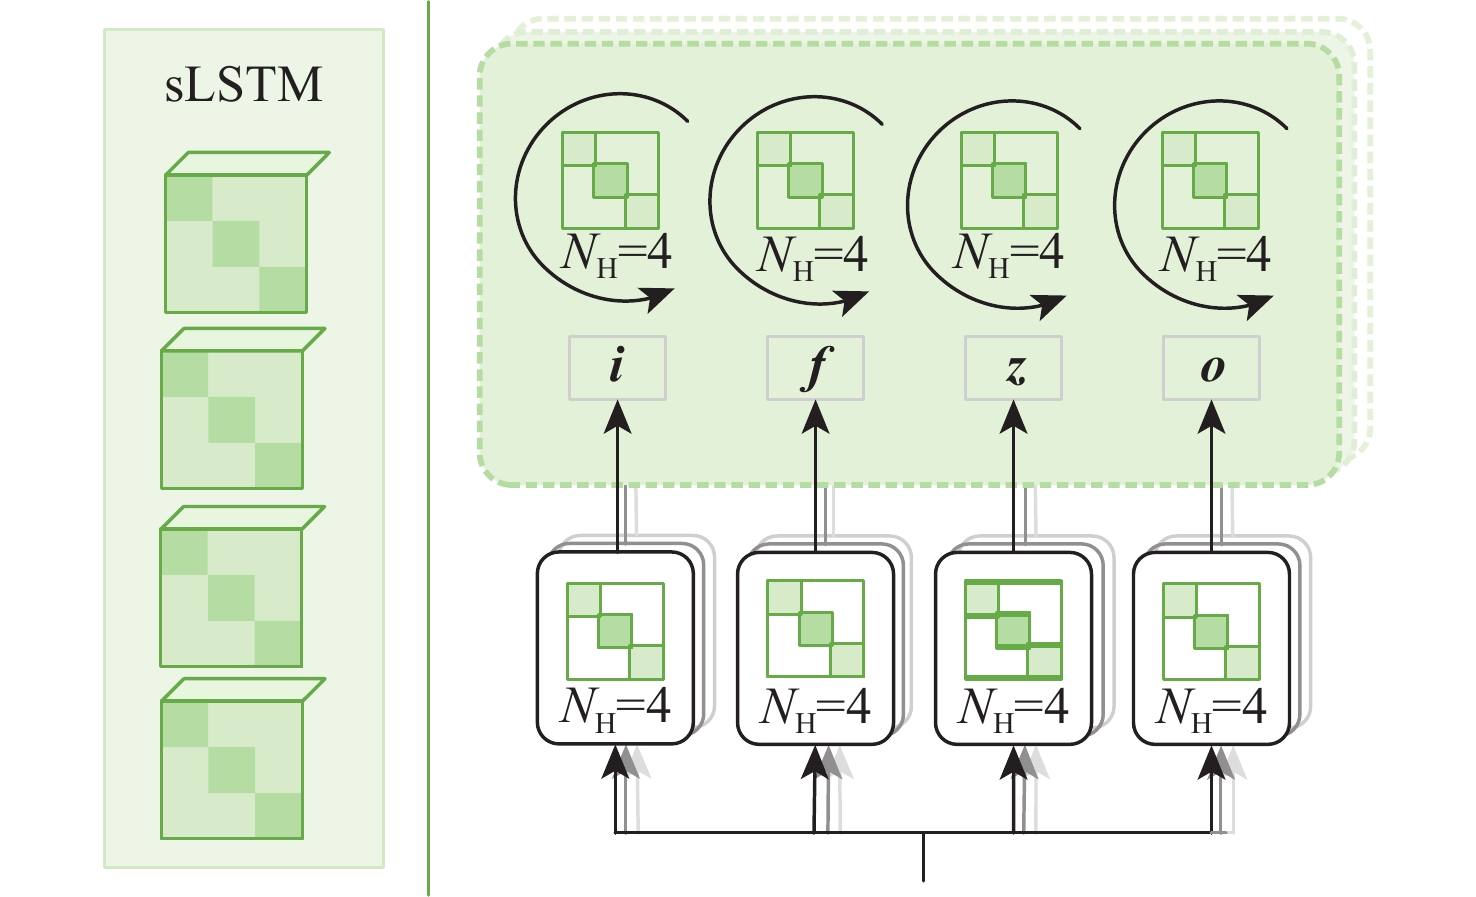
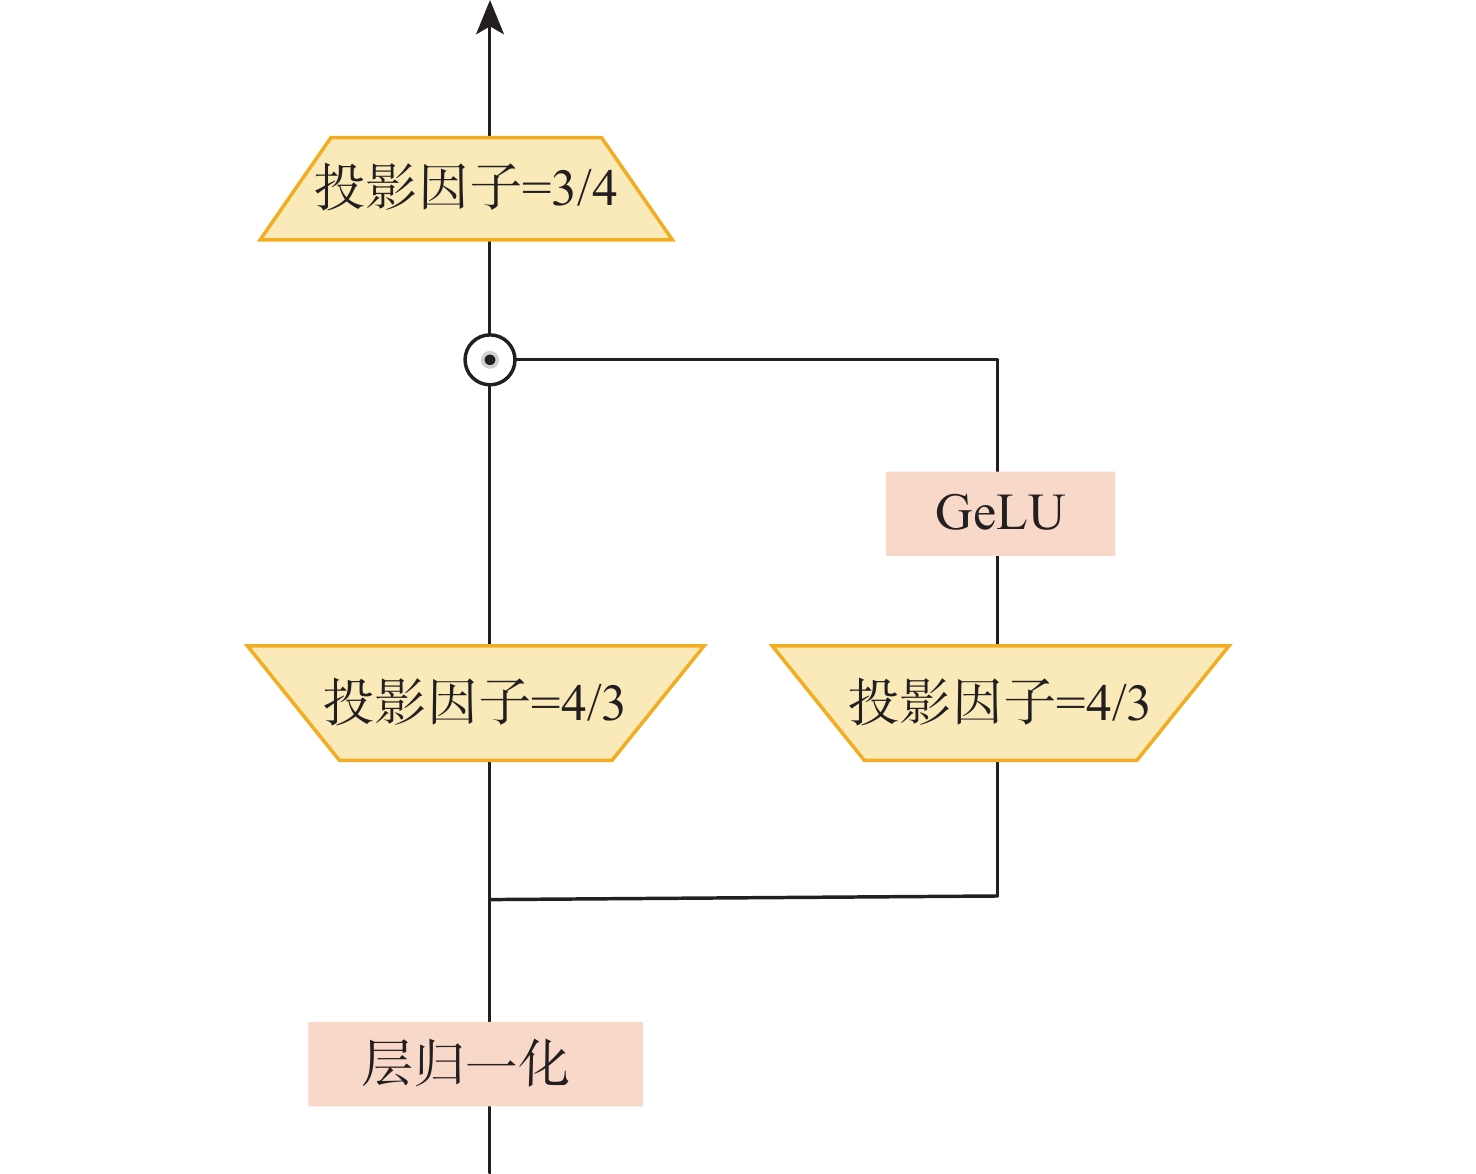
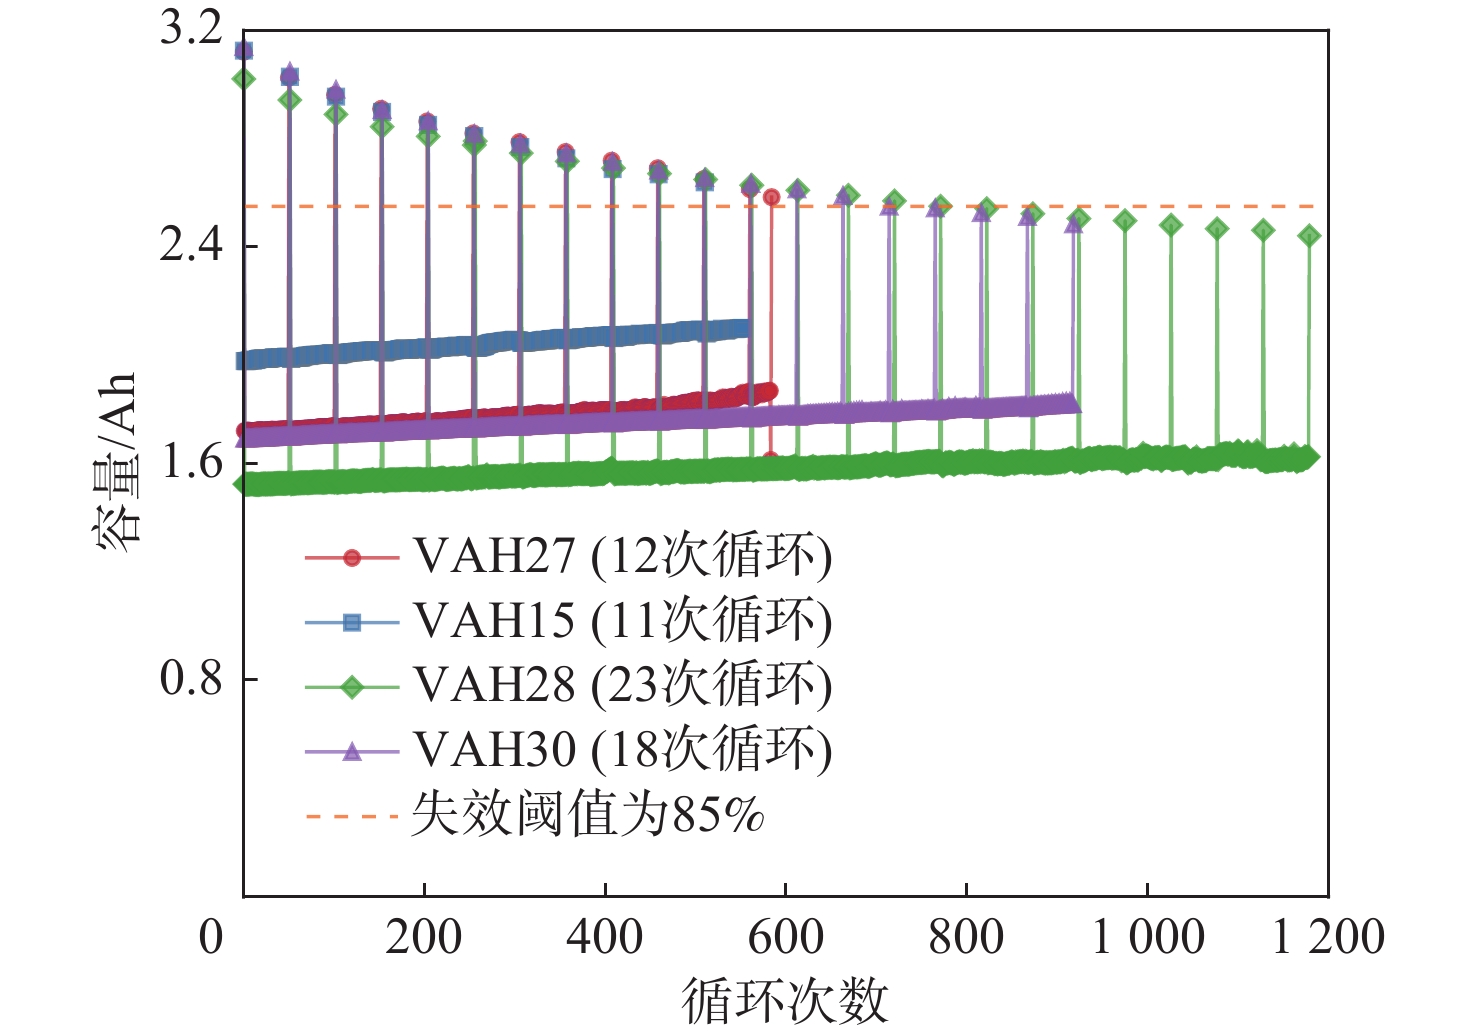
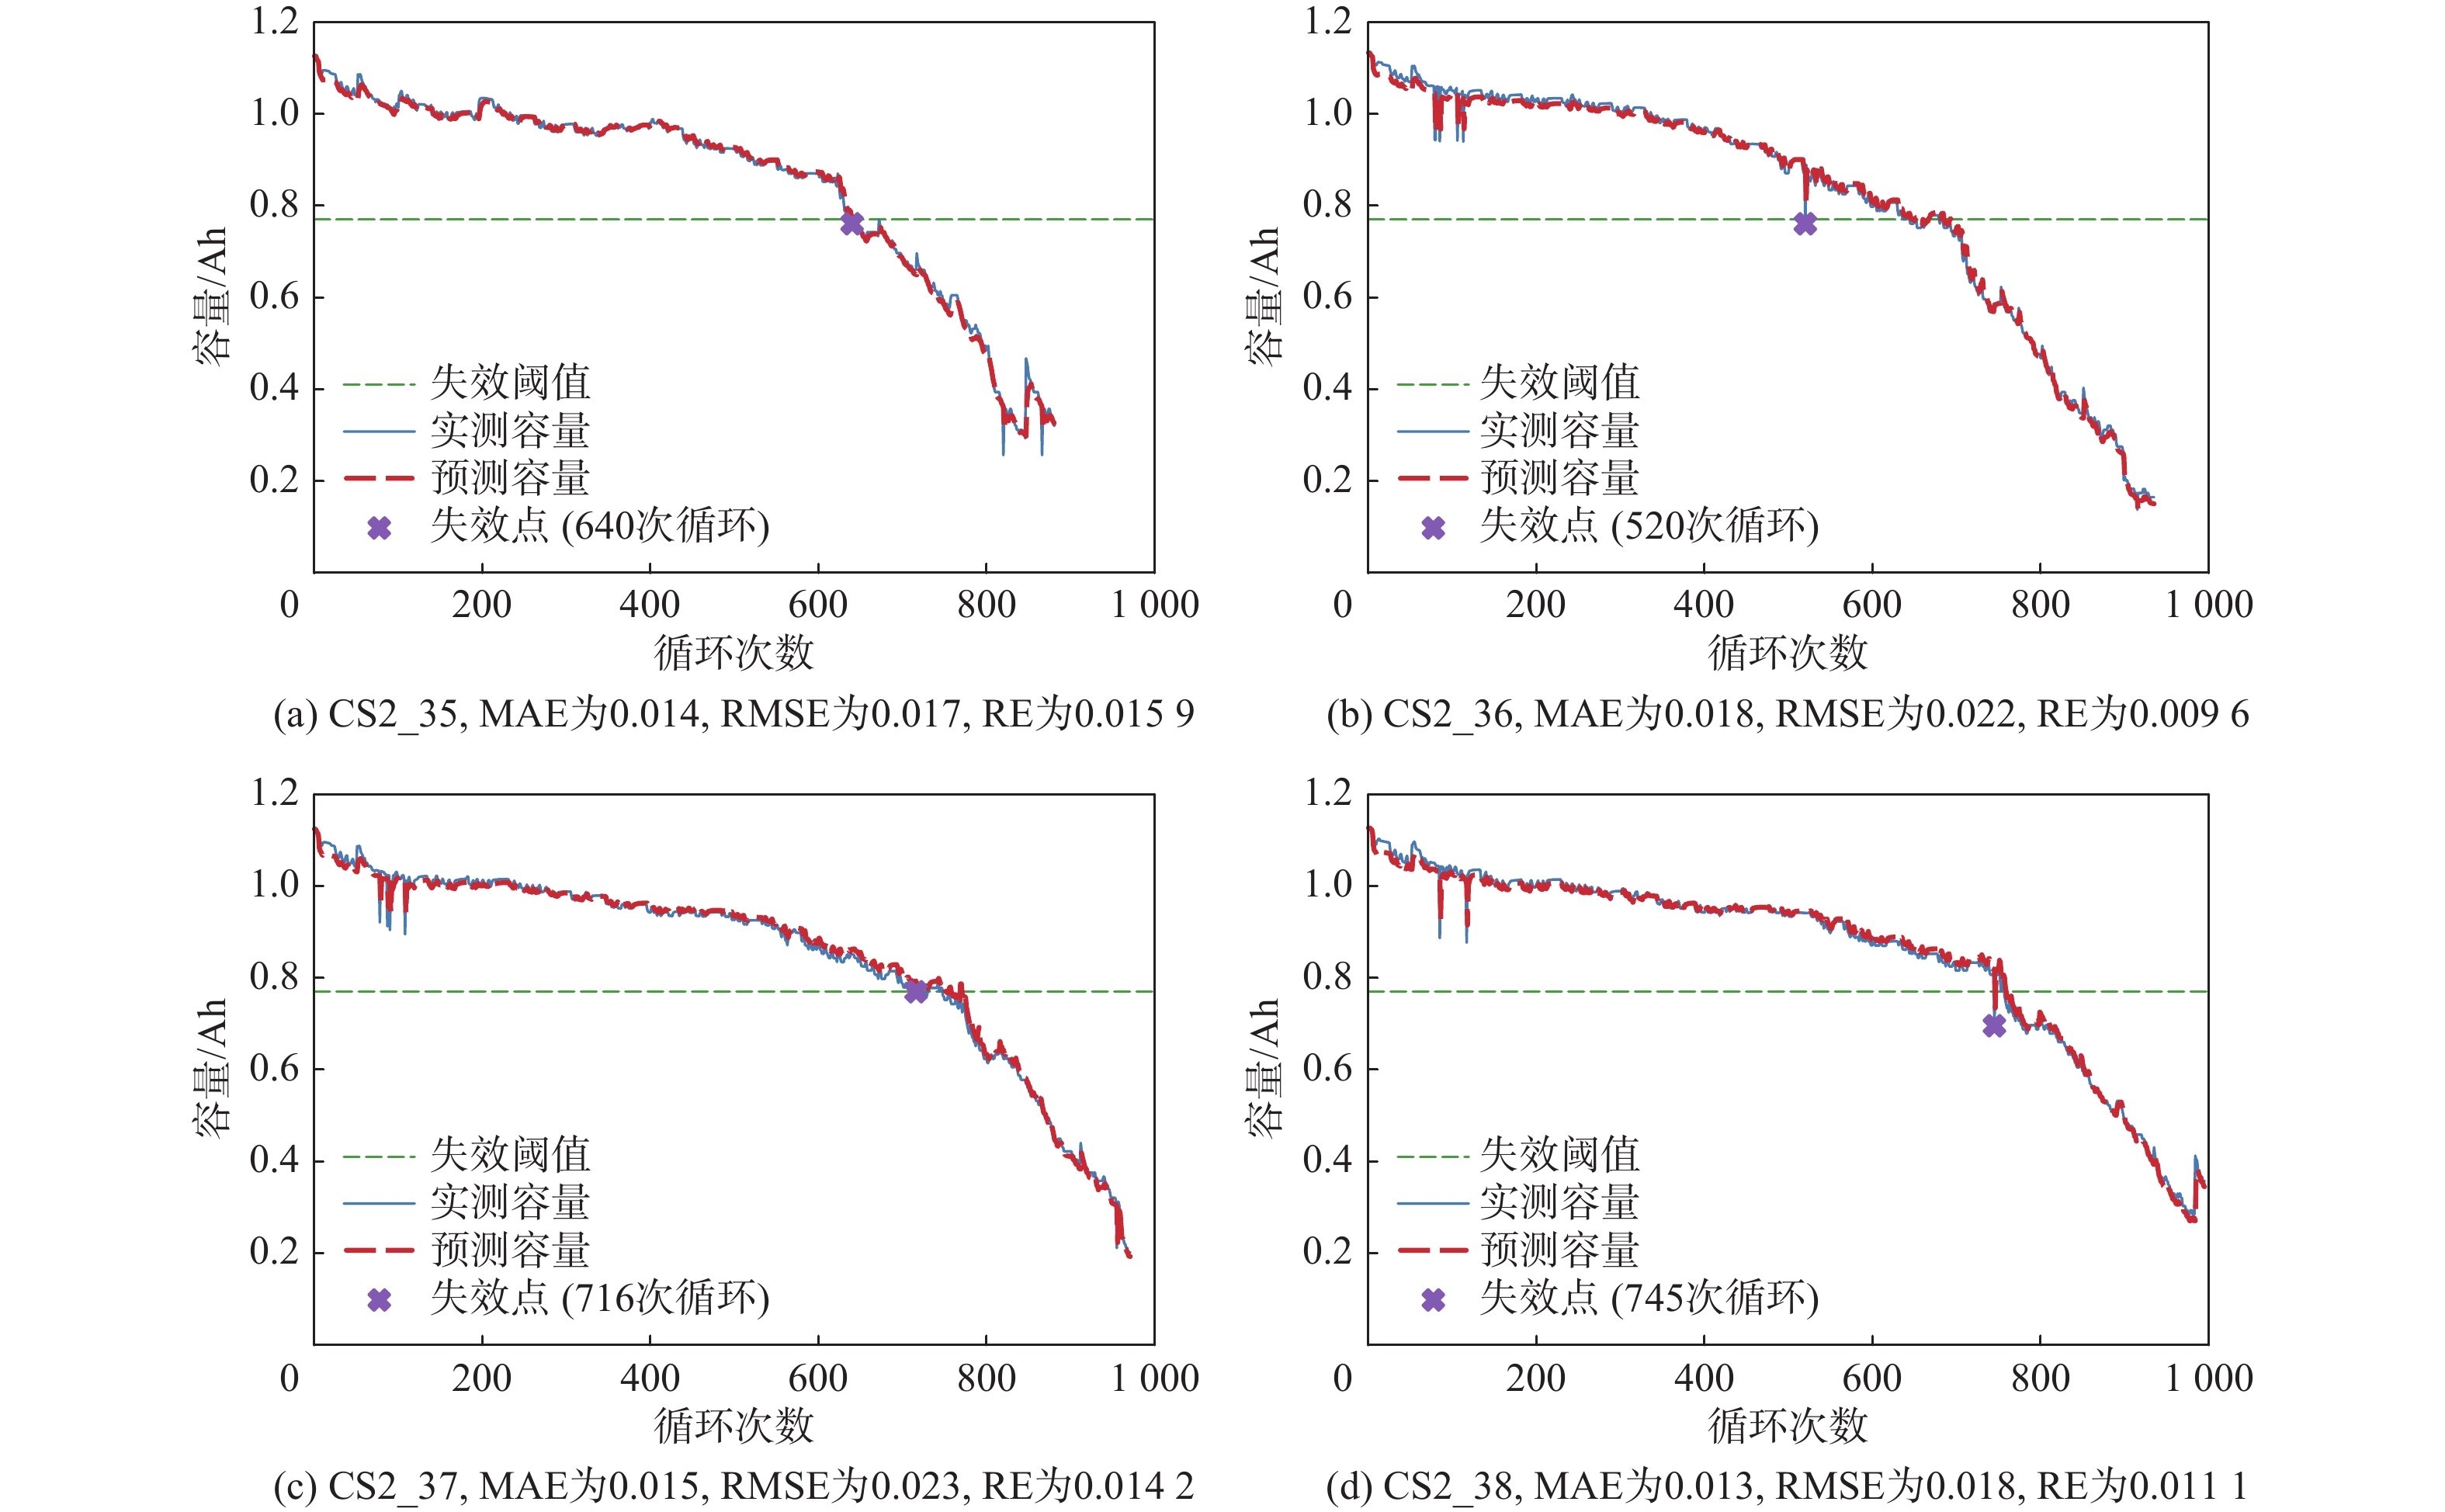
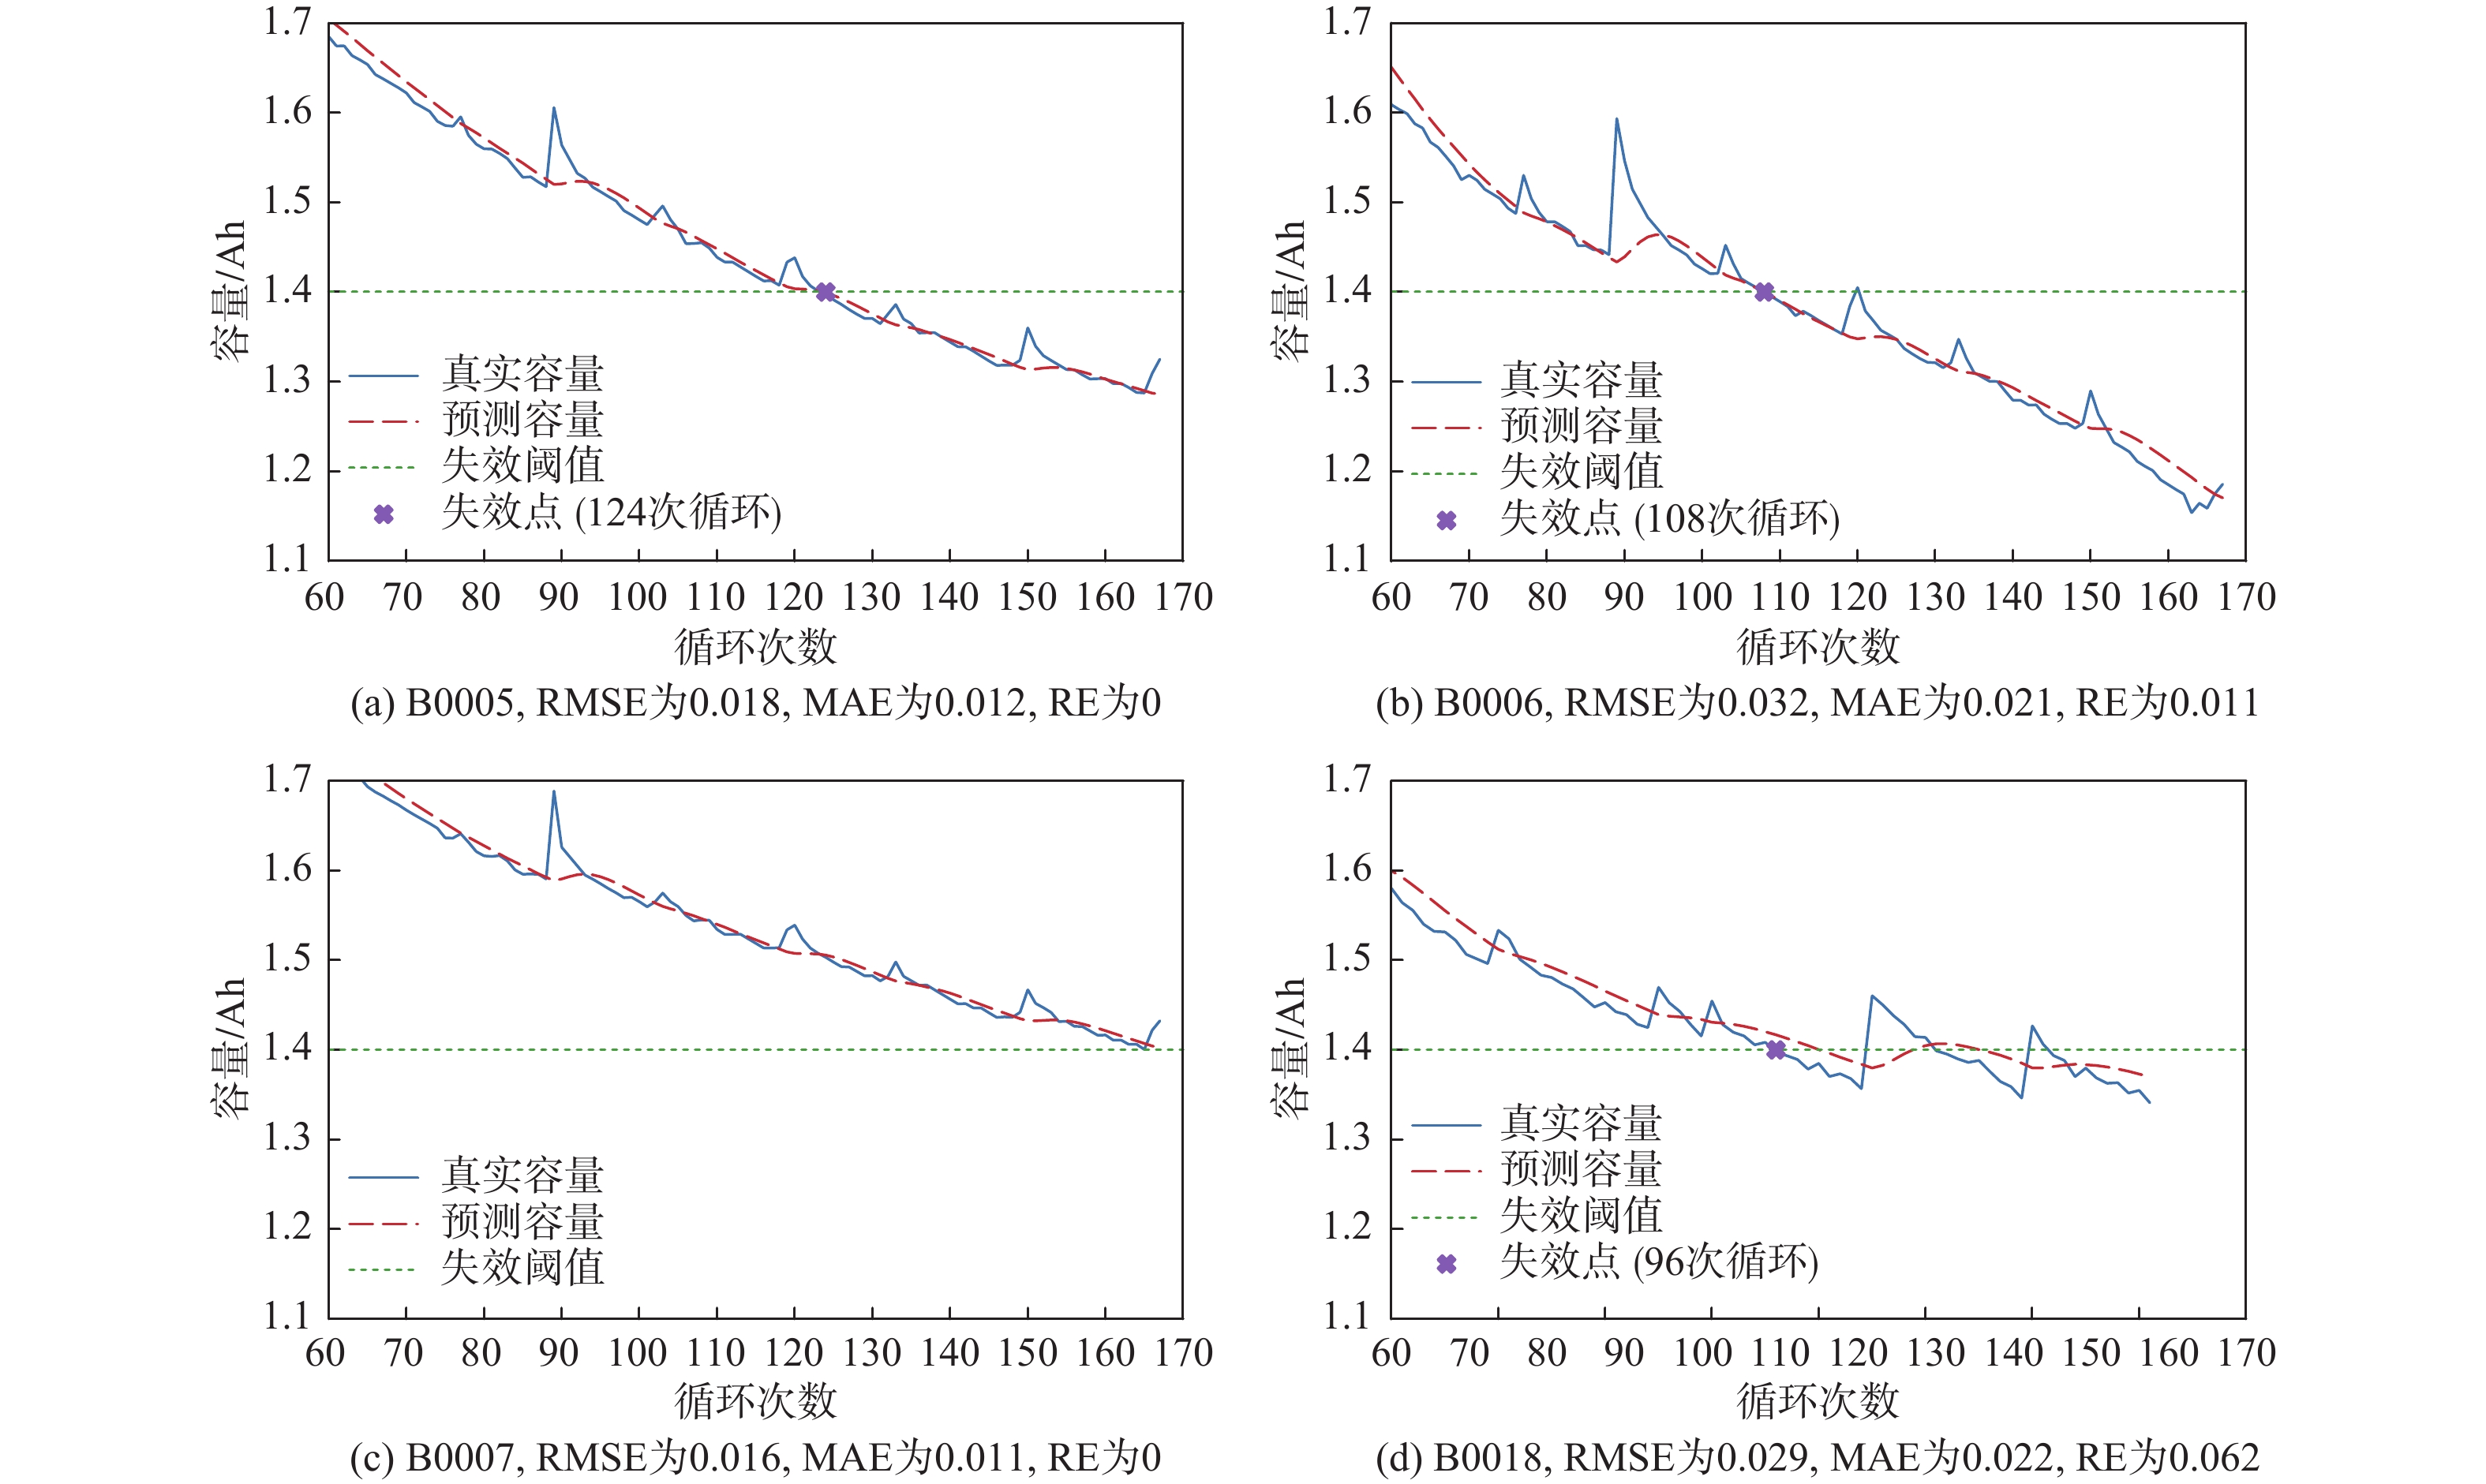
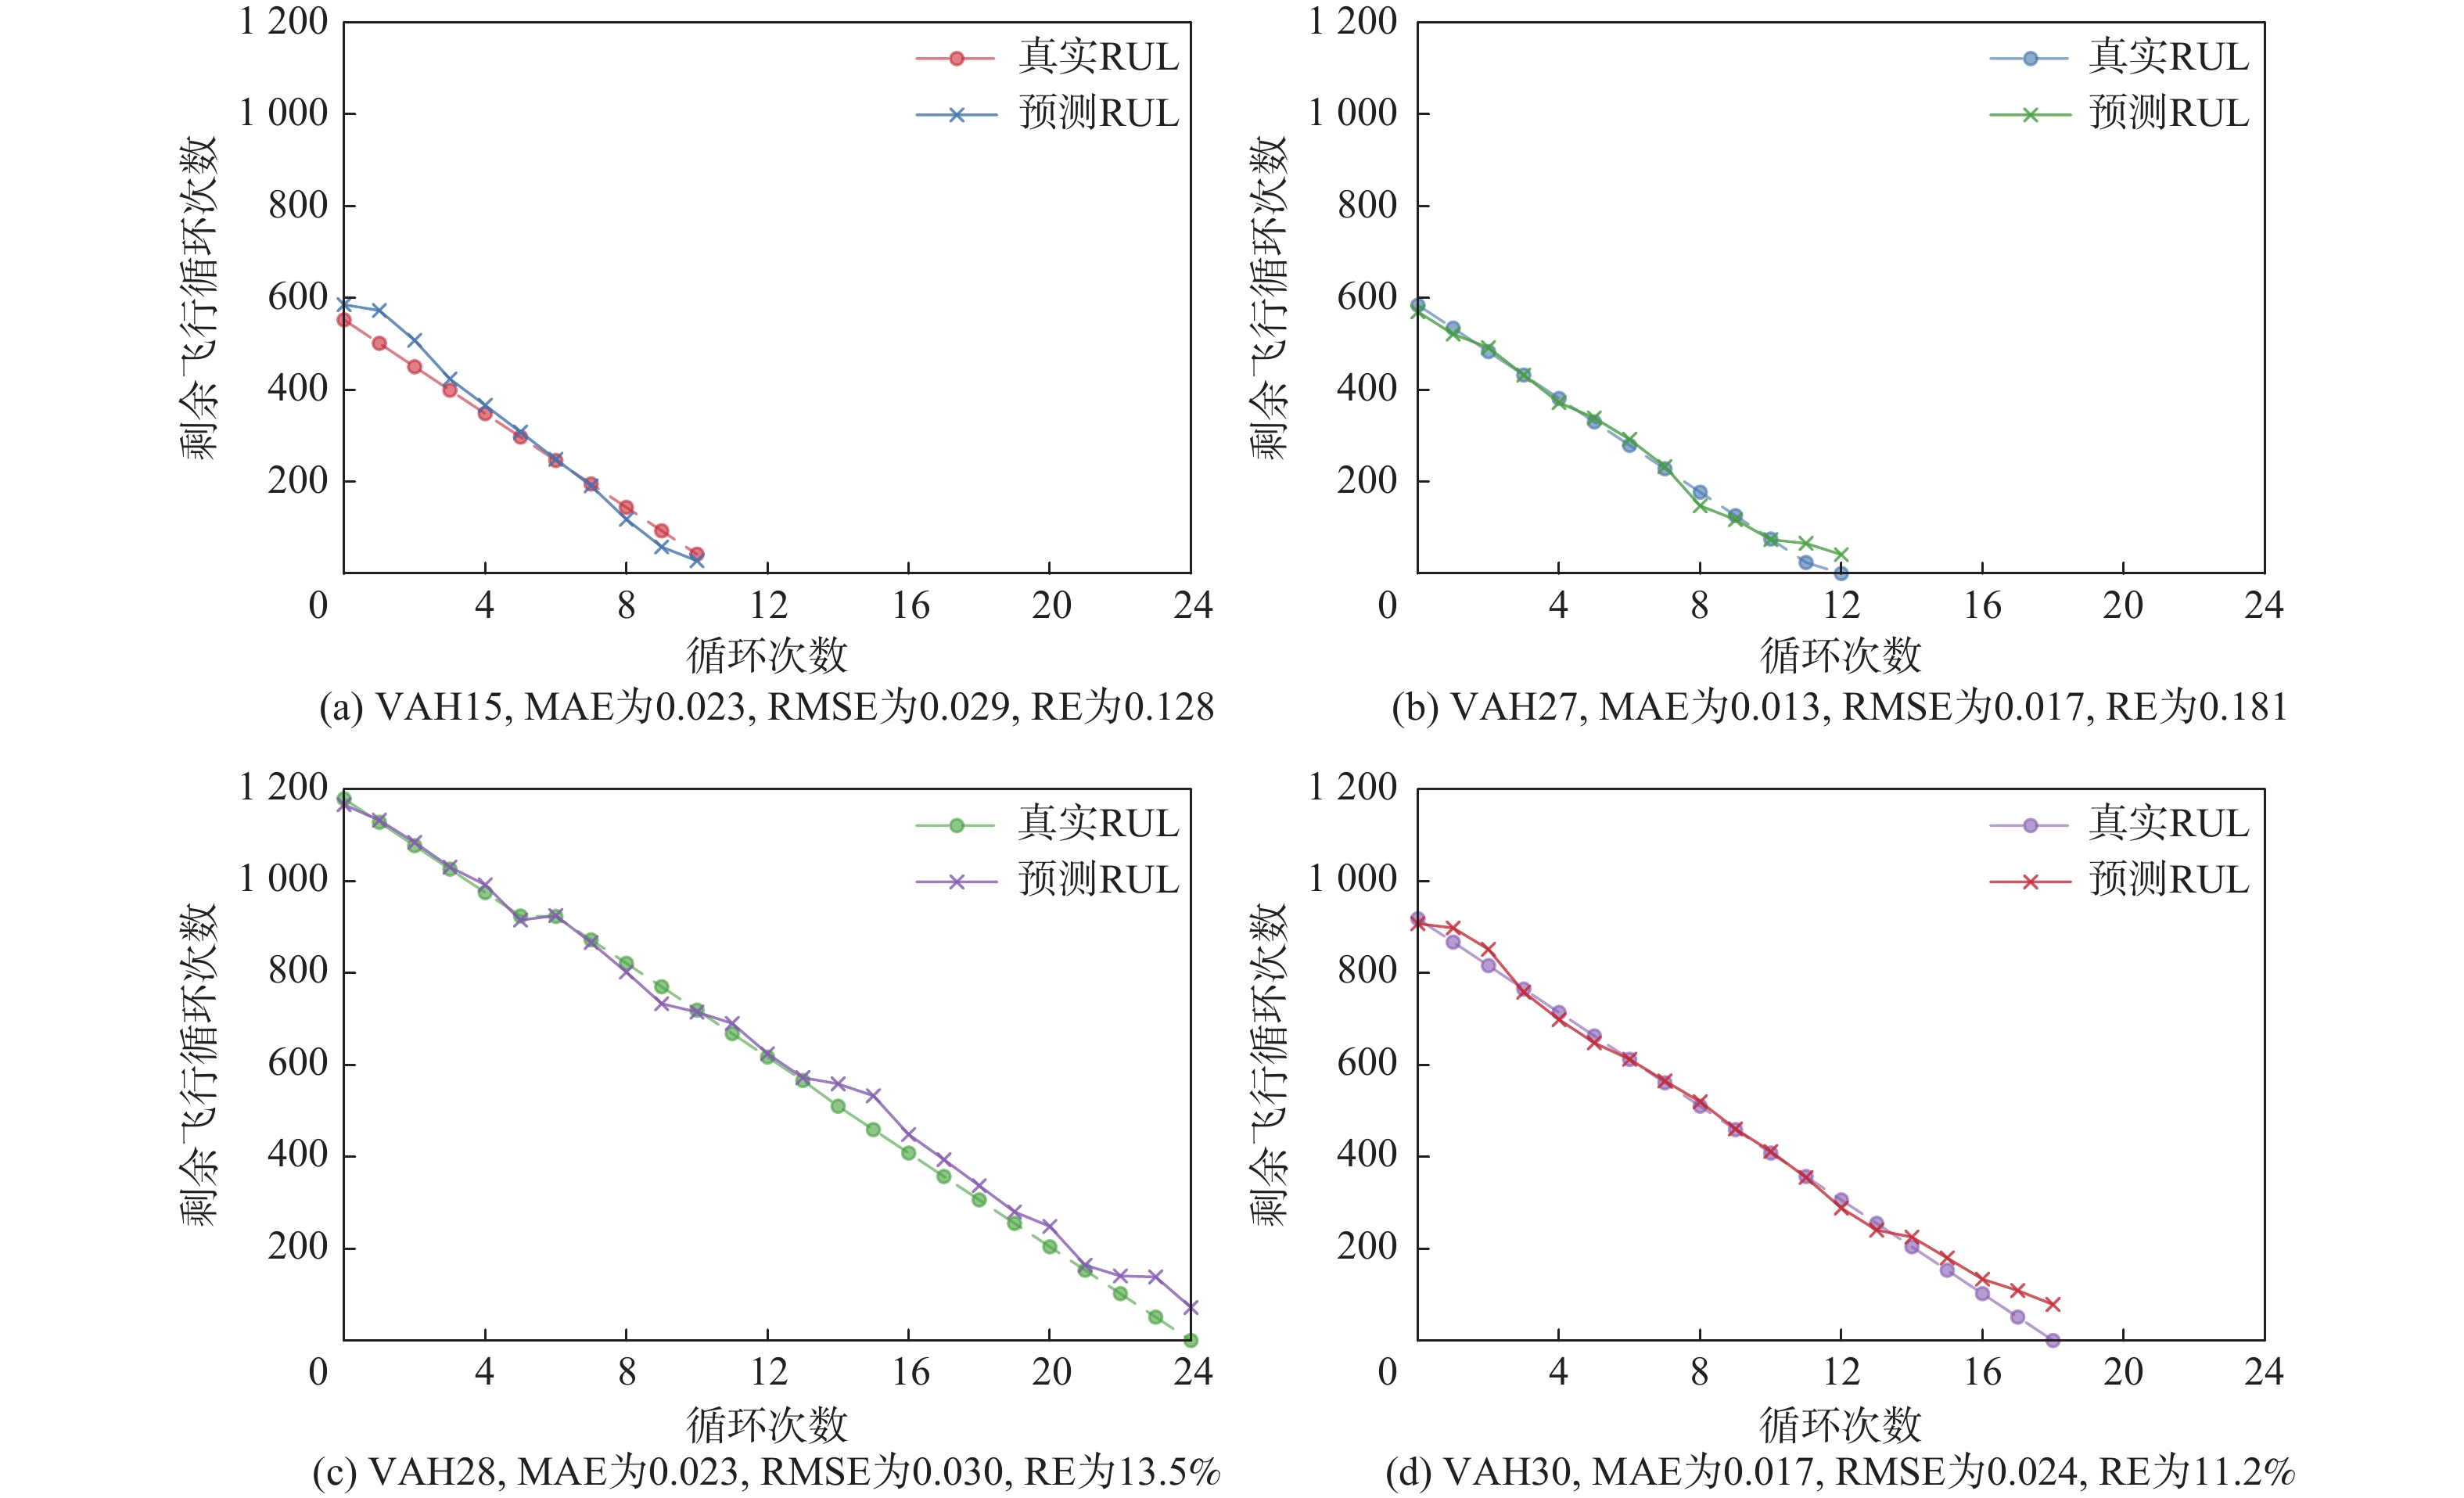
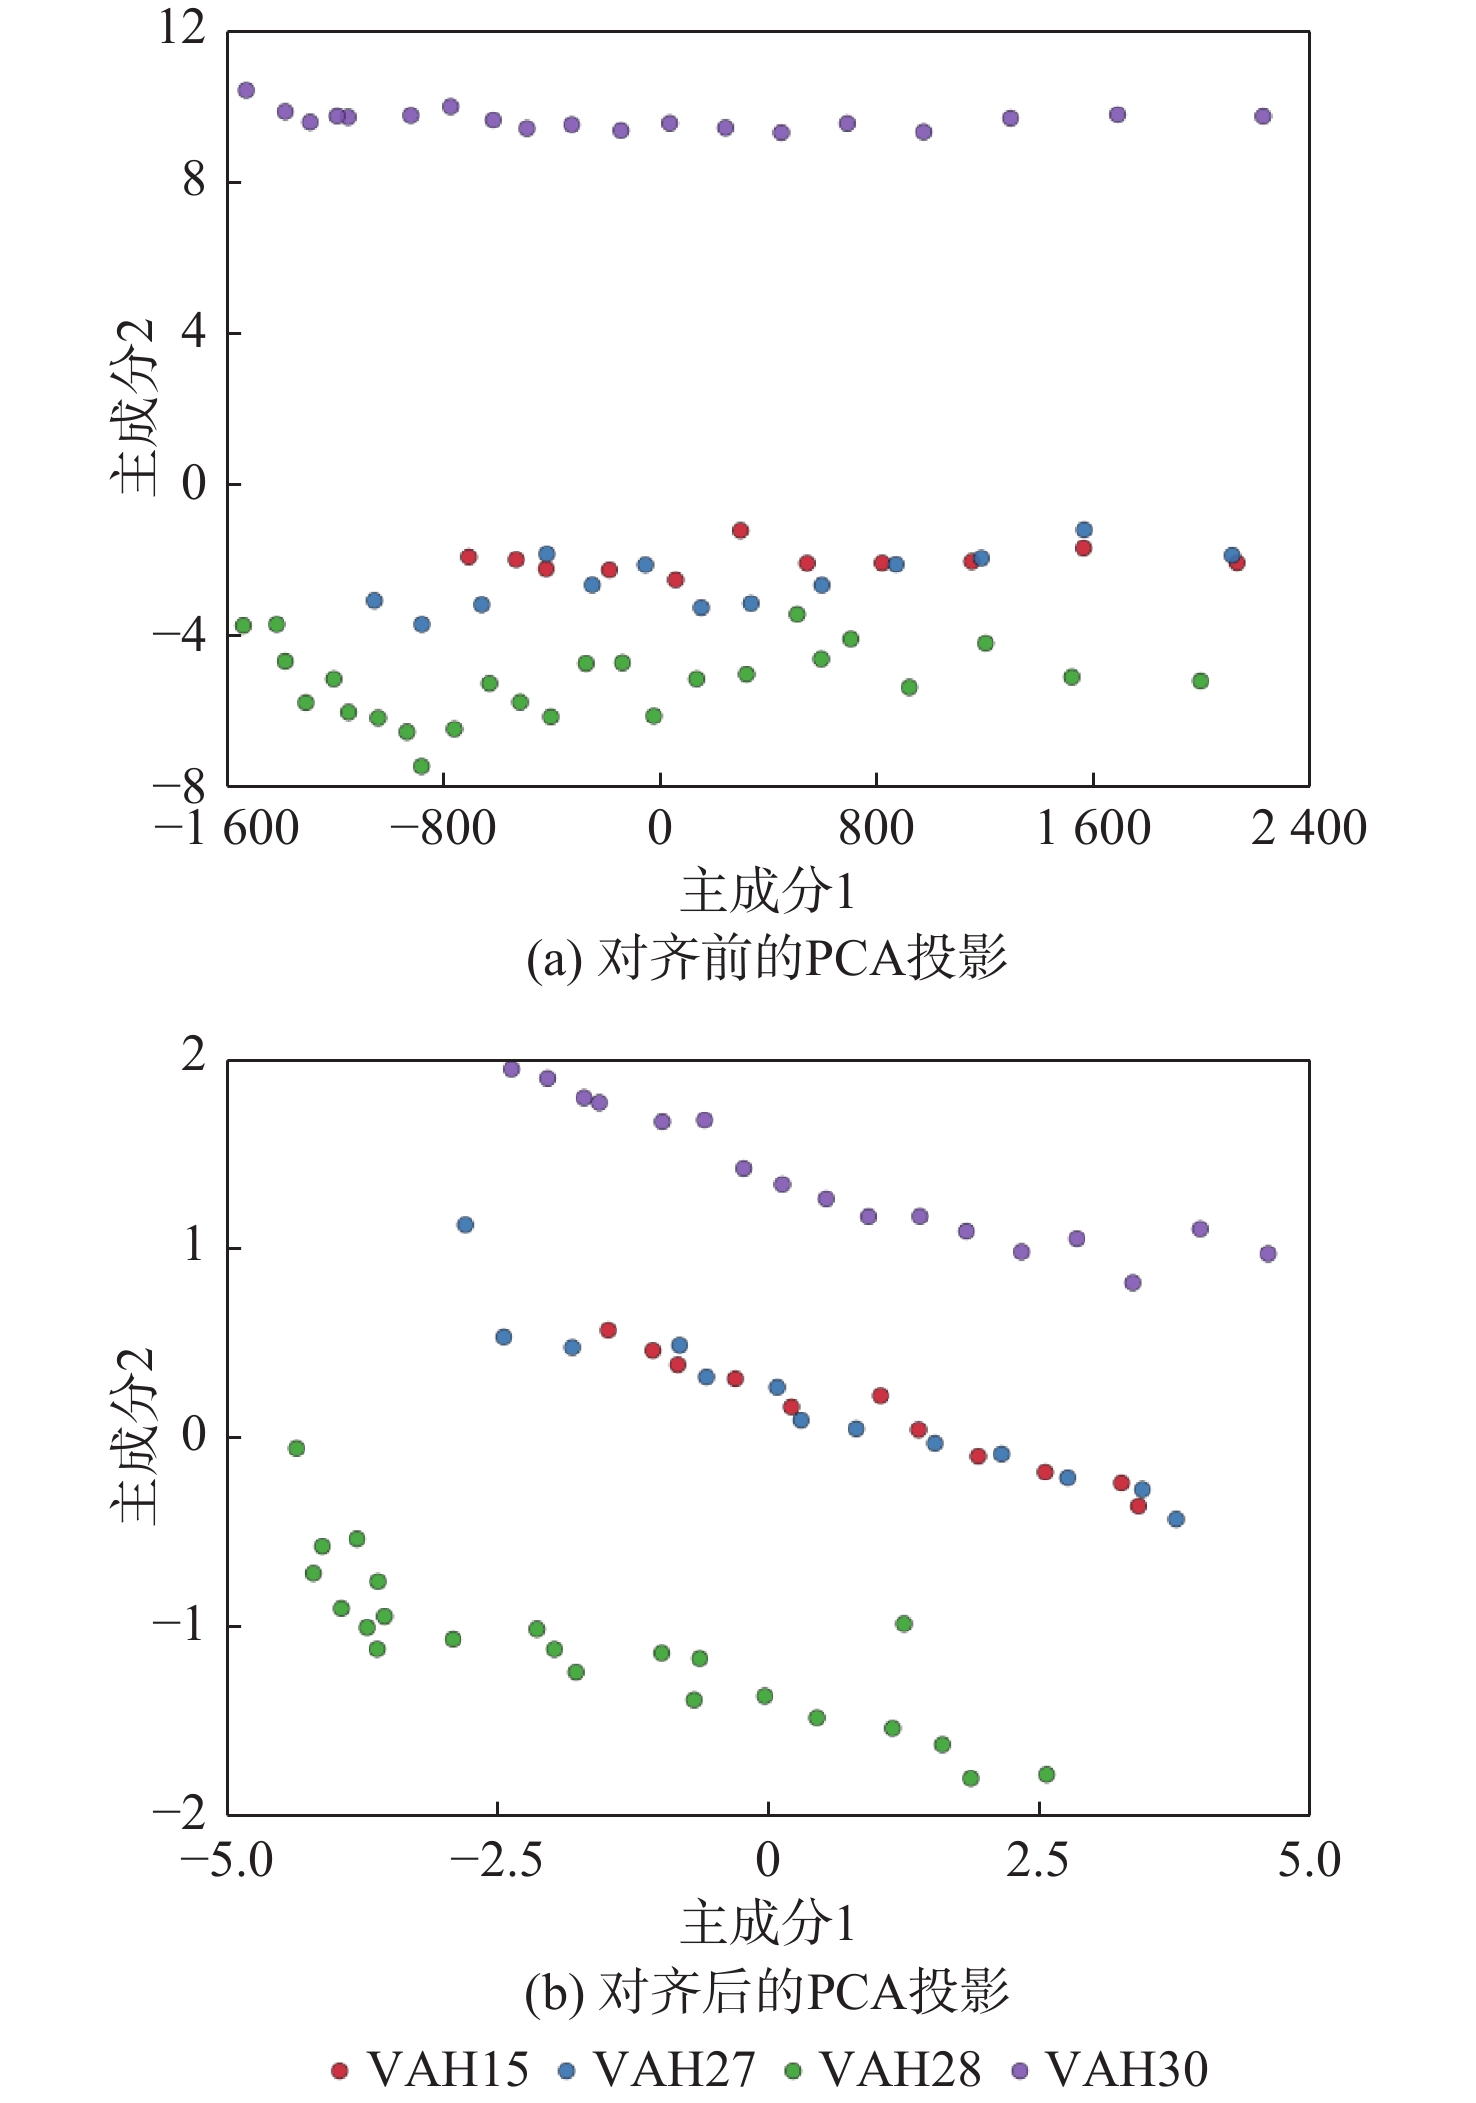
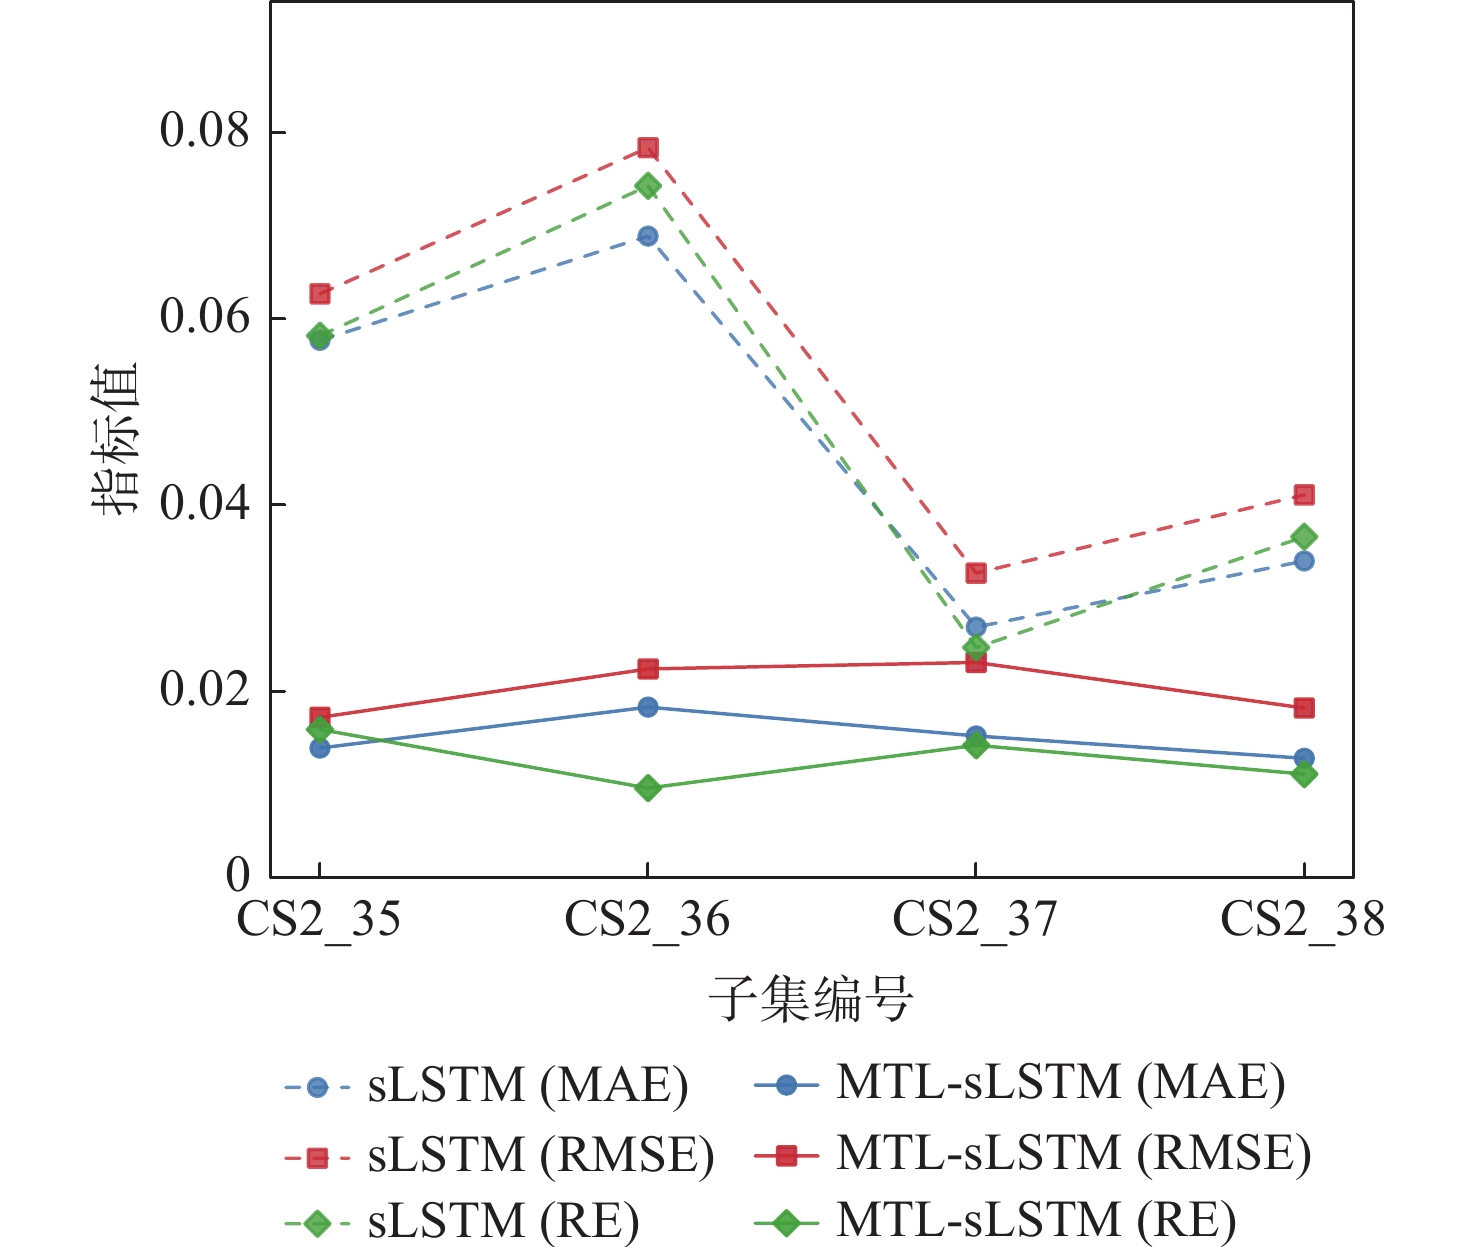
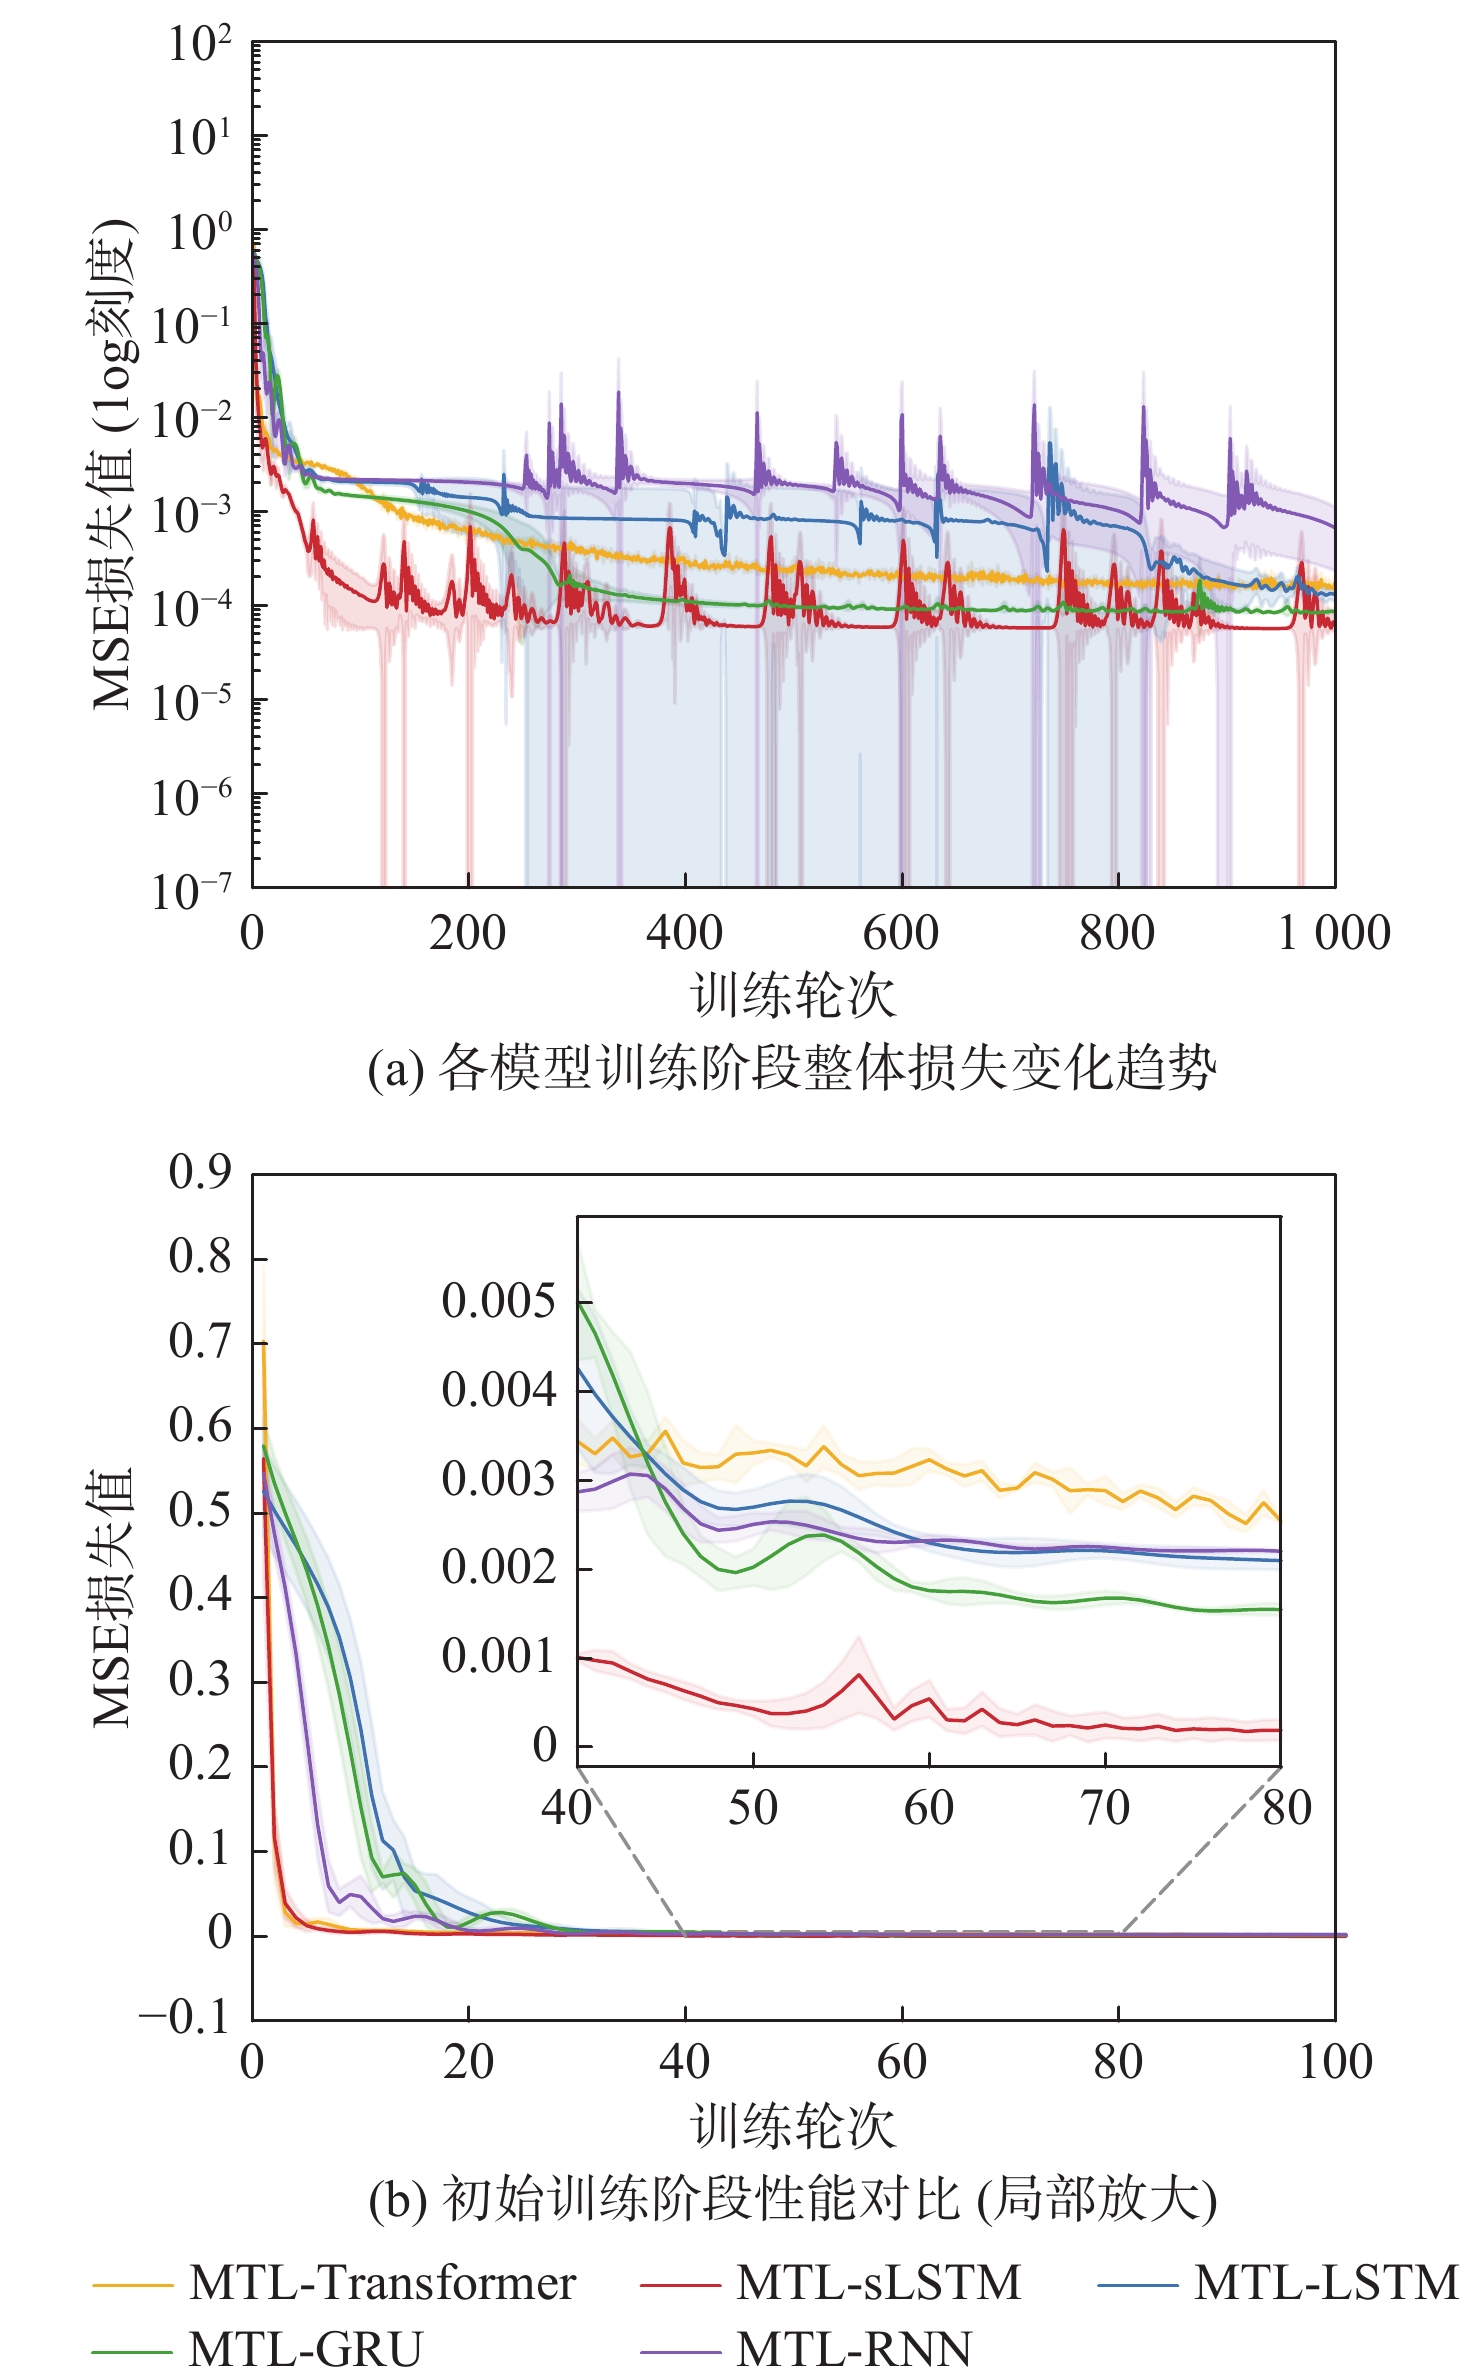
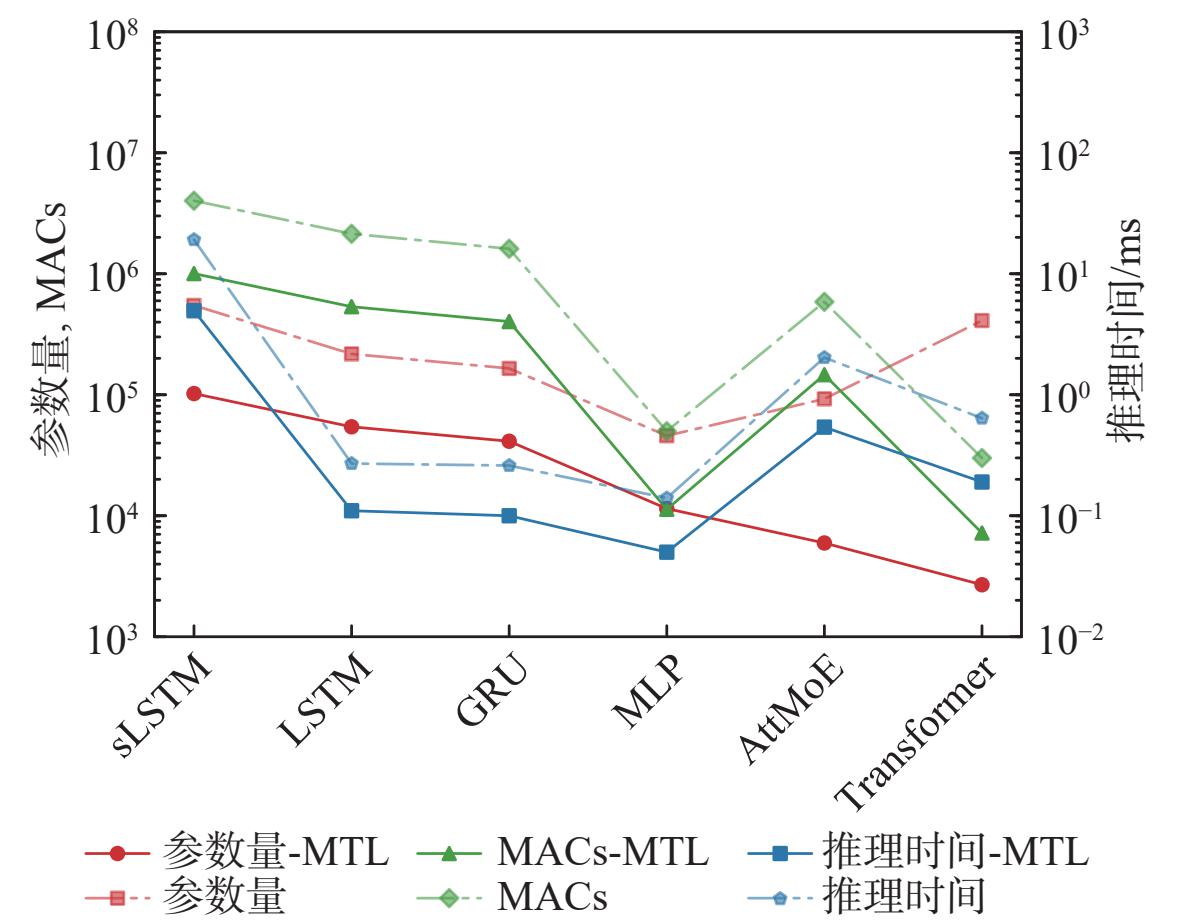
针对低空经济载具锂离子电池在多工况耦合下的剩余寿命(RUL)预测问题,提出一种基于多任务学习的标量长短期记忆网络(MTL-sLSTM)预测方法。该方法通过多源异构输入层融合跨飞行工况的多维度时序数据,采用层级堆叠的sLSTM结构作为共享特征提取器,实现跨时间尺度的深度特征融合与非线性退化共性特征提取;结合任务ID硬编码索引动态调整网络权重,通过多任务学习机制自适应捕捉不同工况的退化模式,同步实现跨工况知识共享与独立RUL预测。实验结果表明:MTL-sLSTM的预测性能显著优于注意力混合专家模型(AttMoE)、双通道LSTM(Dual-LSTM)等6种时序方法,在eVTOL数据集上均方根误差(RMSE)较对比方法降低60.7%~92.3%,验证了多任务学习机制在增强复杂工况下退化特征泛化能力与提升预测精度方面的有效性。

面向不规则结构的低空感知模型剪枝算法
杨子, 庄连生
2026, 52(9): 3136-3145. doi: 10.13700/j.bh.1001-5965.2025.0313
摘要:
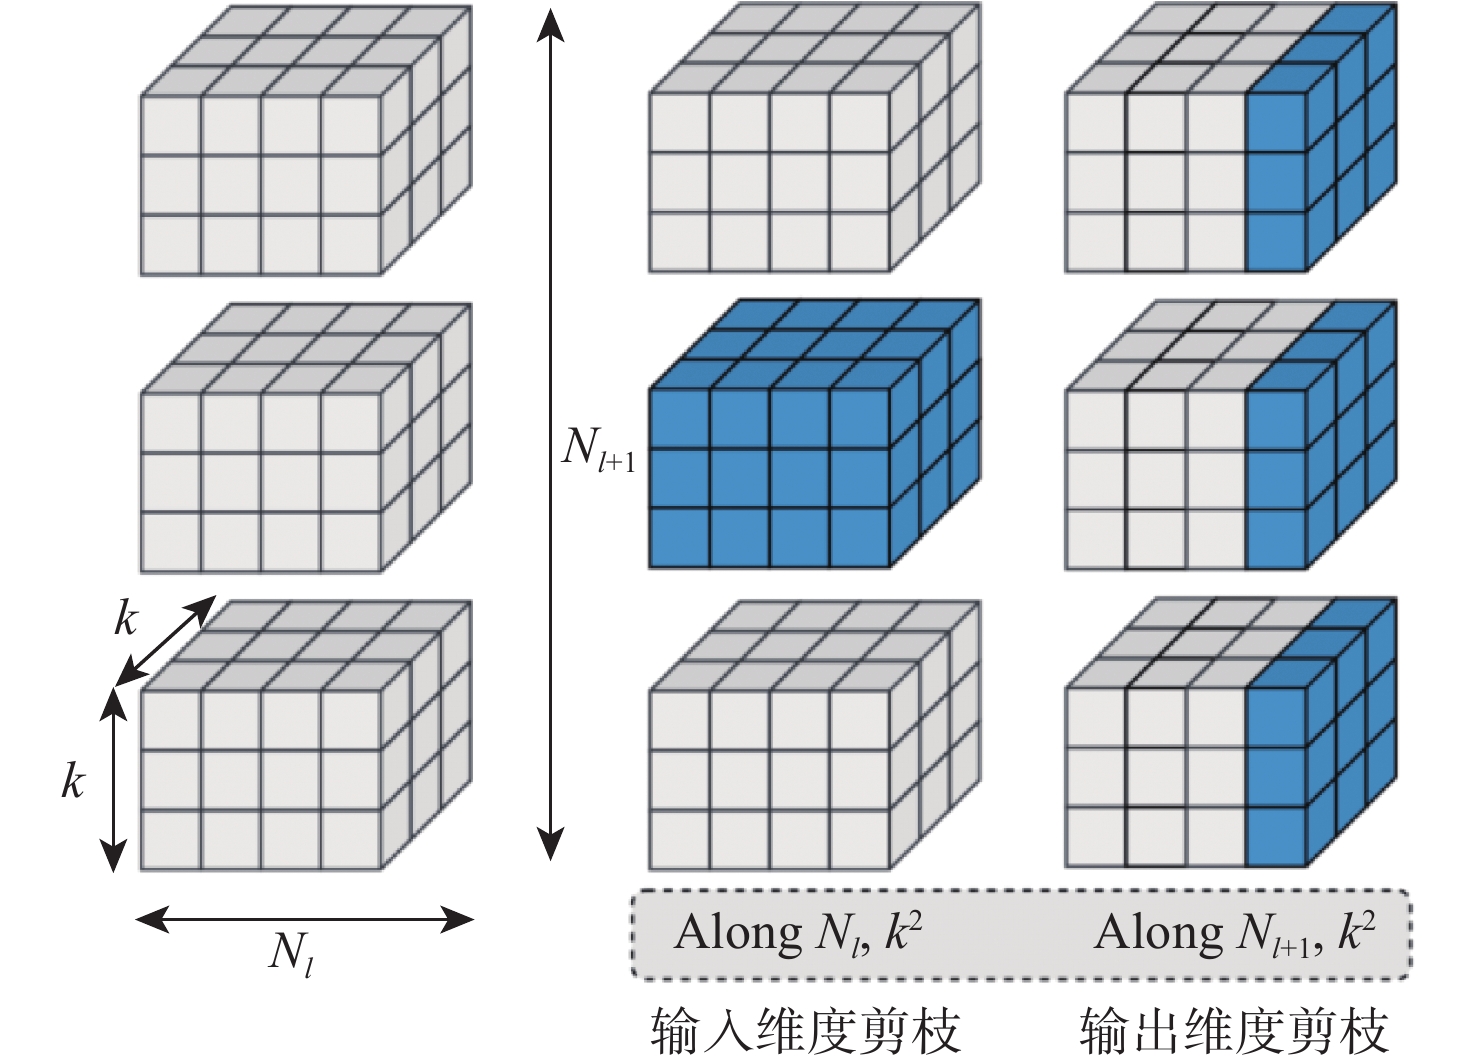
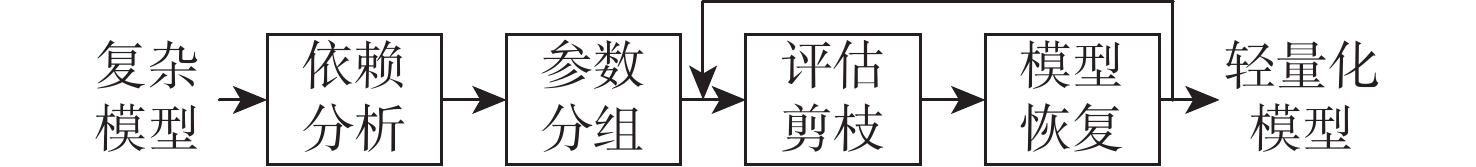
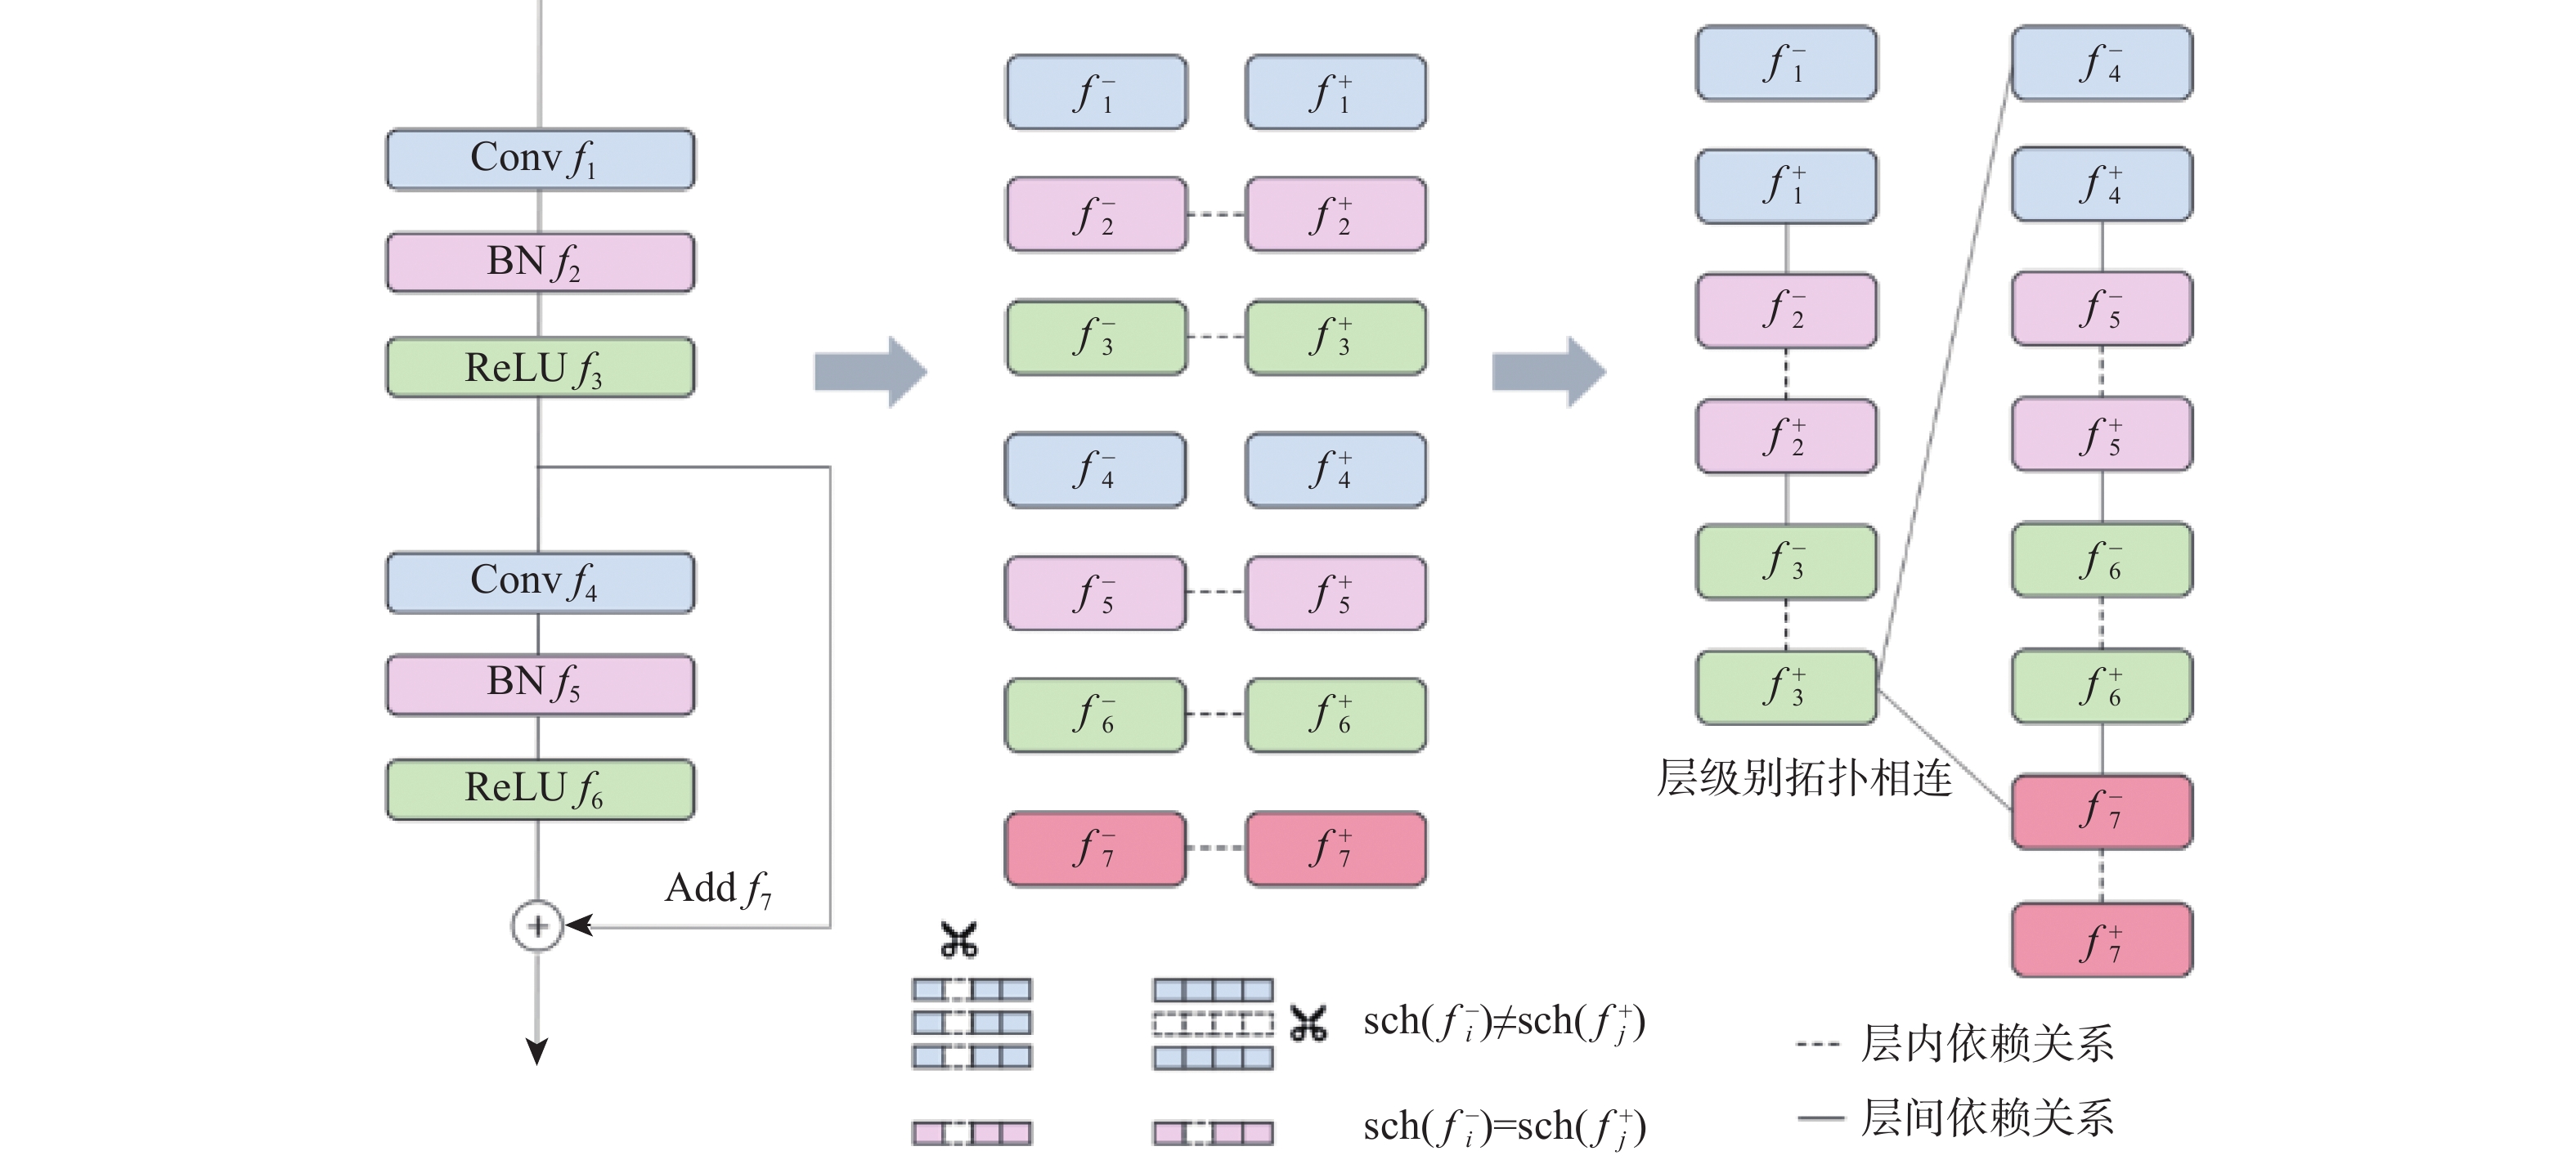
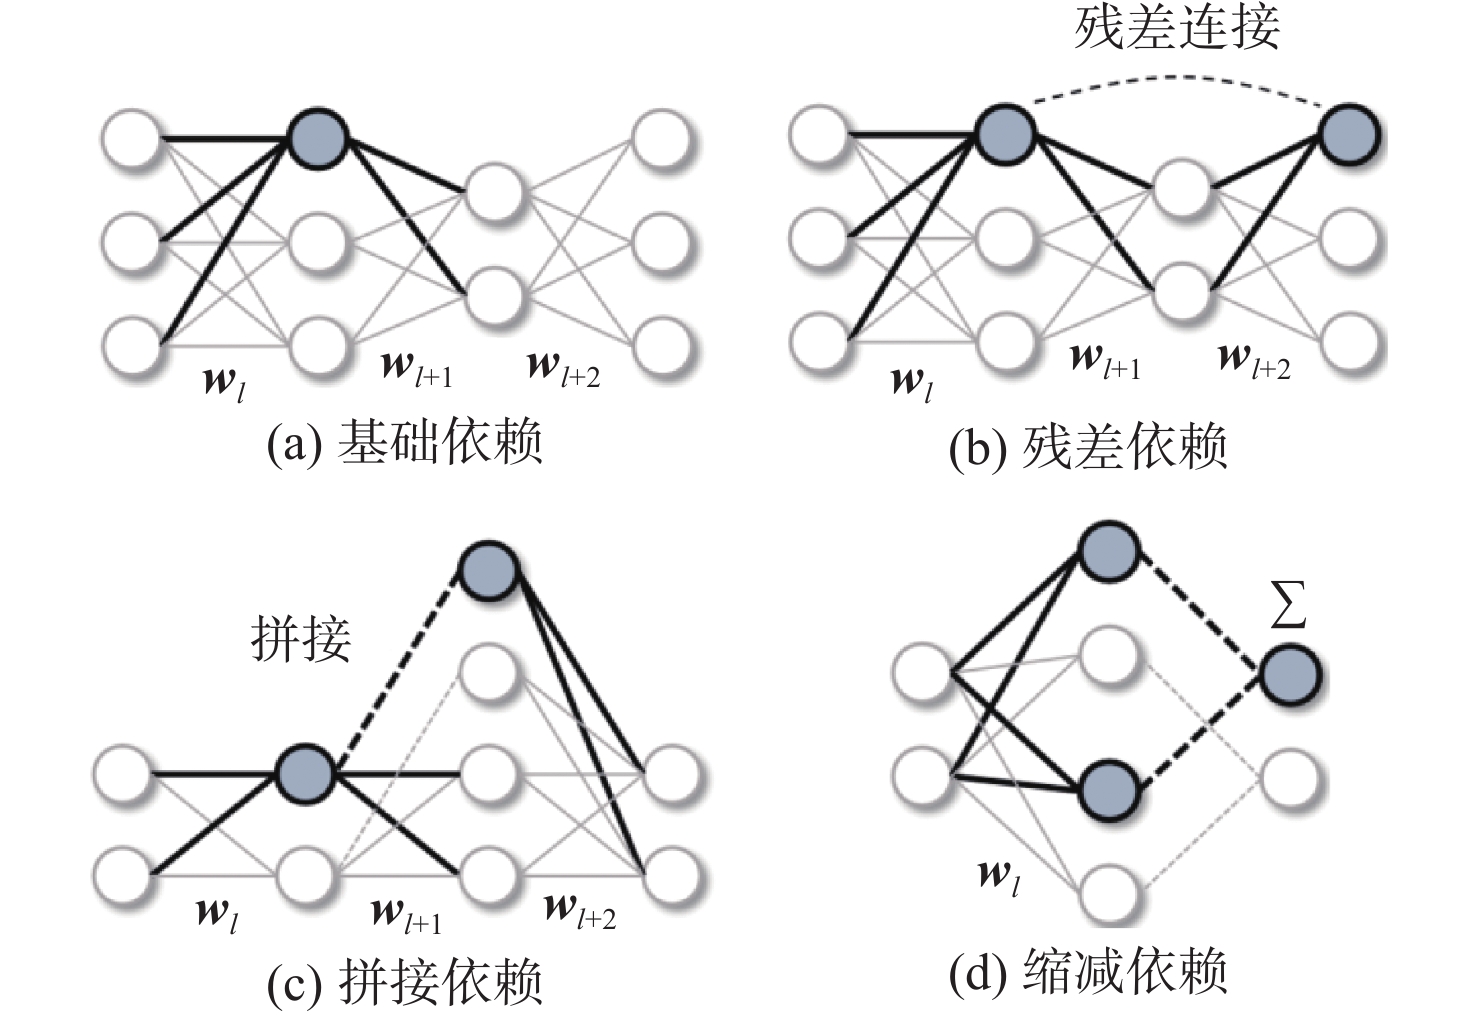
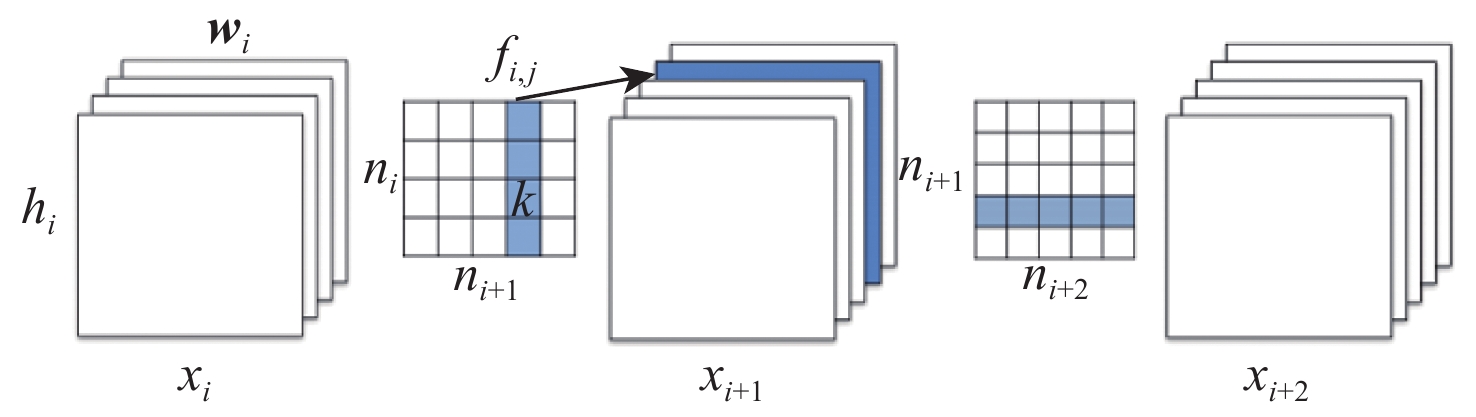
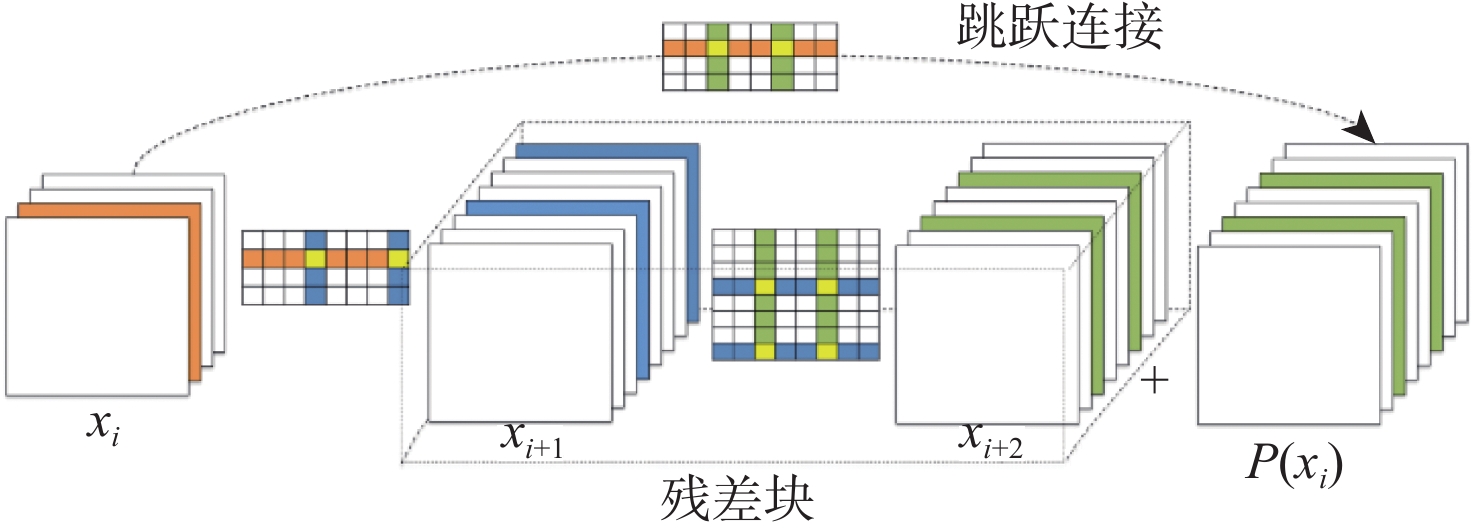
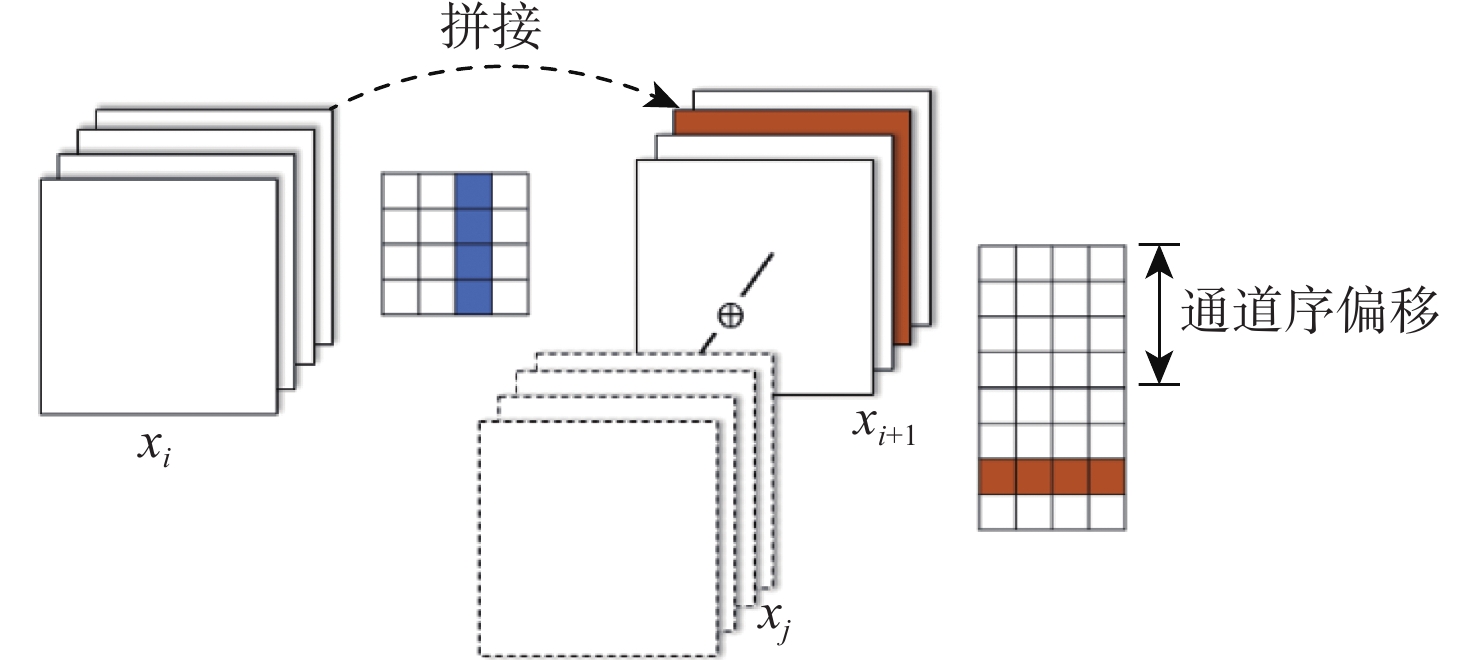
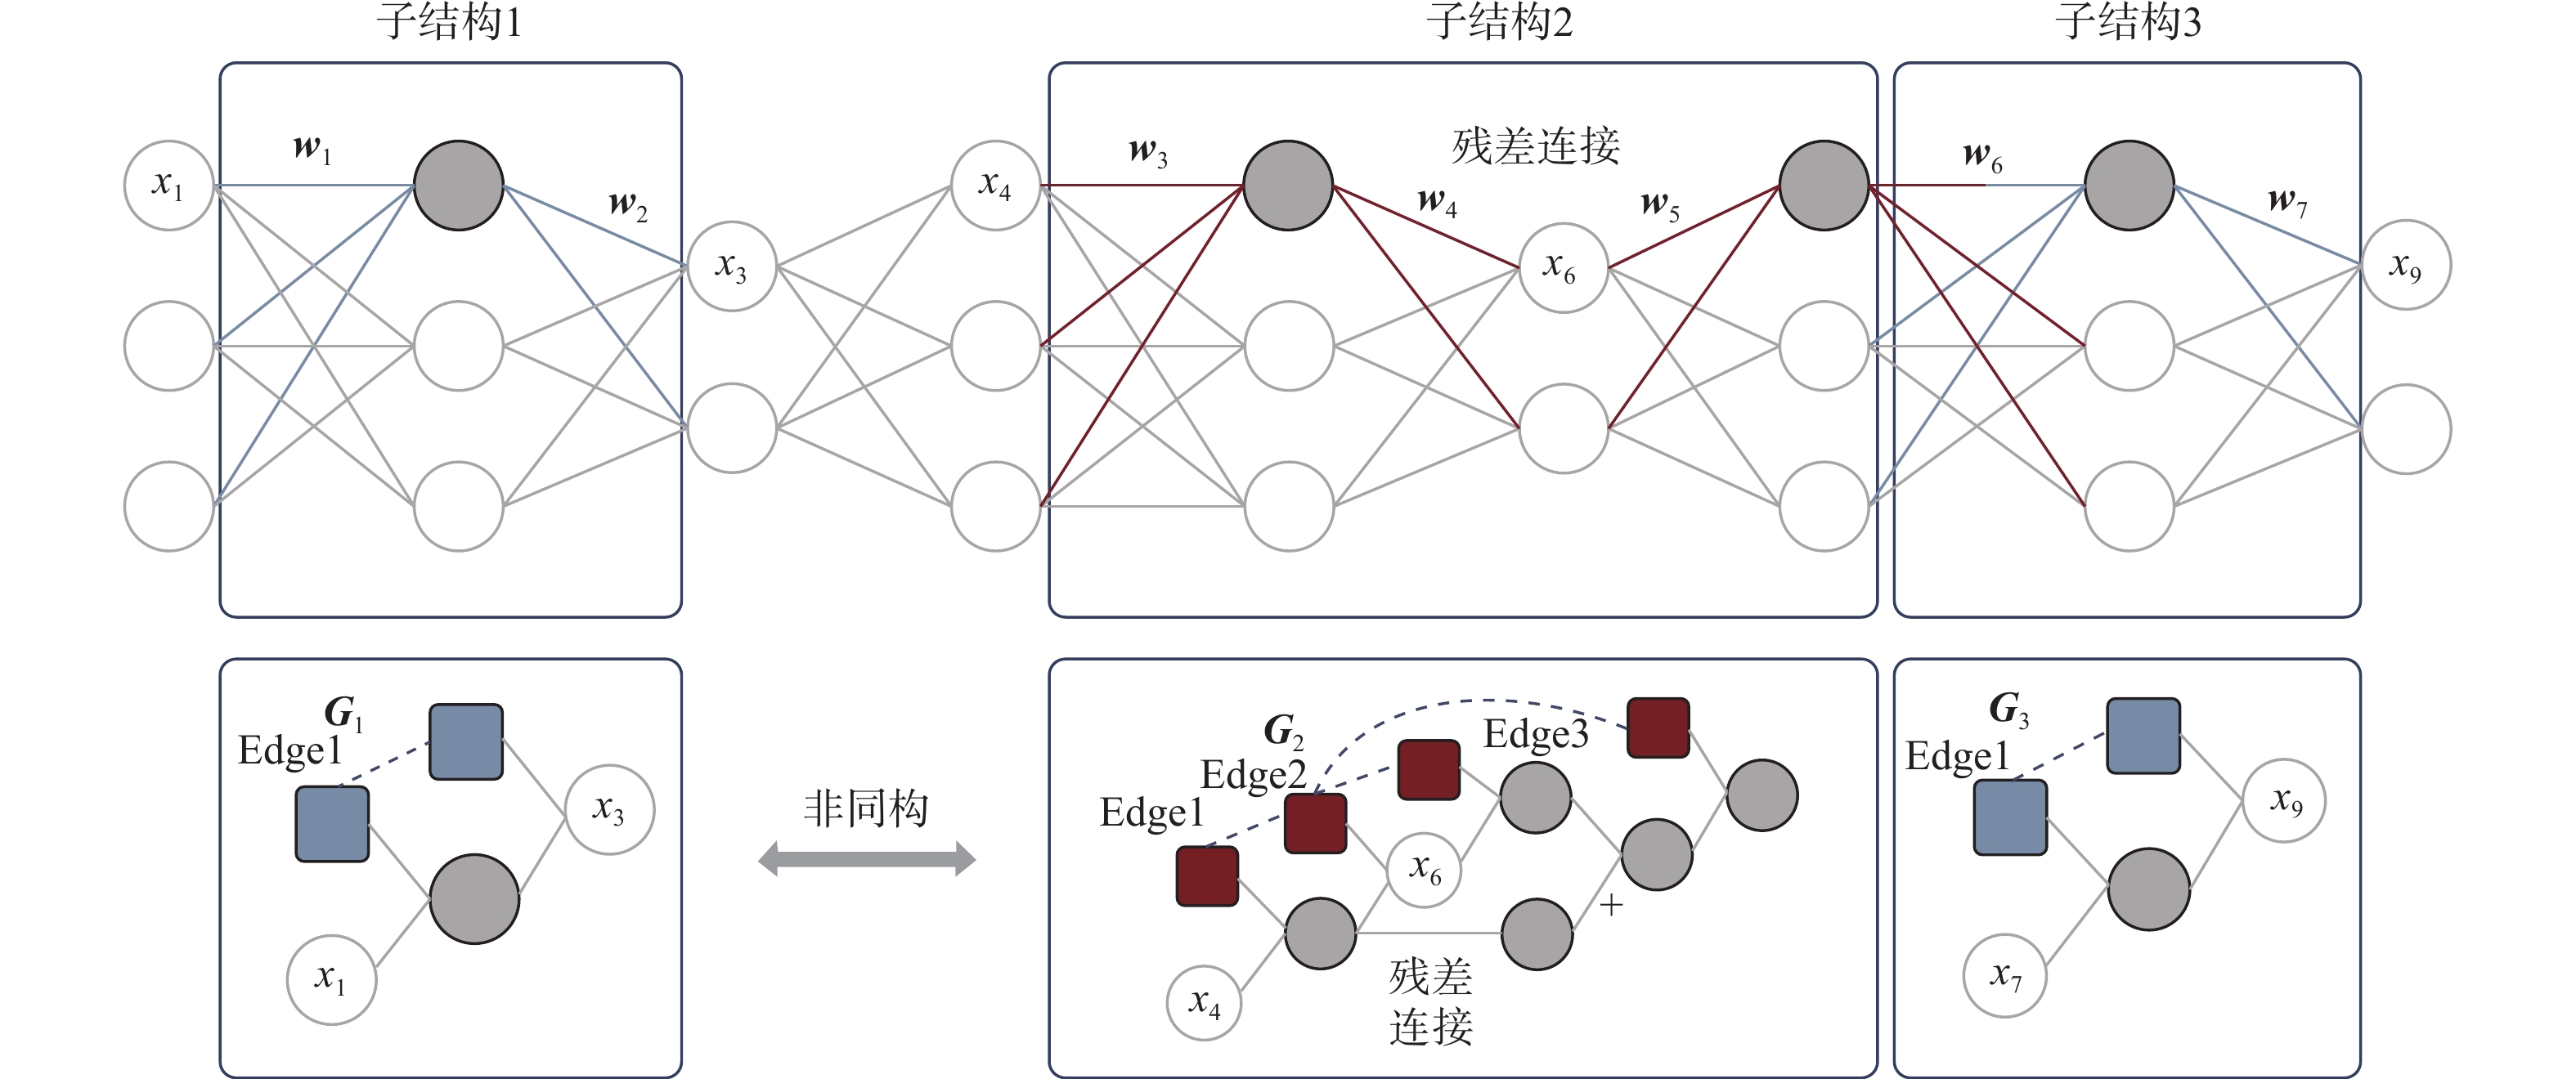
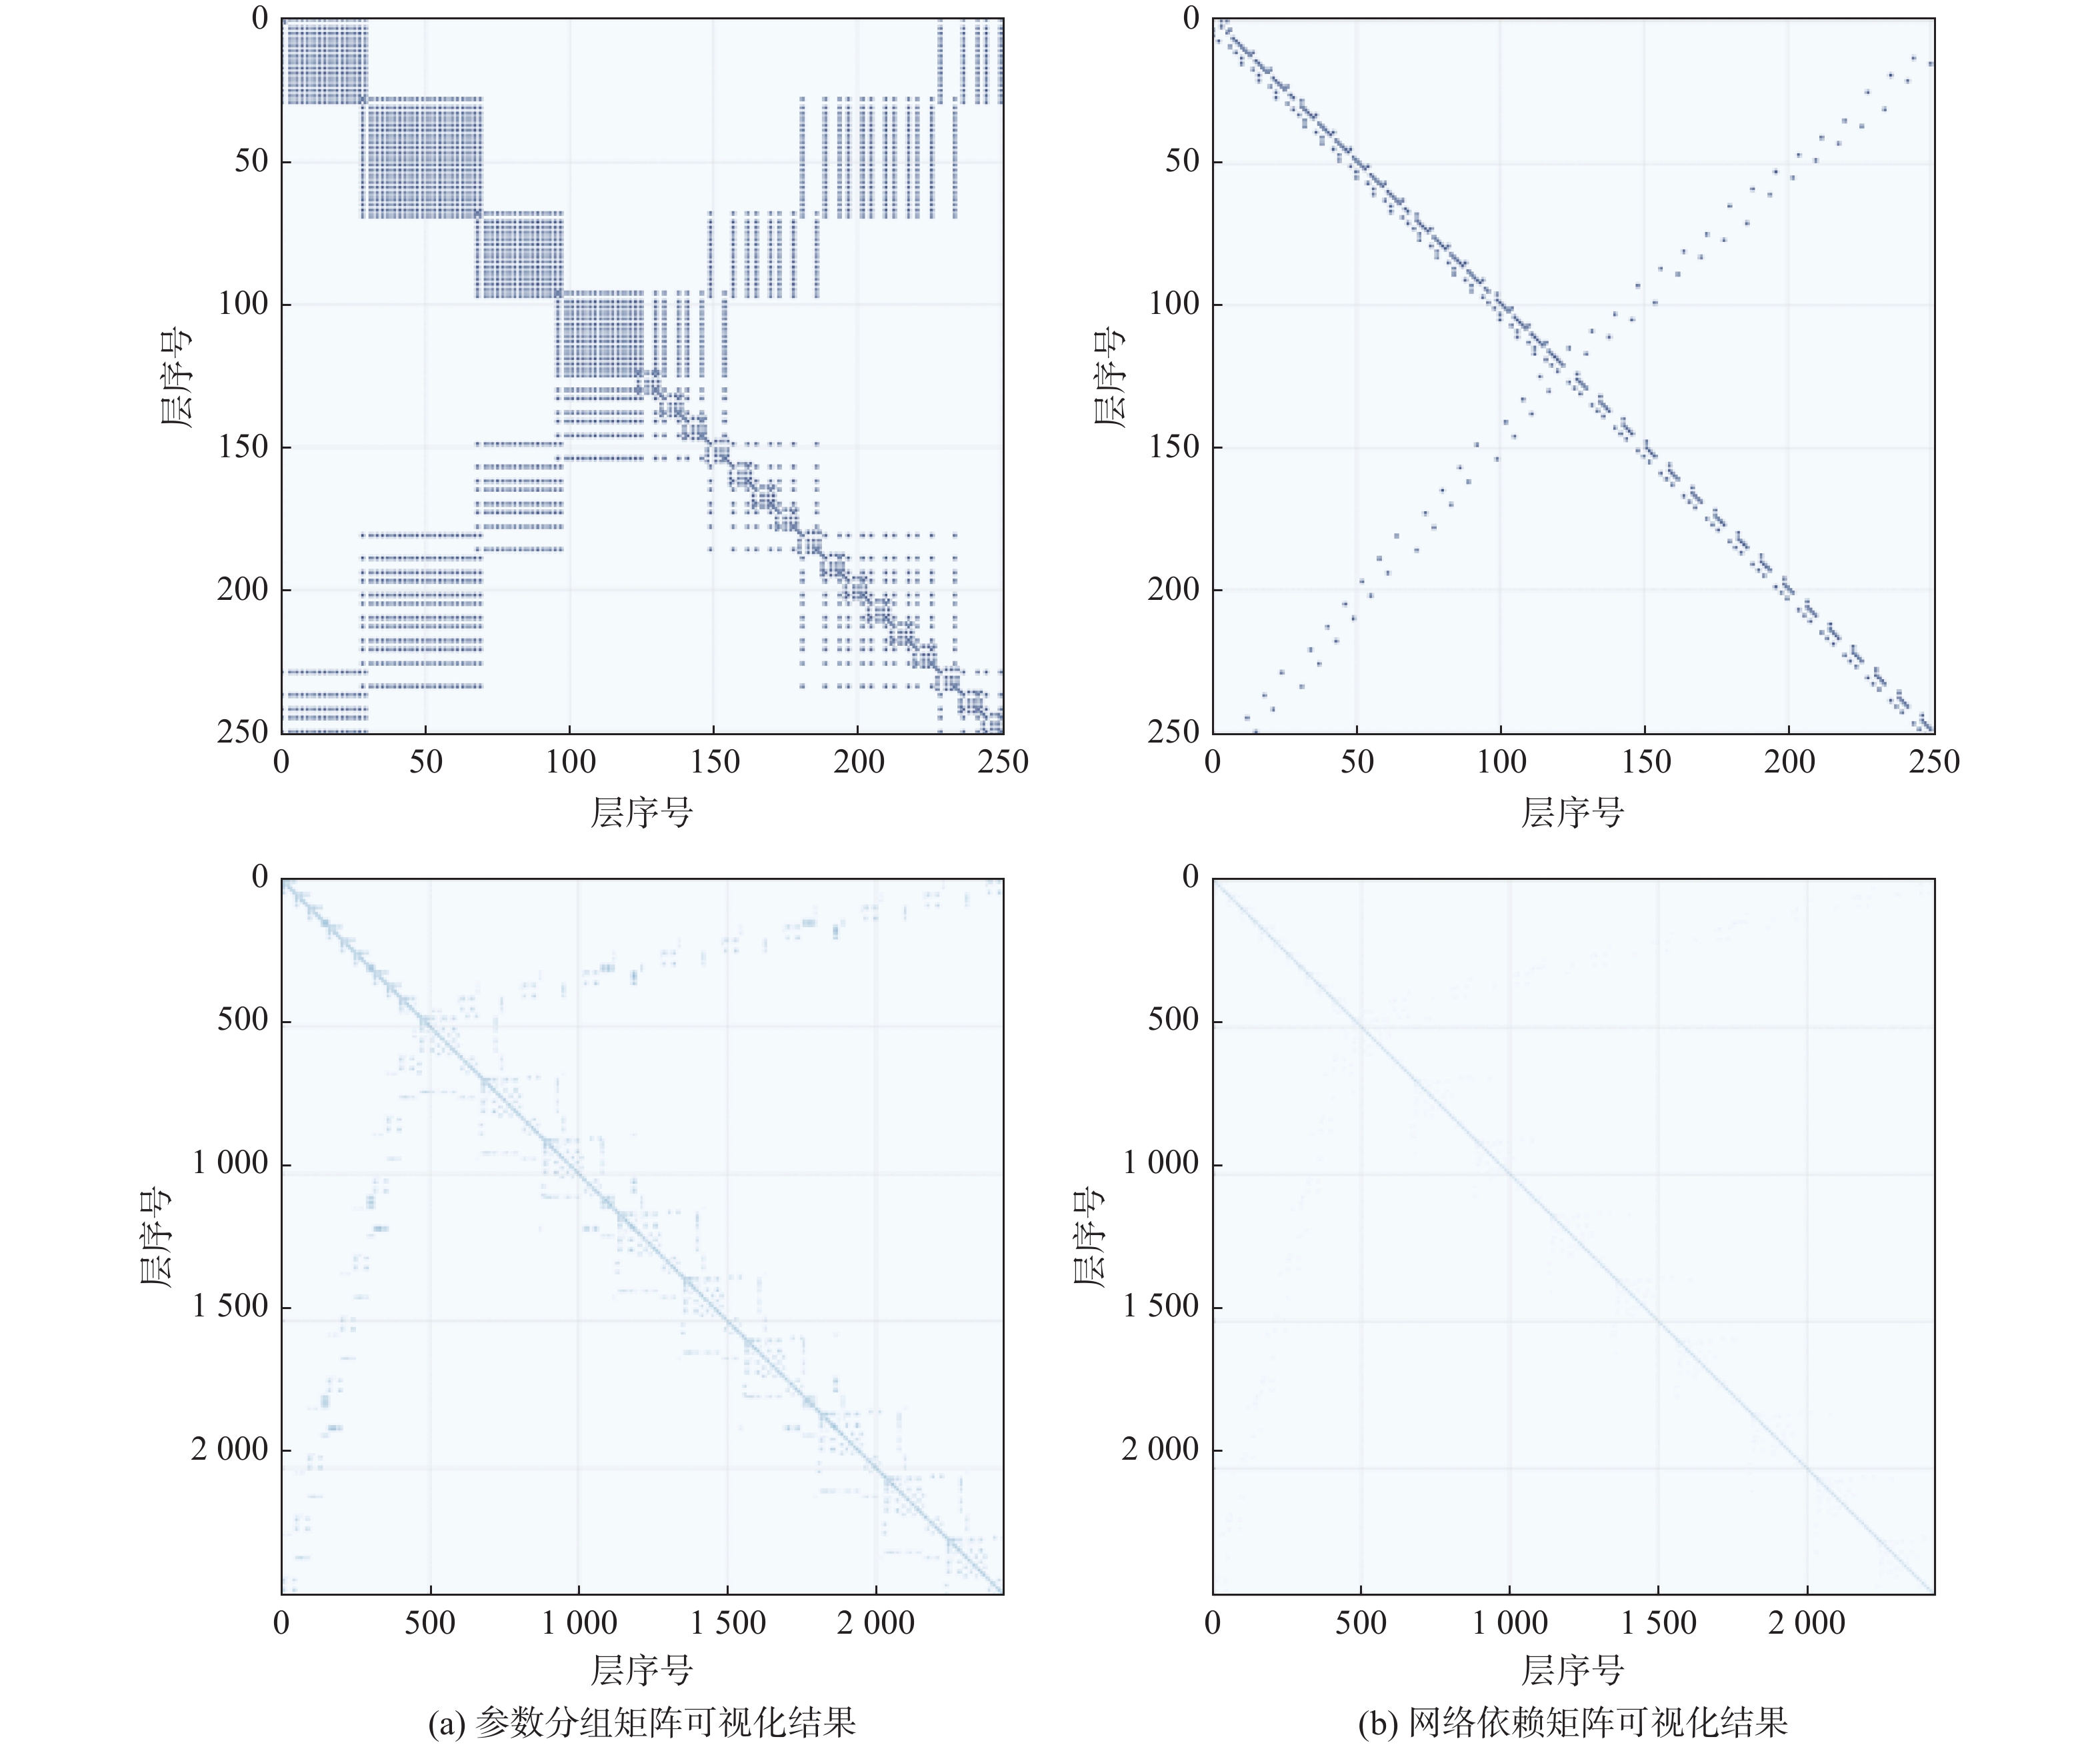
深度学习在低空智能感知中性能优越,但终端计算资源有限,难以部署大型神经网络。剪枝技术通过删除冗余参数降低复杂度,提升实时性,但现有算法多针对规则结构模型,难以处理神经架构搜索(NAS)得到的不规则结构。提出一种基于依赖图的不规则结构剪枝方案,以优化模型效率。通过计算图的结构解析技术,自动识别低空感知模型中特有的多层级连接模式;构建高效的参数分组模块,精确锁定可完整移除的最小功能单元;采用跨层对比的全局优化策略,实现对同构子结构的统一评估与剪枝。相较于现有算法,所提算法可对不规则网络架构实施全局精准压缩,特别适用于需要处理复杂空间关系的低空感知场景。实验结果表明:所提不规则结构剪枝算法在NAS-Bench101模型及ResNet系列网络均能有效识别出多分支连接、残差连接、拼接等复杂结构,并完成分组剪枝,在CIFAR-10数据集以50%的压缩比例对模型轻量化,识别准确率下降不超过1%。

低空通信环境下基于双层博弈的LCU级视频比特分配算法
张雅霏, 刘露露, 于金池, 朱迪锋, 龚轩, 高毅
2026, 52(9): 3146-3152. doi: 10.13700/j.bh.1001-5965.2025.0357
摘要:
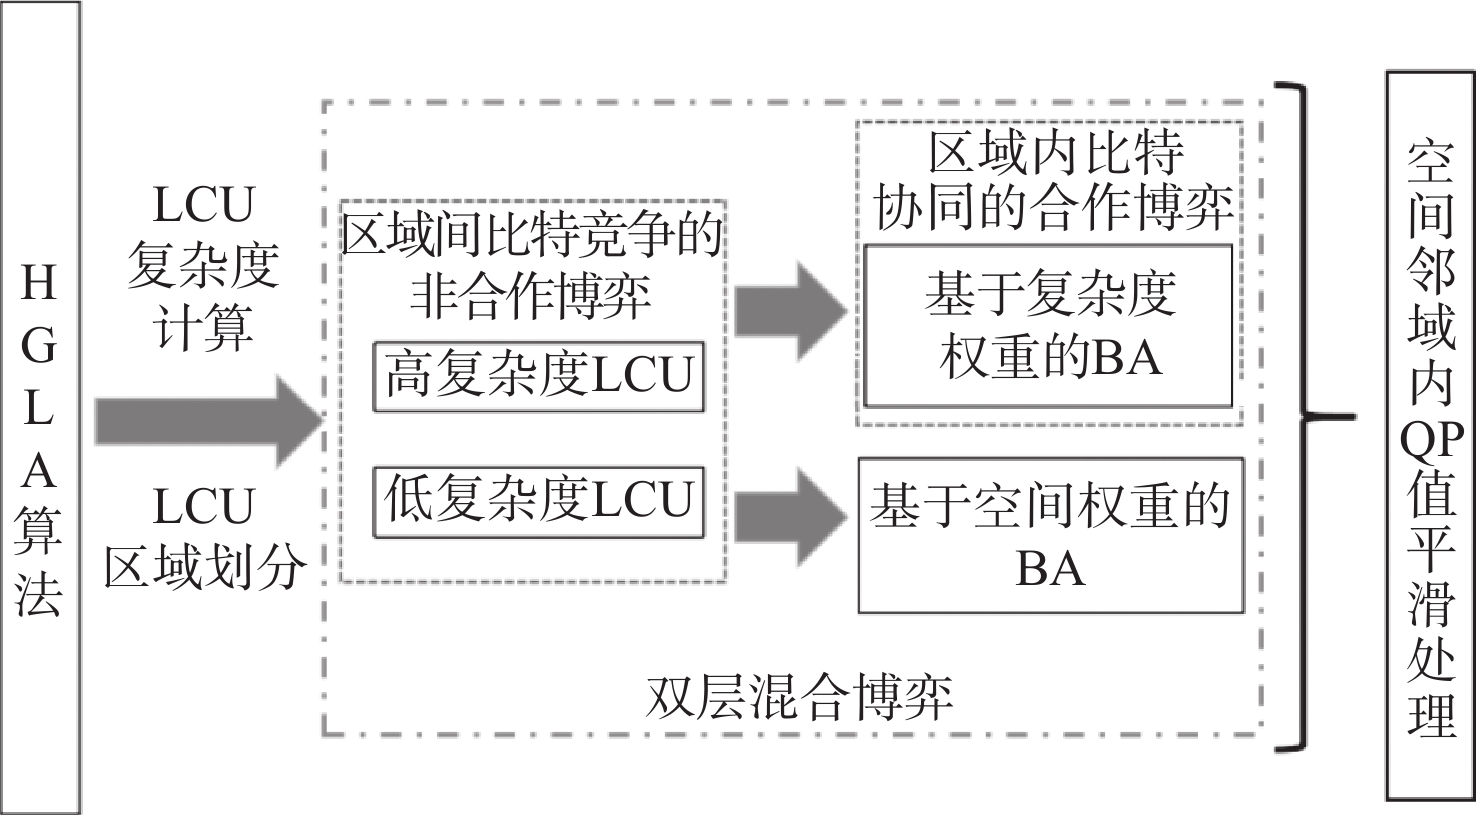
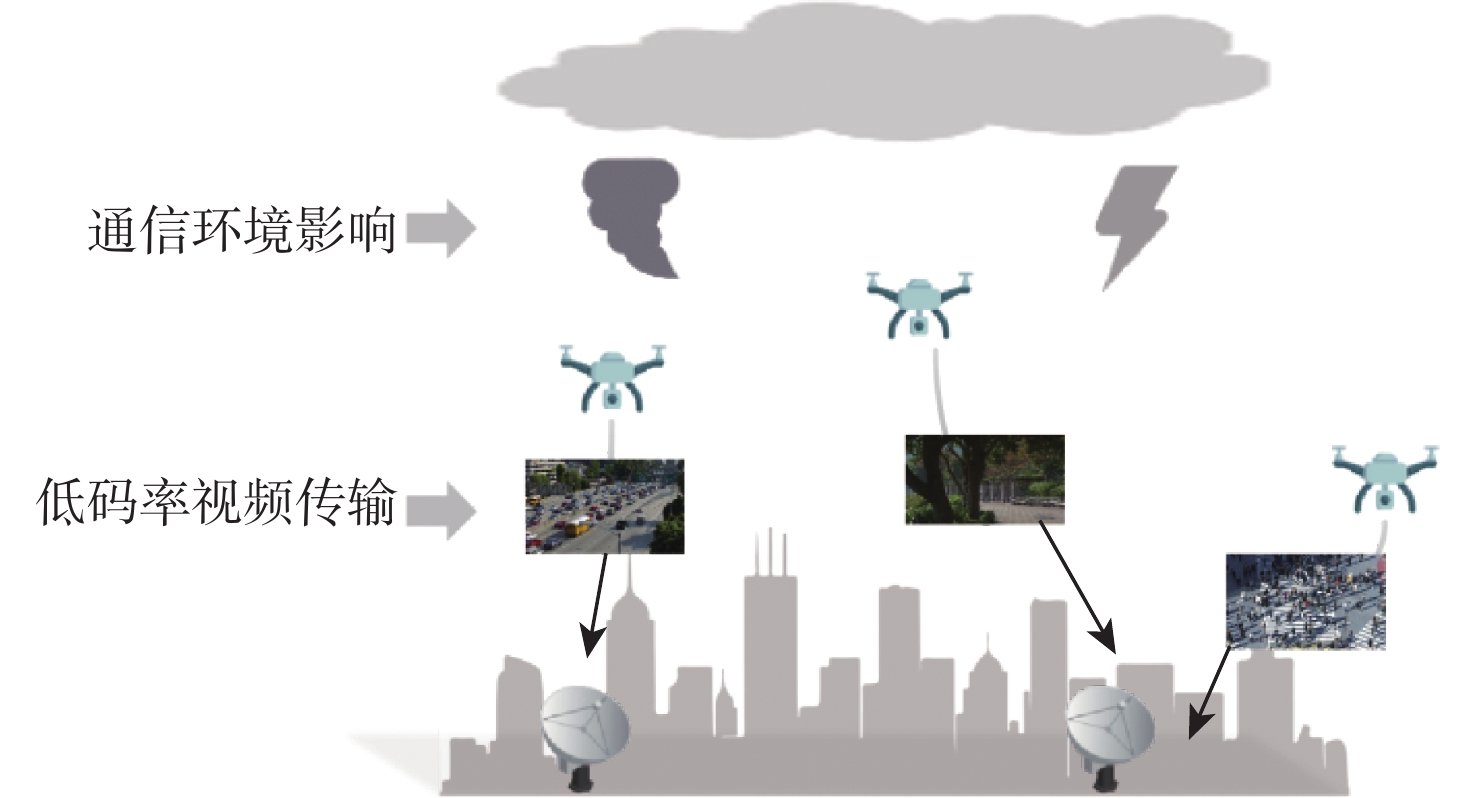
针对低空通信场景下视频编码效率低与码率利用率不足的问题,提出一种基于双层混合博弈模型的最大编码单元(LCU)级比特分配(BA)优化(HGLA)算法。该算法以LCU为基本单元,依据纹理复杂度、运动强度与边缘信息进行区域划分,并构建高、低复杂度区域的差异化BA机制,其中,高复杂度区域通过非合作博弈与合作博弈相结合实现比特协调分配,低复杂度区域引入空间加权机制以提高码率利用率,并采用全局量化参数(QP)平滑策略增强视觉连续性。在4种低码率场景下进行实验验证,所提算法在峰值信噪比(PSNR)、结构相似性指数(SSIM)和主观质量方面均取得显著提升,特别是在目标码率为16 Kbit/s时,相比高效视频编码(HEVC)模型采用的码率控制(RC)算法HM-RC、基于帧级多层感知机(MLP)的BA 算法、基于简化立方率失真模型的帧内RC算法、基于通用视频编码(VVC)的变分辨率RC算法4种典型算法,PSNR、SSIM和主观意见得分(MOS)分别平均提升了3.34%、2.16%和9.8%,表明其在码率利用效率和图像质量保持方面具有良好的实用性与适应性。

面向低空起降场的FOD检测与识别
郑皓文, 胡海苗, 徐壮, 何壮, 胡昊鑫
2026, 52(9): 3153-3162. doi: 10.13700/j.bh.1001-5965.2025.0420
摘要:
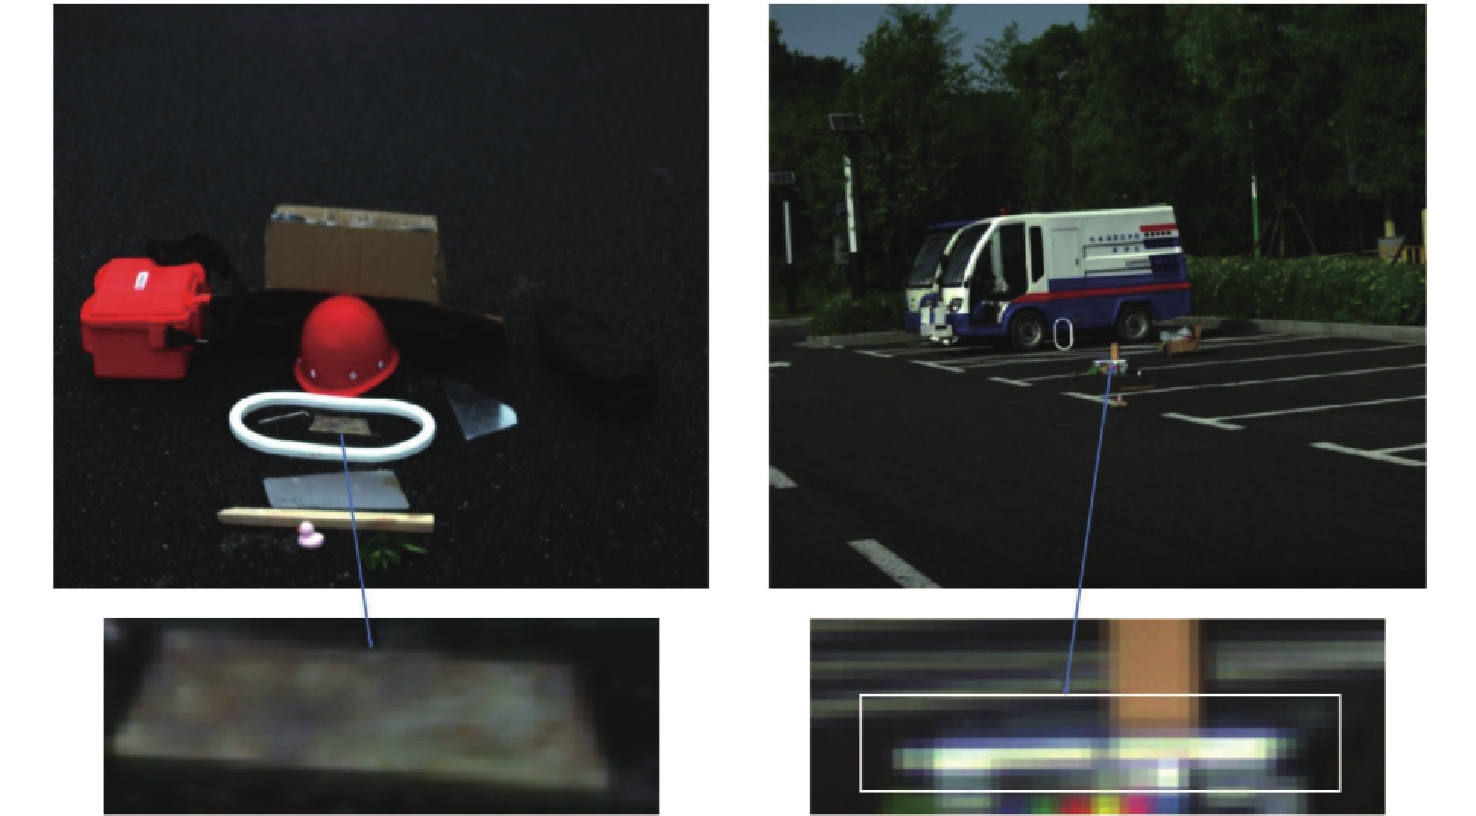
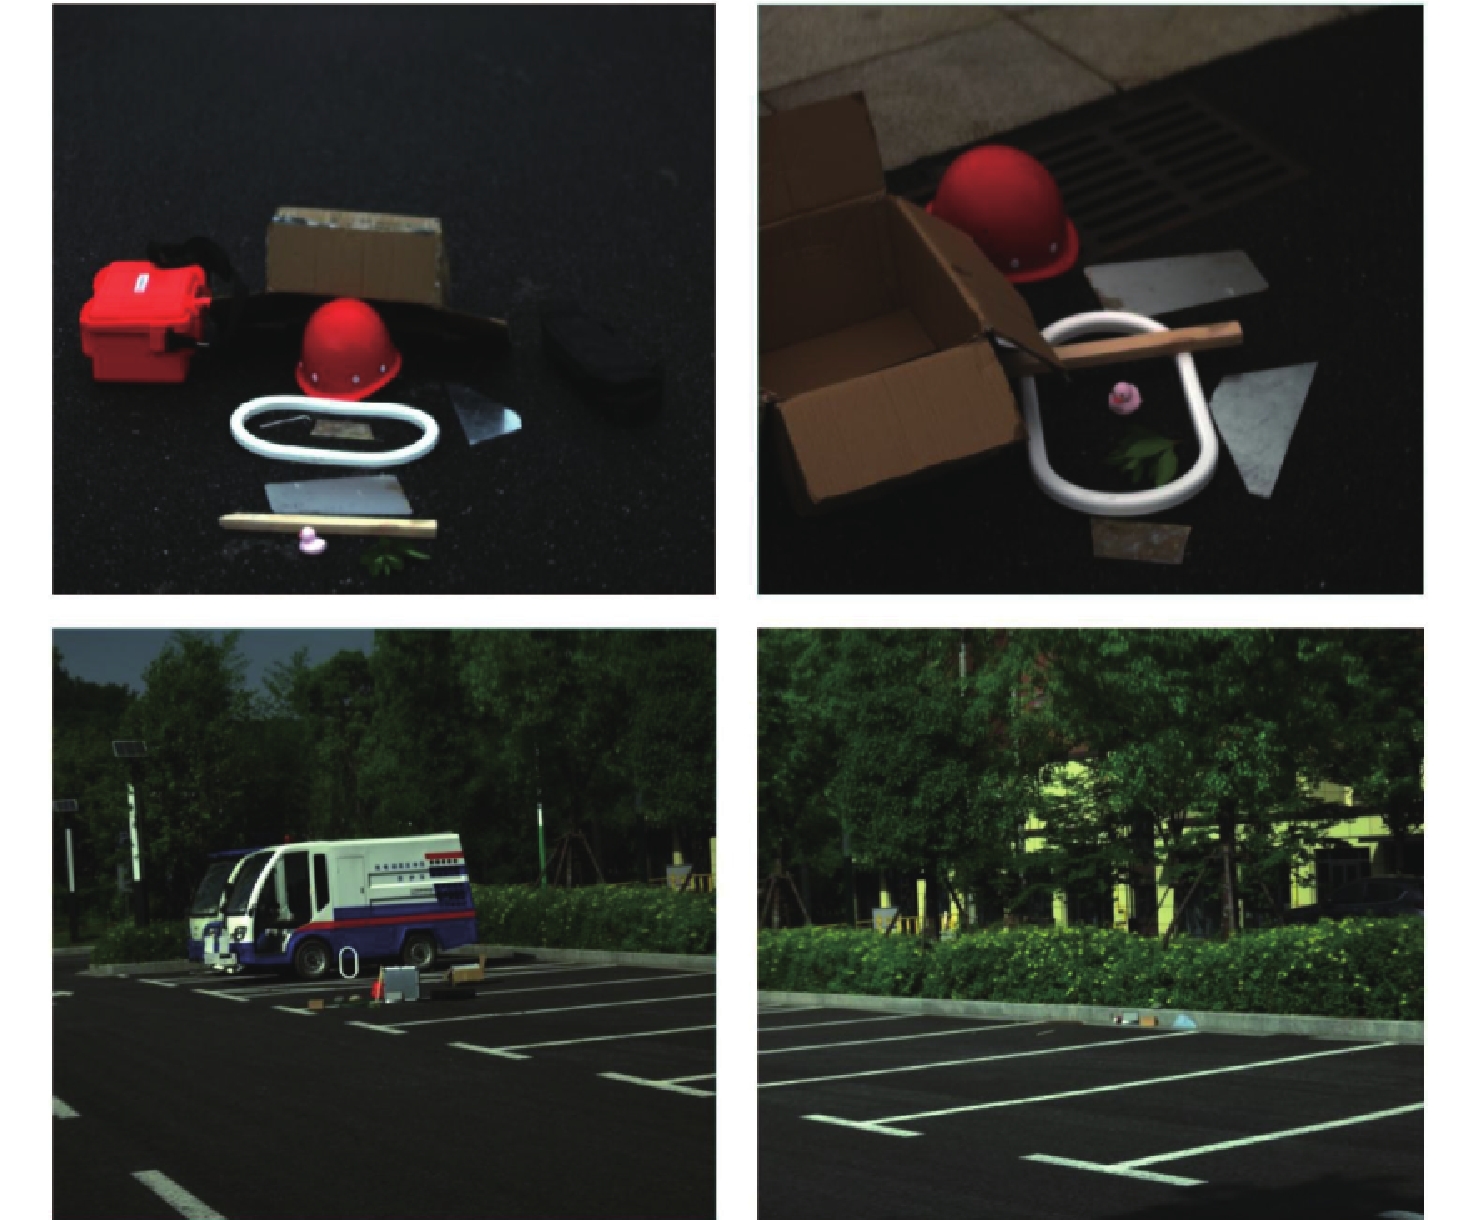
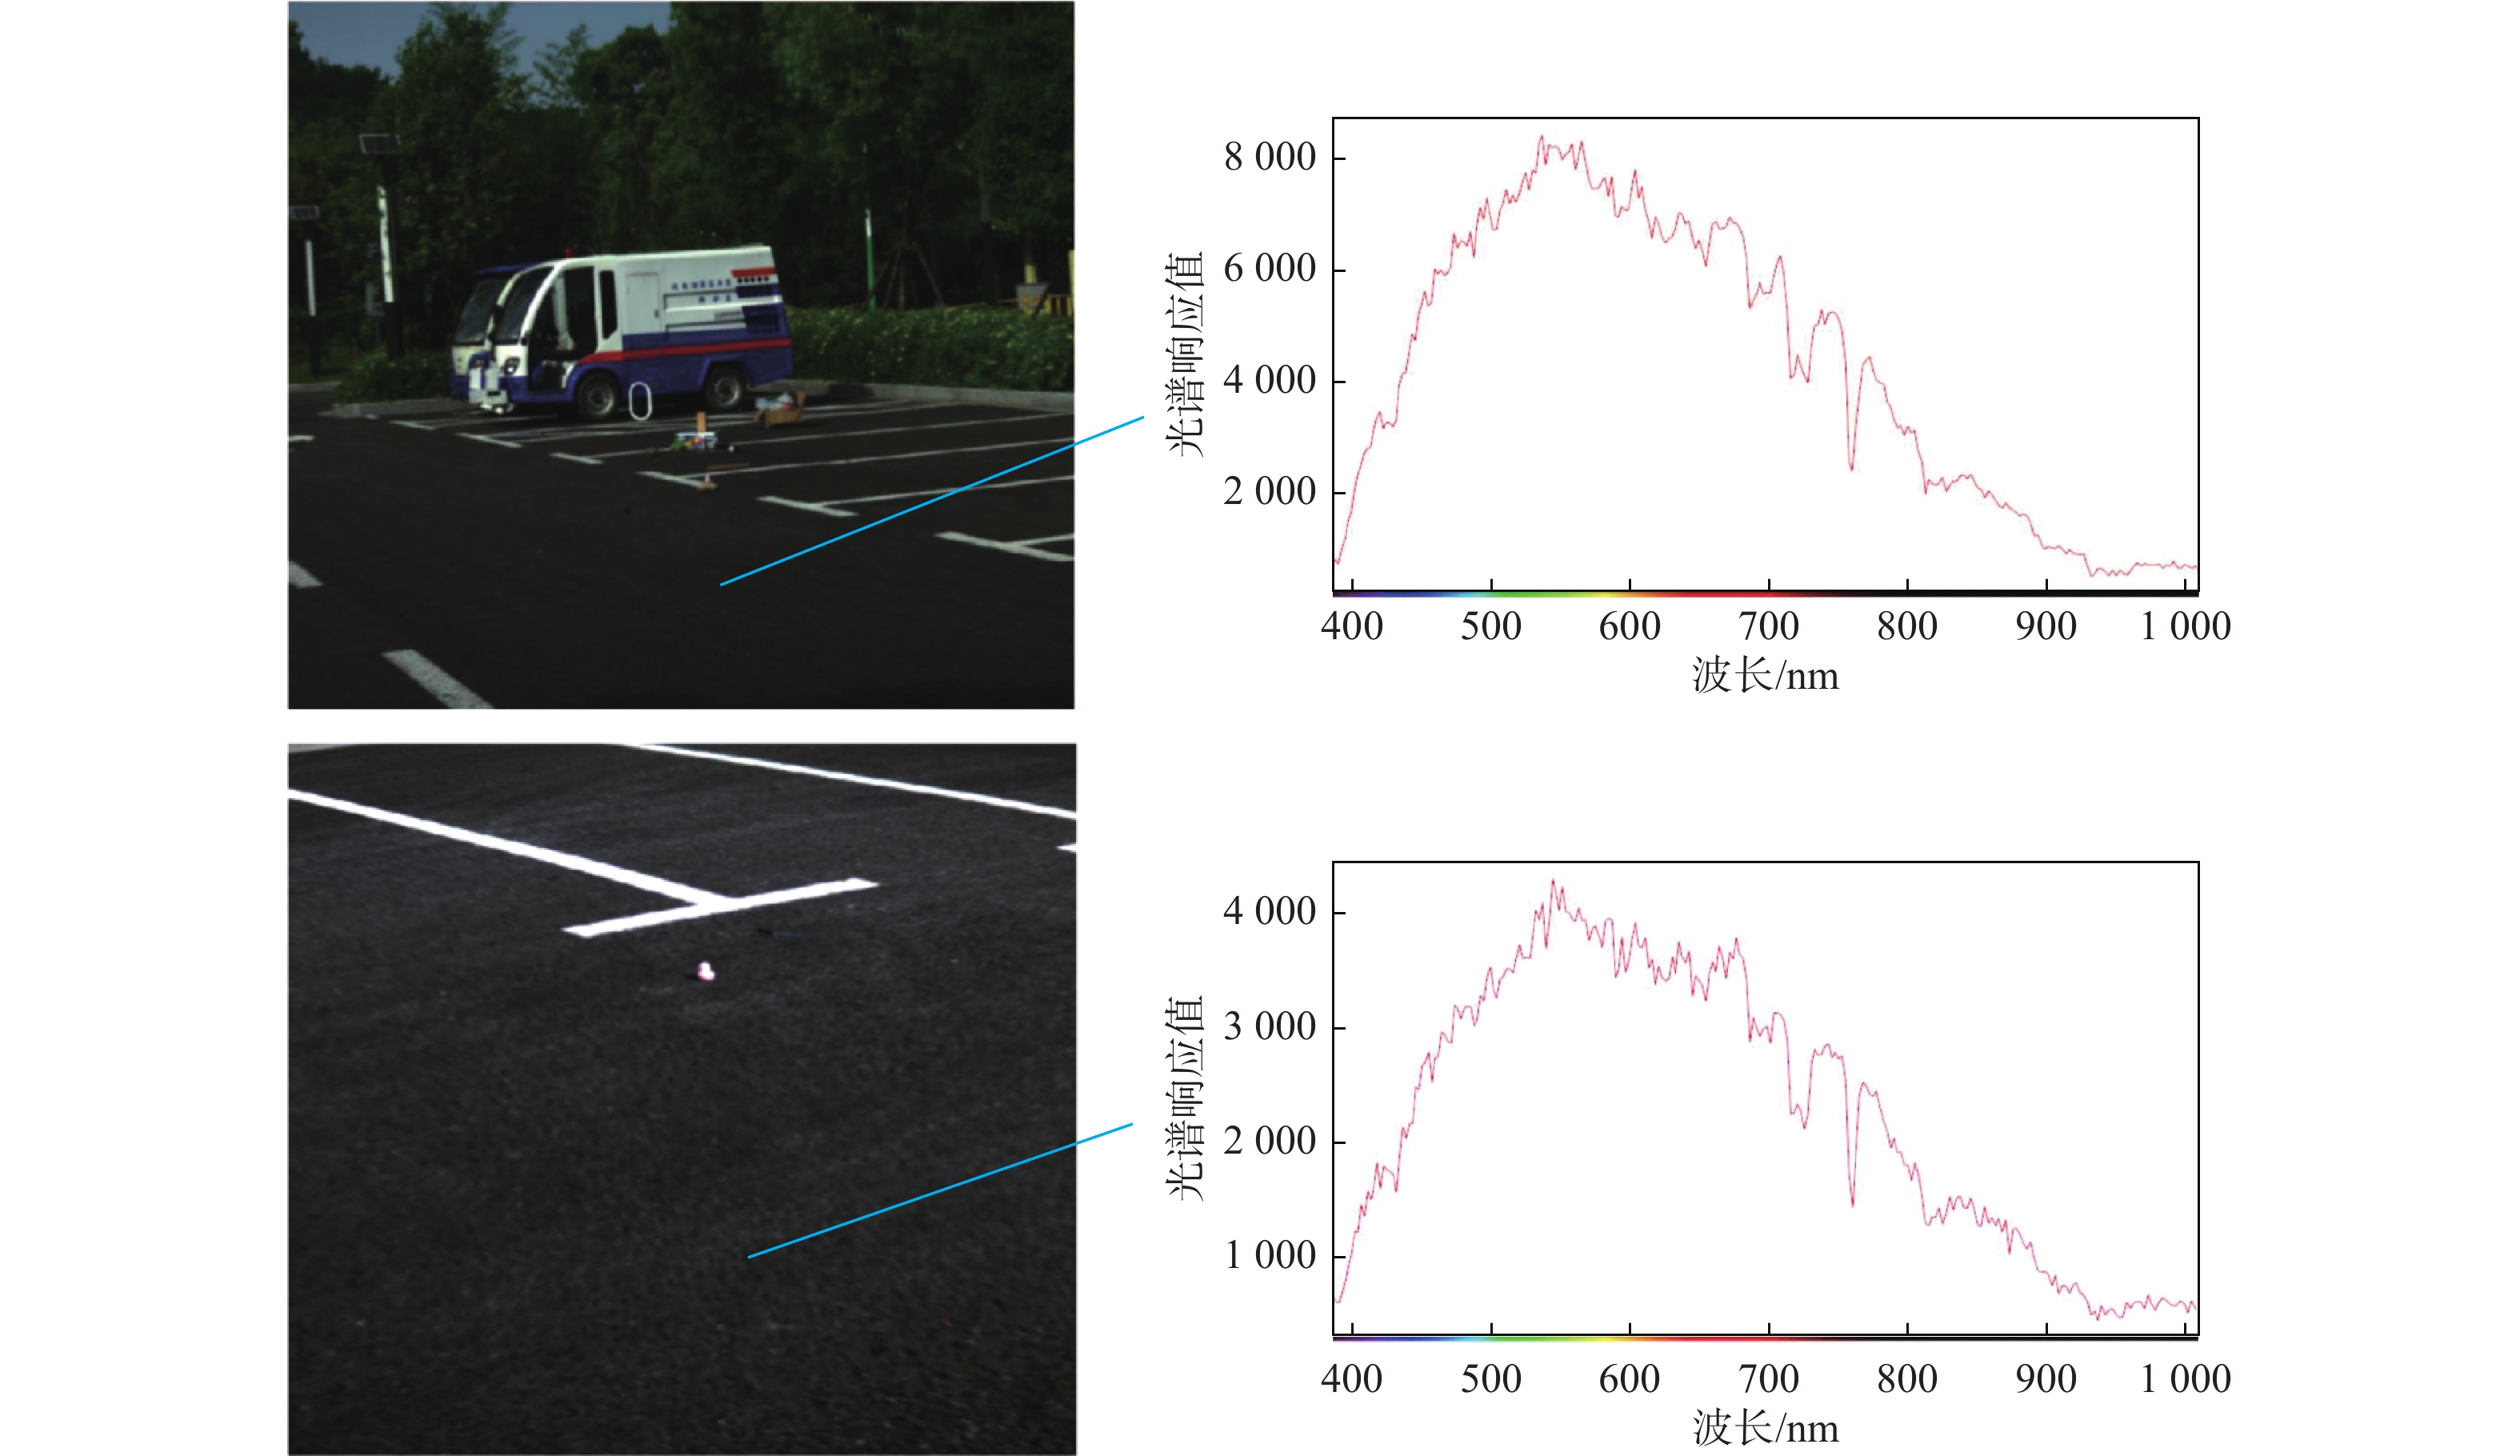
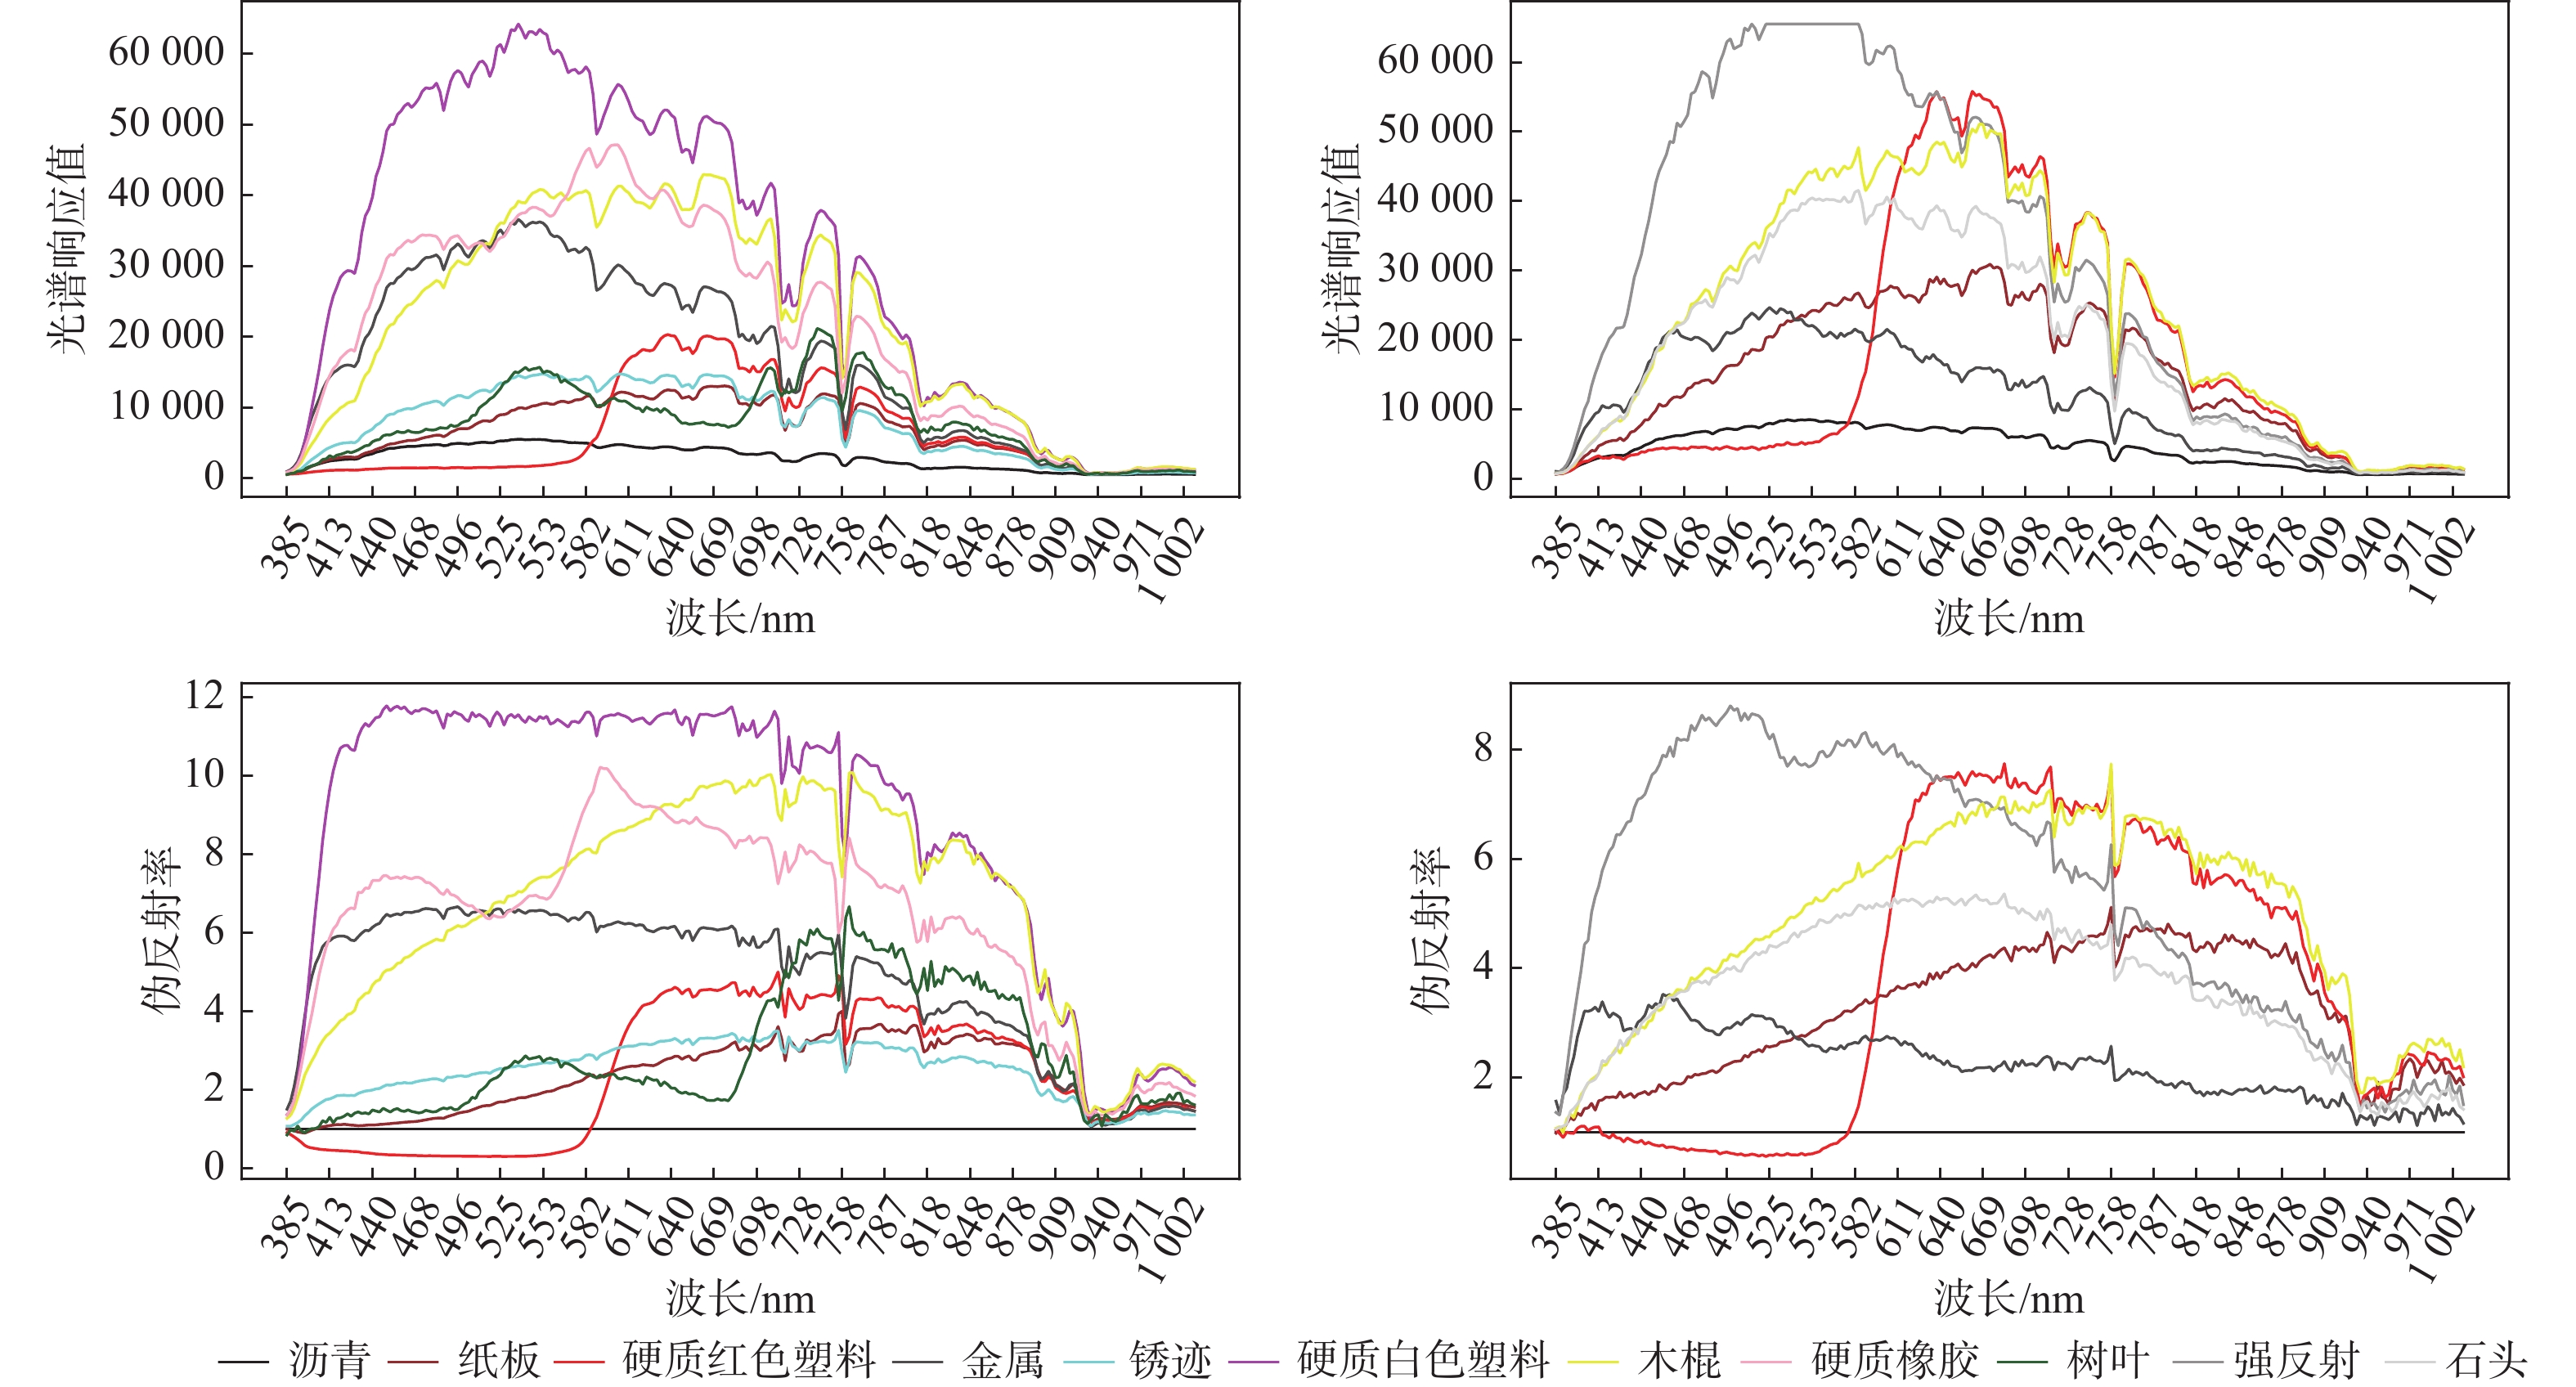
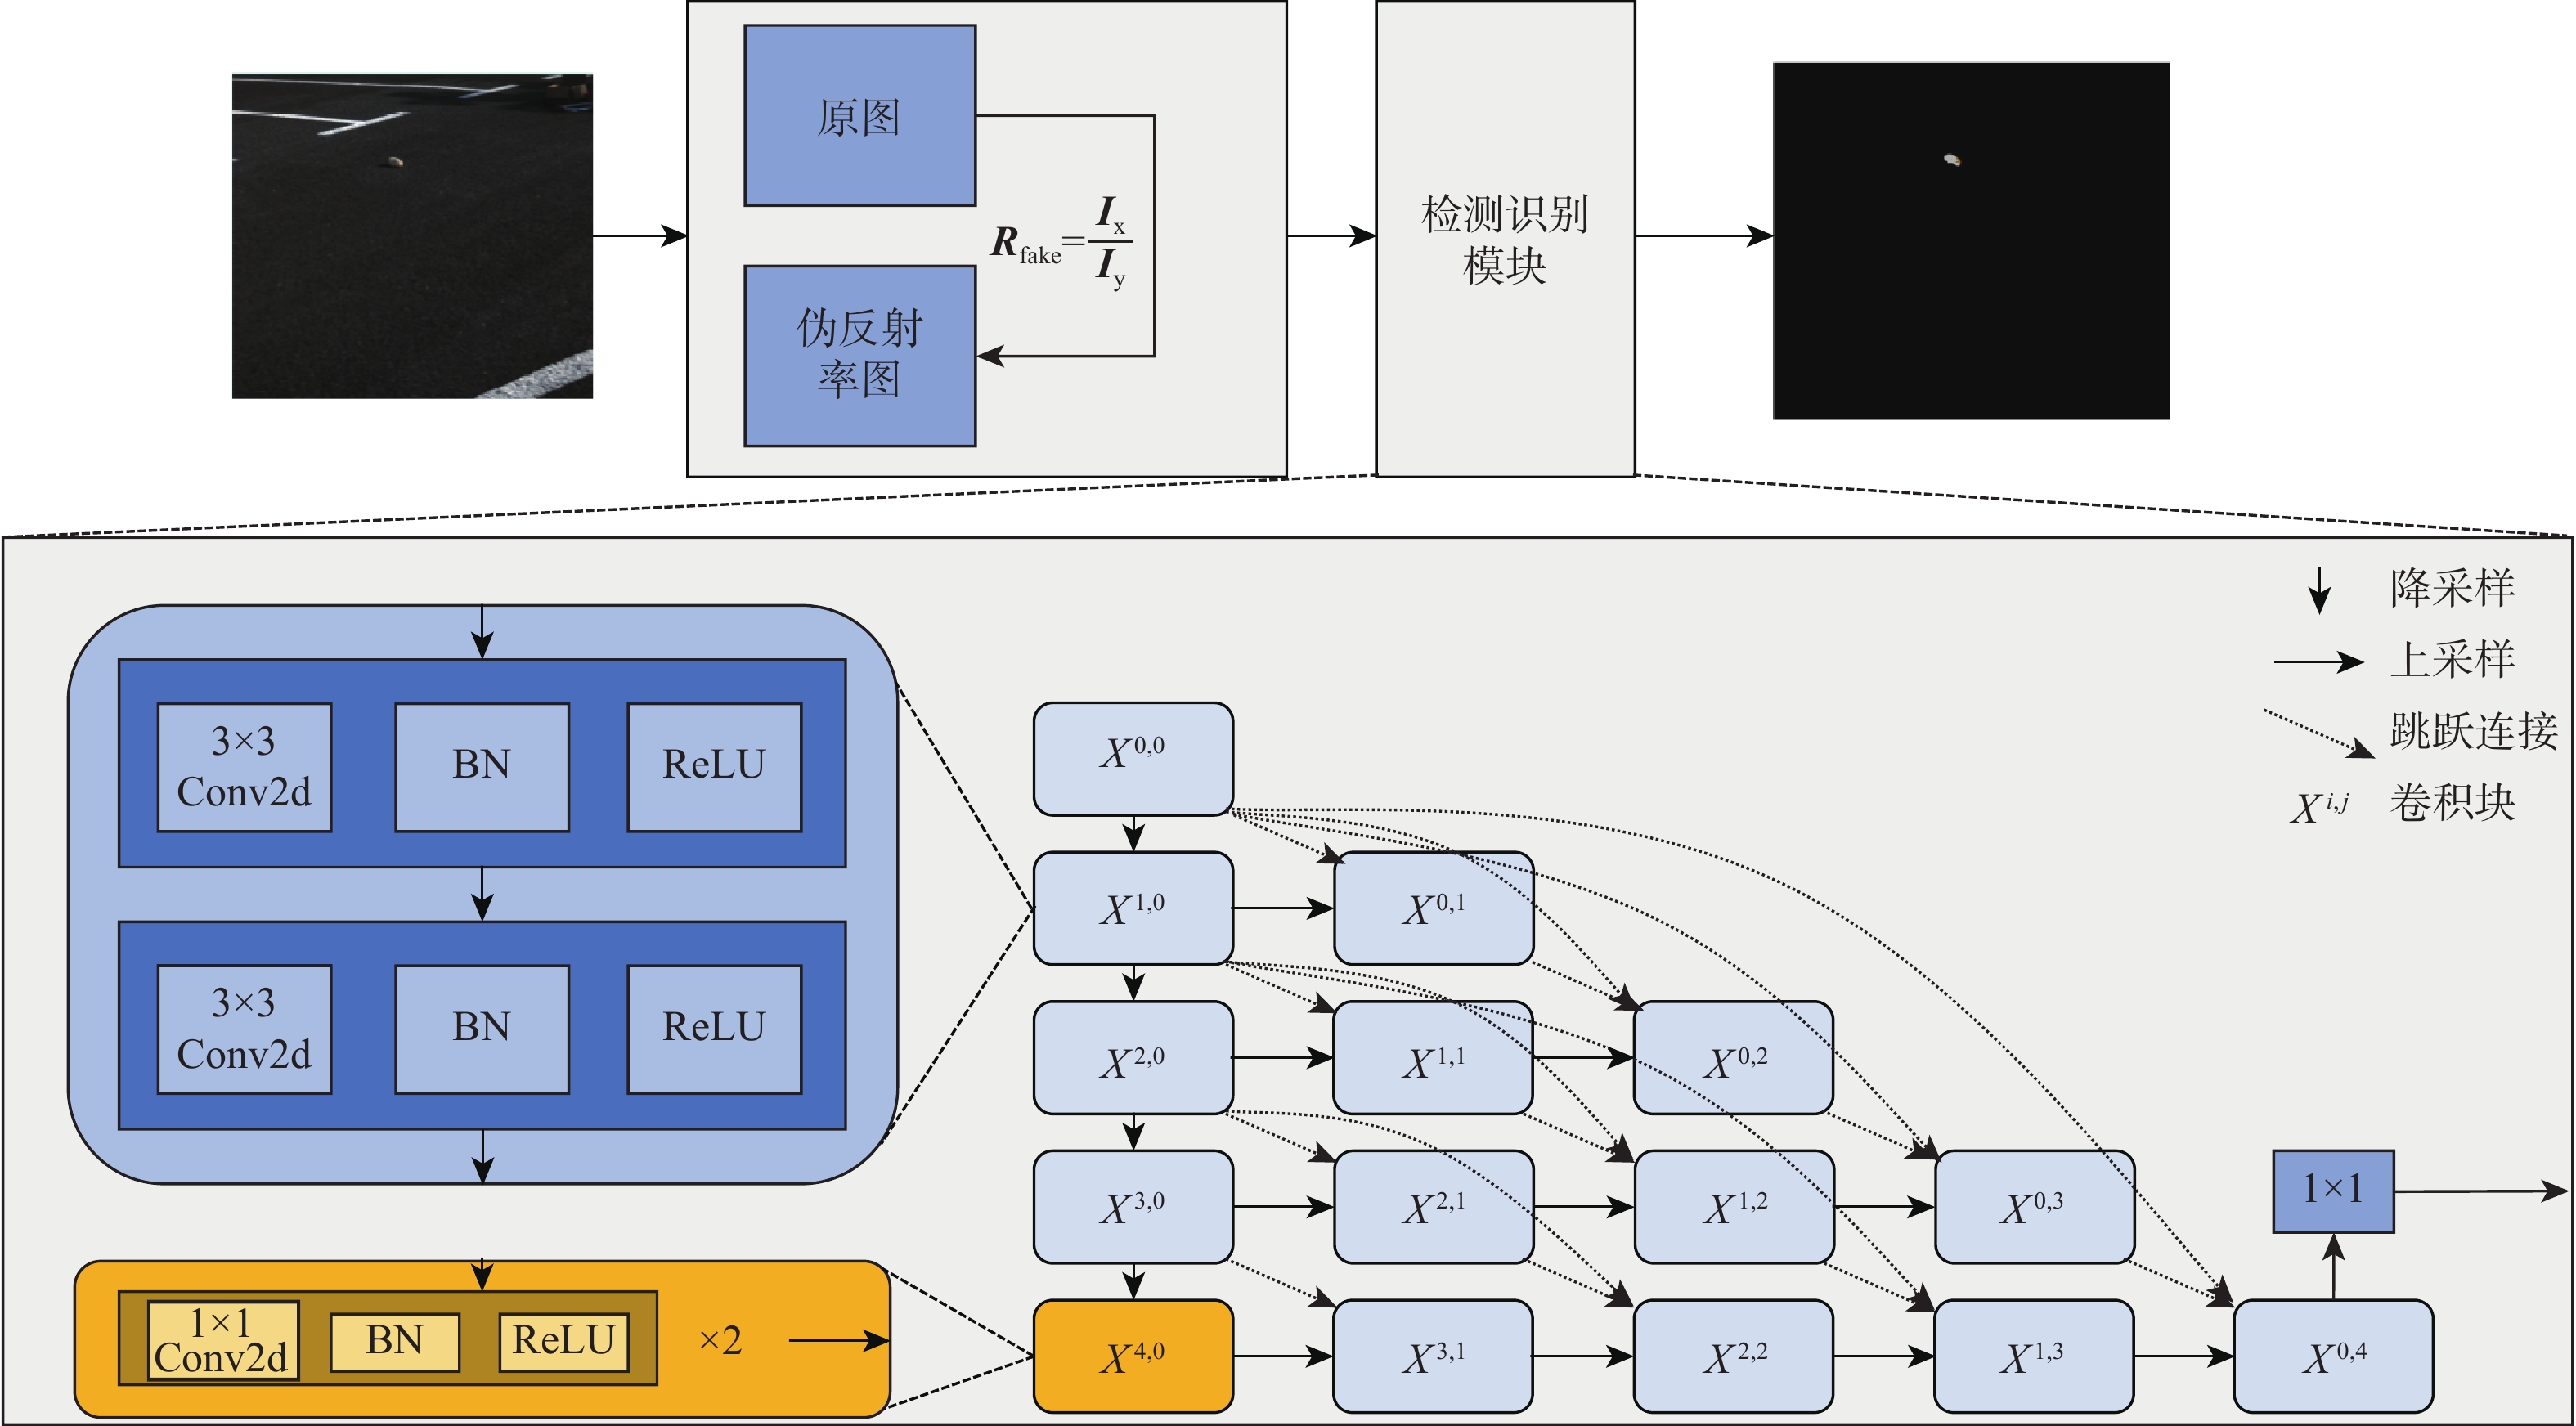
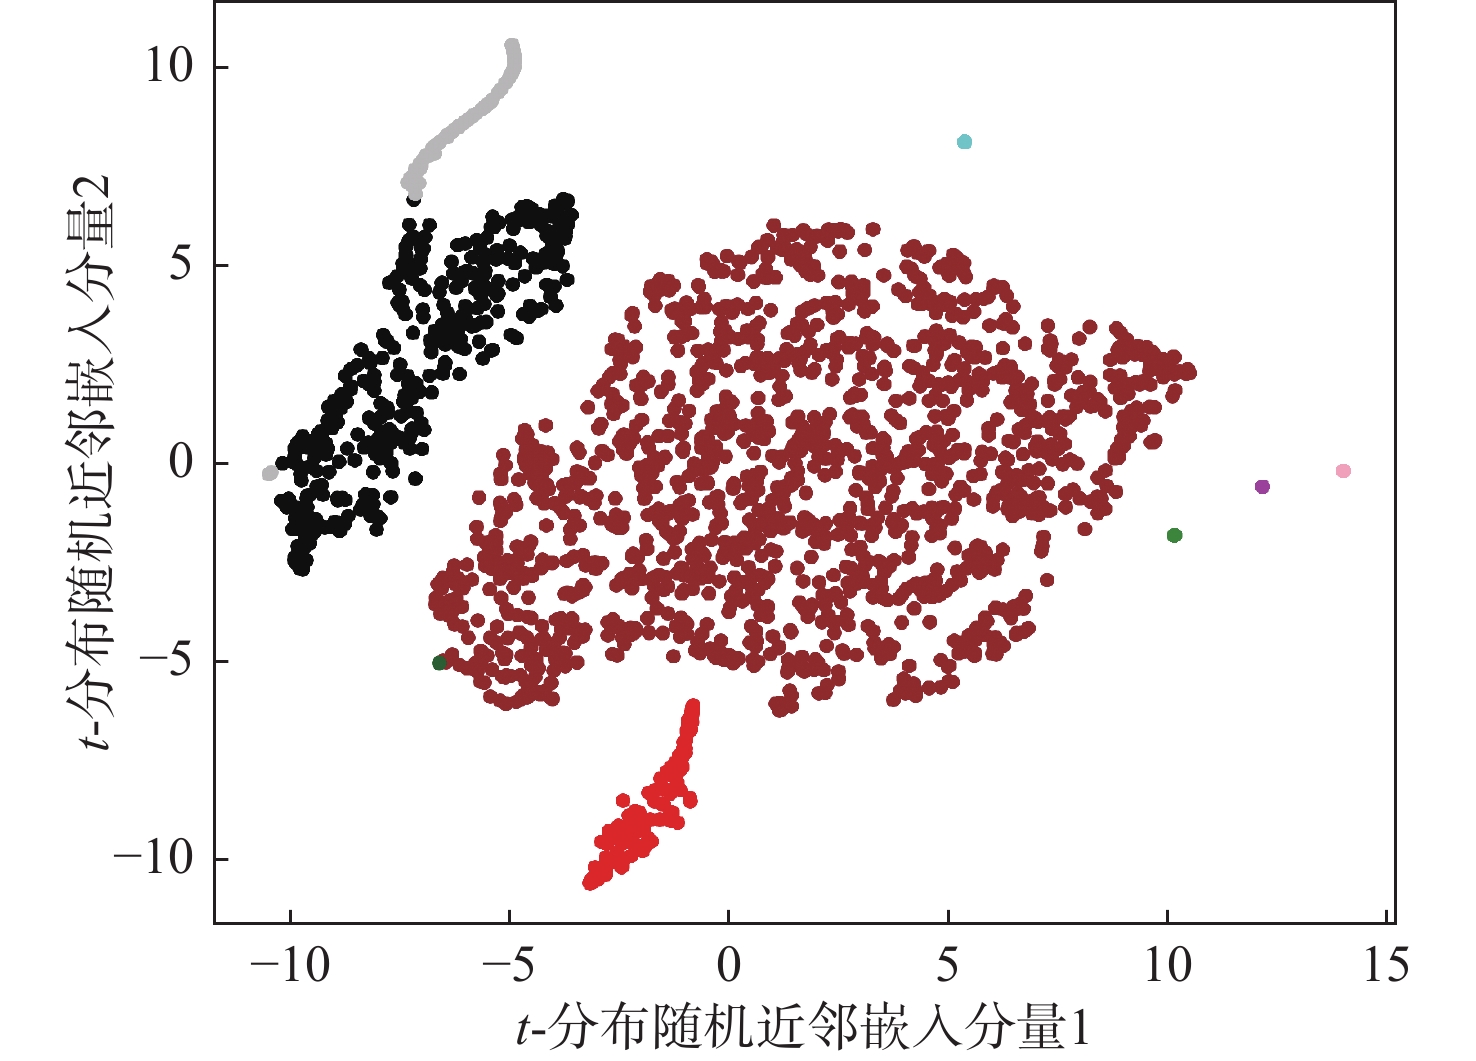
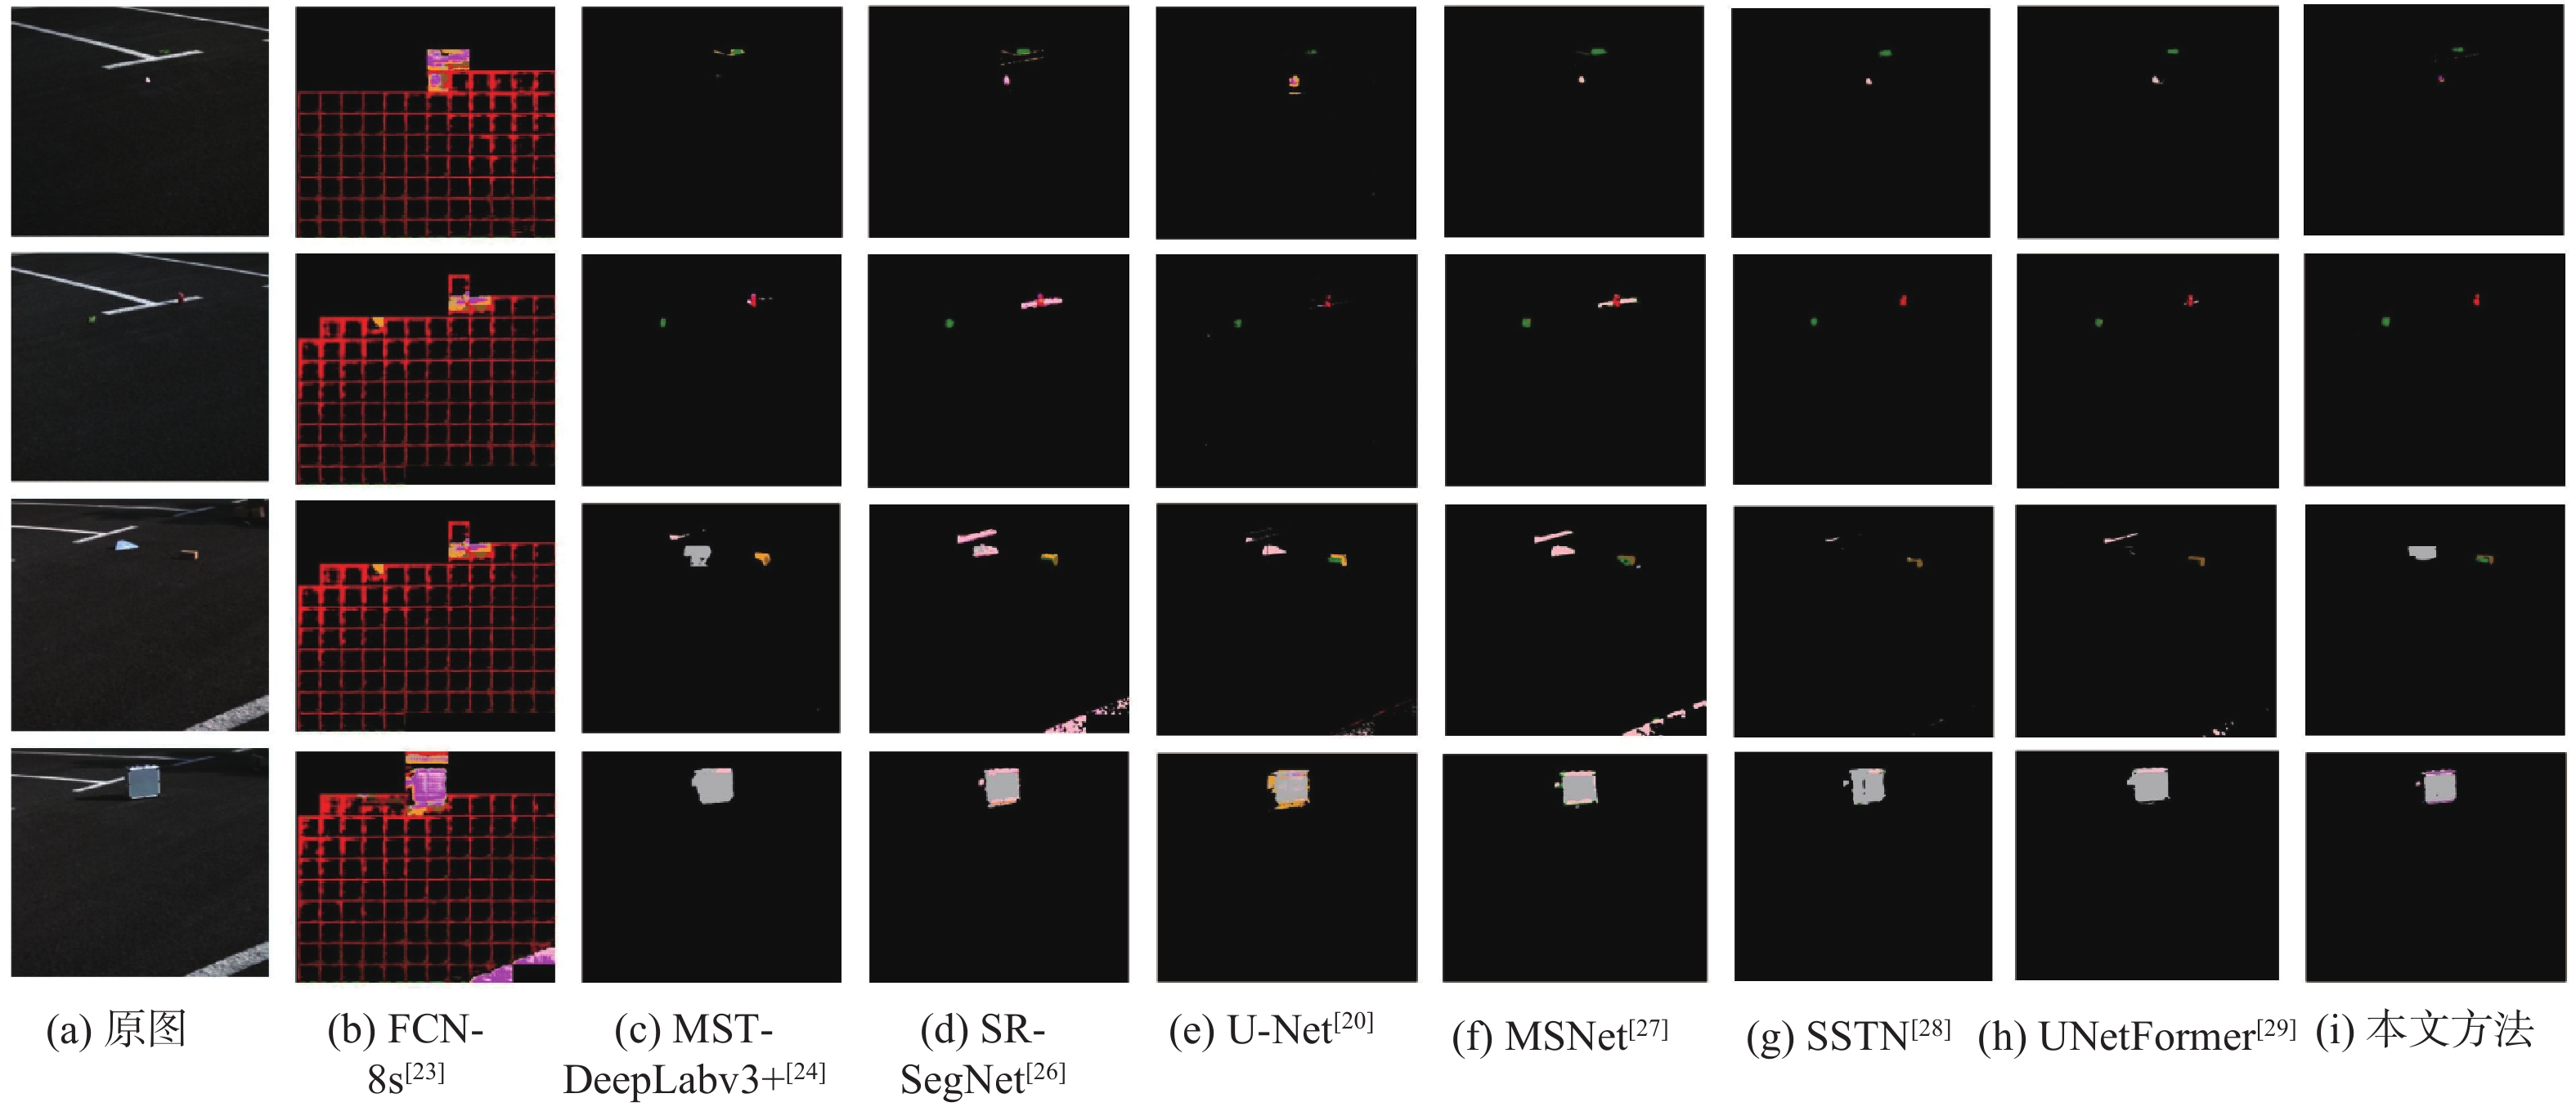
低空起降场跑道外来物(FOD)的检测与识别对于飞机飞行性能与机场运行安全具有重要意义。针对FOD目标尺寸小、无表观特征的特点及公开数据少的问题,构建FOD数据集,并提出一种基于物理特性的FOD检测与识别方法。采集常见FOD材质的多光谱图像,构建FOD的多光谱数据集。基于该数据集,对常见FOD (包括金属的锈迹与强反射现象)进行属性分析。基于沥青背景反射率,得到材质相对沥青的伪反射率。通过多种统计量,初步验证了不同材质的可分性,进而提出了使用密集嵌套连接的编码器-解码器结构神经网络,将伪反射率作为输入进行材质识别,在所构建数据集的测试集中,准确率为0.9993,Macro-F1分数为0.7749,优于同模型大小等级的其他材质识别和分割模型。

低空安防场景下多目标高精度实时三维检测技术
翁佳楠, 徐壮, 李旸晖, 叶德茂
2026, 52(9): 3163-3171. doi: 10.13700/j.bh.1001-5965.2025.0430
摘要:
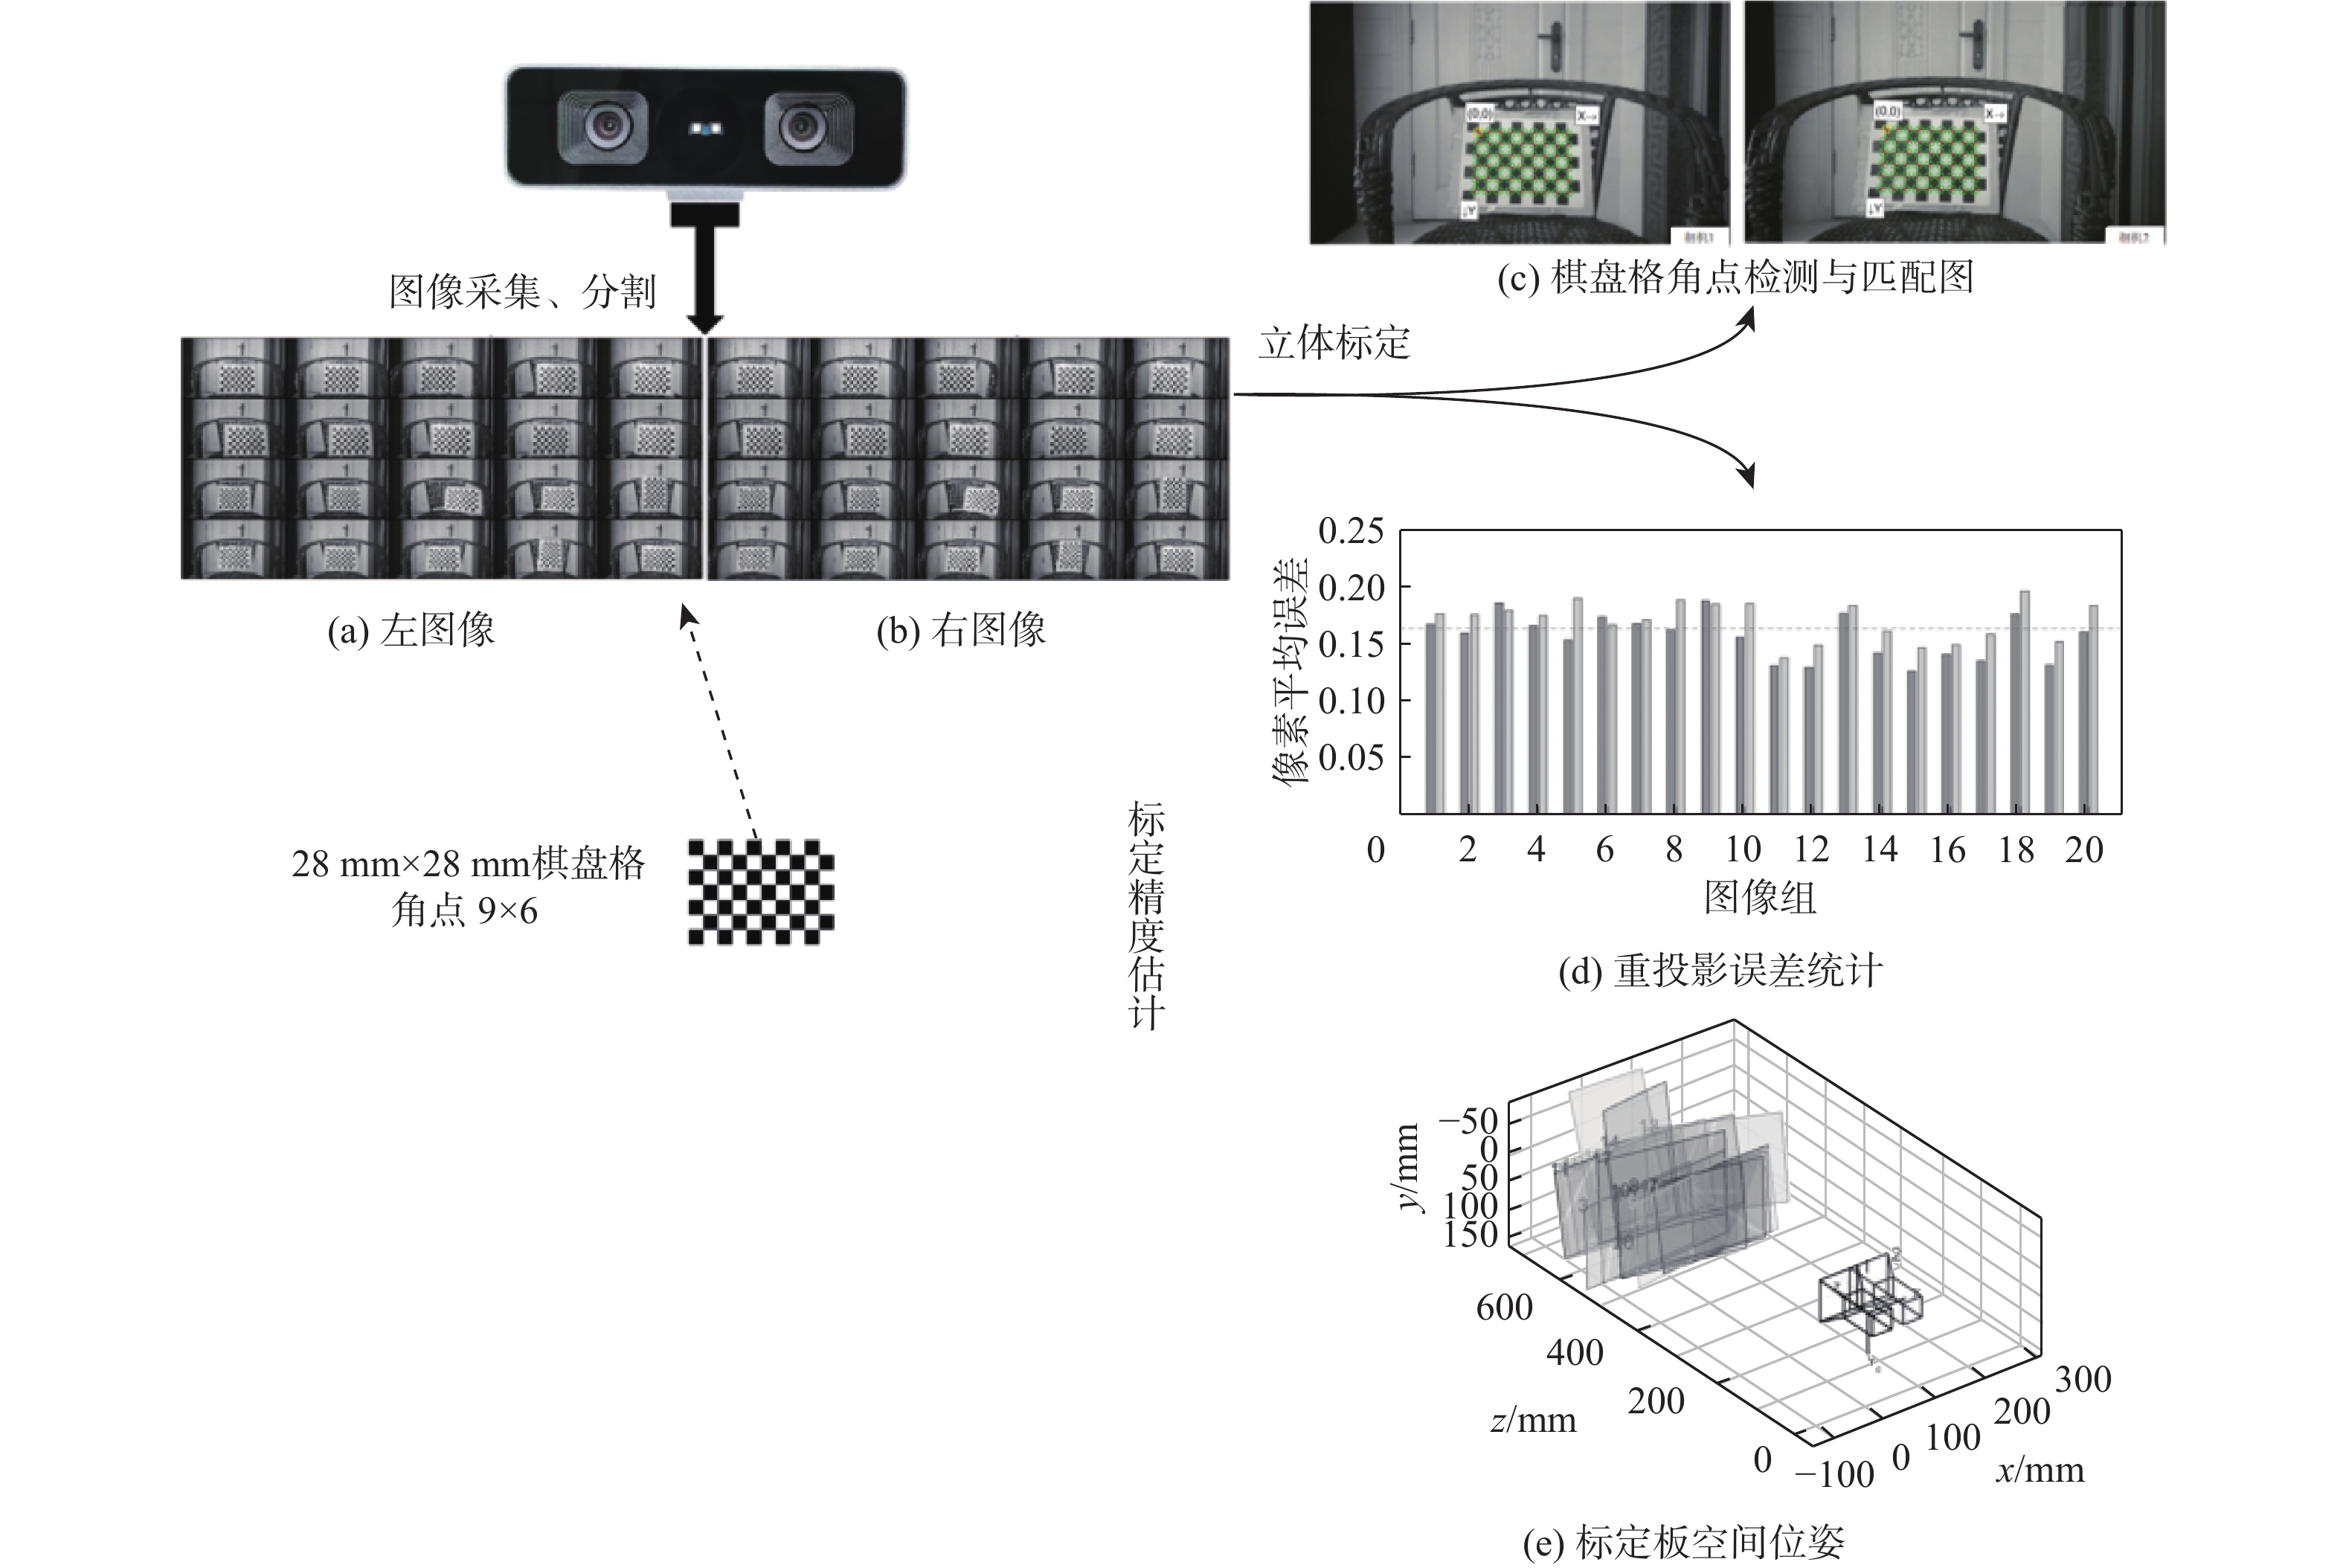
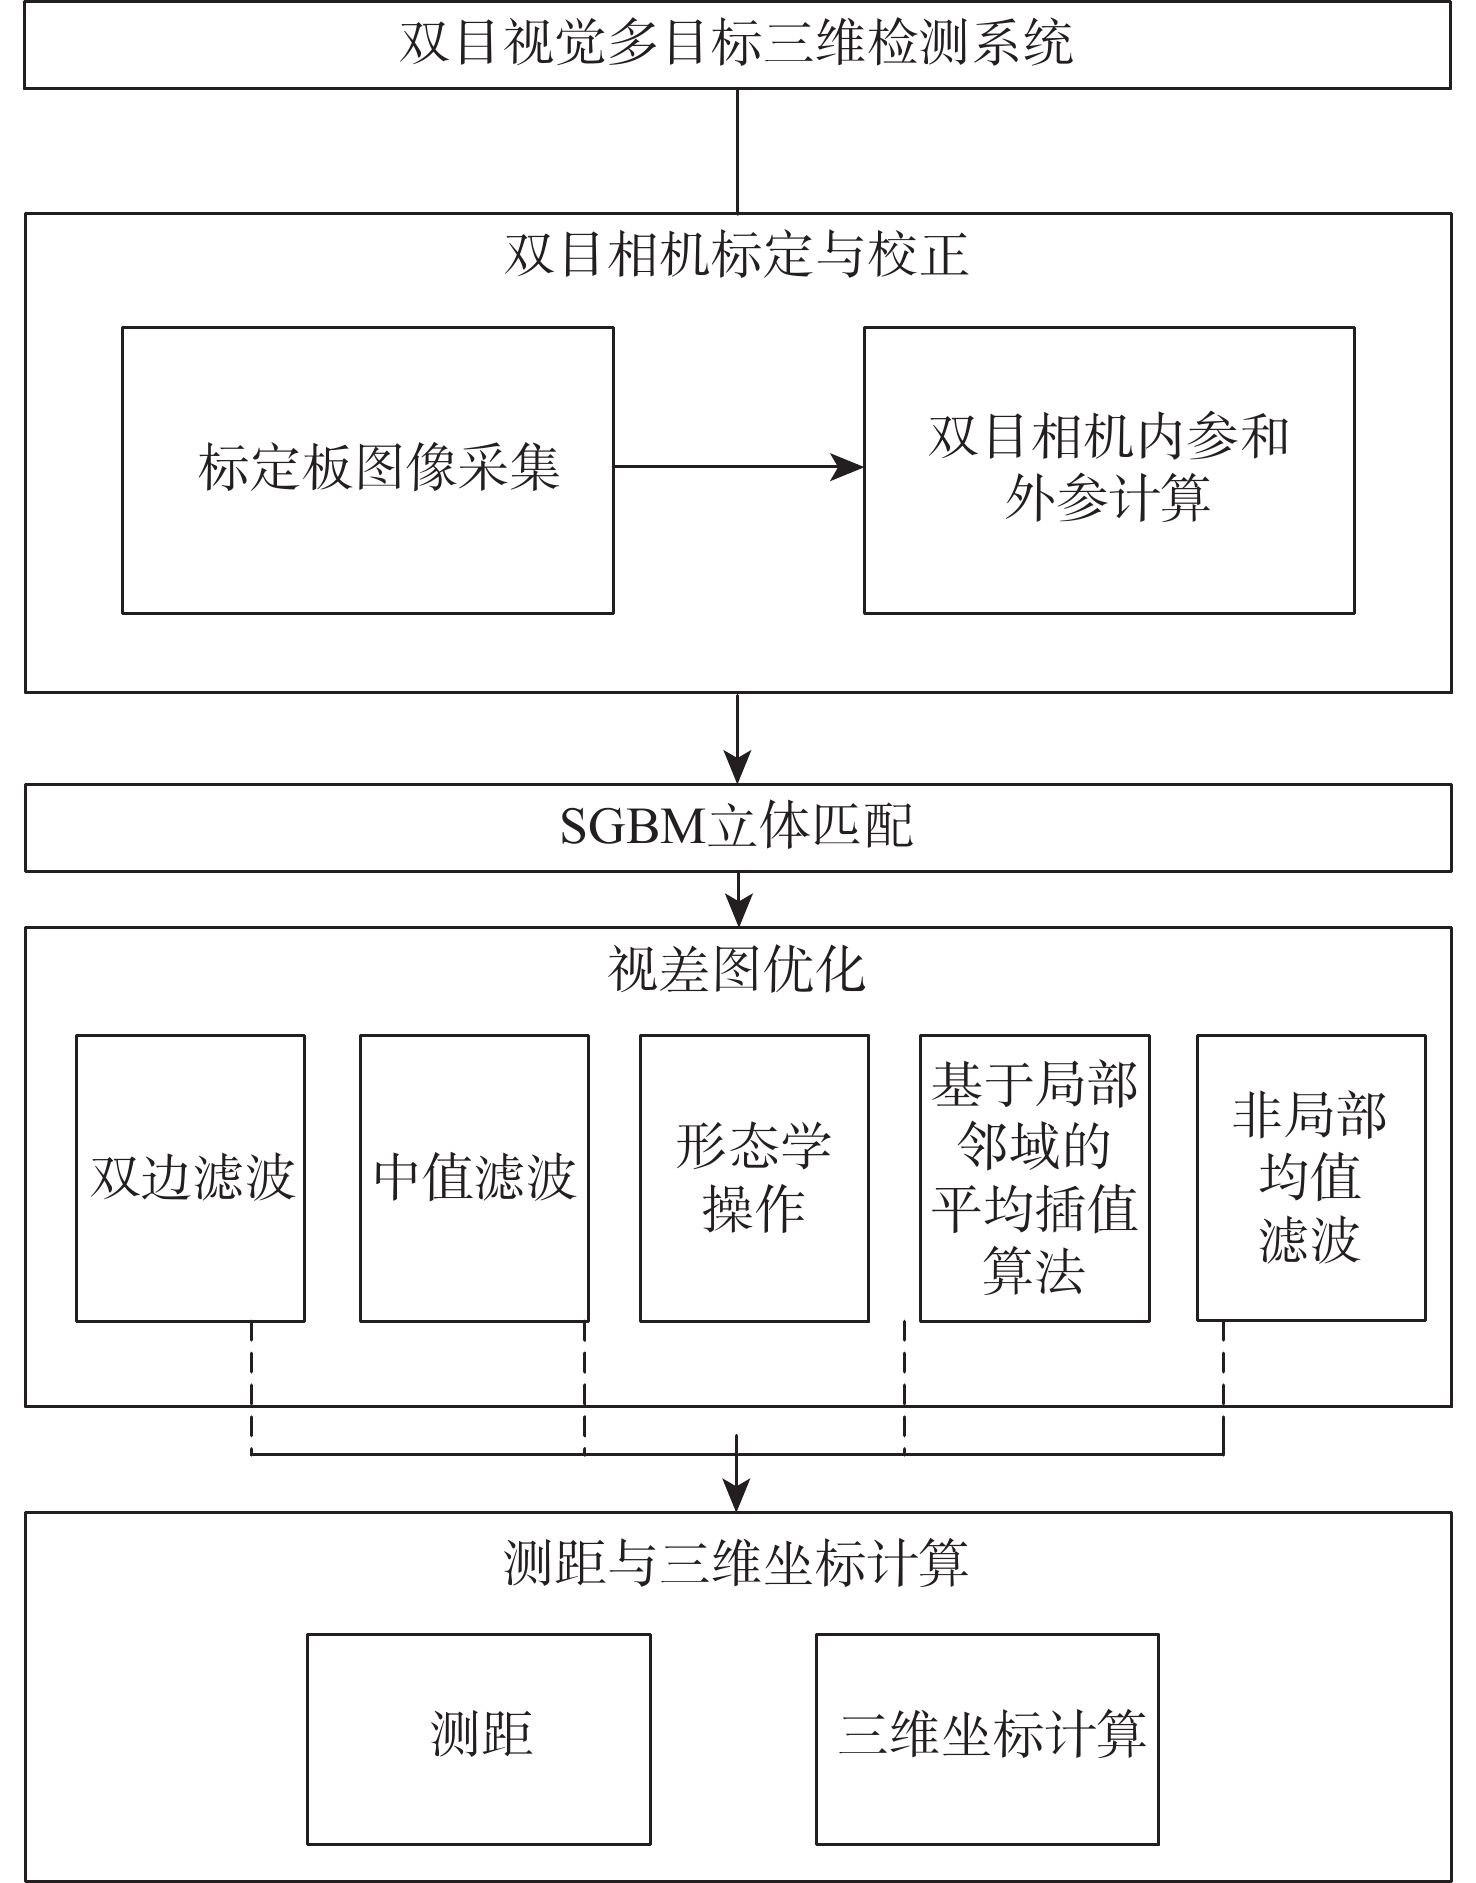
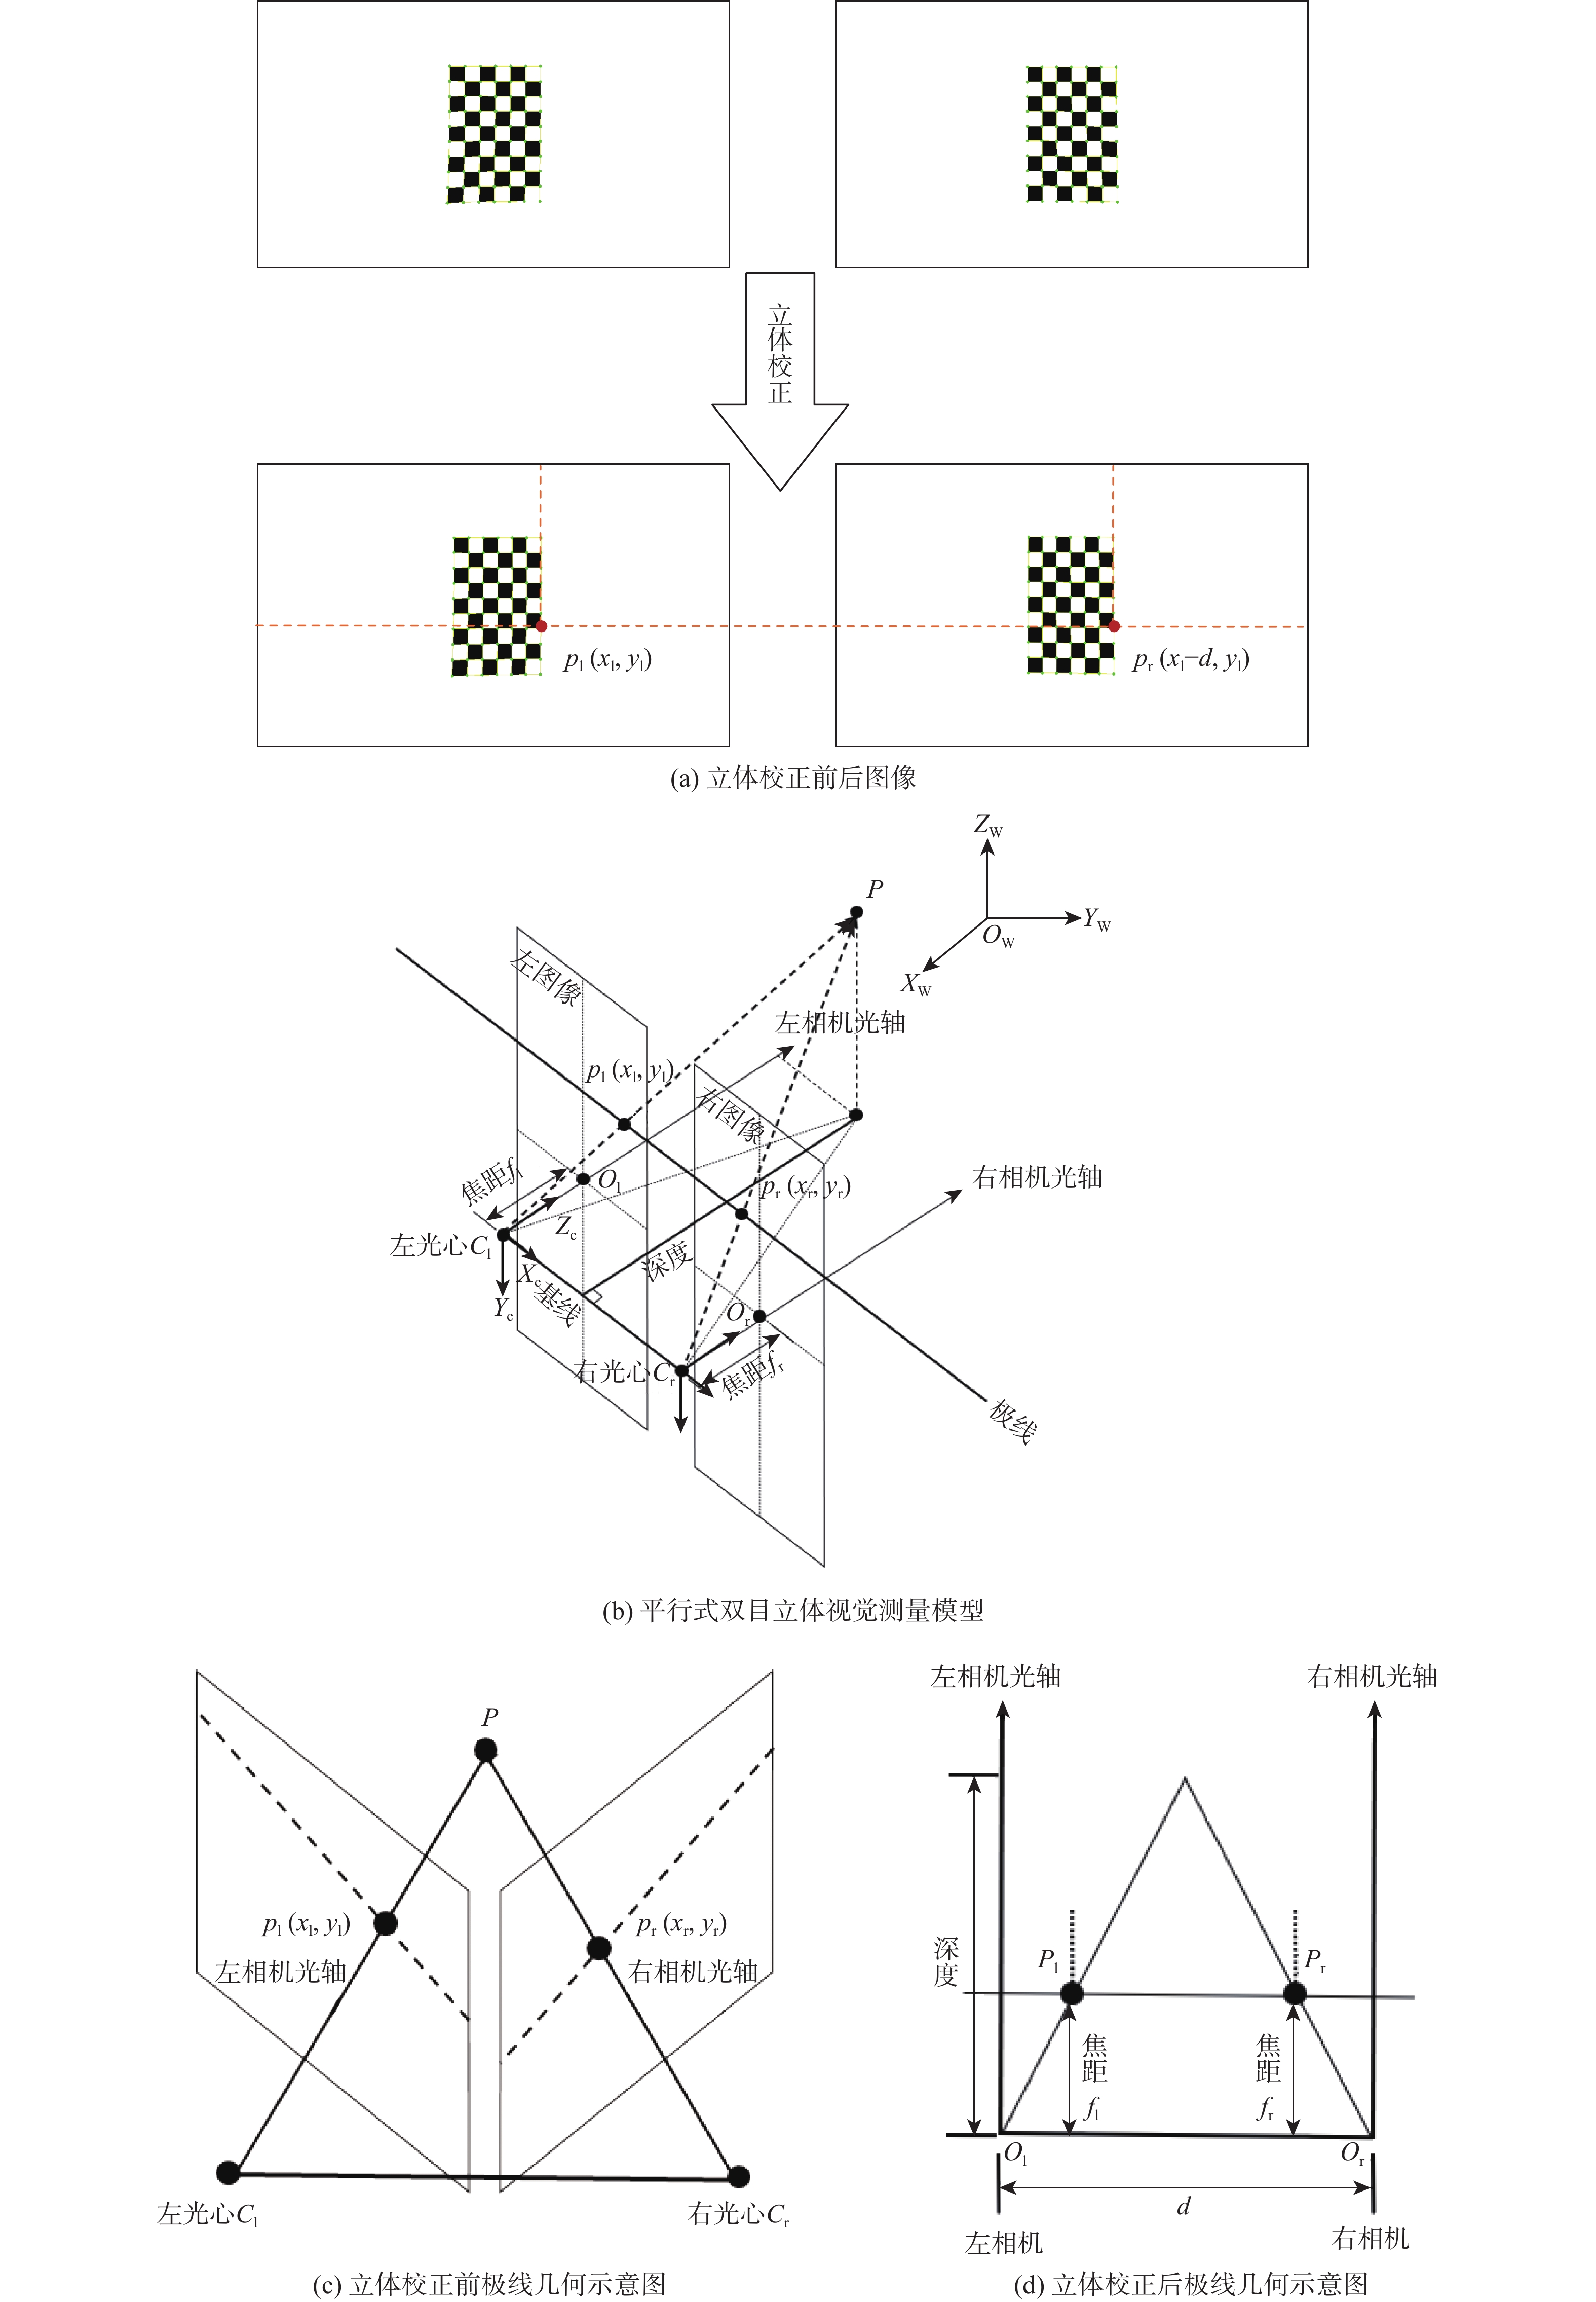
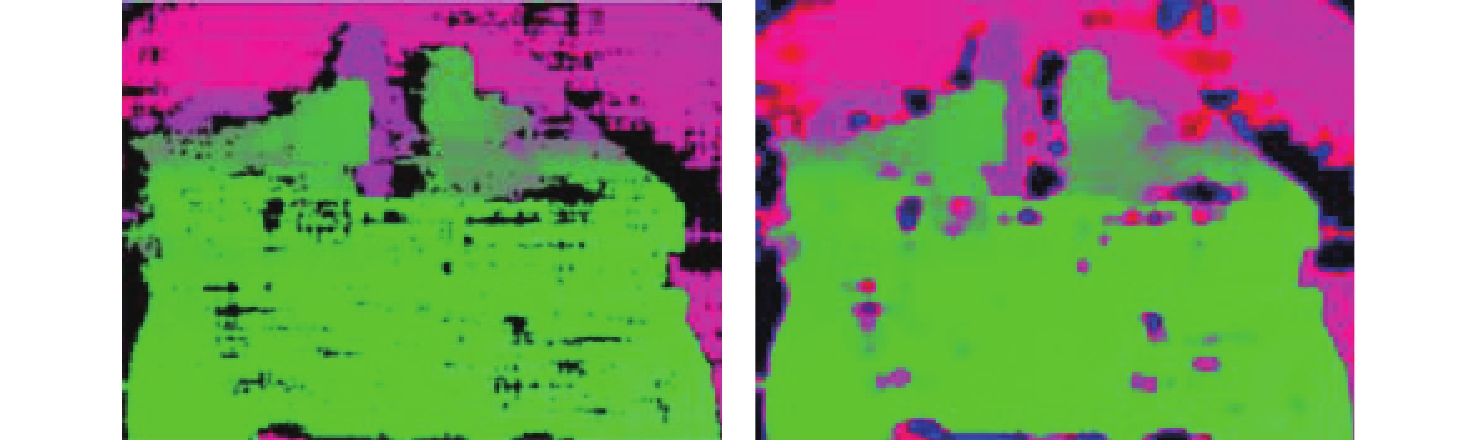
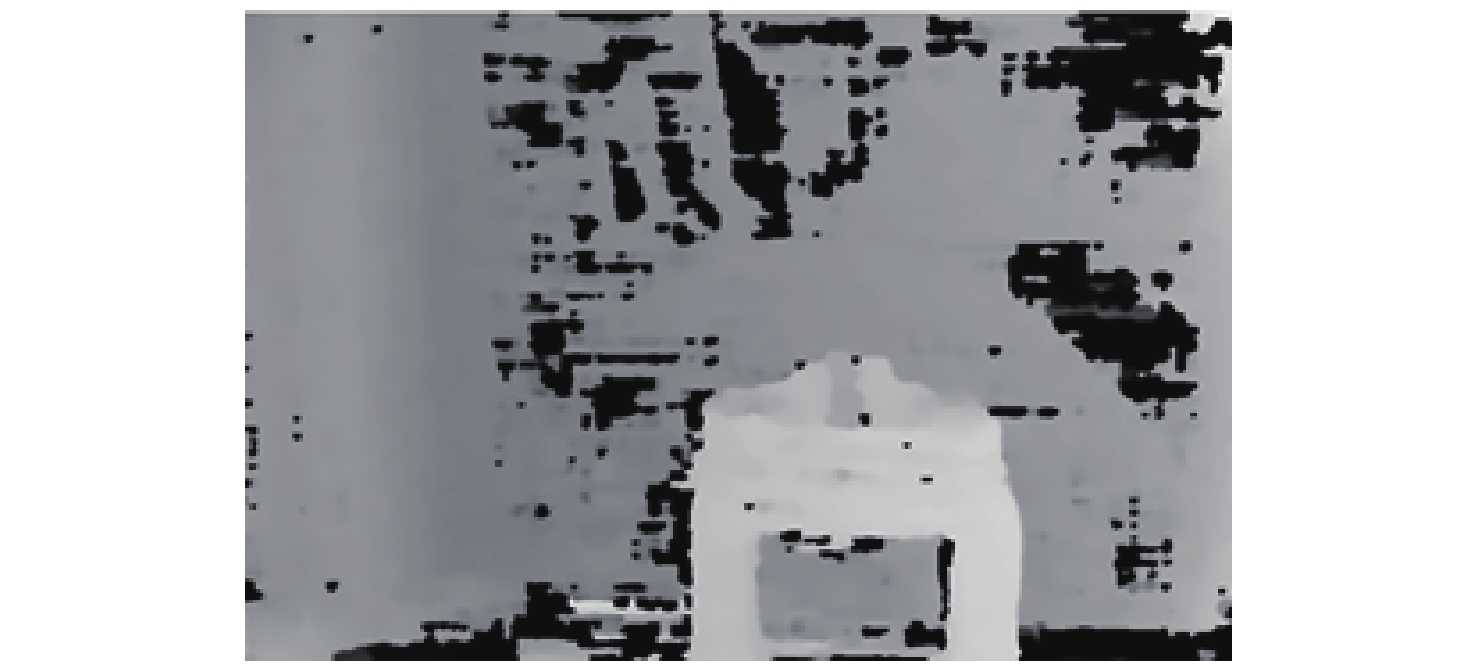
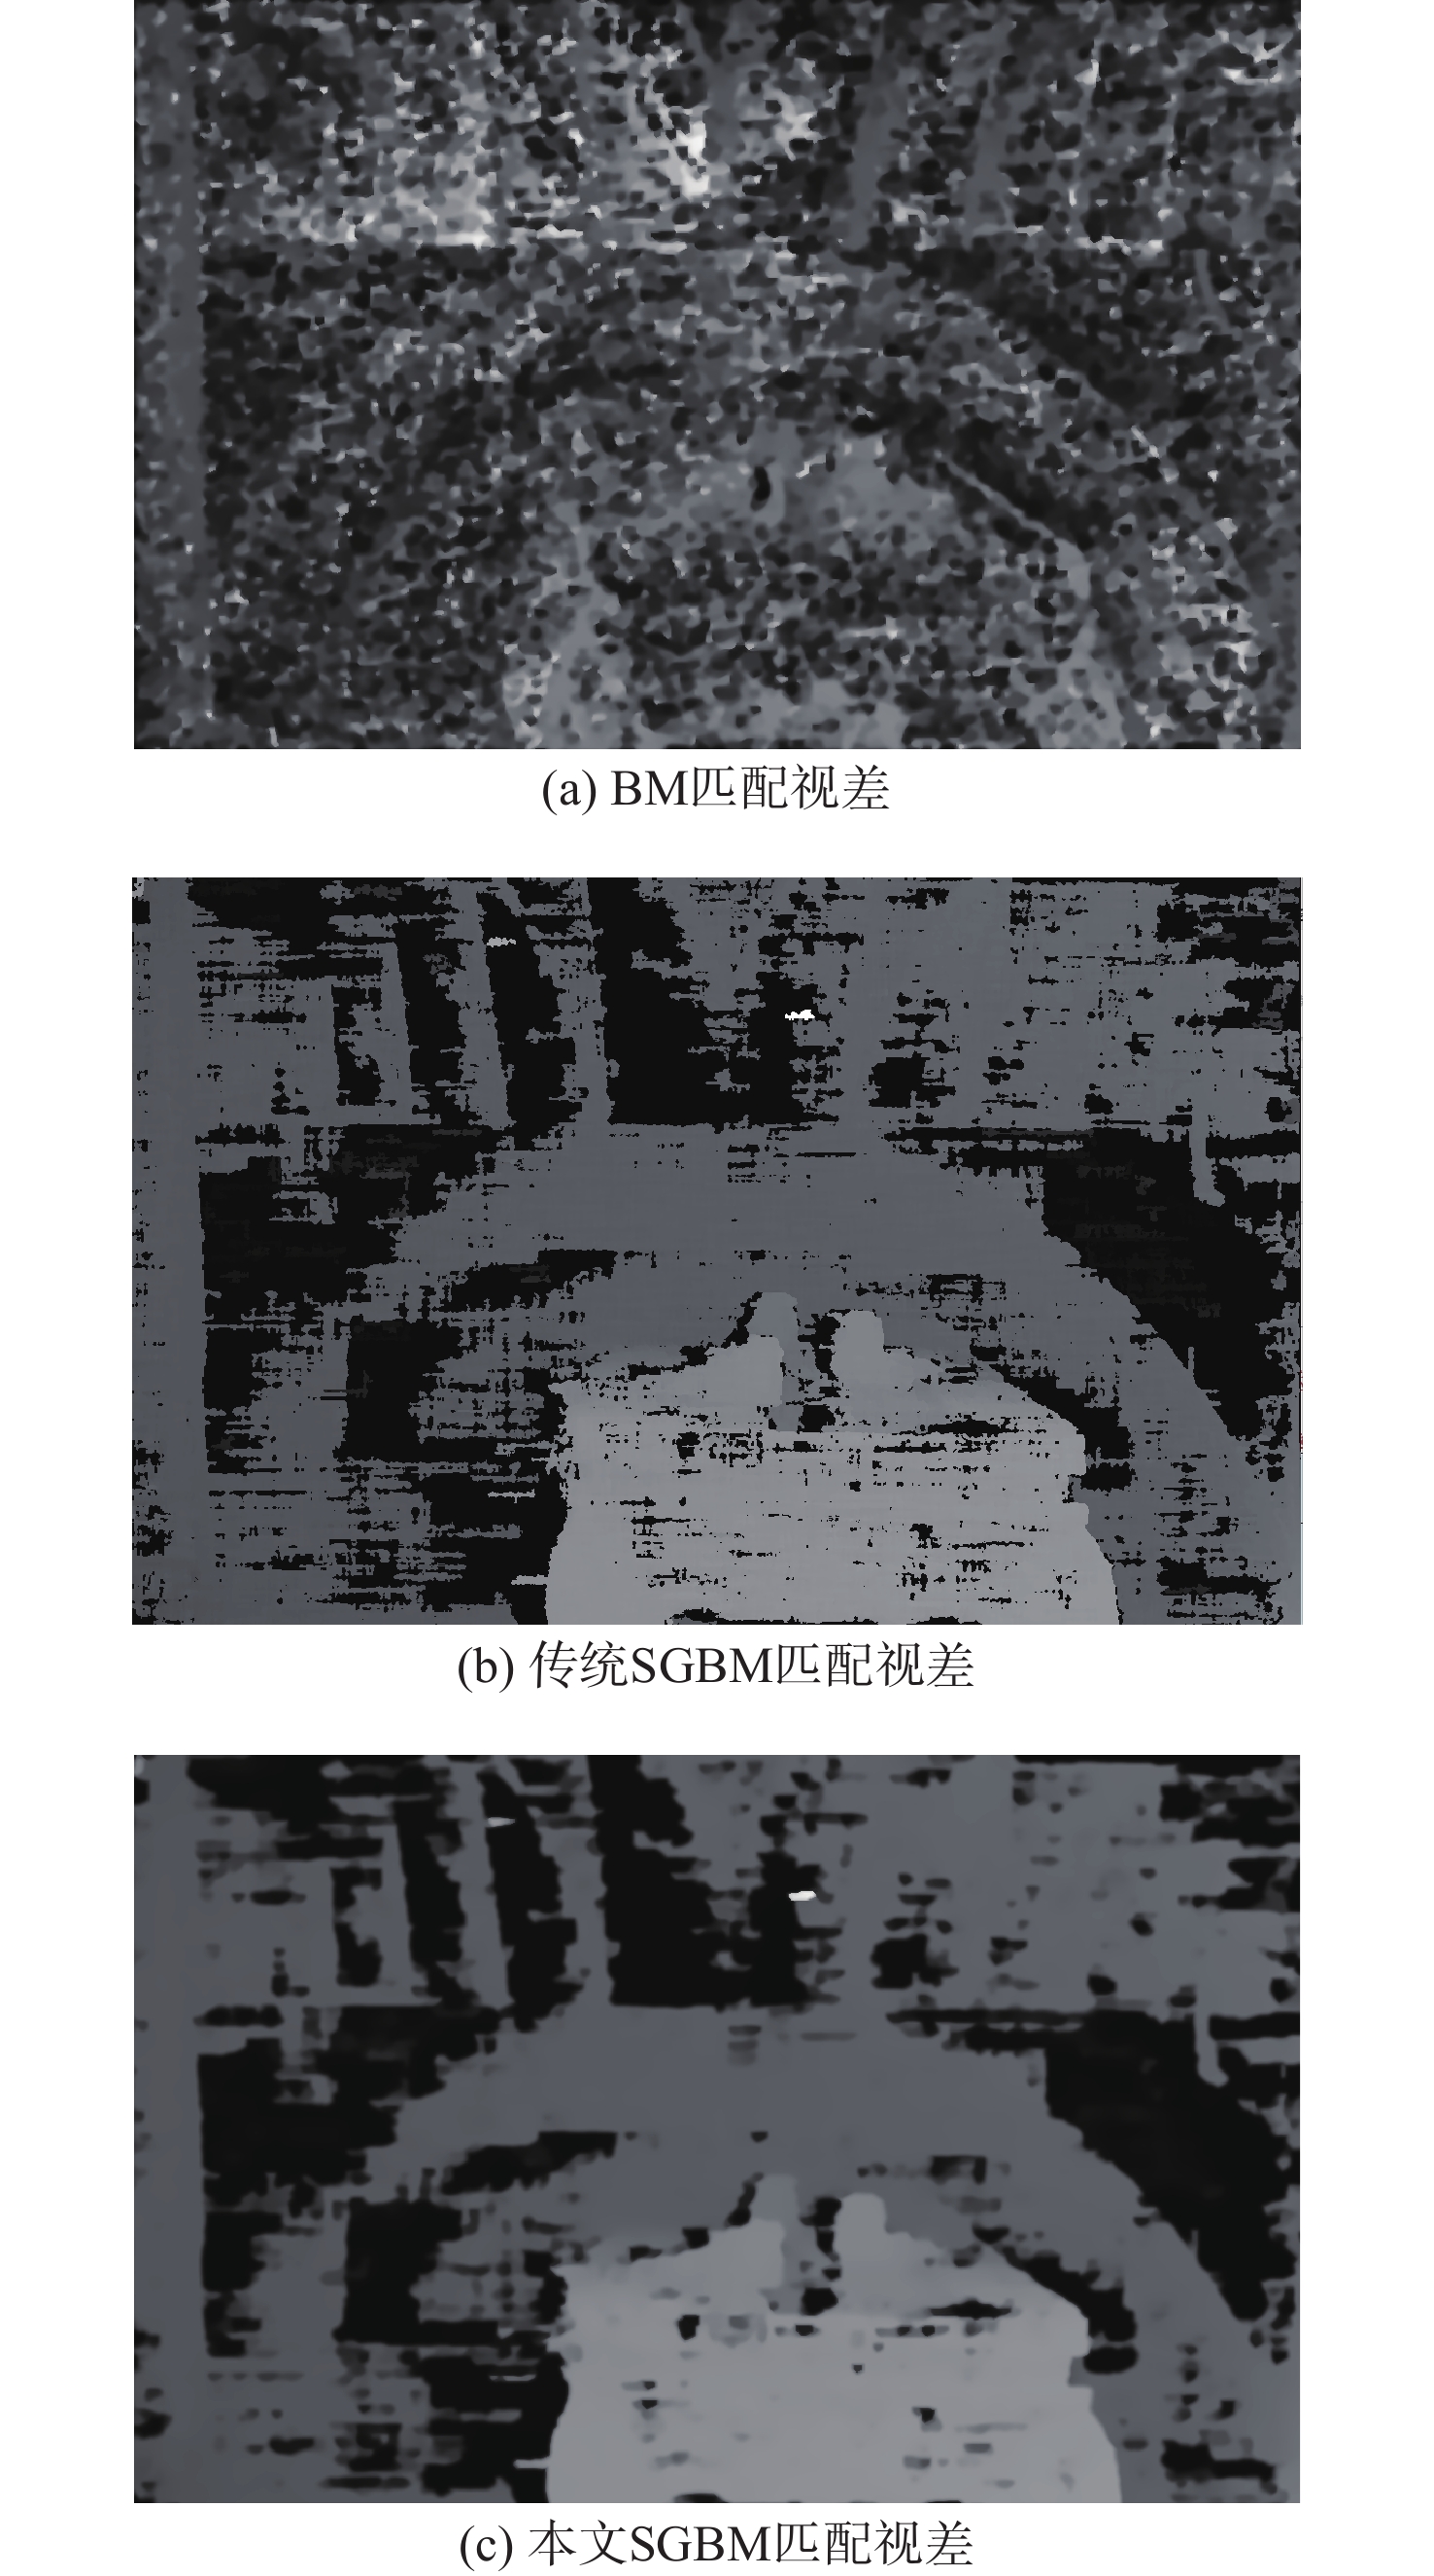
针对低空安防场景下无人机、鸟类等动态目标的精确测距需求,提出一种基于双目视觉的多目标高精度实时三维检测方法。该方法在半全局块匹配(SGBM)算法基础上,引入双边滤波、形态学操作和插值空洞填充等视差优化策略,提升弱纹理目标的匹配鲁棒性和深度图完整性。通过结合三角测量与相机标定参数,实时求解目标的三维坐标。实验表明,在0.5~2.0 m范围内,视差空洞率由40.7004%降至1.2781%,平均测距相对误差为2.55%,关键点定位精度达厘米级。缩比建模进一步验证了所提方法在远距离场景中的可扩展性,理论上可将有效范围扩展至2 km,为低空防控领域提供了一种高精度三维感知方案。

基于伪标签增强与多特征融合的毫米波雷达无人机检测
鲁亚宁, 张生军, 于钱米, 李洪明
2026, 52(9): 3172-3182. doi: 10.13700/j.bh.1001-5965.2025.0429
摘要:
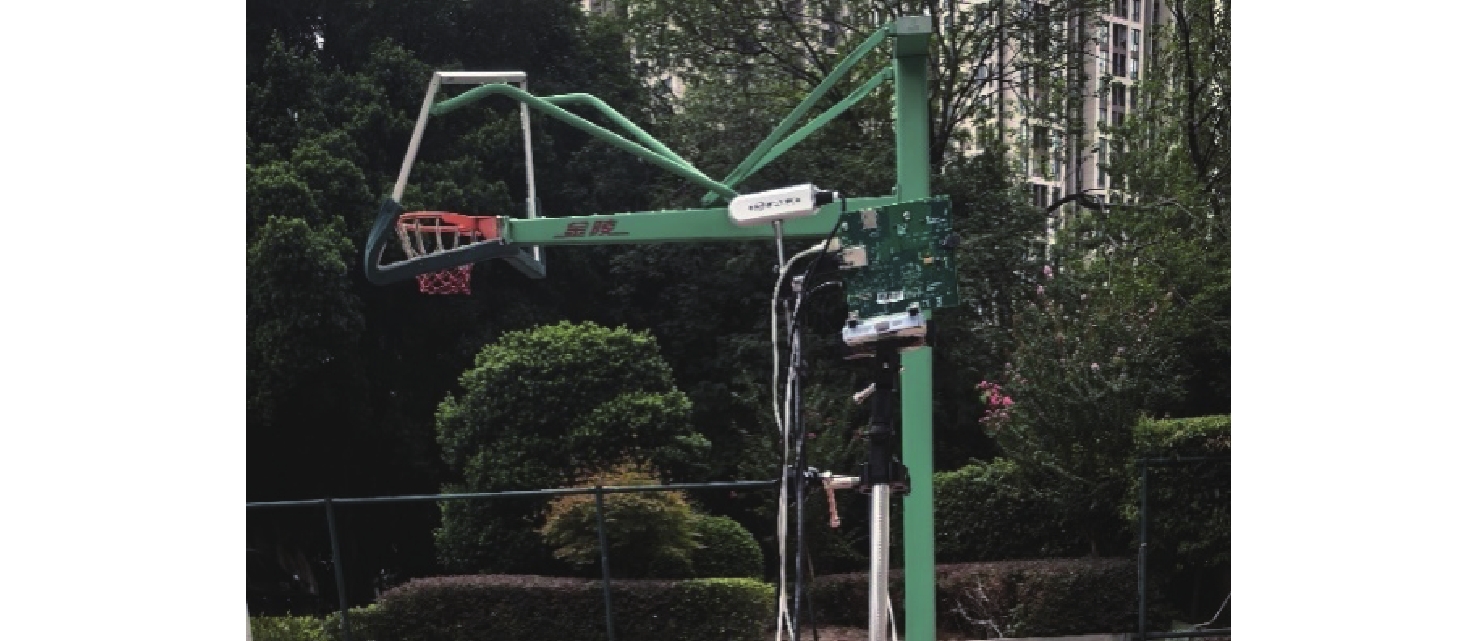
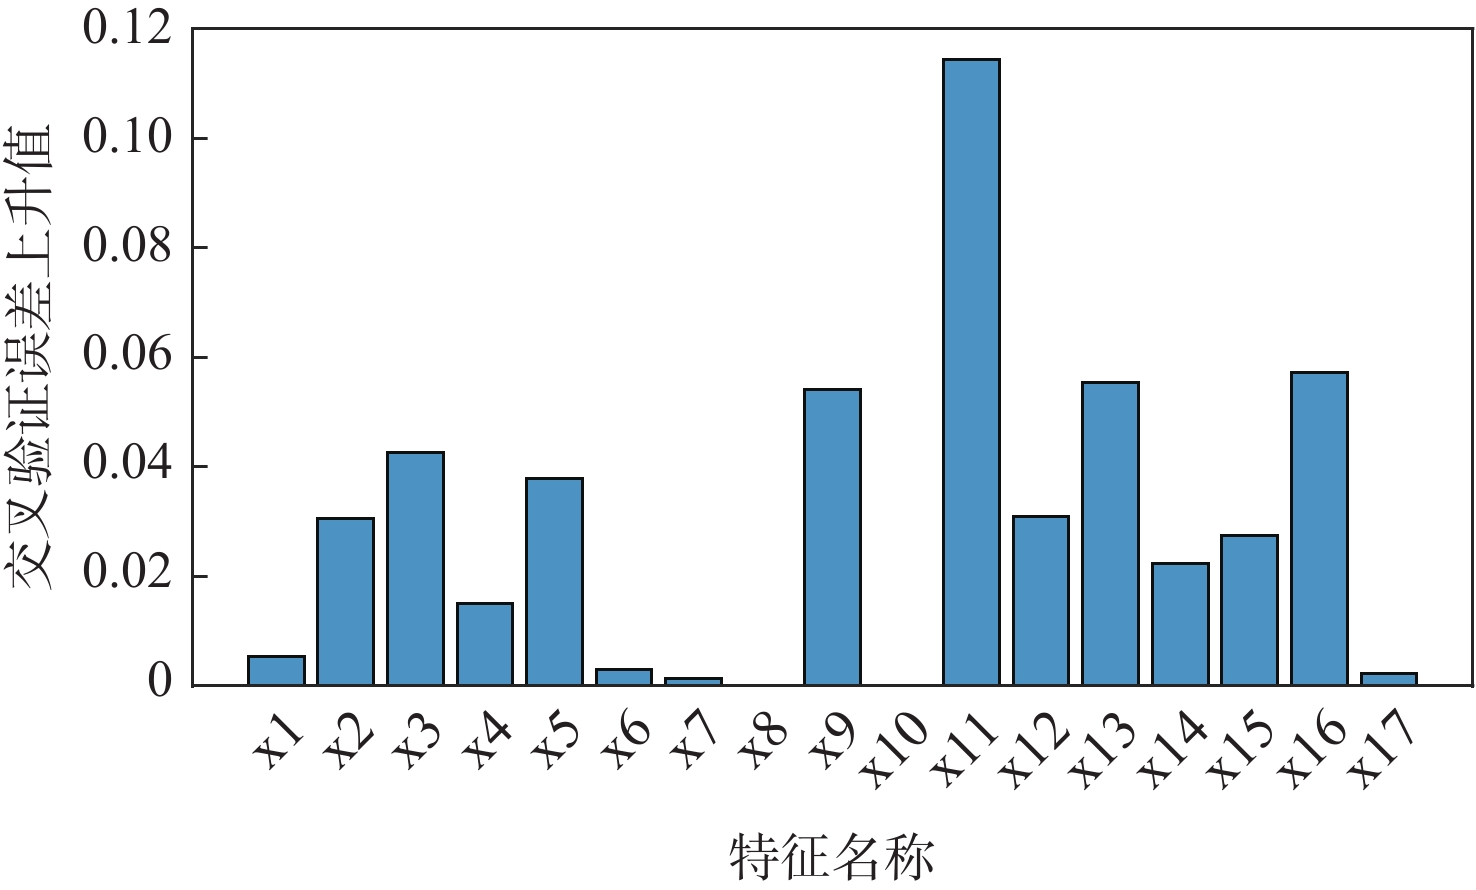
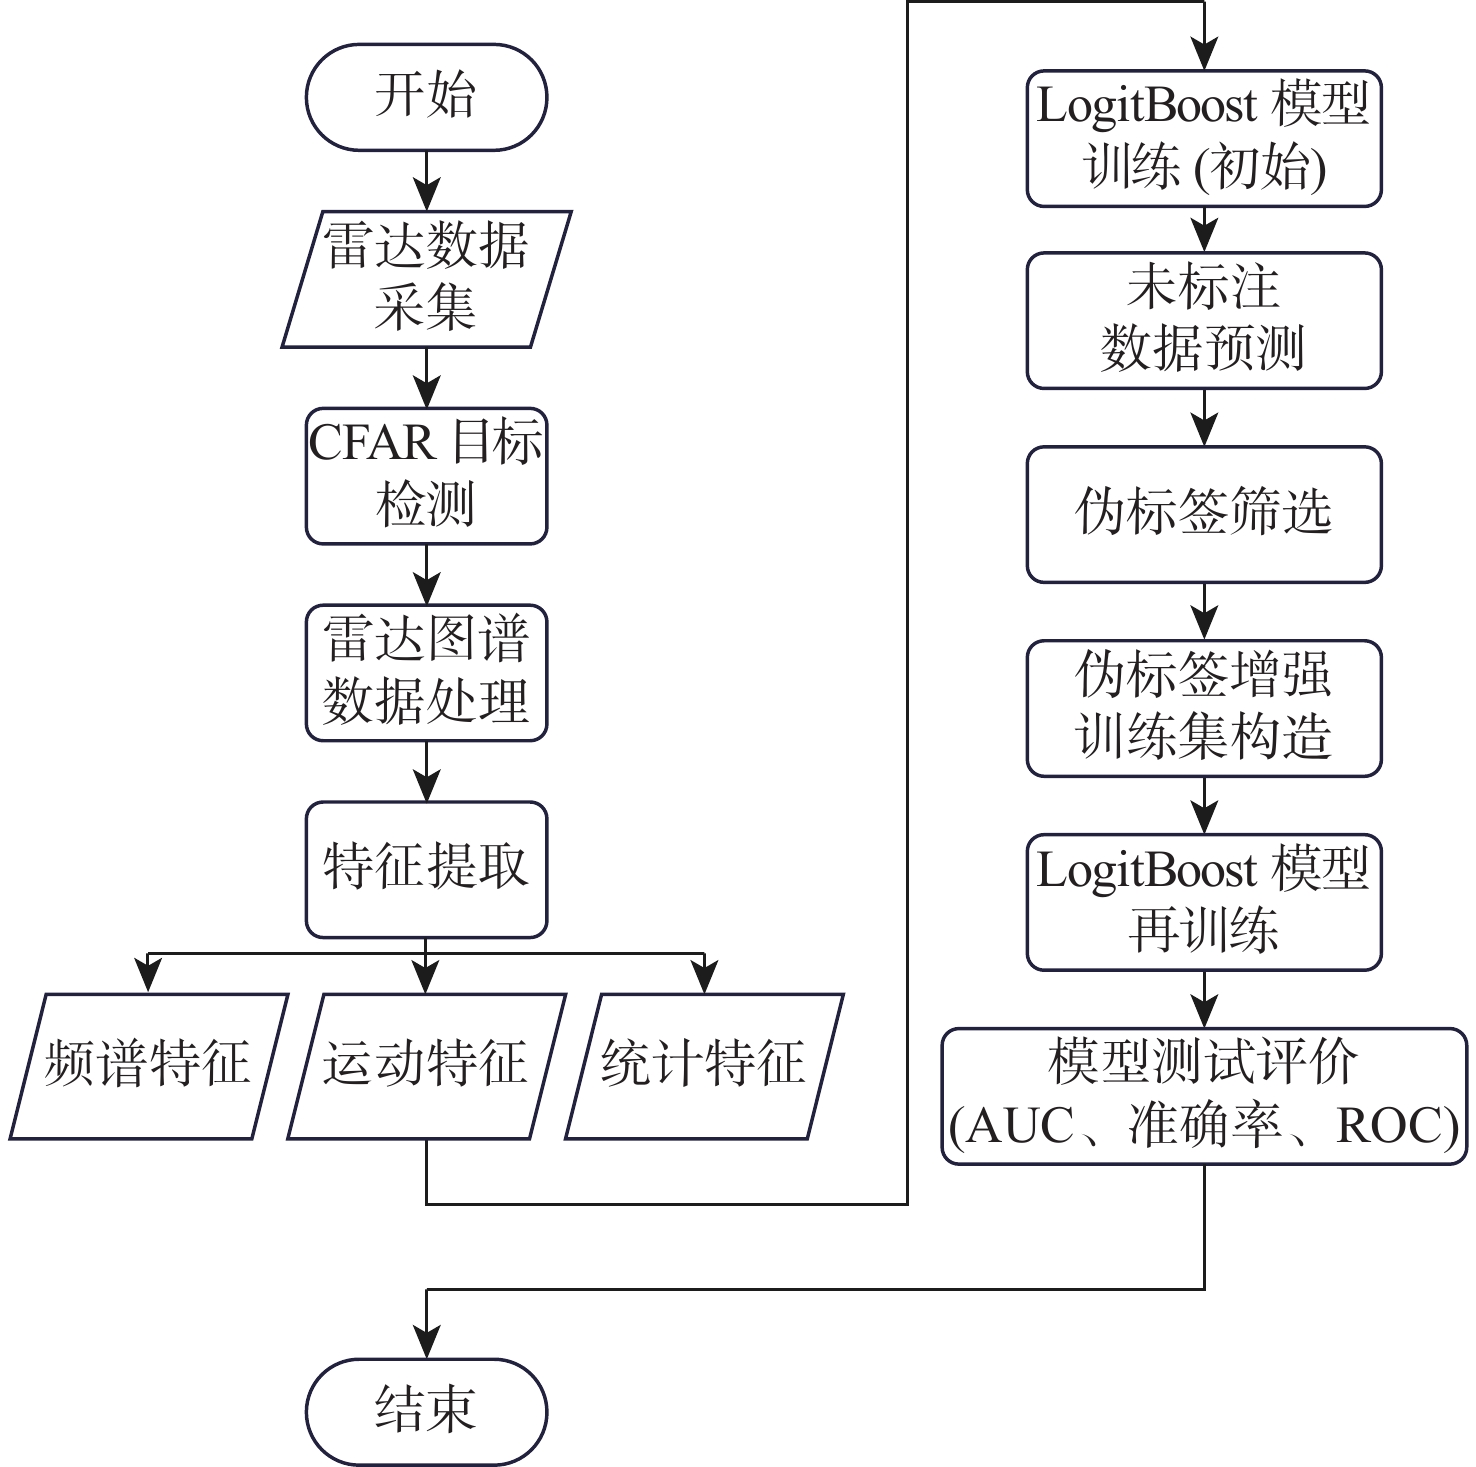
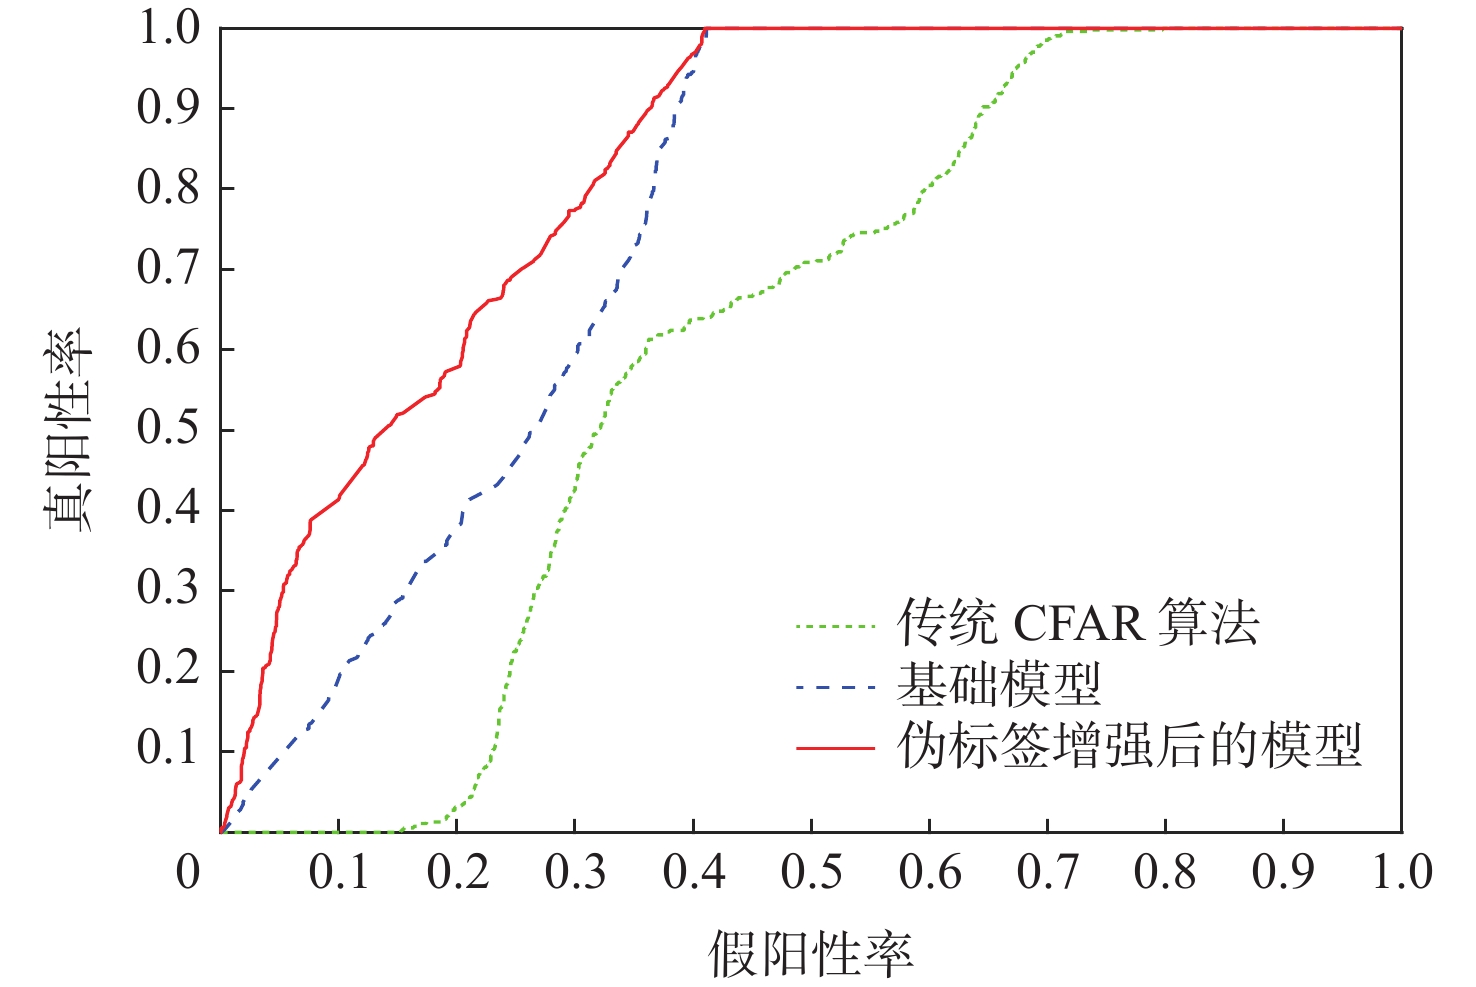
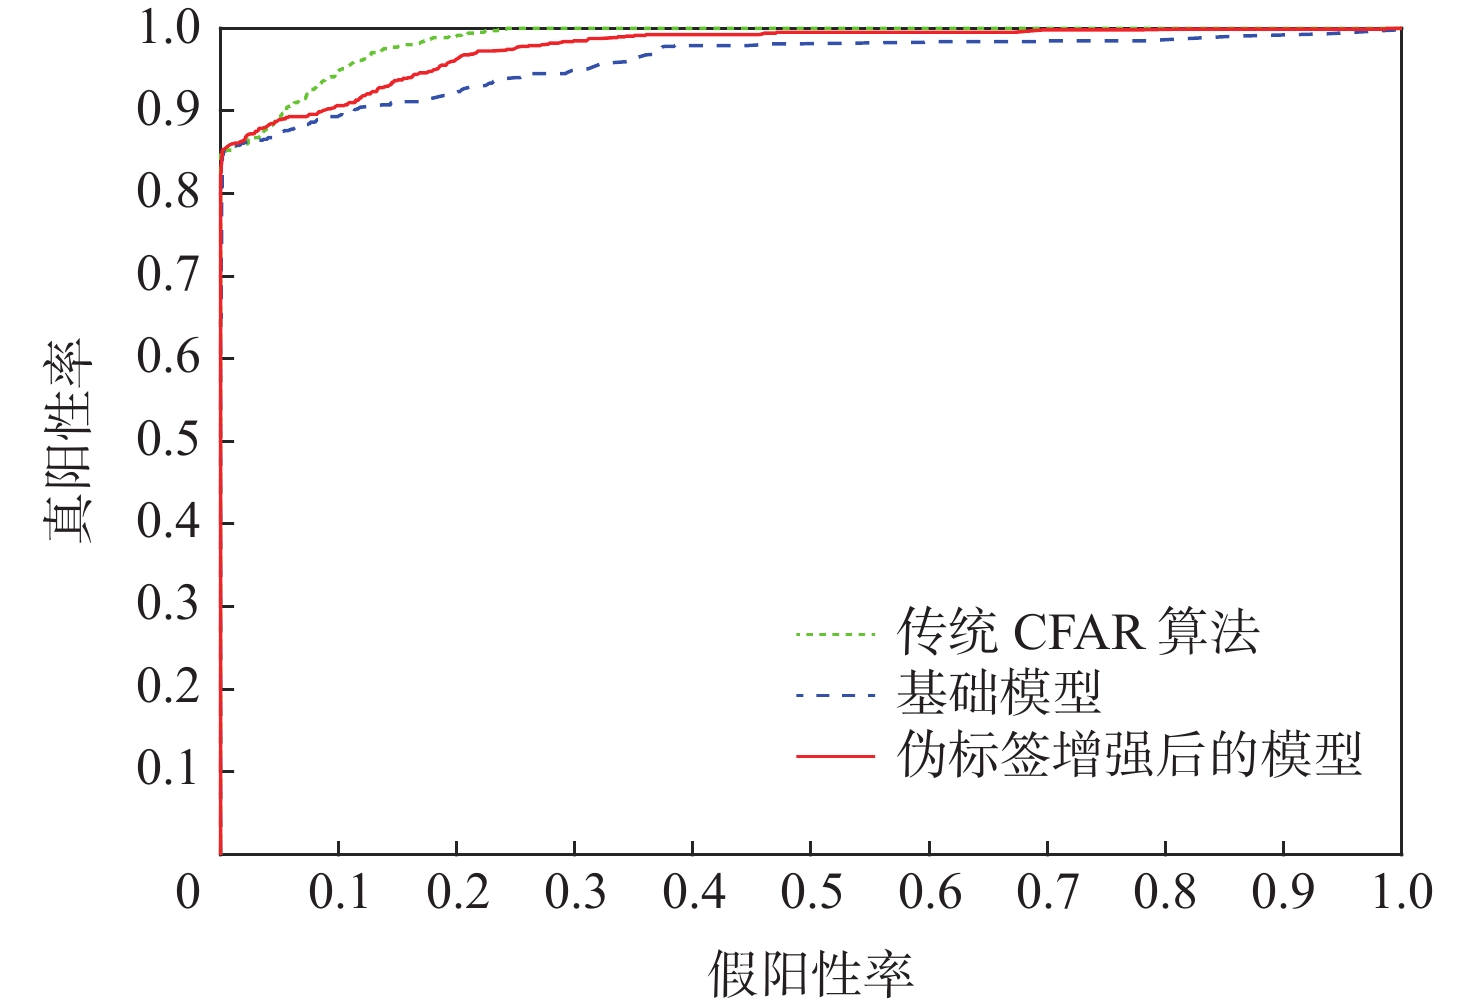
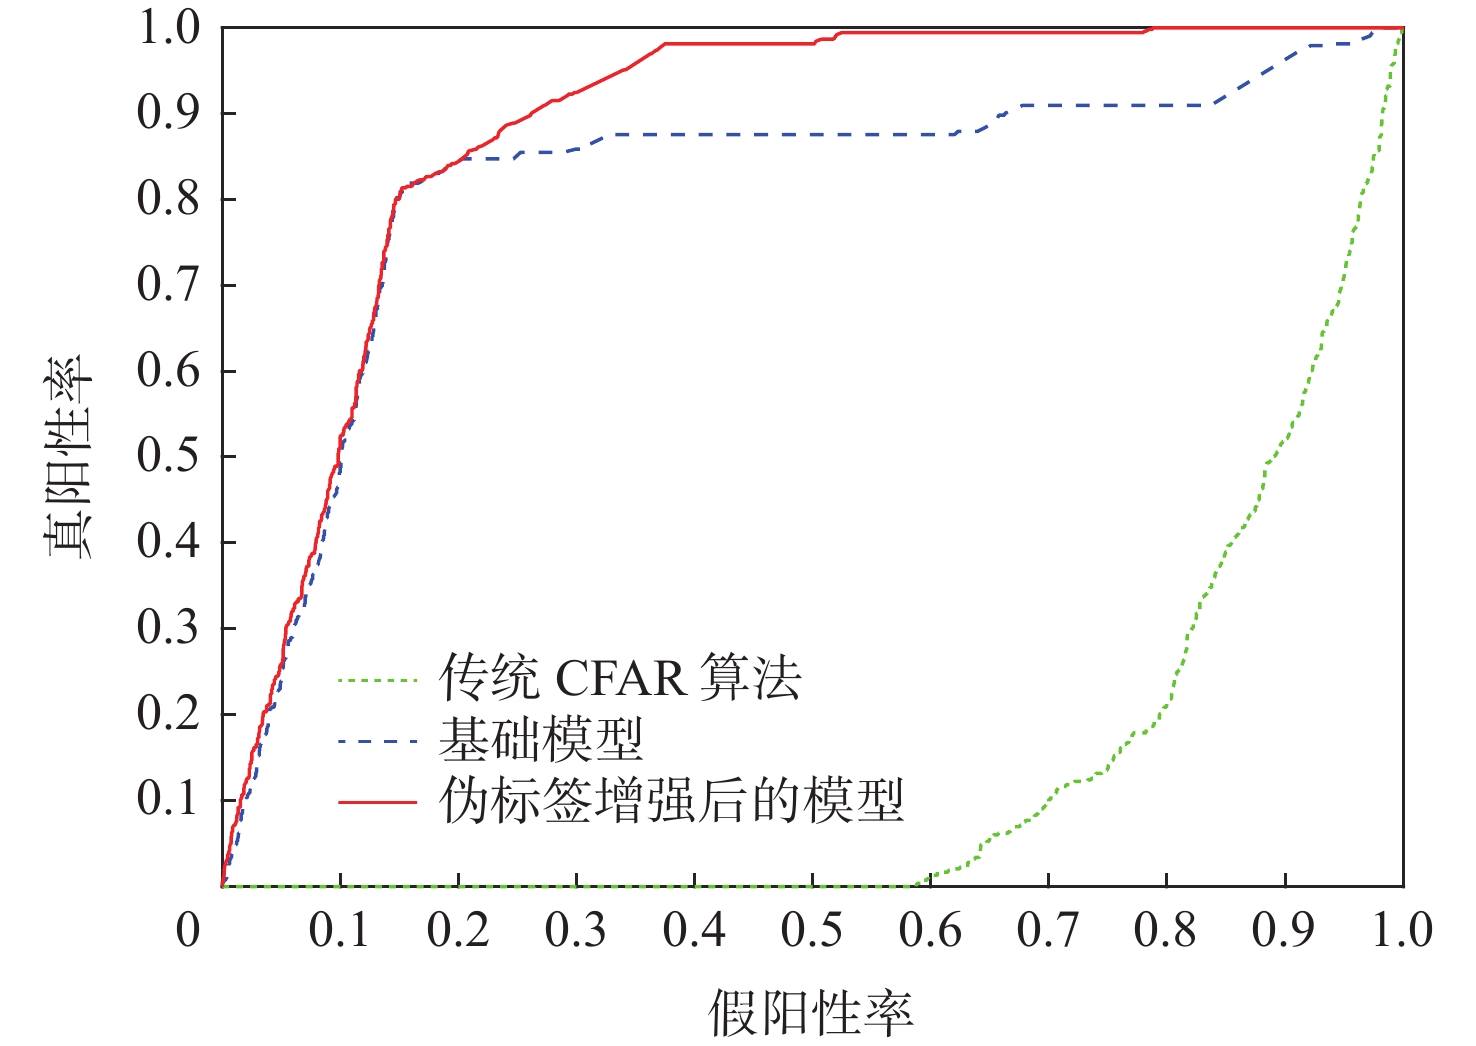
针对毫米波雷达无人机检测领域,开展了基于多特征融合与伪标签增强的弱监督学习方法研究。采用恒定虚警率(CFAR)算法对毫米波雷达回波信号进行目标预检测,从中提取频谱能量分布特征、运动轨迹变化特征及统计分布特征,综合反映无人机的距离、速度及运动状态;利用LogitBoost提升算法构建分类模型,通过迭代加权弱分类器,有效提高了分类准确性。为缓解标注样本不足问题,进一步引入伪标签自训练机制,并通过人工辅助修正,实现了未标注数据的利用,并提升了模型的泛化能力。基于自建的毫米波雷达数据集,开展了多轮实验验证,结果表明:所提方法在3种不同场景的弱监督条件下,接收者工作特征曲线下面积(AUC)分别提升约7.2%/1.6%/6.6%,虚警率降低约36.9%/0%/10.6%,检测准确率较传统方法有显著提高。此外,所提方法表现出较强的环境适应能力,能够在复杂背景下稳定识别小型飞行目标。研究表明,多特征融合结合伪标签增强策略为毫米波雷达无人机检测提供了一种有效的解决方案,具备较高的实用价值和推广潜力。

基于无人机视角的轻量化绝缘子缺陷检测算法
胡逍婕, 倪翠, 吴春坡, 刘著, 王朋
2026, 52(9): 3183-3188. doi: 10.13700/j.bh.1001-5965.2025.0495
摘要:
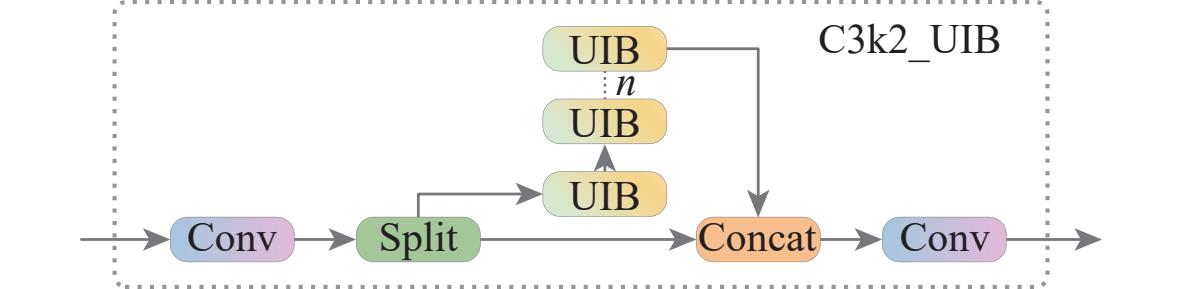
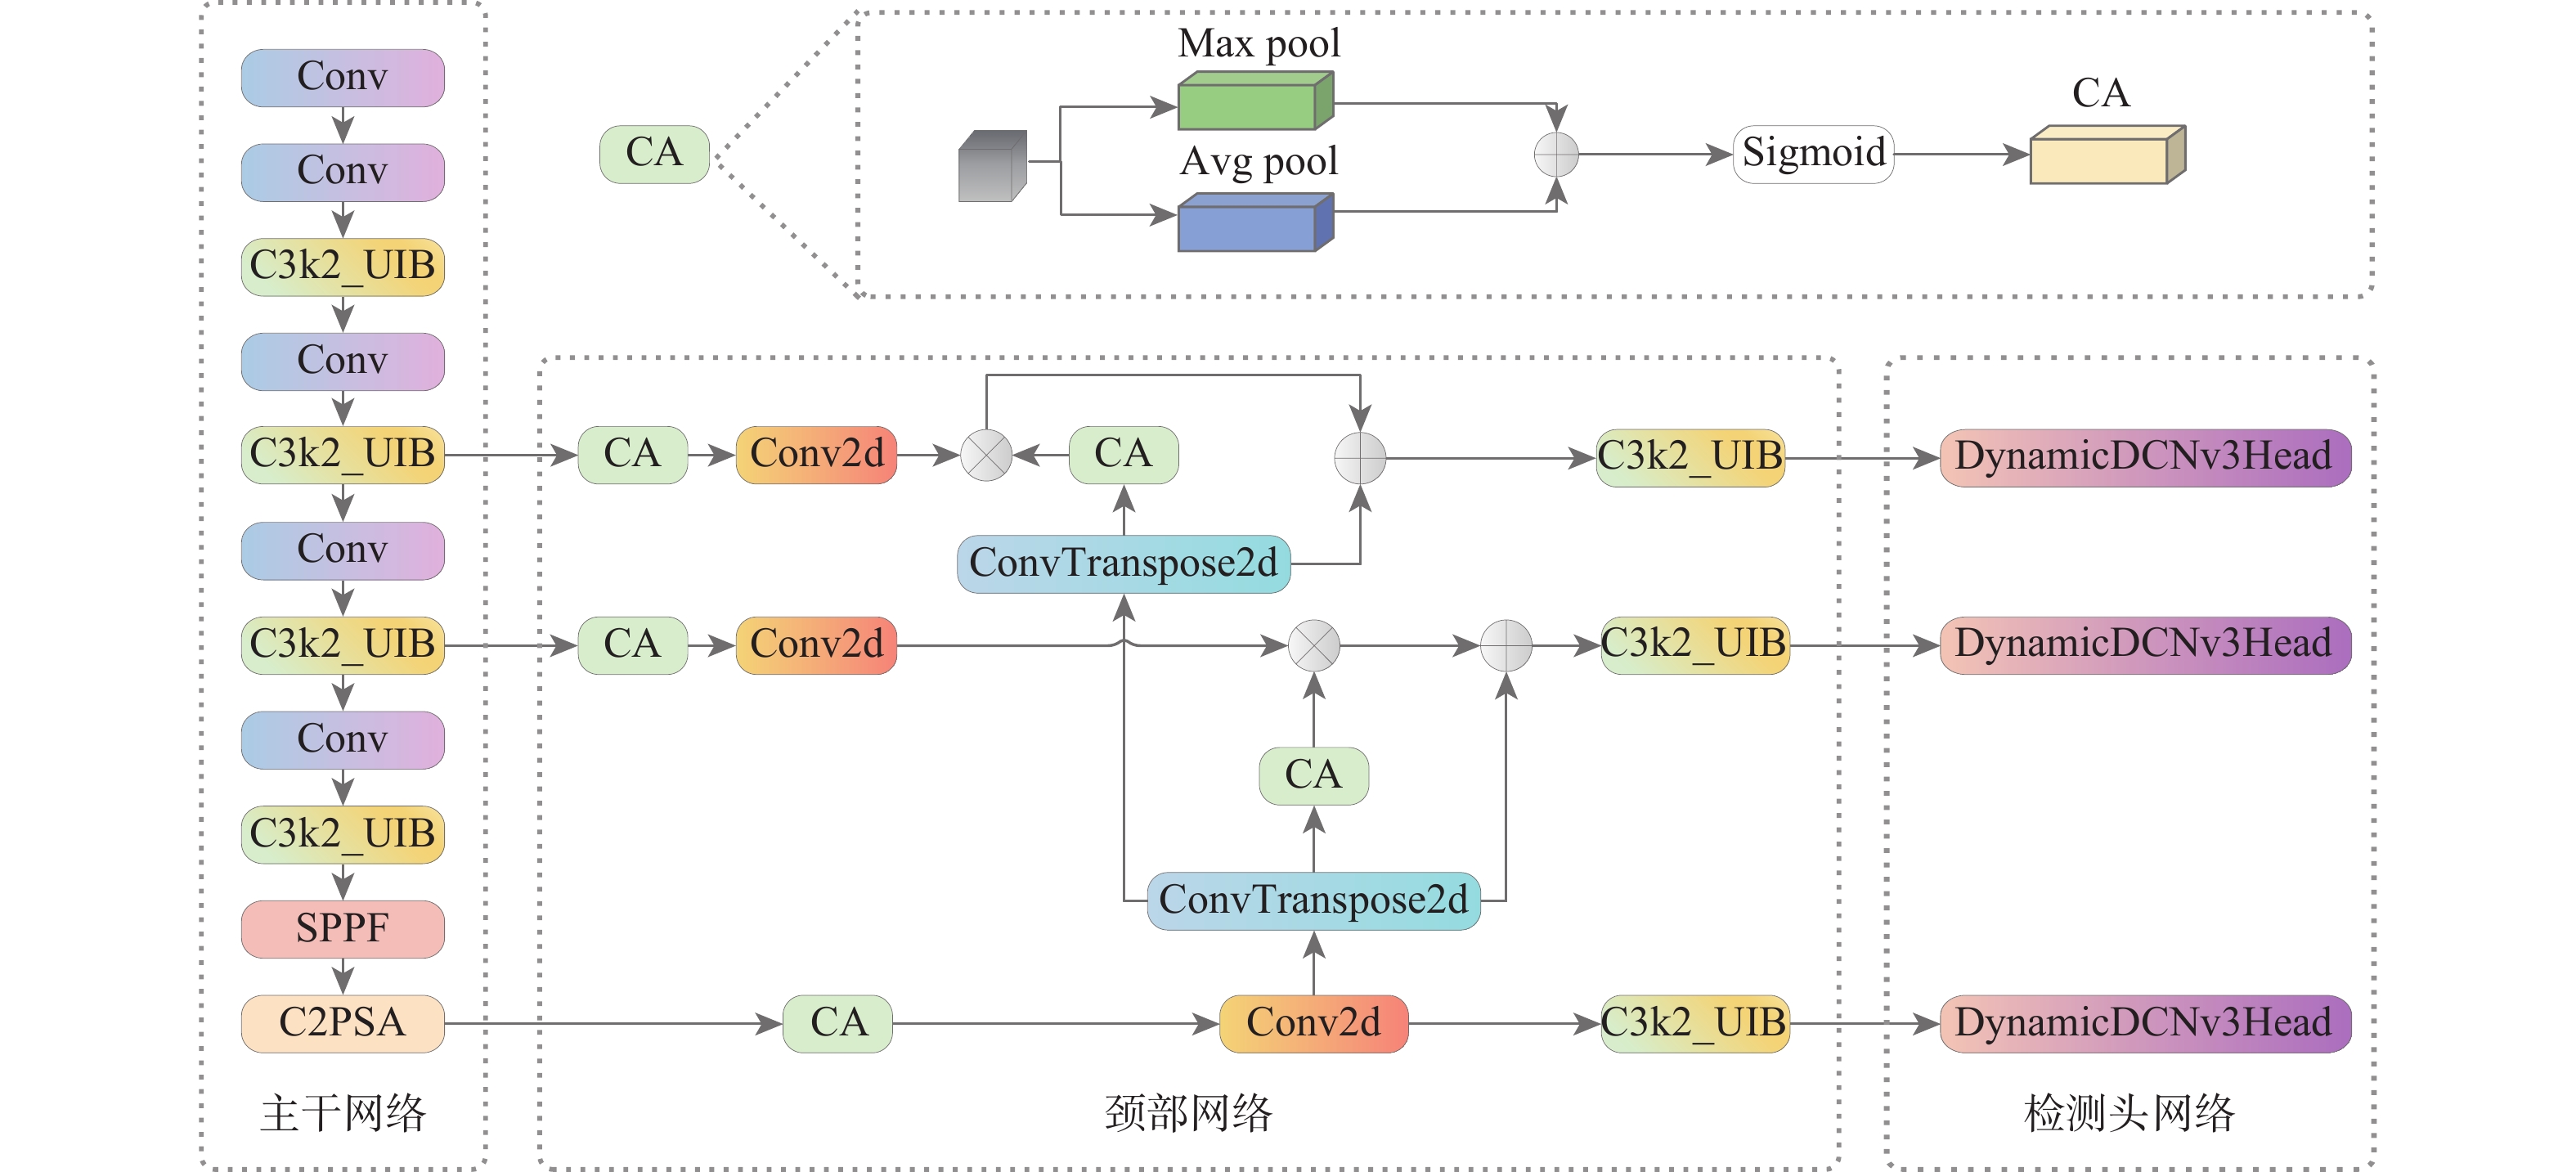
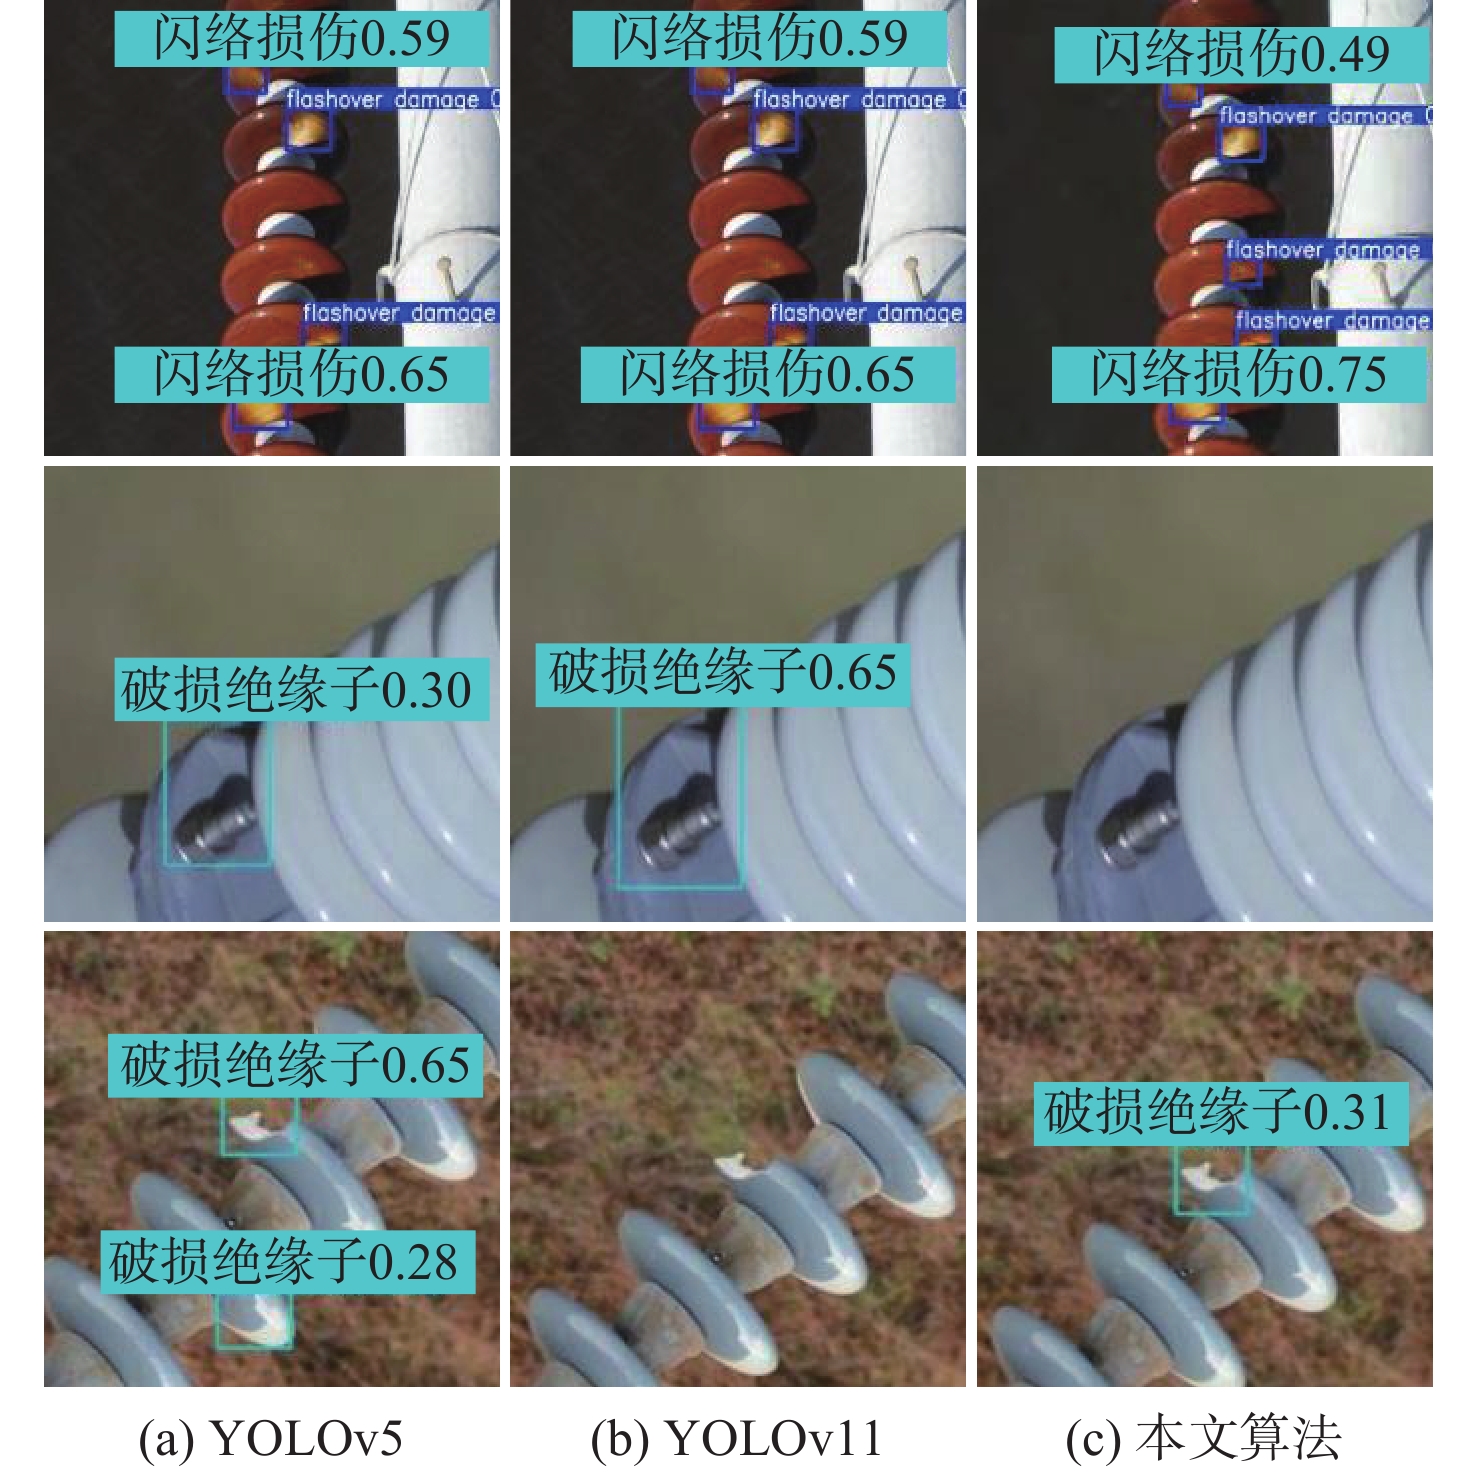
绝缘子作为电力系统安全运行的核心部件,其缺陷的及时发现对电网可靠性至关重要,而无人机巡检作为低空电力监测的主流方式,对搭载的检测模型提出了轻量化与高精度的双重要求。以YOLOv11为基础模型,提出一种基于无人机视角的轻量级绝缘子缺陷检测算法。在YOLOv11骨干网络中,融合MobileNetV4通用倒瓶颈结构的改进特征提取单元,增强对绝缘子细微缺陷的感知能力;在YOLOv11颈部网络引入了层级化空间筛选特征金字塔网络,通过优化跨层特征交互路径降低模型参数冗余;在检测输出端,采用动态可变形卷积检测头替代传统检测模块,提升对缺陷几何形变的自适应能力。实验结果表明:所提轻量级模型与YOLO系列模型相比,在保证检测精度的基础上,参数量能够降低12.35%以上,更适用于无人机、巡检机器人等边缘设备,为输电线路绝缘子缺陷的实时检测提供了高效解决方案。

面向低空场景的光场高斯泼溅表示及空间-角度同时超分辨率方法
孟佳涵, 杨驰, 李传君, 林丽莉, 周文晖
2026, 52(9): 3189-3201. doi: 10.13700/j.bh.1001-5965.2025.0797
摘要:
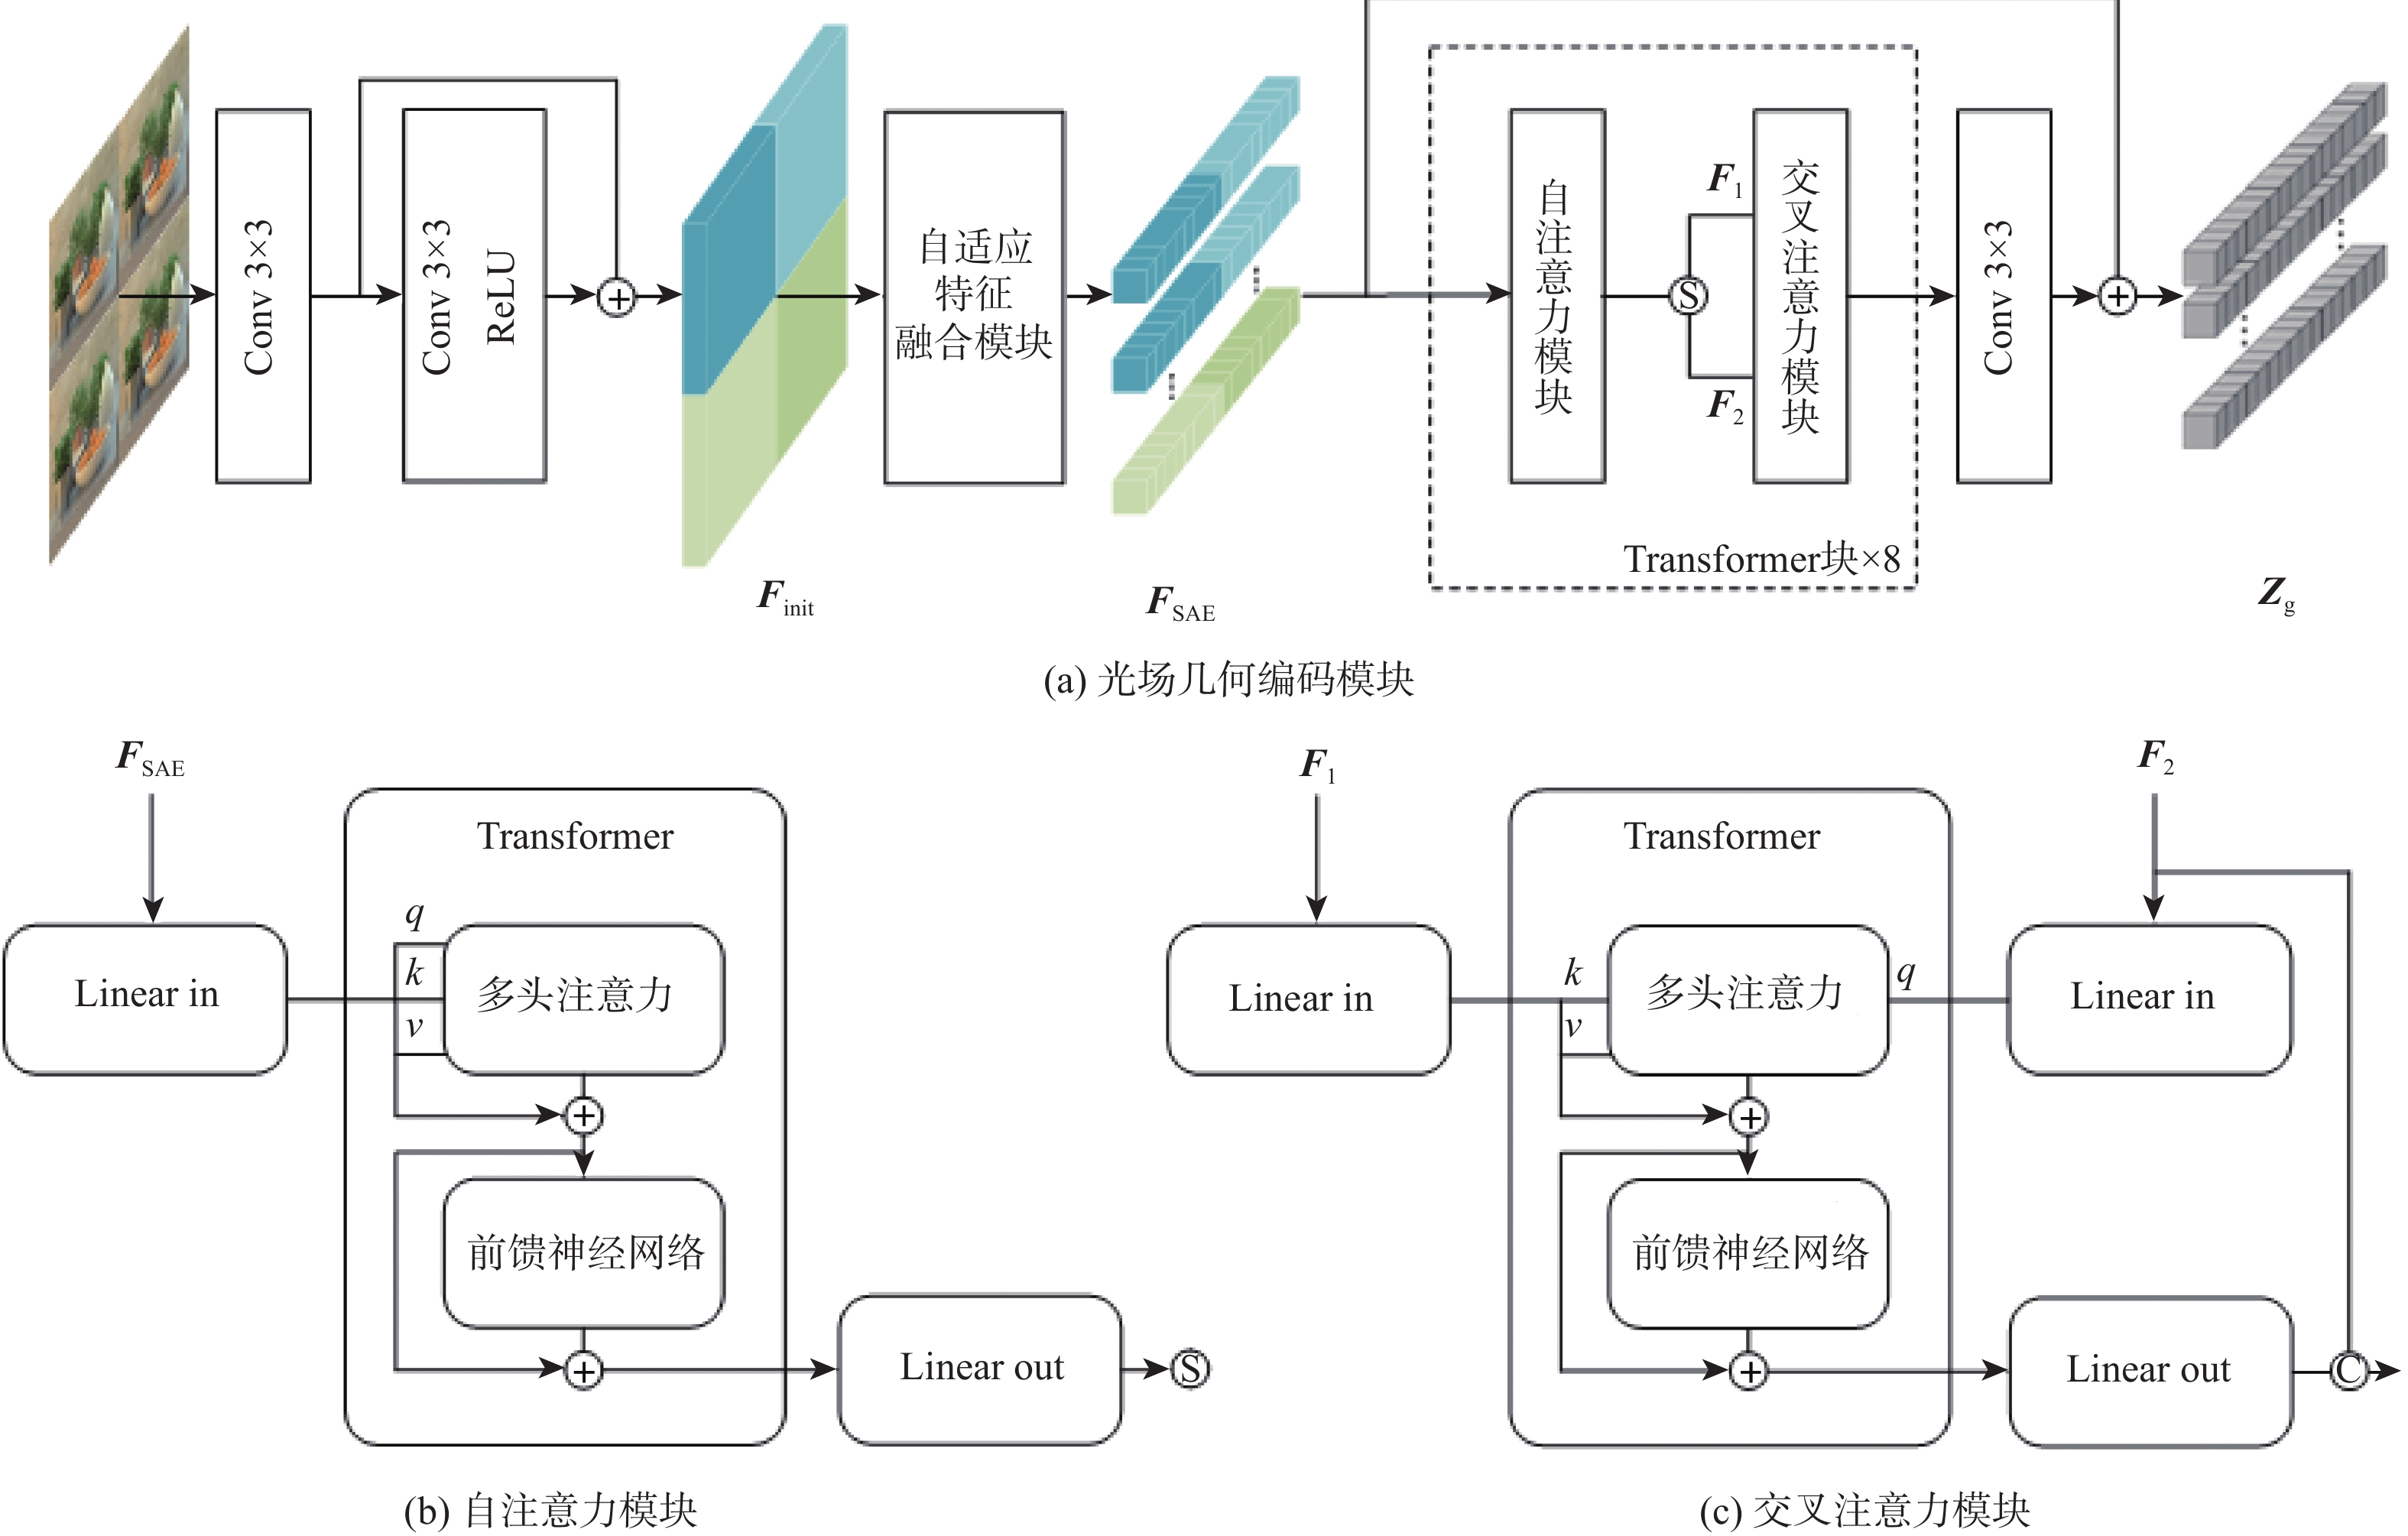
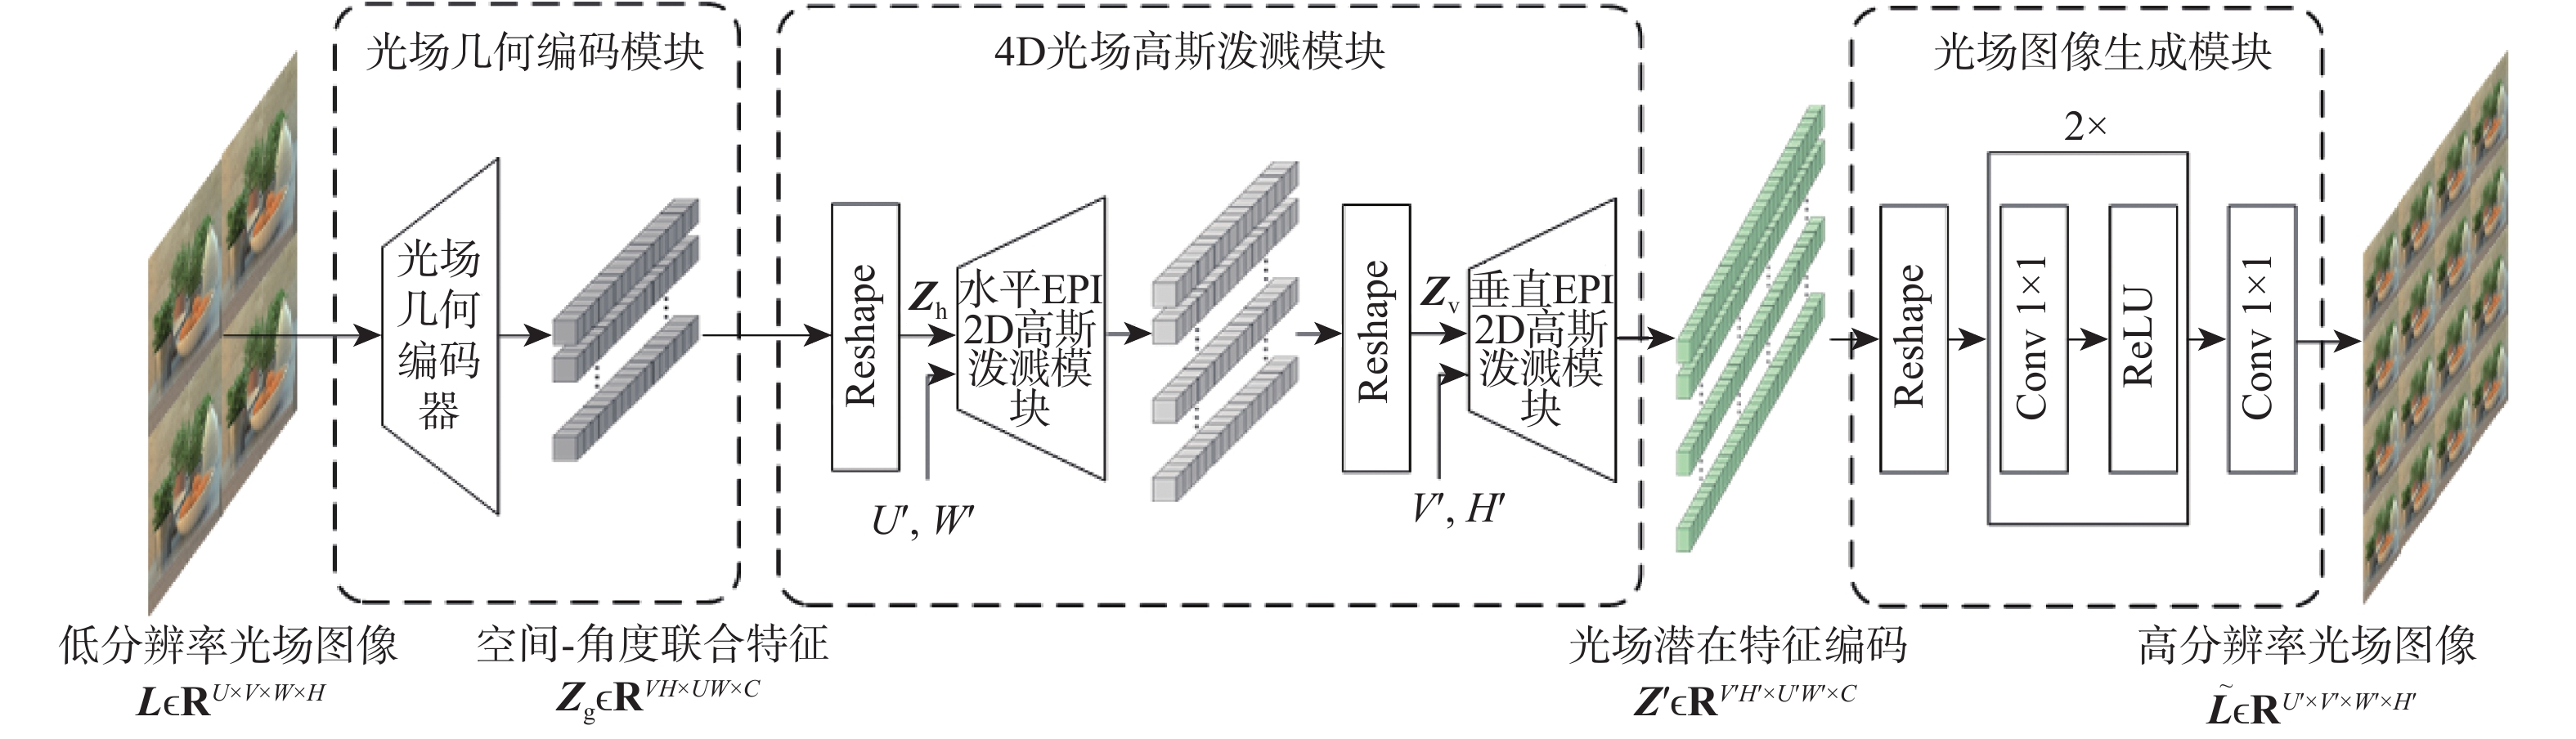
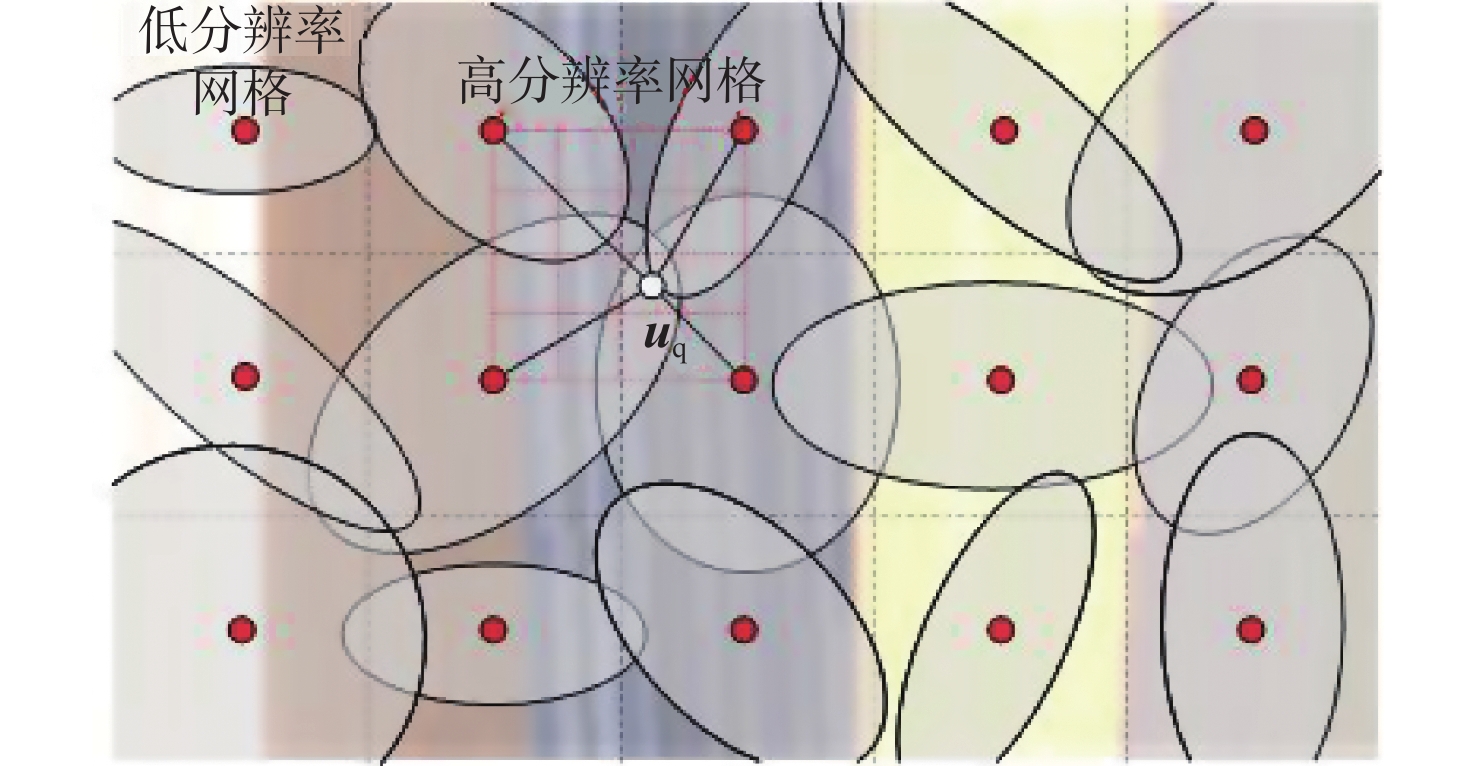
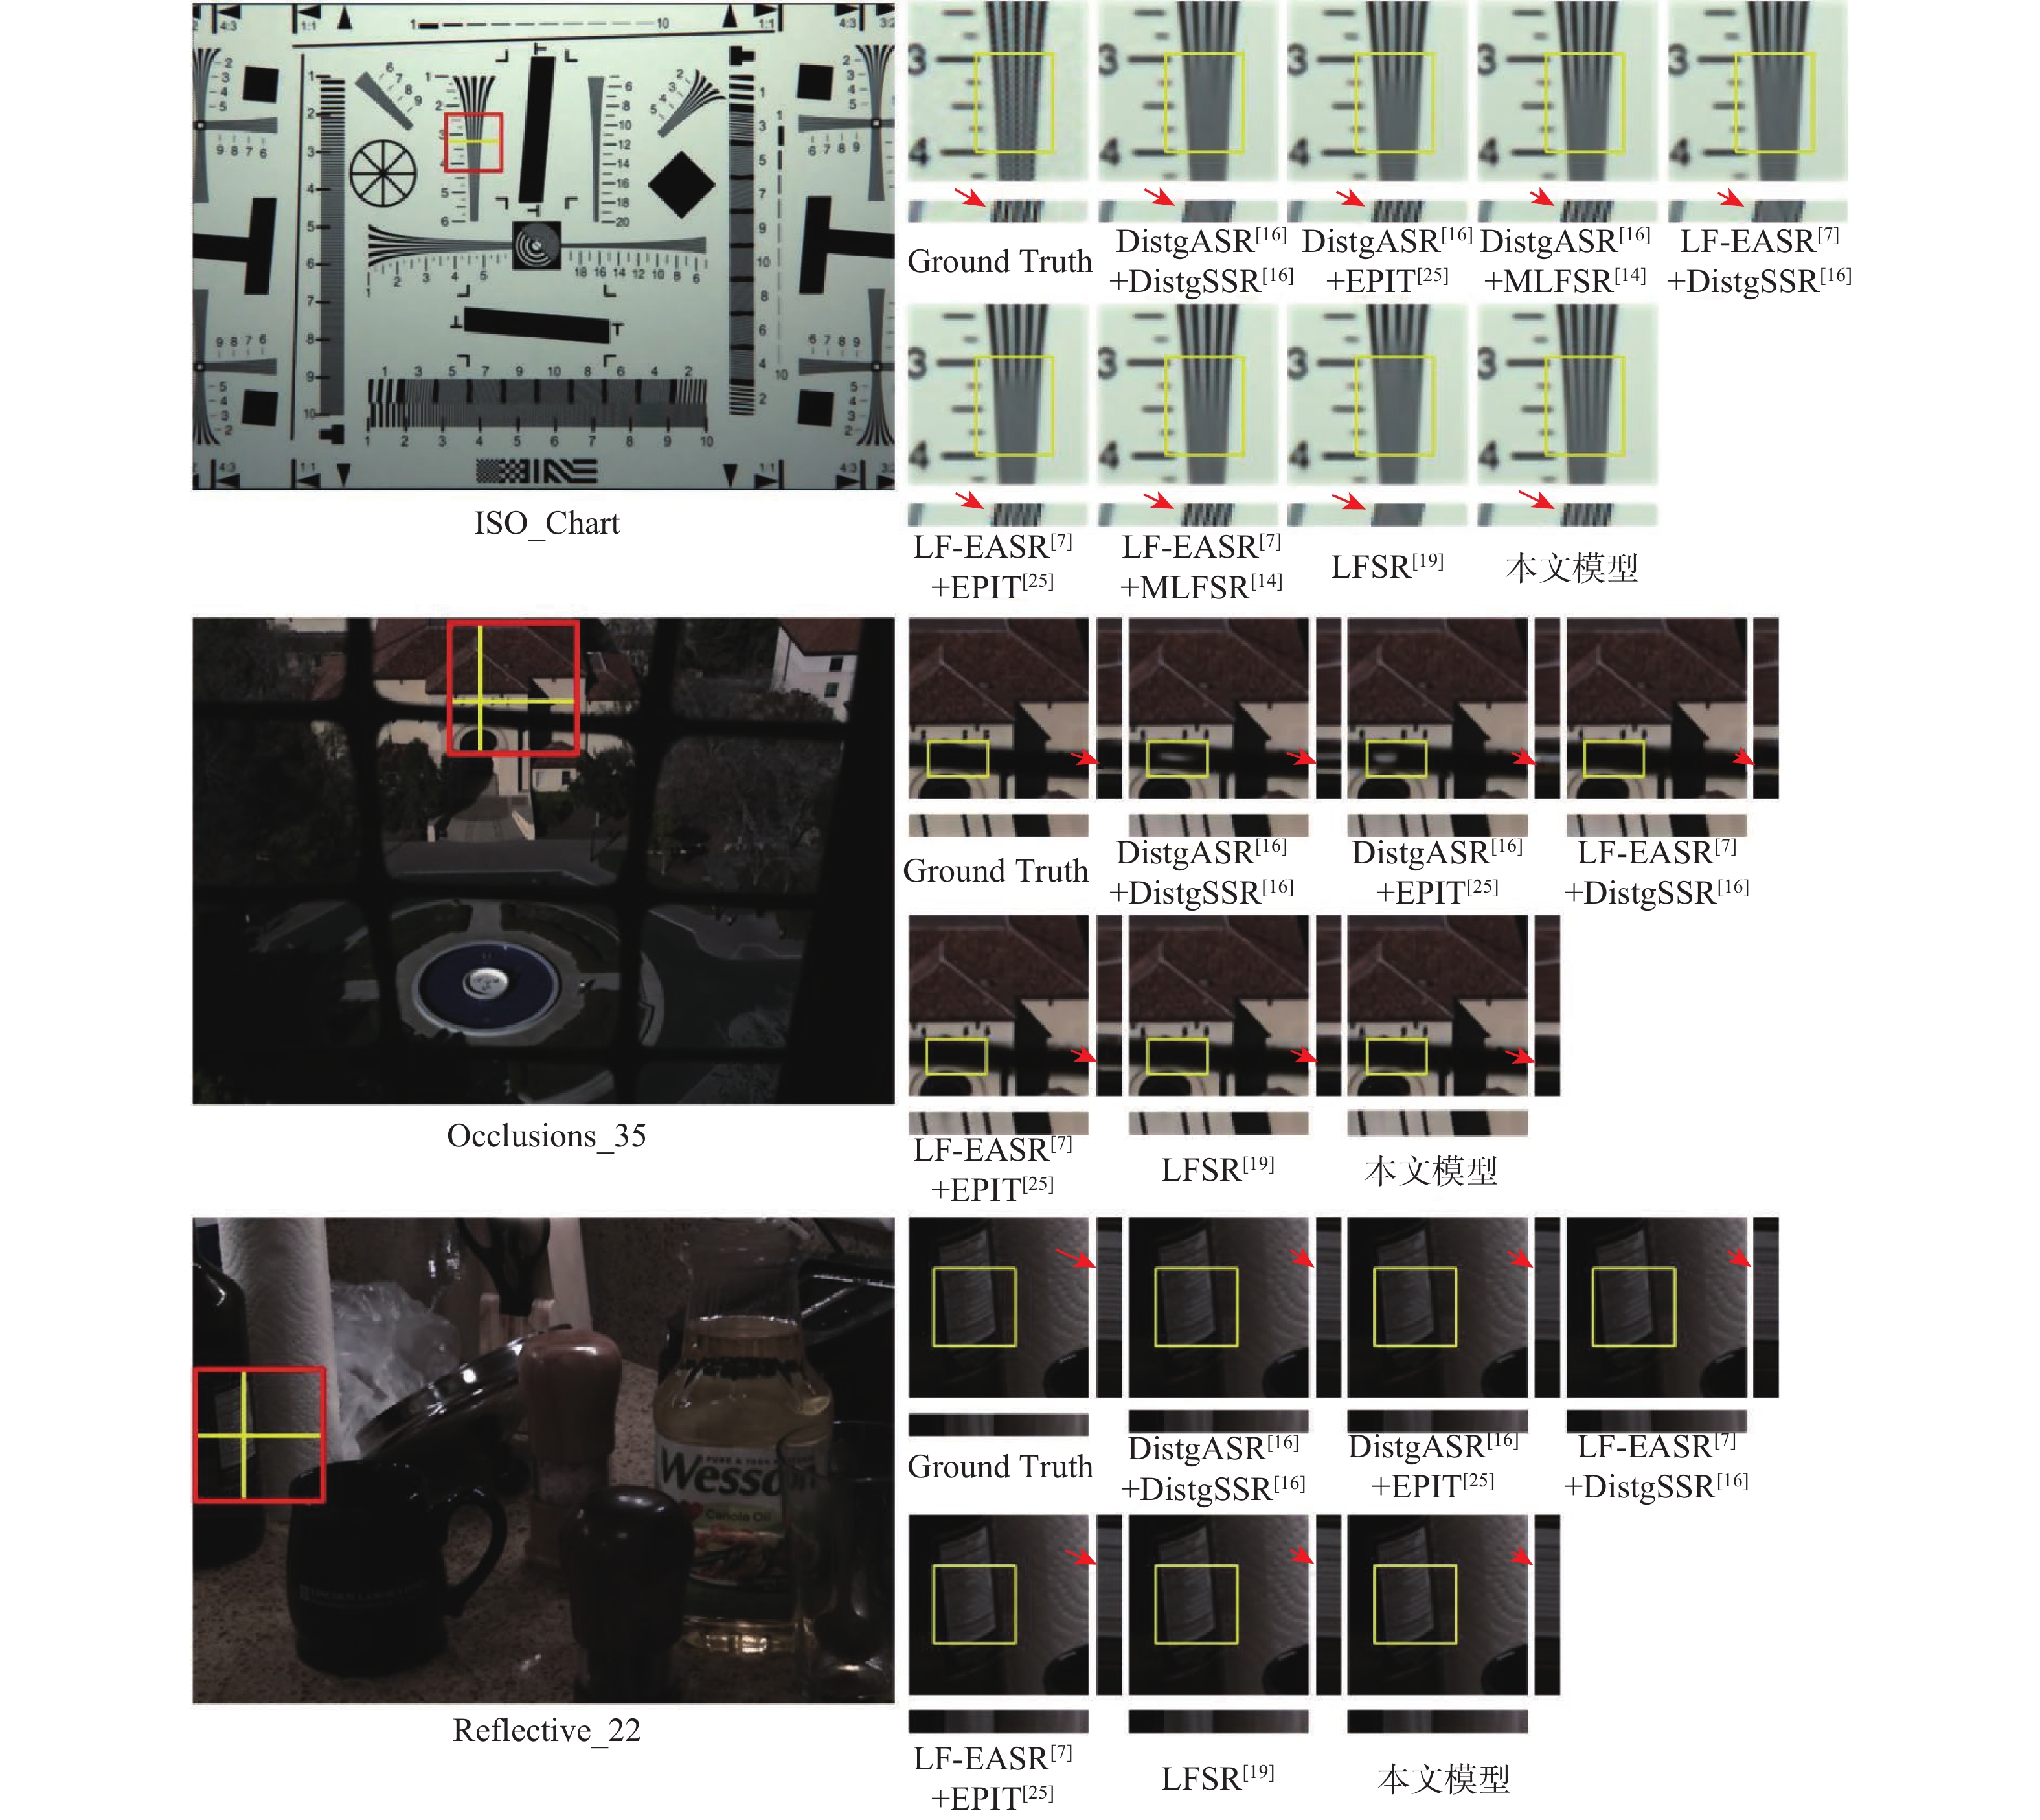
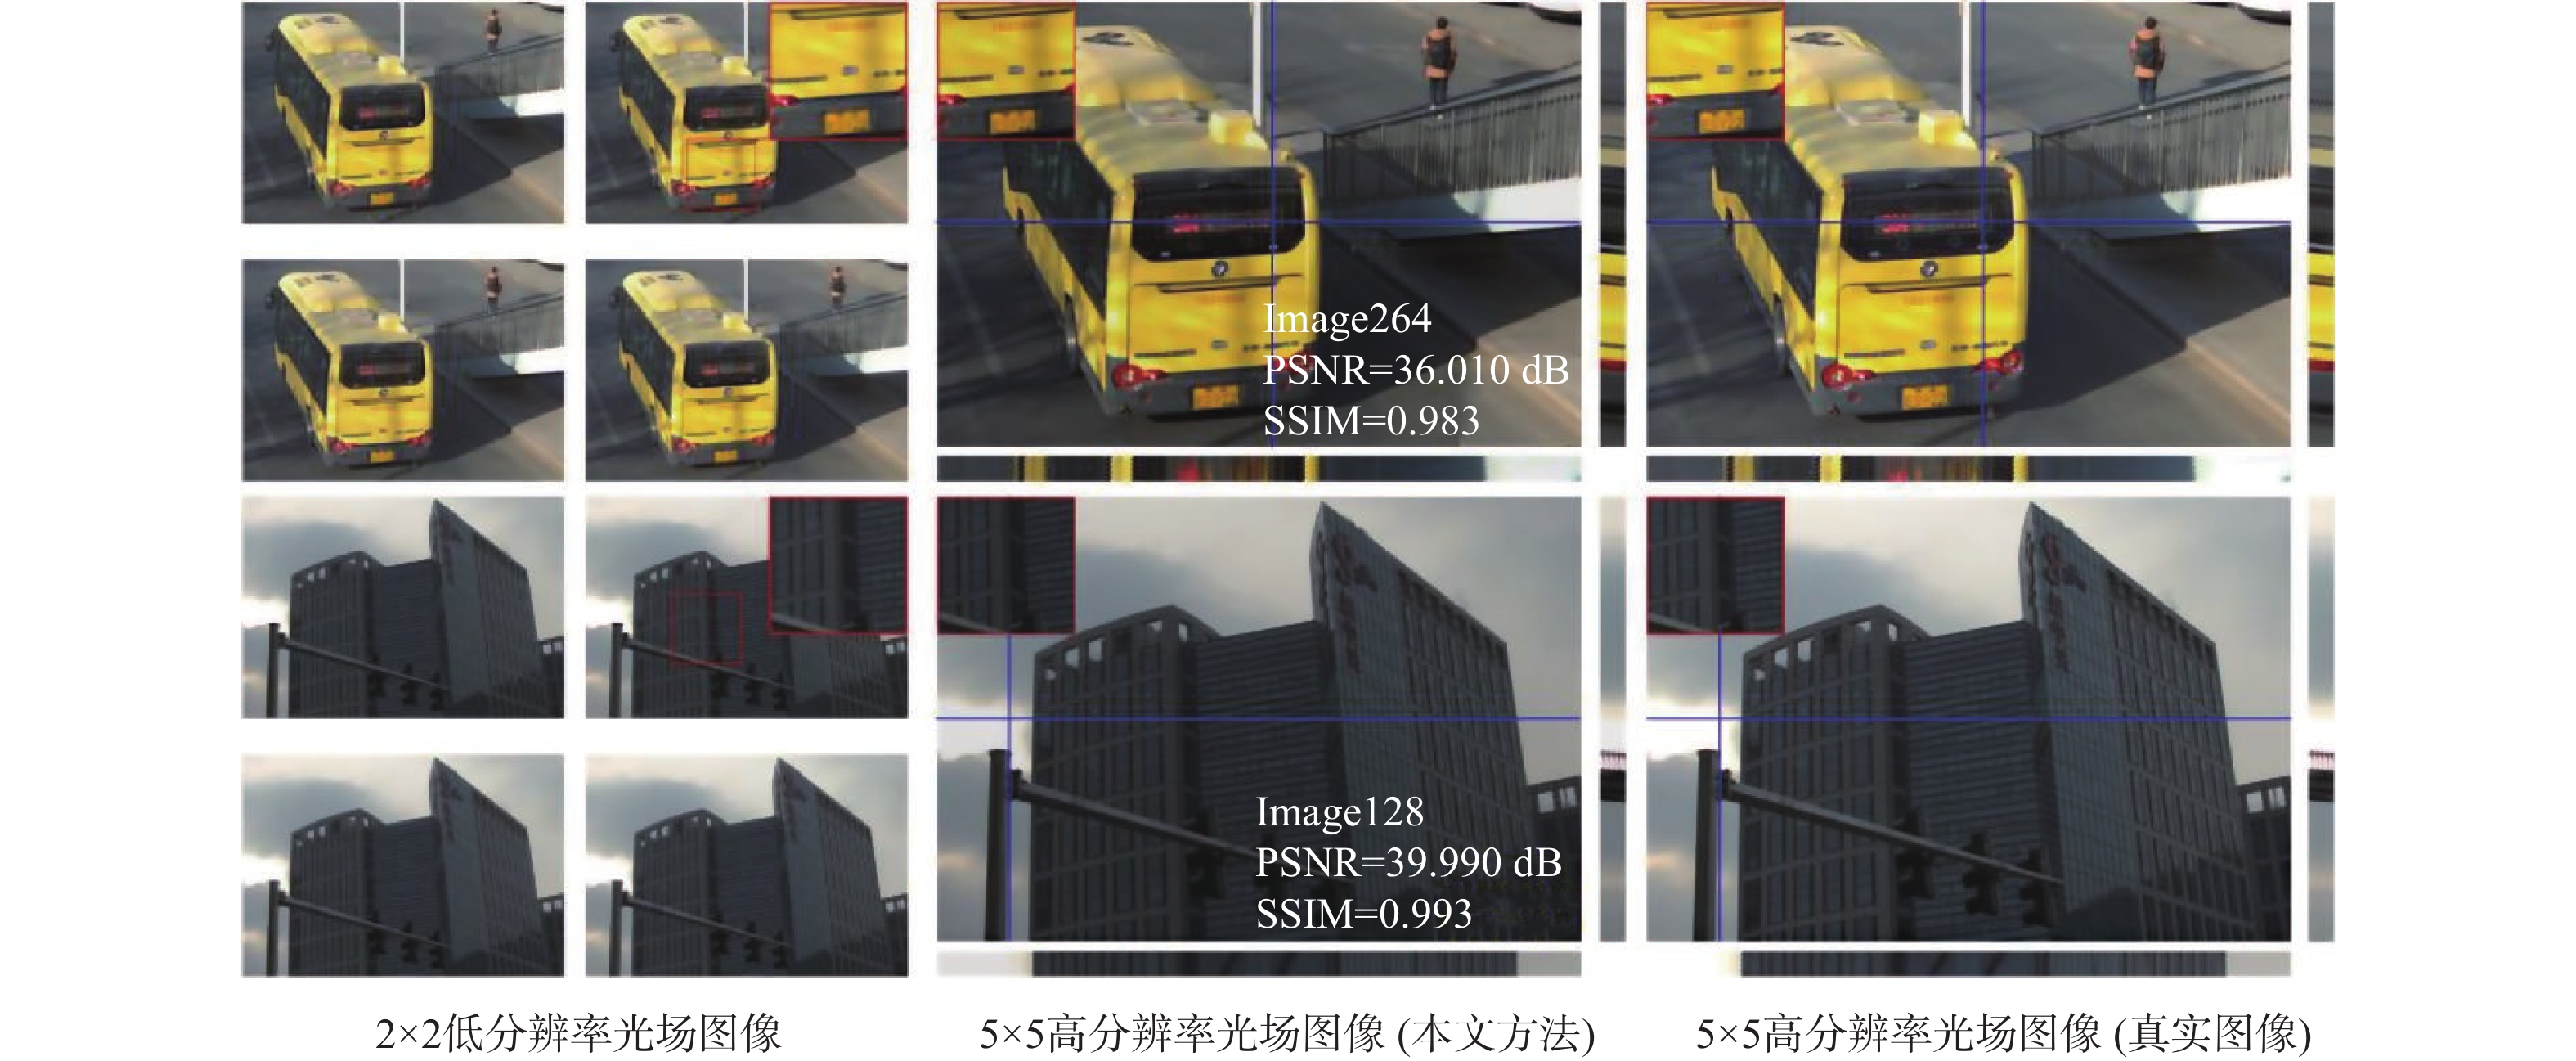
光场成像技术可同时捕获光线的空间位置和角度信息,在无人机感知、环境监测等低空经济应用场景中具有广阔应用前景。然而,现有光场相机成像及超分辨率方法难以兼顾空间分辨率与角度分辨率,制约了其在精确感知和高精度建模等任务中的应用。为此,提出一种面向低空场景的光场高斯泼溅表示及光场空间-角度同时超分辨率(LFASSR)方法。将传统3D高斯泼溅建模方法拓展到4D光场表示空间中,提出一种4D光场高斯泼溅表示方法,并利用光场极平面(EPI)的空间-角度几何特性,将其分解为水平与垂直方向上的2D高斯泼溅级联建模,以更有效地表征光场几何特征。基于此,构建了一个通用的光场图像超分辨率框架,在提取并融合光场空间、角度及EPI域特征后,构建水平和垂直方向的光场几何特征空间,并分别进行2D高斯泼溅建模,最终经EPI渲染,生成致密视角且高空间分辨率的高质量光场图像。在公开光场图像数据集及低空场景光场数据上的实验结果表明:所提方法在LFASSR任务中显著优于现有方法,在峰值信噪比(PSNR)和结构相似性指标(SSIM)等客观指标上均达到当前最优水平,在视觉质量上展现出清晰的细节恢复能力与自然的视差过渡效果。在独立的光场空间超分辨率(LFSSR)任务和光场角度超分辨率(LFASR)任务中,所提方法同样展现出良好的泛化能力与竞争力。

基于模型数据混合驱动的干扰磁场补偿方法
张德慧, 张金生, 李婷, 马啸宇, 廖守亿, 倪静, 魏豪
2026, 52(9): 3202-3210. doi: 10.13700/j.bh.1001-5965.2025.0141
摘要:
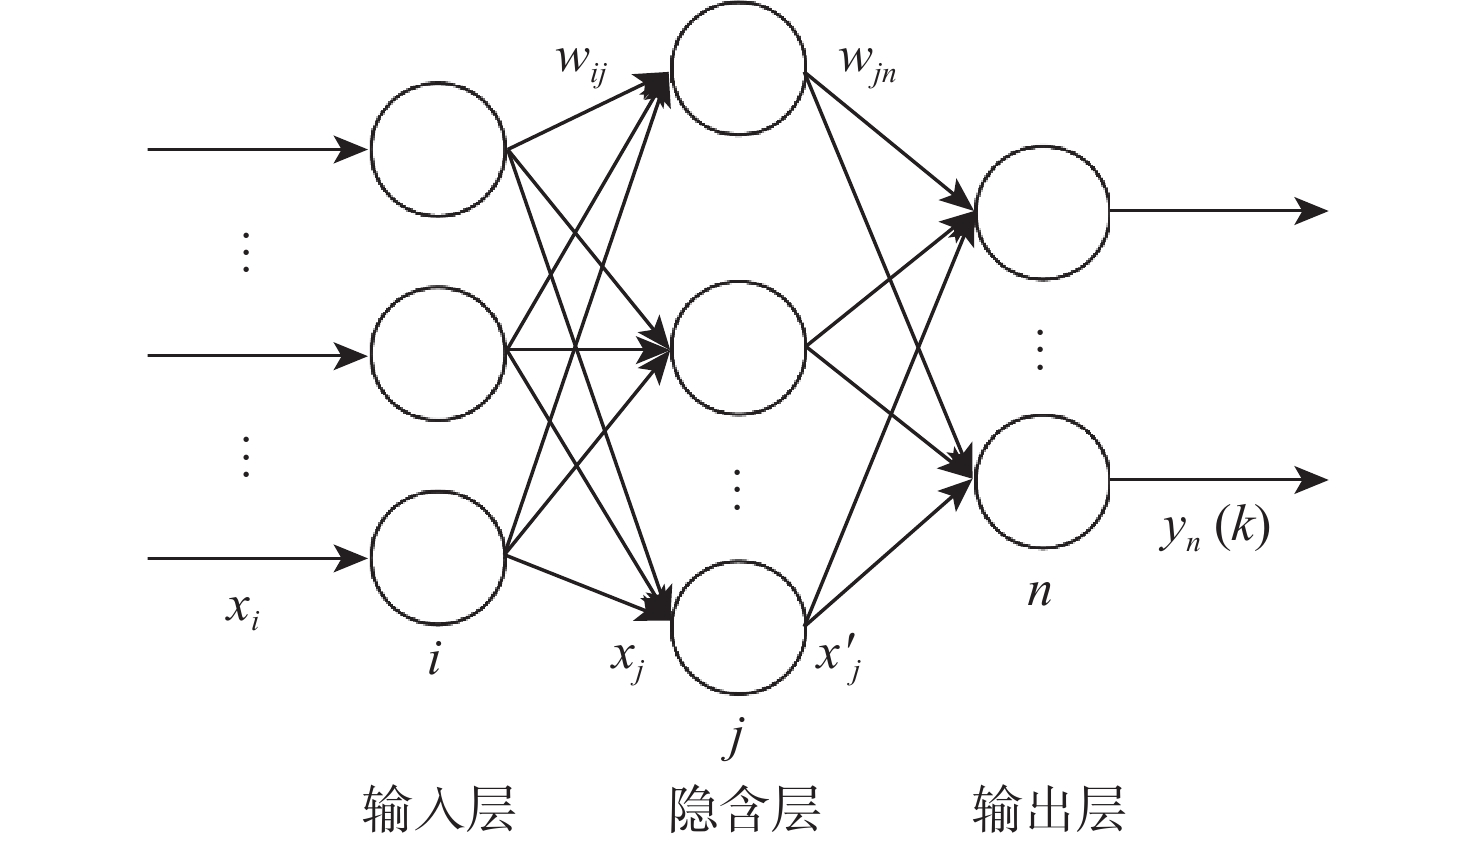
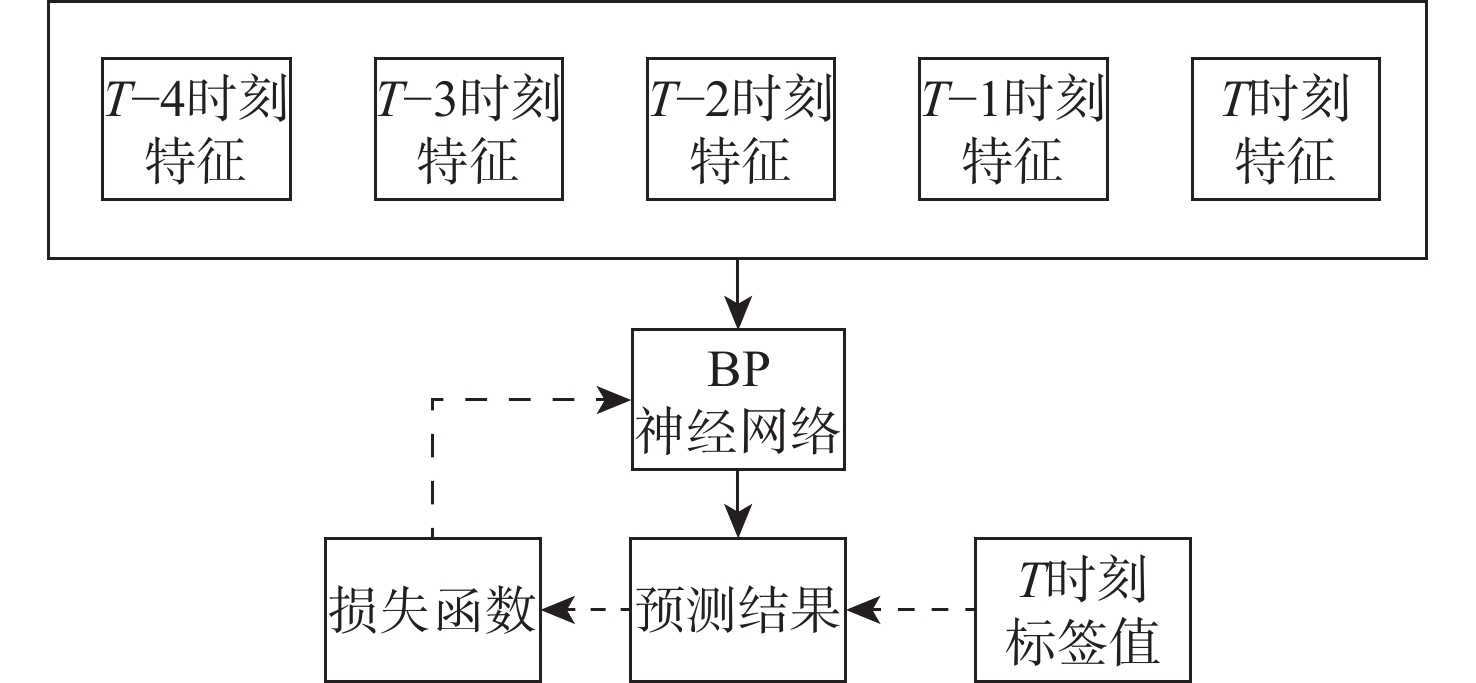
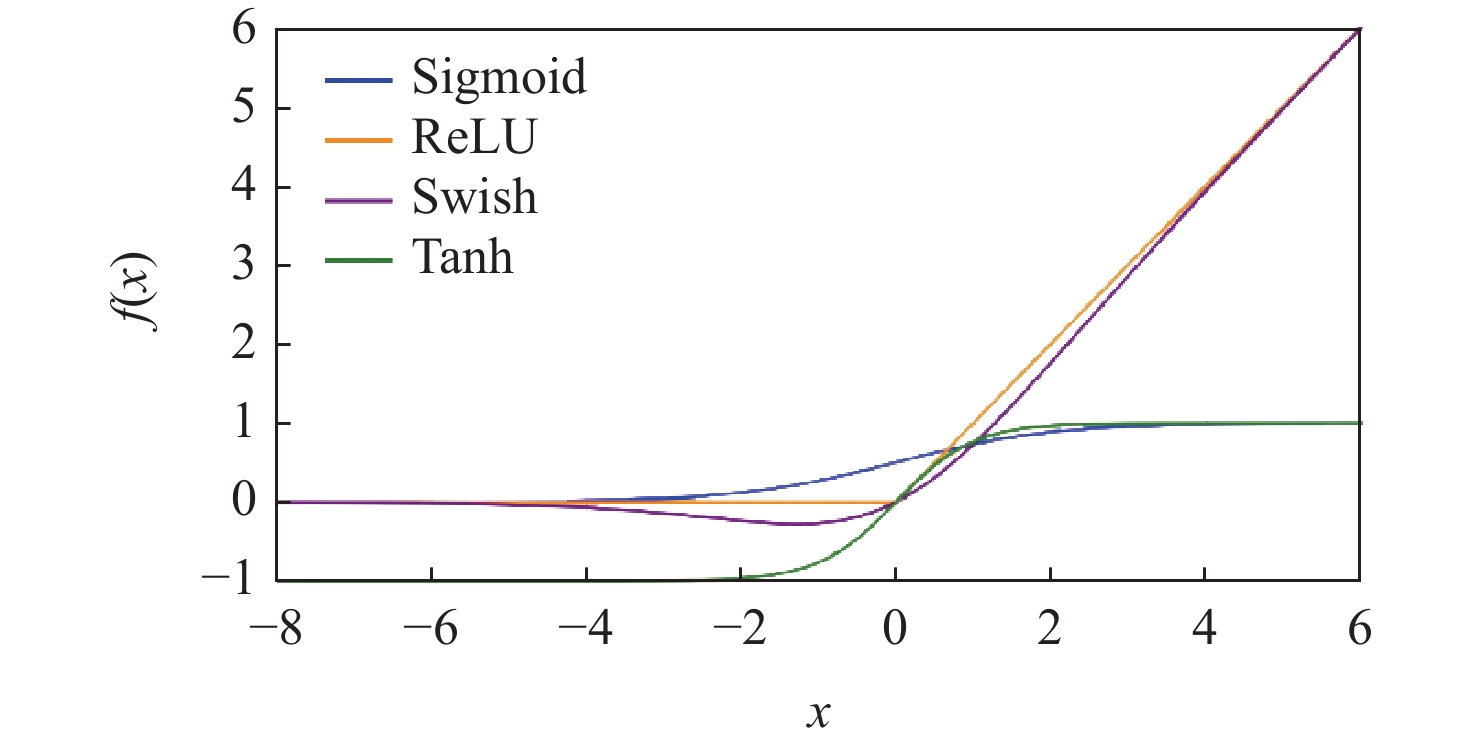
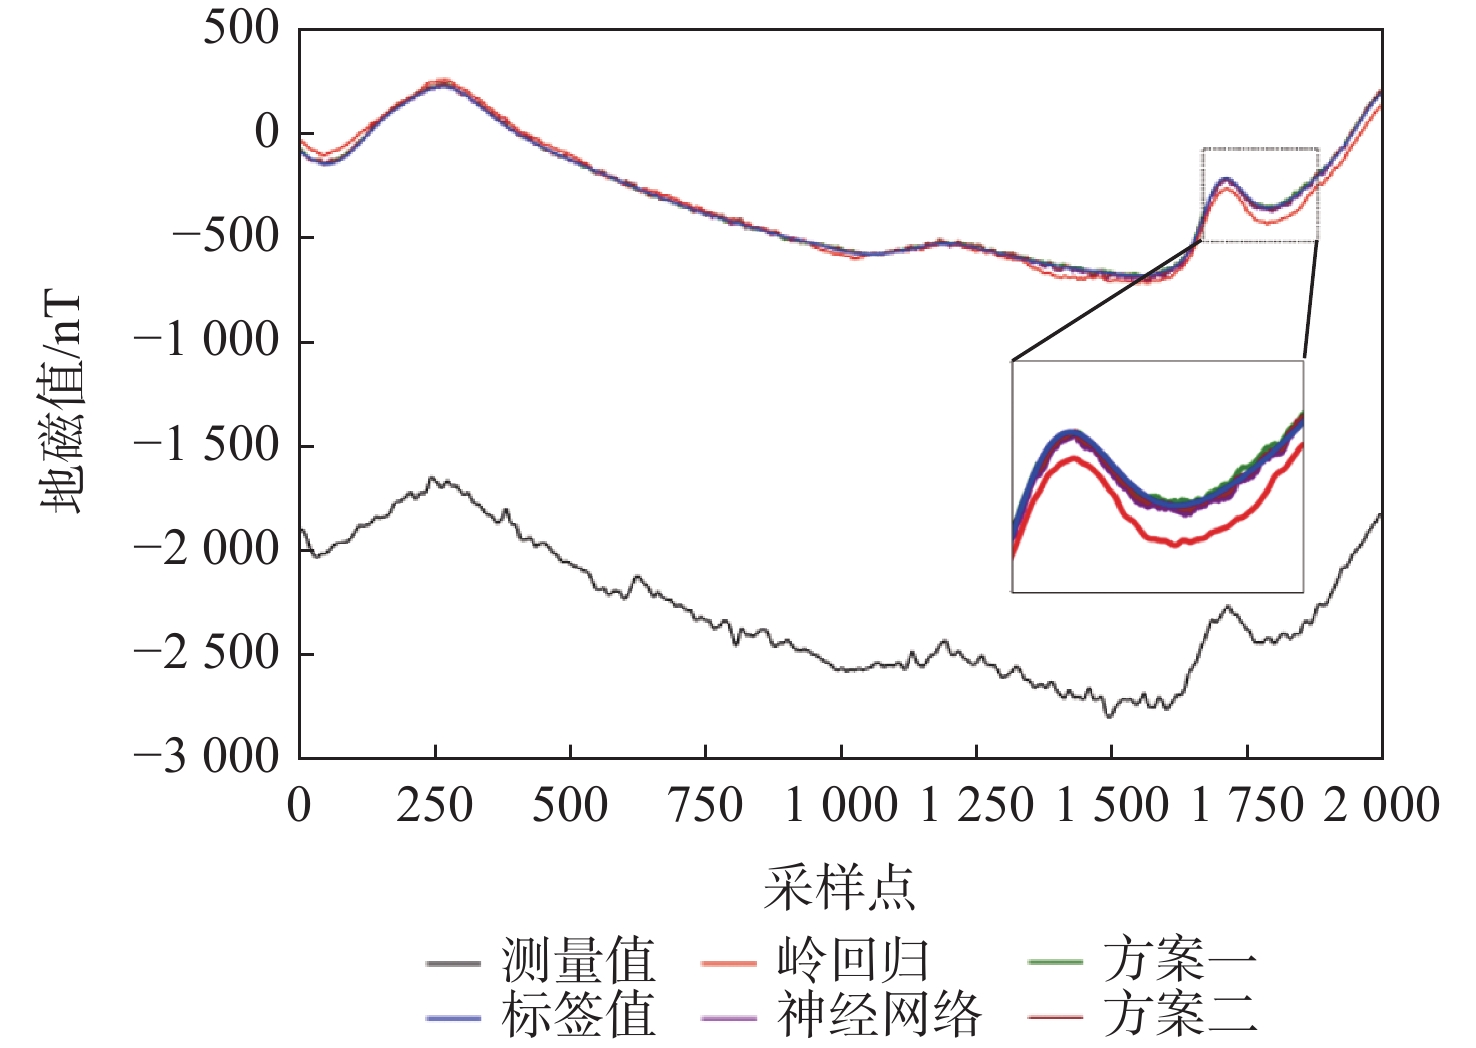
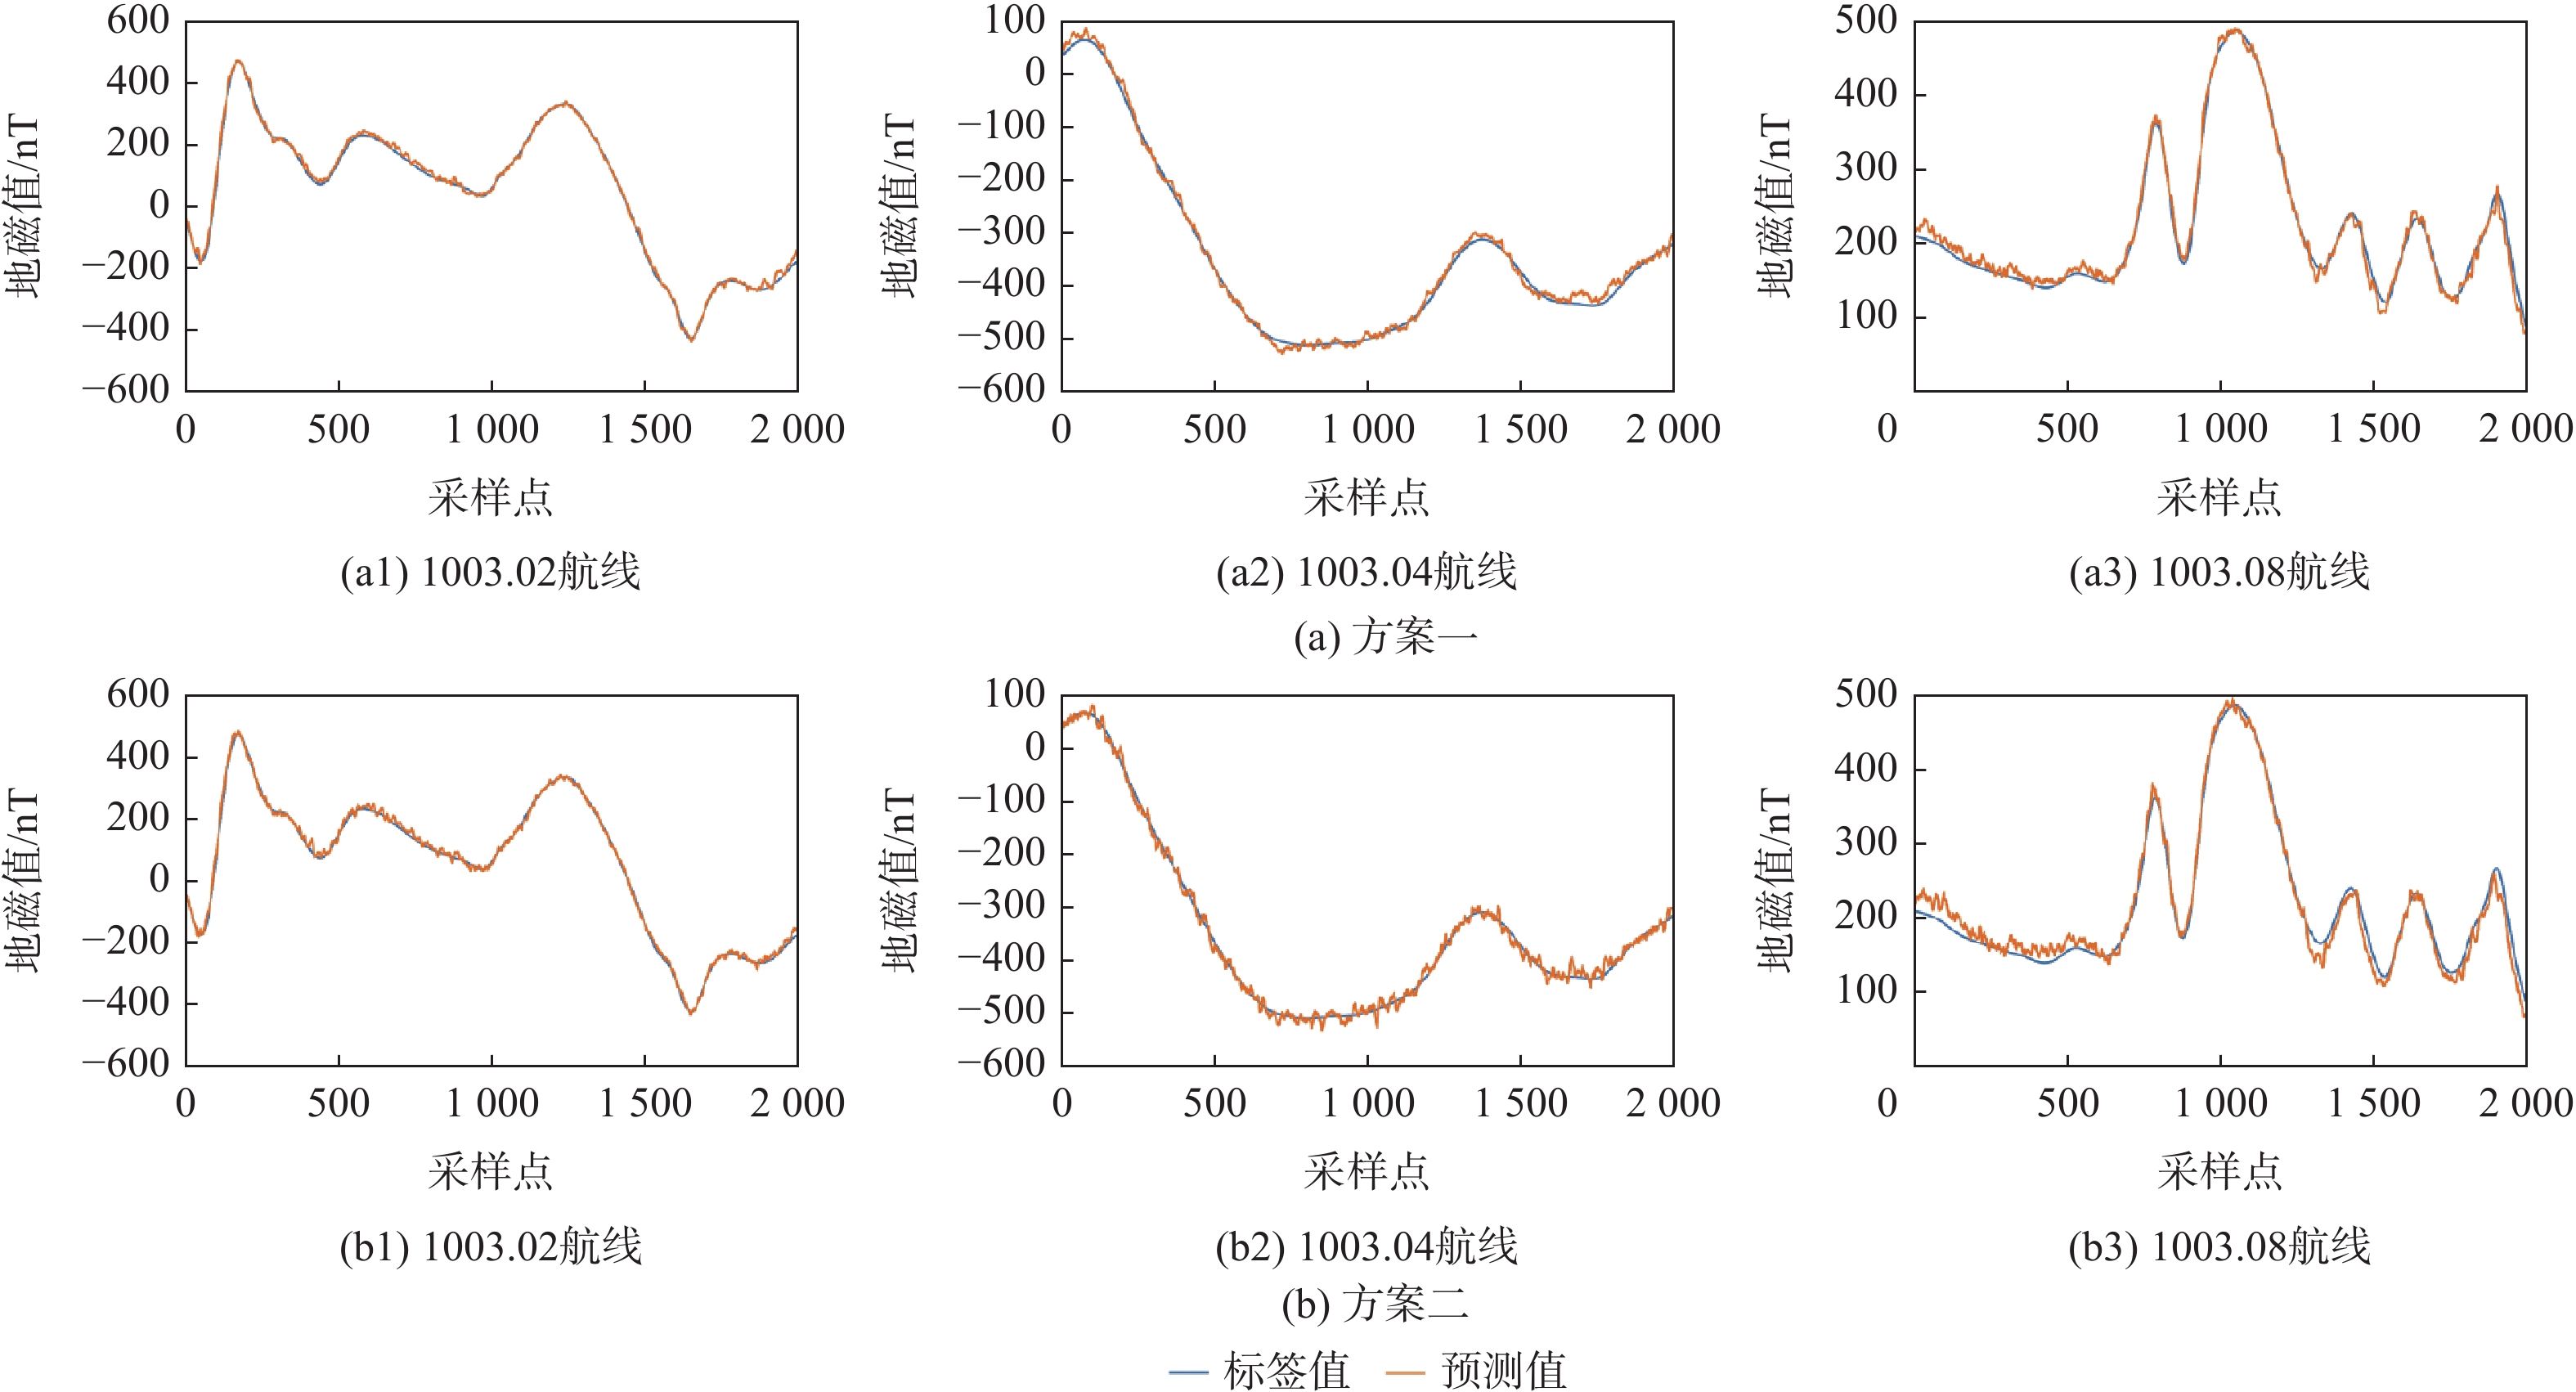
载体自身干扰磁场的精确补偿是提升地磁导航精度的关键挑战。针对传统补偿方法受限于线性假设和难以适应复杂场景的泛化需求等问题,提出2种基于模型数据混合驱动的磁干扰协同补偿方案。在预处理阶段,采用主成分分析方法对数据进行降维处理,并利用物理模型所求补偿参数对神经网络进行初始化处理;方案一通过分析传统补偿模型的缺陷,利用神经网络求解补偿参数,打破传统模型求解范式并预防可能存在的复共线问题,同时,在干扰磁场中引入随机因子项模拟非线性较强的随机干扰磁场;方案二通过构造损失函数联动数据驱动与模型驱动,将磁场特征的高效提取与干扰场的物理约束深度耦合。实验结果表明:所提方法较纯模型和纯数据补偿方法具有补偿精度高、泛化能力强等优点,在不同高度、不同地域进行泛化能力测试的最高补偿精度分别提高了69.64%和69.39%,验证了所提方法的有效性。

基于深度强化学习的高速无人机智能路由策略
寿一凡, 刘东升, 陈亚辉
2026, 52(9): 3211-3222. doi: 10.13700/j.bh.1001-5965.2025.0282
摘要:
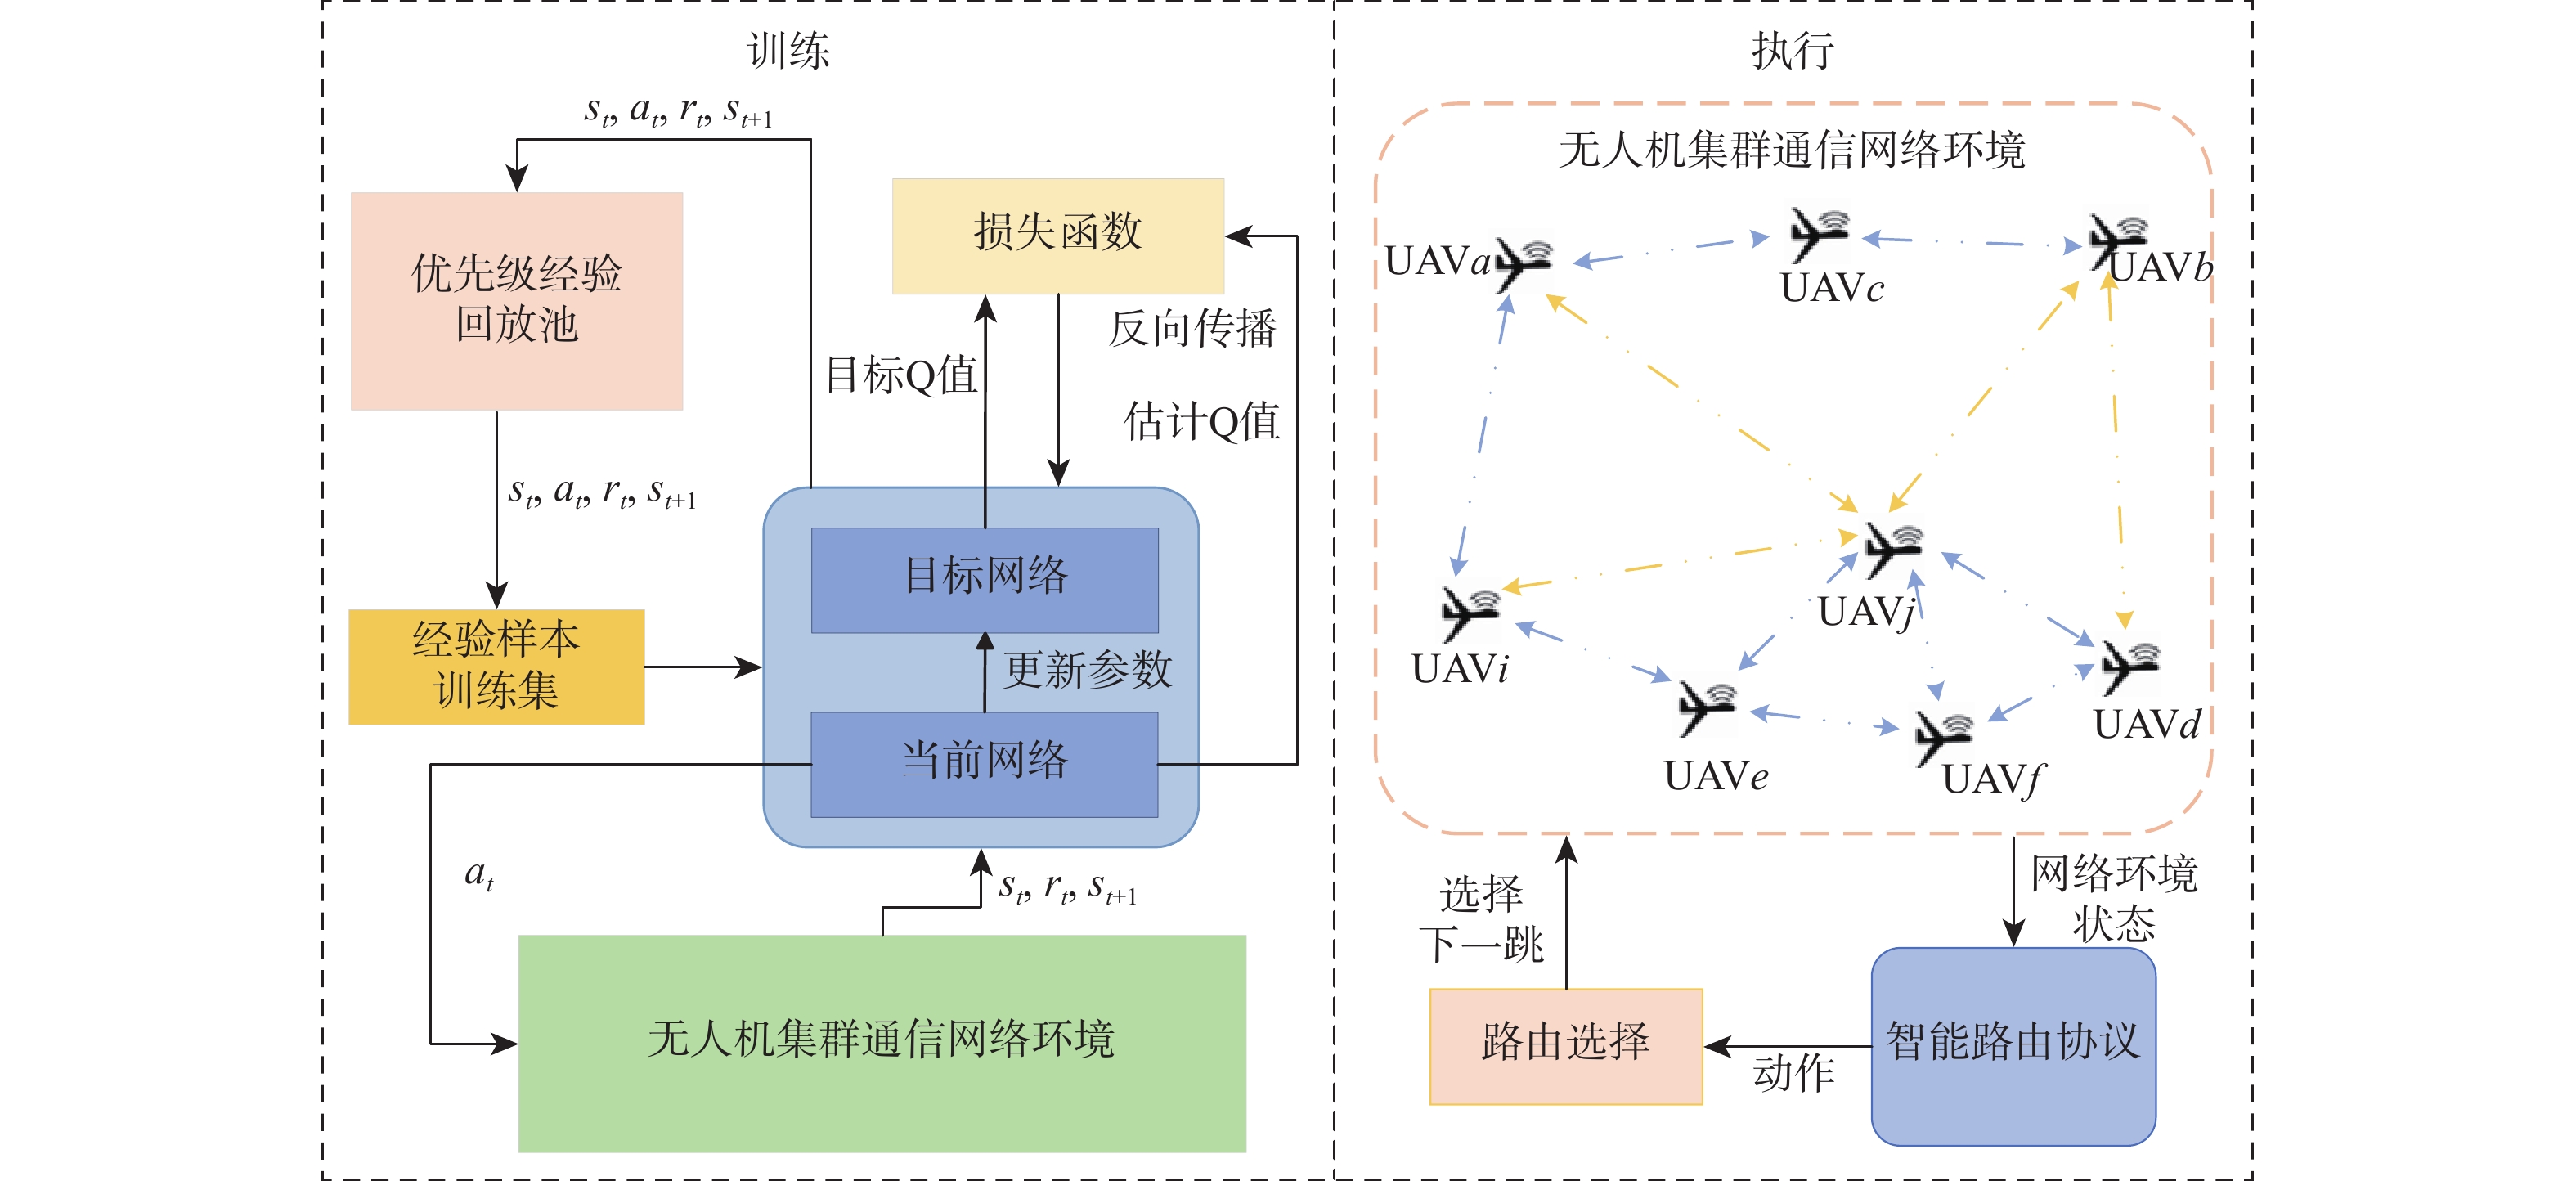
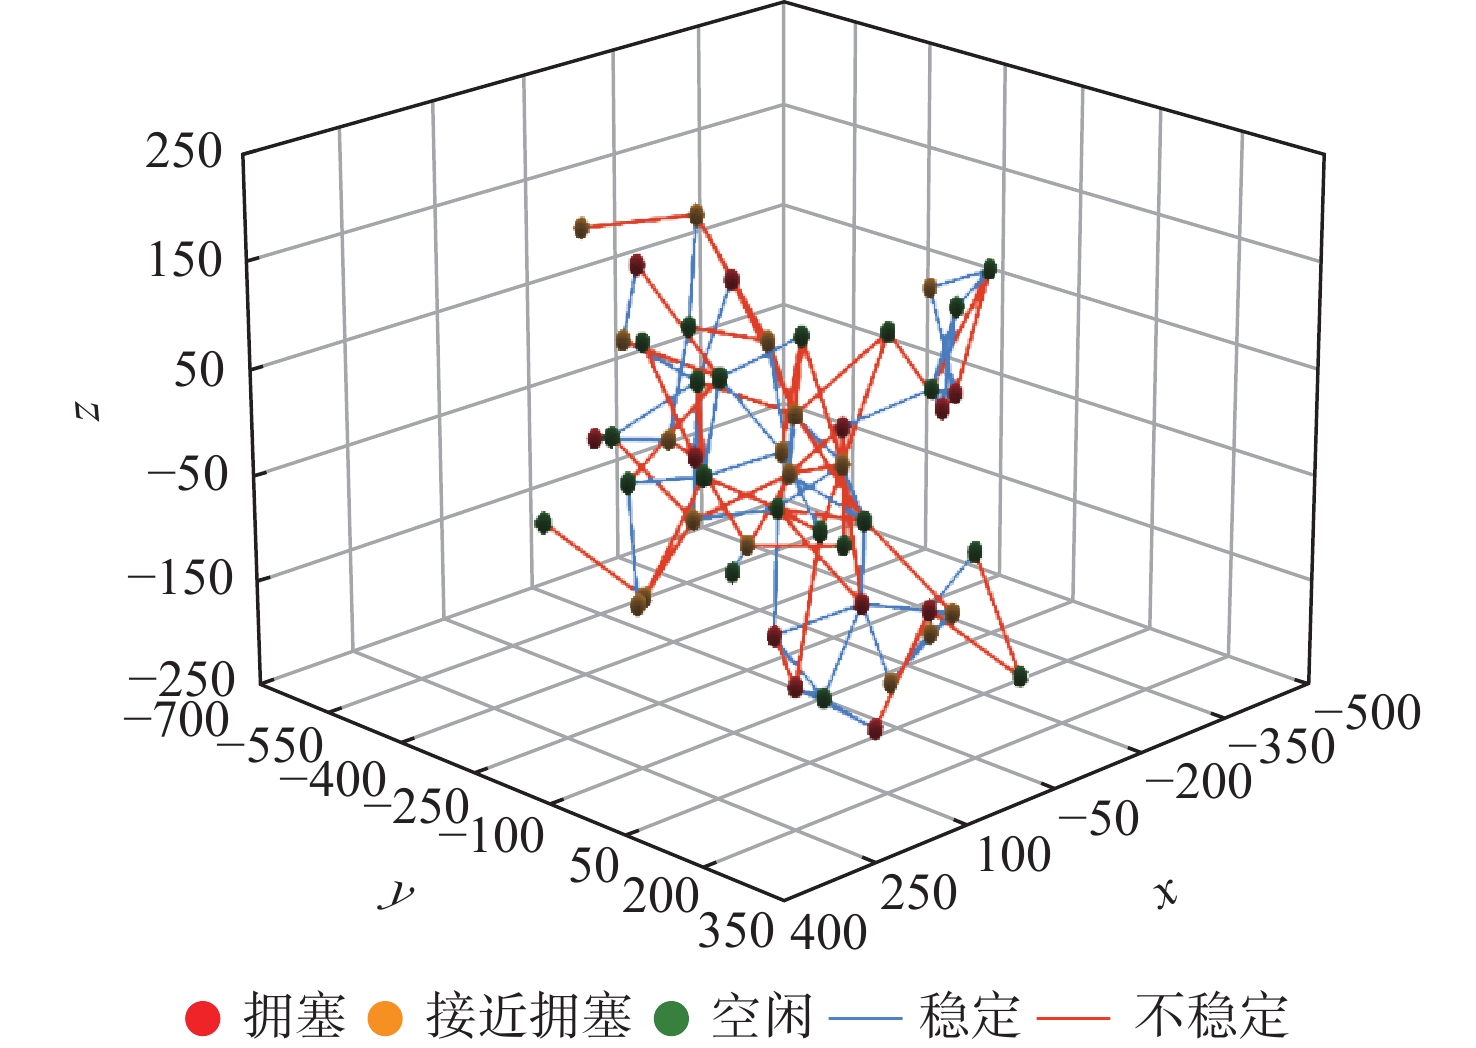
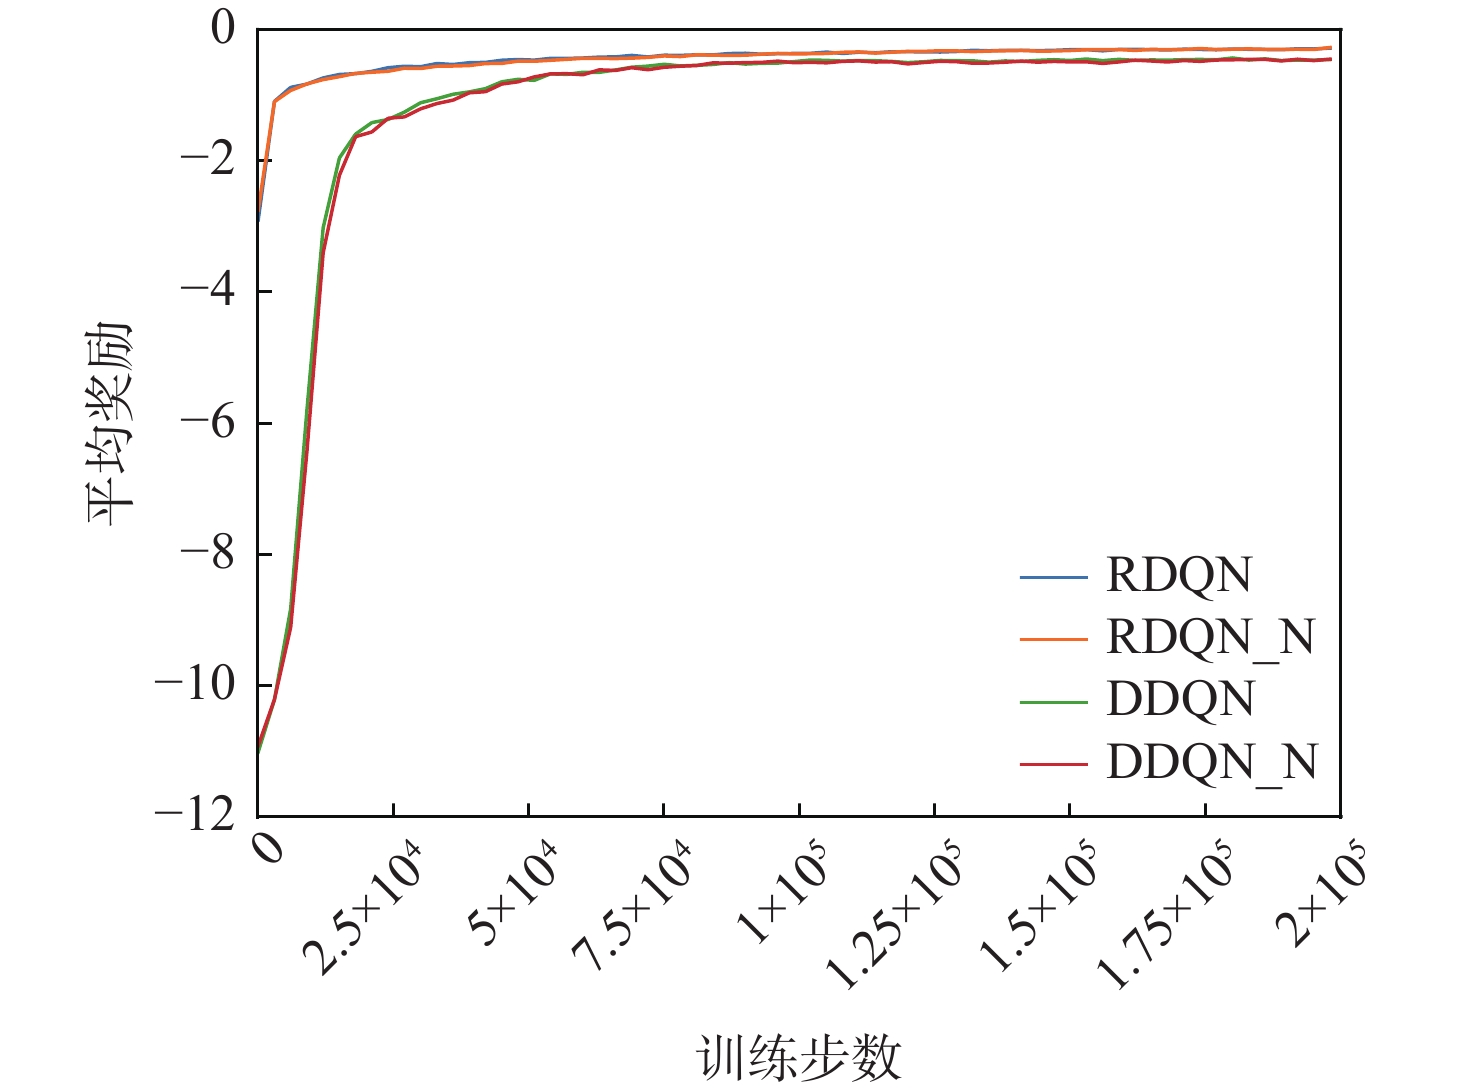
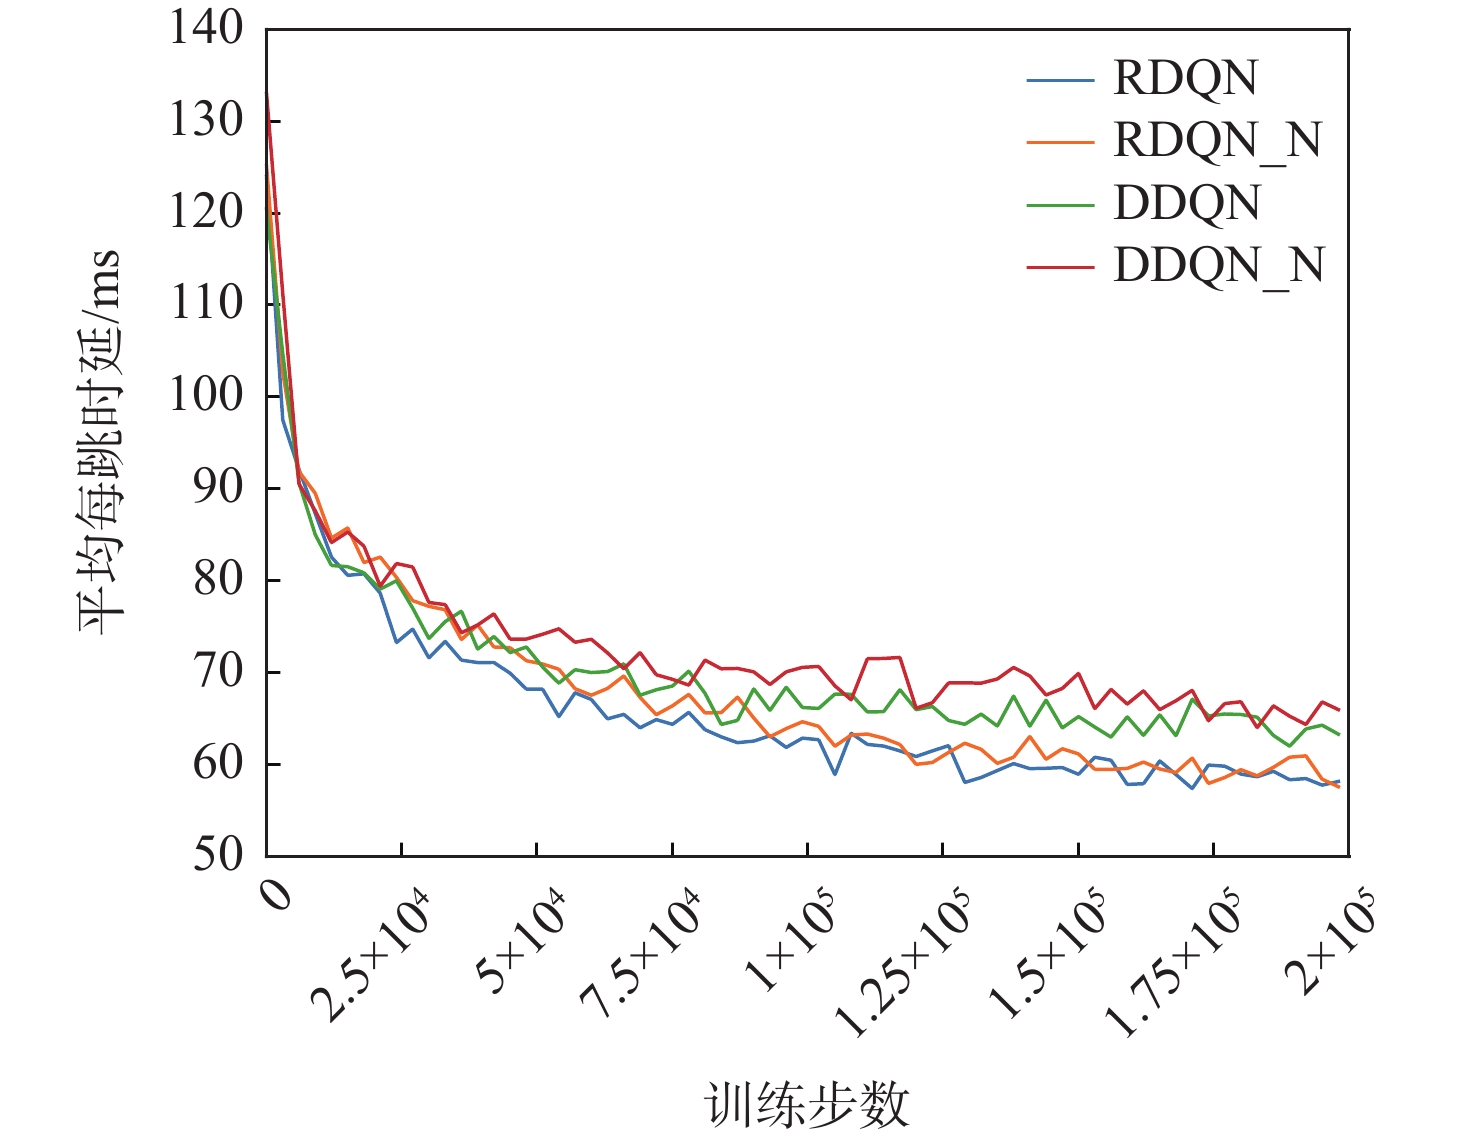
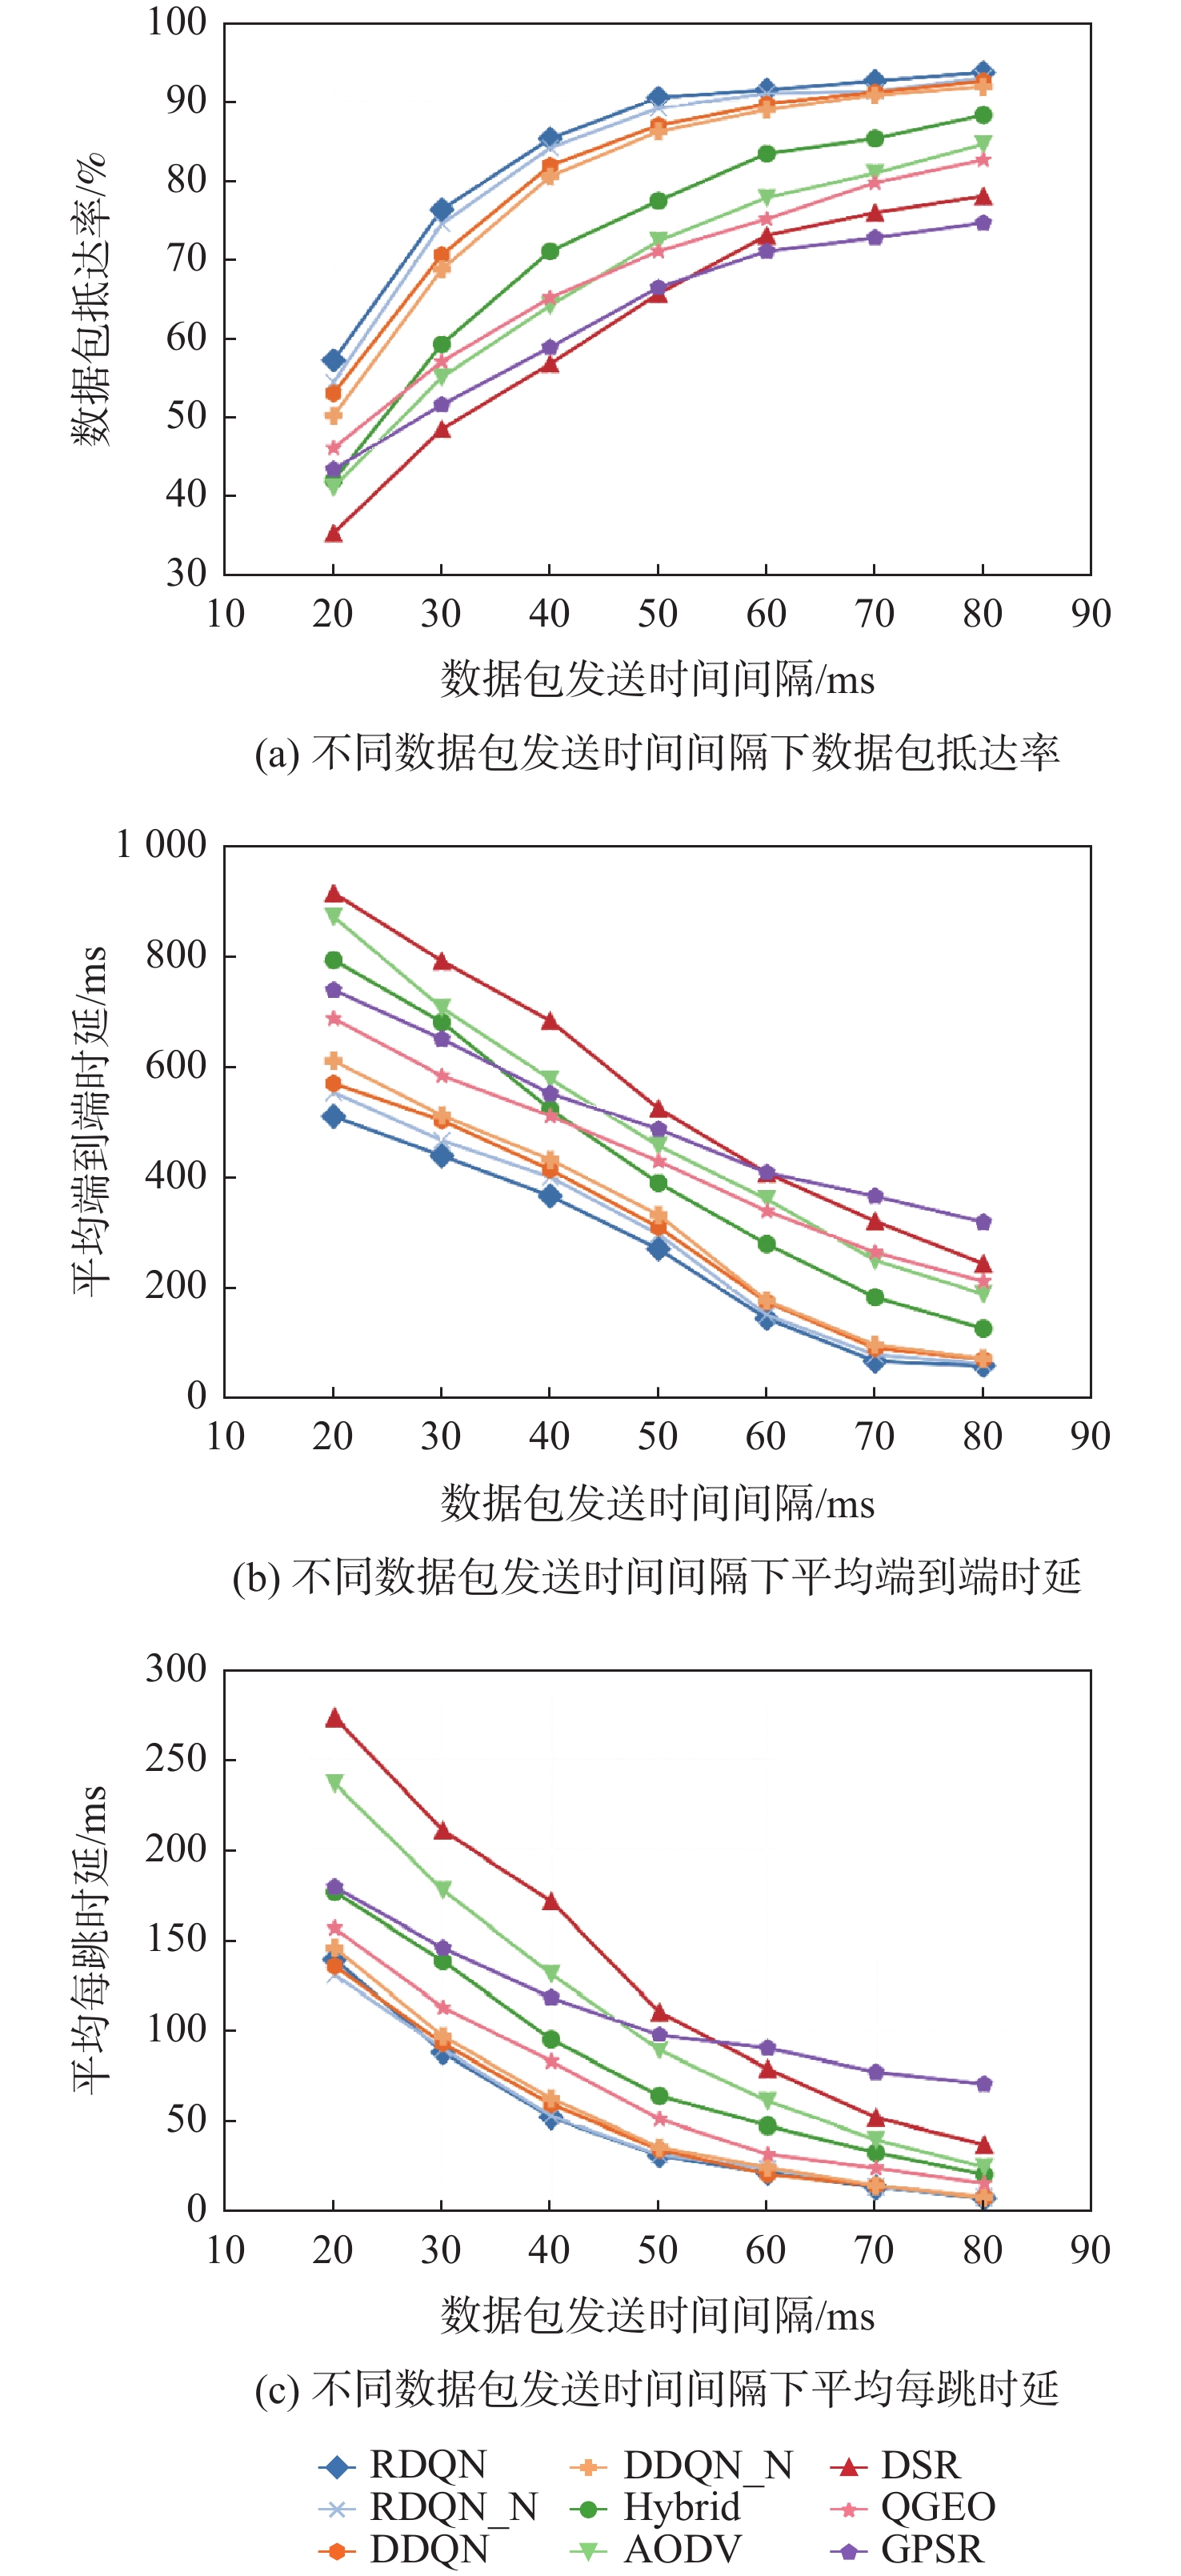
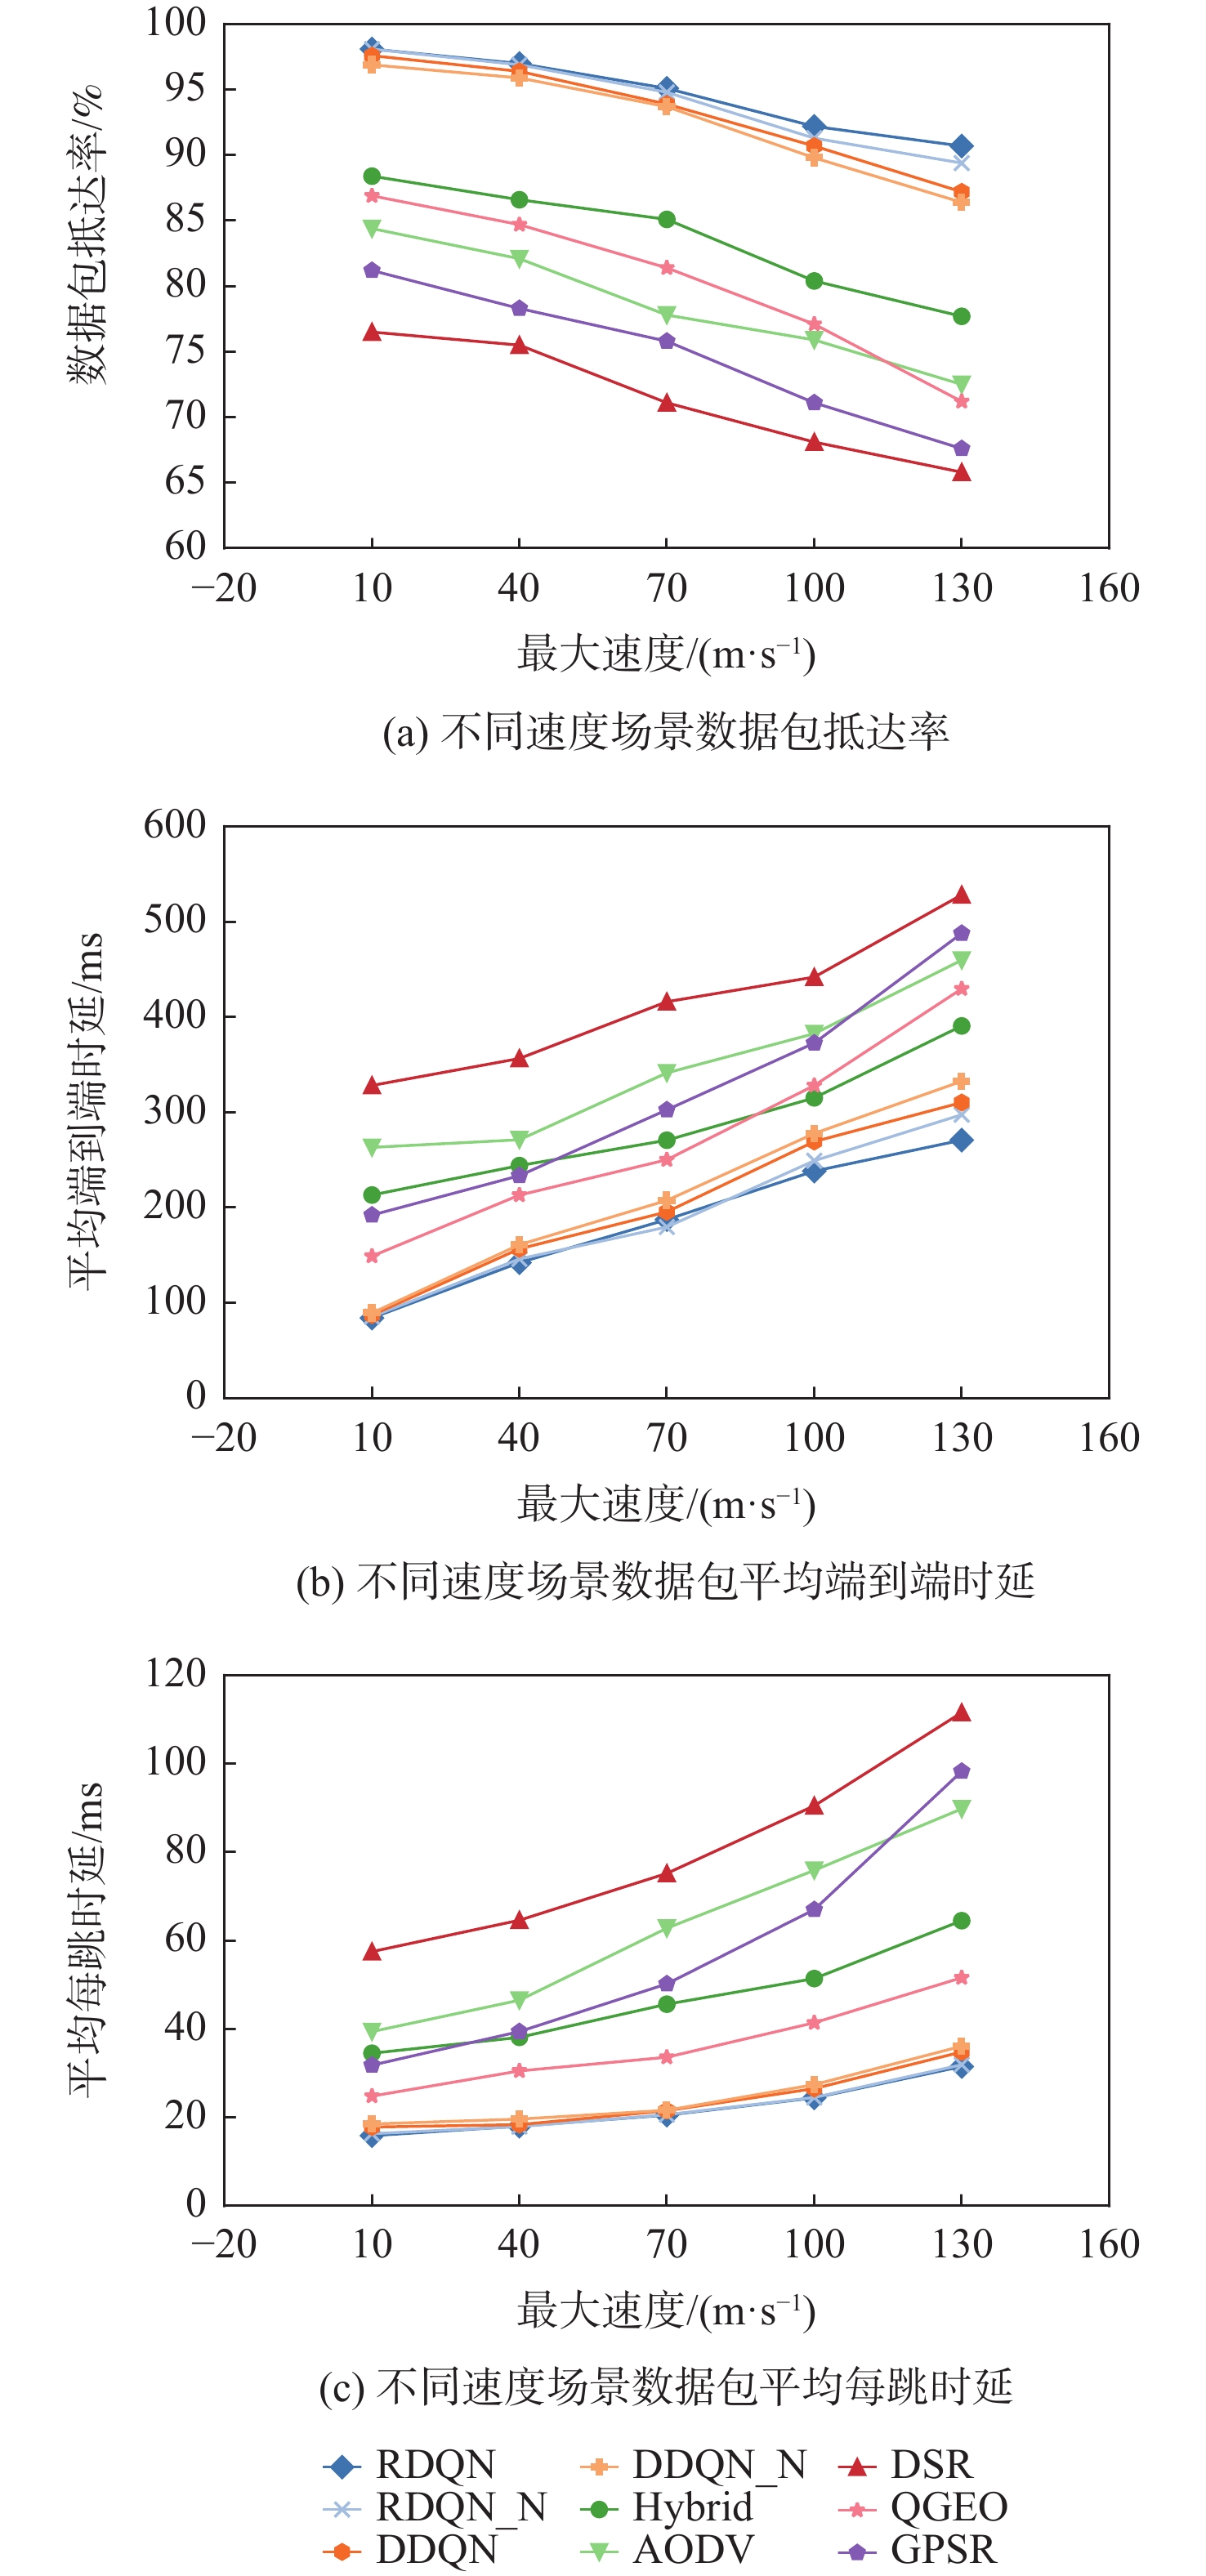
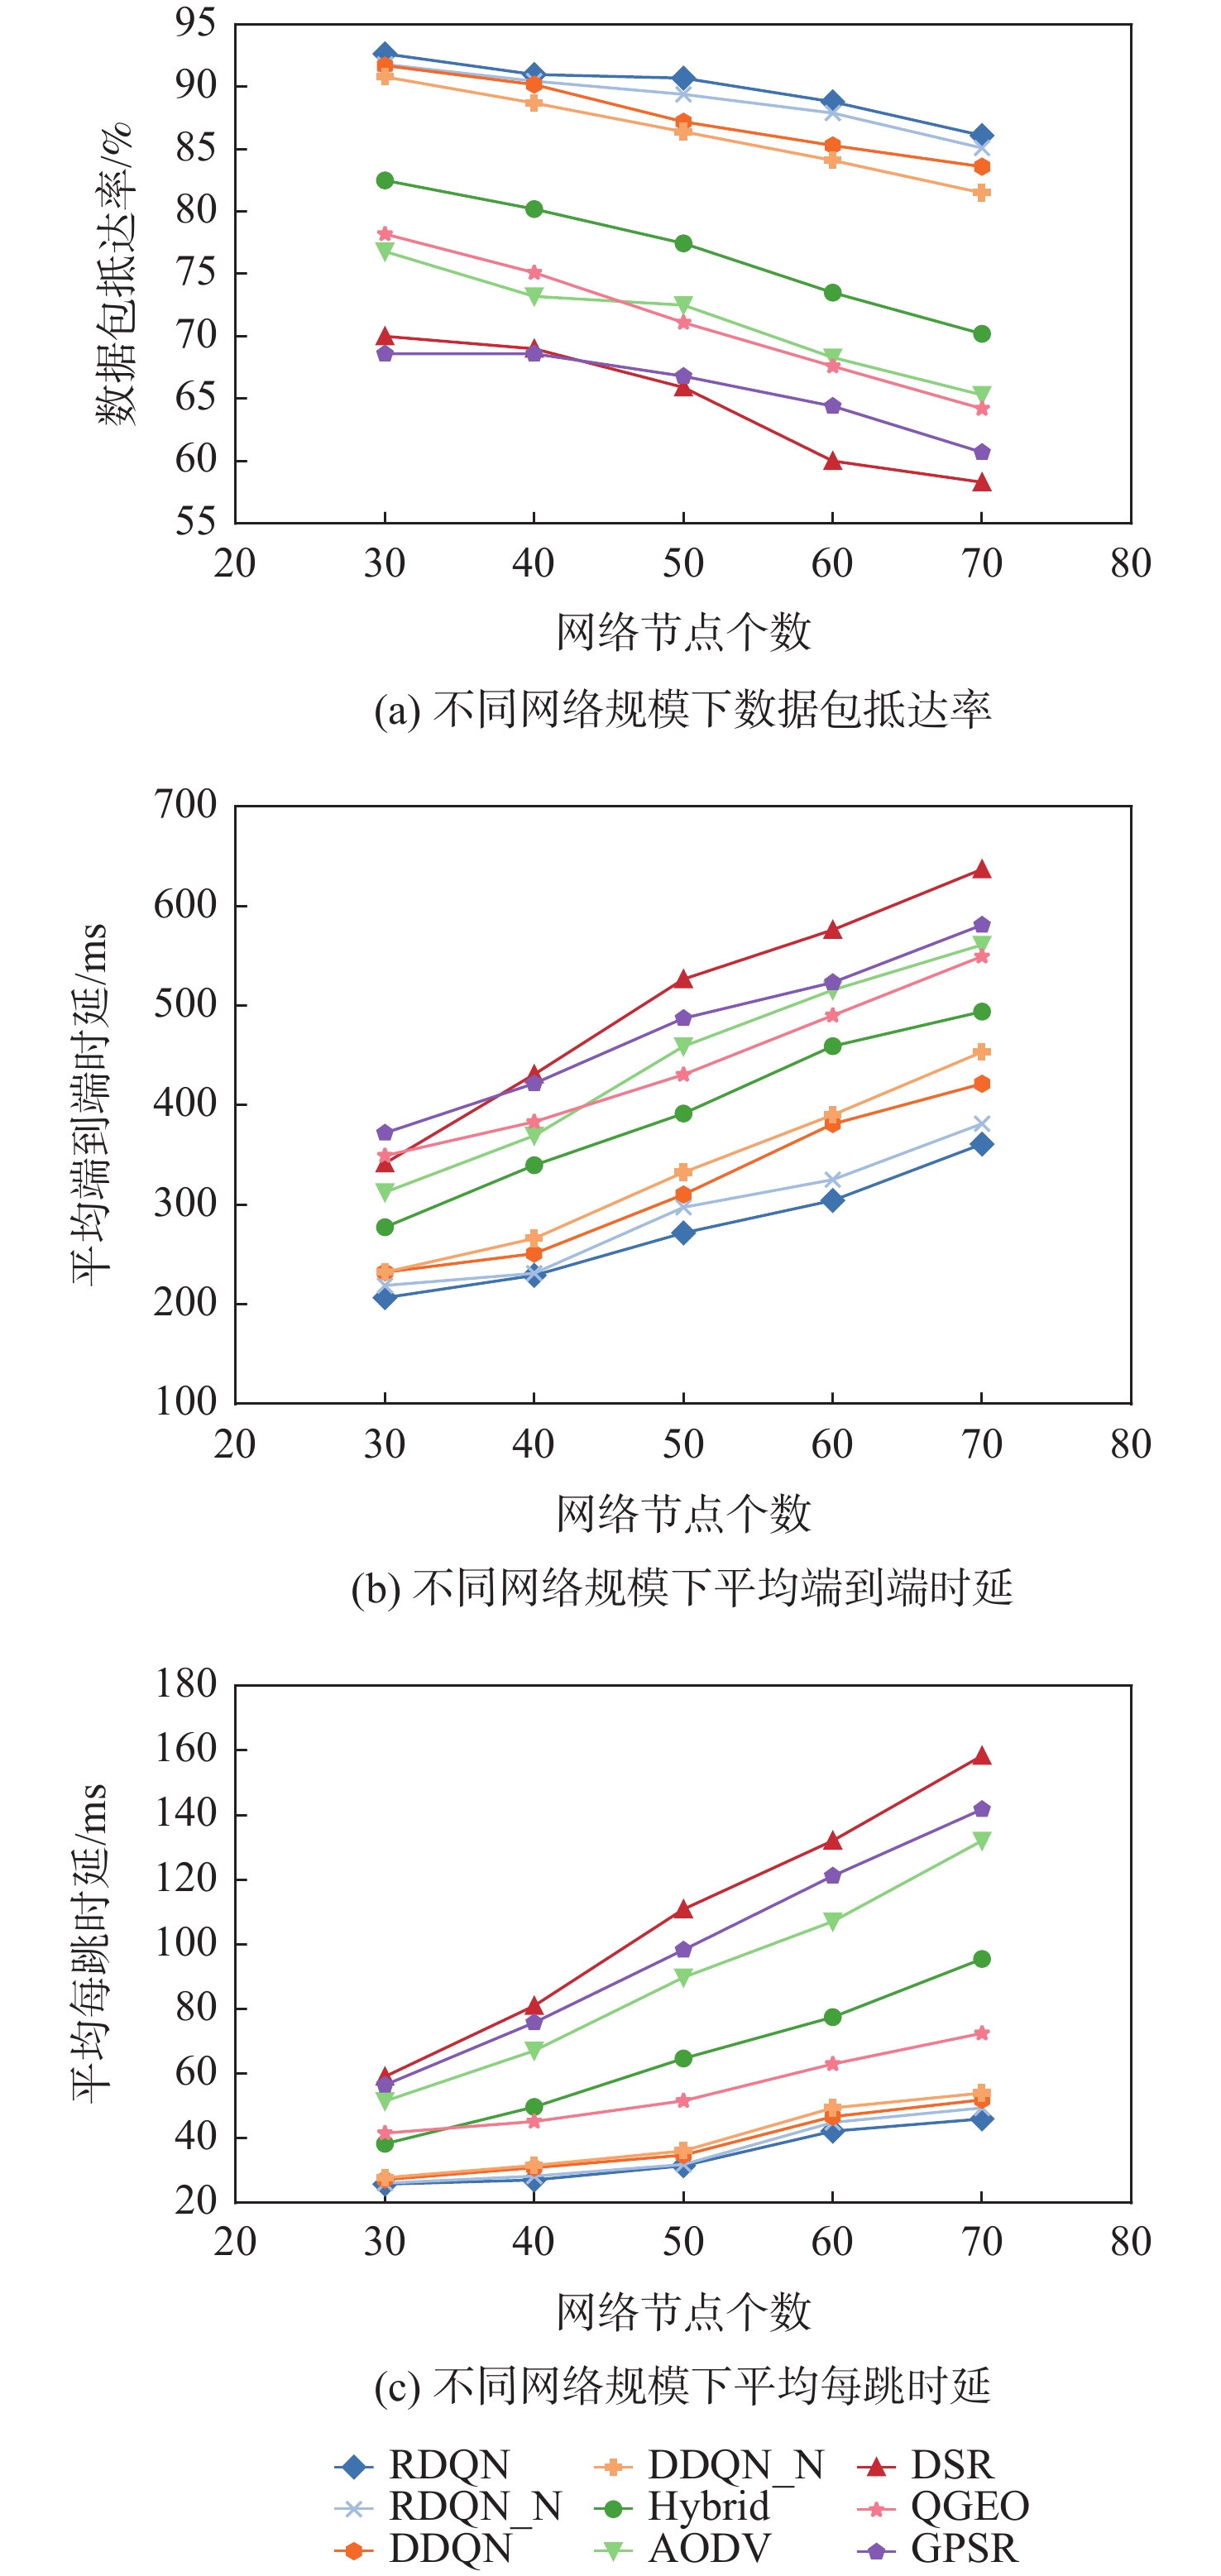
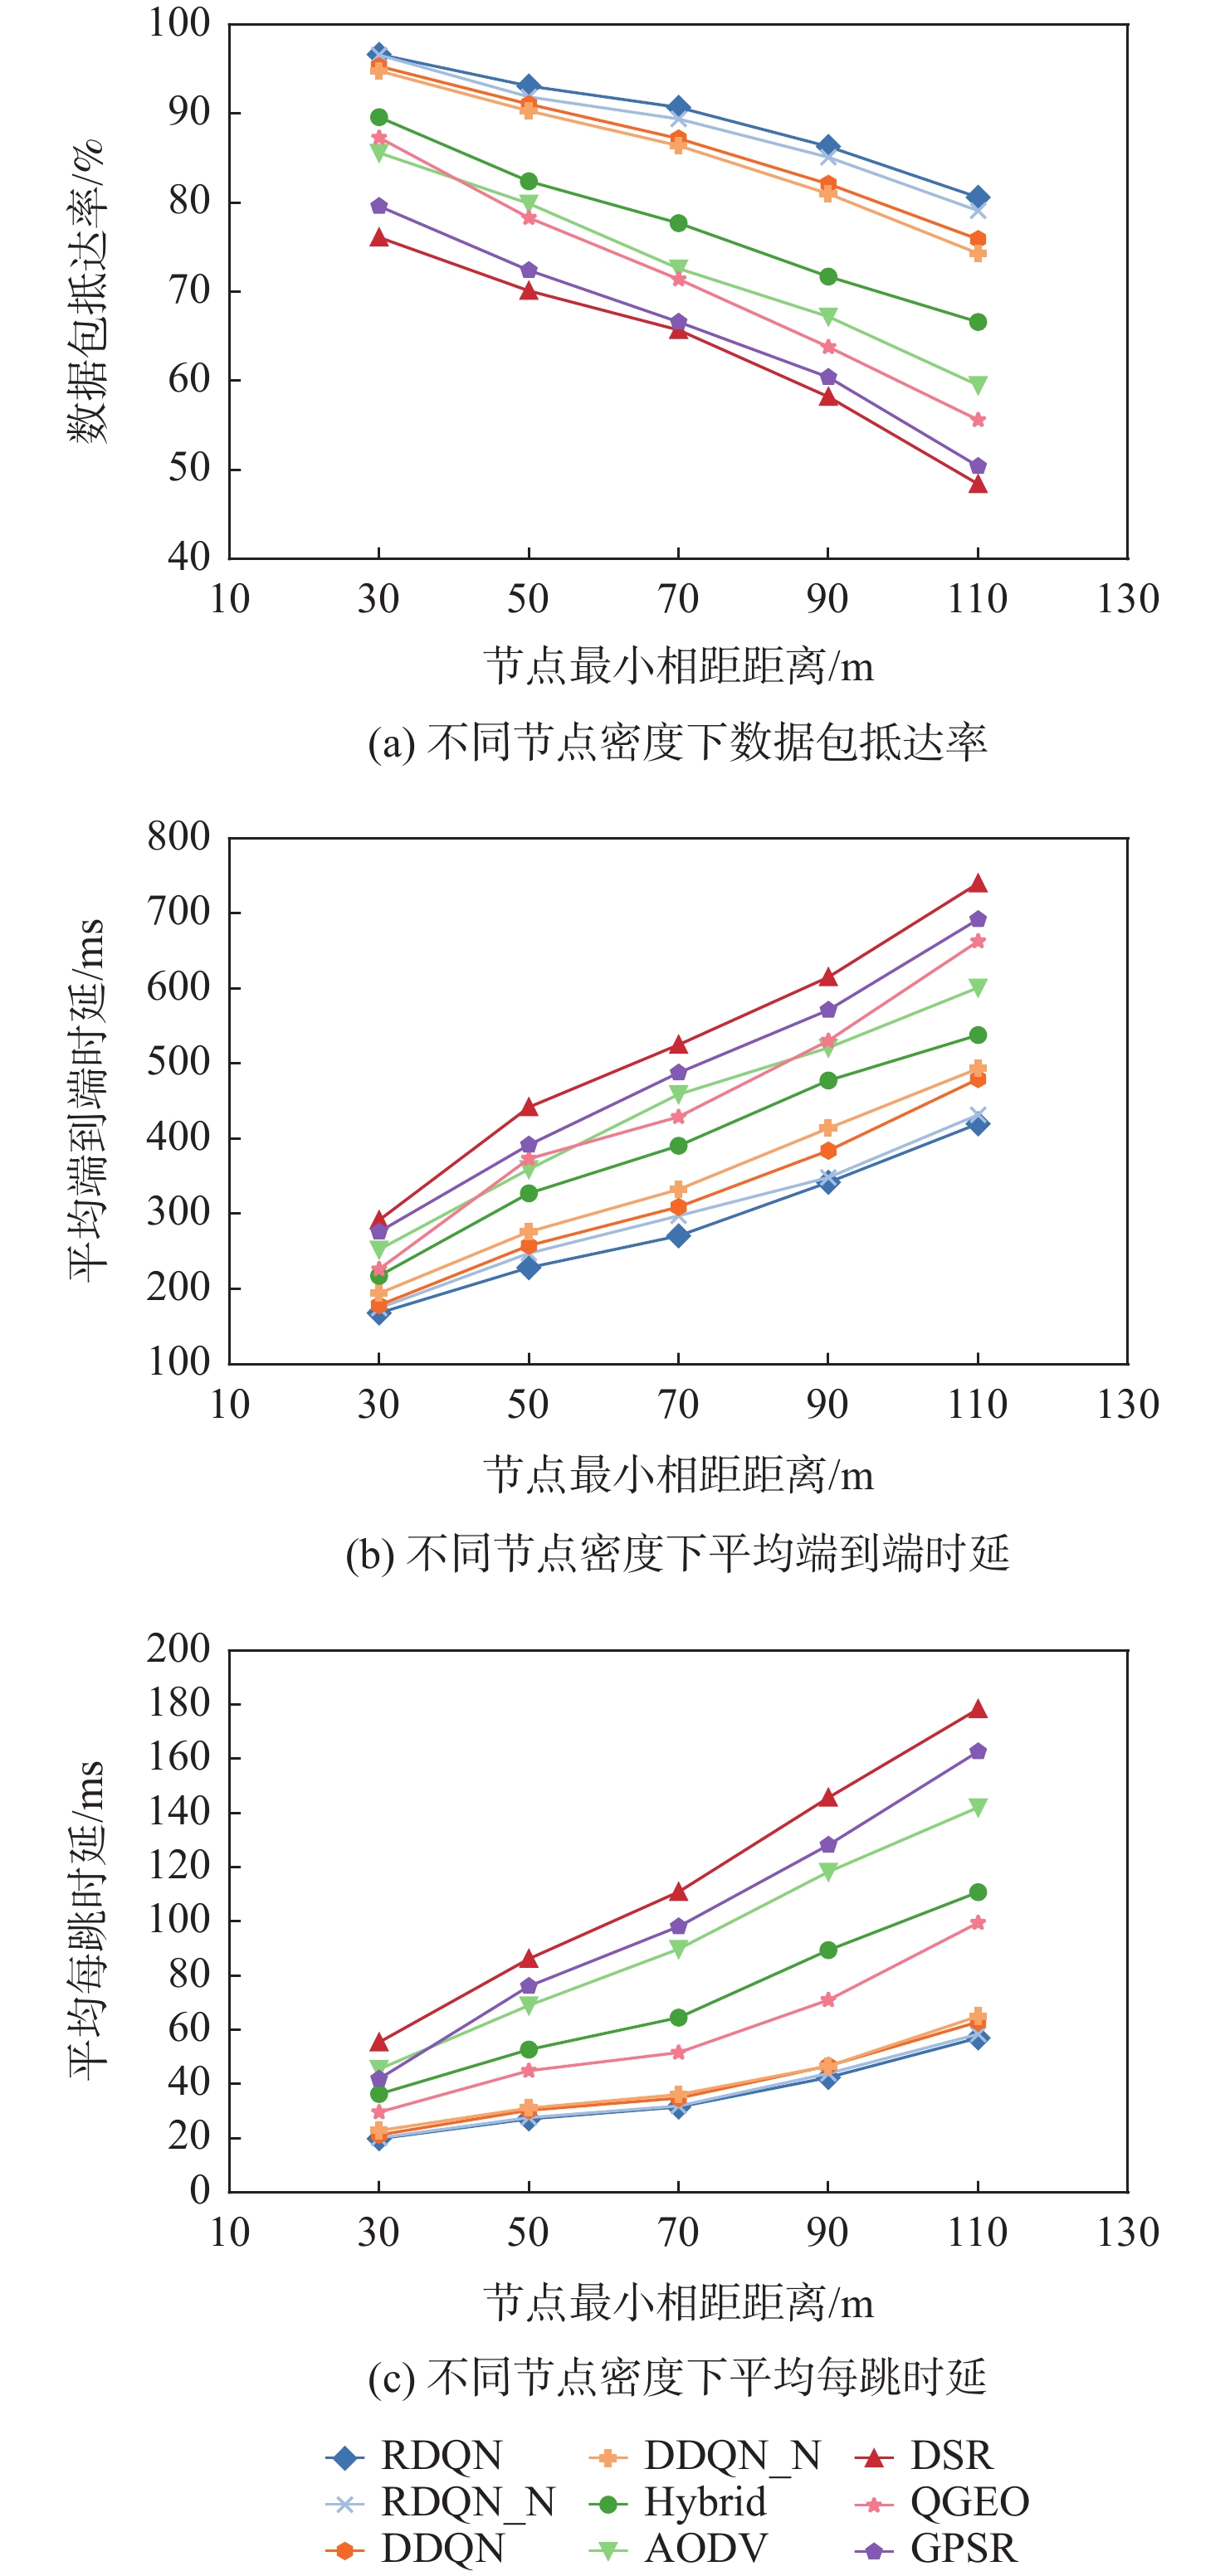
随着无人机技术的迅速发展,高速无人机集群在低空复杂场景中得到越来越广泛的应用,但同时也带来了传统路由协议难以满足高动态网络环境的问题。基于此,提出一种基于深度Q网络(DQN)深度强化学习模型的高速无人机智能路由策略,聚焦于高速、高动态场景下的通信保障,并进一步加强无人机节点的本地化独立决策能力,同时,构建用于衡量链路未来稳定性的Stable稳定度因子,使无人机能根据最新状态自适应地进行独立决策。实验结果表明:所提高速无人机智能路由策略在不同速度对比场景中,数据包抵达率均保持在85%以上,平均端到端时延、平均每跳时延相较传统路由协议平均降低23%以上。在高频率通信场景下,数据包抵达率较传统路由协议平均提升15%以上,满足高速无人机高动态通信组网对稳定性与通信效率的需求。

时空网格下多源要素建模与风险量化分析
刘龙浩, 茹乐, 汪洪桥, 王文飞, 张政浩, 李一帆
2026, 52(9): 3223-3236. doi: 10.13700/j.bh.1001-5965.2025.0265
摘要:
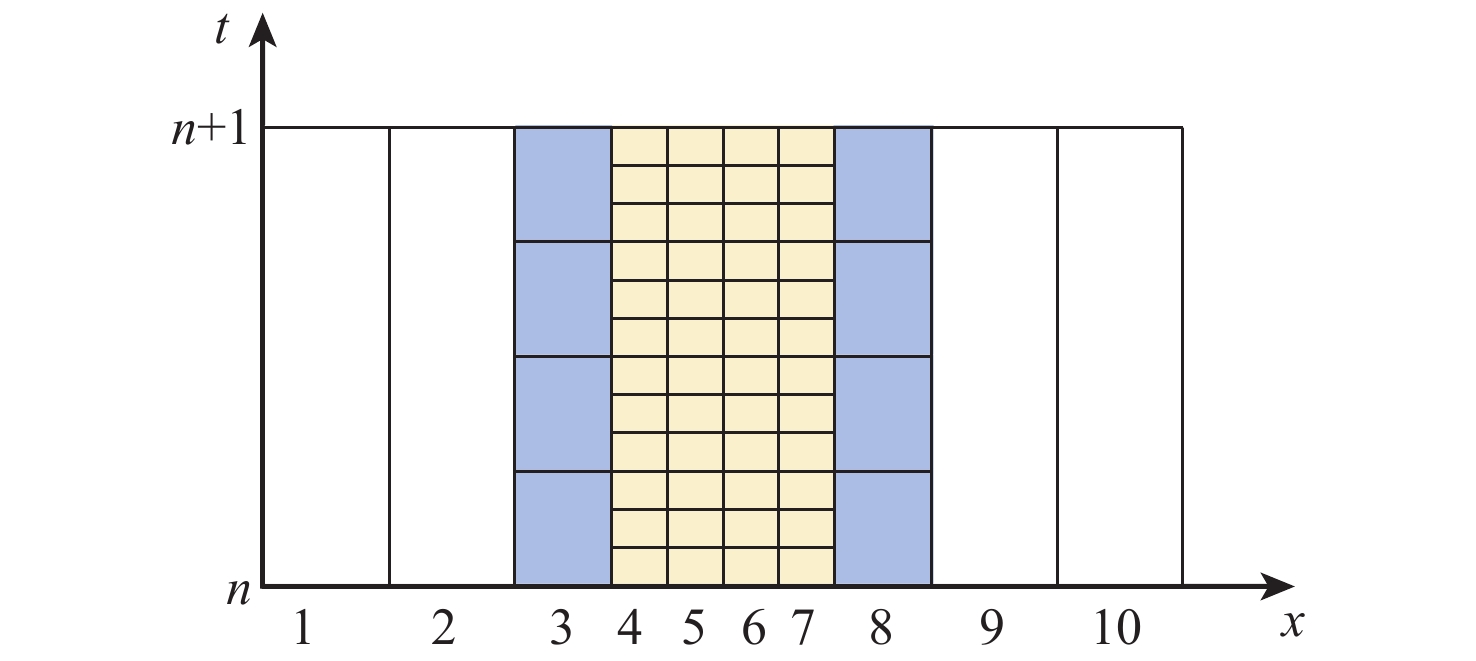
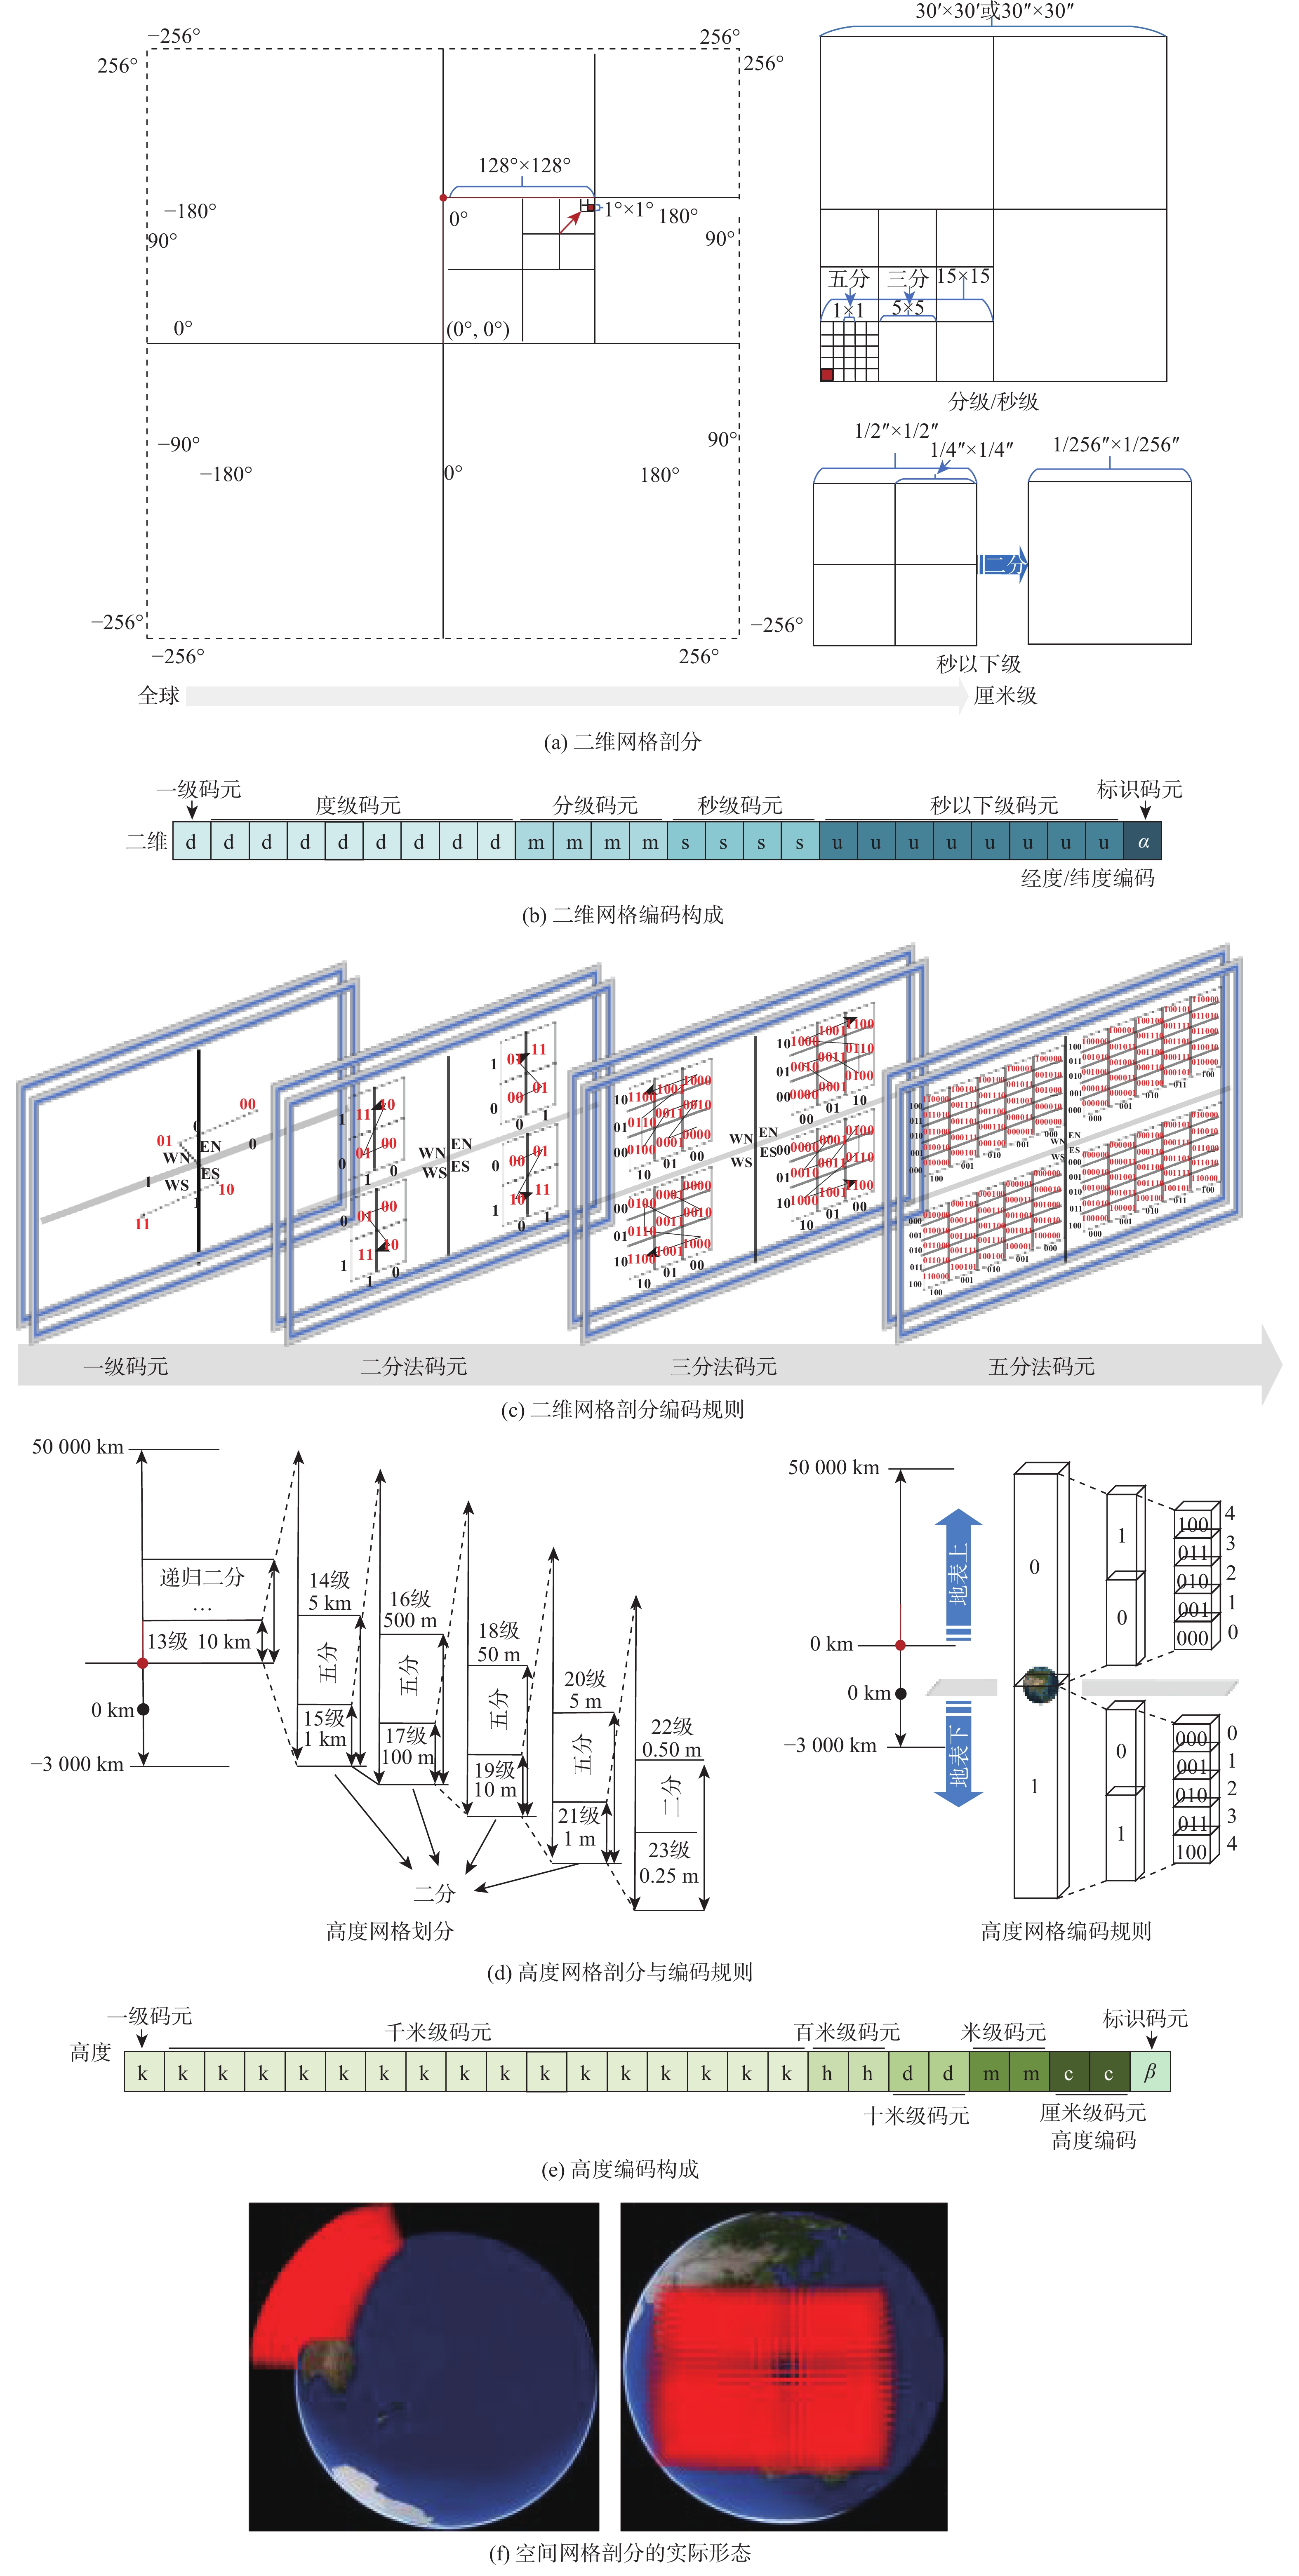
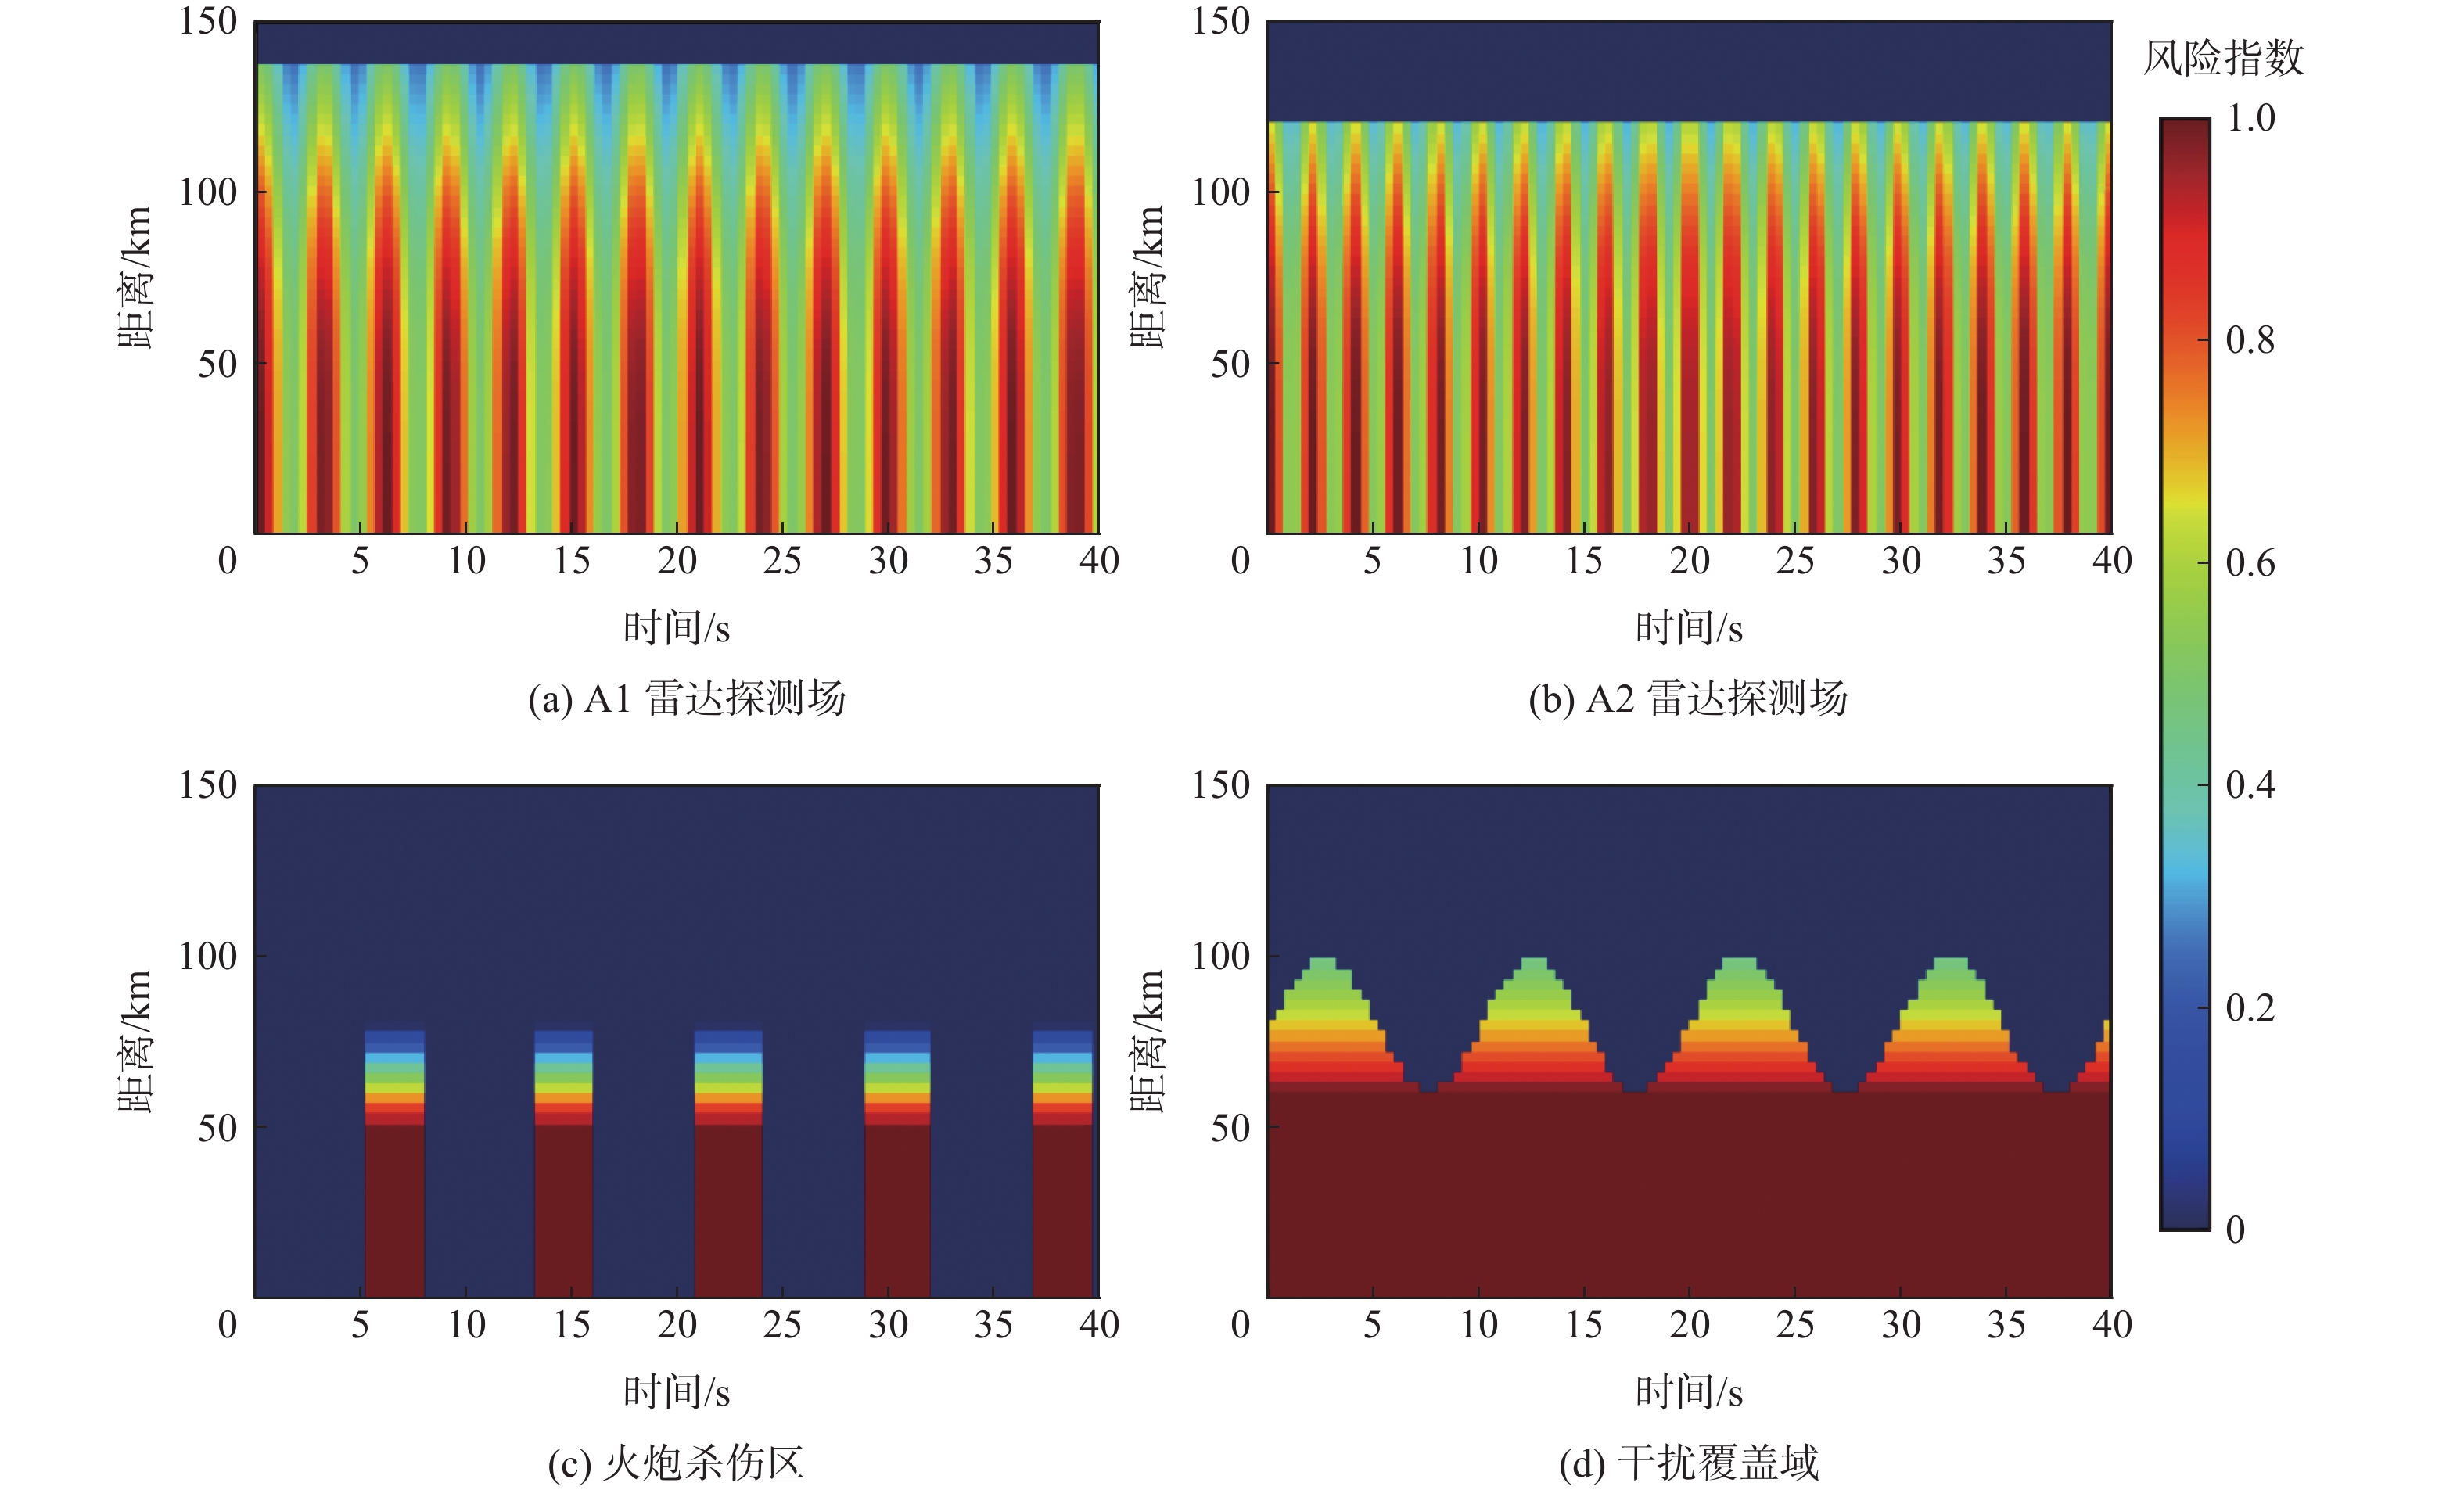
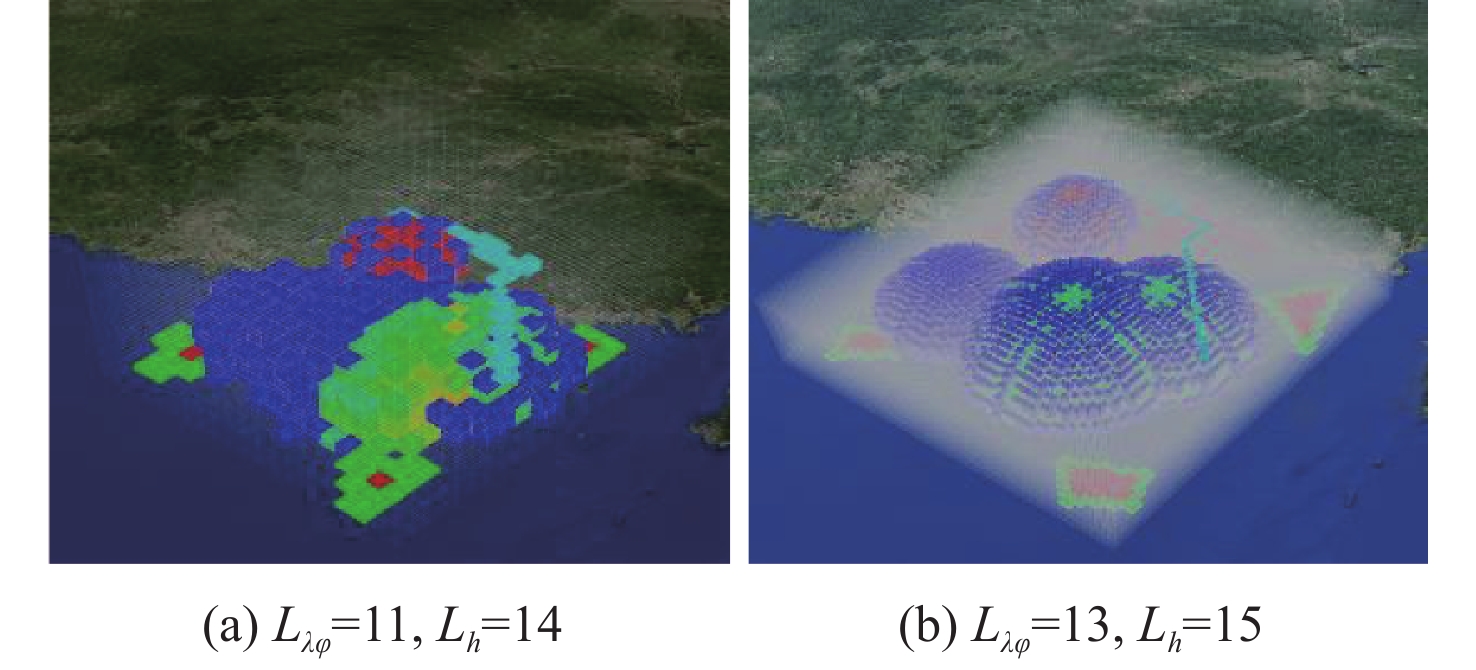
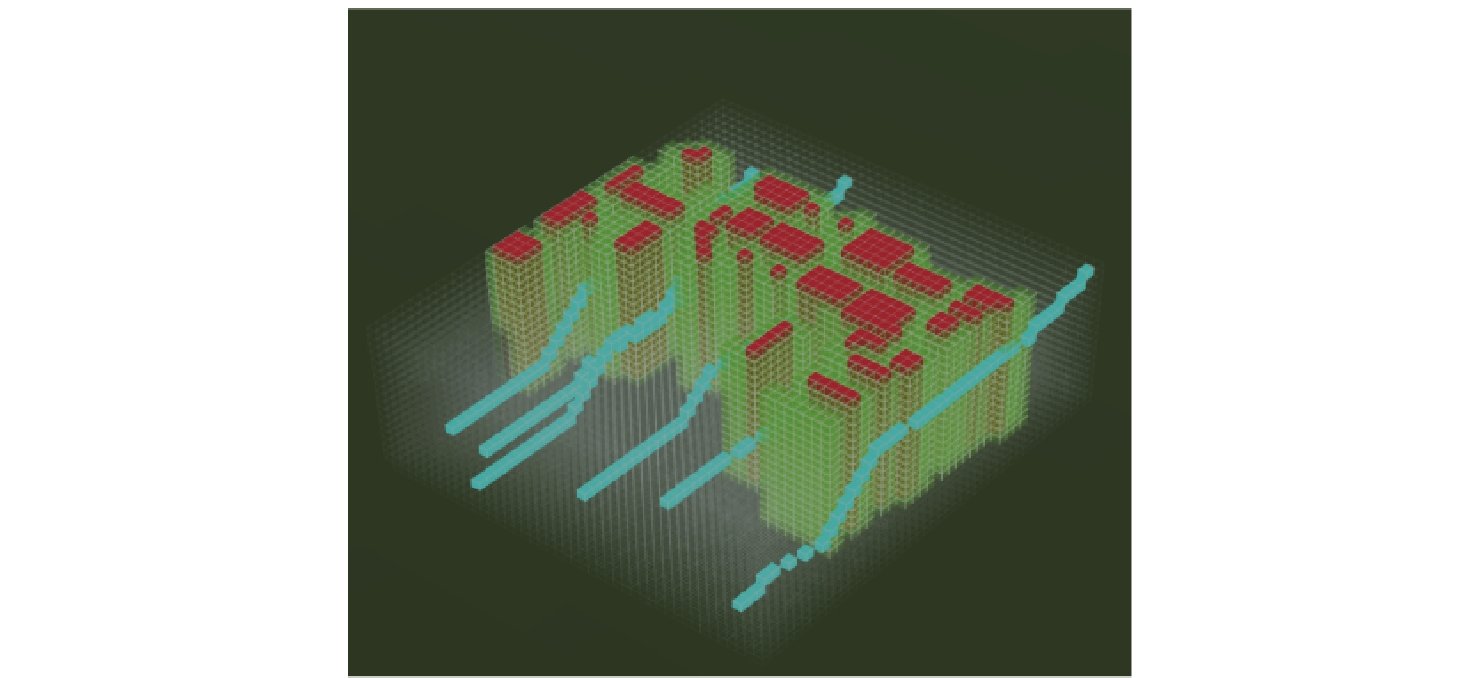
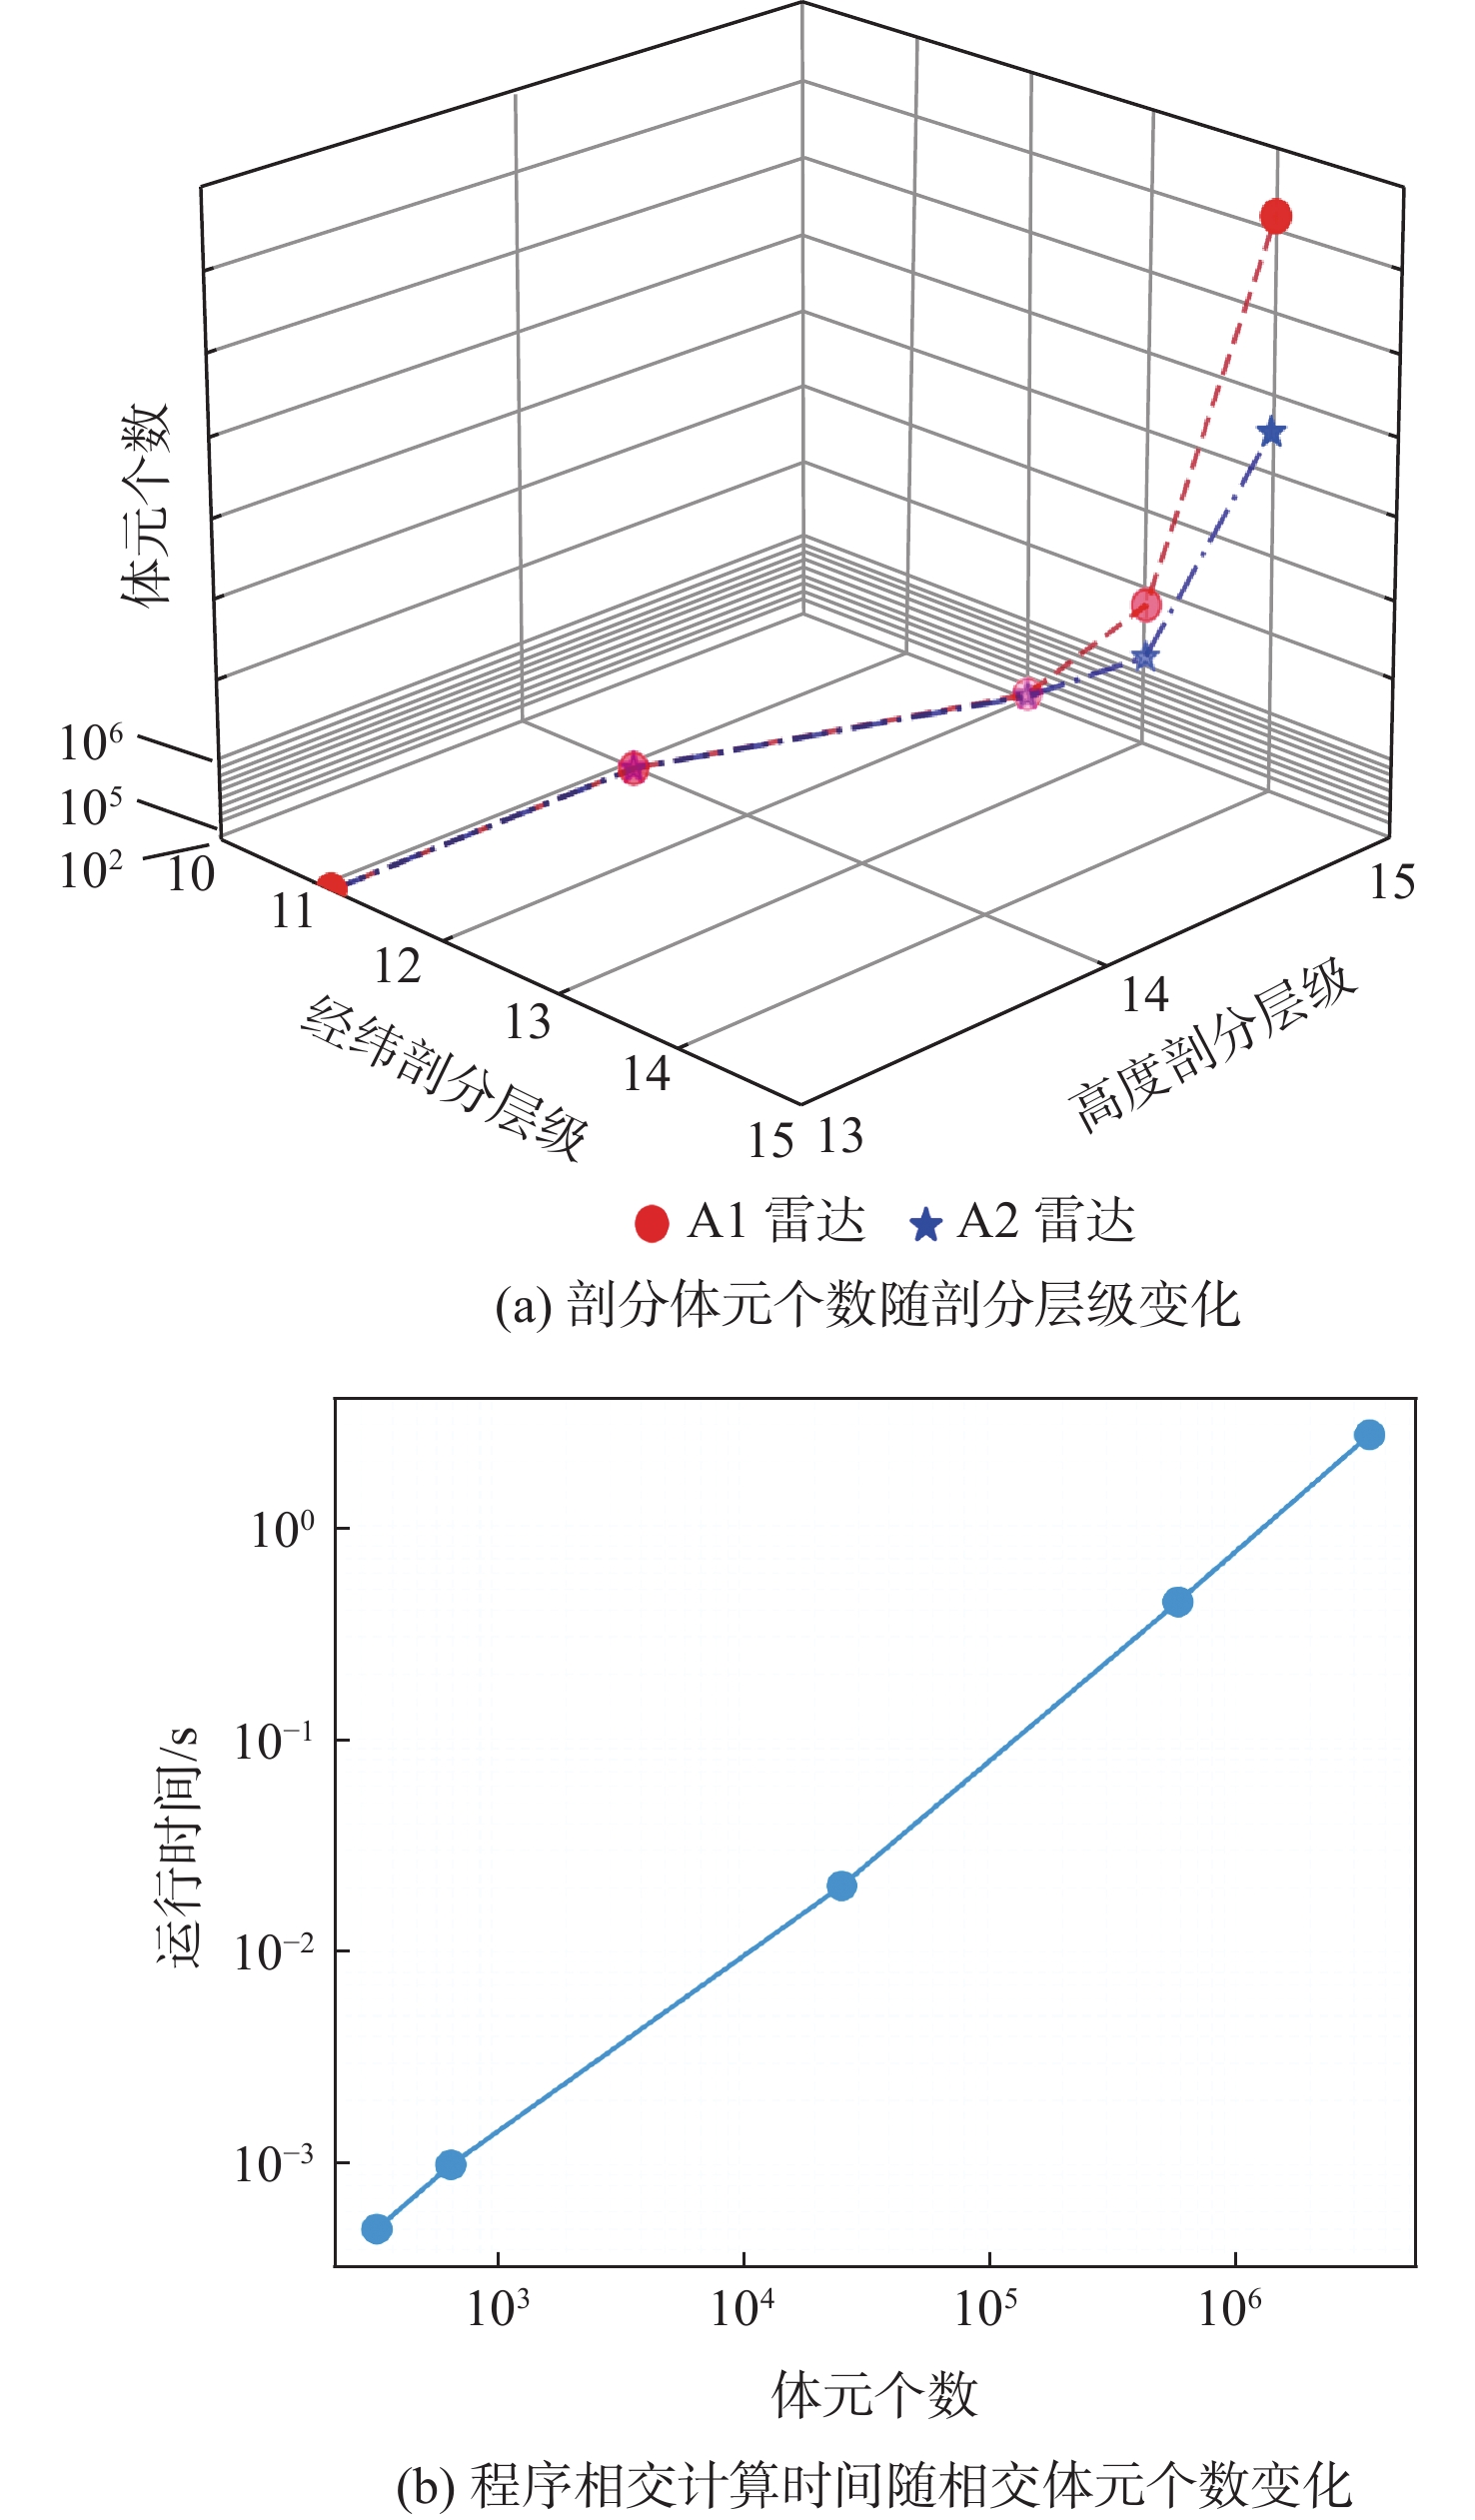
针对复杂战场环境下多源要素时空耦合建模的挑战,提出一种基于时空网格剖分的多源要素建模与风险量化方法。在空间维度,为解决现有全球网格剖分模型(如2n一维整形数组全球经纬部分网格(GeoSOT))因三次虚拟拓展导致的存储冗余,并弥补北斗网格位置码“字母+十进制数字”编码带来的效率瓶颈,设计了兼容北斗网格位置码的网格剖分新架构,显著提升空间数据存储与计算效率;在时间维度,针对北斗剖分时间码因5次时间进制扩展产生的局限,提出“绝对-相对”双基准时间层编码体系,实现空间位置与时间维度的四维联合表征,有效突破异构要素时空融合瓶颈。构建“全局基准网格-局部作战网格”2级嵌套时空基准框架,支持动态调整网格粒度,兼顾全局一致性与局部适应性。针对传统最小外接矩形法在表征复杂地形与空域要素几何特性时存在的轮廓失真问题,提出基于射线交叉判定法的三维实景拓扑特征建模方法,依托时空网格剖分架构构建敌方作战单元的统一量化模型,并结合风险等级将战场空间划分为自由空间、竞争空间与拒止空间。仿真实验表明:所提方法能够实现战场多源要素的多尺度快速重构;当网格精度约为1 000 m时,空间表征的平均相对误差仅为1.414%;相较于传统方法,相对误差平均降低49.37%,时间效率提升99.65%;可满足无人机集群航迹规划的实时响应需求,为智能化无人机集群作战环境建模提供了可验证的新范式。